在 上一篇 关于 2026 年国际足联世界杯(FIFA World Cup®)官方比赛用球——阿迪达斯 Trionda® 的博文中,我探讨了这款足球的空气动力学特性,以及大力踢出“特里维拉”(trivela,即,用脚背外侧踢出的标志性弧线球)时的碰撞动力学。在本篇博文中,让我们将把目光转向内置在足球内部,以及球员穿在球衣内的运动背心中的各类传感器。这些传感系统集成了 MEMS 加速度计、陀螺仪、磁力计、心电电极以及射频通信系统,能够为教练团队和视频助理裁判(VAR)团队提供赛事实时追踪与分析支持。同样的,我还将探讨如何利用 COMSOL Multiphysics® 软件对这些传感设备进行建模与仿真。
Trionda 足球中的传感器
今年 5 月 3 日,曼联坐镇老特拉福德球场(Old Trafford),以 3-2 险胜利物浦。比赛第 14 分钟,本杰明·舍什科(Benjamin Šeško)为曼联打入第二粒进球,将比分扩大为 2-0。但这粒进球引发了巨大争议,因为在球越过门线前,舍什科疑似用手触碰到了球。
然而,由于英超联赛并未使用内置惯性测量单元(IMU)芯片的比赛用球,视频助理裁判花了数分钟反复回看转播画面后,最终判定图像证据不足以形成有效定论,进球有效。
这类情况在 2026 年世界杯上发生的概率要小得多。Trionda 足球内置了一枚 500 Hz 、由 MEMS 加速度计和陀螺仪组成的惯性测量单元(IMU)芯片,即便触球仅仅引起非常微小的加速度和角速度变化,也能被实时捕捉并分析相关数据。
Trionda 足球搭载的传感器在本届世界杯中已然起到了决定性作用。6 月 14 日(墨西哥当地时间)瑞典对阵突尼斯的那场比赛里,马蒂亚斯·斯万贝里(Mattias Svanberg)为瑞典打入的第四球将比分改写为 4 比 1,最初被判因越位而进球无效。当时的情况看上去好像是斯万贝里直接拿到了任意球传球,如果是这样,他确实构成了越位。
然而,足球内置的传感器检测到,在任意球开出到斯万贝里最终完成射门期间,他的队友亚历山大·伊萨克(Alexander Isak)用脚尖轻微触碰到了足球。仅凭摄像机画面几乎无法确认伊萨克是否触球,而传感器却能够精准判定触球瞬间!视频助理裁判由此确认,传给斯万贝里完成射门的传球来自伊萨克,并非直接源于这次任意球。伊萨克触球的那一刻,斯万贝里已不再处于越位位置,因此这粒进球最终判定为有效。
更令人兴奋的是,斯万贝里仅仅在事发前几秒钟才替补登场,而这个进球也是他本场比赛的第一次触球。不得不说,无论是教练的换人时机还是球员的登场时机,都堪称完美!
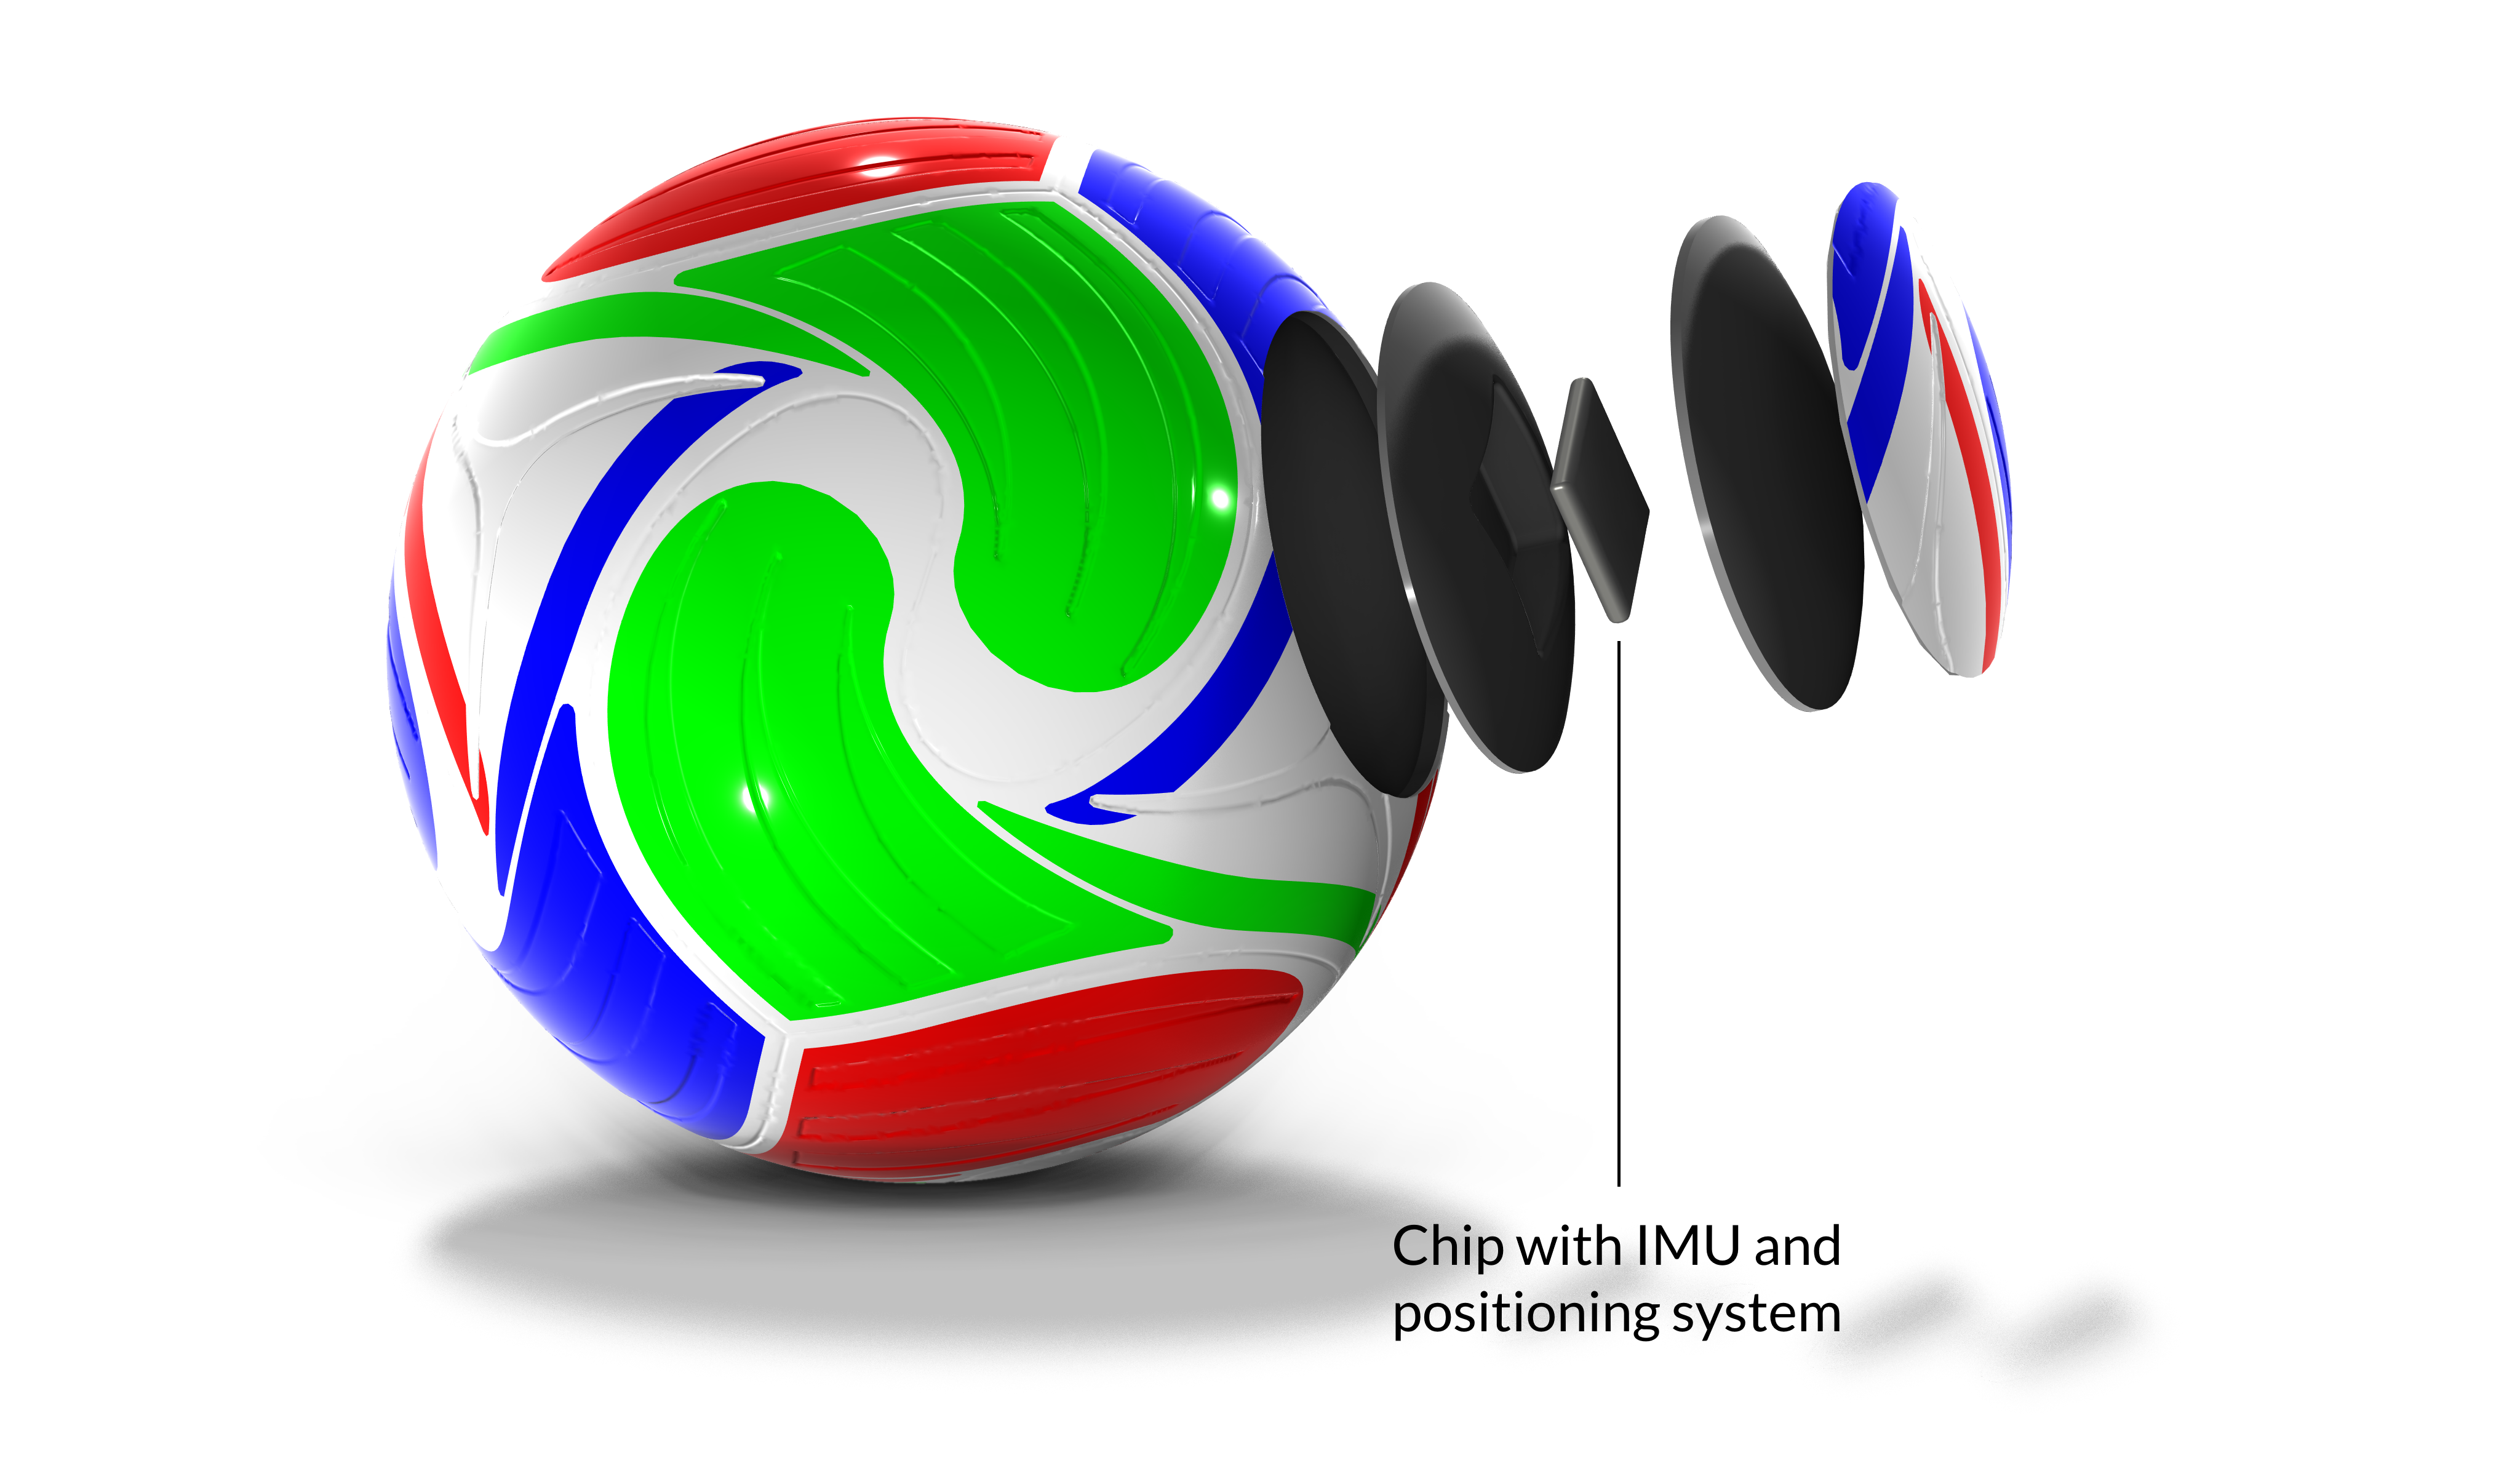 利用 COMSOL Multiphysics® 软件绘制的阿迪达斯 Trionda 足球原理示意图,传感器芯片安置在四块表皮面板中的其中一块的内部,其余三块面板则配置配重块,使足球具备力学对称性。
使这种判罚反转成为可能的 Trionda 内置芯片,由阿迪达斯与 KINEXON Sports 公司联合开发。双方并未公开披露研发该芯片所采用的惯性测量单元(IMU)产品型号,然而,诸如 TDK® InvenSense® ICM-20649 和 ICM-45686 等商用设备的公开参数,与专为足球应用设计的 IMU 预期性能高度吻合,这些设备支持高达 ±4000 度/秒( dps)的角速度和高达 ±32g 的加速度。有趣的是,ICM-20649 的数据手册 中明确将“足球射门(soccer ball kicks)”列为目标应用场景。TDK 的 MEMS MotionTracking® 运动跟踪设备将三个 MEMS 加速度计和三个 MEMS 陀螺仪,搭配信号调理电路、模数转换器、温度传感器及通信接口,全部集成在一个尺寸仅为 2.5×3×0.81 mm 的密封小型封装中。
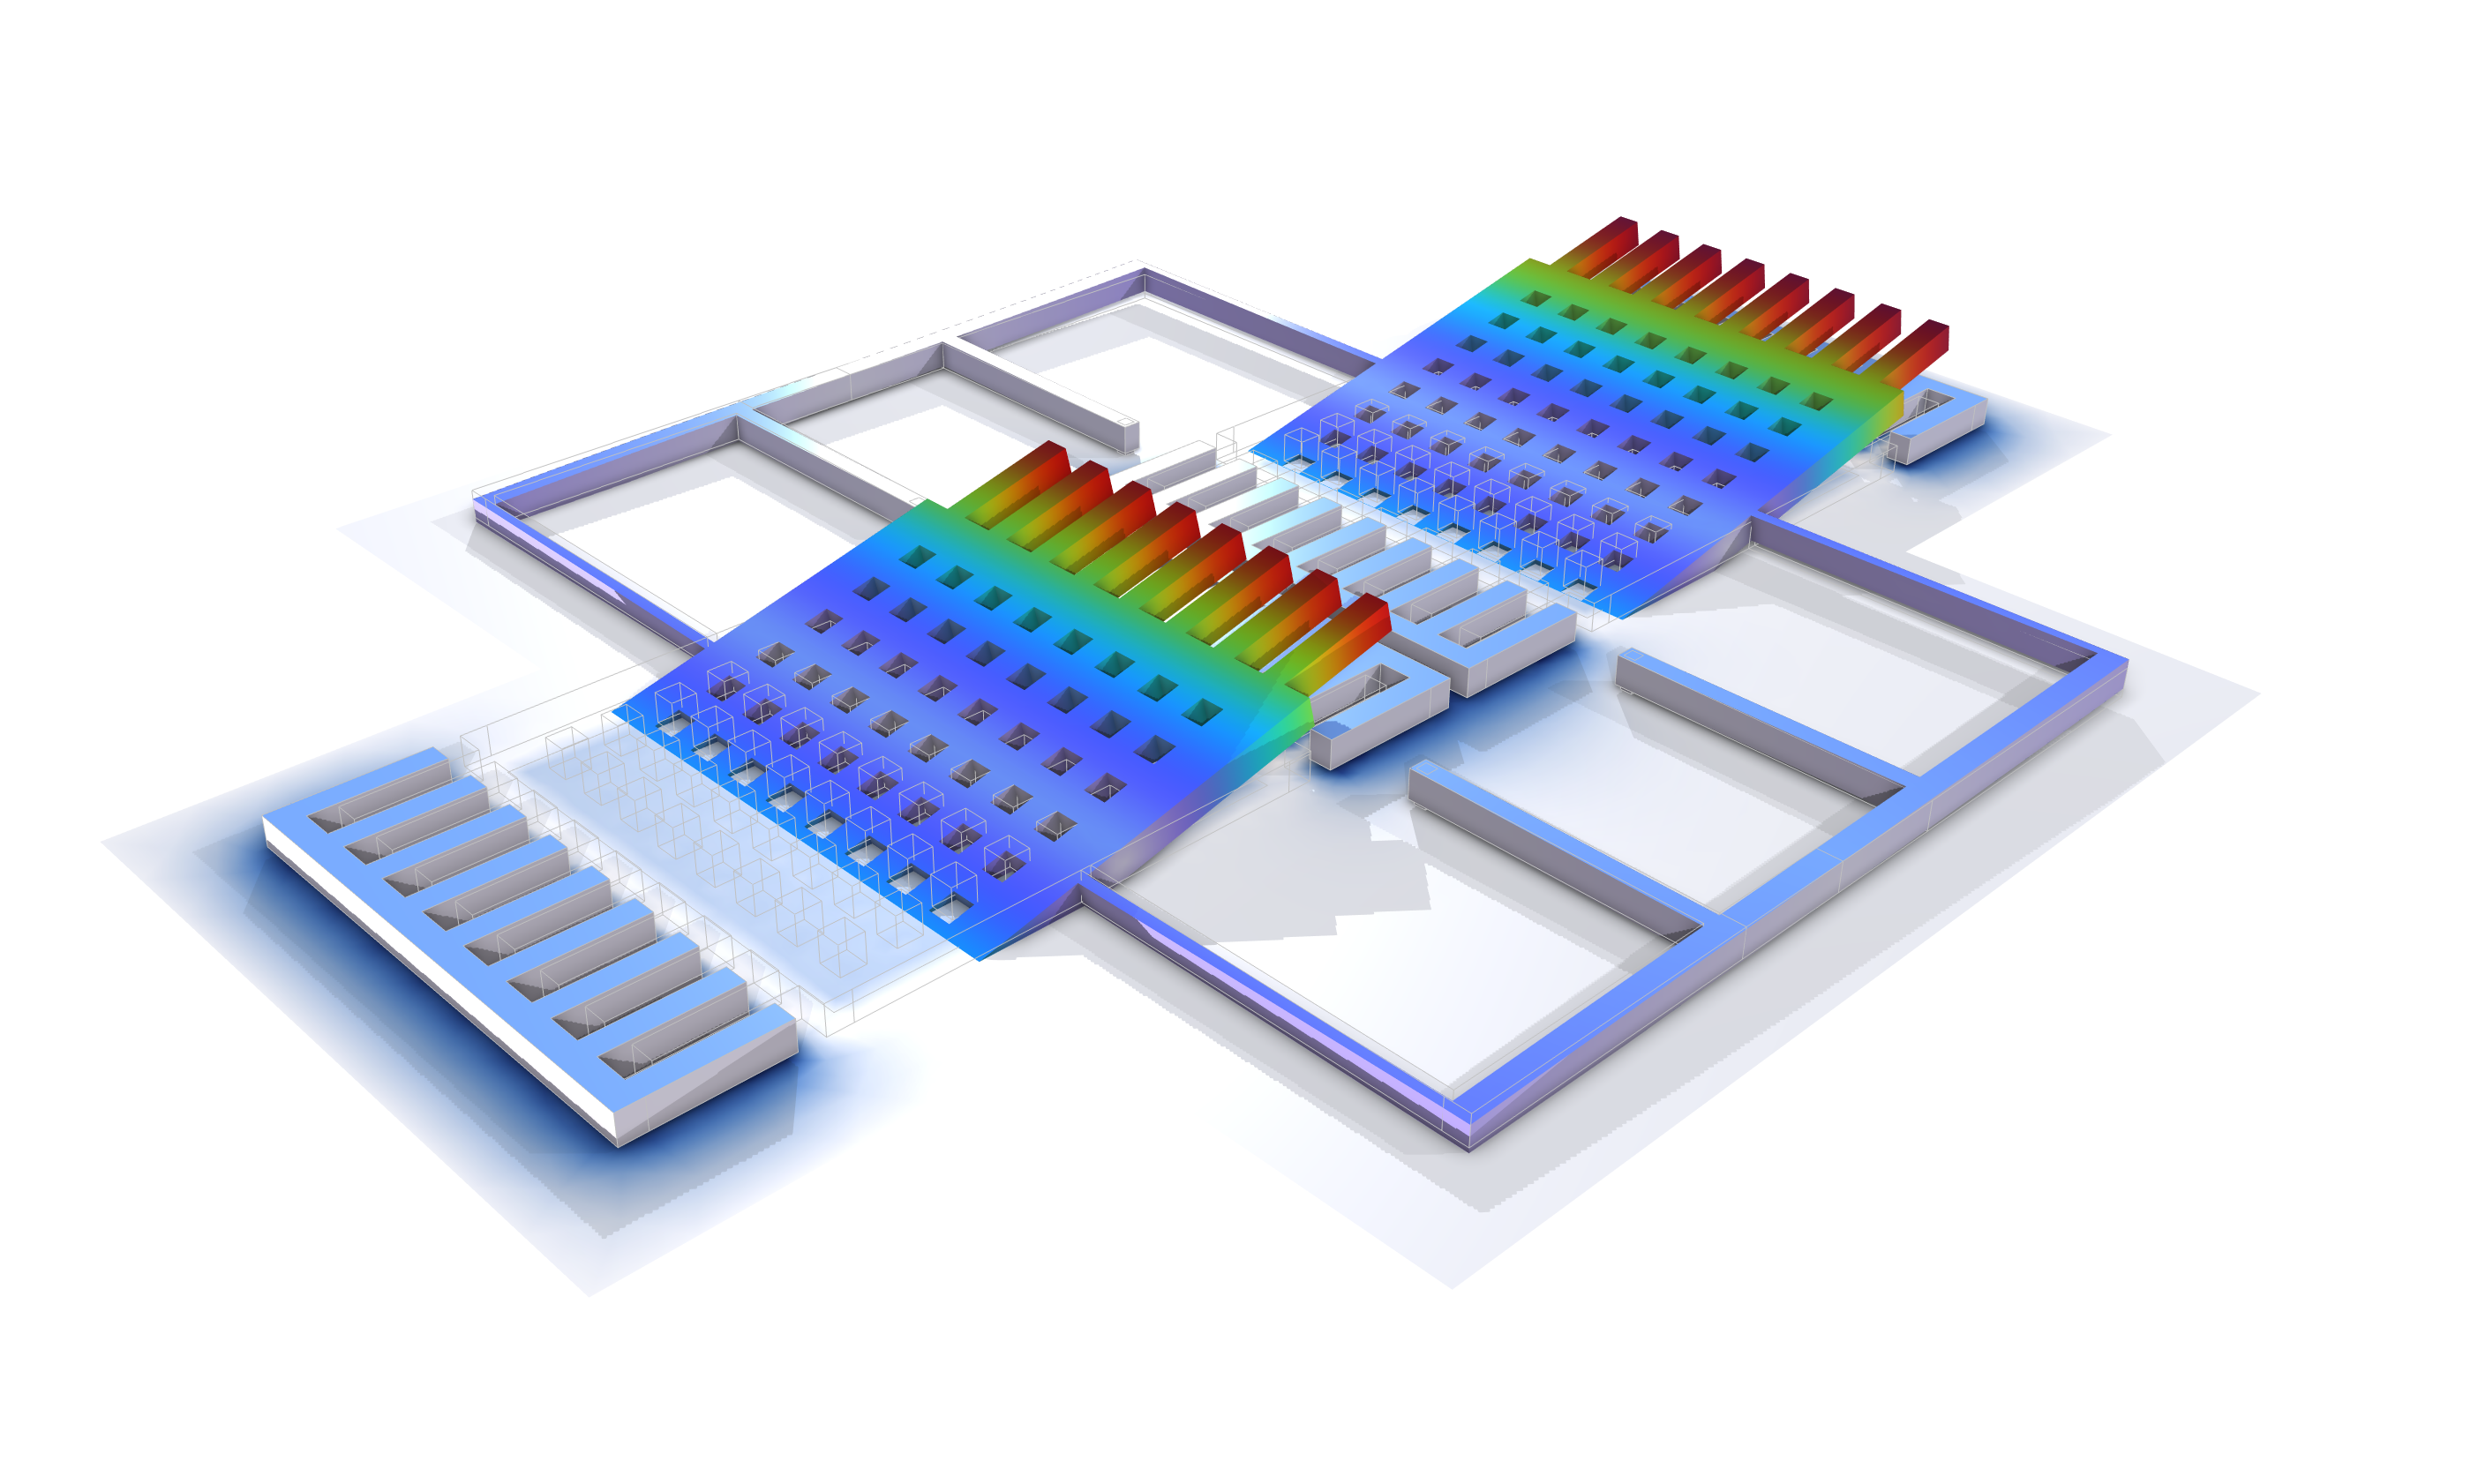 MEMS 陀螺仪可等效建模为振动式速率陀螺仪,其中科里奥利力将驱动振动模态与检测模态耦合在一起。尽管 Trionda 足球所用的惯性测量单元的几何结构属于专利技术,无法在仿真中对其进行精确复刻,但基于 COMSOL Multiphysics® 建立的梳齿驱动音叉陀螺仪模型,能够很好地阐释这一物理原理。
除了惯性测量单元,Trionda 足球内部的电子元件还包含一个本地定位发射器(用于向球场内的基站发送时间和位置数据)、一根用于与基站基础设施通信的超宽带(UWB)射频天线,以及一块电池。与惯性测量单元一样,这些射频电子元件和电池同样可以使用 COMSOL Multiphysics® 软件进行仿真分析。
惯性测量单元和定位系统的应用远不止于判断潜在的“手球”情况,比如我前面提到的舍什科进球中球是否被触碰过。它们还可以用来精确判定传球瞬间的触球时刻,从而准确判断接球队员在传球发生瞬间是否处于越位的位置。该系统极高的采样频率能够区分禁区等人员密集区域内连续发生的反弹和变线触球,这在复杂的攻防场景中至关重要。此外,定位系统还能确定足球相对于球门线的精确位置(推测是与图像处理技术结合使用的)。
陀螺仪还可以用来实时测量足球在飞行过程中的角速度和旋转轴,这使得我们能够以前所未有的细节来分析弧线球、马格努斯效应轨迹以及低旋转的“电梯球(knuckleball)”。
如果我们坐在电视机前,也能看到比赛中射门速度最快、弧线最明显的球的统计数据,那就更棒了!
运动背心中的传感器
球员穿在球衣里面的智能运动背心中内置的传感器和电子元件甚至比足球中放置的还要多。足球内部的惯性测量单元专为承受大力射门和高速旋转的球体而设计;相比之下,球员背心中的惯性测量单元则专门针对长时间的运动追踪进行了优化,以更好地感知球员在奔跑和改变方向时的动作,并采集相关数据。
如果你在看比赛时仔细观察,可能会注意到球员后背两块肩胛骨之间的球衣下方有一个小凸起。这个小鼓包就是背心的“数据采集盒(pod)”,大部分传感器和电子元件都集中在这里。唯一放置在模块外部的传感装置是用于测量心率及其变异性的心电电极,它们位于背心的前胸下方。
赛后球员交换球衣时,你经常能看到这种智能背心。
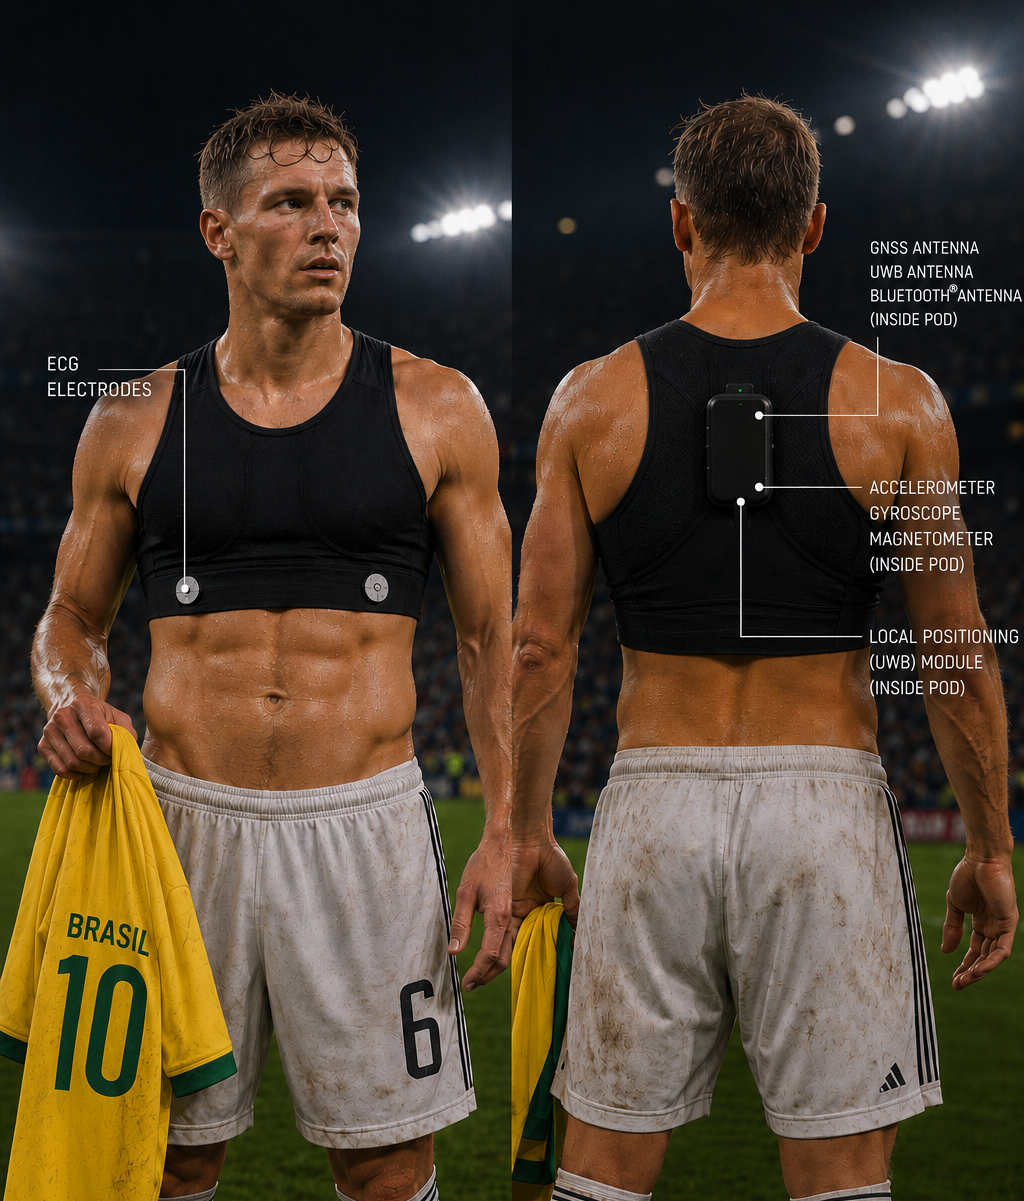
背心与收纳盒内部传感器的示意图。实际穿戴背心时,收纳盒藏于衣袋内部,心电电极内嵌在背心面料中,因此无法直接看见(将背心翻面后方可看到)。本示意图由 ChatGPT™ 生成。
除了包含加速度计和陀螺仪、可测量三个方向加速度和角速度的惯性测量单元外,该传感器模块还内置了全球导航卫星系统(GNSS)接收器以及类似足球中使用的本地定位系统。此外,它还包含一个用于测量磁场方向以进行姿态校正的三轴磁力计,以及天线、射频发射器、微控制器、电池和其他各类电子元件。
你可以想象,在如此狭小的空间内塞入这么多电子元件,所需的热管理设计有多么重要。这件背心本身可能就会阻碍球员身体散热,如果模块设计不佳,它甚至可能成为一个令人讨厌的额外热源。
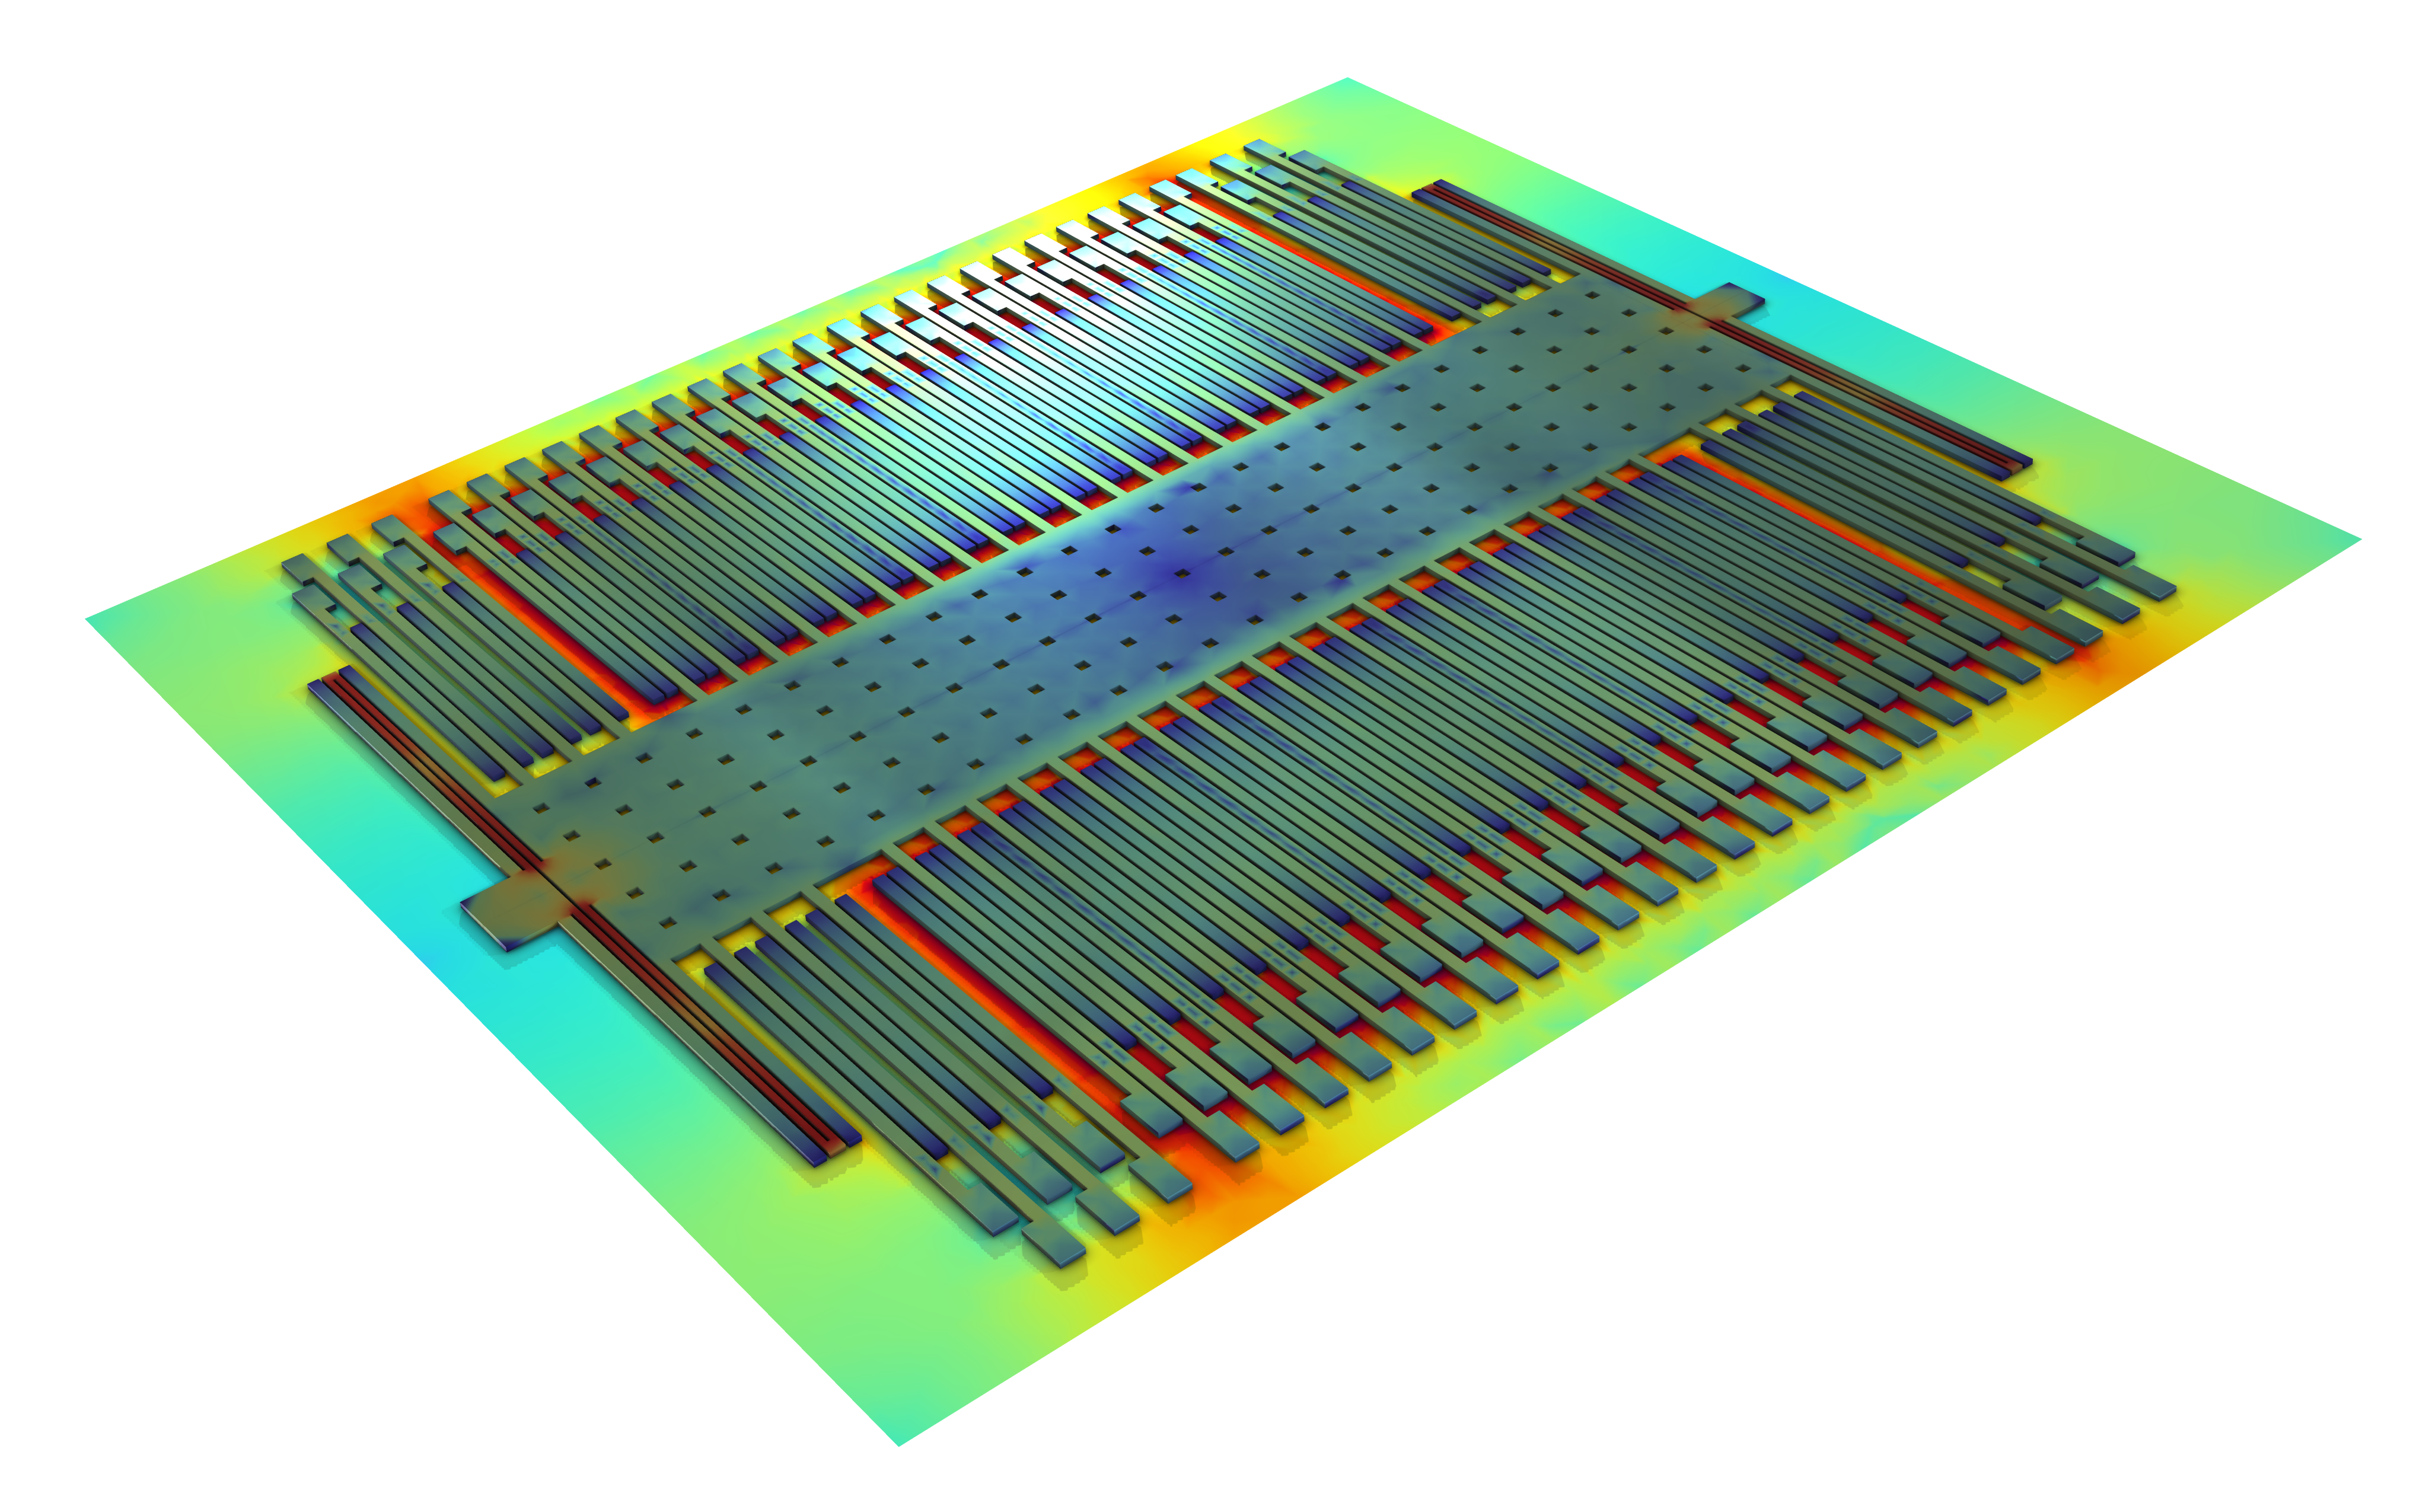 对一款 电容驱动式表面微机械加速度计开展的 COMSOL Multiphysics® 仿真,此类器件普遍应用于消费类产品中。
尽管如此,从背心中提取的数据对于长期提升球员的竞技表现具有重要价值。下方示意图展示了一名虚拟球员背心的数据输出,教练团队不仅可以在比赛中实时查看这些数据,还能在赛后进行深入分析。
例如,如果一名球员的冲刺次数减少、加速度下降,并表现出其他疲劳迹象,教练可能会决定将其换下。赛后,球员和教练可以利用热力图分析这名球员在球场上的跑动轨迹,并据此做出战术调整。
这些数据还可以用来验证和强化行之有效的战术。例如,如果热力图显示一名中场球员在球场的某一侧拥有出色的控球数据,并且从该侧发起的进攻型传中成功率很高,教练可能会决定让该球员在进攻时优先在这一侧活动,而在防守时则更多地回撤到中路。比如,对于一名左脚球员来说,这一侧可能就在左路。
自从引入智能背心以来,其统计数据一直作为球队内部机密,并未在电视转播中公开——这让我感到非常遗憾。有时候,当球员被换下场时,我们能看到他们的总跑动距离,但通常也就仅此而已。而且,足球和背心的传感器数据通常也不会被合并处理。诸如球员触球、预期进球和射门等统计数据,往往是通过图像处理技术独立获取的,处理过程独立于背心和足球传感器输出的相关数据。
想象一下,如果我们能在比赛直播中看到足球和背心的全面统计数据,能够实时可视化球员在比赛中表现最好和最差的环节,而不仅仅是看赛后或中场休息时展示的枯燥表格,那绝对会非常引人入胜。
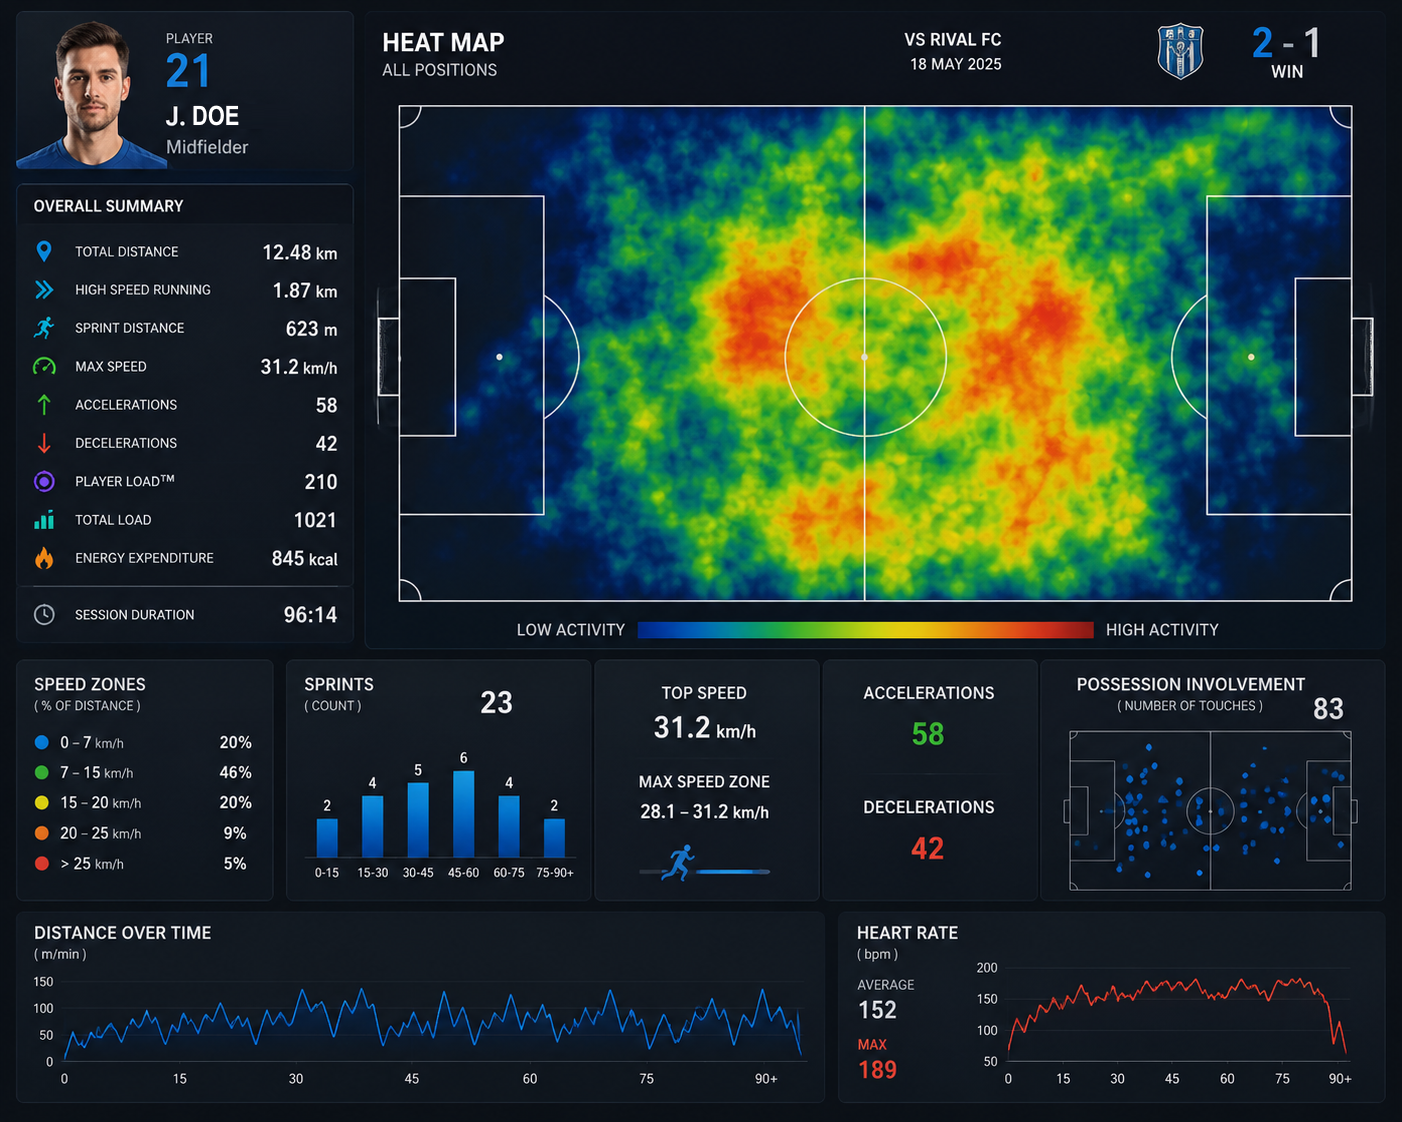 展示了球员 “John Doe” 背心采集数据的用户界面示意图。热力图显示,由于该球员的高速防守冲刺次数极少,他应该是一名进攻型中场球员。此外,热力图中进攻方向几乎总是从左向右。本图像由 ChatGPT 生成。
球迷与比赛现场
到目前为止,我已经介绍了足球内部的传感器,以及它们是如何让视频助理裁判(VAR)团队的工作变得更轻松,让观众觉得比赛更加精彩。
尽管这项最新技术正在彻底改变观众的观赛体验,但足球赛事之所以从古至今始终令人热血沸腾、极具观赏性的一大核心要素,那就是现场球迷。体验足球魅力的最佳方式,毫无疑问,永远是亲临球场现场观赛。
2026 年世界杯的部分赛事将在墨西哥城标志性的阿兹特克体育场(Estadio Azteca,官方名称为“Estadio Banorte”)举行。这座球场见证了无数经典瞬间:1970 年世界杯决赛,卡洛斯·阿尔贝托(Carlos Alberto)接贝利传球,用一记势大力沉的右脚怒射破门;1986 年世界杯,迭戈·马拉多纳(Diego Maradona)也在此打进了那粒“世纪进球(Goal of the Century)”。
为迎接世界杯,阿兹特克体育场进行了大规模翻新(并被国际足联临时更名为“墨西哥城体育场”)。场馆进行了多项改造,其中一项重要升级是安装了全新的音响系统,以提升现场观赛体验。为增添趣味性,并帮助大家想象球场内的实际音效,COMSOL 团队对其中一组扬声器阵列的声波传播进行了仿真(见下图)。敬请期待本次世界杯系列博客的第三篇文章,届时我将分享更多仿真结果,带大家一起“聆听”这项美妙运动赛场内的声学魅力。
全新翻新的阿兹特克体育场中,悬挂于屋顶的其中一组扬声器阵列的声波传播仿真。体育场屋顶结构共悬挂了约 70 组分布式扬声器阵列,遍布整个体育场,将各组扬声器阵列所产生的声场进行叠加,即可获得完整的声压分布。
在此之前,让我们继续为喜爱的球队加油,期待这届世界杯成为到目前为止最精彩的一届!
只为热爱:致美丽足球
尽管本文展示的模型和仿真技术均代表了前沿水平,但其制作初衷完全是出于兴趣。严谨的科学研究需要对相关参数展开更为详尽的探讨。例如,必须对阿兹特克体育场的几何结构进行高精度的建模,并将仿真结果与实际测量数据进行对比验证。
谨此声明,本文介绍的研究工作均独立开展,与阿迪达斯、Kinexon 和 TDK 公司没有任何关联,也不存在任何合作关系。
Adidas 和 Trionda 是 adidas AG 的注册商标。
Bluetooth 文字商标是 Bluetooth SIG, Inc. 拥有的注册商标。
ChatGPT 是 OpenAI OpCo, LLC. 的商标。
FIFA World Cup 是国际足球联合会(Federation Internationale de Football Association)的注册商标。
InvenSense 和 MotionTracking 是 InvenSense, Inc. 的注册商标。
Kinexon 是 Kinexon GmbH. 的注册商标。
Nike 是 Nike, Inc. 的注册商标。
TDK 是 TDK Kabushiki Kaisha 的注册商标。
COMSOL AB 及其子公司和产品与上述任何商标所有者均无关联,也未得到其担保、赞助或支持。
微流控系统通过比人类发丝更细微的微通道操控流体。作为该系统的核心组件,微泵在生物流体处理与微电子冷却等领域具有广泛应用。多物理场仿真技术使工程师能够以微观尺度所需的精度进行微泵设计。
编者注:本文初版发表于2015年7月17日,本次更新包含修订文本及新版本软件制作的模型图。
微泵设计面临的挑战
在微通道中对流体进行混合、分离和输送具有一定的设计挑战。工程师必须设计出满足微尺寸要求且性能优异的微泵。无阀泵凭借设计简单以及对生物材料更加温和的特性,常被选作微泵方案。然而,在没有传统泵的止回阀的情况下,维持单向流体流动具有挑战性。无阀微泵则依靠结构与流体之间的相互作用来实现单向流动。因此,无阀泵设计不适用于雷诺数较低的流体,或涉及黏性流体、小尺度或低流率的应用。COMSOL认证顾问Veryst Engineering 公司开发了一个模拟无阀微泵机理的模型,克服了这一设计限制。
在 Veryst 的模型中,微泵通过往复式驱动机构等方式,产生振荡流体运动。流体进入水平通道,通道两侧以倾斜角度布置可弯曲的微型阀瓣。这些阀瓣随流体运动发生弯曲,从而实现单向流动,无需采用阀门系统复杂的同步驱动机制。
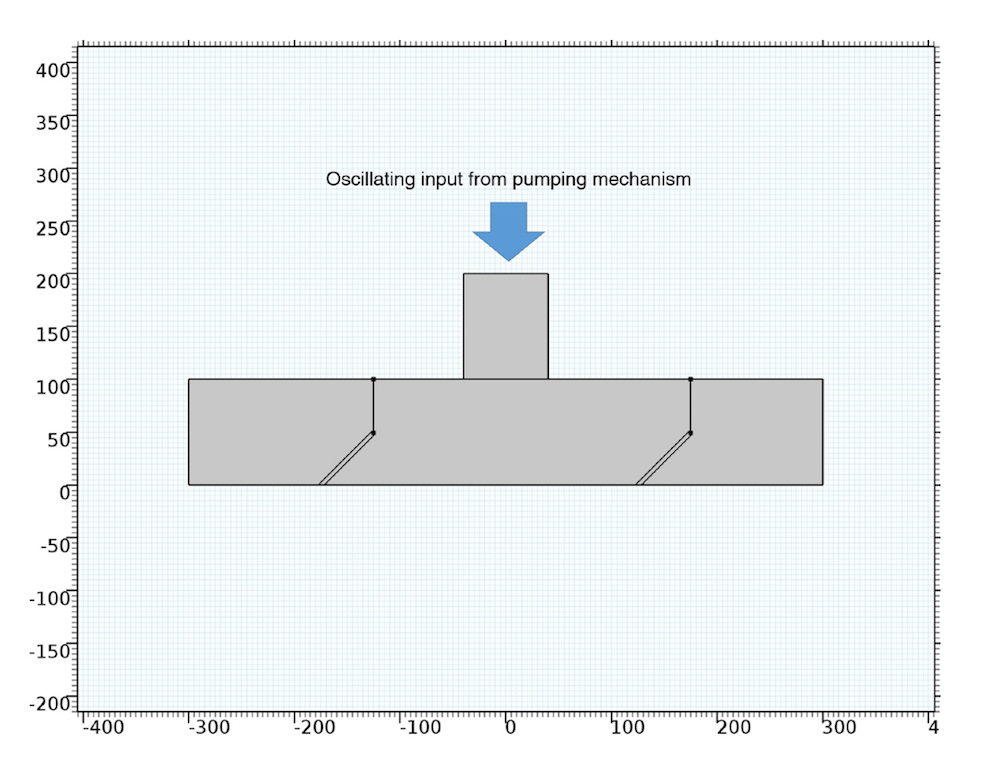 微泵机理模型的几何结构。
通过仿真评估微泵性能
在此模型中,雷诺数设定为16,但也适用于雷诺数远小于1的情况。在 COMSOL Multiphysics® 软件中,通过 流-固耦合 接口设置输入振荡流以及微型阀瓣的物理属性,随后计算阀瓣的响应及其对流体流动的影响。全局常微分和微分代数方程 接口用于计算2秒泵送周期内随时间变化的净泵送率。
模拟从微泵的下冲程开始,即微泵将流体向下推入垂直腔室时。此操作会导致右侧阀瓣向下弯曲,同时左侧阀瓣向上弯曲。在此位置,左侧阀瓣阻碍流体流向左边,右侧流道被拓宽。这种结构自然地引导大部分流体向右流动,因为这是阻力最小的路径。
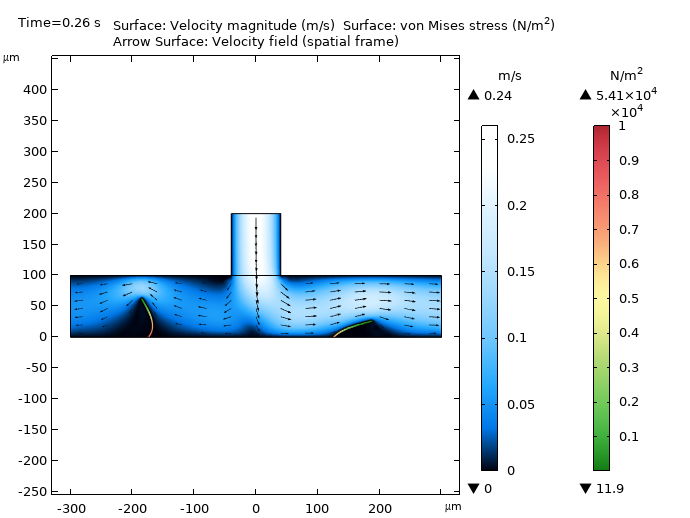 在泵的下冲程期间测量流速大小、速度场和 von Mises应力,此时大部分流体被推向通道右侧。
在泵送上冲程期间,流体被泵入垂直腔室。上冲程产生的流动使阀瓣弯曲方向与下冲程时相反。这种变化不会改变净流方向,因为此时大部分流体从左侧入口被吸入流动通道。
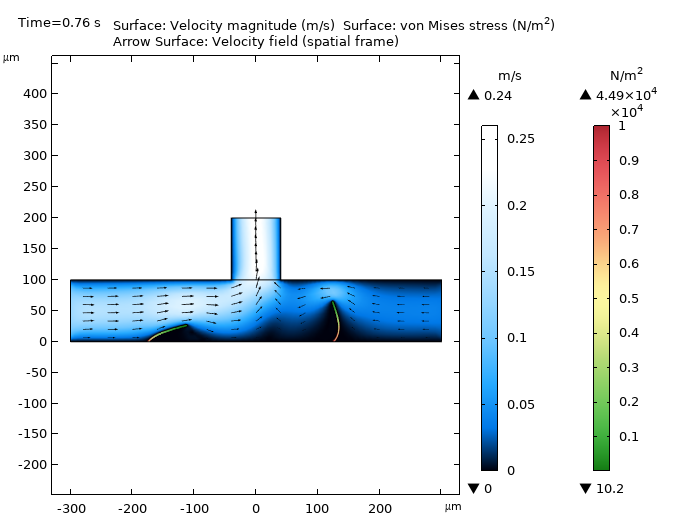 在 0.76s 时,流体被吸入,其中大部分流体在泵送上冲程期间从左侧入口流入。
由于流动流体引起的阀瓣自然变形,这两个阶段均产生了从左向右的净流率。但在整个模拟时间内,此微泵机理维持这种流动的效果如何?
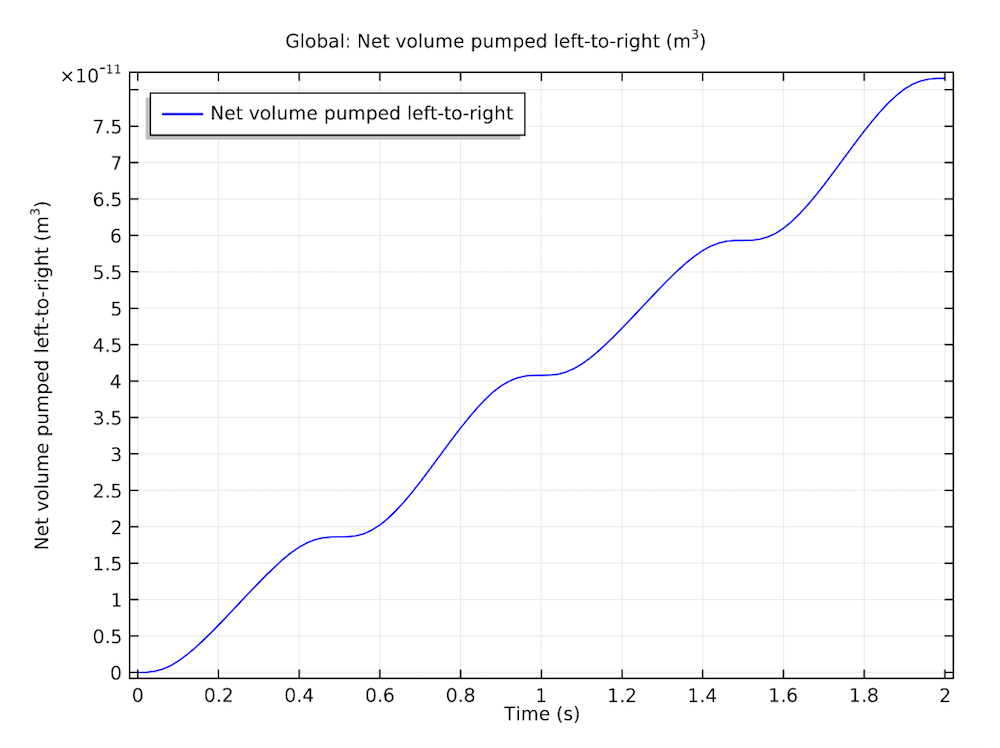 随时间变化的从左到右泵送的净流体积。
在为期 2 秒的测试中,从左向右的净泵送体积持续增加,在冲程速度达到峰值时净流率更高。这表明此模拟无阀微泵机理的模型能在如此低的雷诺数下有效工作,克服了许多无阀微泵普遍存在的局限性。
这种无阀微泵机理未来可能有许多应用,其中之一是用作流体输送系统。在这种应用中,微泵的工作机理可以从左侧的液滴储液池中吸取流体,并通过微流体通道将其输送到右侧的出口。
下一节
在这篇博客文章中,我们仅展示了一组模拟结果。通过自己动手实践 Veryst Engineering 提供的教程模型,您可以直观地了解无阀微泵在不同场景下的工作机理。
MEMS 陀螺仪可以辅助机器和设备进行自我定位。在汽车行业,这类陀螺仪被用于如电子稳定性控制、行驶稳定性和倾翻检测等先进安全系统中。系统中的不准确会带来严重的后果,因此设计和制造可靠、稳定的陀螺仪至关重要。
这篇博客,我们将介绍三个梳驱动音叉式速率陀螺仪模型,并重点介绍基于方程建模的优势、如何模拟制造偏差的影响,以及混合有限元公式在设计中的应用。
模型概述
本文展示的陀螺仪模型所采用的几何结构,以及第一个模型使用的基于方程的建模方法,均由 Veryst Engineering, LLC 公司提供。这些模型通过科里奥利力将驱动模式和感应模式耦合在一起。相较于其他 MEMS 陀螺仪设计,其驱动与传感机制(分别采用静电驱动和电容式传感技术)能提供更高的灵敏度水平。该设计包括两个锚定在基板上由弹簧支撑的测量质量块。这两个质量块在驱动力的作用下,以相同的振幅向相反的方向移动。
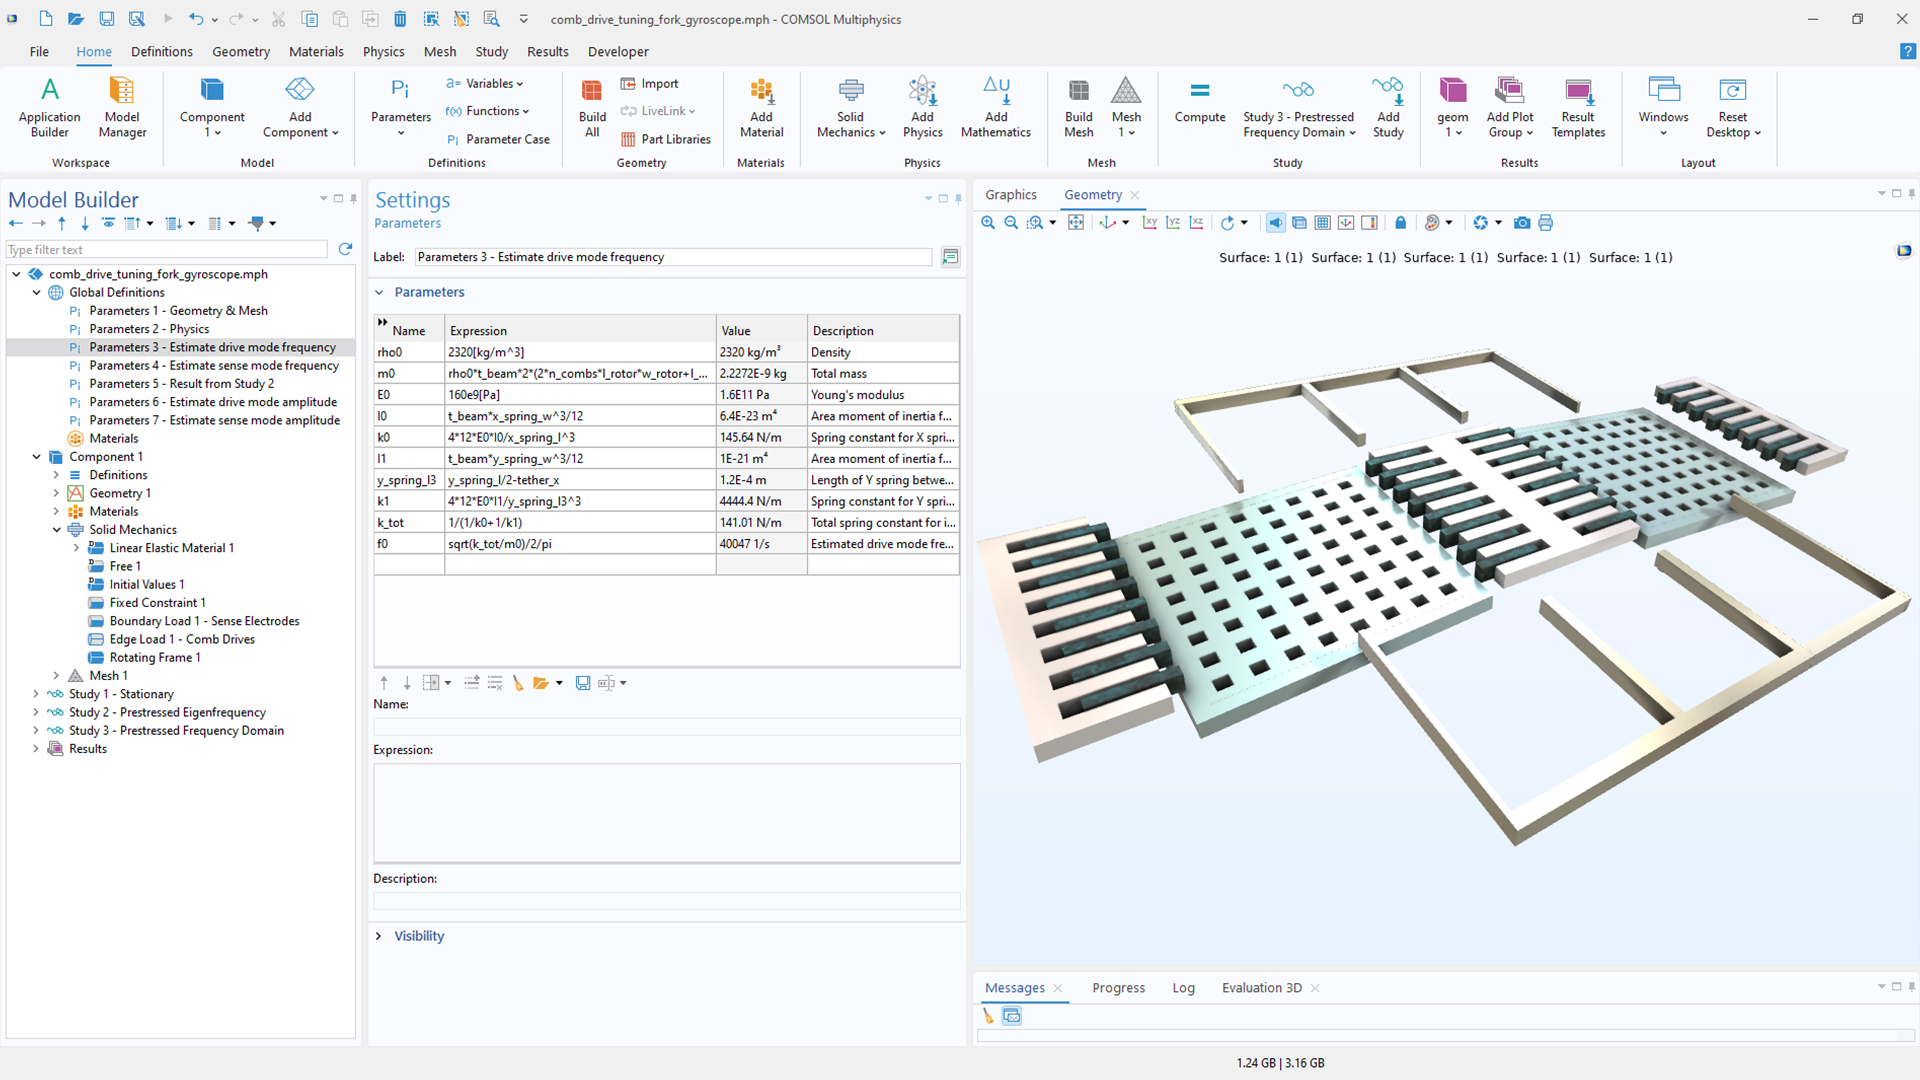 COMSOL Multiphysics® 用户界面显示了模型的参数。
陀螺仪设计中基于方程的建模
我们要研究的第一个模型旨在通过求解来确定稳态位移、谐振频率及其对旋转的响应。通过该模型,我们可以深入理解这种 MEMS 陀螺仪的工作原理,以及如何为类似器件建立最优模型。在模型中,梳齿驱动器的直流偏压为 60 V,交流激励为 3 V,感应电极的直流偏压为 5 V。COMSOL Multiphysics® 软件的附加产品 MEMS 模块中预定义的 机电 接口用于模拟多物理场耦合,同时,该模型也可用于计算单物理场问题中的静电力。

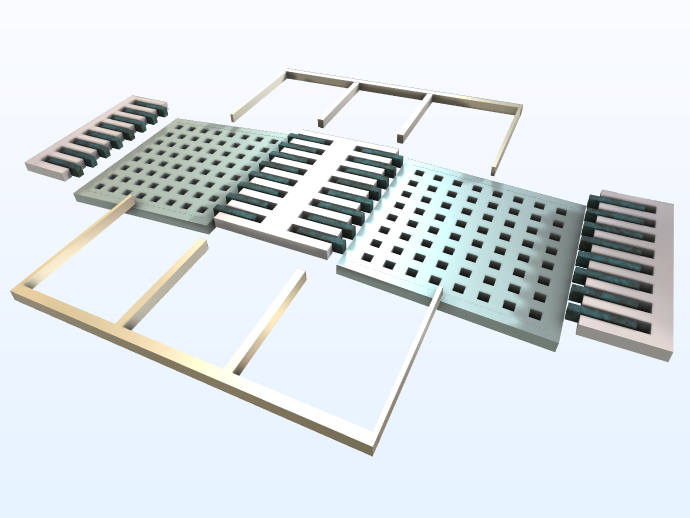
有变形(左)和无变形(右)的陀螺仪模型。
这种方法通过方程近似模拟静电力,然后与固体力学接口进行耦合,从而提高了求解速度。为了进一步节省时间和减小文件大小,网格设置相对较粗。该模型的驱动模式和感应模式频率数值仿真结果与已知解析解的比较如下图所示。
| 驱动模式 | 感应模式 | |
|---|---|---|
| 数值解 | 38 kHz | 41 kHz |
| 解析解 | 40 kHz | 45 kHz |
模拟制造偏差的影响
复杂的设计可能会带来制造偏差,导致器件性能差异。因此,大多数工程师都会采用面向制造的设计方法,即对设计中制造商难以稳定复制的部分进行修改。
COMSOL Multiphysics® 可用于估算制造偏差对设计的影响。通过 变形几何 功能,用户可以使用相同的网格实现因制造缺陷导致的多种器件形状变化。这可以避免使用不同网格求解不同几何结构可能带来的误差。
本文示例的模型为模拟的器件添加了各种制造偏差,包括:
- 过度蚀刻导致临界尺寸 (CD) 变化的影响(50 nm 过度蚀刻)
- 器件层厚度偏差(100 nm 厚度变化)
- 通过垂直方向的最陡角度(θ)和面内角(φ)参数化侧壁倾斜(0.5°)
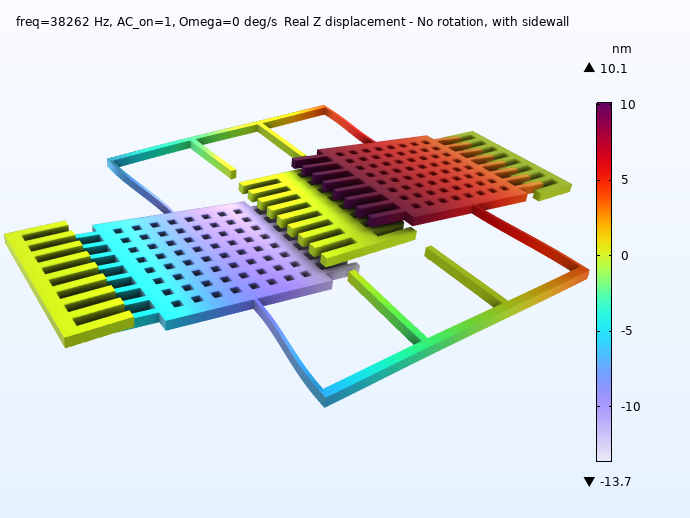
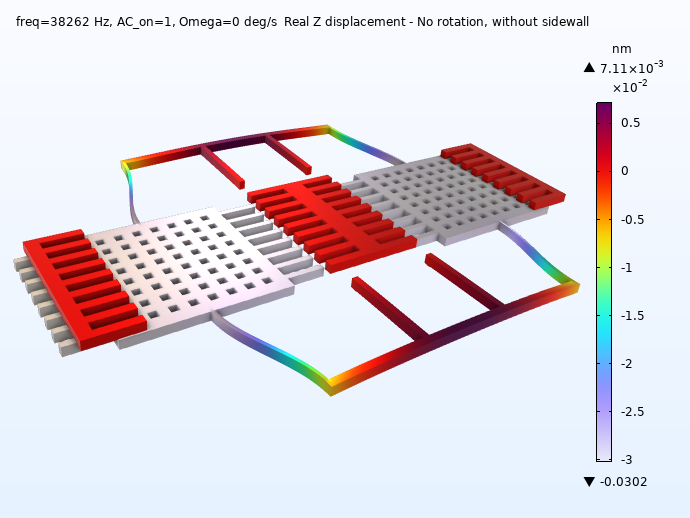
在无旋转、侧壁倾斜(左图)和无倾斜(右图)的情况下,器件运行过程中的位移。
模型求解结果显示,模式间距(相邻模式之间的频率差)受临界尺寸控制和 50 nm 过度蚀刻的影响显著,从而导致模式间距发生较大变化。
| 频率 | 驱动模式 | 感应模式 |
|---|---|---|
| 标准模式频率(kHz) | 38.262 |
|
| 50 nm 过度蚀刻导致的频率偏移(kHz) | -1.272 |
|
| 100 nm 厚度变化导致的频率偏移 (kHz) | 0.001 |
|
| 0.5° 侧壁导致的频率偏移 (kHz) | -0.003 |
|
从结果可以看出,驱动模式受厚度变化和侧壁的影响相对较小,而感应模式由于涉及面外运动,因此受厚度的影响较大。
通过这些模拟结果,设计人员可以了解一种制造工艺是否能够生产出所需性能的器件,或者设计是否需要修改。在生产前获得这种洞察力可以节省时间和资源。
使用混合公式的微机械陀螺仪
上文介绍的两个模型只用到固体力学接口,而第三个模型则包括固体力学和机电效应,并充分考虑了它们之间的相互作用。这个模拟是真正的多物理场仿真,是 COMSOL® 如何处理多物理场问题的典型示例。
此模型不需要用户定义解析方程,因此设置更加简便。譬如,原模型需要 40 个与用户自定义方程应用相关的选项,而多物理场模型只需要 14 个选项。可以预见的是,此模型的模拟结果与前两个模型不同,多物理场方法计算的梳齿驱动中的固定梳齿和移动梳齿之间的作用力更大,因此谐振频率略低。此模型还使用了 COMSOL Multiphysics® 6.3 版本新增的静电接口中的混合有限元公式。该公式同时求解电势 (V) 和电位移场 (D),使静电力计算更加精确,特别是对于具有许多尖锐边缘和拐角的复杂结构。因此,该计算公式非常适合模拟梳齿驱动致动器的陀螺仪和加速度计。
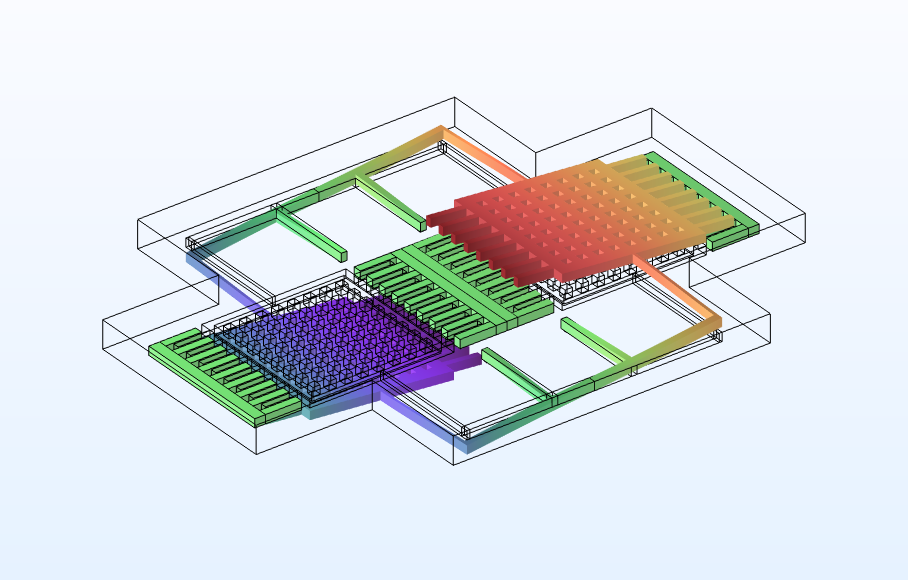 面外感应模式的模态形状。
| 驱动模式 | 感应模式 | |
|---|---|---|
| 包含多物理场,混合公式 | 36 kHz | 40 kHz |
| 仅包含固体力学(第一个模型) | 38 kHz | 41 kHz |
自己动手
借助 COMSOL Multiphysics® ,设计人员能够量化制造偏差对设计的影响,并能使用基于方程的方法提高仿真效率。更进一步,还可以利用多物理场耦合功能提高设计精度。
要模拟文中介绍的示例,请查看以下 COMSOL 案例库中的示例模型,其中包括模型的分步说明和 MPH 文件:
- 第一个示例: 梳驱动音叉式微速率陀螺仪
- 第二个示例: 梳驱动音叉式微速率陀螺仪中制造偏差的影响
- 第三个示例: 使用混合公式模拟微机械陀螺仪
随着集成电路 (IC) 技术的不断进步,电路性能不断提升,结构也愈发紧凑,识别和预防电路故障的潜在原因也变得至关重要。其中,一个尤为关键的因素是金属互连线中由空位累积引起的电迁移。这篇博客,我们将回顾描述电迁移过程的控制方程,并演示如何使用 COMSOL Multiphysics® 软件对这一现象进行模拟。
电迁移的影响
我们日常使用的像电脑、智能手机等设备均依赖于集成电路。这些设备中包括 CPU、GPU 和 RAM 芯片等集成电路,其中能包含数百万或数十亿个半导体元件,用于在处理数据时执行各种计算。只有当信号能在半导体元件之间稳定传输时,才能执行这些计算。这项任务是通过互连线完成的,互连线允许电流在元件之间流动的导电通路。
随着时间的推移,由于集成电路的长期使用,互连线可能会因电迁移而损坏,甚至完全失效。虽然电迁移能发生在任何尺寸的金属中,但更易发生在具有纳米级特征的小尺寸元件中。作为参考,每立方纳米铜(一种常用于互连线的材料)包含几十个原子。
当晶格中的空位迁移并累积形成宏观空洞(无原子区域)或凸起(原子累积区域)时,就会发生电迁移,进而导致电阻增加、过热、材料降解以及结构的整体变差。宏观空洞增长和凸起形成将引起电气短路或开路,从而导致互连线故障。
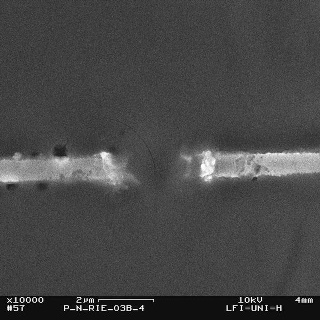 电迁移导致的故障位置图像。图片已进入公有领域,通过 Wikimedia Commons 共享。
空位是指晶体结构中缺失一个原子的位置。理想的晶格中不应存在空位,但在实际情况中,任何晶体都会包含一定数量的空位。空位可能在金属(或合金)凝固过程中形成,也可能因原子随机振动而自发产生。超过绝对零度的任何温度都会发生原子随机运动,且在特定温度下,每个晶格中都分布一定数量的空位,并达到某种浓度平衡。
尽管我们提到空位的迁移或移动,但实际上,空位本身并没有移动,而是原子以跃迁至邻近空位的方式移动,称为“替位扩散”。空位的移动方向看似与原子的运动方向相反。在纳米尺度上,即使不存在外场,整个材料中也会发生许多空位跃迁。在宏观尺度上,由于纳米尺度的运动在平衡状态下是各向同性的,因此不会出现整体的空位移动。然而,当存在外部驱动力时,原子会发生运动,从而在某个方向上产生空位迁移。
导致空位通量的因素有哪些
导致互连中空位移动的主要因素之一是流经其中的电流。当在互连器件上施加电势差时,电子会在电场方向的作用力下产生净运动。当电子流经导体时,一些电子会发生碰撞,并将能量和动量传递给原子。这种动量传递导致一些原子获得足够的能量,从而跃迁到邻近的空位。这种效应产生的空位通量由以下式计算:
1
式中, 是空位浓度,
 是空位扩散率,
 是有效电荷数,
 是元电荷,
 是电场,
 是波尔兹曼常数,
 是温度。
由于结构特性和导电率通常是温度的函数,因此准确求解互连线中的温度分布非常重要。
在描述电场导致的空位通量时,我们曾提到电子在导体中流动,并因与原子碰撞而损失能量。因此,还必须考虑这种能量转移所产生的焦耳热。由于互联电路非常小,电流密度会很高,焦耳热也不能忽略。
焦耳热和与周围环境的热量传递所产生的热梯度也会影响原子和空位的移动。温度梯度带来的额外空位通量为:
2
式中, 是传递的热量。
导致空位移动的另一个因素是空位从高浓度向低浓度的扩散,所产生的空位通量与空位浓度梯度成正比:
3
需要注意的是,扩散系数可能取决于材料内部的温度或应力。此外,晶格微结构对扩散系数也有重要影响。原子(和空位)在晶界处迁移时遇到的阻力明显小于其运动;因此,如果制造互连器件时包含许多小晶粒,将会有更多的晶界作为扩散通道,整体有效扩散系数就更高。晶粒相对于电流流动的方向也会对扩散系数产生显著影响。
由于热膨胀和空位累积,材料可能会变形并引起损坏,从而导致互连线故障。因此,需要求解材料内部的应力分布问题。
原子倾向于从高应力区迁移到低应力区;因此,空位的迁移方向正好相反。这种通量通常与电场产生的通量相反,其计算公式为:
4
式中, 是特定材料的空位弛豫因子,
 是原子体积,
 是静水压力。
现在已知导致空位移动的所有因素,总空位通量即可由这些通量之和得出:
5
然后,可求解考虑了总通量的标准传递方程,
6
式中, 是由于域内空位的生成或湮灭而产生的源/汇项。
另一个需要考虑的影响因素是空位累积区域的晶格收缩,以及空位浓度降低区域的晶格膨胀。这种行为通过空位通量的散度和空位生成所导致的体积应变率来描述:
7
电迁移模拟
要模拟电迁移,我们可以使用 COMSOL Multiphysics® 同时求解多种不同的物理现象,包括电流、固体力学、传热,当然还有空位传输。
让我们先来看看互连的外观。下图显示了一个互连器件的几何结构示例。铝或铜等材料可用作导电材料。根据具体设计和所选材料的不同,主要互连材料周围可能还会有衬里或阻挡层。添加这些层有几个原因,包括防止原子扩散到周围的电介质中,或改善互连材料与电介质材料之间的黏附性等。
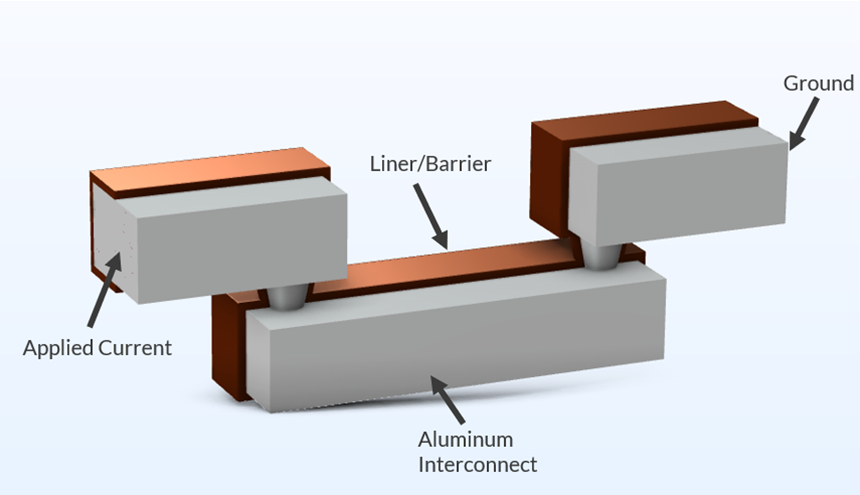 一个典型的互连几何结构。
根据我们定义的边界条件和材料属性,电流 接口可用于求解整个域的电势。无论几何细节如何,都会有一个作为接地(V=0)的边界,以及另一个指定了已知电势、电流、电流密度或功率的边界。
固体力学 和 固体传热 接口用于考虑互连的结构和热响应。假设材料为线弹性材料,本例中不考虑材料的非线性特性。
要在 固体传热 接口中定义适当的边界条件,必须考虑周围的热环境。例如,整个芯片可能通过强制对流或自然对流冷却。在此模型中,衬里的外部边界采用对流热通量条件,而互连的两端则采用恒定温度。
如前所述,互连内的主要热源来自焦耳热效应,可通过 电磁热 多物理场耦合轻松考虑。此外,热膨胀可通过 热膨胀 多物理耦合加以考虑。
COMSOL 官网提供了大量使用 COMSOL® 模拟焦耳热和热膨胀的教程。例如,电-热-机械仿真入门系列文章介绍了设置这些问题的工作流程。
固体传递 接口可用于设置空位传输模型的控制方程。该接口求解相关变量浓度的传递方程,本例中为空位浓度。
默认情况下,传递方程考虑的是浓度梯度引起的扩散通量。但是,为了模拟电迁移引起的总通量,可以添加额外的通量贡献。如下图所示,在 固体传递 接口中使用 外部通量 功能,可以轻松地将这些额外通量纳入控制方程。
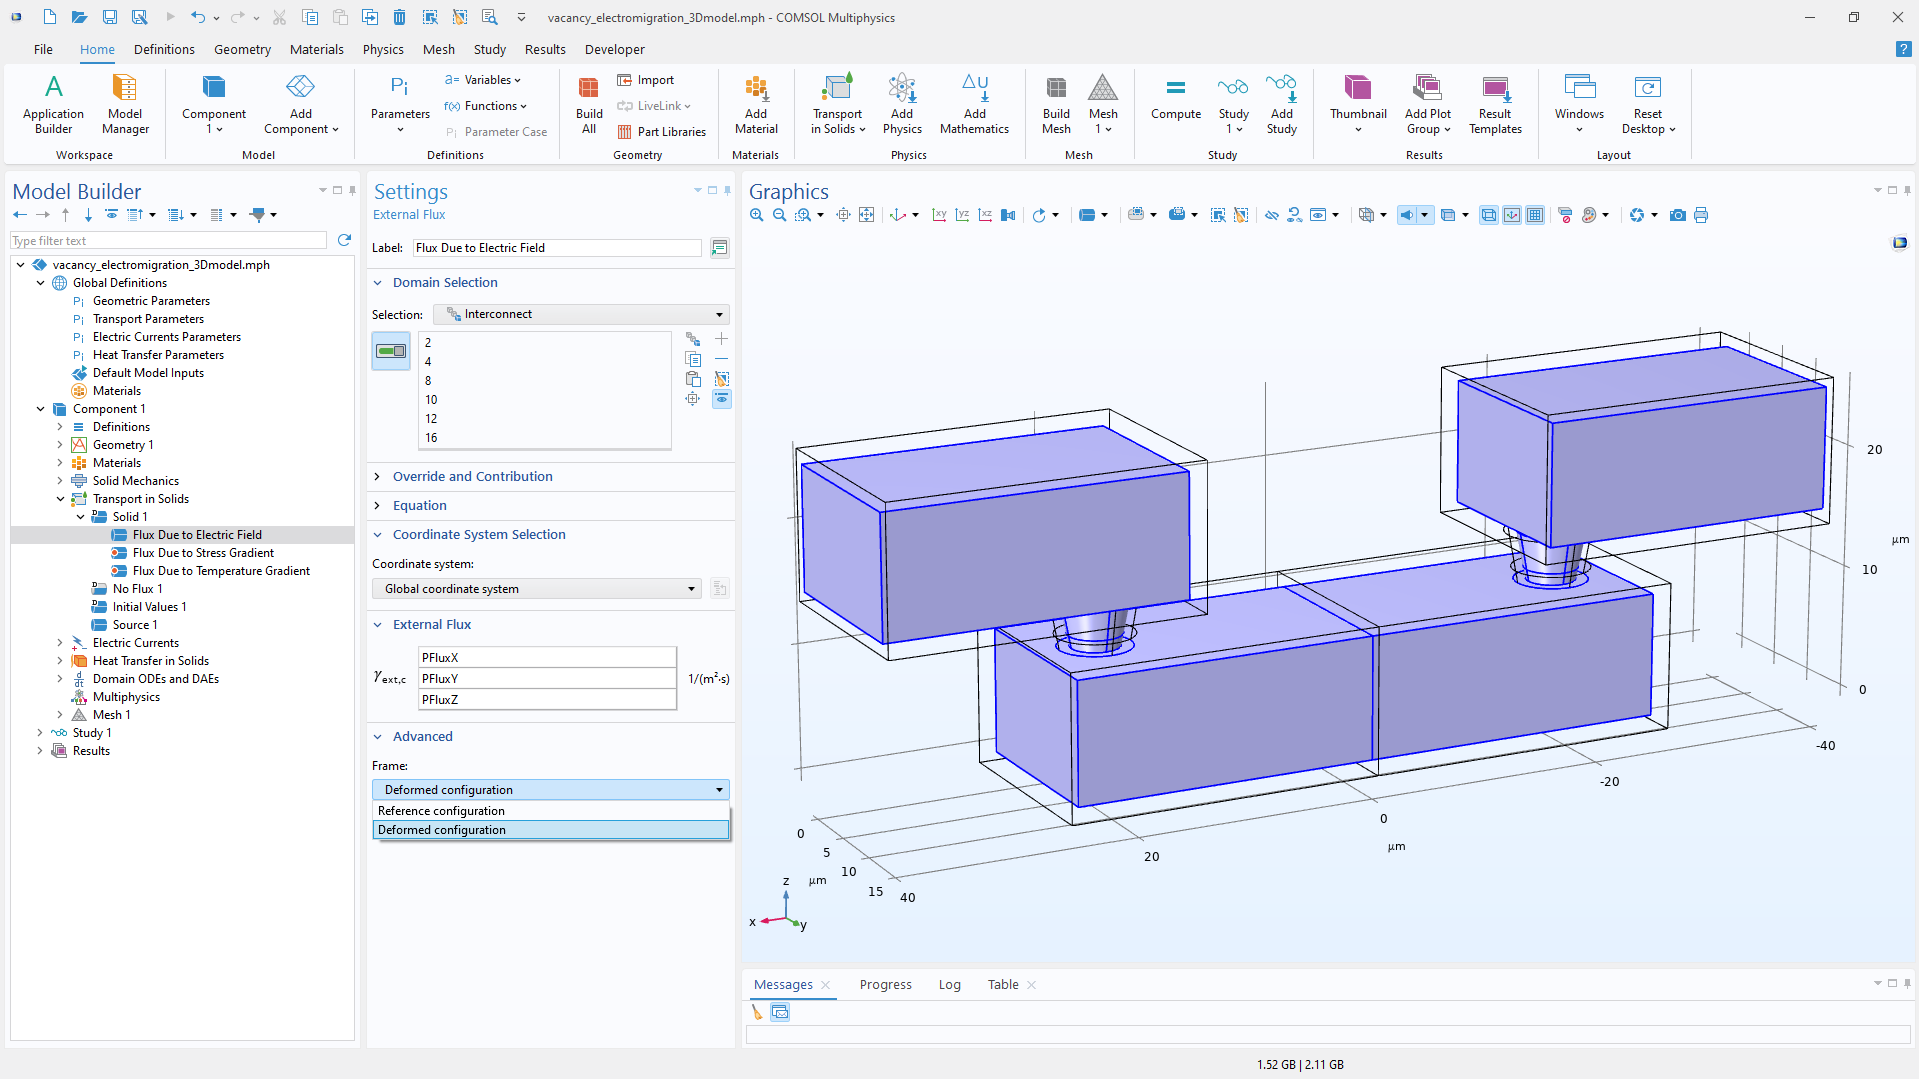 外部通量 功能可以将任意额外的通量添加到传递方程中。
可以看到,电场、应力和温度梯度的通量贡献已被添加到该模型中。相应的通量变量在 变量 部分使用上述表达式进行了定义。
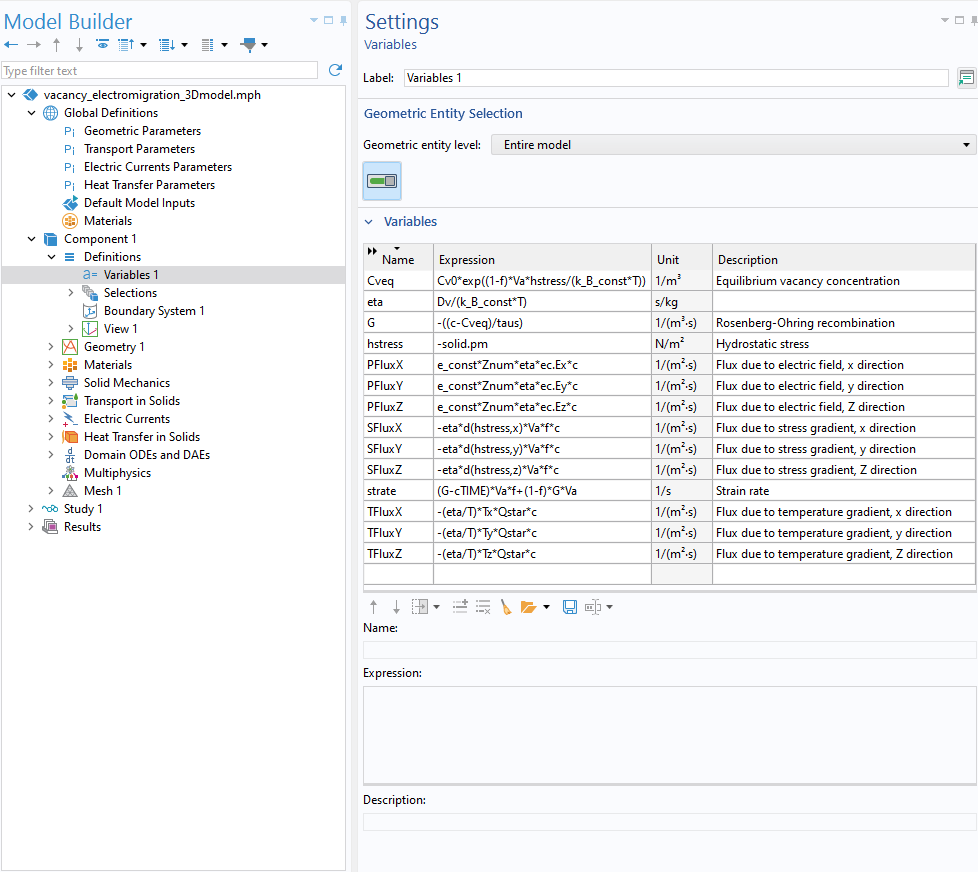 变量包括应变率、温度通量和空位的源/汇项。
要考虑空位累积引起的体积膨胀,我们可以在 线弹性材料 节点添加一个 外部应变 子节点。该功能允许指定任意非弹性应变。热膨胀和蠕变是非弹性应变的典型示例,也可以考虑在内。
结果
利用瞬态分析求解电迁移模型很常见,因为我们通常关心的是需要多长时间才能达到某个临界状态。当然,如果我们求解瞬态研究,解最终会达到稳定状态,而这所需的时间可能也是我们感兴趣的。我们将查看在瞬态研究运行直至解达到稳态时所得到的几个关键结果。
其中,一个需要关注的关键结果是互连内的空位浓度,因为这是我们在传递方程中求解的主要变量。初始空位浓度设定为整个域的恒定平衡值。随着电迁移的发生,阳极附近的空位浓度会降低,而阴极(施加电流的地方)的空位浓度会升高。这种情况一直持续到达到稳定状态为止。电场引起的通量通常与静水压力引起的通量方向相反。空位从阳极迁移到阴极,直到其他通量(流体静通量和扩散通量)与电场导致的通量相平衡。
下图显示了瞬态溶液达到稳定状态后的归一化空位浓度。请注意,归一化浓度的定义是 :空位浓度除以初始浓度(因此在 t=0 s 时,归一化浓度等于 1)。
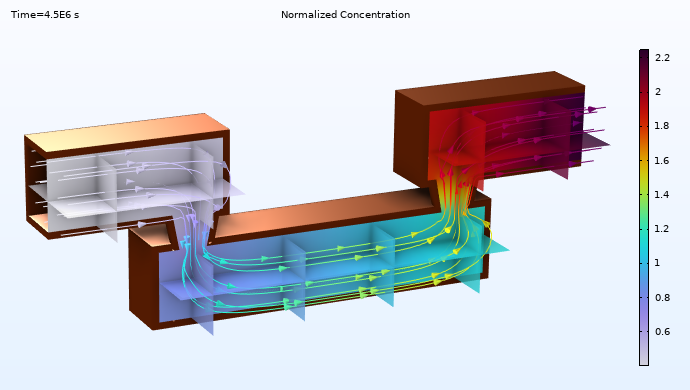 表面图显示了 t=4.5e6 s 时的归一化空位浓度。流线沿电场方向,并用颜色来显示电势。
此外,观察阳极和阴极上的空位浓度如何随时间变化也很有用。从下图中,我们可以观察到空位通量在某一时刻达到了稳定浓度。还可以关注超过临界空位浓度所需的时间。
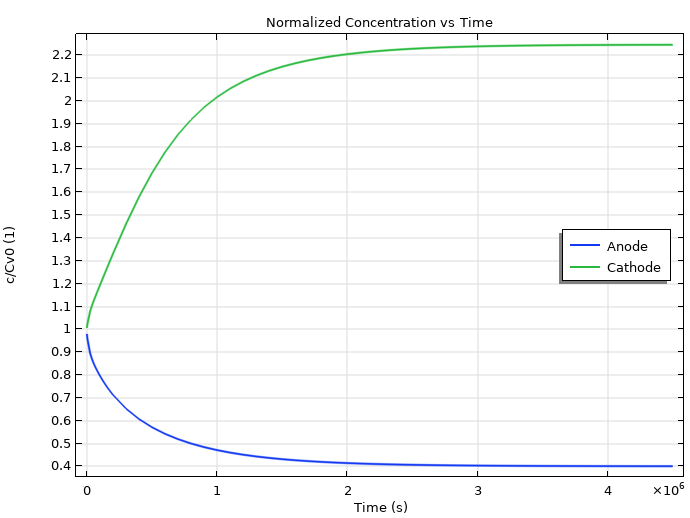 阳极和阴极的归一化空位浓度与时间的关系。
同样,也可以获得阳极和阴极边界上对空位通量有贡献的静水压力随时间的变化。
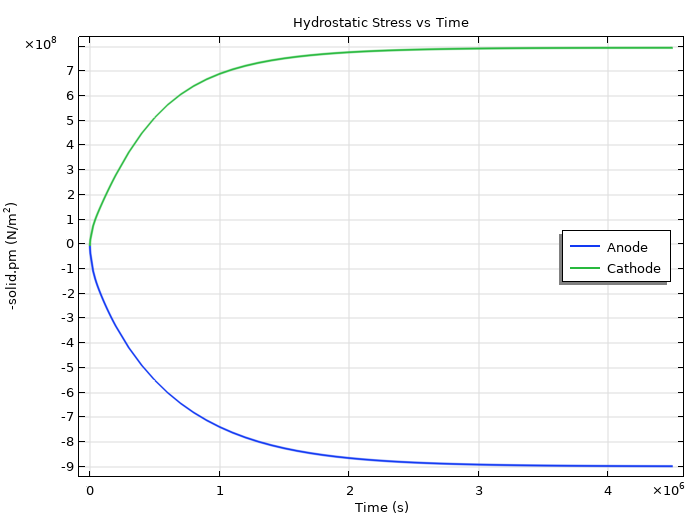 阳极和阴极的静水压力与时间的关系。
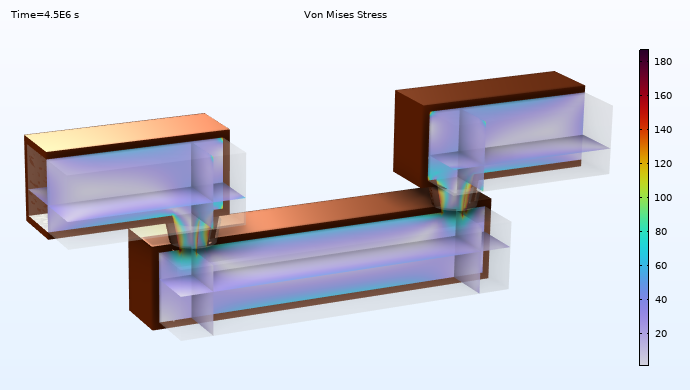 t=4.5e6 s 时铝互连内的 Von Mises 应力(MPa)。
von Mises 应力可能是宏观空位何时成核的指标。但是要记住,尖角处的应力可能是奇异的,您可能需要引入圆角来避免这种现象。有关结构力学中奇异现象的更多信息,请参阅我们的博客:有限元模型中的奇点。
固体传递
在模拟电迁移时,必须考虑结构响应,尤其是域内的应力和应变。如前所述,应力梯度会导致空位迁移。此外,我们可能希望确保应力不会超过材料的屈服应力。如果变形和旋转较小,可以假设进行几何线性分析。
进一步模拟
至此,我们已经介绍了基本空位传递方程的理论和在 COMSOL Multiphysics® 中的设置方法。还介绍了相关的物理知识,如热传导、电流和固体力学,因为在建立电迁移模型时必须考虑这些方面。目前讨论的模型适用于描述故障发生前的电迁移初始阶段。
使用 COMSOL 建立的模型可用于预测空位成核的起始。尽管对空位成核的确切条件还没有达成普遍共识,但有人认为,一旦达到临界空位浓度或应力水平,空位就可能形成。一些研究人员还提出,空位可能会在晶格边界或预先存在的自由表面成核,因为在这些地方,空位形成所需的应力水平会降低。
监测这些标准有助于预测空位可能在域内或边界上成核的位置和时间。成核发生后,可能需要追踪空位的移动和增长。虽然这更具挑战性,但 COMSOL Multiphysics® 同样也可以应对。您可以使用界面追踪方法(如水平集或相场方法)设置此类模拟。下面列举了几个使用这些方法的案例:
结论
这篇博客重点介绍了在预测互连故障时准确模拟空位传递的重要性。通过使用 COMSOL Multiphysics® 的多物理场仿真功能,我们可以深入理解电迁移现象,更有效地预测空位形成的起始时间并评估其对器件性能的影响。
下一步
点击下方按钮,即可进入 COMSOL 案例库,尝试模拟与本文讨论的模型相似的模型:
参考文献
- Orio, R. L. de, et al. “Physically Based Models of Electromigration: From Black’s Equation to Modern TCAD Models.” Microelectronics Reliability, vol. 50, no. 6, Elsevier BV, June 2010, pp. 775—89.
当你在线上会议上发表演讲,对智能设备说出语音指令,或者使用电话交谈时,你的声音很有可能是通过 MEMS 技术接收的。这种固态半导体技术经常被用于制造能产生高品质音效的现代微型扬声器。这篇博客,我们将探讨 MEMS 技术为麦克风带来的益处,制造 MEMS 麦克风所面临的挑战,以及仿真如何帮助提升这类麦克风设计过程的效率。此外,我们还将讨论由 MEMS 技术驱动的现代微型扬声器的最新进展。
MEMS 技术的现状
在麦克风中使用MEMS 技术可以提高信噪比(SNR),即所需音频信号与背景噪声之间的比值。由于 MEMS 体积小,因此能在笔记本电脑或手机等设备上添加多个麦克风。由于高信噪比以及体积小等优势, MEMS 设备具有滤波和主动降噪(ANC)功能, 因此 MEMS 麦克风能够拾取清晰的语音信号,并过滤外界的环境噪声。此外,MEMS 麦克风的硅结构使其能更容易被集到成数字产品中,降低机械振动影响以及批量生产成本。
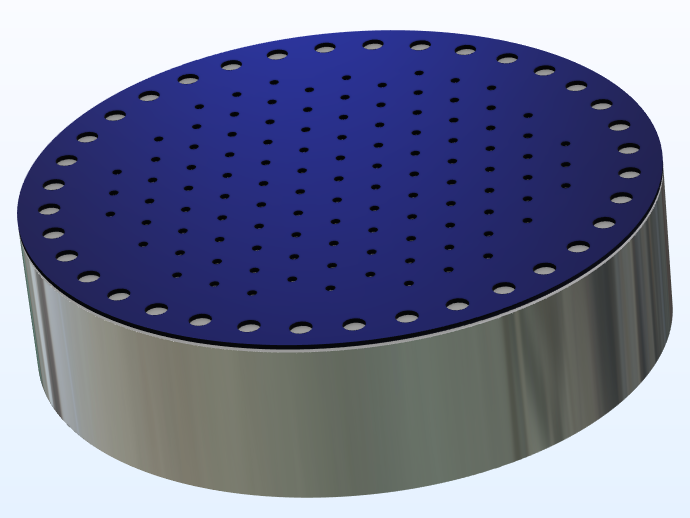
图1 一个 MEMS 麦克风模型。
由于具备上述优点 MEMS 技术越来越多地被应用到智能家居设备、手机、平板电脑、台式机和笔记本电脑,以及助听器等消费类产品的麦克风中。近年来,随着居家办公场景的增多,MEMS 麦克风的需求也在增加。
MEMS 麦克风仿真
借助仿真软件,工程师可以准确地模拟这些器件,并能放大不同的研究区域,深入探究这种微小尺度技术。对于小尺度(通常是亚毫米级)的 MEMS 麦克风,热边界层和黏性边界层的影响非常重要。边界层对系统中的摩擦损耗和热损耗都有影响,会抑制声学响应。要获得 MEMS 麦克风的正确声学响应,必须将黏性和热效应考虑在内。
随着制造技术的不断进步,开发出越来越小的设备成为可能。然而,较小的尺寸会导致较高的克努森数,使非连续效应变得非常重要。通过仿真,工程师可以测试多个不同的变量。例如,在 COMSOL 案例库中的 MEMS 麦克风模型中,可以使用边界条件来考虑 MEMS 麦克风中高克努森数的影响。
该案例中的麦克风由一个微型穿孔板 (MPP)、一个振膜和一个封闭背腔组成。对振膜表面使用了滑移条件,这样壁面的切向速度将取决于边界处的流体应力,从而在固体和流体的速度之间产生不连续性。
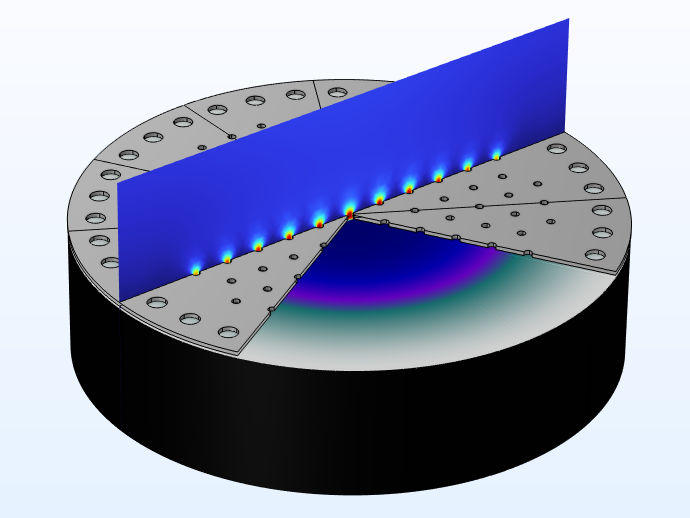
图 2 由微型穿孔板和振膜组成的 MEMS 麦克风。
接下来,我们简要介绍该模型的一些模拟结果。您可以在文末下载这个模型模拟的详细分步说明。
结果探讨
在研究的一开始,电场对振膜施加预应力,使其产生静态变形,就像拉紧吉他弦一样。然后向微型穿孔板表面施加压力,使振膜振动,并在二者之间的空间产生电信号,如图 3 所示。
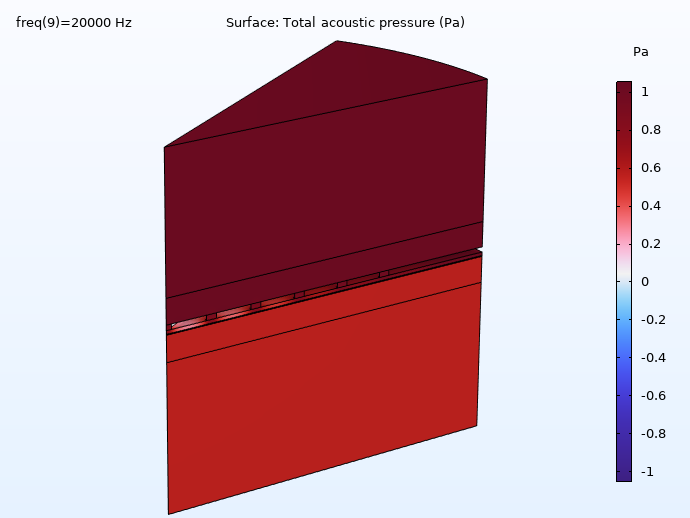
图3 20 kHz 下所有域内的声压。
如图 4 所示,声速研究表明,微型穿孔板上的孔,微型穿孔板和振膜之间的挤压流动产生黏滞阻尼区域。
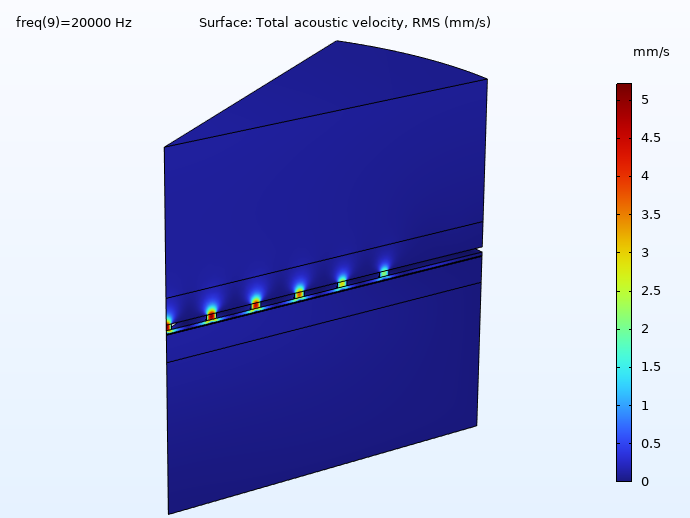
图 4 声速模拟结果。
最后,该模型分析了 MEMS 麦克风在 200 Hz 到 20 kHz 的频率响应。由于耦合电路的原因,在较低的频率下,响应曲线不再平坦,同时在较高的频率下,响应也出现下降。由于模型的长度尺度较小,机械共振位于较高频率处,因此频谱在音频范围内接近平坦。
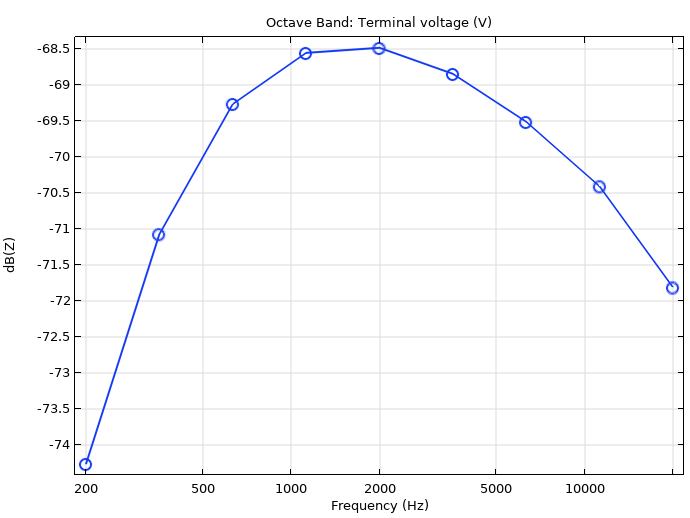
图 5 频率响应。
MEMS 麦克风常被用于日常电子设备中,在仿真技术的帮助下,其性能正不断提升。接下来,我们将探讨 MEMS 技术的一种新应用,其设计过程也能受益于仿真技术。
新的轨迹
MEMS麦克风的优点同样适用于MEMS扬声器,但直到现在这种扬声器技术还没有商业化。扬声器技术常采用由磁体、线圈和振膜组成的机械系统。几十年来,这一系统不断得到改进,但大多数扬声器都会遇到相似的设计难题,尤其是耳机设计,即磁体和线圈系统很容易出现相位不一致的情况,导致每只耳朵听到的声音不同。由于振膜本身通常不够坚硬,无法在高频时保持活塞式运动,因此可能会导致振膜在响应磁体推动时发生翘曲,使一些声音变得浑浊不清。
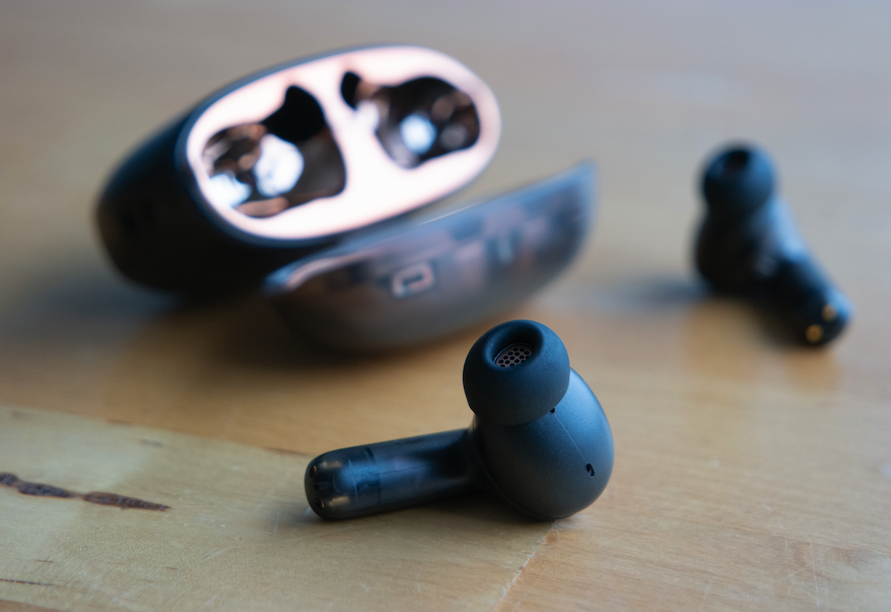
图 6 使用了 MEMS 驱动器的耳机。
幸运的是, MEMS 技术为这些问题提供了解决方案。由于采用了固态半导体结构,MEMS 扬声器移除了磁体,因此质量更轻、体积更小并且音量更均匀,从而消除了相位偏差。硅振膜更加坚硬,在抽气时系统可保持线性,因此声音能保持清晰、无杂音。此外,与磁体和线圈扬声器相比,MEMS 扬声器的驱动速度更快,这意味着它们能更快地启动和关闭声音,从而能更清晰地分离不同的声音。最近,一系列配备 MEMS 驱动器的无线耳机的发布标志着人类首次将 MEMS 技术应用到扬声器系统中。
MEMS 的未来
随着MEMS技术的应用,麦克风和扬声器的性能正在迅速提升。大多数麦克风已经使用了 MEMS 技术,因此能够解析出音频信号中越来越小的细微差别,之后耳机中也很可能会采用 MEMS 技术,以播放更最高质量的录音。仿真技术提供了一种深入研究微型设计的方法,以及在制作物理原型之前对设计进行精确模拟和优化,来帮助这些领域不断创新。
MEMS 为推动音频制造行业的进步开辟了许多新的通道。你下一次听音乐或进行视频通话时,可以花点时间想一想你的微型扬声器或麦克风里装的是什么,因为它可能与 MEMS 技术息息相关!
下一步
想尝试模拟 MEMS 麦克风模型吗?COMSOL 案例库中提供了相关 MPH 文件和分步说明,欢迎下载:
扩展阅读
- 阅读以下资源,了解有关 MEMS 麦克风和扬声器技术的更多信息:
- 了解有关扬声器和声学仿真的更多信息,请访问 COMSOL 博客:
快速傅里叶变换 (FFT) 是一种有效且强大的数值方法。COMSOL Multiphysics ® 软件最新 6.0 版本增加了与此方法有关的新功能:空间 FFT 特征。在这篇博客中,我们将讨论如何使用这一新功能模拟光学应用,并展示一些应用案例。
术语和定义
首先,让我们来明确一些术语和定义的涵义。有三个术语需要区分:傅里叶变换 (FT)、离散傅里叶变换 (DFT) 和 FFT。函数  的傅里叶变换由下式定义
式中, 和
 分别是物理空间和傅里叶空间中的变量。当物理空间变量为时间
 时,变量 称为频率。在光学领域, 被称为空间频率,通常与波长和焦距成比例(我们将在下文讨论),而 是用于描述所关注的光学结构附近位置的物理空间坐标。
在之前的博客:如何在 COMSOL Multiphysics 中实现傅里叶变换和如何由计算解实现傅里叶变换中,我们讨论了如何在 COMSOL® 中实现傅里叶变换。我们可以使用一种数值方法实现傅里叶变换,即基于辛普森法则的直接数值积分。下文,我们将其称为“通过数值积分实现的傅里叶变换”。
离散傅里叶变换是傅里叶变换的离散形式,是对一组离散的点进行运算。它在 COMSOL ® 中的定义为
FFT 是计算 DFT 的一种有效算法。
请注意,上述傅里叶变换和离散傅里叶变换的定义是最通用的定义,但符号约定与 COMSOL 的波动方程,即
的符号约定 不一致,。当使用这些符号定义弗劳恩霍夫和菲涅耳衍射公式时,请注意不要弄错。符号不一致并不影响稳态解。
如何使用空间 FFT 功能
接下来,我们来演示如何在光学应用中使用 COMSOL® 空间 FFT 功能模拟光学应用。FTT功能可以通过步骤 1 和 2 设置和实现:
- 步骤1:准备数据集
- 右键单击数据集 → 更多数据集 添加空间 FFT 数据集(定义傅里叶空间)
- 选择合适的源数据集作为物理空间,然后进行变换
- 将空间分辨率 设置为手动
- 将采样分辨率 设置为适当的数字
- 从空间布局 中选择使用补零,并将 x 填充 设置为适当的数字
- 在傅里叶空间变量 中选择频率
- 取消勾选屏蔽 DC
- 步骤2:使用
fft()算子绘图- 在绘图设置中调整 x 轴数据的空间频率比例
矩形函数示例
矩形函数是光学应用中最常使用的函数之一,因为它代表了一个硬边光阑。当存在硬边光阑时,总是涉及矩形函数的傅里叶变换。矩形函数的傅里叶变换可以很容易地通过手动计算,如下所示:
\begin{cases}
0 & |x|>a/2 \\
1 & |x|\le a/2
\end{cases}
式中, 代表傅里叶变换算子,
 是一个常数,
 是 sinc 函数。
让我们看看如何在 COMSOL® 中使用 空间 FFT 功能计算此傅里叶变换。
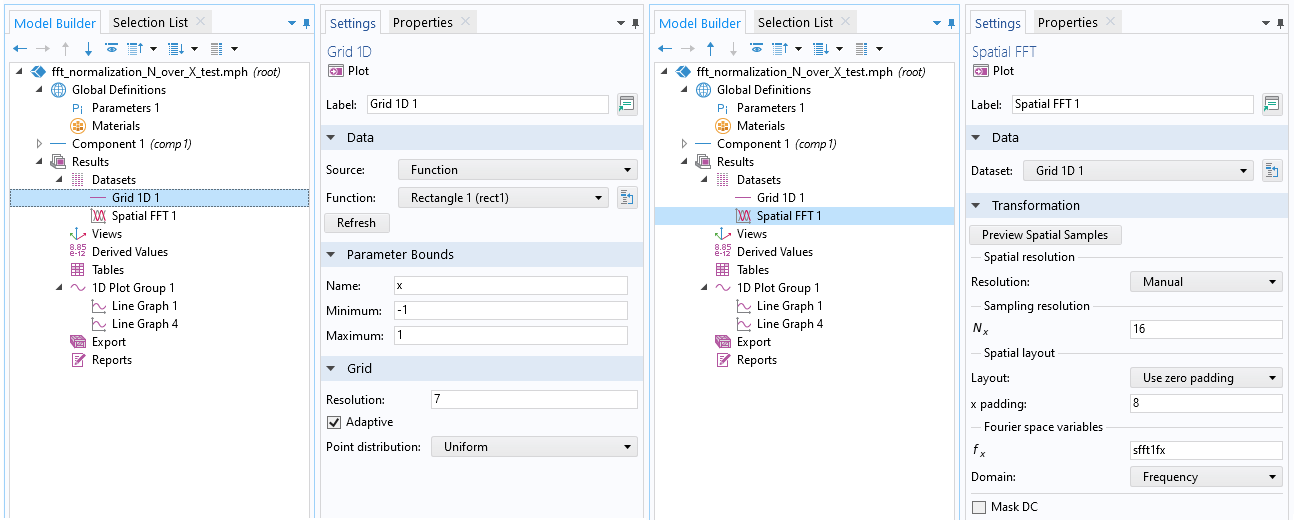
矩形函数(左)及其傅里叶变换(右)的数据集设置示例。
矩形函数内置于 定义 >函数 下。点击 创建绘图 按钮,结果下的 数据库 节点将为该函数自动创建一个新的数据集。 默认情况下,范围和分辨率也是自动设置的。在进行 FFT 时,自己控制这些参数很重要。傅里叶空间分辨率由物理空间范围的倒数和物理空间数据的零填充确定。傅里叶空间范围由物理空间范围和傅里叶空间采样数决定。FFT 结果的大小因物理空间范围和傅里叶空间采样数而异。下表是 FFT 参数表达式的汇总,包括与上图中显示的FFT 设置对应的参数值。
| 参数 | 表达式 | 示例值 |
|---|---|---|
| 实际上的总范围 |  | 2 |
| 傅里叶空间采样数 |  | 16 |
| 补零 |  | 8 |
| 傅里叶空间总范围 |  | 8 |
| 傅里叶空间分辨率 |  | 1/4 |
| 傅里叶变换归一化因子 |  | 1/8 |
进行上述设置后,矩形函数 rect1(x) 如下图所示,其傅里叶变换的绝对值 abs(fft(rect1(x)) 由 FFT 功能计算。傅里叶空间总范围是 = 16/2 = 8,即从 -4 到 4。可以看到傅里叶空间的采样点总数为  = 32。
为什么是  ? 因为在补零中, 零被添加到物理空间数据的两侧。傅里叶空间分辨率为 8/32 = 0.25。在没有归一化的情况下,FFT 运算结果因子为 。所以,我们需要将结果乘以 获得一个单位峰值。稍后,我们将对各种公式进行快速傅里叶变换,每个公式都有不同的乘法常数。因此,我们必须将 FFT 结果归一化。
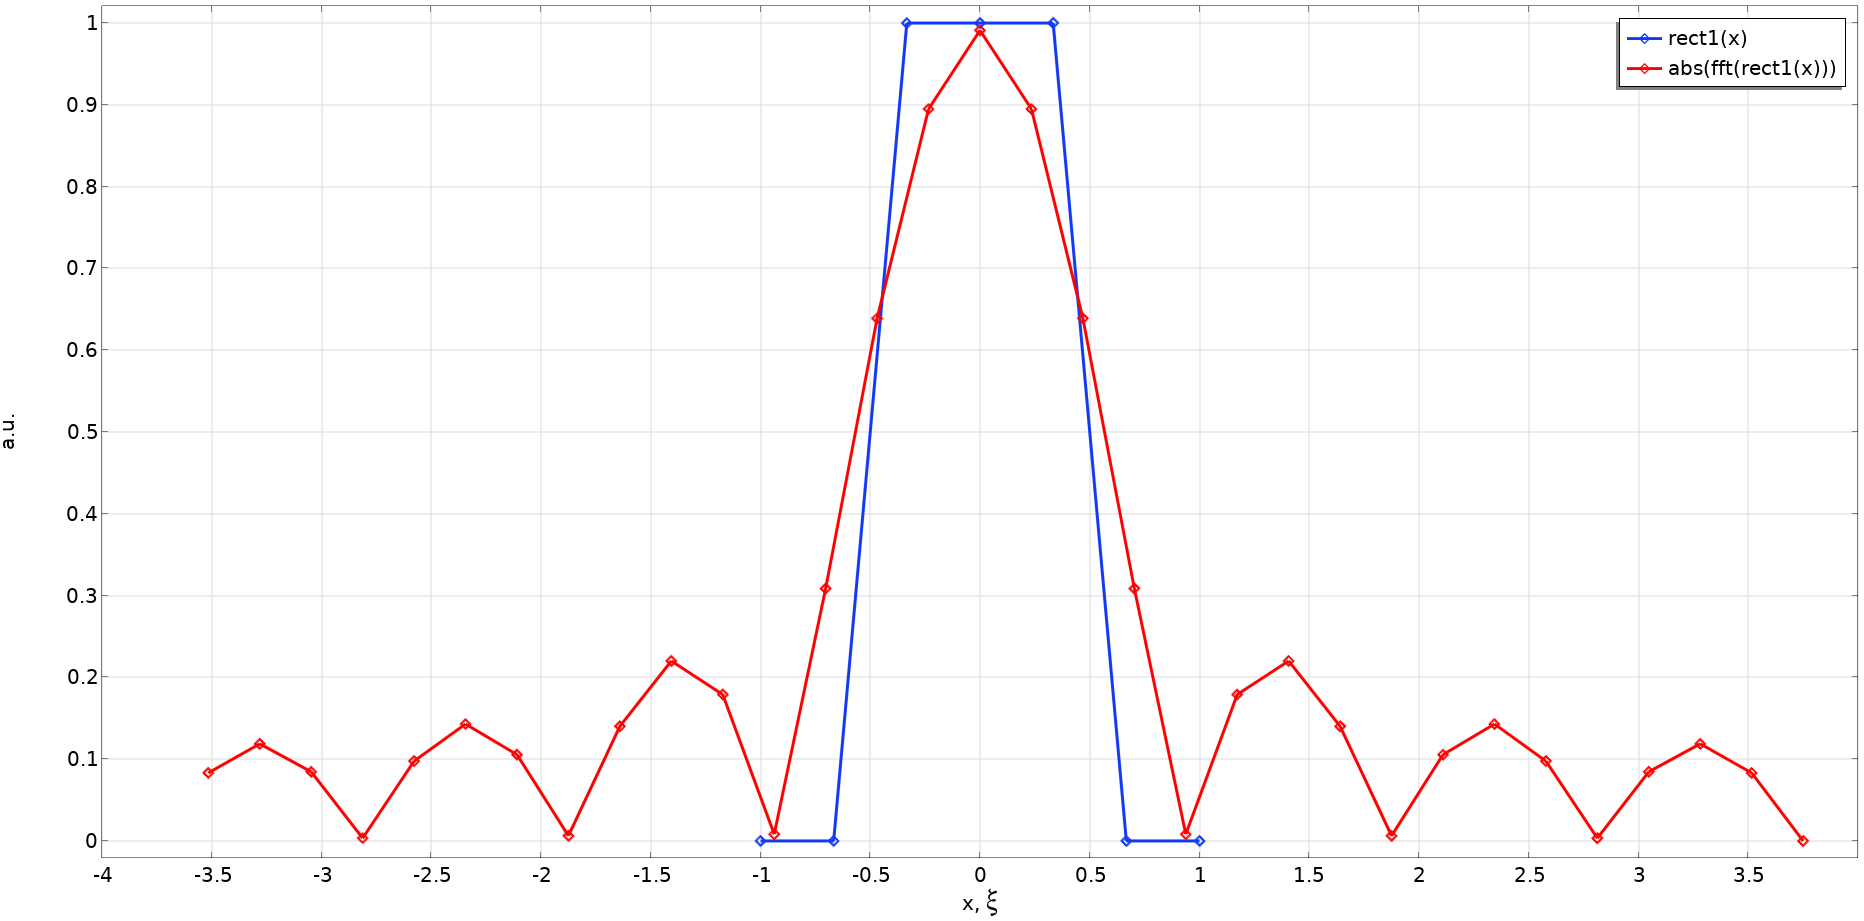
矩形函数 = 1 及其 傅里叶变换 的绝对值,由 FF 和上述设置确定。
在这个示例中,我们有意将采样数设置为较低的数字,以便可以参考前面的公式。不过,仍然可以看到傅里叶变换, 是通过近似值计算得出的。使用更加合适的参数,例如 = 3, = 128 和 = 512,可以得到理想的结果,如下图所示。将通过数值积分计算的傅里叶变换结果叠加以进行比较。当然,这两种方法的结果应该一致!
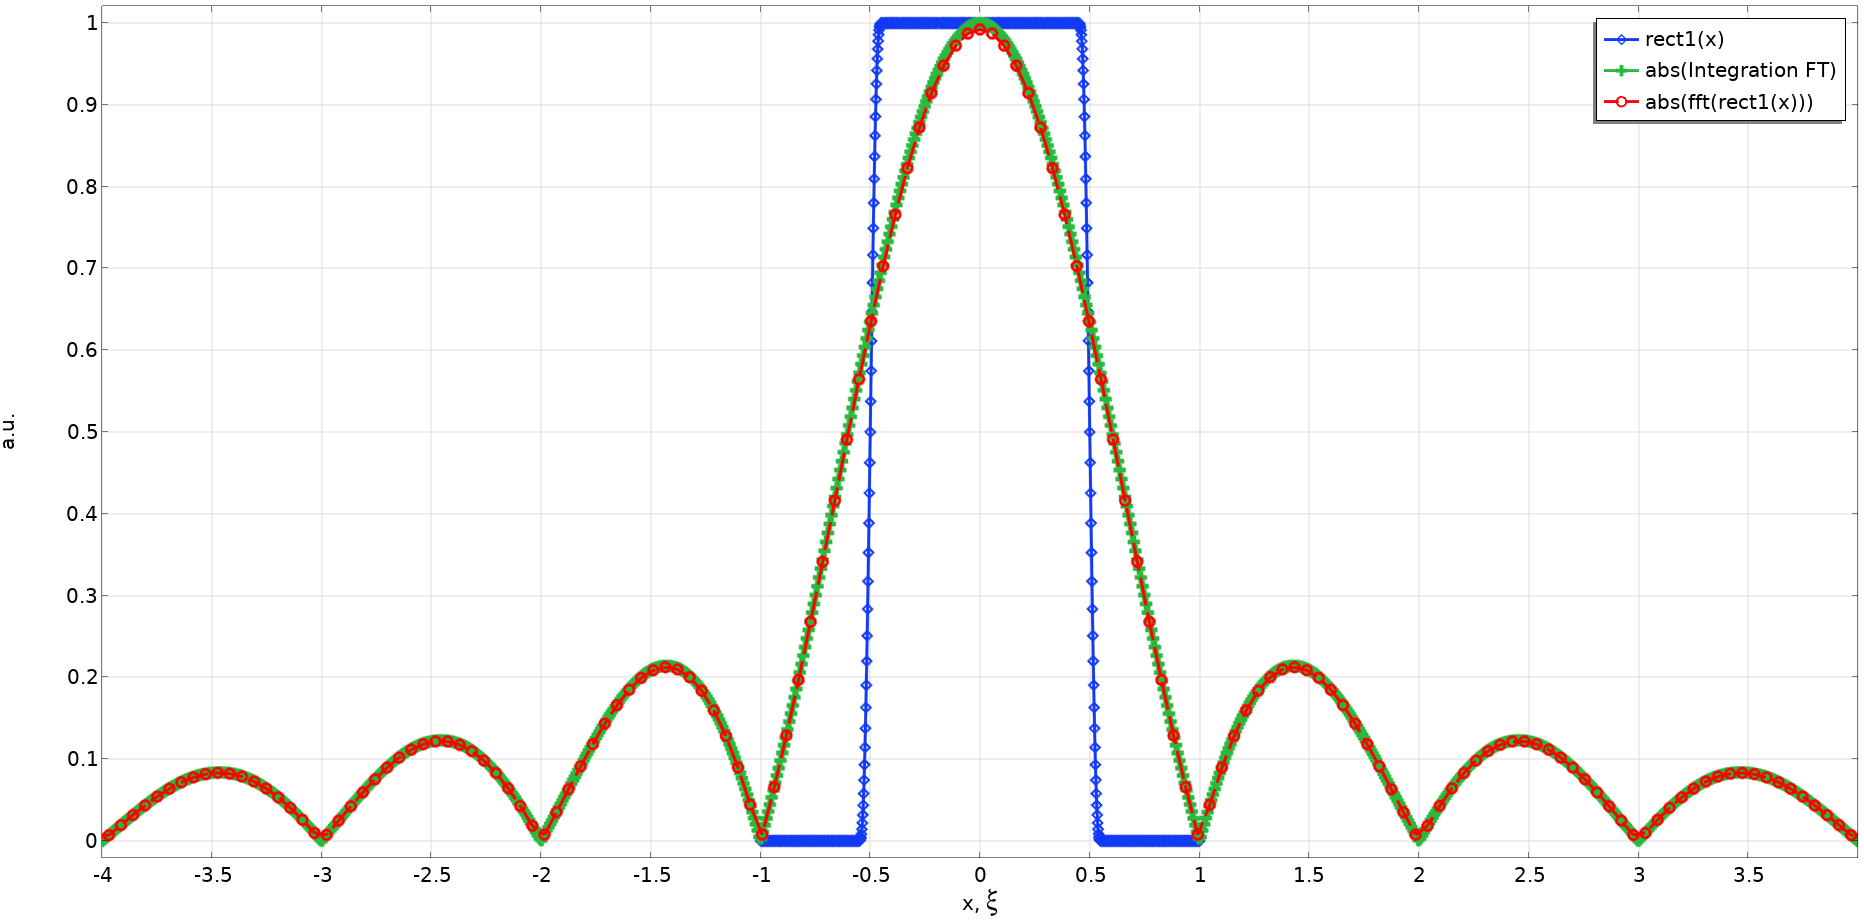
=1 时,由高分辨率的 FFT 确定的矩形函数的傅里叶变换绝对值和由数值积分确定的傅里叶变换绝对值的对比
在光学应用中进行傅里叶变换
至此,我们已经了解了如何为矩形函数(一维解析函数)设置和使用 空间 FFT 功能。接下来,我们来看如何在一些实际光学应用示例中使用此功能。
在光学领域,将光电场的时间信号与其光谱(频率或波长)相关联的时频傅里叶变换可能更为大家所熟知。空间傅里叶变换被广泛应用于各种传播(变换)方法中,用于描述电场从一个平面传播到另一个平面的过程。在这个例子中,空间傅里叶变换将一个平面中电场的空间形状与另一个平面中的形状(称为空间频率)相关联。考虑一个入射到平面中扰动上的标量电场或矢量电场的分量,例如一个光圈或透镜,到达另一个平面,例如焦平面或像平面,如下图所示:
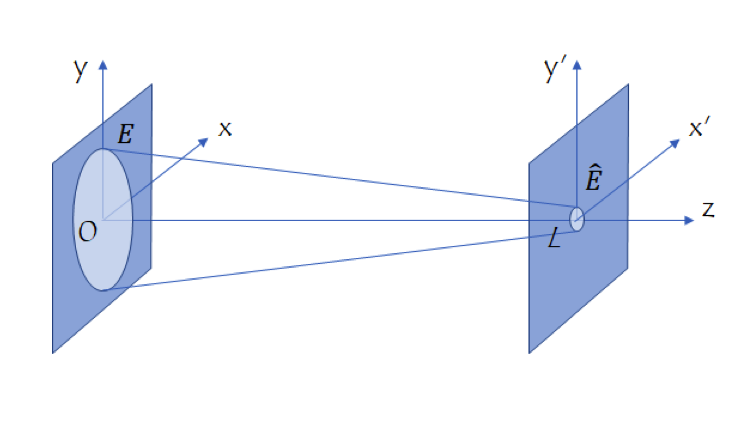
光学应用中传播(变换)方法的坐标系。
让我们来表征扰动后平面内的电场  。然后,根据不同的目标,使用四种传播方法中的一种来计算了另一个平面的电场
 。下表总结了四种方法。这些公式由傅里叶变换的简单相位函数符号
 表示。
| 理论 | 公式(简单符号) | 应用 |
|---|---|---|
| 1. 夫琅禾费衍射理论 |  | 夫琅禾费衍射条件下的标量远场——观察者距离衍射物体*很远,用于孔径、光栅和傅里叶光学等应用。 |
| 2. 菲涅耳衍射理论 |  | 菲涅耳衍射条件**下的标量近场至远场,适用于低数值孔径 (NA) 透镜系统等应用。 |
| 3. 角谱法*** |  | 适用于任何系统(例如高数值孔径透镜系统)的严格单向标量场解决方案(不考虑反射)。 |
| 4. 部分相干理论(Schell 模型)**** |  | 非干扰或低干扰光源,例如 LED 和太阳光,使用在在夫琅禾费或菲涅耳衍射近似下的互相干函数的 Schell 模型假设。 |
脚注:
* 夫琅禾费衍射条件
** 菲涅耳衍射条件
***是方向余弦
****是部分相干强度,
是相干强度,并且
是互相干函数
夫琅禾费衍射
夫琅禾费衍射公式用于计算满足夫琅禾费条件时,从物体衍射的远场。
以下是完整的公式:
(x’,y’,L) = \frac{e^{i k L}}{i \lambda L} \iint_{-\infty}^{\infty}E(x,y,0) e^{-i 2\pi (x’ x+y’ y) / (\lambda L)}dxdy
该公式用于计算孔径、光栅的远场和傅里叶光学焦平面内的场(参考文献 1)。该物体是一个具有均匀光照的方形孔径。孔径出口平面的电场是一个二维矩形函数,远场由 FFT 计算。这会形成一种熟悉的衍射图案,类似于从网状窗帘后面观察路灯时的景象。请注意,我们需要将图中的 x 轴数据缩放为  ,因为空间频率被缩放为
 。 通过数值积分使用傅里叶变换计算二维傅里叶变换需要的时间较长,但 FFT 可以非常快速地完成这项工作。
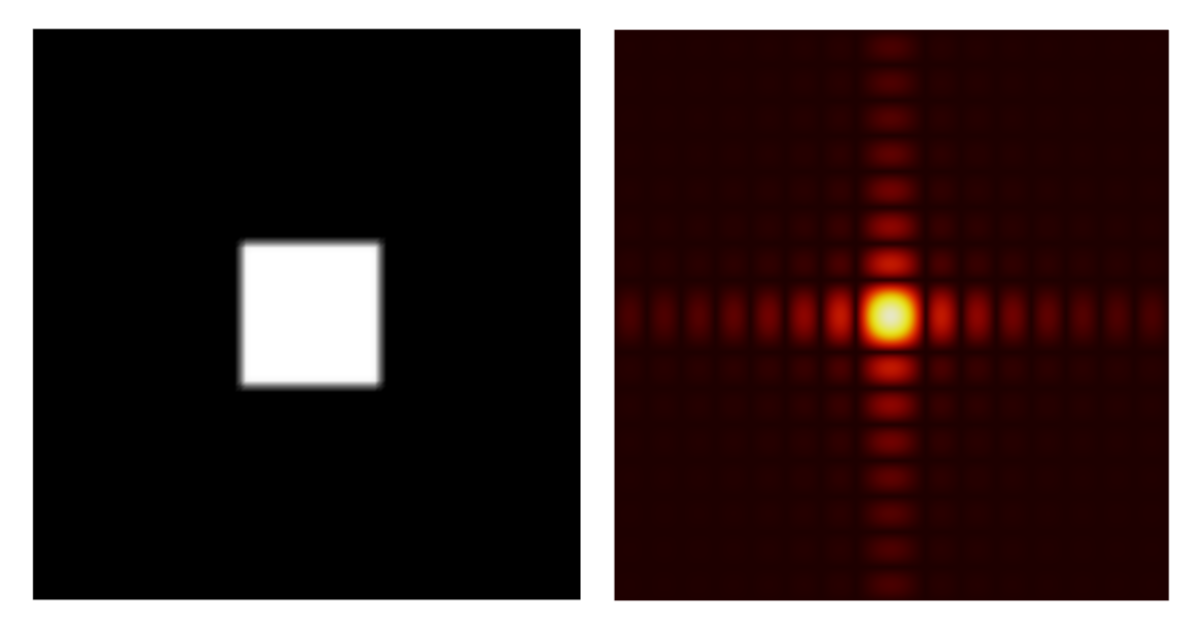
方形孔径(左)及其衍射图案(右)。
模拟方形孔径的设置非常简单:
菲涅耳衍射
第二个应用,菲涅耳衍射公式,可用于计算远场以及近场干扰。这个近似值的完整公式为:
(x’,y’,L) = \frac{e^{ikL}}{i\lambda L}e^{ik(x’^2+y’^2)/(2L)}\iint_{-\infty}^{\infty}E(x,y,0)e^{-ik(x^2+y^2)/(2L)} e^{-i 2\pi (x’ x +y’ y)/ (\lambda L)}dxdy
请注意,x 轴数据需要按因子 进行缩放。菲涅耳透镜模型应用了这种方法,通过 波动光学,频域 接口计算透镜内部的电场。基于菲涅耳衍射公式通过数值积分进行傅里叶变换计算焦平面中的场。如下图所示,可以在该模型中使用 FFT 功能,并通过数值积分得到与傅里叶变换相同的结果。
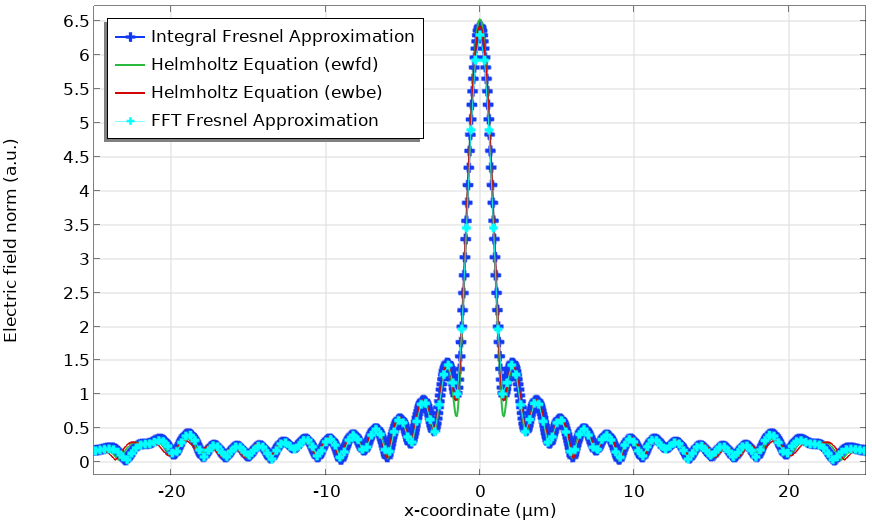
菲涅耳透镜模型焦平面中的电场模。FFT 功能用于计算菲涅耳衍射公式,并与其他方法进行比较。
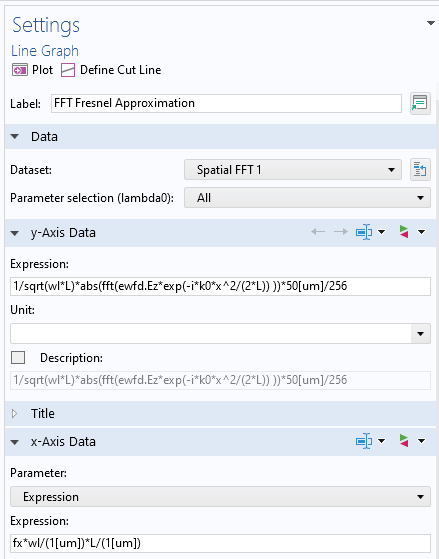
用于菲涅耳衍射公式的 FFT 功能的后处理设置。请注意,y 轴数据是标准化的,x 轴数据是按比例缩放的。
角谱法
第三个应用,角谱法,实现起来有点麻烦,因为它需要进行两次傅里叶变换,由其完整公式可以看出:
A \left(\frac{\alpha}{\lambda},\frac{\beta}{\lambda},0\right) e^{ikL\sqrt{1-\alpha^2-\beta^2}} e^{i2\pi (\alpha x+\beta y) /\lambda} d\frac{\alpha} {\lambda} d\frac{\beta}{\lambda}
,
式中,
,0\right) = \iint_{-\infty}^{\infty} E(x,y,0) e^{-i2\pi (\alpha x + \beta y)/\lambda} dxdy,
和  是方向余弦。
在上文提到的博客中,我们介绍了如何模拟大型光学器件;即可以使用 波动光学,频域 接口计算光学元件周围的小域,然后使用 弗劳恩霍夫或菲涅耳衍射公式,或者使用 波束包络 接口模拟整个域。然而,这两种方法仅适用于慢速(低 NA)透镜,因为快速(高 NA)透镜需要大量网格单元,而夫琅禾费和菲涅耳公式无法给出很好的近似值。波矢太陡,波束包络 接口无法对计算域进行网格划分。
模拟大型高数值孔径透镜的唯一方法是使用角谱法(ASM)。这是一种与夫琅禾费和菲涅耳衍射公式属于同一类型的数值传播方法。只要知道一个平面中的场,即可计算另一个平面中的场。角谱法非常严格,因为它满足亥姆霍兹方程。可以结合波动光学模块使用该方法计算某个域中的场,然后使用角谱法将场传播到更远的平面。
下图中是一个高 NA 透镜 (NA=0.66) 的示例,它比 DVD 拾取透镜快得多。透镜半径为 16μm,后焦距(透镜第二面与焦平面之间的距离)为 10μm。结合使用 几何光学 接口与优化模块,对该透镜头进行了优化,使其在 0.66μm 的波长下具有衍射极限。透镜被特意设计得很小,使波动光学,频域 接口可以计算出严格的解以进行比较。我们将演示如何使用角谱法将场从该透镜的出射面传播到焦平面。
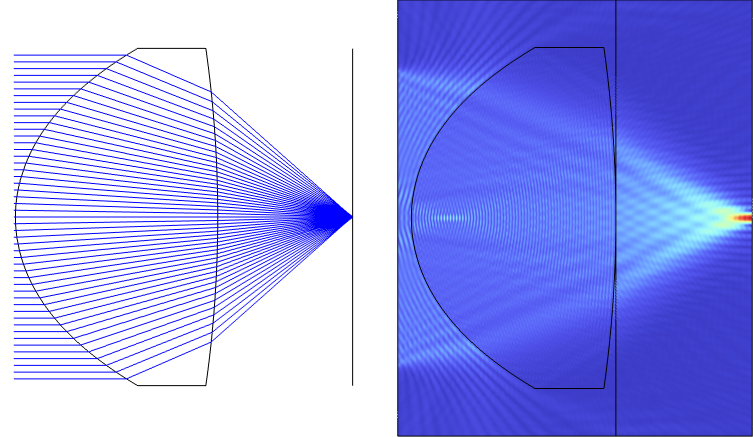
使用射线光学模块和优化模块(左)设计的 NA=0.66 透镜。使用 波动光学,频域接口(右)模拟的透镜的全波模拟。注意代表透镜出射平面的线,场从该平面传播到最右边的边缘,即焦平面。
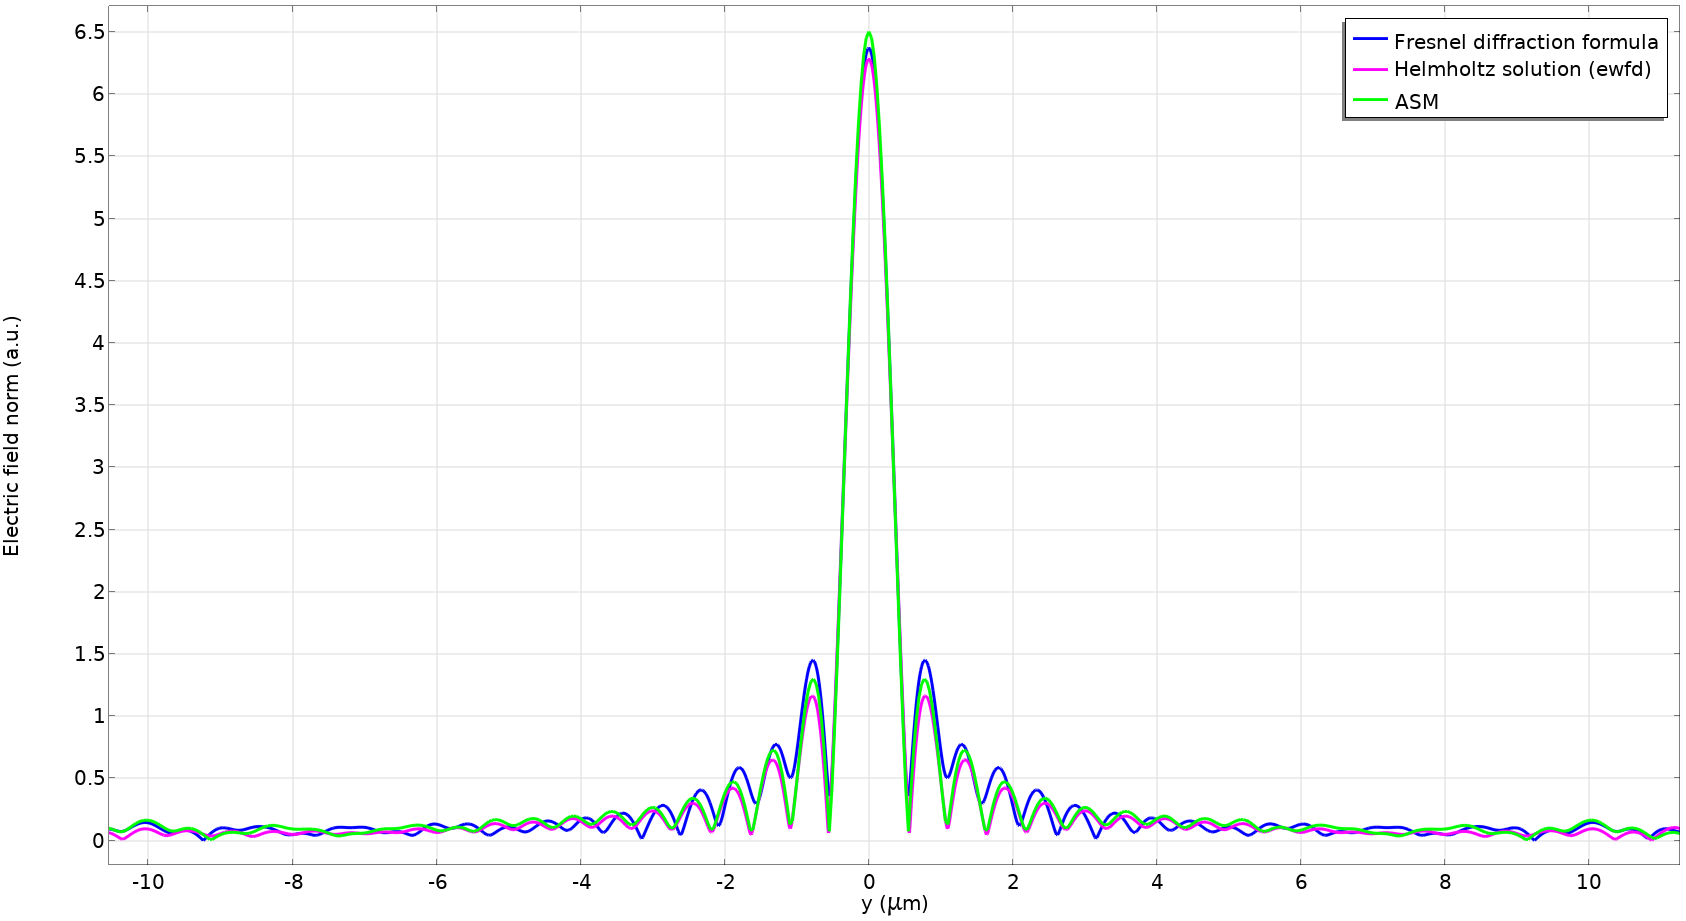
NA=0.66 透镜光斑轮廓模型与使用菲涅耳衍射公式计算的结果比较;由 波动光学,频域 接口计算的严格解;和使用角谱法计算的结果。请注意,对于这个透镜,菲涅耳衍射公式不再准确。(为了更好地进行比较,显示了 11μm 而不是 10μm 处的光斑轮廓。)
为了进行两次傅里叶变换,我们需要将第一次傅里叶变换存储在数据集中。这是因为 fft() 算子只是一个后处理算子,不是可以在物理设置中使用的通用算子,如 integrate算子。在当前版本的 COMSOL Multiphysics 中(在未来版本中,fft() 算子将被提升为通用算子),我们仍然需要在第一次傅里叶变换的物理场设置中通过数值积分来使用傅里叶变换,然后将 fft() 算子用于后处理中的第二次傅里叶变换。边界常微分和微分代数方程 与分布式常微分方程 节点的接口被定义在透镜出射平面上,通过数值积分傅里叶变换执行第一次傅里叶变换,并将结果存储为函数 ,如下图所示:
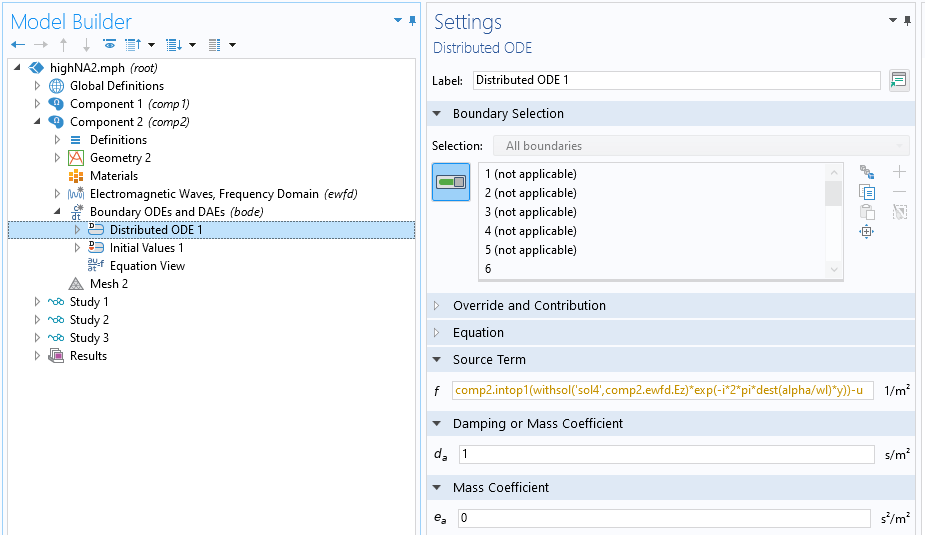
使用角谱法时,第一个傅里叶变换的 边界常微分和微分代数方程设置的屏幕截图。请注意,我们通过透镜半径 D/2 对傅里叶空间进行了归一化,进行适当的缩放。
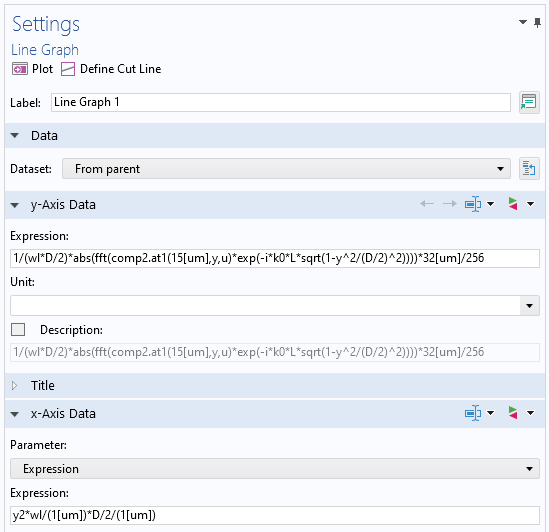
使用角谱法时,在后处理中进行第二次傅里叶变换的设置窗口屏幕截图。对于第二次傅里叶变换,注意方向余弦 在 y 轴数据中由归一化的 y 坐标表示, ,x 轴数据中的归一化因子 1/wl 来自变量的微分
 。另请注意,空间频率名称 y2 是在 空间 FFT 数据集中任意选择的。
值得一提的是,第二次傅里叶变换其实就是逆傅里叶变换,但是傅里叶变换的绝对值和逆傅里叶变换到常数之间没有区别。我们已经看到,使用角谱法给出了一个与亥姆霍兹解一样准确的结果,因此可以将这种方法用于其他高 NA 透镜系统,例如大型高 NA 菲涅尔透镜。
结束语
在这篇博客中,我们了解了设置 空间 FFT 特征的基础知识,以及如何在一些重要的光学应用中使用此功能的示例。在本系列的下一篇博客中,我们将讨论第四个应用,即部分相干光束计算(使用的公式与文中第三个应用使用的公式相同)。
参考文献
- J. W. Goodman, Introduction to Fourier Optics, 3rd ed., Roberts and Company Publishers, 2005.
- M. Born and E. Wolf, Principles of Optics, 7th ed., McGraw-Hill, 1968.
- A. C. Schell, “A technique for the determination of the radiation pattern of a partially coherent aperture,” IEEE Trans. Antennas Propag., vol. 15, no. 1, pp. 187–188, 1967.
如今,大多数人在驾车旅行时都会连接 GPS 导航设备。但当车辆进入地下通道或高楼之间时,GPS 信号可能会中断,这就是许多车辆、手机等设备都带有惯性测量单元或惯性传感器的原因。惯性传感器使用的陀螺仪和加速度计非常小巧并且精确度高,用于确定与地球正交轴 x、y 和 z 相关的运动。使用 COMSOL Multiphysics® 软件,我们可以对惯性传感器的组件(包括 MEMS 陀螺仪和加速度计)进行建模。
“你在这里”遇到“就这样结束了”
想象一下,一片暗黑色的天空中布满了成千上万的白点,它们排列成的形状显示出它们正处在银河系。在银河系上方,有一个箭头指向其中一个小点,上面毫无意义的写着几个文字:“你在这里”。
一个没有任何参照系的导航仪示例。
这个古老的笑话可能会出现在许多书呆子的 T 恤和教授的门上,就像天空中的星星一样,它确实隐含了一些关于导航(还有生活)的相对论本质的真理。也许它给我们的主要教训是,一个物体的位置只有在与它周围的空间相关的情况下才能进行有用的描述。在导航中,这个空间就是参考系。
当我们在道路地图上绘制路线时,是在一个二维参考系中导航。仅凭一张地图无法知道我们是在上坡还是下坡,或者我们的车辆是否有翻车的风险。配备惯性传感器的导航系统可以通过测量线加速度和角加速度来计算车辆在三维空间中的轨迹。有了三个分别沿 x 轴、y 轴或 z 轴定向的加速度计,我们就可以跟踪三维空间中的线性运动。同样,用三个分别沿 x 轴、y 轴或 z 轴的定向陀螺仪,我们就可以测量三维空间中的旋转(参考文献 1)。
脑袋里的石头?它们是你的加速度计的一部分
如果你做了一件蠢事,你可能会被问“你脑袋里有石头吗?”如果发生这种情况,你可以如实回答:是的,我们都有!即使是傻瓜也应该知道它们非常重要!每一种脊椎动物的身体里都含有主要由碳酸钙(石灰石的主要成分)组成的微小 耳石 。我们脑袋里的这些石头是身体自然加速度计不可或缺的一部分(参考文献 2)。
加速度计由一个质量块 组成,悬挂在与外壳相连的柔性结构上。当外壳加速时,质量块也会加速,从而对悬架造成可以测量的应变。对于我们耳朵内的加速度计而言,质量块是一束耳石。这束耳石附着在一层薄膜上,薄膜悬挂在细微的毛发和黏附的神经上,当质量发生变化时,这些神经会捕捉到电信号变化。这个有机的加速度计附着在我们的内耳结构上,是人体的参照系。
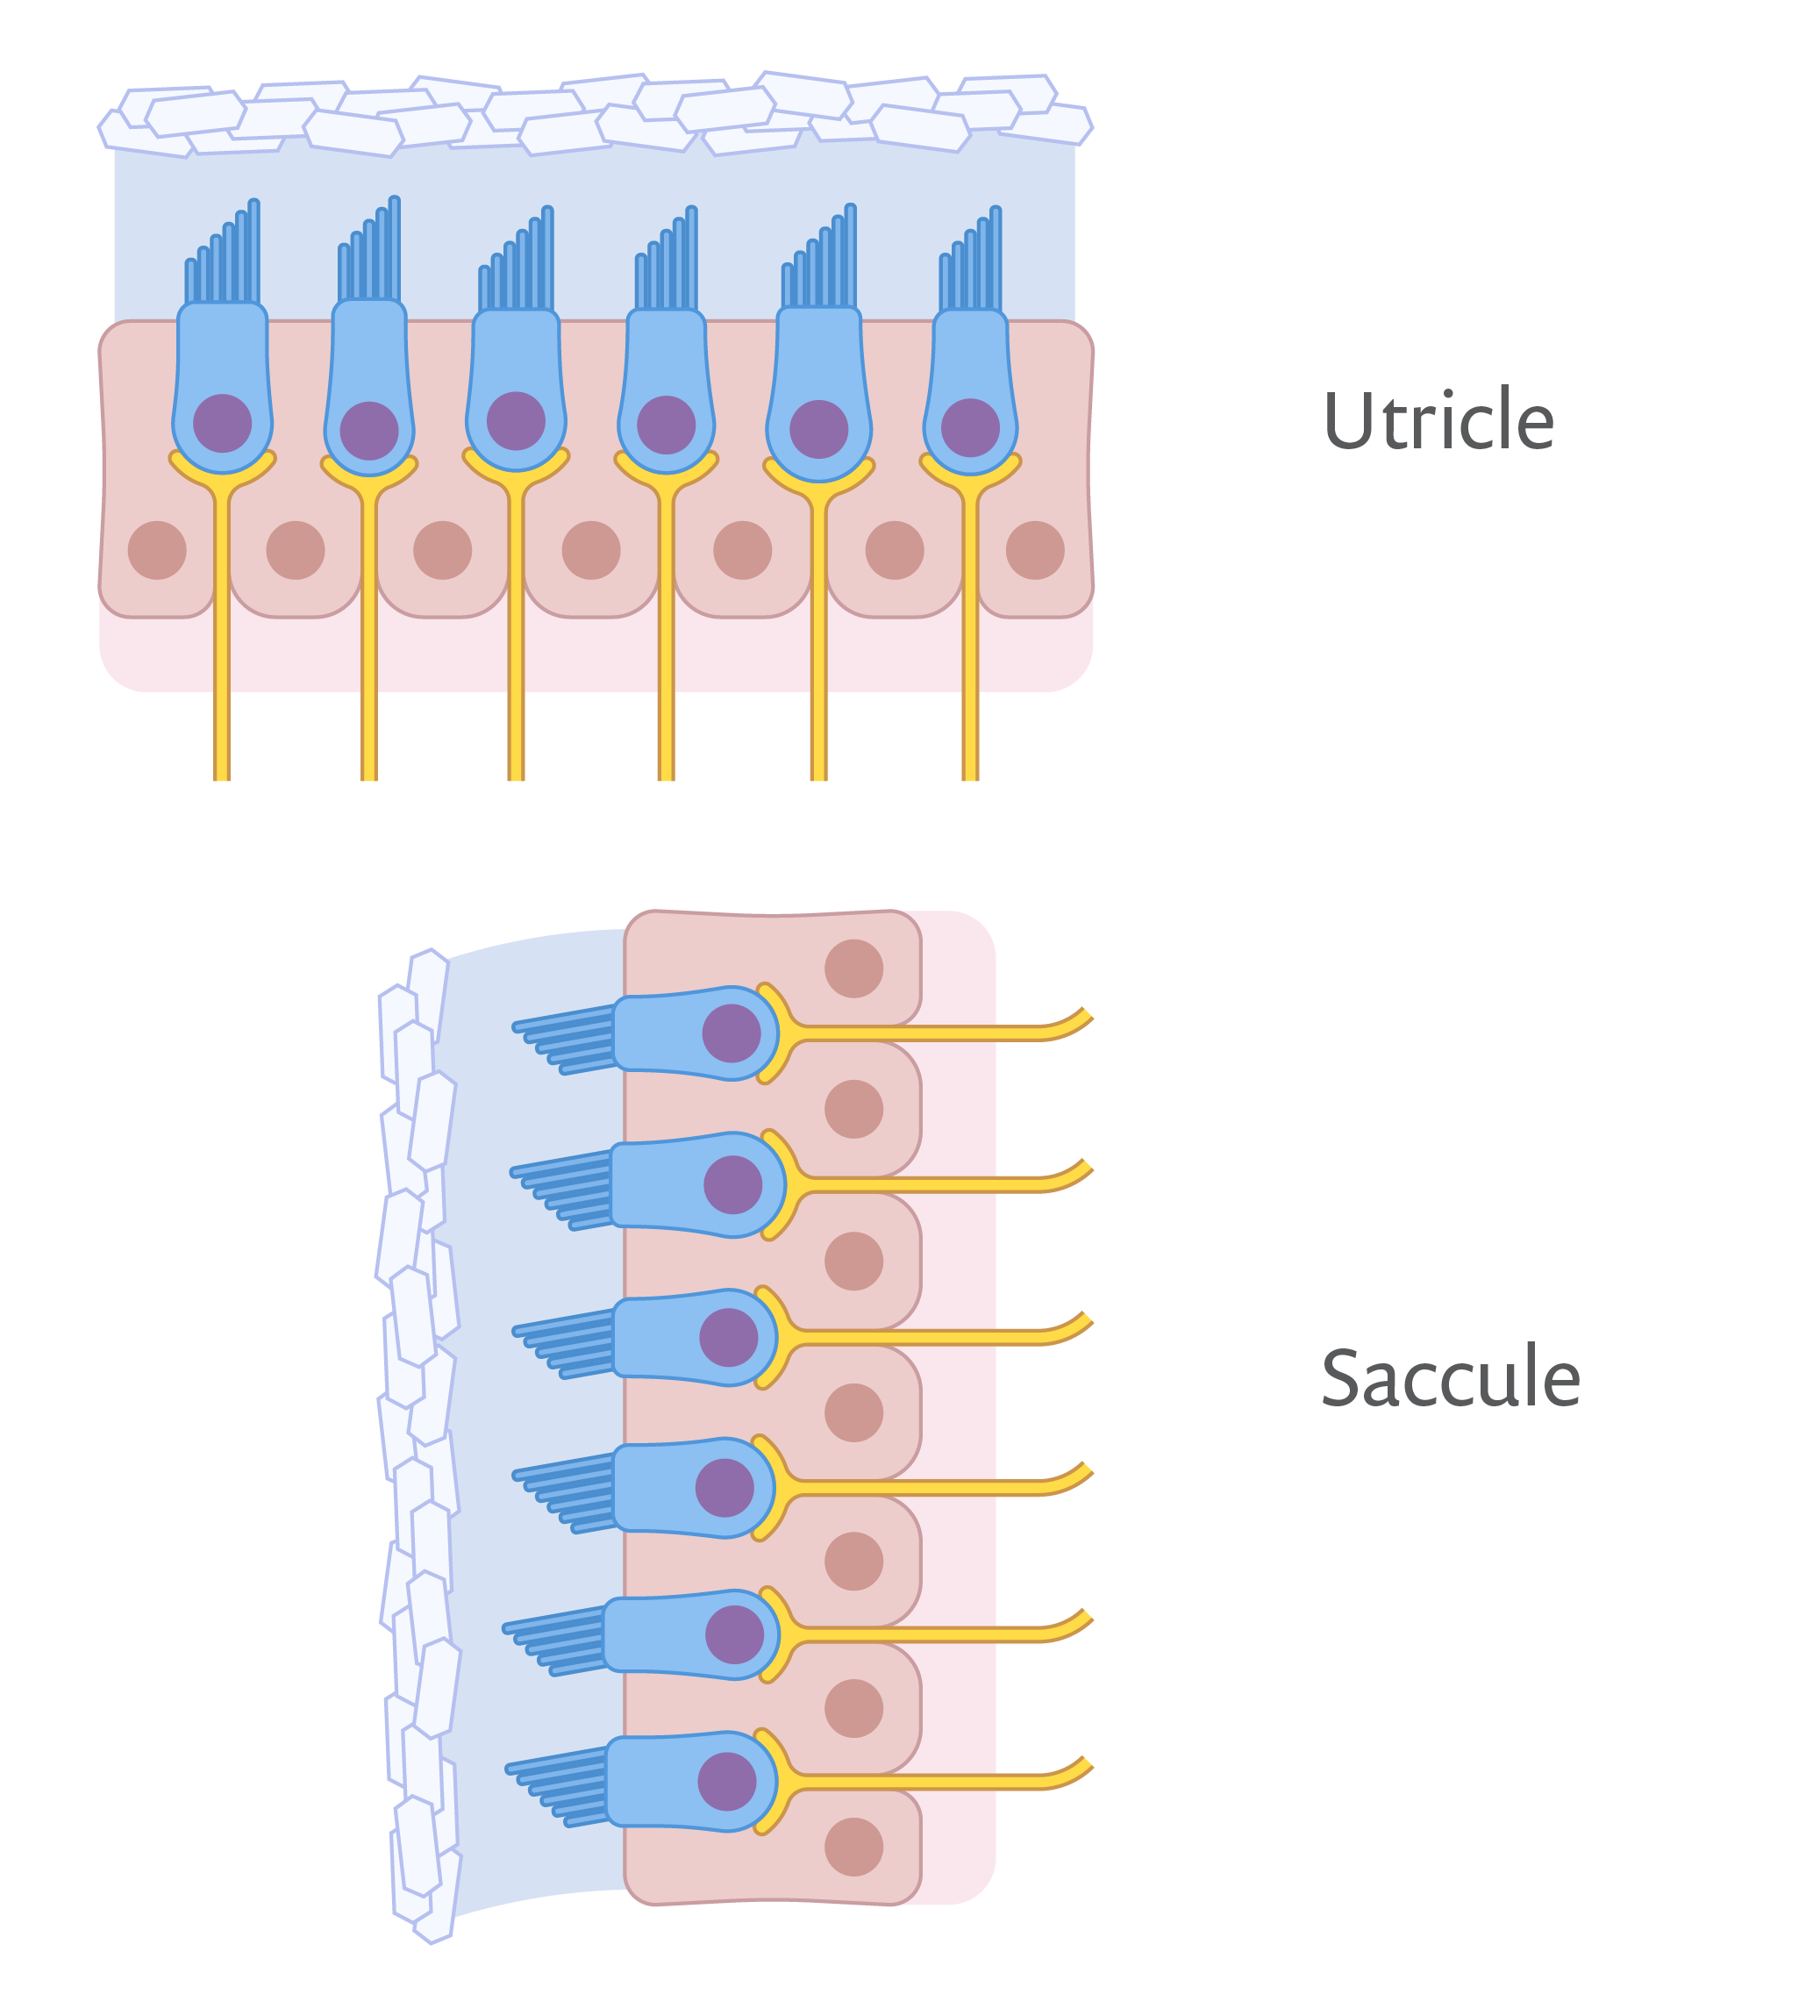
人的每只耳朵里都有一个水平放置的椭圆囊和一个垂直放置的球囊。每一个微型囊结构都包含一个悬浮的质量块,它会刺激附着的神经对加速度作出响应。(参考文献 3)
当我们的身体突然移动时,质量块的位移会提醒神经有跌倒的可能性。因此,我们的神经可以探测到身体的运动,即使其他感觉器官(例如眼睛或耳朵),失去了它们的参照系。表面微机械加速度计为设备和车辆提供了类似的功能。
MEMS 加速度计仿真“积木”
本文介绍的教程模型演示了如何使用 COMSOL 软件 MEMS 模块的机电 多物理场接口对表面微机械加速度计进行建模。该模型由三个子组件组成:质量块、支撑质量块的锚定弹簧和电极阵列。请浏览下列图片查看所有三个子组件以及完整模型。
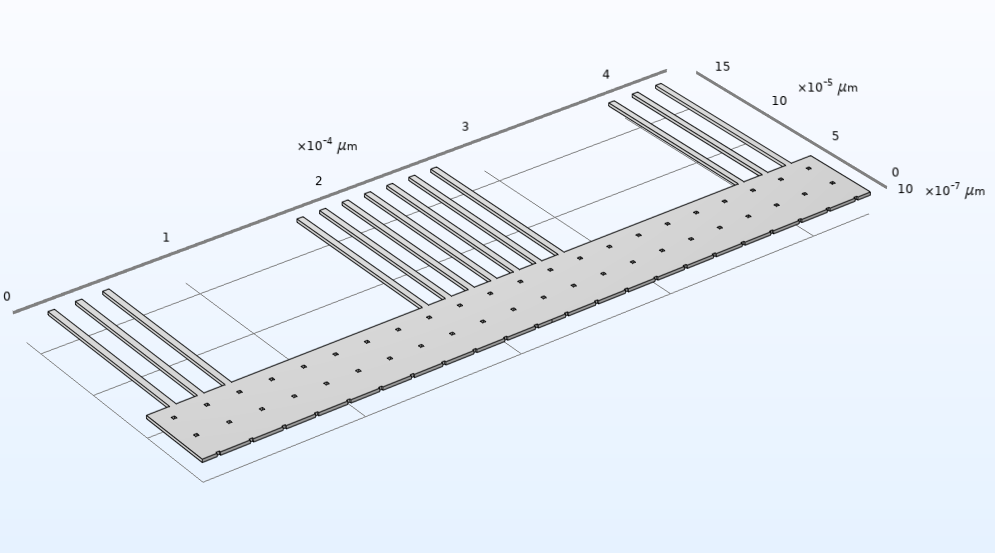
为带电极的质量块构建结构。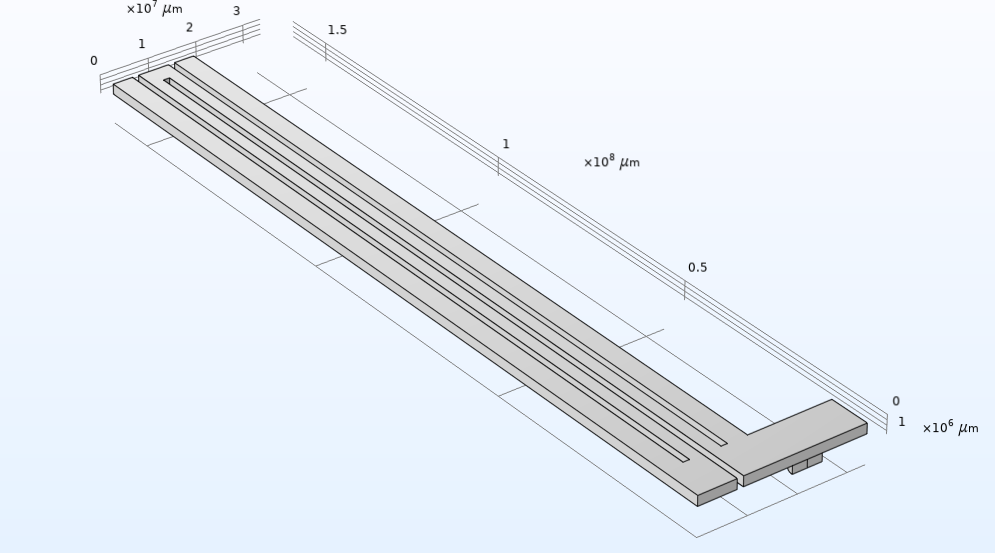 为锚定弹簧构建几何。
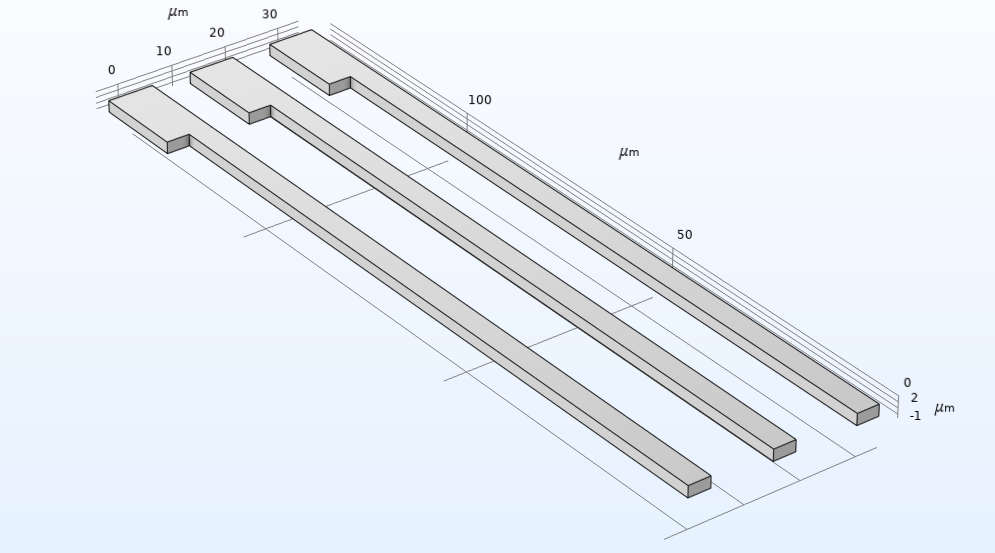
为固定电极阵列构建几何。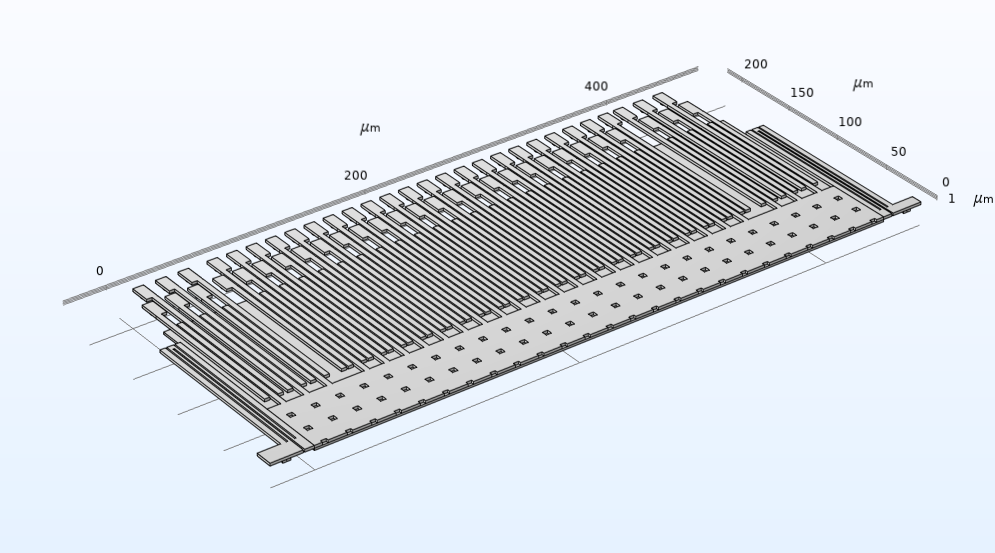
表面微机械加速度计模型的完整几何结构。
当器件受到加速度时,质量块将发生位移,从而改变固定电极和移动电极之间的电容。电容的变化与加速度成正比。
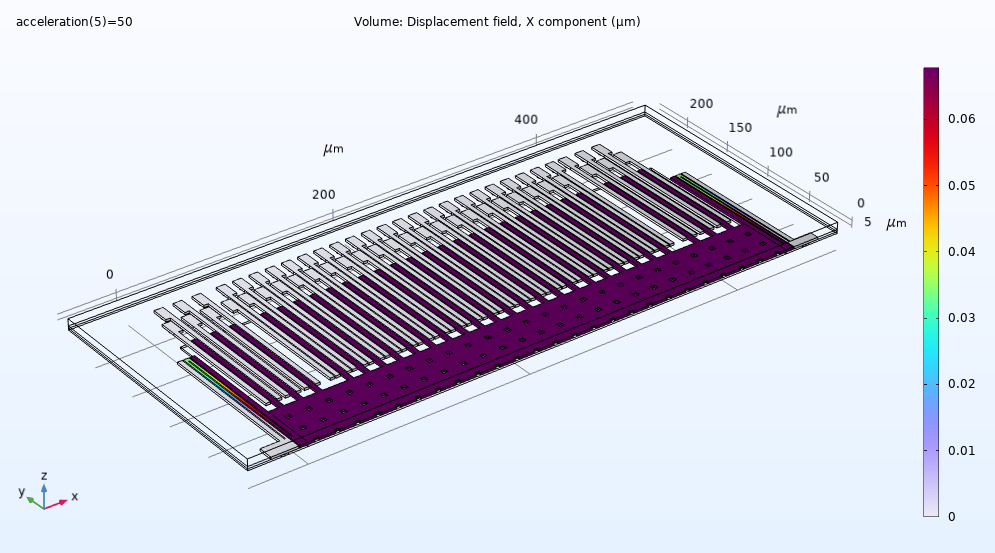
施加了 50 个 g 的加速度时的位移。在这个示例中,质量块移动了大约 0.07 μm。
在定义模型时,我们可以指定质量块、弹簧和电极三个核心组件的尺寸、方向和其他属性。还可以通过调整这些模块化积木(也称为子序列)的关键属性值来测试不同的设计选项。这种模块化支持模拟原型机和加速度计的配置和测试。
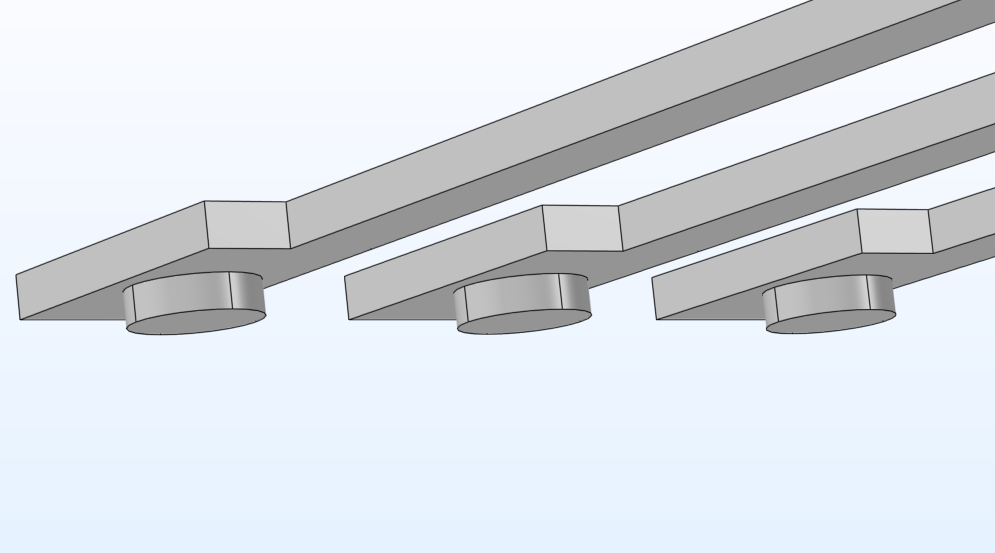
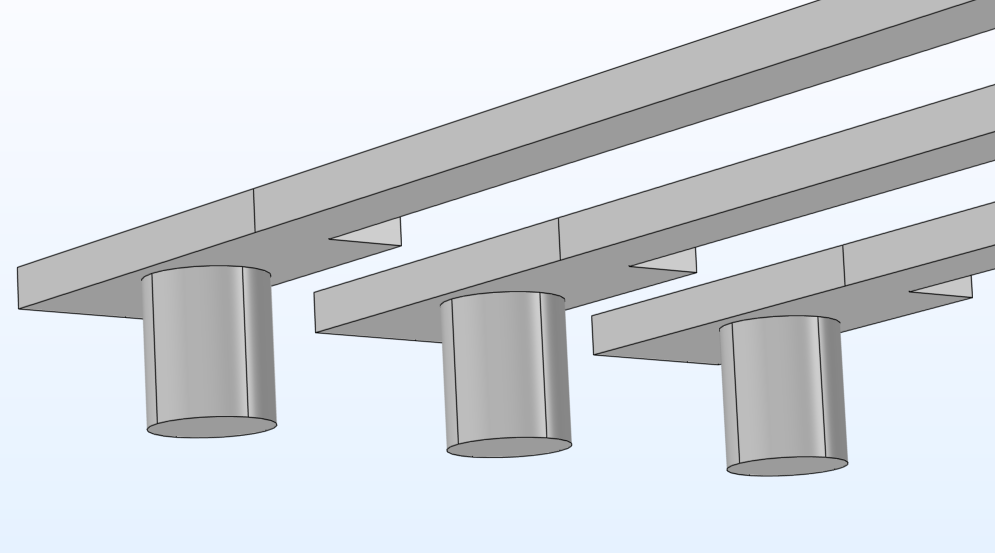
左侧是加速度计模型的模块化“积木”电极阵列。右侧重新设计的阵列是通过调整关键属性从相同的模块化 子序列 构建出来的。
音叉陀螺仪的起伏
就像大自然为一些动物配备了加速度计一样,另一些动物也自带陀螺仪!家蝇、蚊子和其他飞虫有两个称为 平衡棒 的附件,如下图中鹤蝇的翅膀后面所示:
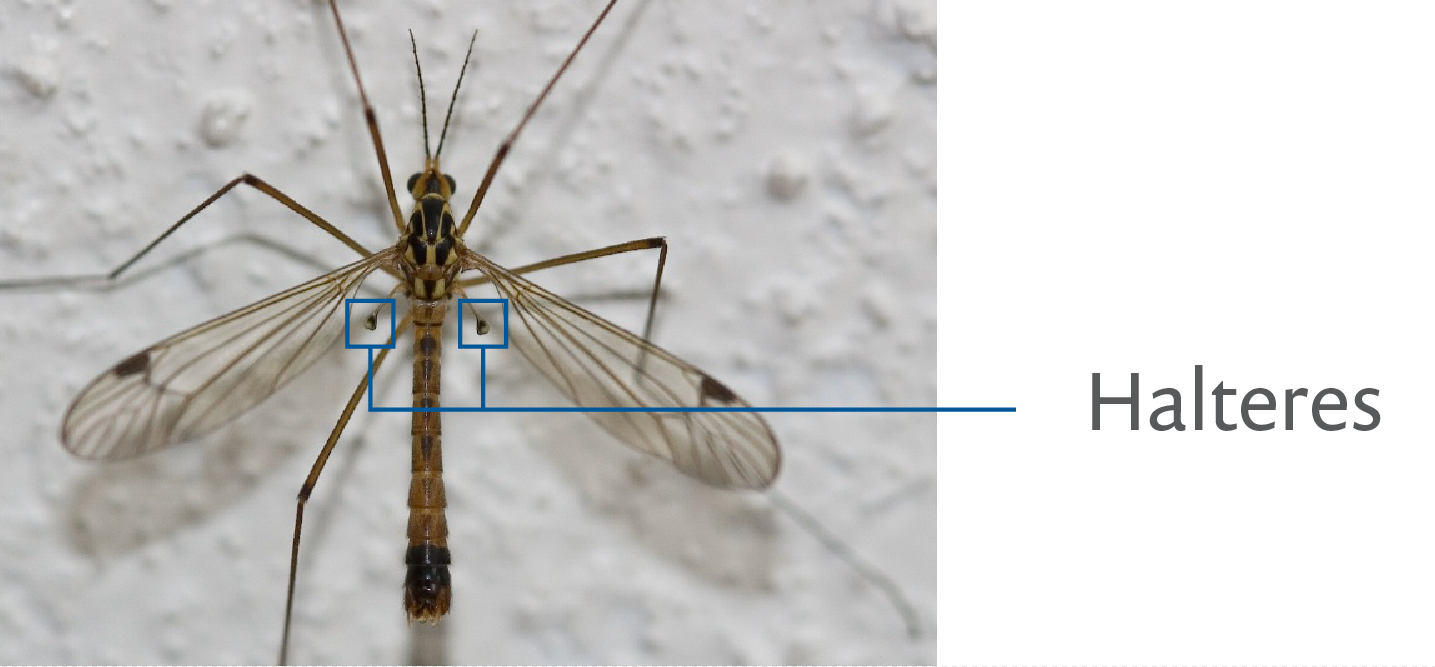
鹤蝇的俯视图,显示了平衡棒的位置。图片来自Andre Vrijens,通过Wikimedia Commons 获得许可(CC BY 3.0)。
昆虫的平衡棒随着它的翅膀迅速拍动。在水平飞行中,平衡棒的运动沿着向上和向下的路径进行。但是当昆虫倾斜它的身体时,平衡棒的路径会因科里奥利效应而发生变化,向左右移动和上下移动。昆虫通过它们对附着的毛发施加的压力来感知平衡棒的移动,这个信息使它们能够控制相对于它的飞行路径的方向。
压电速率陀螺仪就是根据类似的原理工作的。接下来,我们来探索一个陀螺仪模型,了解它是如何工作的。
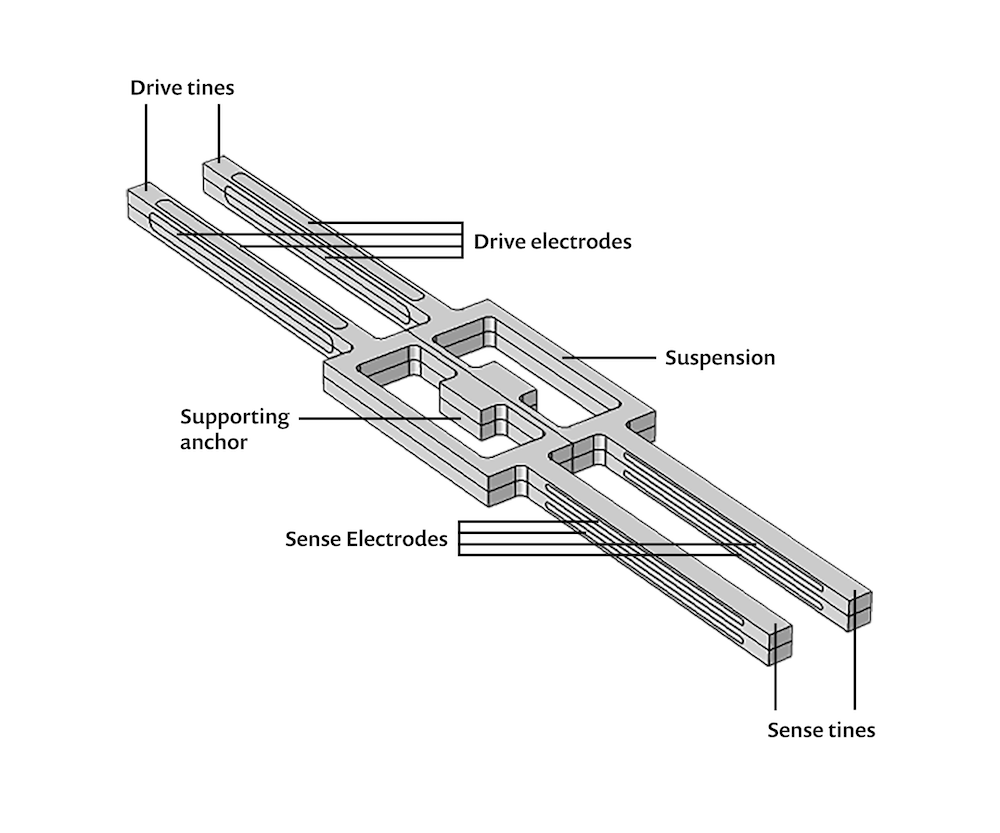
模拟的音叉陀螺仪示意图,显示了通过器件中心和关键组件的对称平面。
陀螺仪中心的矩形结构是它的悬架,其中的支撑锚将陀螺仪固定安装在器件上。两对突出的组件是驱动尖齿和感应尖齿,这些尖齿上的电极使它们能够提供有关器件方向的有用数据。
为了解释这个器件是如何工作的,我们来考虑当器件相对于它的参考坐标静止或匀速运动(没有线性或旋转加速度的运动)时尖齿的行为。我们将研究当器件旋转时尖齿的行为如何变化。施加到驱动尖齿的电信号导致感应尖齿在 xy 平面中以它们的谐振频率振动。当设备绕 y 轴旋转时,科里奥利力会导致面外振动,如下图所示。
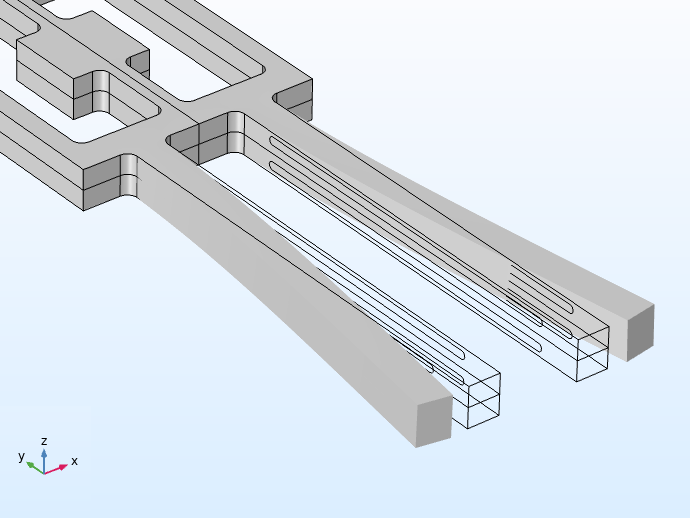
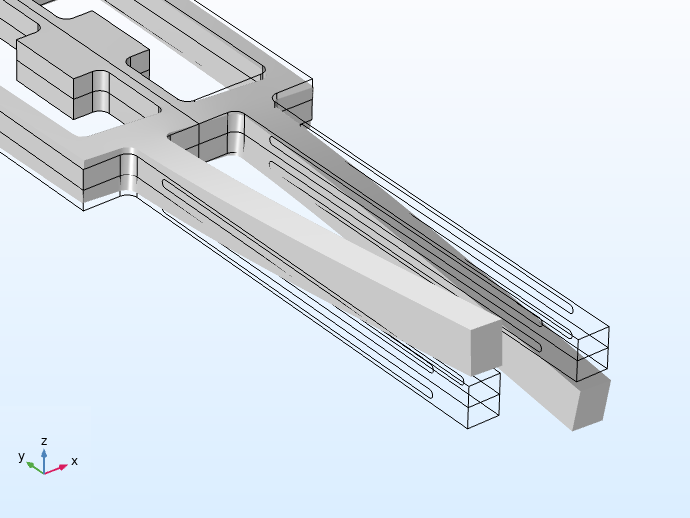
在左侧的图中,当器件匀速运动时施加电流会导致尖齿沿 xy 平面振动。在右侧图中,器件绕y轴旋转会导致沿z轴的面外振动。
请注意,驱动尖齿和感应尖齿具有不同的谐振频率。当陀螺仪工作时,驱动尖齿中的电极通过反向压电效应刺激它们以共振频率振动。当整个设备绕y轴旋转时,产生的科里奥利力将激发感应尖齿在平面外振动,这种运动将通过直接压电效应在感应尖齿的电极中产生电流。
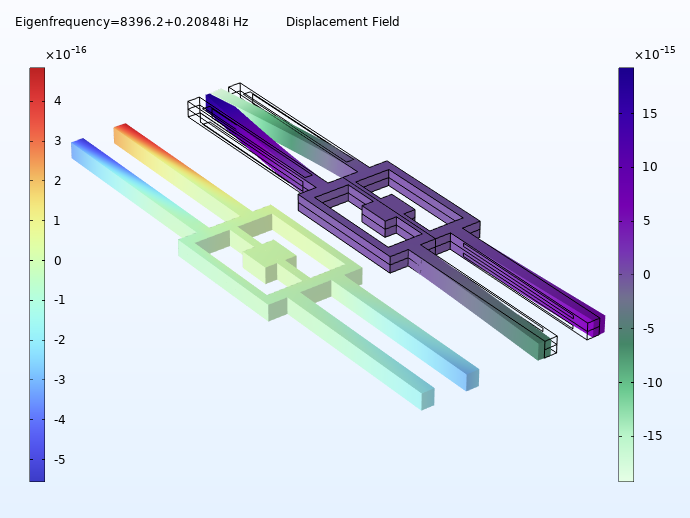
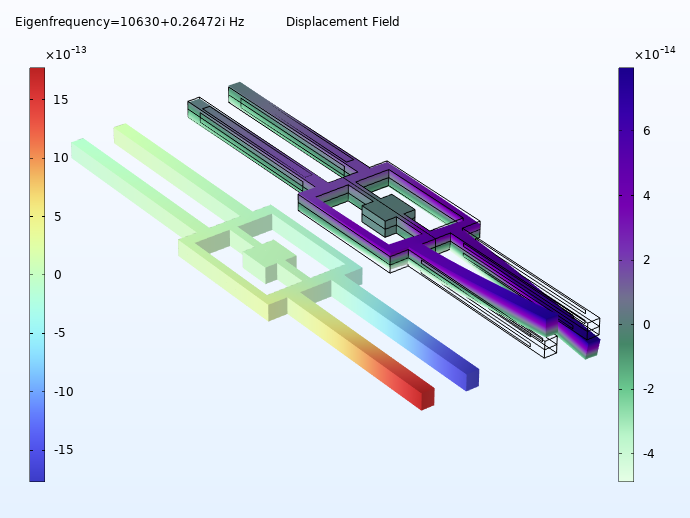
左图显示了器件匀速运动的两个曲线,没有加速或旋转。请注意,尖齿在 xy 平面中振动。在右侧图中,设备绕 y 轴旋转,导致尖齿在 xy 平面外振动。在这两幅图中,左侧的图表显示的颜色变化用于指示位移的大小,而右侧显示了尖齿在空间中的实际位移。
动画显示了当器件围绕 y 轴旋转时尖齿的行为,导致面外振动。左边的颜色变化表示位移的大小,而右边的图像显示了空间中的运动。
你在这里,是终点,也是起点……
感谢您读完这篇文章!您可以点击下面的链接进入 COMSOL 案例库,继续您的 MEMS 加速度计和陀螺仪建模之旅:
- 模拟加速计:表面微机械加速度计几何?
- 以陀螺仪模型为例:压电速率陀螺仪
更多有关压电器件建模的信息
参考文献
- B. Schweber, “The Autonomous Car: A Diverse Array of Sensors Drives Navigation, Driving, and Performance”, https://www.mouser.com/applications/autonomous-car-sensors-drive-performance/
- D. Purves, G.J. Augustine, D. Fitzpatrick, et al., editors, “The Otolith Organs: The Utricle and Sacculus”, Neuroscience. 2nd edition. Sunderland (MA), Sinauer Associates, 2001; https://www.ncbi.nlm.nih.gov/books/NBK10792/
- T. C. Hain, “Otoliths”, Mar. 2021; https://dizziness-and-balance.com/disorders/bppv/otoliths.html
COMSOL Multiphysics® 软件 6.0 版本新增了一项功能,可以方便地对涉及使用压电器件的应用进行建模。软件内置的压电波,时域显式 接口将现有的间断伽辽金方法(dG 或 dG-FEM)从应用于流体和线弹性材料中的声学扩展到压电介质。对于模拟传播距离相对于波长较远的声波的产生和接收,这是一种高效的可选方案。像对超声成像、无损检测(NDT)、流量计和叉指型声表面波器件等应用进行仿真,均可以使用这项功能。接下来,我们来详细了解这项功能。
压电波,时域显式接口
压电波,时域显式 多物理场接口位于声学 >弹性波 分支下,可用于二维、二维轴对称和三维分析。
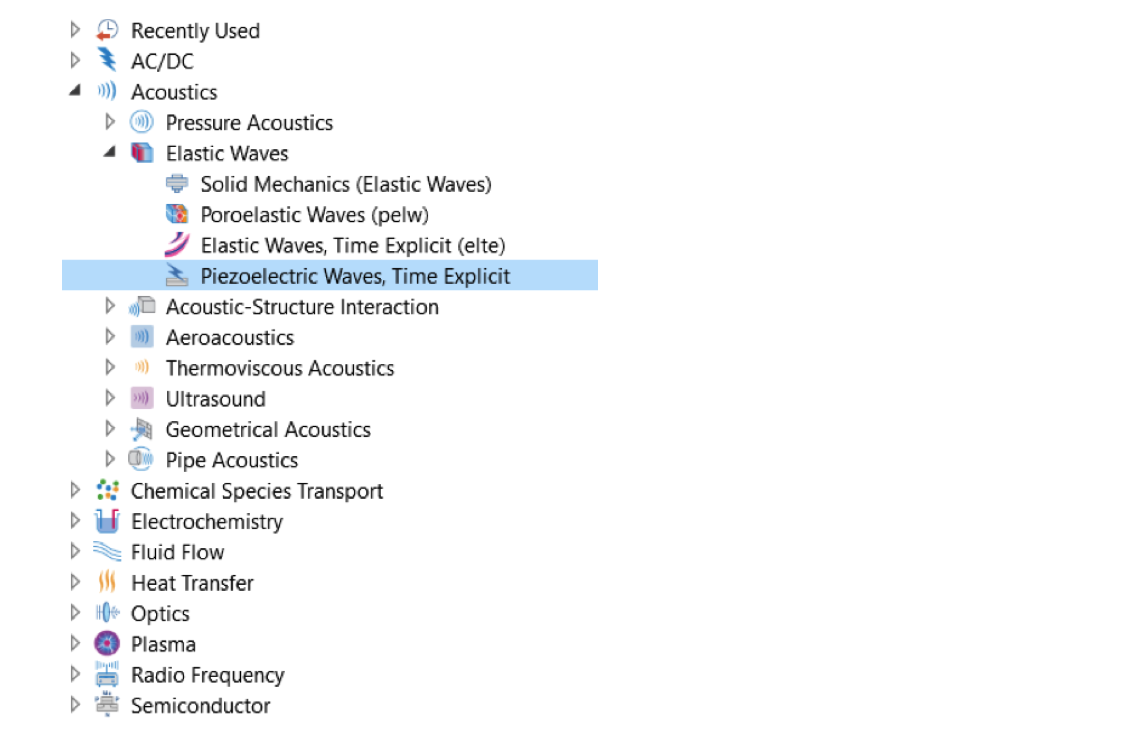
如何从 添加物理场向导访问新接口。
使用此接口可以对正、逆压电效应进行建模,并使用应变-电荷或应力-电荷形式来表示压电耦合。因此,当压电设备用作发射器、接收器或同时用作两者时,此接口适用于大型瞬态声学问题。该多物理场接口将弹性波,时域显式 接口和静电 接口使用新的压电效应,时域显式 多物理场耦合结合了起来。弹性波部分使用高阶间断伽辽金公式实现,并使用时域显式求解器求解;静电问题通过使用有限元法(FEM)实现的代数方程系统在每个时间步长求解。这使得我们可以用显式时间步长方法来求解完全耦合问题,并且只有静电方程是用使用基于矩阵的方法来求解的。总的来说,这构成了一种高效内存的方法,也很适合在集群上进行分布式计算。
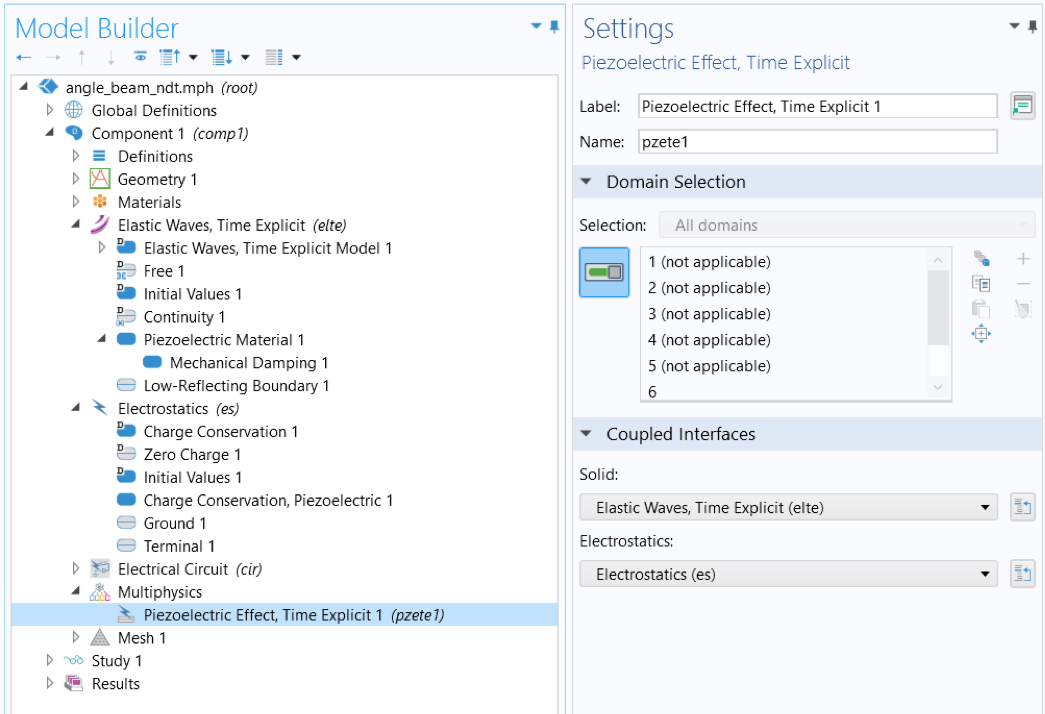
压电波,时域显式接口的用户界面,此处显示的是角钢梁无损检测教程模型。
添加压电波,时域显式 多物理场接口时,每个物理场都包含两个材料模型,用于解释不同材料中的本构关系。弹性波,时域显式 物理场包含一个用于线弹性材料的弹性波,时域显式模型 材料节点和一个专用于压电域的压电材料 节点。
在两种材料模型中都可以添加瑞利阻尼,以包括机械损失。同时,静电 物理场接口包含用于常规介电材料的电荷守恒 材料节点和用于压电域的电荷守恒,压电 节点。前者支持传导损耗,而后者支持弥散模型用于捕获介电损耗。然后,使用压电效应,时域显式 多物理场特征将两个物理场中的压电材料模型耦合起来。
使用形成装配和一致对
正如“弹性波,时域显式接口简介”这篇博客文章中的“网格和求解”部分所解释的那样,在耦合具有不同属性的域时,使用几何装配体及非共形网格非常重要,这对于涉及压电设备的应用而言,几乎总是正确的。
简而言之,这是为了避免由于特定材料域中不必要的小网格单元而导致内部求解器时间步长过小;时间步长取决于局部网格大小和声速,也称为单元波时间尺度。
正如下图中的角钢梁无损检测教学模型中所显示的,我们使用了不同的网格尺寸来离散具有不同材料属性的实体域,并且网格在材料界面处是不一致的。建议始终使用压印进行装配来提高性能和稳定性。在关于“弹性波,时域显式接口简介”的博客文章中,我们详细讨论了基于间断伽辽金法的物理场的网格划分和求解的一般准则,有兴趣的读者可以阅读这篇博客。
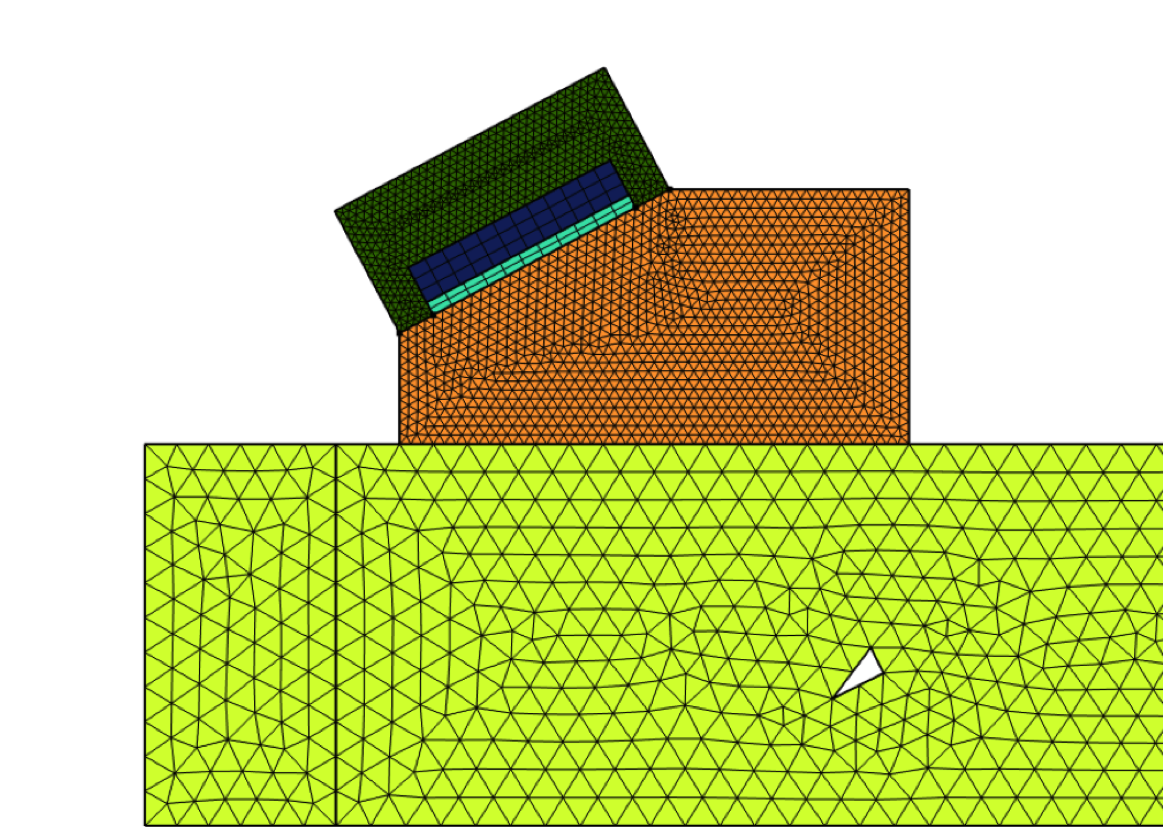
角钢梁无损检测教学模型中使用的非共形网格的放大图像。不同的颜色表示不同的材料。
在 COMSOL Multiphysics 6.0 版本中,我们可以更方便地使用非共形网格设置模型。当几何零件通过形成装配体连接并创建一致对时,连续性 节点会自动被添加到弹性波,时域显式 物理场,并选择所有一致边界对(如下所示)。这确保了法向应力的连续性并提高了建模速度,因此在材料不连续界面处发生的所有现象均可被模拟。
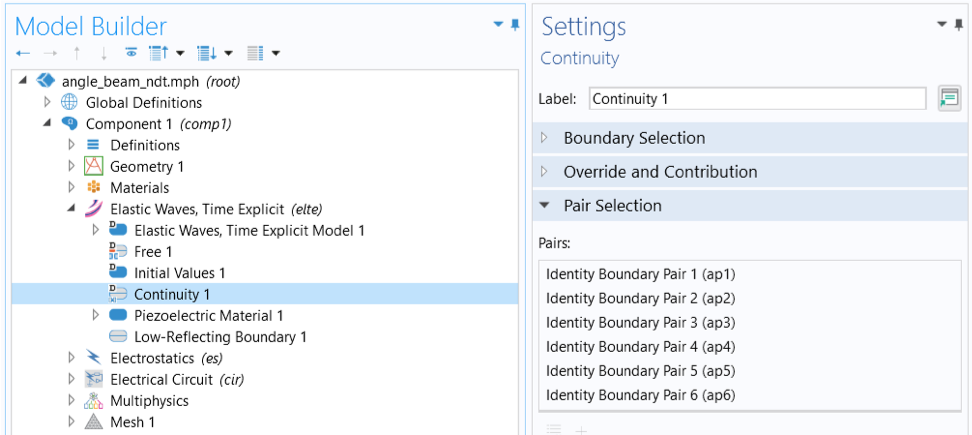
对于装配几何, 连续性节点会被自动添加到弹性 波,时域显式物理场接口。
下面的动画显示了当信号到达测试样品表面时,传感器发送的纵(压缩)波转换为折射的剪切(横向)波。纵波用蓝色显示,剪切波用橙色显示。剪切波被测试对象中的缺陷反射,传输回来,并被换能器接受。这就是角钢梁无损检测的工作原理,因为剪切波具有较低的衰减和较短的波长,所有能够检测到较小的缺陷。
角钢梁无损检测教学模型显示了材料界面处的波折射和反射。
后处理
在后处理时,最重要的事情是要记住因变量是由四阶单元离散的。绘图时,我们可以通过在质量 部分设置高分辨率来查看每个网格单元中包含的空间细节。
现在,我们可以直接在后处理中使用单元波时间尺度 变量 elte.wtc,以及给出全局最小值的最小单元波时间尺度 变量 elte.wtcMin。单元波时间尺度与求解器时间步长直接相关,因此对其数值的检查可以帮助识别模型中有问题的网格单元。绘制这个变量时,将分辨率 设置为无细化,将平滑 设置为无。这两种设置都可以在绘图的质量 部分中找到。
注意:有关来自时域显式接口的后处理结果的其他注意事项,我们在“弹性波,时域显式接口简介”这篇博客文章中进行了讨论。
与基于间断伽辽金法的压力声学接口耦合
当声音传播路径包括流体时,可以添加:
- 压力声学、时域显式 接口,用于流体域中的线性波传播,或
- 非线性压力声学,时域显式 接口,用于捕获波在流体中传播时产生的高次谐波。
使用内置的声-结构耦合功能可以将这些接口中的任何一个耦合到弹性波,时域显式 接口。有两种耦合类型:一种是声-结构边界,时域显式 耦合,用于有实体和流体结合的以及使用一致网格离散的几何形状,以及对,声-结构边界,时域显式 耦合,用于使用了非共形网格的装配几何。由于固体和流体之间的巨大性质差异,一致对耦合特征在声-结构相互作用分析中更有利。有关此应用的示例,您可以查看使用压电换能器的超声波流量计教程。该模型使用了换能器-水界面处的对耦合特征来捕获在材料不连续处发生的声音传输和反射。
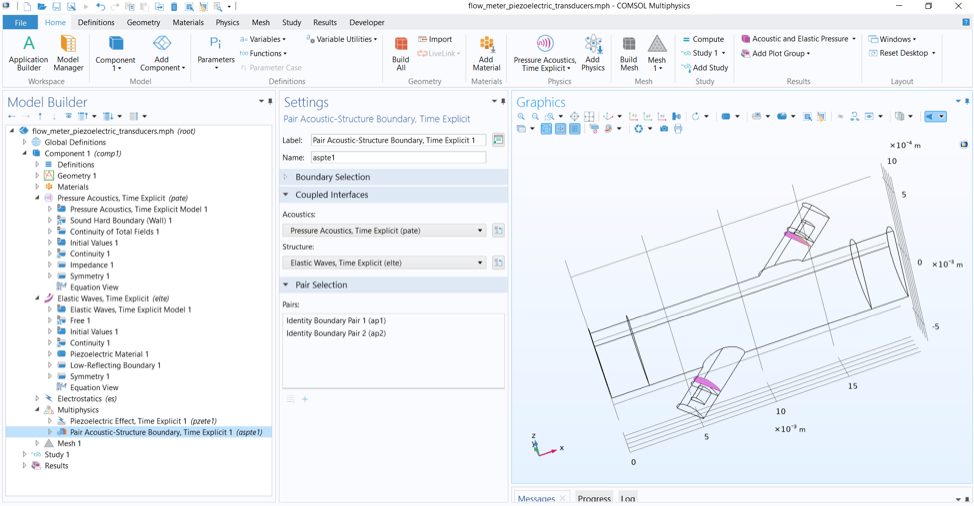
对 声-结构边界,时域显式多物理场特征被用于压电换能器的超声波流量计教程模型。
自己尝试
- 您可以查看压电波,时域显式接口如何在以下模型中使用:
- 延伸阅读:
对声波进行检测和解释可以揭示物体中隐藏的有价值的信息。通过一些设备我们能够看到波的行为,例如压电 (PZT) 传感器。这些设备必须经过精心设计和校准,这个过程有时被称为测定。一个来自瑞士的研究团队使用多物理场仿真来测定用于材料和产品声学无损检测(NDT)的压电传感器。他们的项目向我们目展示了仿真如何帮助提高测定过程的效率,通过优化几何的网格划分,将模型的内存需求减少了一半,计算时间缩短了 5 倍!
声学无损检测:通过声音揭示隐藏的缺陷
无损检测描述了一种在不损坏物体的情况下揭示其重要属性的过程。这个过程是许多产品和系统的开发与质量控制的一个组成部分。无损检测方法通常通过施加能量脉冲来“检测”结构或材料。能量信号会因结构内部的裂缝或其他物理不规则性而改变,这些变化可以通过安装在结构上或附近的仪器来检测。例如,使用 主动热成像 对物体施加热量。内部不规则会导致热量分布发生意外变化,这些变化可以被测量并用于定位内部缺陷。
声发射 (AE) 分析是另一种重要的无损检测技术。当施加于固体物体时,超声波频率范围内的波会受到内部裂纹和其他不连续因素的影响。压电传感器可以检测到由此产生的声学信号变化,并产生电流作为机械压力的响应。怎样分析产生的信号并从中获取有用的信息是一项持续的挑战。
多物理场仿真是对声发射测试过程的自然补充。通过将实验数据纳入给定材料的模型,波传播模型以及压电传感器响应模型中,研究人员可以建立声学信号行为的模拟基线。基于断裂力学的材料缺陷模型,以及这些缺陷对模拟波行为的影响,可以帮助预测,在进一步测试中压电传感器如何响应这些实际存在的不连续性。随着最近科技的进步,这种模拟的计算需求已经大大减少。
压电传感器:记录球冲击试验的结果
无论是用于绘制地下断层线还是金属板内部的微观缺陷,声发射无损检测都需要对传感仪器进行精确测定。隶属于苏黎世联邦理工学院岩石物理与力学实验室的瑞士地震服务中心的研究人员在 COMSOL Multiphysics® 软件中构建了一个模型,测定用于板材球冲击测试的压电传感器,下图为在这些测试中使用的设备。
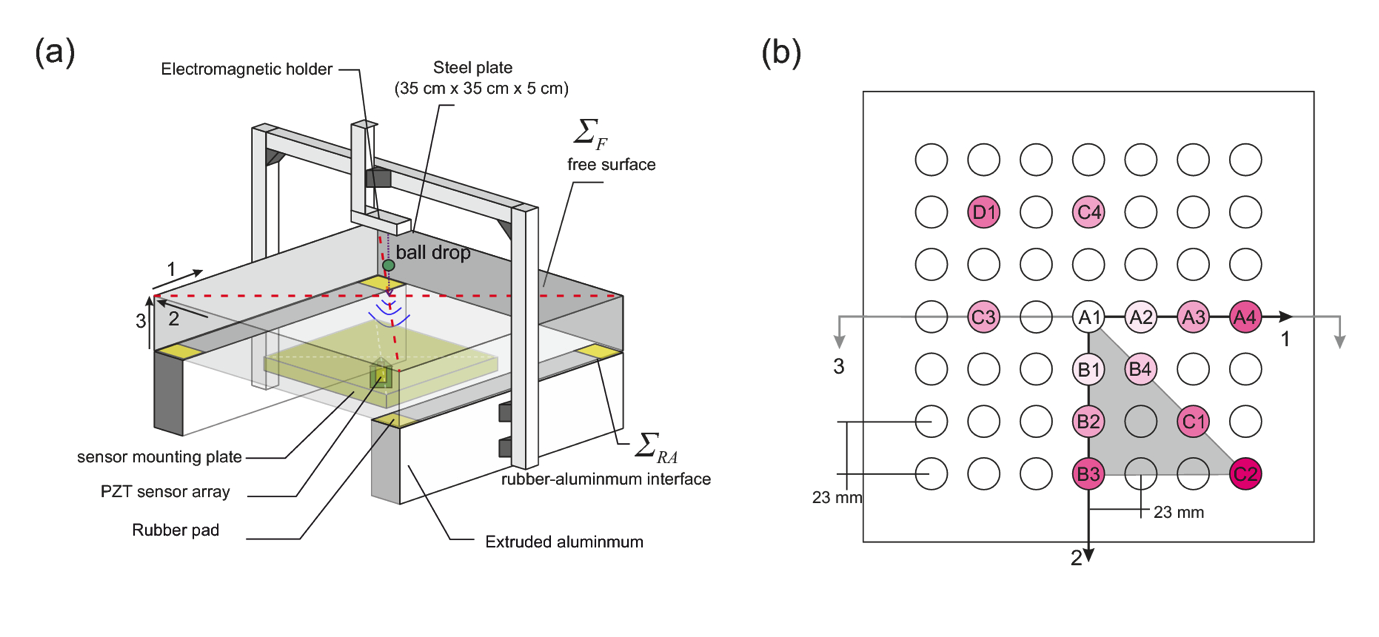
瑞士团队用于压电传感器实验测试的装置图(左)。传感器阵列相对于工件的布置(右)。图片由 R. Wu、PA Selvadurai、C. Chen 和 O. Moradian 提供。通过Springer 获得许可(CC BY 4.0)。
当用作测定过程的一部分时,不同大小的金属球将从测试仪器掉落到一个均匀的金属工件上。每个球的撞击都会产生超声频率范围内的声波。通过测量传感器在这些受控条件下的行为,研究人员可以获得用于数值测定过程的数据。
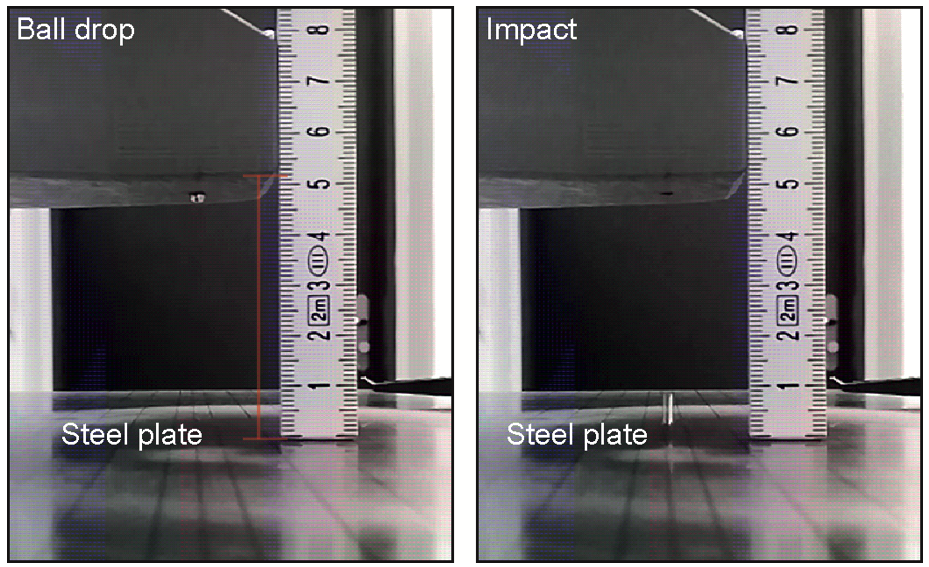
Wu 等人 (2021) 进行的落球测试示例。
间断伽辽金有限元建模:实现压电传感器的数值测定
为了从压电传感器跟踪的波行为中获得有用的信息,研究人员可以将测试结果与在半无限同质各向同性的弹性板内计算出的波传播进行比较。基于广义射线理论计算弹性应力波如何传播的过程被称为“兰姆问题”。对于给定材料的兰姆问题,其解称为“格林函数”,是由点力引起的应力波产生的弹性扰动值。
这些计算有助于建立测定压电传感器的基线,但这种方法的局限性很大。在发表于Journal of Nondestructive Evaluation 上的报告中,瑞士研究团队解释对此作了解释(参考文献 1):
有两个主要问题限制了广义射线理论在计算格林函数方面的应用。首先,原位AE 事件振幅谱的角频率可能低至数百赫兹到数赫兹。[…] 这需要大量的计算负荷才能获得大量可能的格林函数射线路径。其次,样品的有限性使得与兰姆问题相关的半无限条件对于实验室研究来说是不现实的。因此,来自有限弹性板的侧反射的射线路径不可忽略。
该团队通过 COMSOL Multiphysics 中的时域显式间断伽辽金有限元法 (dG-FEM) 建模解决了这些问题。基于仿真的方法,他们能够获得相当于一个有限的且真实世界里存在的测试案例中的有边界条件的格林函数的值。
优化网格:降低仿真的计算成本
压电测定模型是使用 COMSOL 软件中的 弹性波,时域显式 接口构建的,该接口可用于模拟弹性波在包含许多波长的大间隔传播。该模型在数值上计算了从 1kHz 到1MHz的真实格林函数,由 Heaviside 阶跃的力-时间函数激发。它使用相对精细的网格来寻找高频波的格林函数,并使用较粗的网格来寻找低频的格林函数。下面将进一步解释网格优化过程及其对计算效率的积极影响。
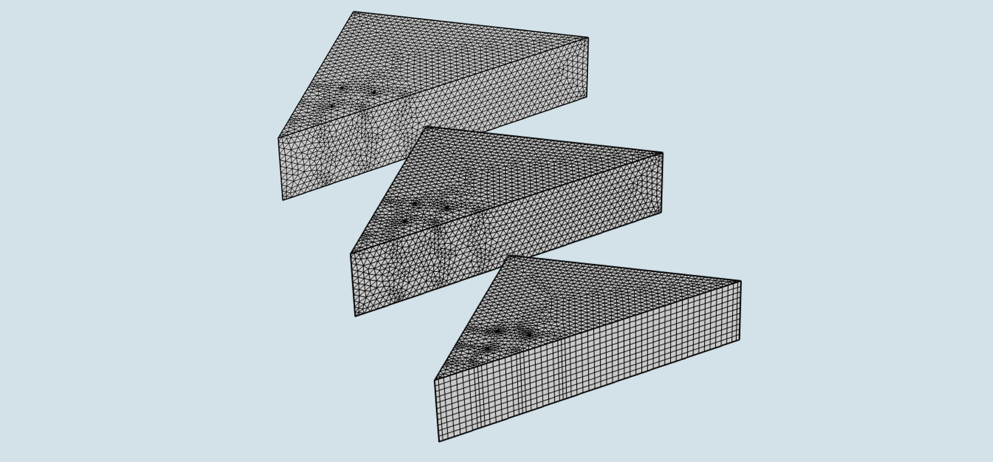
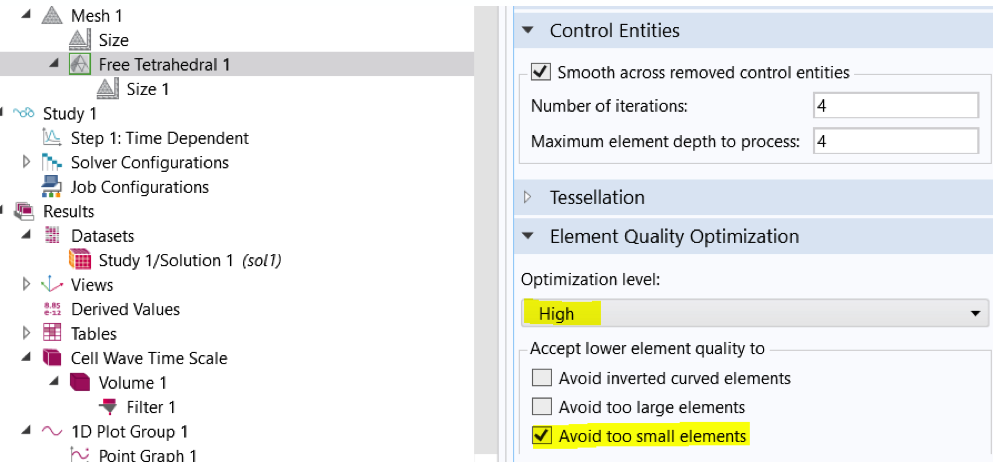
在模拟落球测试中,在一段工件上应用三个网格的图示。三个网格上较密的区域表示将安装 PZT 传感器的点。右图为”弹性波,时域显式”接口的截图,显示了避免过小单元的网格优化工具。
使用时域显式间断伽辽金有限元公式进行建模时,求解器采用的时间步长受相对于最大波速(通常是固体中的压力波速)的网格单元尺寸的最小值控制。这意味着,精细的网格划分对于获得最佳性能很重要。在左上图中,三个网格从上到下显示了优化过程中的渐进步骤。顶部的网格显示了对在实验室进行测试的压电传感器的一个自由四面体网格进行了细化。由于使用了避免过小的单元工具,中心网格显示出轻微的变化(计算时间减少了 2 倍)。在底部的网格中,我们看到了进一步的简化,因为三角形网格扫掠了 11 层水平面。结构化网格导致自由度降低,这有助于将模型的内存需求减少 2 倍,并将计算时间减少 5 倍。
当然,如果简化的网格会影响模型性能,那就没有用了。幸运的是,三个模型在两个测量点对模拟波的响应都显示出几乎相同的结果。通过使用较粗的网格来测量更长波长的模拟波,可以实现进一步的优化,如下图所示。
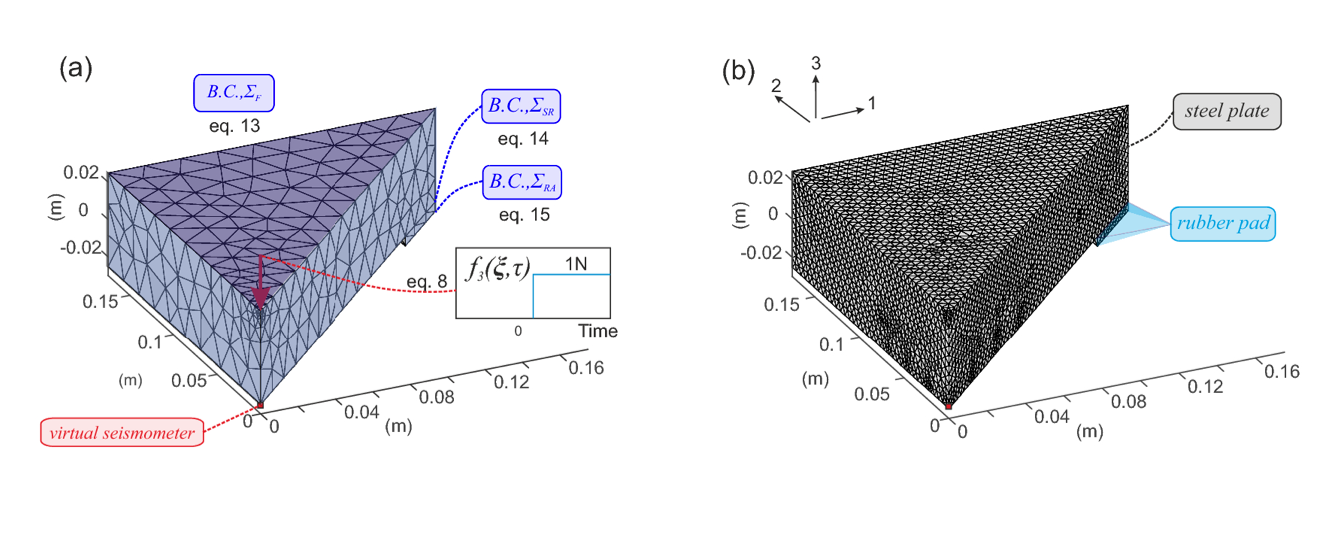
左侧是用于模拟低频波在模拟钢板上传播的粗网格。高频模拟波的行为是使用右侧显示的更精细的网格捕获的。图片由 R. Wu、PA Selvadurai、C. Chen 和 O. Moradian 提供。通过 Springer 获得许可(CC BY 4.0)。
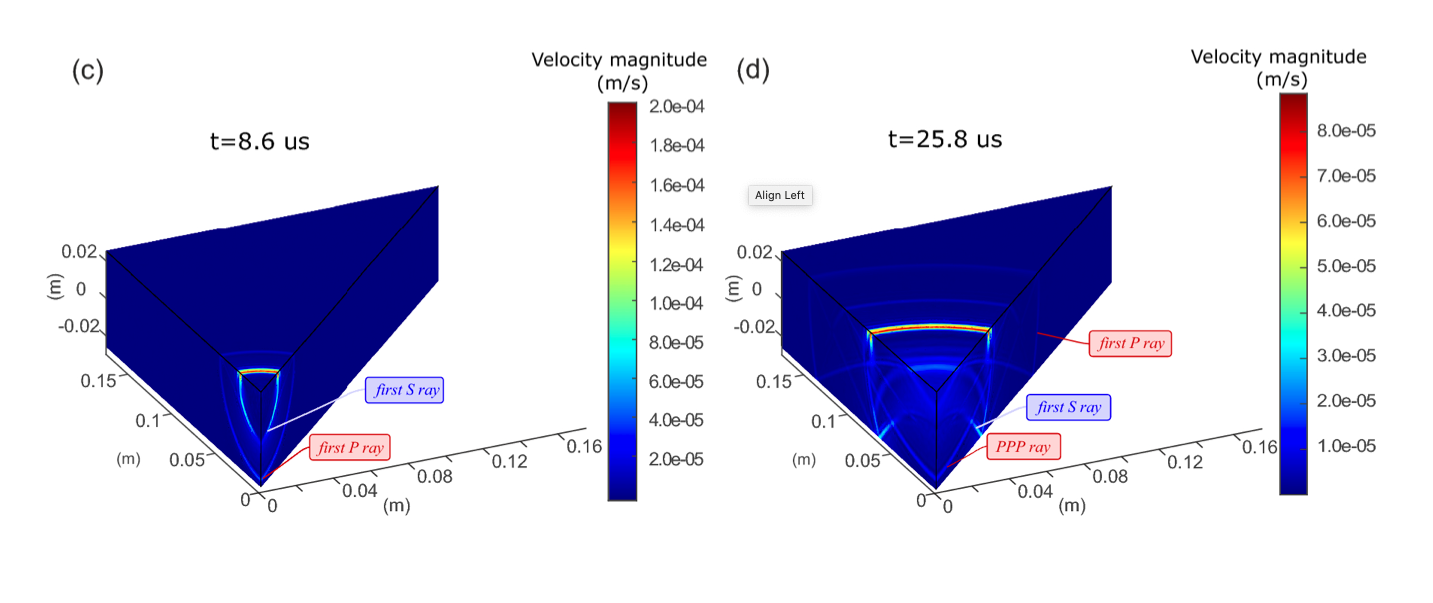
使用细网格模型模拟的粒子运动速度场的大小,分别为 8.6 纳秒(左)和 25.8 纳秒(右)。图片由 R. Wu、PA Selvadurai、C. Chen 和 O. Moradian 提供。通过 Springer 获得许可(CC BY 4.0)。
后续研究
在基于仿真模型进行实验测试后,该团队确认,他们基于间断伽辽金有限元法的模拟过程使他们能够 “绝对校准压电传感器,从而正确解释声发射监测的地面运动信息” (参考文献1)。展望未来,他们计划改进他们的模型,以便能够进一步研究一系列材料中的裂隙传播。
相关资源
- 尝试模拟这个教程模型:
- 查看这些博客文章和视频:
参考文献
- R. Wu, P. A. Selvadurai, C. Chen, and O. Moradian, “Revisiting Piezoelectric Sensor Calibration Methods Using Elastodynamic Body Waves,” Journal of Nondestructive Evaluation, vol. 40, no. 68, 2021, https://doi.org/10.1007/s10921-021-00799-1
您知道应该使用 COMSOL Multiphysics® 软件的哪些附加产品来模拟压电设备吗?这取决于系统中包含的材料类型以及您要在分析中使用的特定功能。今天我们为您详细介绍一下这些不同的产品,看看它们能提供什么功能。
压电接口
压电 接口将固体力学 和静电 接口与压电现象建模所需的本构关系相结合。它可以模拟正向压电效应和逆向压电效应。压电耦合可以使用应变-电荷或应力-电荷形式来表述。
结构力学 &声学模块 产品分支中的三个模块提供了用于模拟压电性的功能:
- 声学模块
- MEMS 模块
- 结构力学模块
下面的图说明了这些模块提供的与压电建模相关的最常用功能。
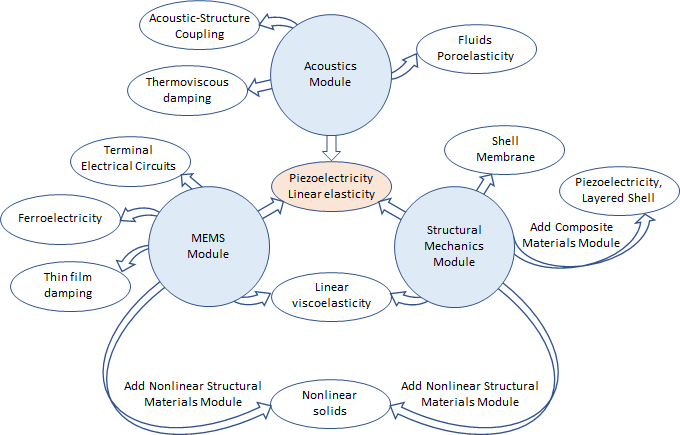
用于压电建模的产品概述
声学模块
声学模块包含用模拟波的产生和传播的专用工具:
- 流体
- 线弹性材料
- 多孔介质
- 压电材料
它是唯一可以提供捕获流体和多孔材料中的波行为的内置功能的产品。声学模块允许您使用结合 压力声学、固体力学 和静电学 接口的预定义多物理场耦合对声-压电相互作用的问题进行建模。
这类问题的典型应用通常分为两类:
- 使用压电换能器作为发射器将声音辐射到周围的流体
- 使用压电换能器作为接收器来检测来自周围流体的声音
您可以同时将压电设备建模为发射器和接收器,如下面的教学案例中所示:
用于传输和接收声音的压电换能器。
当流体并非问题主要关注问题的场景下,您可能仍希望在模型中包含流体带来的热视觉损失,方便研究 MEMS 结构的阻尼振动。有关这方面的示例您可以参考下面的几个教程模型:
添加结构效果
当模型中包含非线弹性材料的固体时,您需要使用结构力学模块或MEMS 模块。每个模型本身都支持线性黏弹性材料模型,包括广义 Maxwell、标准线性实体 (SLS) 和 Kelvin-Voigt。黏弹性材料可用作复合压电换能器的背衬层或用于结构的任何部分以阻尼振动,如带约束层的阻尼垫和黏弹性结构阻尼器教学模型中所示。
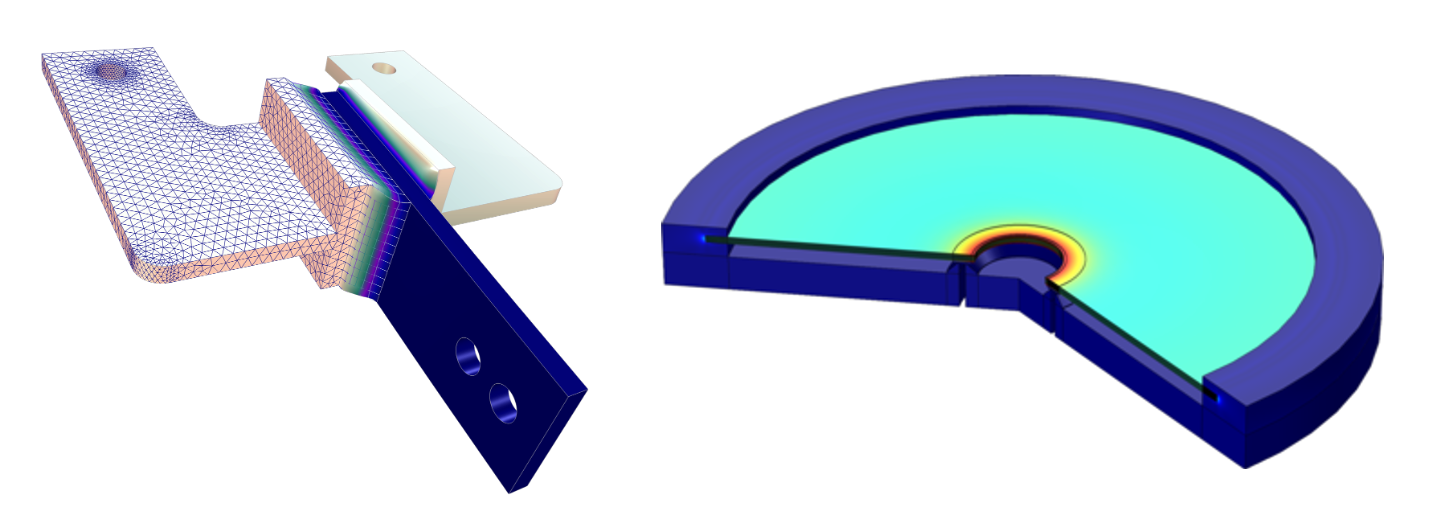
黏弹性结构阻尼器(左)和压电阀模型(右)的网格和位移结果。
如果材料具有需要考虑的非线性应力-应变关系,那么还需要使用非线性结构材料模块。它是结构力学和 MEMS 模块的附加组件,并通过对非线性材料建模的支持对其进行了扩展,例如超弹性、蠕变、塑性和黏塑性。压电阀教学模型中对此进行了示例说明。
MEMS 模块
MEMS 模块包括一个 终端 功能,允许您将压电设备连接到电路。电路可用于激励换能器以及接收检测到的信号。终端 功能还能够计算压电装置的集总参数,如计算复合压电换能器和散射参数(S 参数)。通过激活手动终端扫描,您可以对终端运行参数化扫描并获得散射参数矩阵。
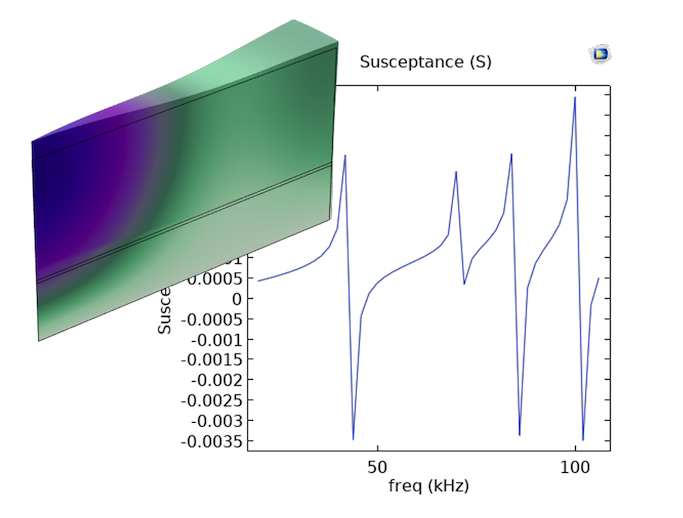

复合压电换能器的电纳水平(左)和由陶瓷材料制成的致动器的不同值的极化磁滞曲线(右)。
MEMS 模块还提供薄膜阻尼功能,可用于对相对移动的两个结构之间的薄流体层中的阻尼进行建模。它通常被称为挤压膜阻尼或滑膜阻尼,这取决于结构的运动是垂直还是平行于膜平面。这个特征既可作为 固体力学 接口中使用的薄膜阻尼 边界条件,也可以作为独立的薄膜流 接口,与固体力学 物理场接口耦合,如 瞬态弹流润滑挤压油膜相互作用的基准模型所示。
MEMS 模块中包含的另一个相关功能是 铁电弹性 接口。当材料表现出自发极化时,我们可以使用该接口模拟处于铁电相的压电材料。铁电材料表现出非线性极化行为,例如大施加电场下的滞后和饱和。有关这方面的一个例子,可以参看 压电陶瓷的磁滞现象模型。
结构力学模块
结构力学模块包括有效分析薄结构的特征,例如,通过使用壳 或膜 接口。当您想要使用压电、多层壳 特征时,您将需要使用结构力学模块和复合材料模块。此特征将多层壳 接口与多层壳中的电流 接口相结合,从而能够以非常经济的方式对薄层结构中的压电效应进行建模,如多层壳中的压电现象模型教程所示。
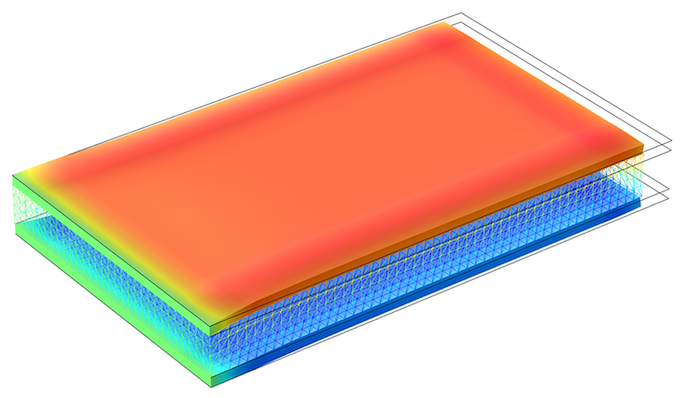
中间嵌入压电层的多层外壳。压电层(彩色线框图)和金属层(彩色图)中显了轴向压缩和平面外位移。
总结
总而言之,当单独为压电器件建模并且器件仅包含压电材料和线弹性材料时,您可以使用声学模块、MEMS 模块或结构力学模块。
对于振动和波动问题,只要流体或多孔介质是系统的一部分,或者需要捕获热黏性阻尼以准确模拟 MEMS 器件的振动,就需要使用声学模块。如果包含线性黏弹性材料,则需要 MEMS 模块或结构力学模块。对于由非线性结构材料组成的器件,您需要使用非线性结构材料模块,该模块可以添加到 MEMS 模块或结构力学模块。
MEMS 模块可让您访问 终端 功能并将压电换能器连接到外部电路。薄膜阻尼特征可用于捕获流体薄层中的阻尼,用于移动微结构。它还允许您模拟压电材料的铁电效应。
结构力学模块提供了高效的建模功能,例如壳 和膜 接口。当添加了复合材料模块时,它还提供了压电、多层壳 特征。
如果您已经拥有提供压电特性的声学模块或结构力学模块,那么 AC/DC 模块还可以让您访问端子、电路 和铁电 特征。
当然,这里讨论的内容并未涵盖可以使用压电材料的所有可能场景。例如,使用压电驱动器对可调消失模腔体滤波器进行建模就需要使用 RF 模块。
下一步
想要与技术工程师讨论您的特定应用程序或更深入地了解这些模块中的任何一个吗?欢迎点击下面按钮与我们联系: