来自 Lightness by Design 的客座博主 Tobias Jonsson 探讨了如何利用声-结构相互作用(ASI)仿真精准捕捉周围流体对结构振动响应的影响。
结构的振动会受到周围介质的影响。空气就是常见的这样一类介质,由于密度低、可压缩性强,结构工程师在评估设计方案的振动特性时,通常可以忽略其作用,即无需对空气进行物理表征——相当于结构在真空中振动,与周围介质没有任何相互作用。然而,当结构浸没在水中时,由于水的密度是空气的一千倍,且声速(刚度)更高,因此对振动特性的影响通常十分显著。
分析周围介质的影响
传统上,这种效应被称为“附加质量”,可由以下描述该效应的方程推导得出:
方程中, 为结构质量,
 为附加质量。后者的值通常通过实验进行经验推导获得,即在空气和水中分别测量结构的特征频率(也称固有频率或共振频率,是结构自然增强振动的频率),然后通过计算两组特征频率的差值计算附加质量。
遗憾的是,这种方法导致了一种误解,即认为周围介质的影响等效为与结构一起振动的附加质量。而实际上,周围介质是以压力形式作用于运动物体的表面,且该压力在表面速度最大时达到最高。因此,压力并非恒定不变,而是根据运动表面的方向在大小和方向上发生变化。
借助 COMSOL Multiphysics® 和声-结构相互作用(ASI)仿真方法,就可以准确捕捉周围流体对振动响应的真实影响。类似的多物理场仿真在博客文章“分析油箱振动的最佳方法是什么”以及我们关于消声器设计的博客文章,例如“评估壳厚度对消声器性能的影响”中已有介绍。
模拟周围介质
本文的重点是突出周围介质的影响,并清晰描述“附加质量”的一种替代方法。本文使用的物理示例是水域中的卡普兰涡轮叶片,研究了叶片与管壁之间不同间隙对其频率响应的影响。下图展示了完整的卡普兰涡轮的几何结构以及所考虑的间隙。请注意,无论间隙大小如何,叶片前缘和后缘处始终可以实现压力平衡。
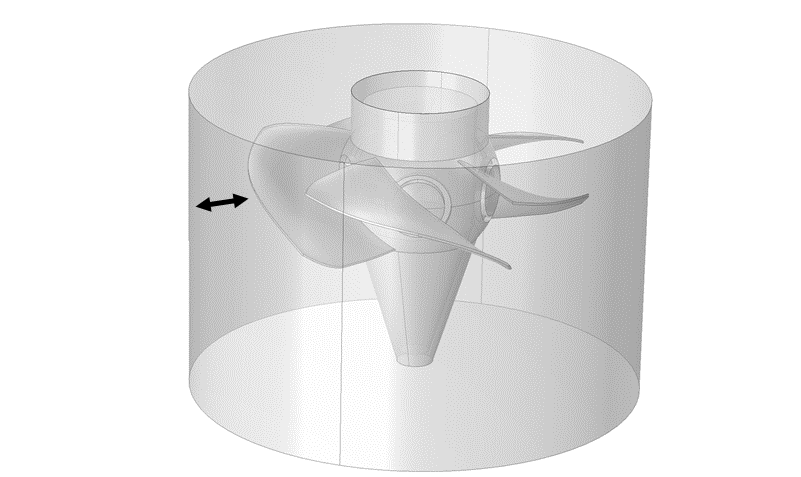 卡普兰涡轮的几何结构,箭头显示了叶片与管壁之间的间隙。
声-结构相互作用
声-结构相互作用的核心部分是应用于流体域与结构域之间边界上的多物理场耦合。流体中的压力自由度(DOF)与结构中的三个位移自由度( x 、 y 和 z 方向)相互耦合,如下所述。
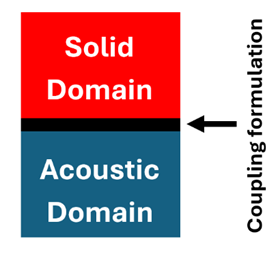
外部边界的条件为
其中, 为结构加速度(施加于流体),
 为总声压,
 为流体密度(下标 c 表示其可为复值,用于模拟流体中的损耗),
 为可选声偶极域源项,
 为面法向,
 为作用在结构上的(声)载荷(单位面积的力)。
声压施加于结构表面,表面的加速度耦合到声学域。为了在 COMSOL Multiphysics® 中实现声-结构相互作用仿真,需要在模型中添加 压力声学,频域 和 固体力学 接口。此外,上述多物理场耦合需要在结构与流体的体积之间的所有边界上启用并添加(在 多物理场 节点下)。以下是模型开发器树中的显示效果:
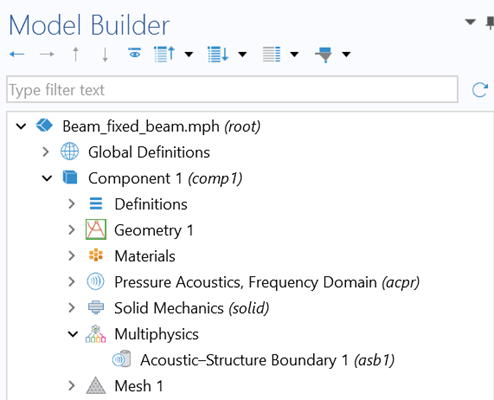 构建振动声学仿真。
由于本问题是在频域中求解,我们假设模型为线性,且只能模拟小的结构变形。流体中的损耗可以通过流体模型或更高级的边界条件(如 热黏性边界层阻抗 特征)以多种方式加以分析。运动流体中涡旋引起的阻尼,甚至运动流体本身的效应,需要求解更高级的声学公式,如线性纳维-斯托克斯方程,该功能在 COMSOL® 中也已提供。
卡普兰涡轮叶片示例
接下来,我们将研究管道内半径对通用型卡普兰涡轮机振动响应的影响。利用 COMSOL Multiphysics® 的相关功能,可以施加周期性边界条件,仅对单个叶片进行仿真,同时捕捉重叠叶片的影响。水体积通过偏移顶部和底部的圆形截面来创建,使其连接侧面穿过叶片之间,并在这些侧面上施加周期性边界条件(图中以黄色显示)。
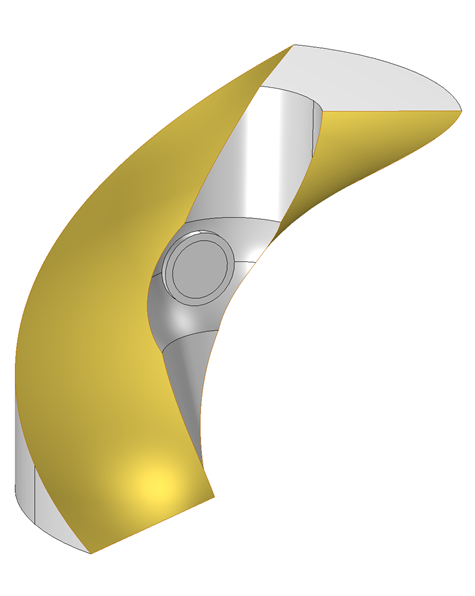
水域,黄色部分为周期性边界条件。
涡轮叶片建模为线弹性材料,杨氏模量为 210 GPa,泊松比为 0.3,密度为 7850 kg/m 3。水的相关属性设置为声速 1500 m/s ,密度 1000 kg/m 3。
针对与管壁间隙为 10 mm 的模型,网格由 310,000 个二阶四面体单元组成,并在叶片周围进行了细化,以确保所有工况下的间隙区域至少包含 5 个单元。整个网格连续,模型中不存在接触。
所有外表面设置为 硬声场边界(壁) 边界条件,即,将加速度/速度的法向分量设为零。该条件就是总压力的自然诺伊曼条件,即,压力在边界上的法向导数为零。
 。
对于特征频率分析,叶片的轮毂安装面完全约束:
 。
在确定频域中的激励响应(频率响应函数,即 FRF)时,施加轴向旋转  rad/s2 代替完全约束的边界条件。这样无论频率如何,都能给出 1 rad/s2 的加速度。
声-结构相互作用分析结果
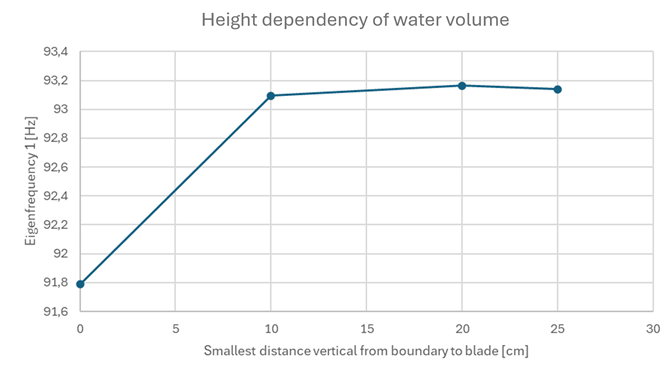
首先,确定了当叶片与水边界之间的垂直距离在叶片上方和下方均超过 10 cm 时,水体积的高度对结果没有影响。因此,本研究将始终使用该水域大小。
其次,周围流体(水或空气)对振动属性的影响可以通过 ASI 方法来确定。下表中,将间隙足够大以至于不影响涡轮叶片的水中前六阶特征频率与自由空气中的前六阶特征频率进行了比较。表格显示,即使间隙没有影响,水对特征频率也有很大的影响。
| 水中叶片 [Hz] | 空气中叶片 [Hz] |
|---|---|
| 104 | 193 |
| 148 | 262 |
| 279 | 442 |
| 753 | 1120 |
| 779 | 1202 |
| 980 | 1426 |
最后,可以确定不同间隙大小对特征频率的影响。随着间隙增加,特征频率也增大,直到间隙约为 150 mm。此时,无论间隙大小如何继续增加,特征频率都会收敛到一个恒定值。我们提取了每种间隙大小下的前六阶实部特征频率,如下所示。
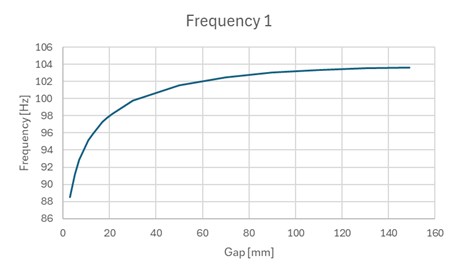
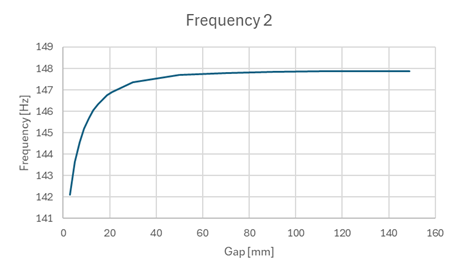
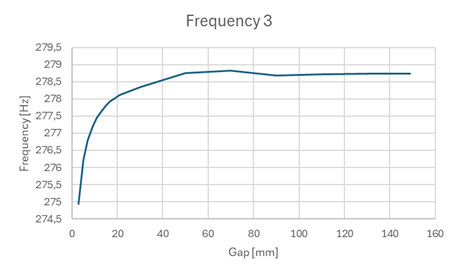
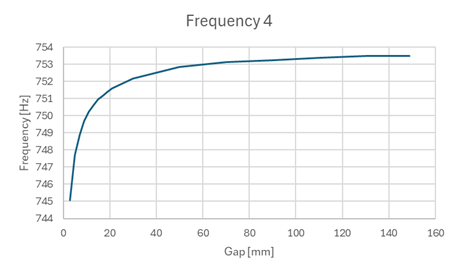
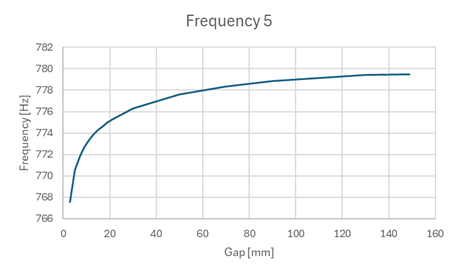
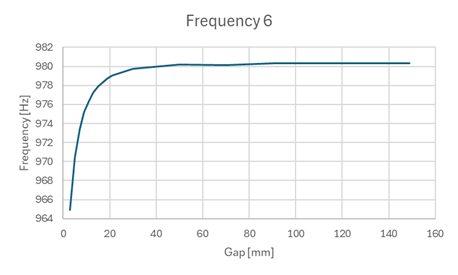
前六阶实部特征频率随间隙的变化。
较小间隙下特征频率的降低可以解释为叶片周围压力平衡阻力的增加。不应将其与黏性效应引起的阻尼相混淆,也不应将其简化为附加质量。相反,我们看到显式建模的水如何影响由涡轮叶片和水域耦合系统的特征频率。
下图左侧显示了间隙为 149 mm 时第五阶特征频率对应的振型。在 COMSOL Multiphysics® 中,可以绘制整个结构,而不仅仅是计算中使用的叶片,从而更好地呈现结构状态全貌,如下图右侧所示。
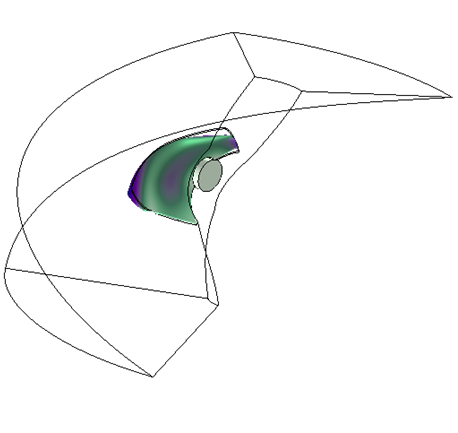
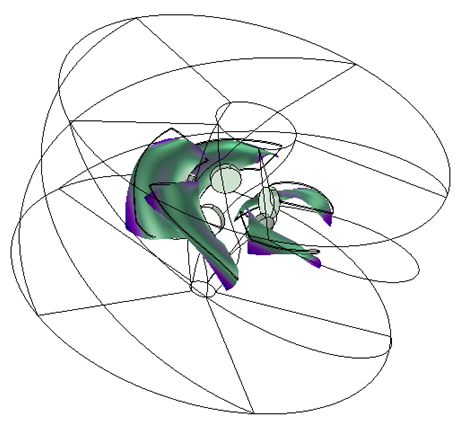
间隙为 149 mm 时的第 5 阶振型,显示计算中使用的叶片(左)和整个结构(右)。
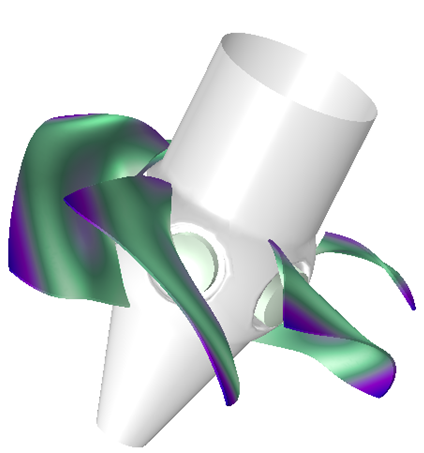 卡普兰涡轮螺旋桨的三维视图。
当通过在叶片的轮毂安装面上施加频率无关的旋转来激励结构时,得到如下图所示的频域响应。请注意,频域以 1 Hz 为步长进行扫描,因此特征频率的大小可能会因仿真中达到的值与精确值的接近程度而有所不同。无论如何,峰值响应大小并非最受关注,因为在产品开发中,通常希望以一定的安全裕度避开这些频率。
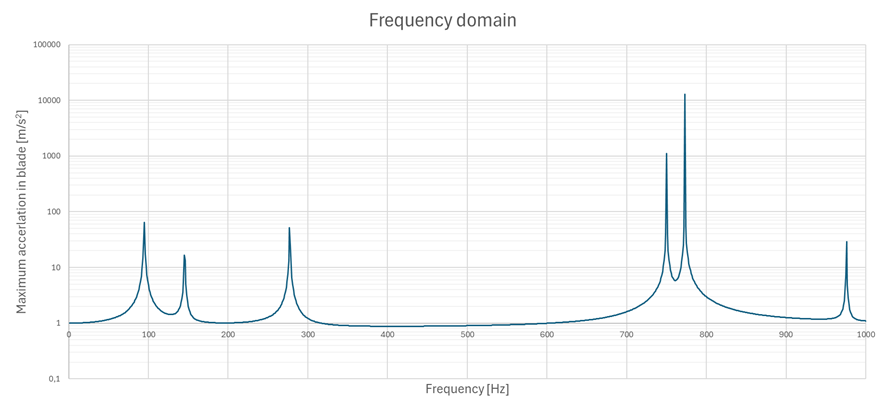 频域中的加速度响应。
使用 COMSOL Multiphysics® 软件的功能,本示例研究展示了如何通过声-结构相互作用仿真来计算浸没在流体中的结构的频率响应。这是所有以振动响应作为设计准则的产品开发过程中的重要一步,对于水下产品与空气中产品同样如此,而空气中产品的频率分析早已得到广泛应用。
本示例清楚地说明了流体流动阻力如何影响结构的频率响应,以及浸没在水中与空气中的差异。通过分析周围水体的影响并将间隙最小化(至3 mm),特征频率从 165 Hz 降至 71 Hz,降低了 57%。
叶片上的动载荷
COMSOL® 中一个特别实用的功能是 旋转坐标系 特征,可以使网格保持静止来简化转子动力学。通过直接将离心力、科里奥利力和欧拉力作为体载荷施加,可以准确模拟高速旋转效应,如应力刚化。由于现在这个常规应用的转速较低,因此本例未使用此特征,但如果应用场景需要,它将是一个强大的工具。
关于客座作者
Tobias Jonsson 是瑞典斯德哥尔摩 Lightness by Design 的结构力学专家和顾问。Tobias 拥有瑞典皇家理工学院的硕士学位,长期使用数值仿真帮助企业进行仿真驱动的产品开发工作。作为 COMSOL 认证咨询机构的一员,他致力于将高级仿真集成到产品开发的核心流程。
Lightness by Design 的顾问团队合著发表了多篇刊登在科学期刊上的研究论文,为声-结构相互作用领域做出了贡献。此外,他们利用自身在声-结构相互作用仿真和振动设计领域的专业能力,为多家客户提供产品开发全流程的技术支持。
在往期博客文章中,我曾分享过自己对足球的喜爱,尤其着迷于用脚背外侧踢球这一技巧 —— “特里维拉”(trivela),即贝肯鲍尔式传球。借助马格努斯效应,这种踢法能让足球划出标志性的弧线。内利尼奥(Nelinho)、埃德尔(Éder)、罗伯特·卡洛斯(Roberto Carlos)等球员都曾将这一技术演绎成了一门艺术,这类射门有时也被称作 “外脚背高弧度射门”。此外,我还通过仿真模型探讨过国际足联世界杯(FIFA World Cup®)、欧锦赛( UEFA® European Championship)等官方比赛用球的设计将会如何影响足球的空气动力学表现。
在本届世界杯开赛前夕,我开始更全面地思考建模与仿真技术在足球赛事中能够发挥的作用。事实上,可以拿来分析的不仅仅是足球的物理特性、脚与皮球的接触过程,甚至包括如今内置在足球内部、以及球员身穿的智能运动背心中的运动传感器,方方面面都可以借助相关仿真技术开展研究。
本篇博客,我将详细介绍 2026 年世界杯官方比赛用球阿迪达斯三重浪(Adidas Trionda®),分析它的空气动力学特性、脚与足球碰撞的动力学原理,并分享几组仿真结果。看完这些内容,相信你们也和我一样,格外期待在本届赛事中欣赏那些精彩的“特里维拉”!
官方比赛用球的空气动力学
自 2010 年南非世界杯启用阿迪达斯 Jabulani®(普天同庆)比赛用球后,围绕世界杯比赛用球的争议基本销声匿迹。相较于 Jabulani,2014 年的 Brazuca®(桑巴荣耀)、2018 年的 Telstar® 18(电视之星 18) 以及 2022 年的 Al Rihla®(旅程),三者的空气动力学特性都更为相近(参考文献 1)。对比一下包括本届 Trionda 在内的近五届世界杯比赛用球的风阻系数,你也许就能明白当年 Jabulani 为何会引发诸多争议。
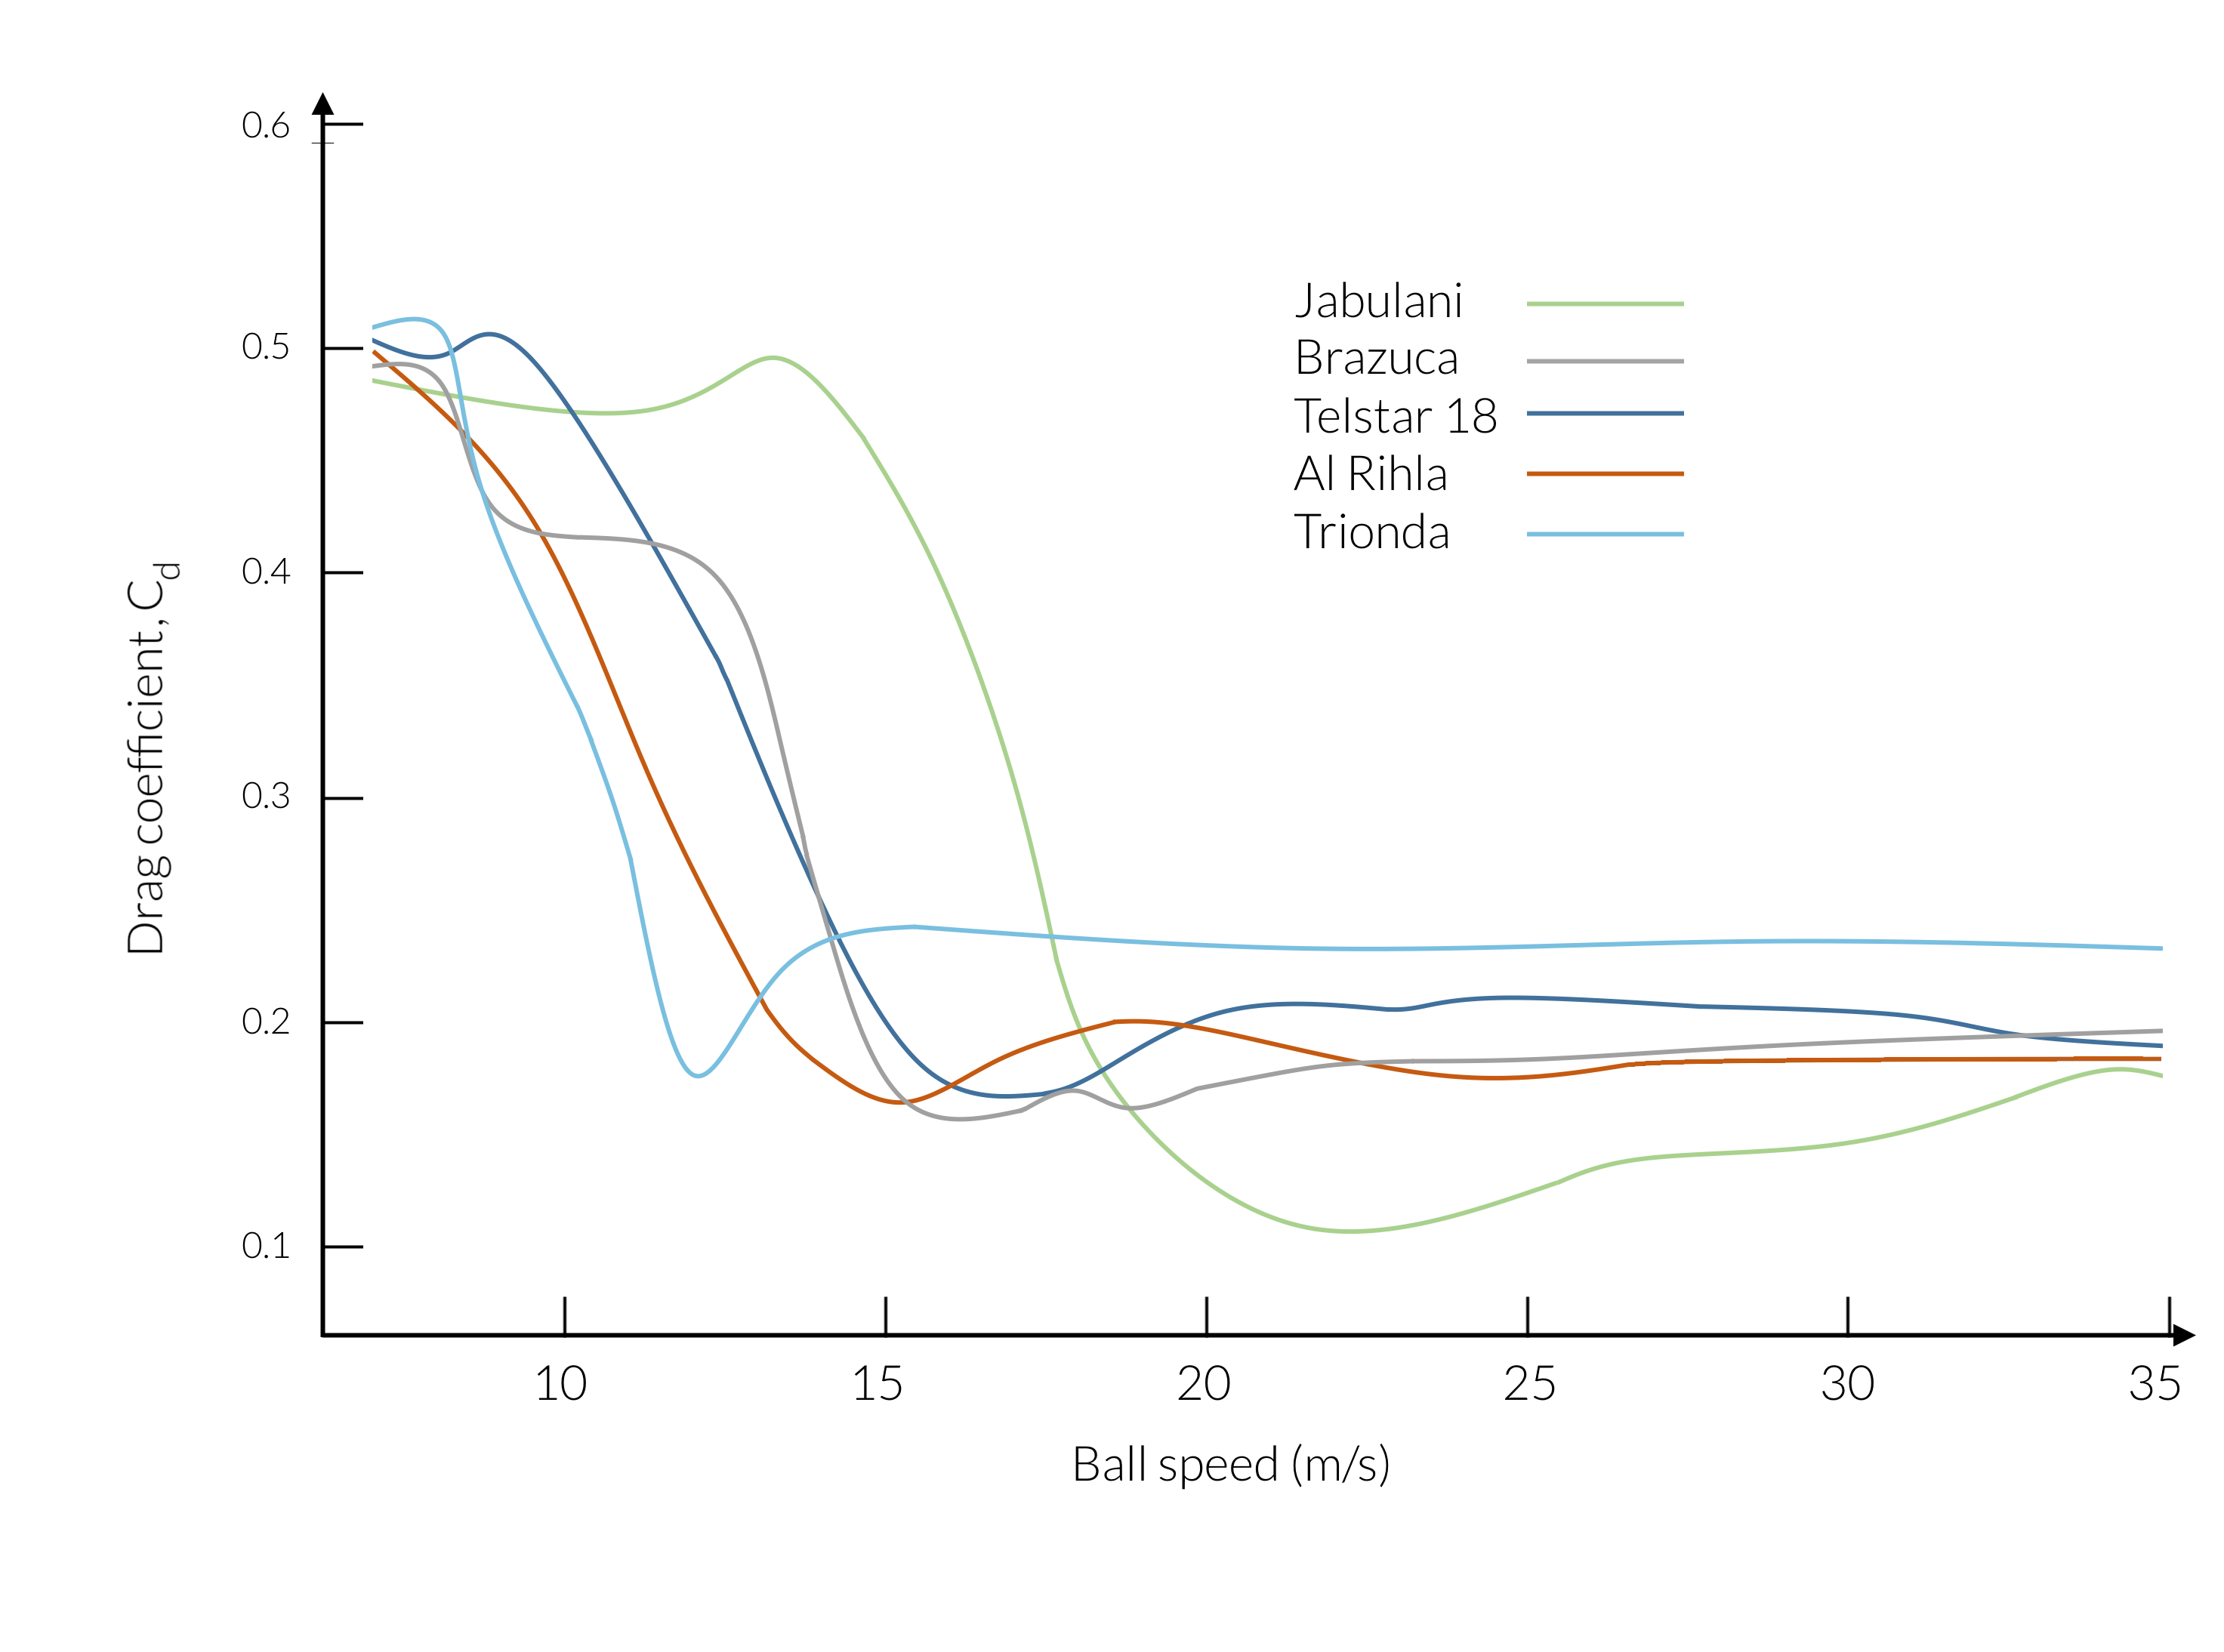 图 1. 五款最新世界杯用球在风洞中通过实验测得的阻力系数曲线示意图,测试时球体处于两种无旋转姿态中的姿态 A(参见文献 1)。
正如我在之前的博文中提到的,如果你用球鞋外侧(也就是小脚趾那一侧,美国人可能会习惯叫它“cleat”)大力踢出一记强力的外脚背高弧度球(trivela),球会迅速加速,并且其表面的边界层会从层流转捩为湍流。在这种状态下,旋转的足球两侧的分离点会变得更加对称。由于马格努斯效应依赖于气流和边界层分离的不对称性,因此在高速下,旋转对球的影响反而会被削弱。结果就是,尽管球在旋转,它的飞行轨迹却几乎是直线。
随着球速减慢、雷诺数降低,边界层会逐渐从湍流转捩回到层流,分离点也随之发生偏移。此时,由旋转引起的不对称性变得非常明显,球的轨迹开始急剧弯曲。以 Jabulani 足球为例,这种被称为“阻力危机(drag crisis)”的转捩行为发生在相对较高的速度,如图 1 中的绿色曲线所示。这意味着往往在球飞行的后半段才会出现弧线,而且是在较高速度下突然变向,使得守门员极难进行预判。
更难预测的是那些几乎没有旋转的射门:在高速状态下,球会像沙滩排球一样在空中飘忽不定、左右摇摆。2010 年世界杯上,迭戈·弗兰(Diego Forlán)使用 Jabulani 对阵加纳时打进的那粒令人难忘的任意球,就是这种现象的典型代表。
最新款世界杯比赛用球稳定性更佳,即使在较低的速度下也能保持湍流边界层,这种特性将低阻力区域进一步推向了低速区间。因此,新球不会像 Jabulani 那样迅速减速,其飞行轨迹也更加符合预期。从图1中可以看出,Trionda 足球即使在极低的速度下依然能够维持湍流边界层。
在2024年欧洲杯开赛前,我曾写过一篇关于该届赛事官方比赛用球 Fussballliebe®(足球之爱)的博客。人们普遍认为,Fussballliebe 是对 Al Rihla 的改良版,更侧重于提升表面抓地力和飞行的一致性,而不是追求极致的最高球速。在那篇博文中,我分享了将 Fussballliebe 与 Telstar 18 进行对比的仿真结果,结果表明:与 Al Rihla 和 Trionda 一样,Fussballliebe 在相对较低的速度下依然能保持在低阻力的湍流状态。
因此,探究 Trionda 的空气动力学表现,并将其与图 1 中的实验数据以及我们之前对 Telstar 18 和 Fussballliebe 的仿真结果进行对比,将会是一件非常有趣的事情。
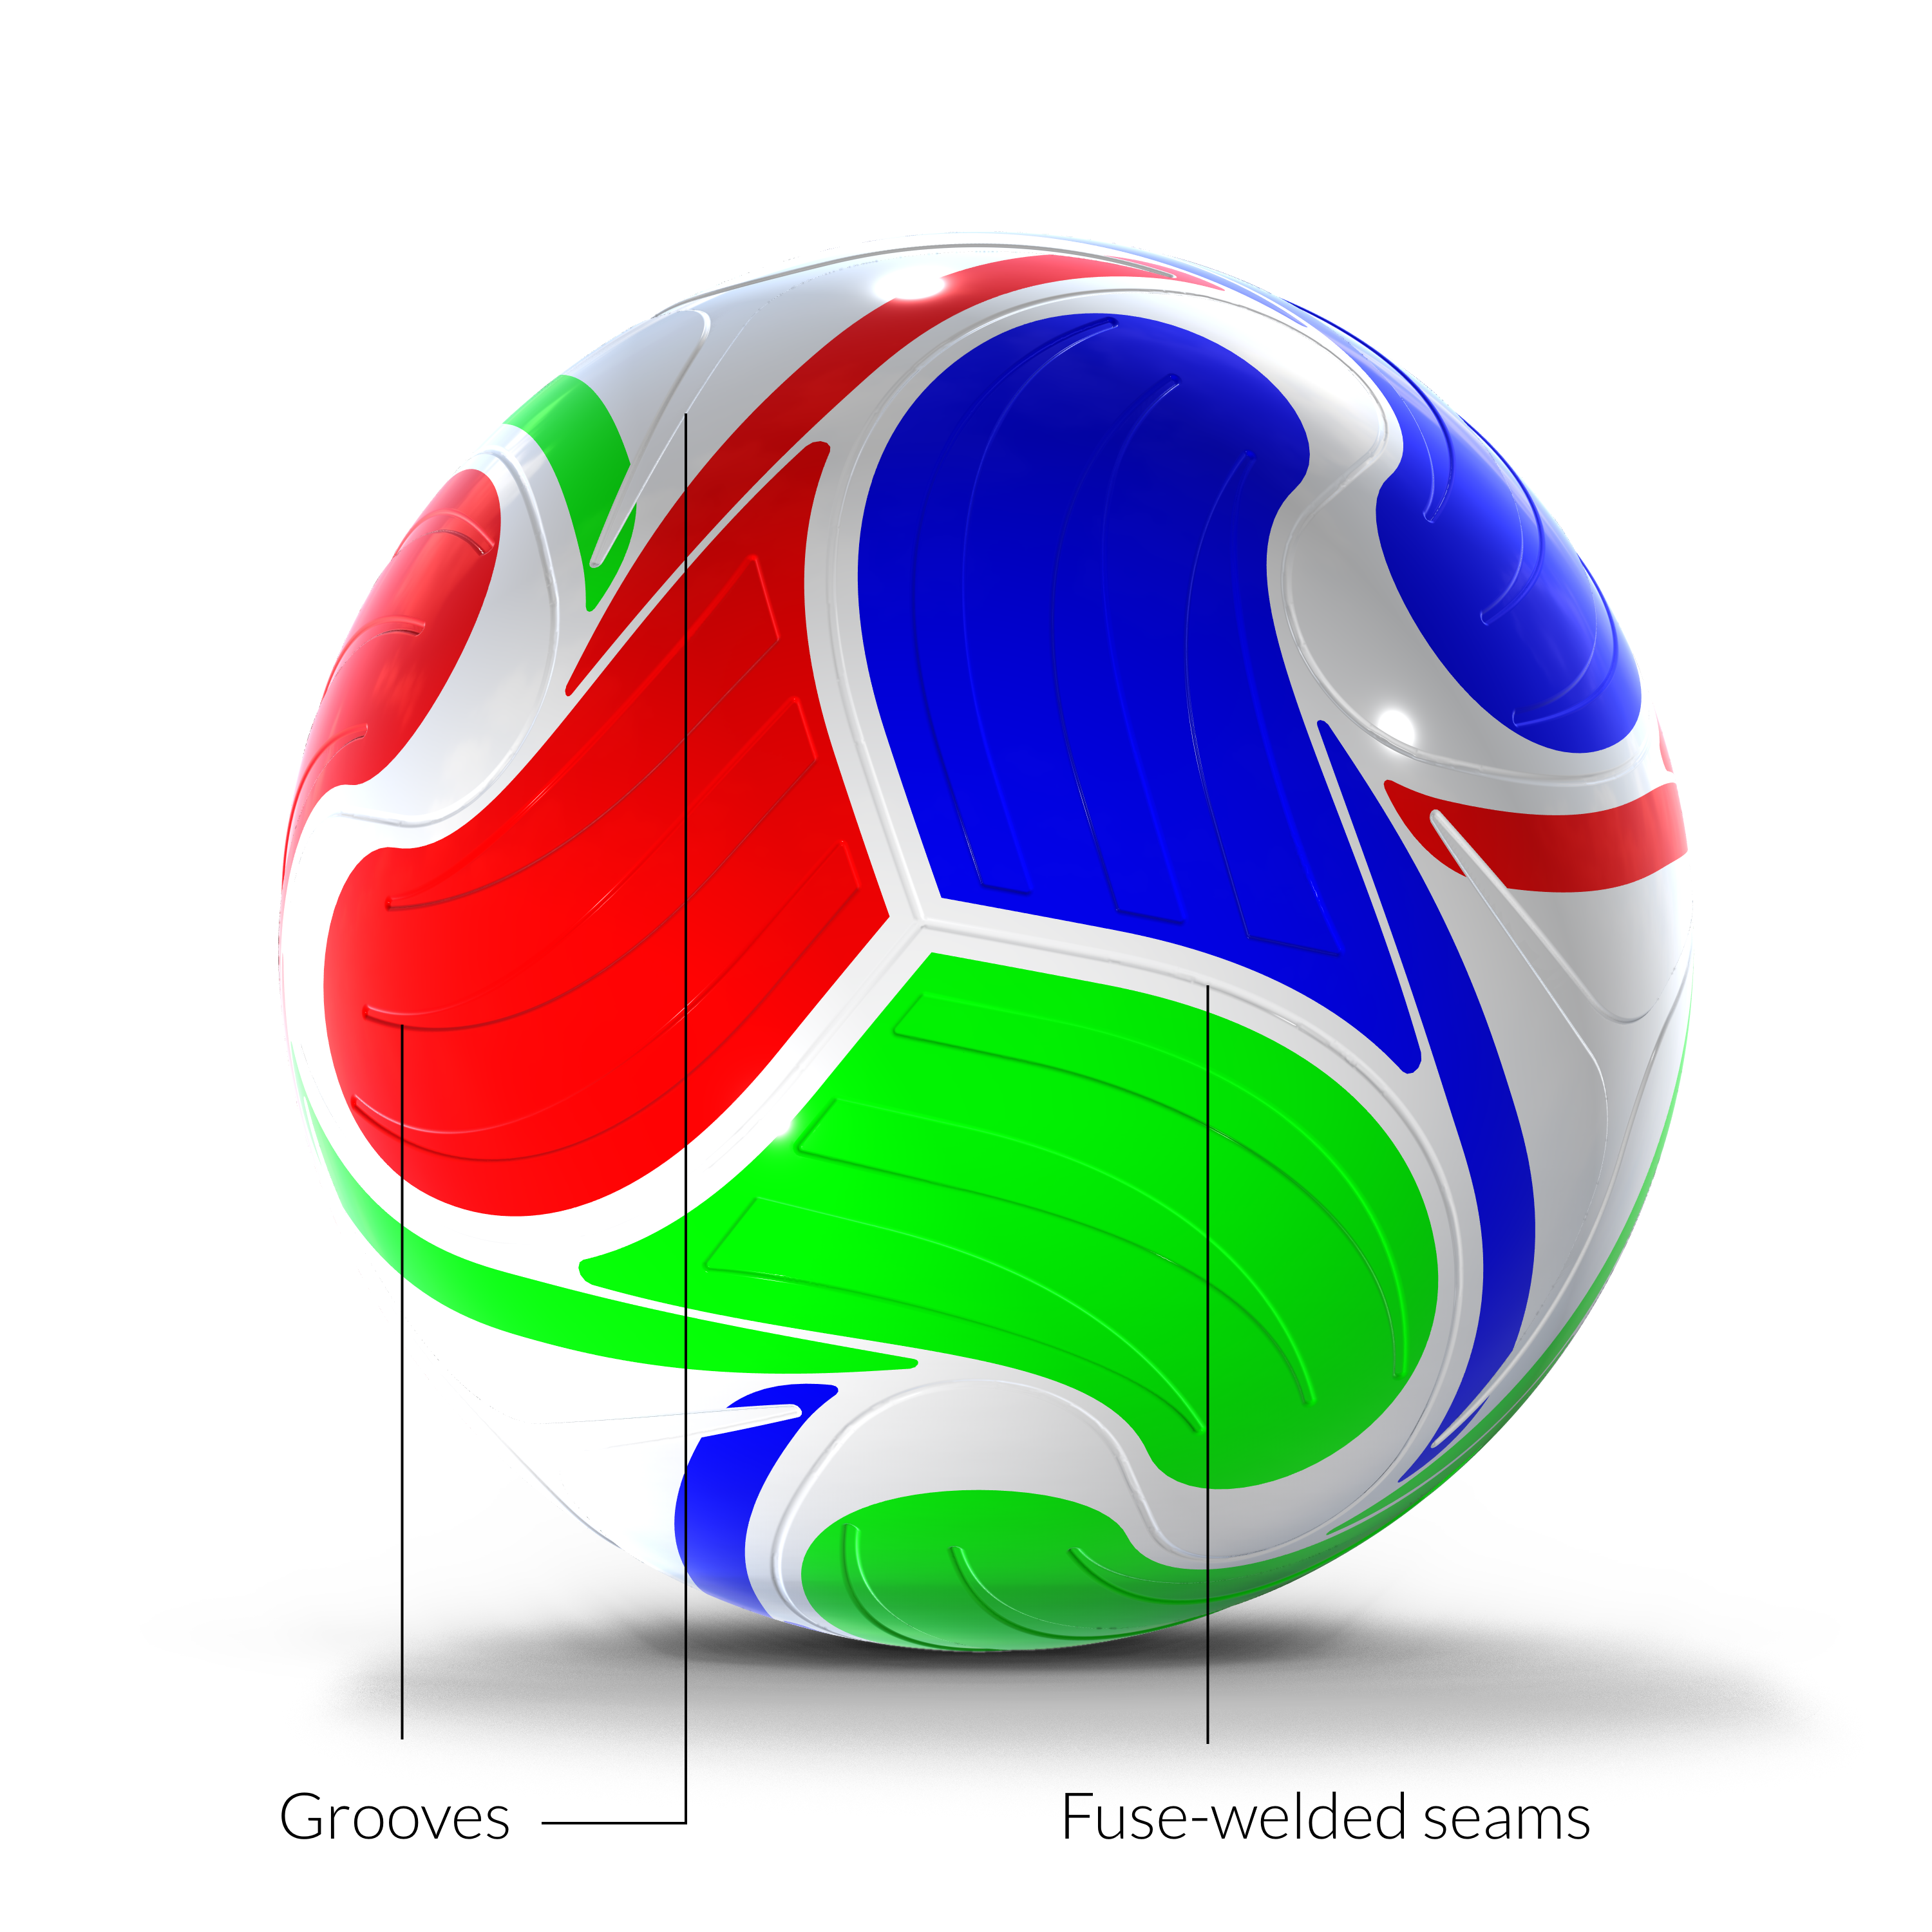 图 2. 使用 COMSOL Multiphysics® 软件构建的阿迪达斯 Trionda 足球模型。
全新阿迪达斯 Trionda 比赛用球
Trionda 仅由四块热熔拼接球皮组成(相比之下,Al Rihla 有 20 块,而 Jabulani 则有 6 块),其接缝总长度约为 2.6 米,相较于 Al Rihla 的 3.5 米和 Fussballliebe 的 4.3 米要短得多。另一方面,备受争议的 Jabulani 接缝长度约为 2.0 米,这或许会让人以为 Trionda 的表现会与它相似。然而,Trionda 采用了更深的凹槽和棱脊纹理,有效地增加了其空气动力学粗糙度。此外,凹槽之间的球面还分布着代表 2026 年世界杯三个主办国的小型凸起图案:代表美国的五角星、代表加拿大的枫叶以及代表墨西哥的金鹰。在表面纹理和抓地力方面,它与 Fussballliebe 非常相似,这也意味着这两款球的空气动力学表现可能十分接近。
这一推断与图 1 中的实验数据相吻合。数据显示,在高速状态下,Trionda 的阻力系数高于往届的世界杯比赛用球。
名字里有什么玄机? “Trionda” 这个名字致敬了三个东道国。其中, tri– 意为“三”, –onda 意为“波浪”,暗示着能量的浪潮。正如你在图 3 中所见,数字三的元素贯穿了整个设计。每一块拼皮的中心都是一个大致呈三角形的形状——上面压印着一颗波浪形的三星图案;从这个中心向外延伸出三条臂状结构,每条臂上都带有三道压印的阿迪达斯条纹。不仅如此,“特里维拉(trivela)”这项技术在西班牙语和葡萄牙语中也被称为 tres dedos(三根脚趾),指代的正是踢球时用到的外侧三根脚趾。
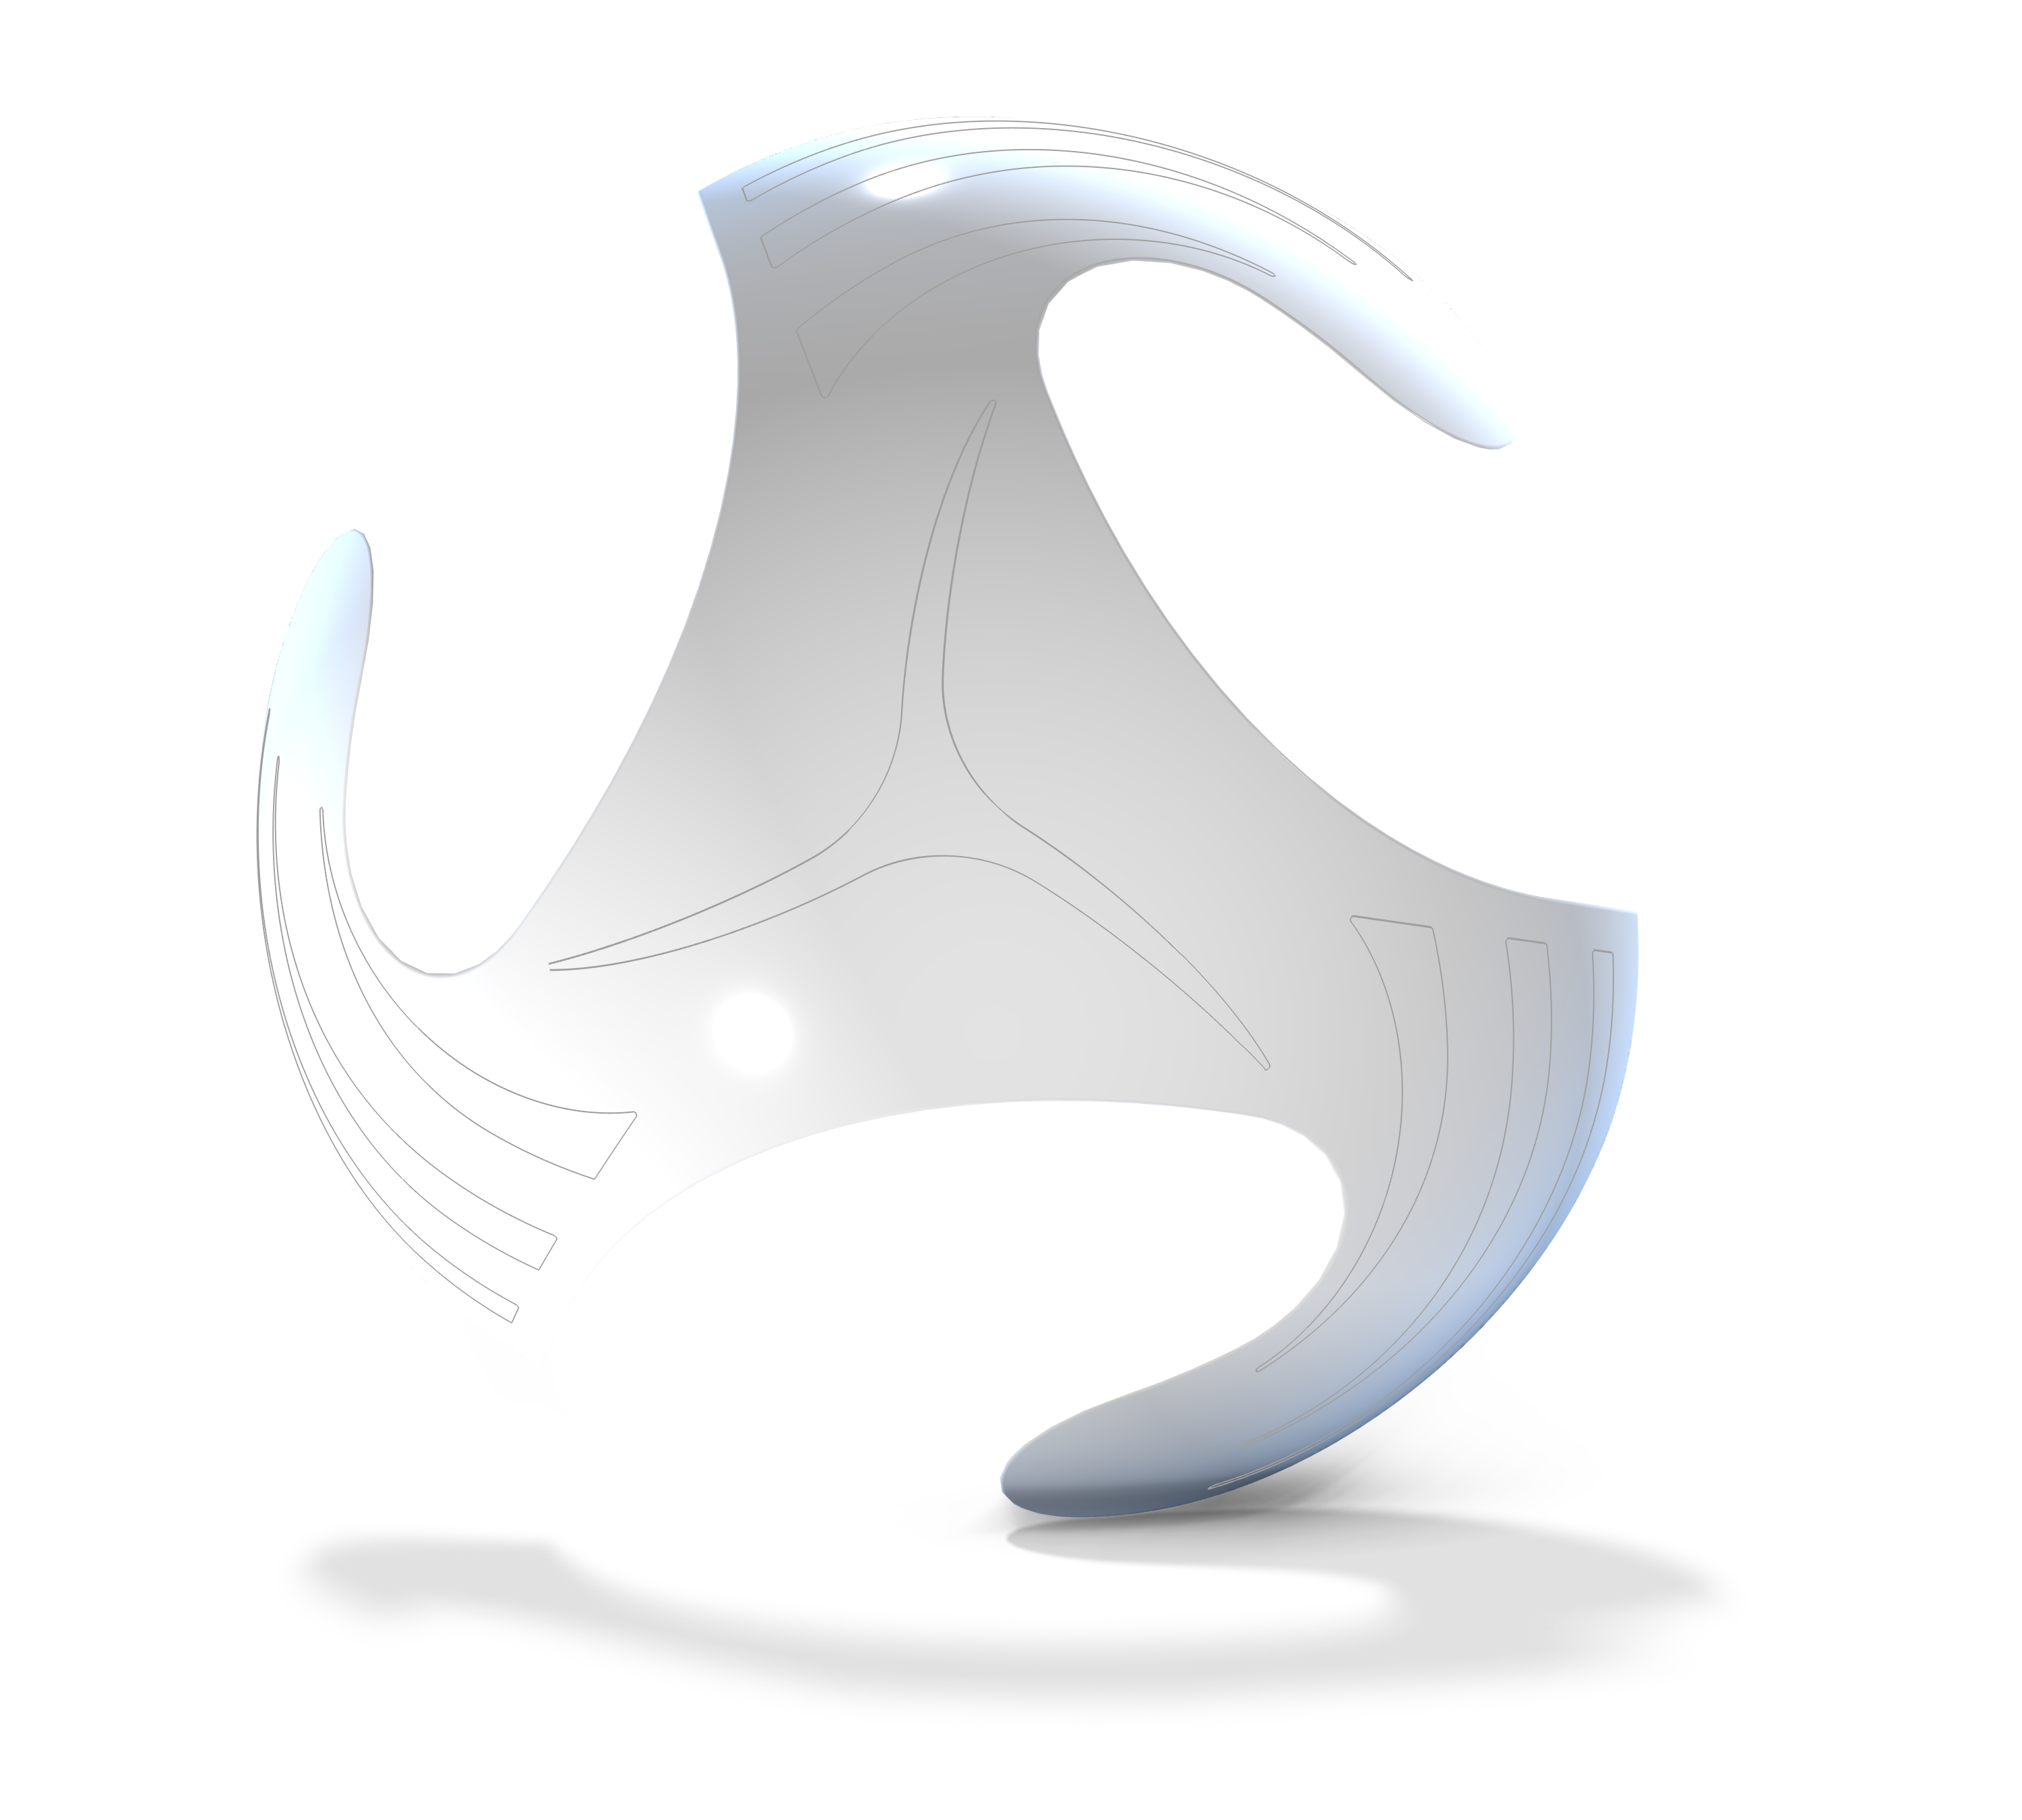 图 3. 构成足球的四块拼皮之一,它们将通过热熔拼接工艺组合成一个完整球体。
在我和同事们构建的 Trionda 模型中,我们利用 COMSOL Multiphysics® 软件内置的几何工具,精确地绘制出了接缝和沟槽的形状。相比之下,星形、枫叶形和金鹰形的突起图案被简化处理为了“表面粗糙度”,并没有在纳维-斯托克斯 (RANS) 模型的几何体中被显式地画出来;而在大涡模拟(LES)模型中,这些图案甚至完全没有被纳入考量。
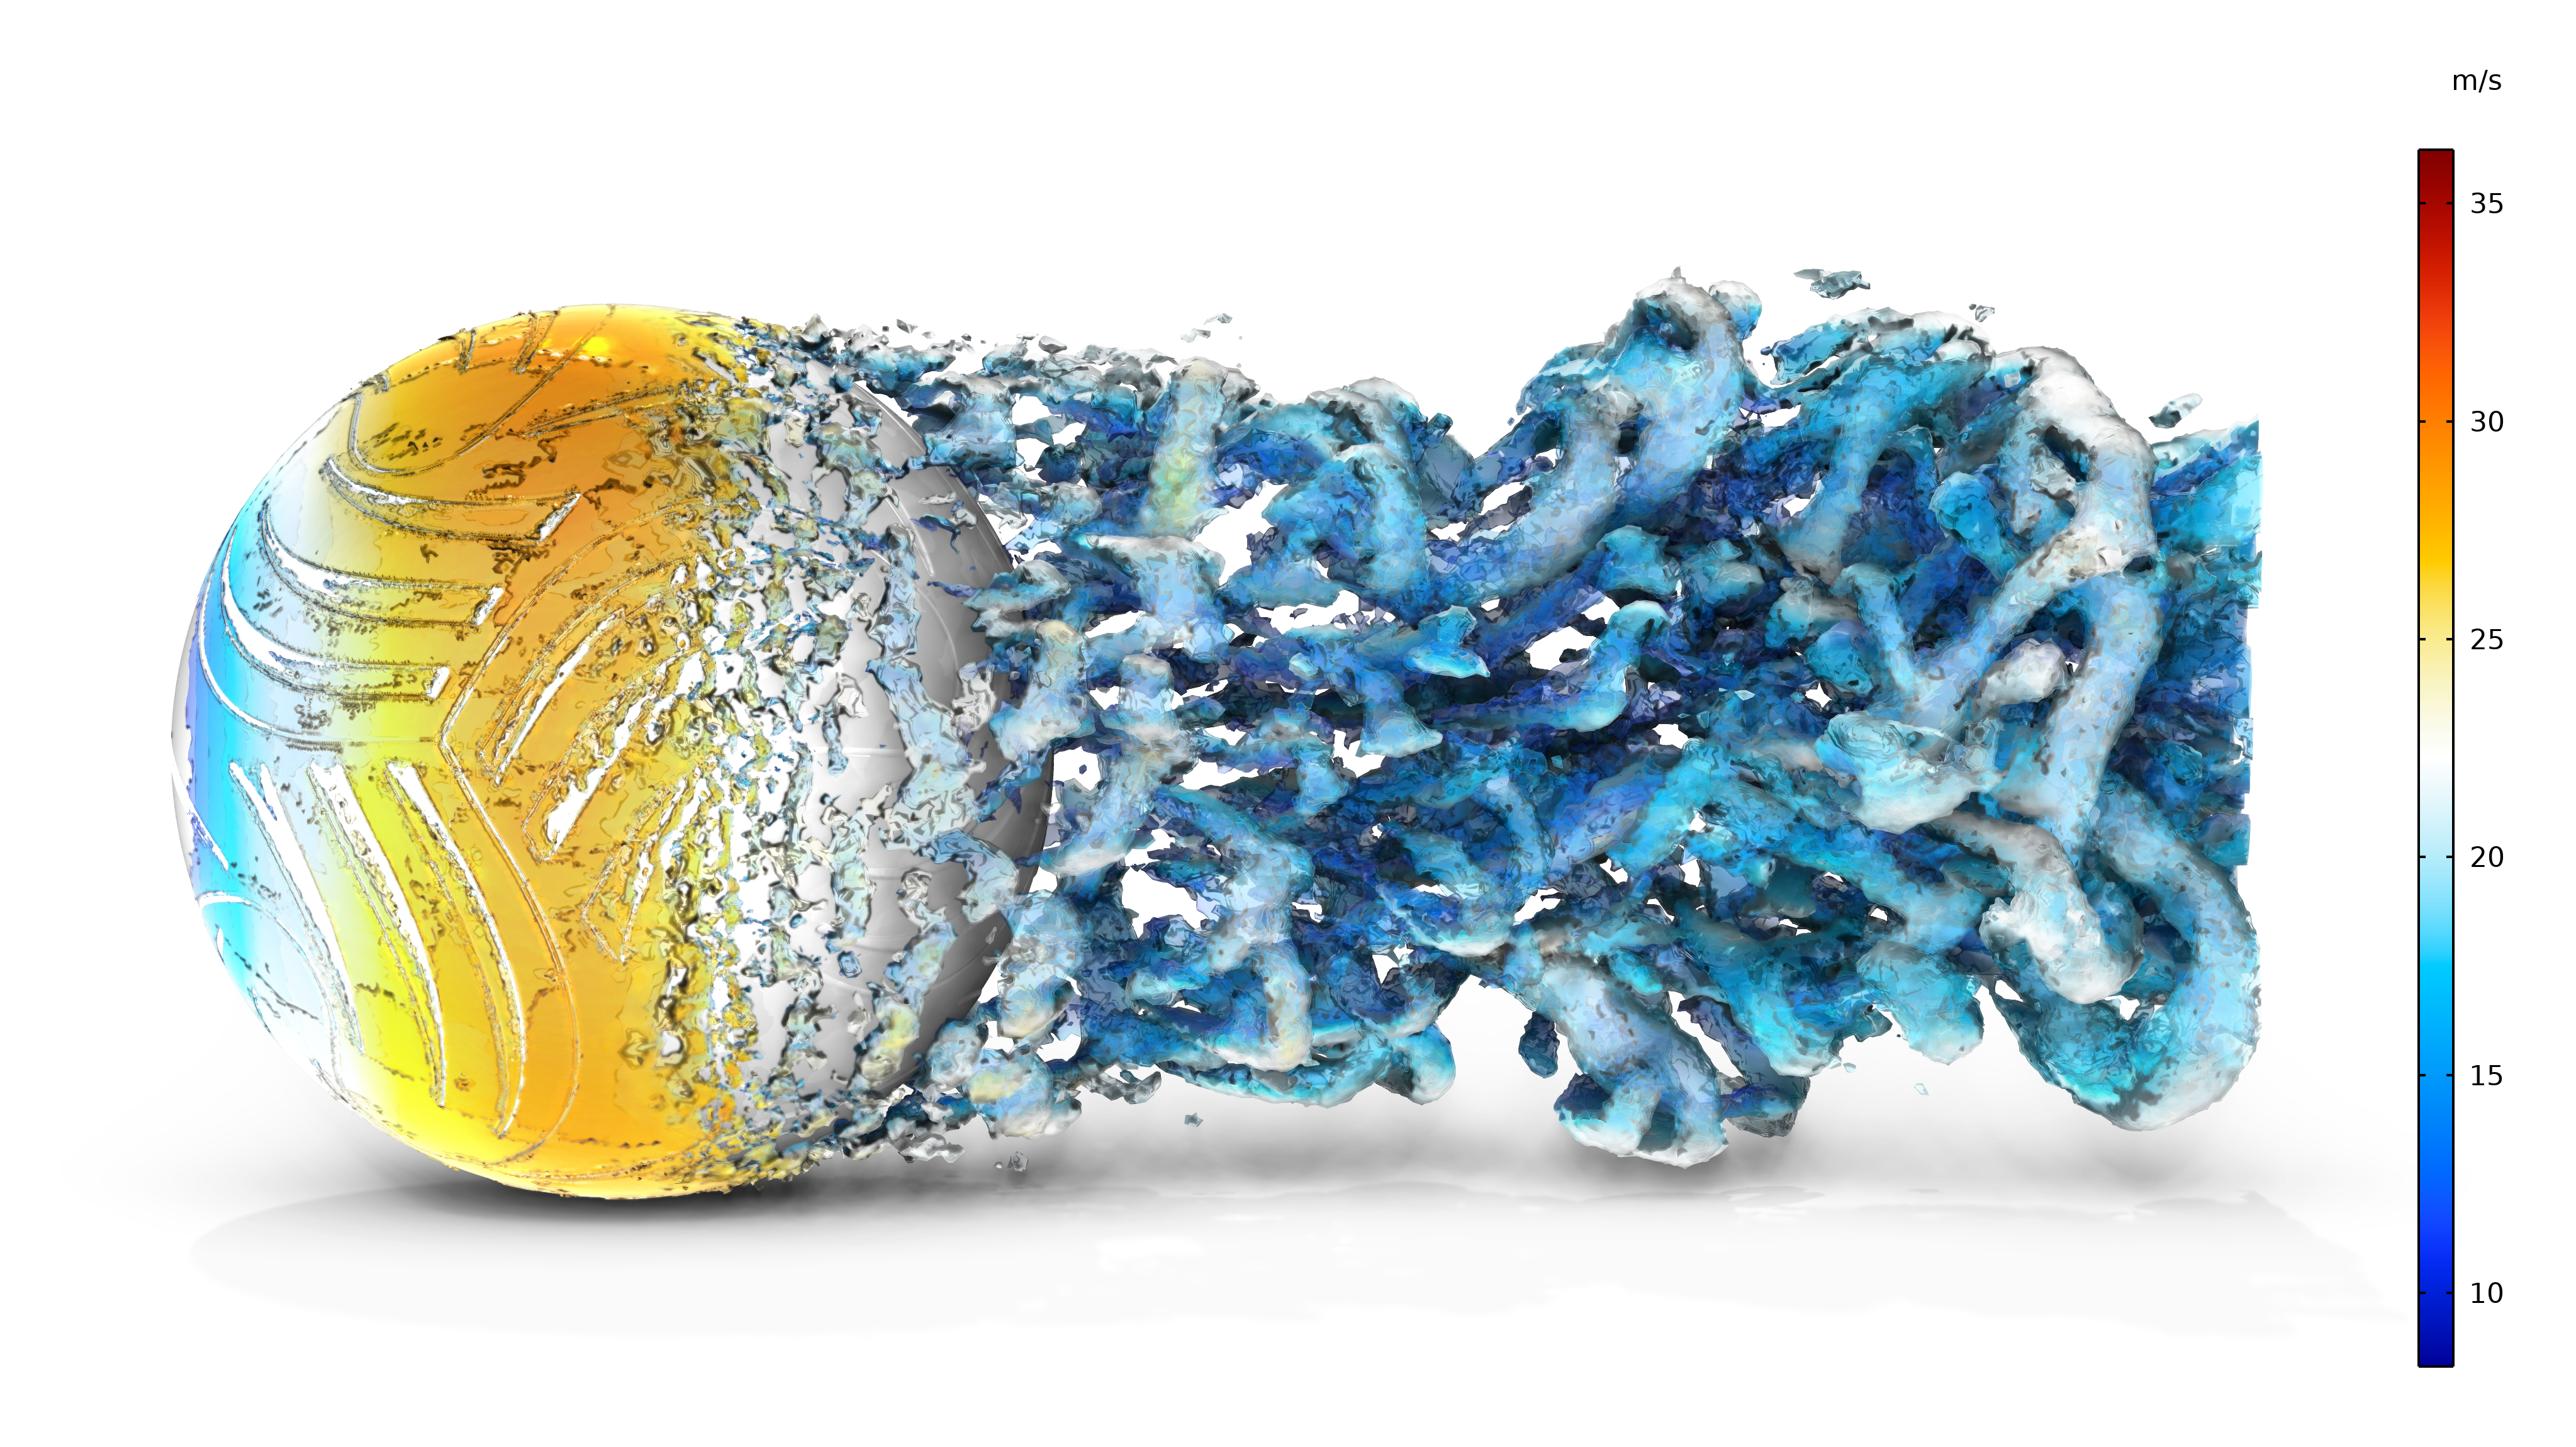 图 4. 以等值面形式绘制出相对于球体的流速。
在高速状态下,Trionda 的实测阻力系数高于 Al Rihla,但其“阻力危机”发生的速度要低得多。这意味着在低速状态下,Trionda 的阻力系数显著低于Al Rihla。这与 Fussballliebe 的情况类似,正如我在之前的博客中分享的,Fussballliebe 在低速下的阻力系数也明显低于 Telstar 18。(我们未对 Al Rihla 进行过建模。)
图 4 展示了通过大涡模拟(LES)获取的 Trionda 的速度等值面。可以看到,球体周围的气流分离线出现在垂直赤道下游相对较早的位置,这与 2024 年 Fussballliebe 的仿真结果一致。作为对比,Telstar 18 的仿真结果显示气流分离发生得更晚。图 5a 和 5b 分别展示了 Trionda 和 Fussballliebe 尾部尾流的动画,两者表现出相似的流体行为。使用 LES 计算得出,Trionda 在 20 m/s 时的阻力系数为 0.17,与第二次模拟球体朝向(朝向 B)的实验值(略低于 0.2,参考文献 1)高度吻合。
这个阻力系数略低于 Fussballliebe 的 0.19(基于 LES)。然而,Trionda 的表面突起纹理比 Fussballliebe 更大,因此可能会增加其阻力系数。当我们将表面粗糙度因素考虑在内时,估算出的阻力系数约为 0.22,与采用基于 RANS 模型并计入表面粗糙度时得出的 Fussballliebe 阻力系数(0.21)非常接近。
图 5a 和 5b:Trionda(左)与 Fussballliebe(右)的尾流动画。
在 2024 年欧洲杯上,禁区外远射破门总数达到了 19 球,创下了历史纪录。所有进球中有 16.2% 都来自这种远距离射门,在一定程度上要归功于 Fussballliebe出色的飞行稳定性,以及它在减速至低速时依然保持的低阻力系数。(正如哈里·凯恩(Harry Kane)所说这款球“吃得住脚”。)基于我们的仿真结果,我认为可以满怀期待地展望 2026 年世界杯上出现更多禁区外的精彩远射,如果它们是由强力的外脚背高弧度轰进去的,那就更完美啦!
完美触球
现代比赛用球与 20 世纪 80 年代、90 年代及 21 世纪初所用足球之间的最大区别之一就是表面纹理。传统 32 块拼皮足球的后期版本通常具有相对光滑的表面,而像 Fussballliebe 和 Trionda 这样的现代足球,摸起来明显更粗糙——但也更具弹性。
现代足球采用热熔拼接技术和先进材料,造就了“弹性更好”的足球,使其在受击打后能保留更高的能量。虽然阿迪达斯官方并未公开其足球的恢复系数(CoR,即衡量“弹性”的指标),但基于近期测量数据的估算(参考文献 2)显示,在 1 bar 的内压下,其数值略低于 0.9。这种相对较高的恢复系数,或许就能解释为什么哈里·凯恩会评价 Fussballliebe “吃得住脚”。
现代足球粗糙的表面,也让球员感觉更容易精准击球。但这仅仅是心理作用吗?根据 Ishii 等人(参考文献 3)针对内脚背弧线球进行的建模仿真与实验研究表明,球鞋鞋面与足球之间的摩擦力对球速和旋转的影响其实十分有限。
为了探究 Trionda 的弹性表现以及脚部与足球碰撞时的动力学特征,我们利用 COMSOL Multiphysics® 全新的显式动力学功能构建了一个模型,其中采用了包括拉明·亚马尔(Lamine Yamal)在内的众多顶级球星所穿着的 Adidas® F50 Elite Laceless(无鞋带版)球鞋。这款球鞋能提供极佳的触球反馈,无论是正脚背抽射,还是需要收紧小腿与胫骨肌肉、完全绷紧脚踝的强力外弧线射门,都同样发挥出色。
图 6. 使用阿迪达斯 F50 Elite 无鞋带版球鞋与阿迪达斯 Trionda 足球完成大力外脚背弧线球动作的动画。本次模拟中摩擦系数为 0.5。
图 6 展示了一段动画,模拟了使用完全绷紧的脚踝对阿迪达斯 Trionda 足球踢出强力“特里维拉(trivela)”的过程。可以看到,足球在受到撞击的瞬间发生了明显的形变。这一结果与 Ishii 等人(参考文献 3)的研究结论定性相符,也与 Quintic 咨询公司对欧冠联赛官方比赛用球——阿迪达斯 Finale 系列足球所录制的正脚背抽射的高速摄像结果一致。此外,在动画中还展示了由非对称碰撞所产生的角速度,这正是标志性“弧线球”的明显特征。
充气 1 bar 情况下,计算得出的弹性系数(CoR)为 0.85,这与 Telstar 18 系列足球的数值非常接近(参考文献 2)。2020年欧洲杯所使用的新款比赛用球 Uniforia® Pro,也采用了大体相同的结构设计。
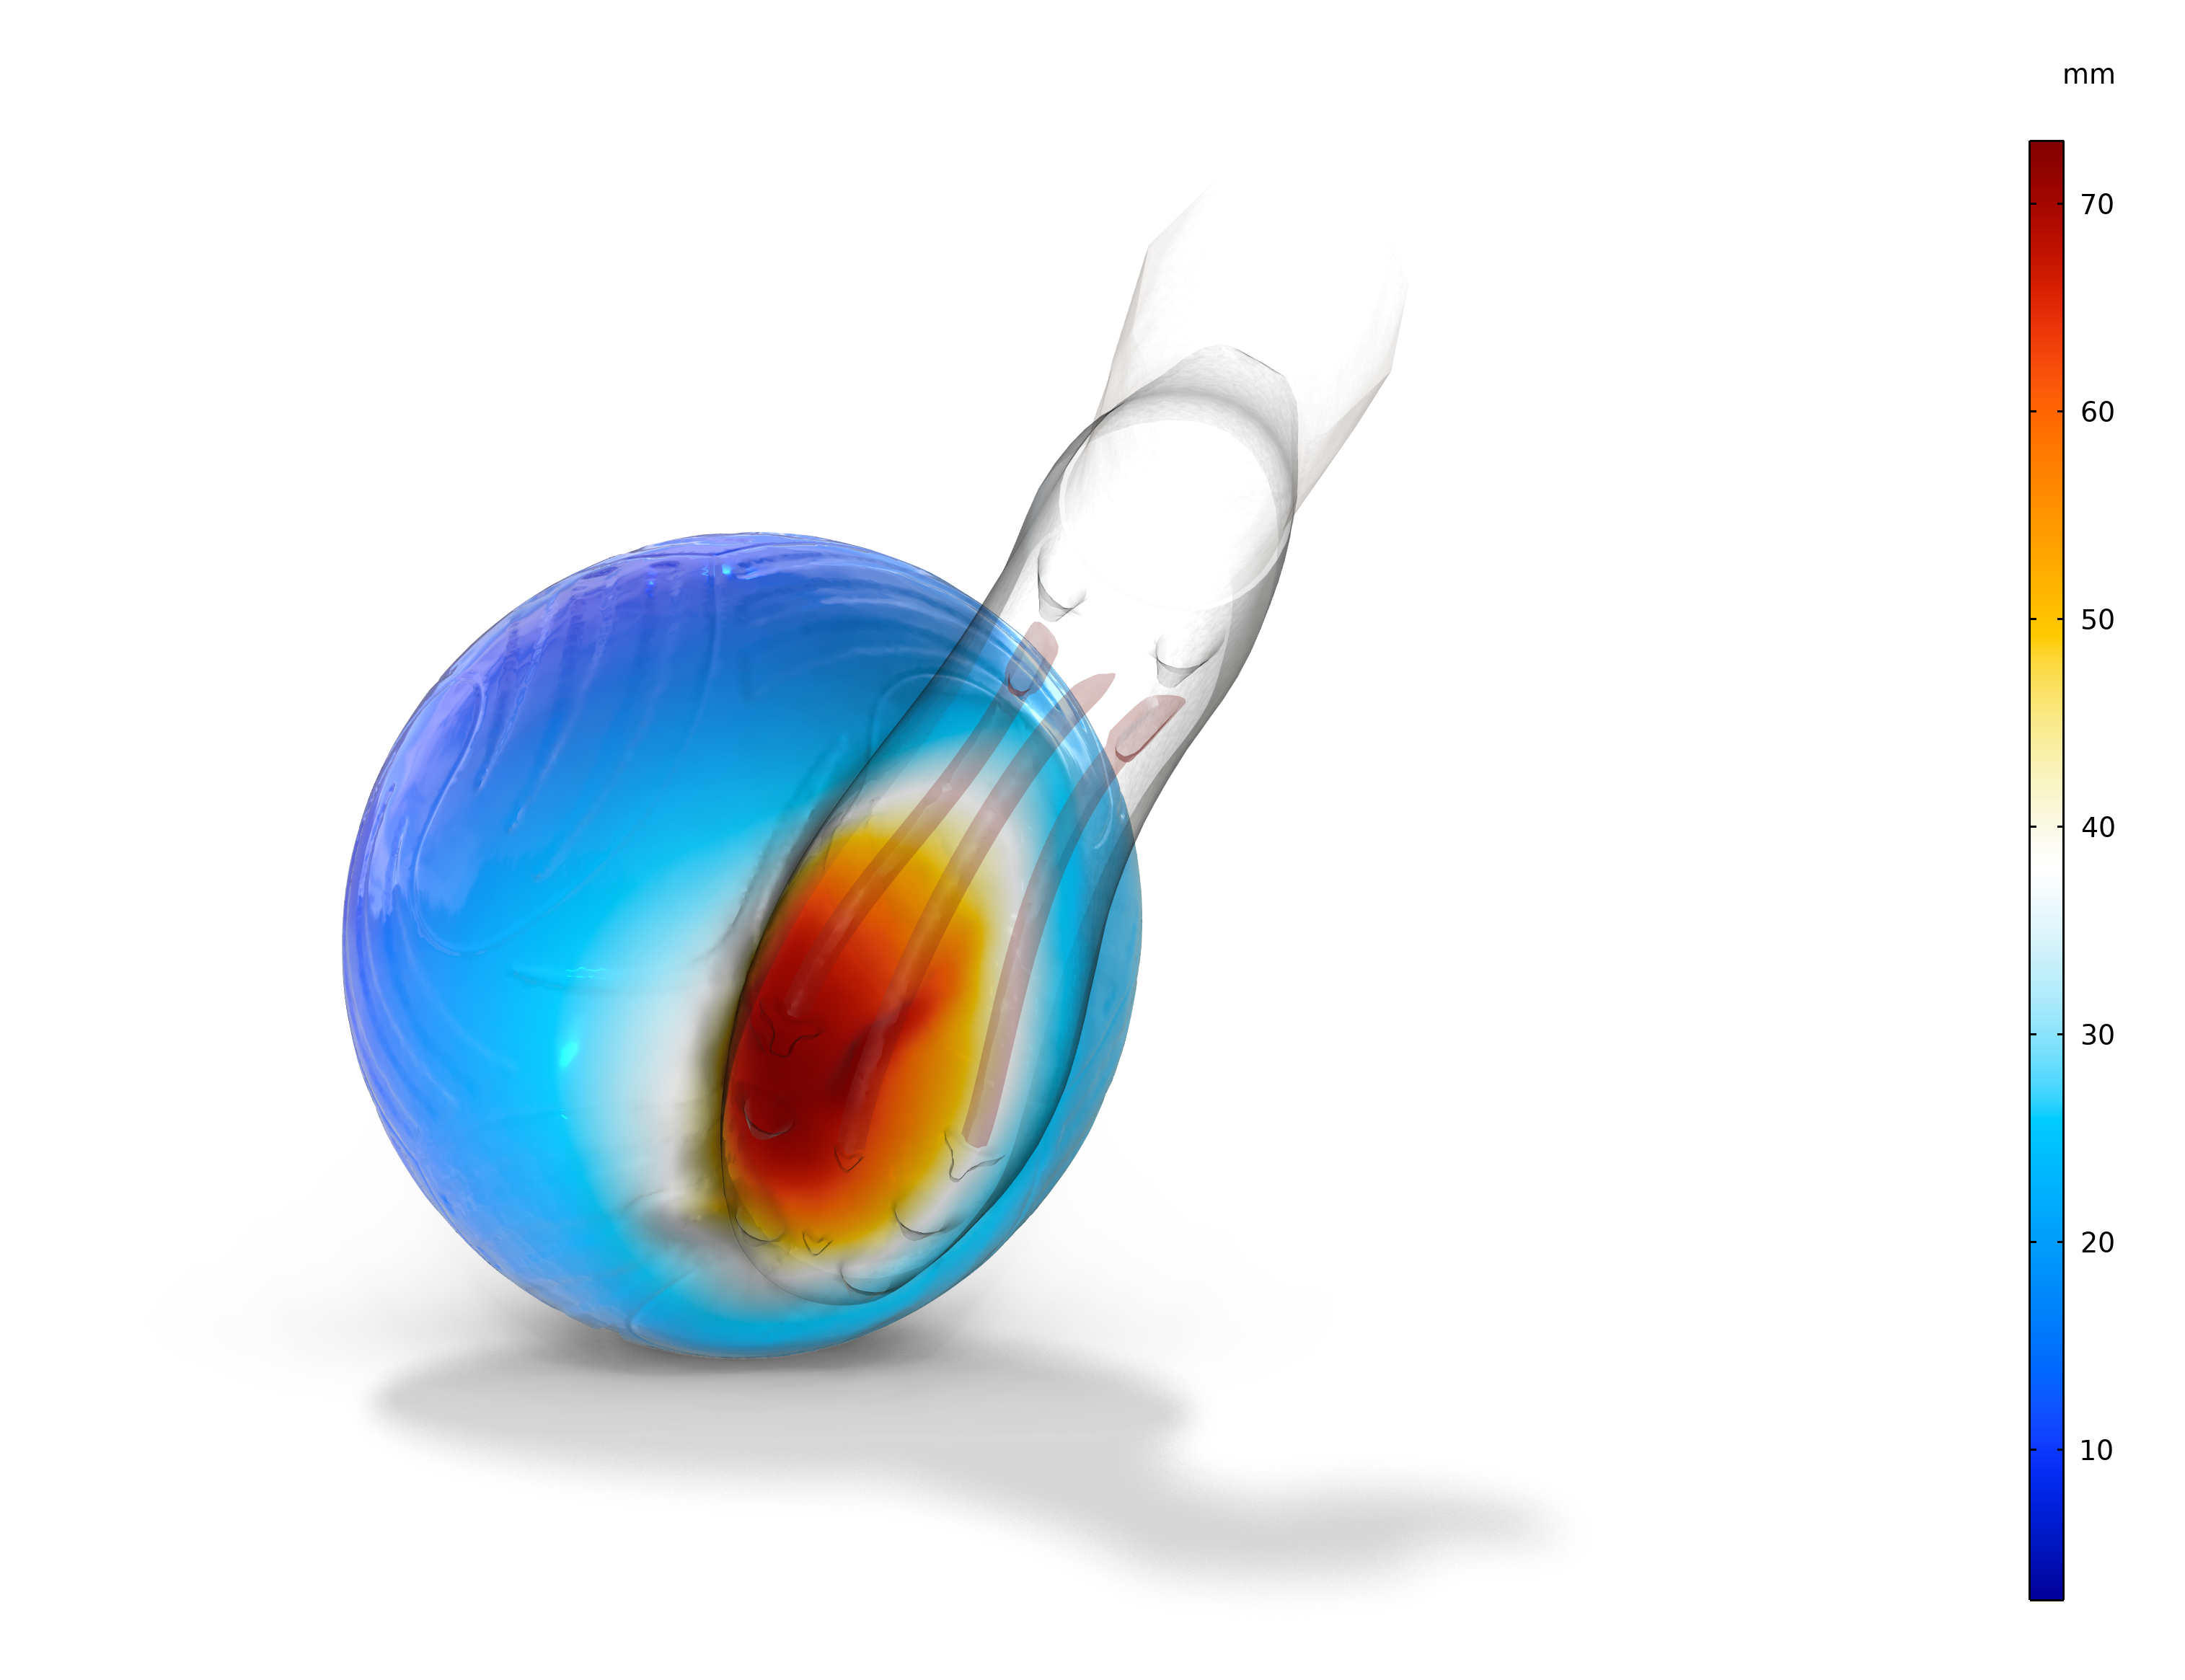 图 7. 摩擦系数为 0.5 时,采用大力外脚背弧线球动作与球面接触 5.5 毫秒后,Trionda 足球的形变状态。
图 7 展示了在 Trionda 足球在被一记势大力沉的射门动作击中 5.5 毫秒后发生的形变。这种恐怖的球速和力量,堪比当年的罗伯特·卡洛斯( Roberto Carlos),或者费德里科·巴尔韦德(Federico Valverde)等射门极具爆发力、球路极具弧线威胁的现役球星。
图 8. “特里维拉(trivela)“射门场景与图 6 相同,但此处摩擦系数设定为零。
那么,足球与脚部之间的摩擦系数究竟有何影响呢?事实证明,对于“特里维拉“而言,摩擦力至关重要。图 8 中的动画展示了与图 6 完全相同的射门场景,但这次去除了摩擦力。可以明显看到,球从脚上滑脱了,几乎没有产生任何弧线。
与 Ishii 等人(参考文献 3)研究的用内脚背踢出的弧线球不同,外脚背射门涉及一种强烈的非对称“切削”效果——击球时,脚部的发力方向并不会穿过球心。在这种情况下,脚与球之间的摩擦力就变得极为重要。
图 9 展示了在三种不同的摩擦系数下,足球在撞击前、撞击中和撞击后的速度变化。随着摩擦系数的降低,球的出射速度也随之下降:从基准情况下的约 34 m/s,一路降至无摩擦情况下的约 24 m/s。
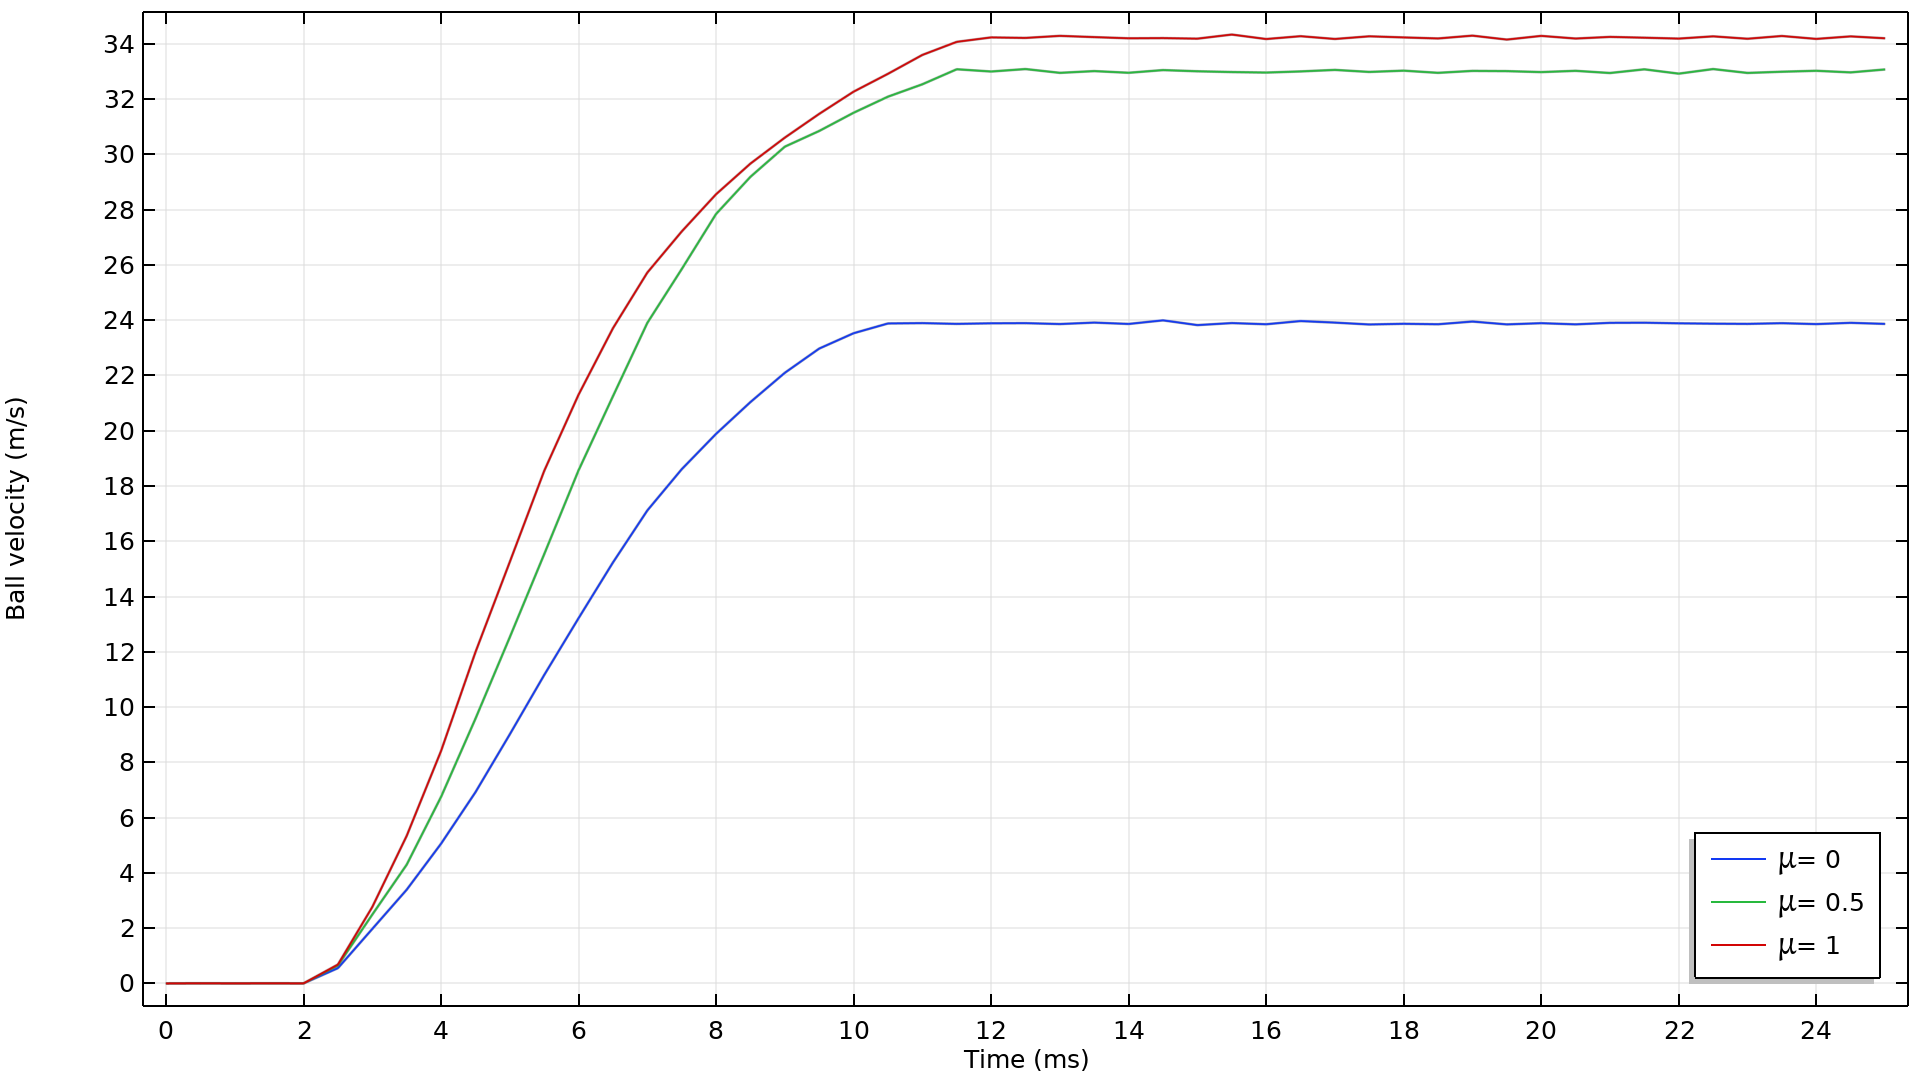 图 9. 三种不同摩擦系数下的球体速度。
在仿真中,我们假设的是对静止足球的完美击打。但在真实的比赛场景中,足球往往处于运动状态,此时摩擦系数的重要性便更加凸显。这也是为什么现代足球鞋通常会配备经过精心设计的触球区域,以改进脚部与足球之间的接触效果。
展望世界杯
在这篇博文中,我们深入探讨了官方比赛用球的空气动力学原理,以及大力射门时脚与球之间的相互作用。作为对2026年世界杯的预热,这算是一次趣味十足(虽然可能有点“极客”)的知识铺垫。不过,我们的“硬核”探索还未止步于此。
在下一篇博文中,我将聊聊嵌入足球内部和球员球衣里的传感器。此外,我还会分析足球场的声学效果——这是营造赛场狂热氛围的关键所在。
只为热爱:致美丽足球
尽管本文展示的模型和仿真技术均代表了前沿水平,但其制作初衷完全是出于兴趣。严谨的科学研究需要对相关参数展开更为详尽的探讨,且仿真结果还应该通过实验测量进行验证。
谨此声明,本文介绍的研究工作均独立开展,与阿迪达斯公司不存在任何合作关系。
参考文献
- J. E. Goff et al., “Trionda: Enhanced Surface Roughness Relative to Previous FIFA World Cup Match Balls,” Applied Sciences, vol.16, no. 6, start p. 2808, 2026; https://doi.org/10.3390/app1606280808.
- A. Tunçel, N. Özgören, and S. Aritan, “Comparison of Collision Dynamics of Soccer Balls with Energy Dissipation Method,” Proceedings of the Institution of Mechanical Engineers, Part P: Journal of Sports Engineering and Technology, vol. 240, advance online publication 2024; https://doi.org/10.1177/17543371241237589.
- H. Ishii, Y. Sakurai, and T. Maruyama, “Effect of Soccer Shoe Upper on Ball Behaviour in Curve Kicks,” Scientific Reports, vol. 4, no. 1, start p. 6067, 2014; https://doi.org/10.1038/srep06067.
Adidas、Al Rihla、Brazuca、 Fussballliebe 和 Trionda 是 adidas AG 的注册商标。 Jabulani 和 Telstar 是 adidas International Marketing B.V. 的注册商标。
FIFA World Cup 是国际足球联合会(Federation Internationale de Football Association)的注册商标。
UEFA 是欧洲足球协会联盟(Union des Associations Européennes de Footbal)的注册商标。
COMSOL AB 及其子公司和产品与上述任何商标所有者均无关联,也未得到其担保、赞助或支持。
客座博主 Anja Diez 是挪威科技工业研究院声学小组的研究员,她分享了一种能更高效地对输油管道脉冲回波检测进行建模仿真的方法。
脉冲回波测量是石油行业用于检测管道后方材料特性的标准技术。测量装置本身并不复杂,但由于超声脉冲频率高,且这类应用的三维建模难度大,仿真建模极具挑战。采用二维轴对称简化模型是一种非常有效的手段,可大幅缩短计算时间,并支持开展参数化研究。本文,我们将介绍如何通过这种简化方法优化管道仿真。
管道中的脉冲回波测量
在石油行业中,超声脉冲回波测量对于获取油管后方材料特性、材料与管道的粘接状态至关重要。典型关注点包括:
- 管道后方水泥质量
- 管道后方页岩与管道是否紧密粘结
- 管道与外部固体材料之间是否存在充液间隙
这些信息在油气生产前、生产中,以及油田封堵废弃阶段都非常关键。
脉冲回波测量通过在管道内部测量,来反推管道外部的材料特性。
从圆形换能器向管壁垂直发射短高斯脉冲(图 1)。信号到达管壁后,一部分反射回流体并返回换能器,另一部分穿过管壁继续向外传播。脉冲会在管壁内部来回反射,每次在内壁反射时,都会有部分能量传回换能器。
这些回波信号由同一个发射换能器接收记录。管壁内信号的衰减强度取决于材料参数,具体为管内介质、管道本身及管外材料的声阻抗。若已知管道与管内介质特性,通过换能器测得的信号衰减速率,即可估算管外材料特性。
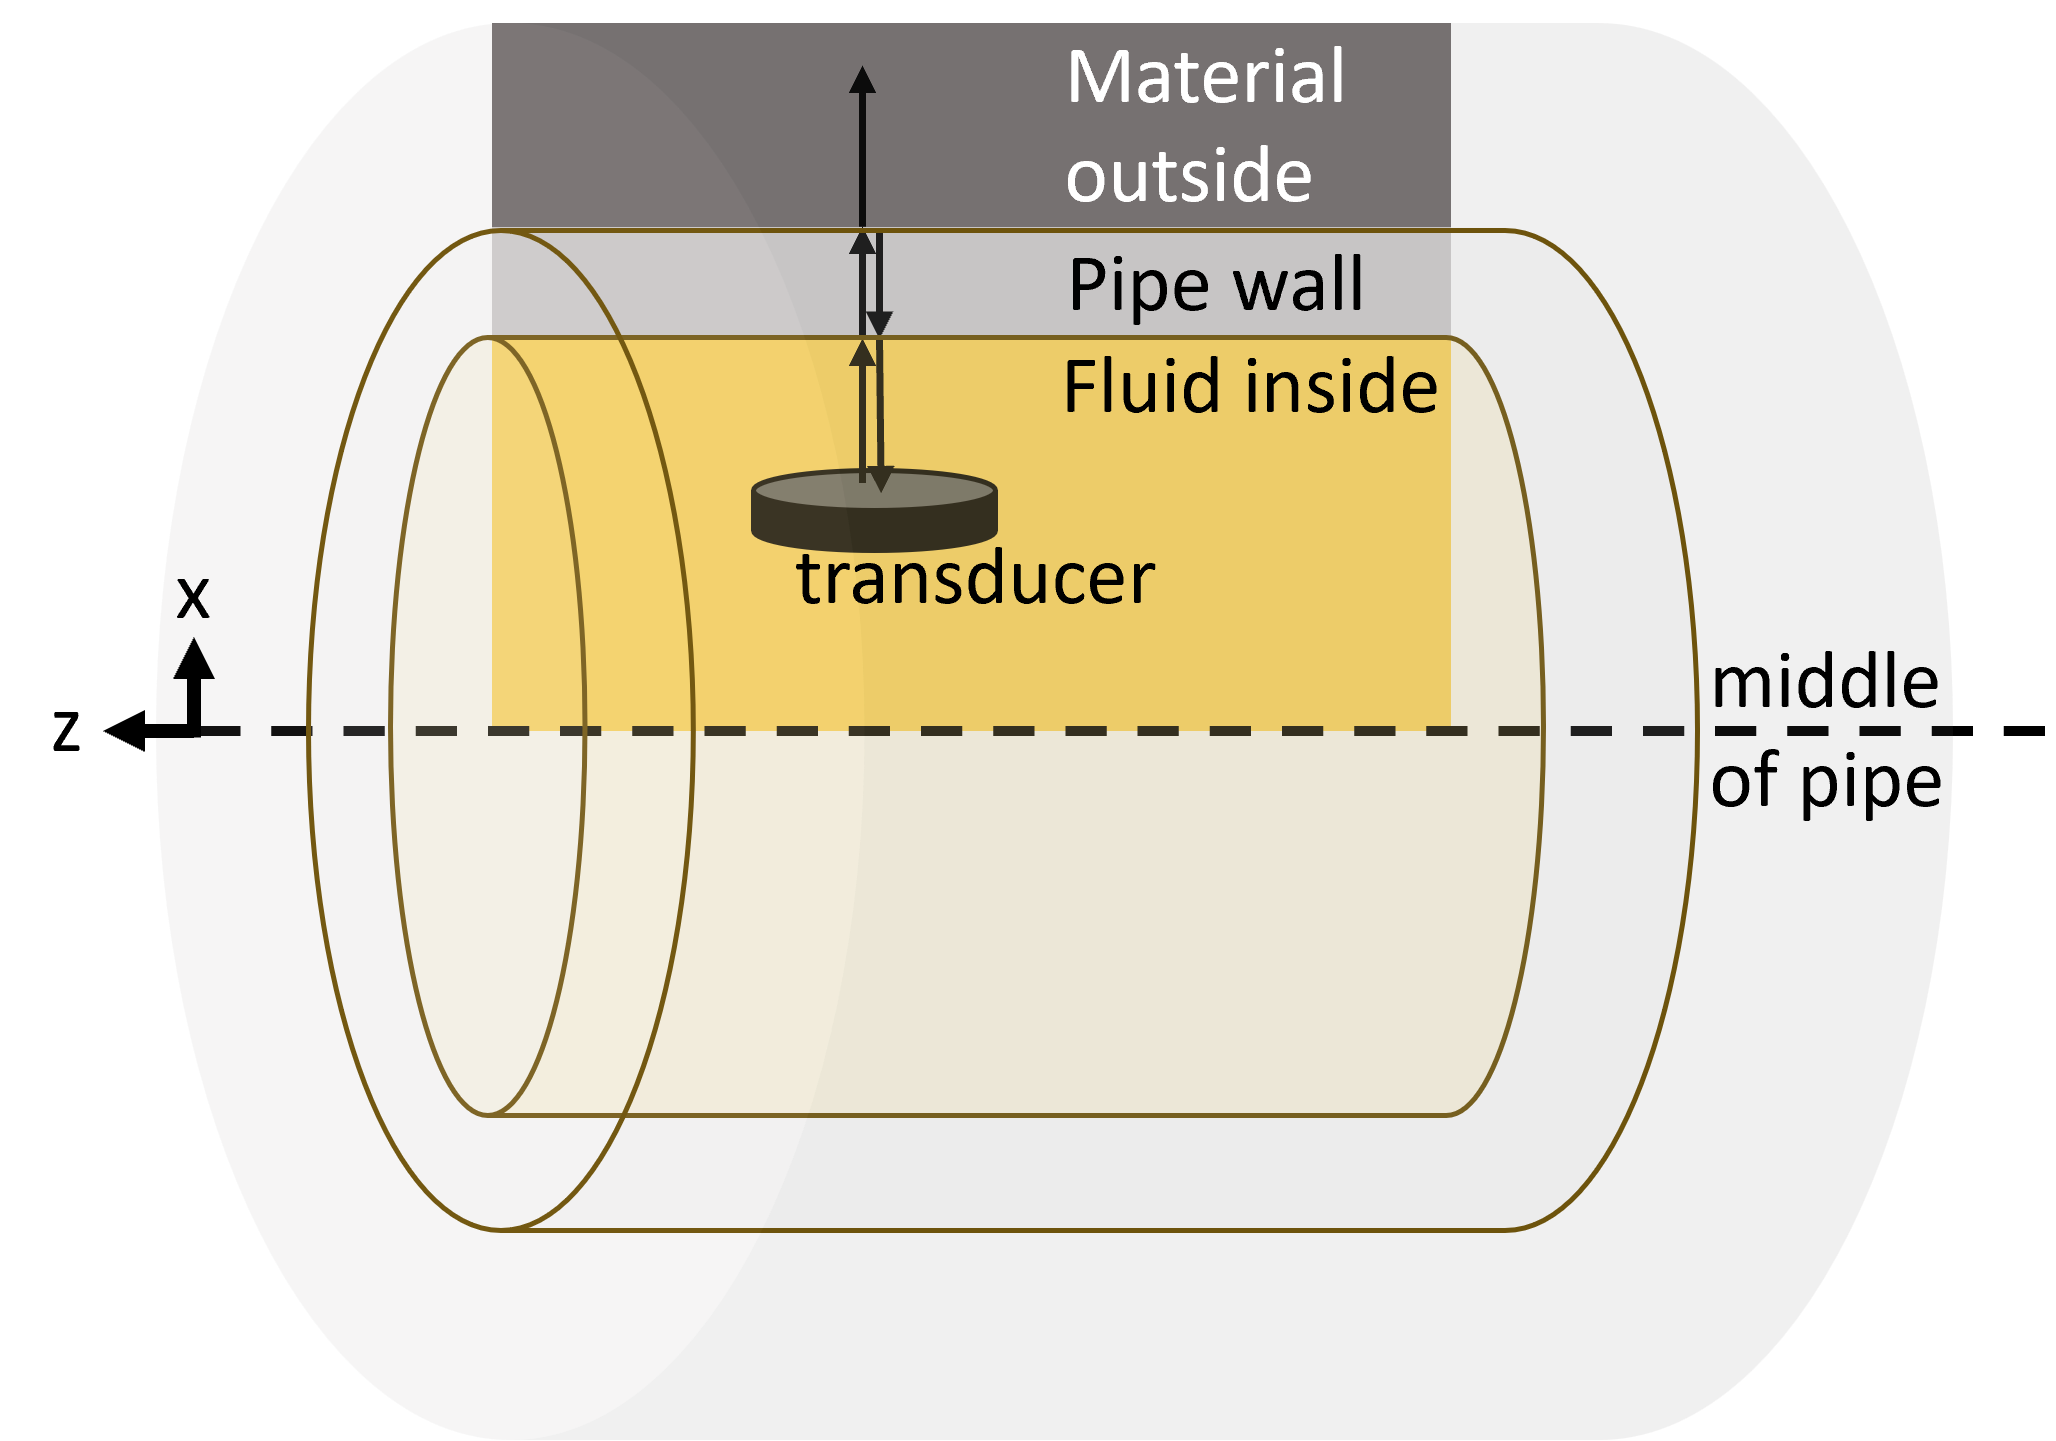
图 1. 管道脉冲回波检测原理(左)。演示发射信号与反射信号的动画(右)。
对这类管道脉冲回波测量进行建模,难点在于换能器与管道之间的距离、超声脉冲频率高,以及长管道内圆形换能器的三维几何结构。我们围绕换能器对称轴进行了二维轴对称简化,事实证明这对参数化研究极为有效。
借助简化模型,我们显著缩短了计算时间,得以构建包含约 1400 组模拟的数据库,覆盖管道厚度、曲率、材料参数、换能器与管道间距等多种变量。这些仿真数据为脉冲回波方法的进一步研究、灵敏度分析及数据解译改进提供了有力支撑。
COMSOL 模型
要准确建模脉冲回波测量装置,理论上需要三维模型。换能器为圆的,相对 x 轴呈轴对称;管道相对 z 轴呈轴对称(图 1)。因此我们可利用两个对称面,将计算域缩减为 1/4。图 2 展示了采用两个对称面的三维模型在四个时间点的结果。超声脉冲从换能器表面(12 μs)传播到管壁(36 μs),在管壁中激发声波(52 μs),反射脉冲返回换能器并被记录(73 μs)。在 73 μs 时刻的快照中,可看到管壁振动能量在初始脉冲后方传回换能器。计算域外围设置了吸收层,以确保边界处不会产生波反射。xy 平面与 xz 平面为对称面。
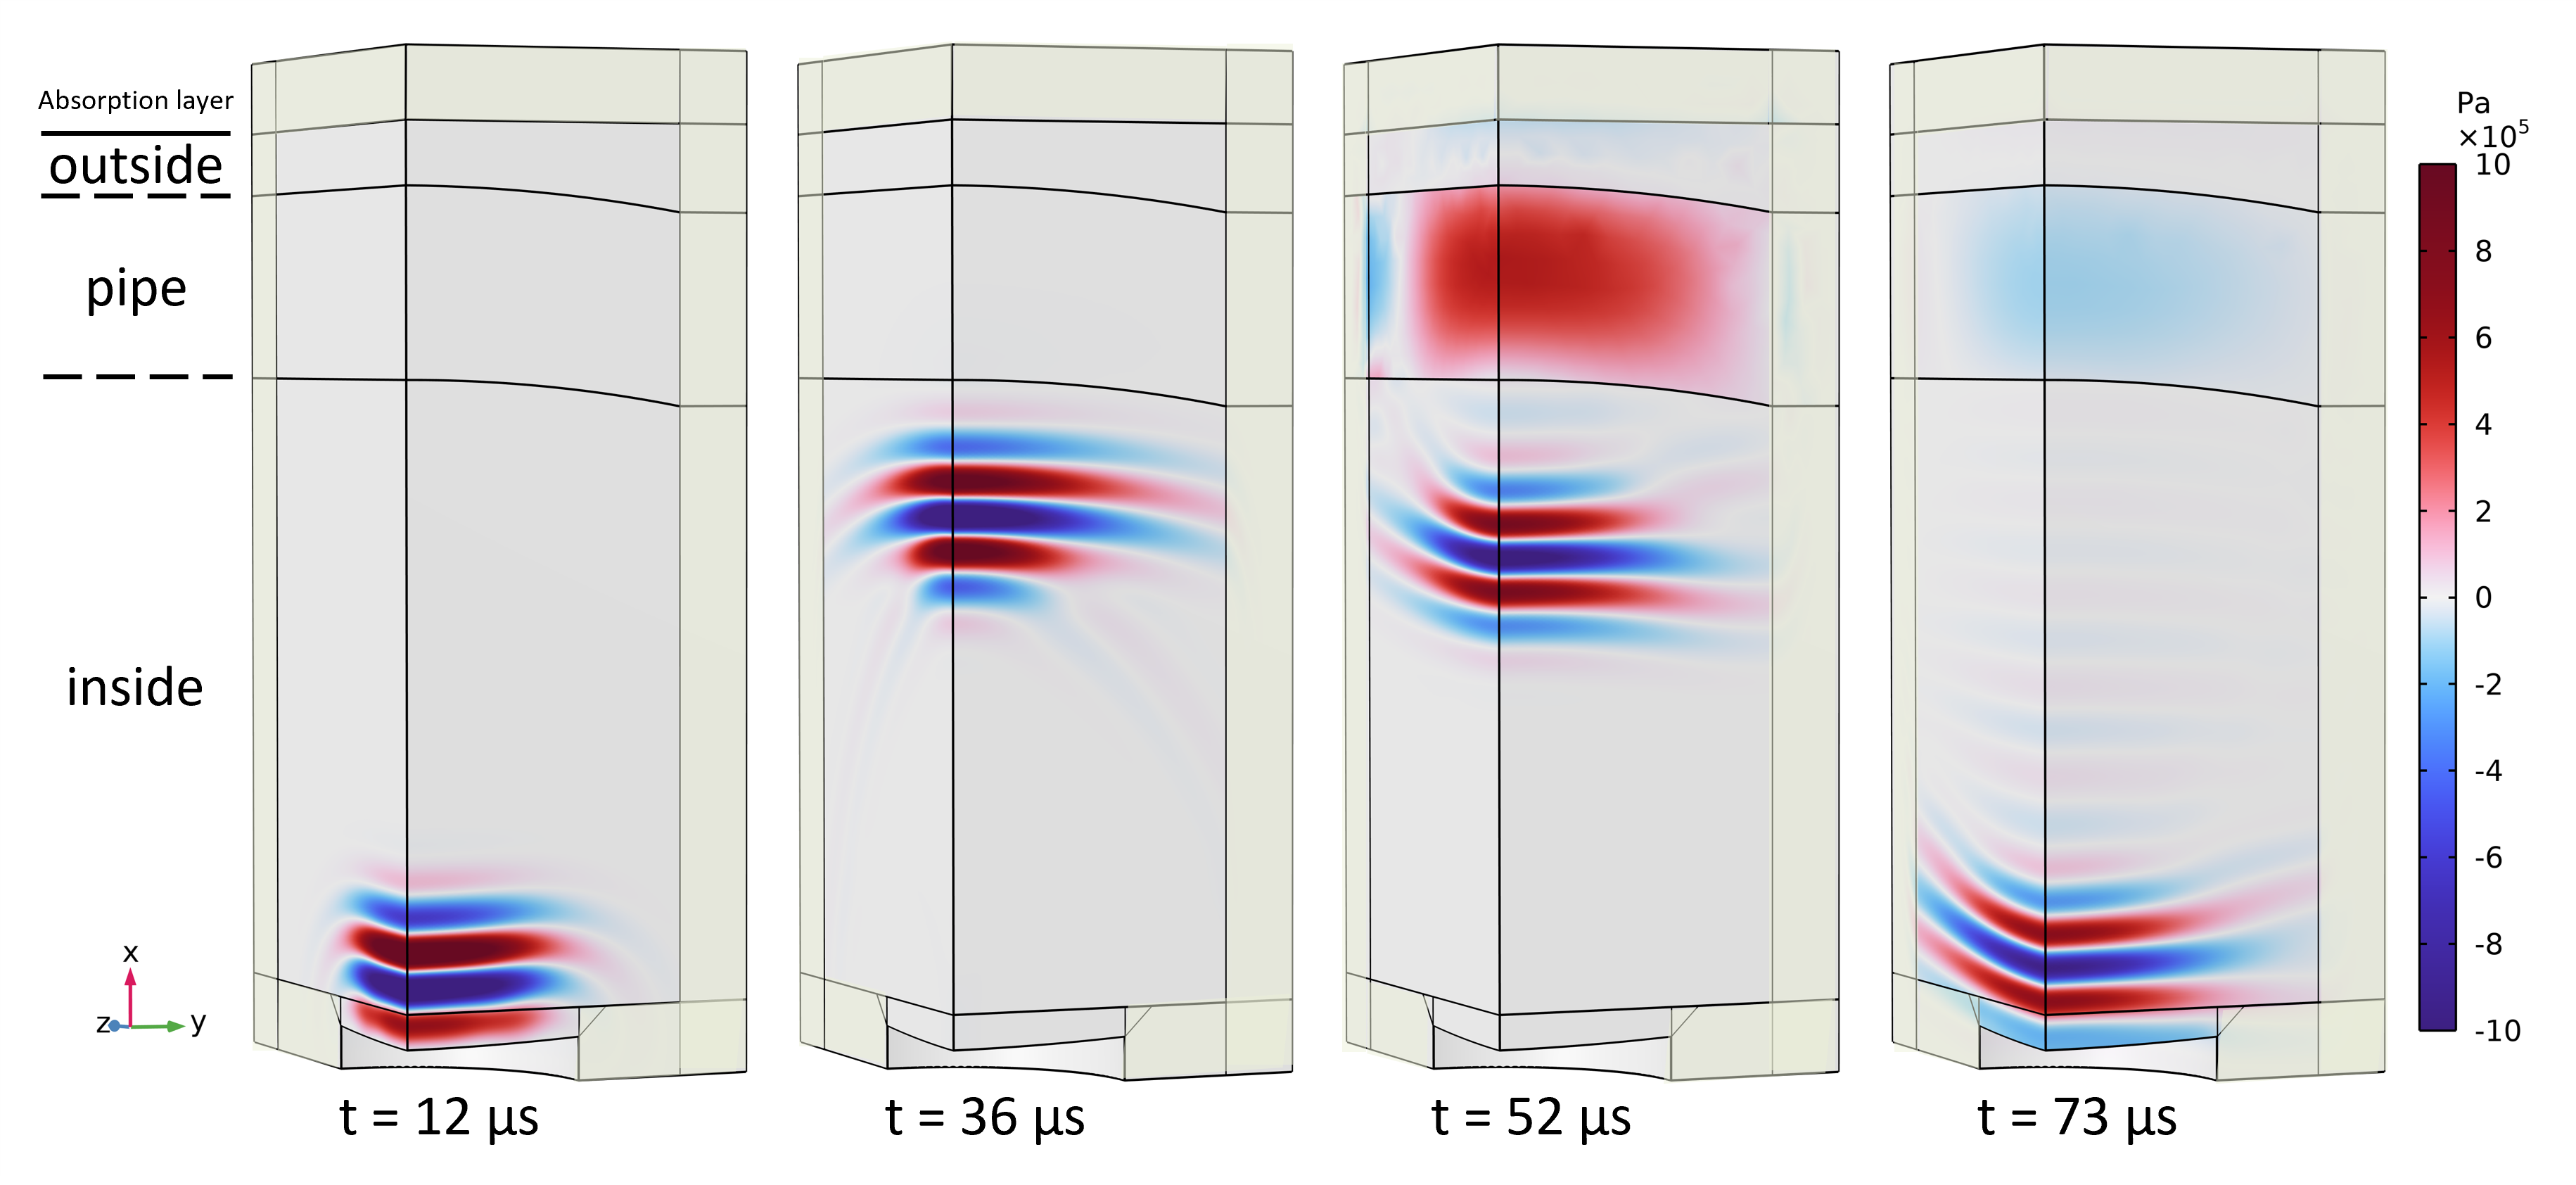 图 2. 借助两条对称轴得到的三维建模在四个时间节点的结果。
图 2 所示的模型采用了工业应用中常用的标准管道与换能器几何参数,具体如下:
| 管道尺寸及材料参数 |
|
|---|---|
| 管道内介质 |
|
| 换能器参数 |
|
| 高斯脉冲 |
|
| 换能器距离 |
|
该瞬态分析步的计算时长设为 0 到140 微秒,以保证超声脉冲能够传播至管道并返回,同时也可采集到管道大部分的混响信号。
时域显式求解域的使用
管道内通常充满流体,本研究采用油基泥浆,纵波声速为 1301 m/s。管道为钢材,纵波声速 5800 m/s。网格单元尺寸按以下公式计算:
其中  为单元尺寸,
 为材料声速,
 为最高频率。由于钢材与油基泥浆的声速差异巨大,两者所需网格尺寸相差悬殊。图 3 展示了二维平面的网格尺寸。最高效的建模方式是采用时域显式求解。通过将对应接触面设置为一致对,并借助 对,声-结构边界 多物理场耦合节点,实现充液管道的声学域与管道及其周边介质的弹性波域之间的耦合。
计算域外围设置了两类吸收层,分别对应声学域与弹性波域,以避免计算域边界发生反射。
几何结构降维
若要开展包含上百种变化的参数化研究,使用耗时短的模型进行计算至关重要。在我们的设备上,单个三维模型计算耗时超过 7 小时,显然无法支撑批量参数扫描。因此,我们尝试探索简化模型几何结构的可行方案。
缩短计算时长最常见的方法是将三维仿真转为二维仿真。截取 xy 平面的截面,并利用管道的镜像对称,可大幅简化模型。这种二维结构假设在第三个维度上无限延伸,因此可以准确还原管道形态。但是相应地,声源在第三个维度上也会被视为无限延伸,导致建模出现偏差。针对该测量结构,二维仿真与三维仿真的结果由此产生明显差异(参考文献 1)。
另一种降低几何维度的方式是采用二维轴对称模型。如前文所述,换能器相对 x 轴对称,管道相对 z 轴对称(图 1)。本文选用轴对称模型,并将对称轴与换能器对称轴保持一致(图 3),从而准确构建圆形换能器的几何模型。若继续选取 xy 平面对二维轴对称区域进行建模,便可还原管道的曲面形态。而基于 x 轴设置对称条件后,即假定管道曲面为轴对称结构,因此管道被等效建模为球壳的一部分(图 4)。
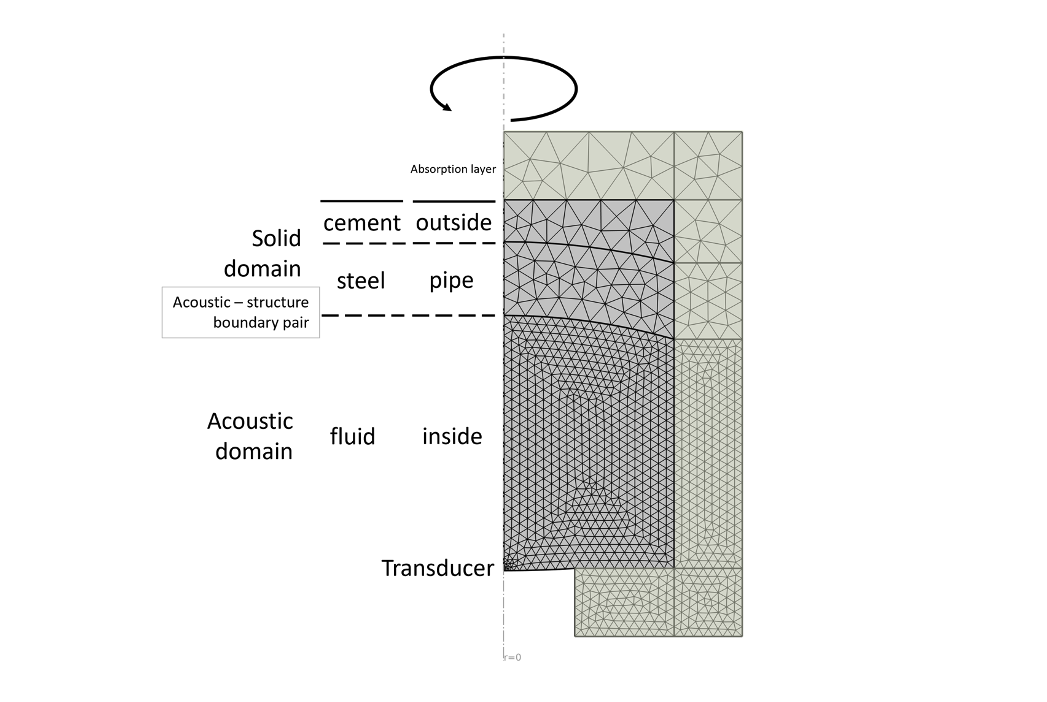 图 3. 对二维轴对称模型进行建模和划分网格。本模型采用时间显式求解,声学域与固体域通过一致对相互耦合。
图 4 展示了二维轴对称模型的波传播结果。本次建模基于图 3 所示的计算域展开,图 4 中的结果是通过旋转延伸绘制而成。所展示的四个时间点下的结果与三维模型保持一致。图 5 绘制了二维轴对称模型和三维模型中换能器表面积分得到的测量信号。(关于三维模型、二维模型与二维轴对称模型的对比分析,以及选用二维轴对称模型的依据,详见参考文献 1)。
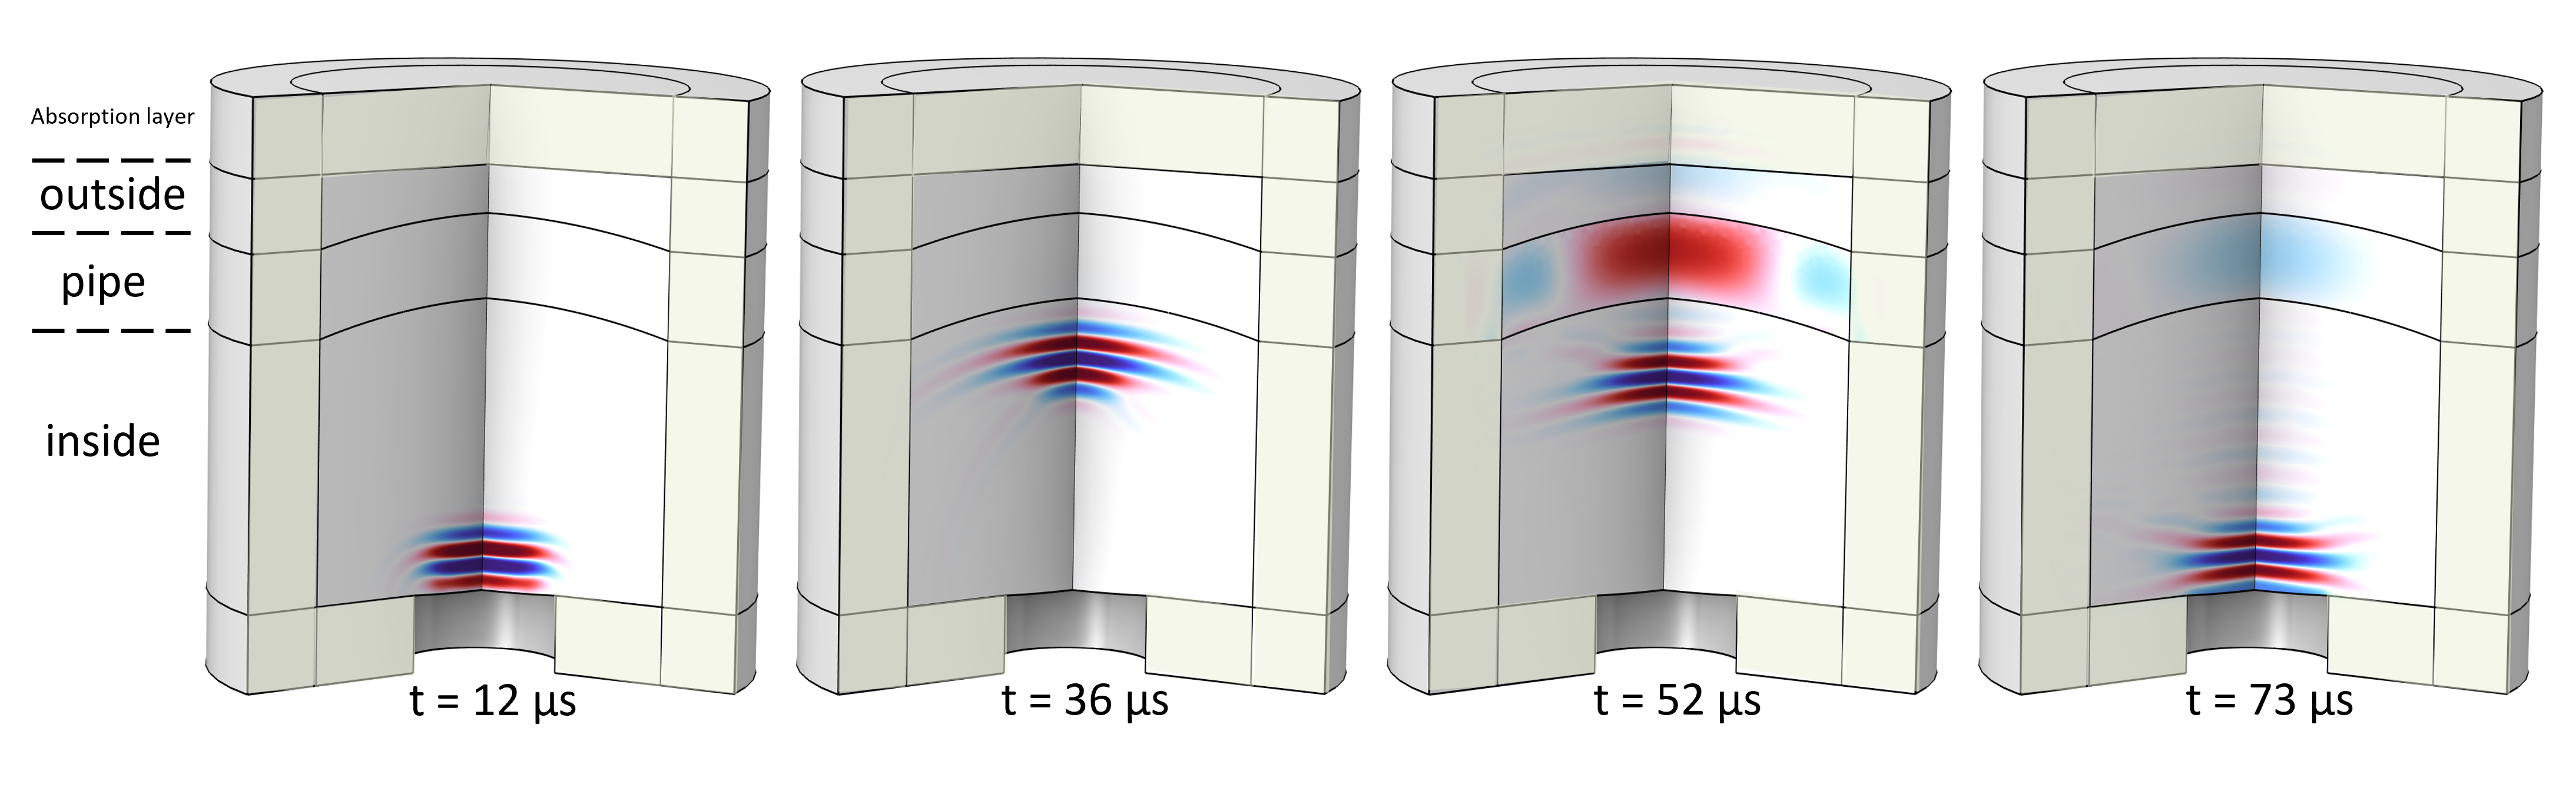 图 4. 旋转几何模型下四个时间点的二维轴对称模拟结果,模拟区域外围设置了吸收层。
搭建数据库
二维轴对称模型的求解时长约为 13 分钟,相较于三维模型数小时的计算时间,计算速度大幅提升。这使得我们能够建立包含数百种模型变化的数据库(参考文献 2)。除几何结构的改动外,我们还在管道外壁与外围固体材料之间设置了厚度介于 10 至 1000 微米的充液环形间隙。该操作依托时间显式算法的优势实现,并添加 对,声–结构边界 多物理场耦合节点,实现流体域与固体域之间的过渡处理。针对每一个完成计算的模型,我们提取换能器处的压力数据,并在换能器表面进行积分运算,最终得到脉冲回波仿真的检测信号结果,以供后续分析与研究(图 5)。
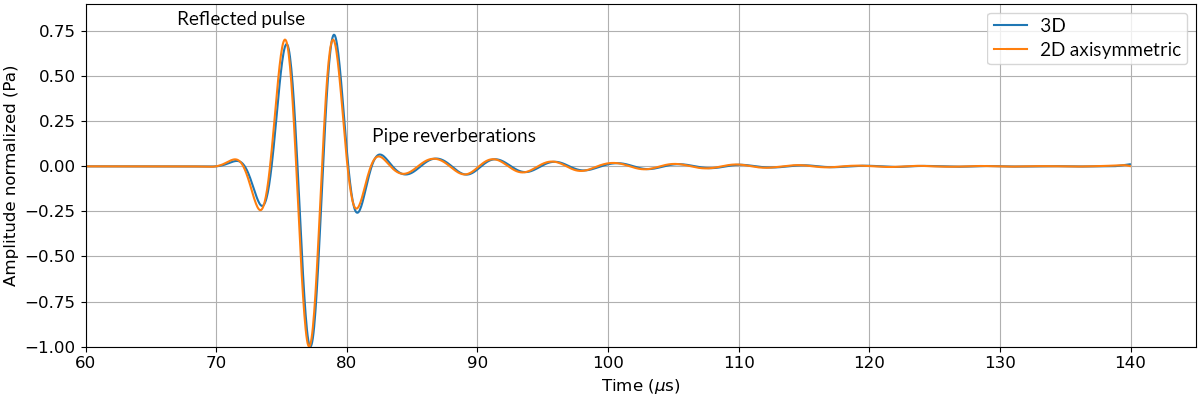 图 5. 换能器表面压力的 COMSOL 仿真结果。
为简化所有模型的计算工作,我们使用了 LiveLink™ for MATLAB®。借助这一工具,能够将 COMSOL Multiphysics® 与 MATLAB® 联用,自动调控所有目标参数进行计算,并导出换能器表面的压力数据。随后,我们将输入信息以及换能器表面的平均压力数据写入 JSON 文件。这些数据共同构成数据库,可用于后续分析工作。
访问数据与模型
想要深入探究本文所介绍的模型,可通过下方模型交流平台的入口进行下载:脉冲回波超声数据建模。
本项目产生的数据,以及二维轴对称和三维 COMSOL® 模型(6.2 版本),均可在 Mendeley data 平台获取(DOI:10.17632/3bs65nzpv2.1)。
参考文献
- A. Diez, T.F. Johansen, E.M. Viggen, “From 3D to 1D: Effective numerical modelling of pulse-echo measurements in pipes,” Proc. 46th Scandinavian Symposium on Physical Acoustics, pp. 1–23, 2023; ISBN 978-82-8123-023-1.
- A. Diez, E.M. Viggen, T.F. Johansen, “Ultrasonic pulse-echo dataset from numerical modelling for oil and gas well integrity investigations,” Sci Data 12, 544, 2025; https://doi.org/10.1038/s41597-025-04851-x
致谢
本研究由创新超声解决方案研究中心(Centre for Innovative Ultrasound Solutions)委托 A. Diez, T.F. Johansen (挪威科技工业研究院,SINTEF)和 E.M. Viggen (挪威科技大学)合作完成。该中心由挪威 Research Council 资助,项目编号 237887。
关于作者
Anja Diez 是挪威科技工业研究院(SINTEF)声学研究组的研究员,拥有地球物理学专业背景。在职业生涯初期,她依托地震波勘探与探地雷达技术,对南极及斯瓦尔巴群岛的冰盖开展勘测工作,以测定冰川底部的冰层物性与环境状态。近年来,她将工作重心转向了工业应用与无损检测相关的声学项目,将信号处理、数据分析与 COMSOL® 建模仿真相结合,针对流体与固体内部的波传播问题展开研究。
包括拔罐在内的利用局部负压原理的治疗方法,会导致皮肤及皮下组织发生形变。为了更深入地理解拔罐过程中涉及的组织生物力学特性,马萨诸塞大学洛厄尔分校(UML)的 Edidiong Etim 及其团队利用 COMSOL Multiphysics® 仿真软件,分析了组织形变如何随负压大小、吸口尺寸以及脂肪厚度发生变化。
拔罐疗法探究
负压(即吸力)会根据压力的大小和接触面积的不同,对皮肤、脂肪和肌肉产生不同程度的提拉作用。除拔罐疗法(图 1)外,负压技术还广泛应用于多种医疗场景,例如用于冷冻溶脂的冷冻疗法、促进体液引流的淋巴疗法,以及激光治疗(如用于降低血管可见度的鲜红斑痣的激光治疗)。
Etim 及其团队正致力于深入研究负压大小和施压工具的尺寸是如何影响各组织层应力分布的。计算模拟技术可用于分析在吸力作用下,皮肤每一层的应力分布和具体反应。通过明确皮肤在抽吸压力下的形变机制,研究人员能更精准地预测器械作用效果,并评估极端载荷工况。此外,这些研究结论有助于医疗器械研发人员构建更可靠的模型,优化器械设计。
在深入探讨 Etim 及其团队如何使用仿真技术之前,我们先来了解一下皮肤的层次结构及其与医疗施压器械之间的关系。
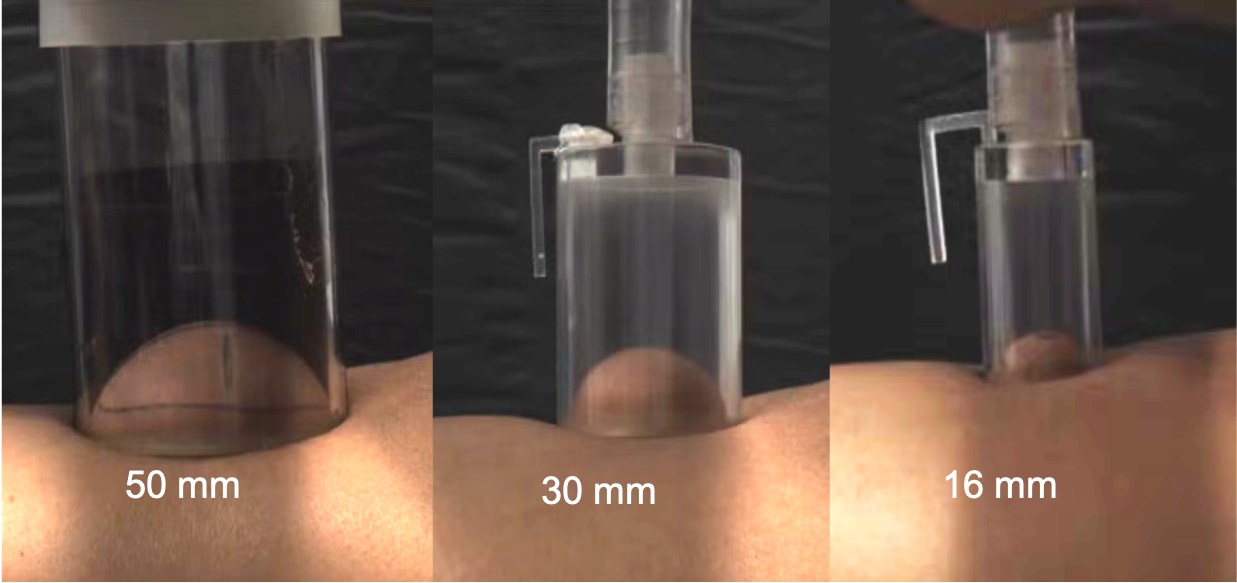 图 1. 拔罐疗法,通过负压作用使皮肤及皮下组织发生形态改变。
皮肤层次与孔径大小
皮肤主要由以下三层结构组成:
- 表皮
- 真皮
- 皮下组织
表皮是起保护作用的皮肤外层,人体大部分区域的表皮由四层组成,而手掌和脚底的表皮则由五层组成。真皮内含有血管、神经、毛囊和汗腺。由于胶原纤维具有特定的排列方向,这一层在受力时会表现出各向异性的形变特征。呈海绵状的皮下组织不仅能为身体保温、缓冲脏器,还能储存皮下脂肪,其胶原基质包裹着充满脂质的脂肪细胞,使其能够发挥能量吸收层的功能。
吸力装置的孔径通常设计在 10 毫米以下,然而,在拔罐疗法、激光辅助去除鲜红斑痣以及某些冷冻溶脂设备的临床应用中,会使用 30–65 毫米的大孔径。这也凸显了评估更广泛范围的负载几何形状的必要性。较小的孔径主要作用于表皮和真皮层,在这些层次中,纤维排列的影响更为显著;而较大的孔径则会作用于皮下组织和下方的肌肉。
接下来,我们将深入了解如何利用仿真技术来分析组织力学行为。
构建仿真模型
Etim 及其团队采用了一种现象学方法估算不同受试者的皮肤、脂肪和肌肉特性,同时考虑了不同的孔径尺寸。他们在 COMSOL Multiphysics® 软件中首先建立了一个单相固体力学模型,其动量守恒控制方程为:
其中, ρ 为密度,u 为位移场,fv 代表体积力, F 为变形梯度,S 为第二皮奥拉–基尔霍夫应力张量。格林–拉格朗日应变张量定义为:
应力和应变通过应变能密度函数 W 相关联:
皮肤 ( ) 采用多项式模型进行建模:
脂肪 ( ) 采用 Mooney–Rivlin 公式建模:
肌肉则采用 Ogden 公式建模:
该团队在 COMSOL Multiphysics® 软件中构建了一个包含皮肤、脂肪与肌肉的多层轴对称有限元模型。皮肤厚度设定为 2 毫米,肌肉厚度设定为 10 毫米,脂肪厚度则根据一项研究中采集的受试者超声测量结果的具体数值来设定。模拟了孔径分别为 50、30 和 16 毫米的施压器在吸力负载下的情况。模型假定各组织层之间为无摩擦粘合。Etim 解释说,研究人员在各孔径对应的皮肤表面施加均匀吸力压力,并设置边界条件,使皮肤能够沿杯体边缘滑动。
Etim 和她的团队使用 COMSOL Multiphysics® 的附加产品—— 优化模块,在保持肌肉特性不变的前提下,估算皮肤和脂肪的各项属性。假定  为零,
 ,
 和

则通过最小化实验观测到的变形与模型计算变形之间的偏差进行优化求解。研究虽然采用了一个涵盖宽压力范围的瞬态模型,但本次优化中的材料属性参数,均以单一高压工况下的优化结果作为初始值。这种方法使得团队能够准确捕捉压力与位移之间的非线性变化规律。
仿真结果
仿真结果表明,组织变形程度随负压吸力的增大而增加,其变形幅度与分布情况受孔径大小和脂肪厚度的影响(图 2)。正如预期那样,仿真结果显示,负压越大、孔径越大,产生的形变也就越大;而较小的孔径则能增强对皮肤表层的牵拉作用。
由于这些结果是基于不同脂肪厚度的受试者的真实数据,因此研究还发现,受试者之间仅约 2 毫米的脂肪厚度差异,就会导致形变曲线出现明显的变化。
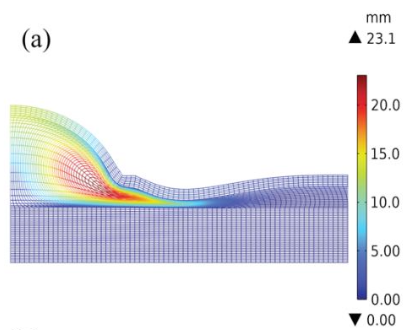


图 2. 脂肪厚度为 4 毫米的受试者在 27091.109 帕斯卡压力下,分别采用 50 毫米 (a)、30 毫米 (b) 和 16 毫米 (c) 孔径时皮肤与脂肪的位移情况。
团队还研究了不同材料属性组合的影响,结果发现,相较于 30 毫米和 16 毫米孔径,50 毫米孔径下受试者脂肪刚度的变化对形变的影响更为显著。这些结果突显了在进行研究时,不仅要考虑施压工具的几何形状,还要将受试者个体的组织构成纳入考量。
我们来详细观察一位脂肪厚度为 6.3 毫米的受试者的应力分析结果。当施加 27091.109 帕(即 203.2 毫米汞柱)的压力时,皮肤在吸杯中心附近表现出最高的应力,尤其是在周向和轴向上。相比之下,脂肪层虽然发生了较大形变,但其周向和轴向应力均较低。在各种测试条件下,剪切应力始终保持在极低水平。肌肉层承受的应力较小,但分布范围更广。其他脂肪较薄的受试者则表现出数值更高、分布更广的应力值。在肌肉层中,最大的应力分量是轴向应力(图 3)。这一应力分析结果让 Etim 及其团队认识到,脂肪厚度能够调节载荷传递,并充当保护层,在负压加载过程中为深层组织提供缓冲。
 图 3. 图表绘制了皮肤、脂肪及肌肉层中层深度处应力张量的三个分量。上述结果对应的是孔径为 50 毫米的杯具在 27091.109 帕的压力作用下的工况。
仿真带来的启示
本研究结果表明,孔径大小与脂肪厚度均会显著影响负压抽吸所引发的组织形变。50 毫米的较大口径可作用于更厚的脂肪层,深入组织内部,且结果一致性更高。30 毫米和 16 毫米的较小口径则主要作用于皮肤表层,且表现出更高的形变差异性。正如 Etim 所解释的那样,这些研究结果突显了在多种负载几何形状与压力条件下对组织进行表征的重要性。在设计及优化采用负压技术的医疗器械时,精准模拟皮肤与脂肪的组织特性至关重要。
拓展学习
如需了解这项研究工作的更多信息,可阅读 UML 团队的完整论文,该论文荣获 2025 年 COMSOL 用户年会波士顿站的最佳论文奖!论文阐述了该团队的仿真方法与研究成果。
总部位于德国的弗劳恩霍夫无损检测研究所(IZFP)在应用研究中借助建模与仿真技术,致力于开发用于保障安全、可持续性和效率提升的智能传感器与数据系统。IZFP 的 Sascha Thieltges 向 COMSOL 介绍了其团队在腐蚀检测方面的研究工作,
这篇博客介绍了一种通过基于电磁超声换能器(EMAT)系统激励的导波检测埋地压力管道腐蚀的方法,重点阐述了这类管道系统面临的设计挑战与风险,以及其背后的解析和数值模拟考量。随后,文章将演示如何在 COMSOL Multiphysics® 软件中对导波进行仿真分析。
早期腐蚀检测:建设可持续基础设施的关键
用于能源输送、供水及工业加工的管道构成了现代基础设施的骨干。这些系统大多建于 20 世纪后半叶,如今正日益受到老化、机械应力和环境退化的影响(参考文献1)。 其中,最关键的失效机制之一是腐蚀导致的管壁减薄,这种损伤往往在引发结构失效前难以被察觉(参考文献2-4)。
越早识别此类退化现象,就越能高效且经济地规划维护工作。从环境角度看,早期检测至关重要。研究预测,到 2030 年,因基础设施腐蚀而更换钢材产生的二氧化碳排放量可能占全球钢铁相关总排放总量的 5%(参考文献5)。 气候变化进一步加剧了这一问题,因为极端天气事件频发,给老化且监测不足的系统带来了日益沉重的压力。
传统检测方法,比如目视检查或局部超声检测,在处理埋地、绝缘或其他难以接近的管道段时存在局限性,如下图所示。要可靠地评估此类系统的内部状况,必须采用先进的无损检测技术——这类技术能在无需直接接触表面的情况下进行长距离探测。
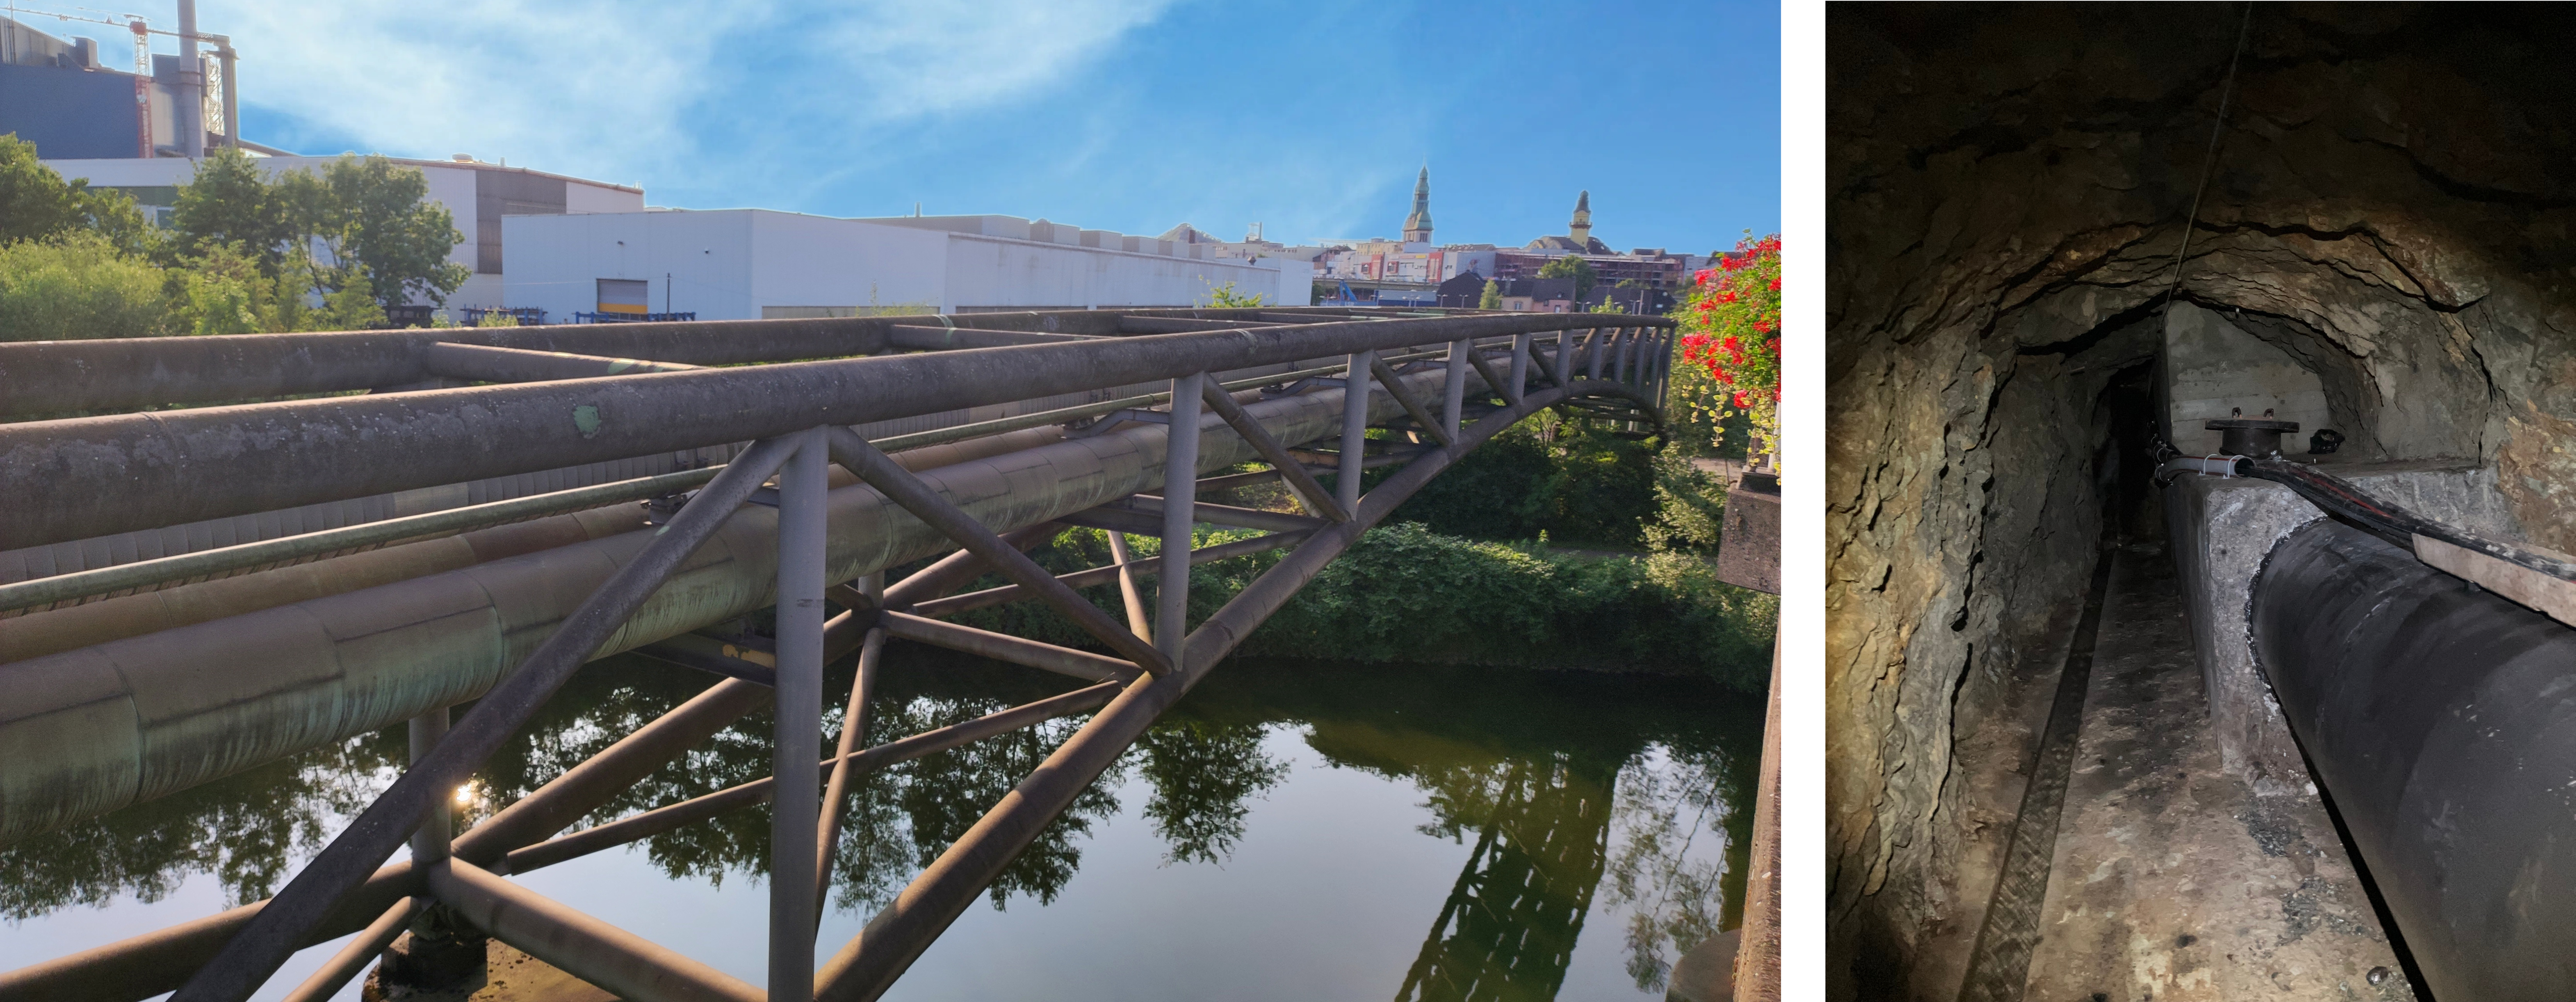
桥梁下方难以触及的管道(左图),与埋入混凝土中的压力管道(右图)。
超声导波技术可满足这类需求,其波束能传播数米远,与材料不连续处发生交互作用,从而揭示腐蚀的早期迹象。在弗劳恩霍夫无损检测研究所(IZFP),由 Sascha Thieltges 领导的项目团队正致力于开发并完善该技术,旨在实现即使在恶劣和受限条件下也能进行可靠的状态监测。
埋入式压力管道的隐蔽风险
无损检测最具挑战的应用之一是对嵌入式压力管道的检测,例如高山水电站或长距离输水系统中的管道。这类设施需在坚硬的岩层中开凿隧道,并在内部铺设大口径钢管(直径通常在 800 毫米至 3 米之间)。 管道与隧道壁间的空隙需灌注混凝土,以确保结构的完整性与荷载传递。下图展示了此类管道系统的末端结构。
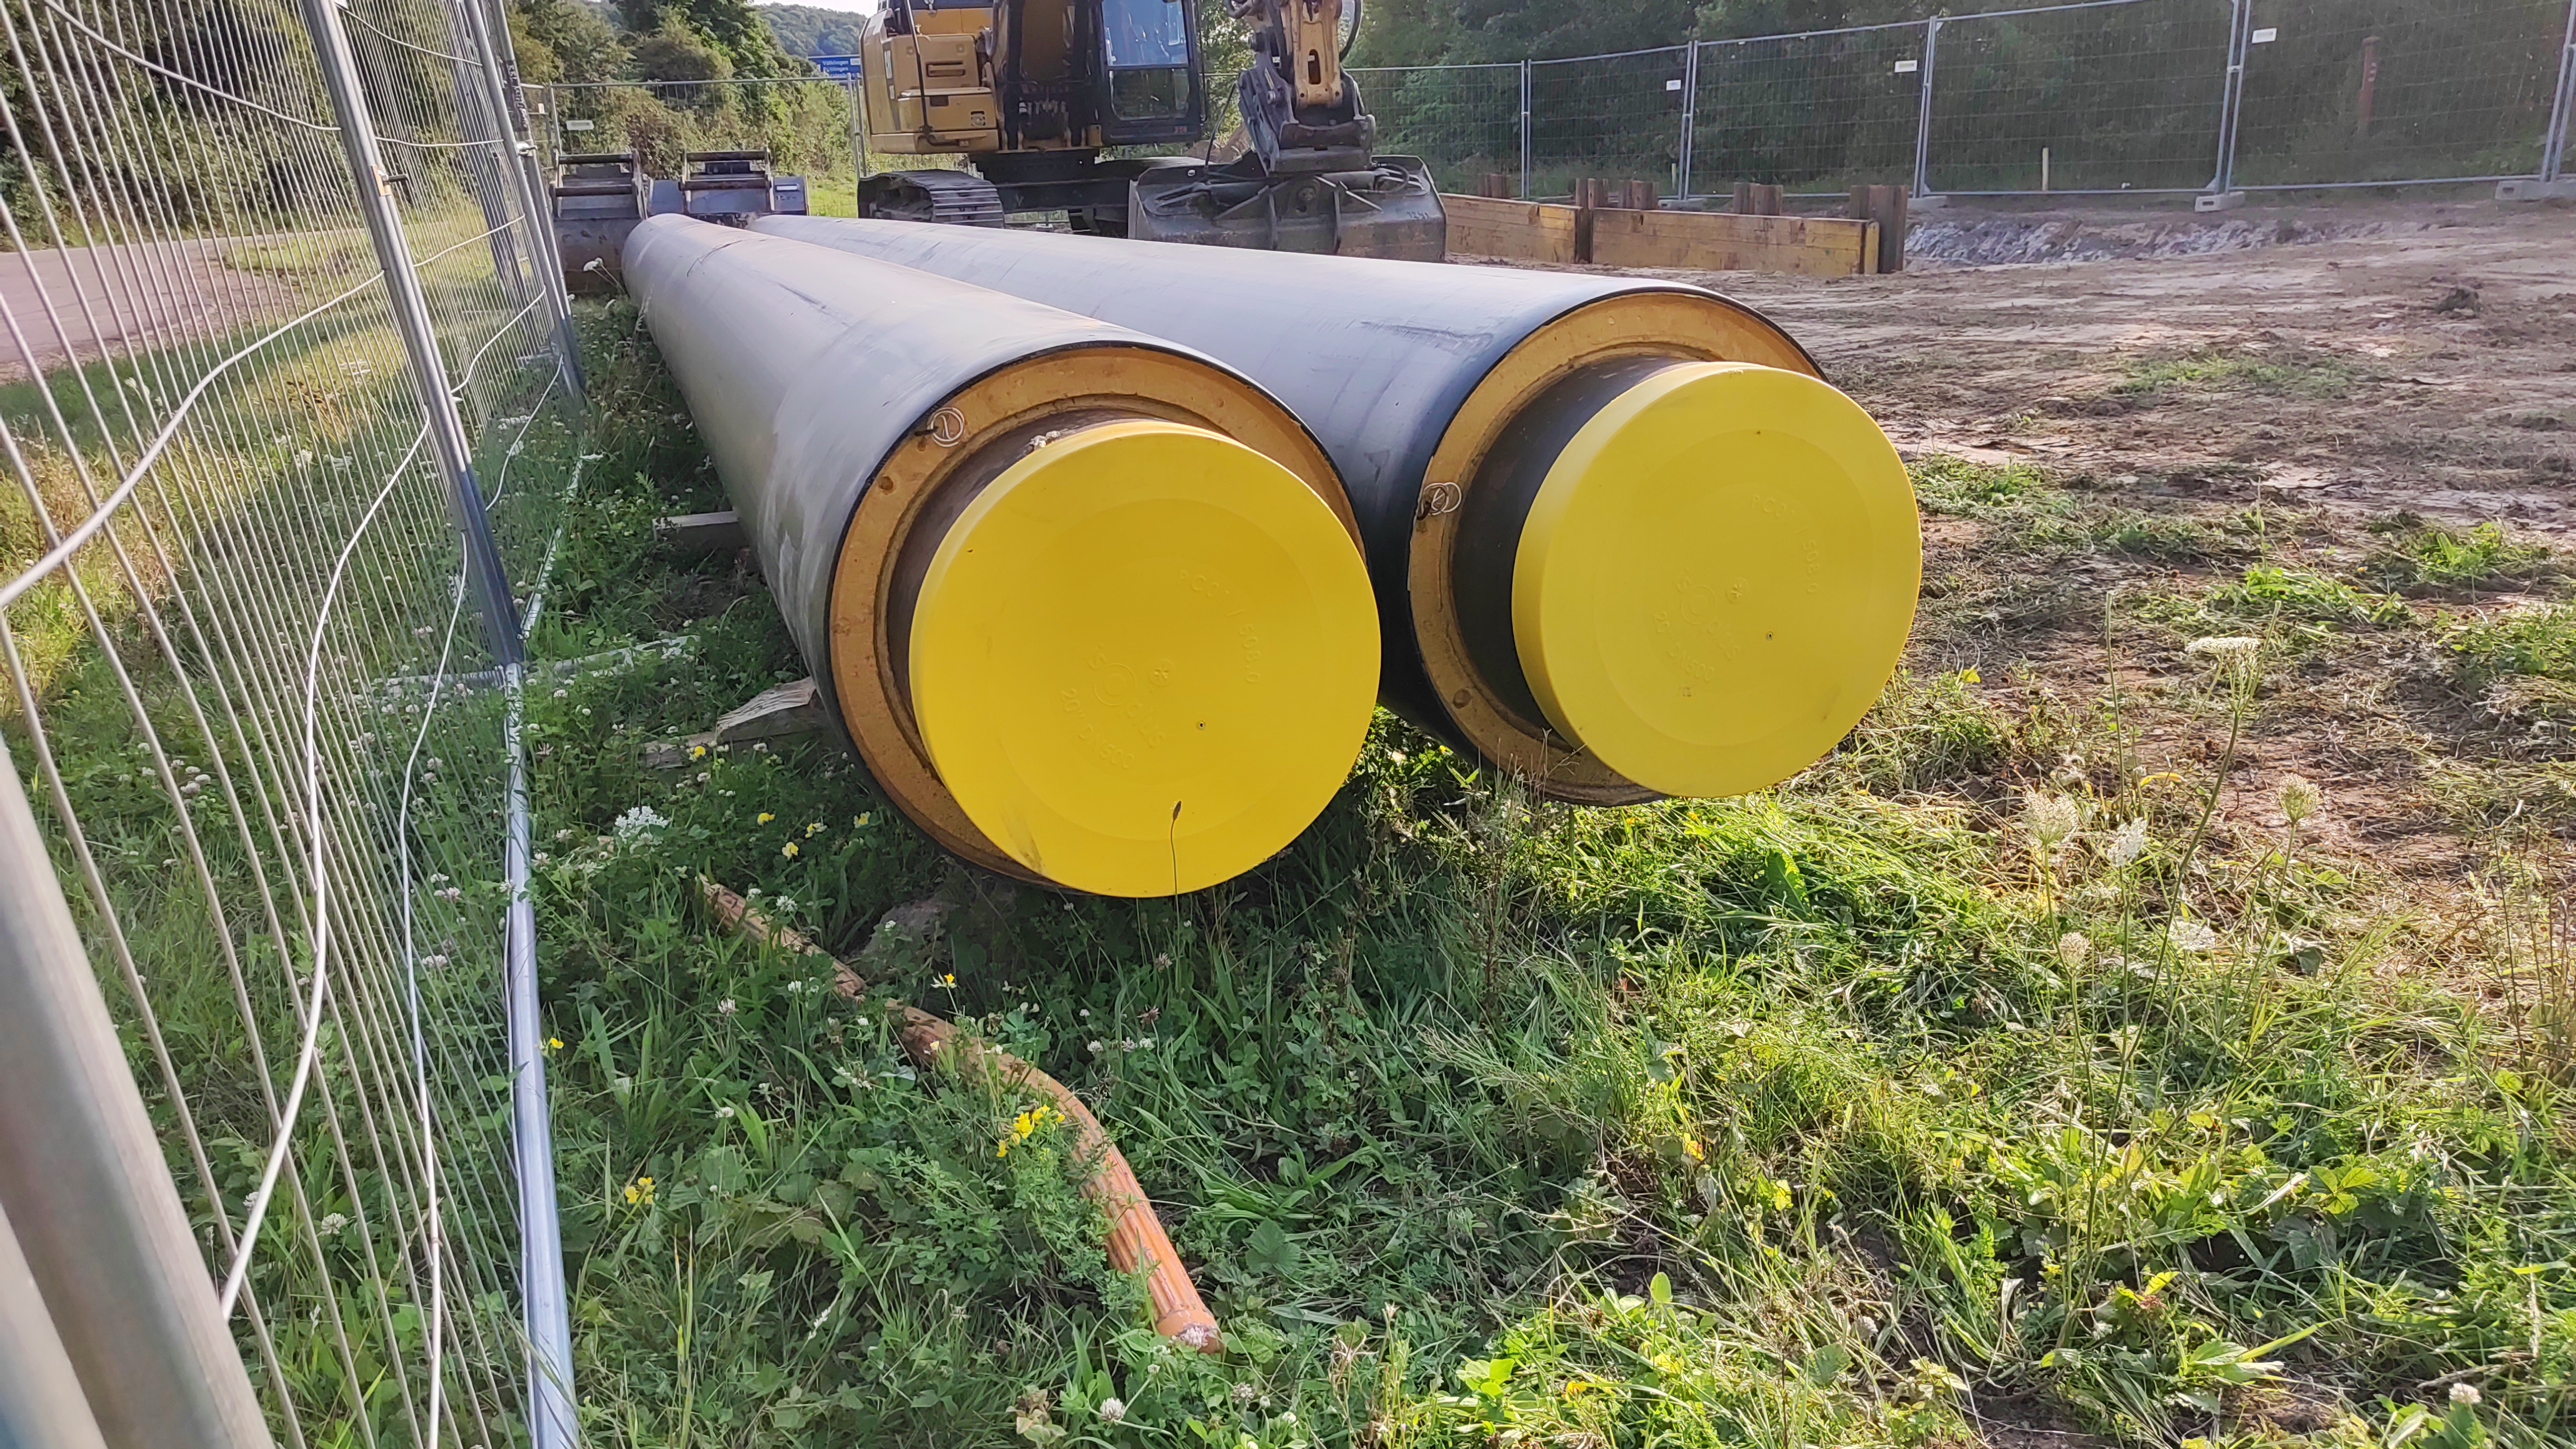 敷设保温层的区域供热管道。
这种施工方式存在隐性风险:水会通过岩层中微小裂缝渗入,并在管道外表面积聚,久而久之会导致局部外部腐蚀。由于这些管道通常延伸数百米,人工检测难以实现。“传统的压电超声检测仅能提供局部信息,根本无法实现全覆盖。” Thieltges 解释道。
核心挑战显而易见:当管道外表面无法接触,只能从内部进行短暂检测时,如何评估管道状态?在计划内的停机期间,管道需排空、清洗,并配合点式超声波测量进行目视检查。 然而,由于停机成本过高,对整个管道长度进行完整的壁厚测绘并不现实。“任何停机都会直接影响运营和收益。” Thieltges 强调。
这正是导波(GW)结合电磁超声检测(EMUS)大显身手之处。导波可在管道内传播数米距离,同时实现全壁厚探测。基于电磁超声换能器的系统无需物理接触或耦合介质即可产生导波 — 这在嵌入式或恶劣环境中具有关键优势。
解决方案:电磁超声换能器激励的导波技术
在各类导波族中,水平剪切波(SH)模式在管道检测中展现出了巨大潜力(参考文献 6)。该模式作为弹性动力波方程的特征模态,在代表板状或圆柱几何结构的边界条件下形成。其并非单一解,而是一组离散的模式集,每种模式均具有独特的壁厚位移分布特征。
奇模和偶模位移场可分别表示为:
(1)
(2)
其中
(3)
其中  表示壁厚,
 表示模态指数,
 表示激励振幅。
方程 1–2 描述了一种在 x 方向极化、沿 y 方向传播的水平剪切波导,其振幅沿 z 轴呈现正弦或余弦分布。
下图展示了模式  、
 和
 在壁厚方向上的振型。其中 呈现均匀的横向位移分布,而高阶模式如 和 则会产生深度相关的运动,使得传播特性愈发复杂。
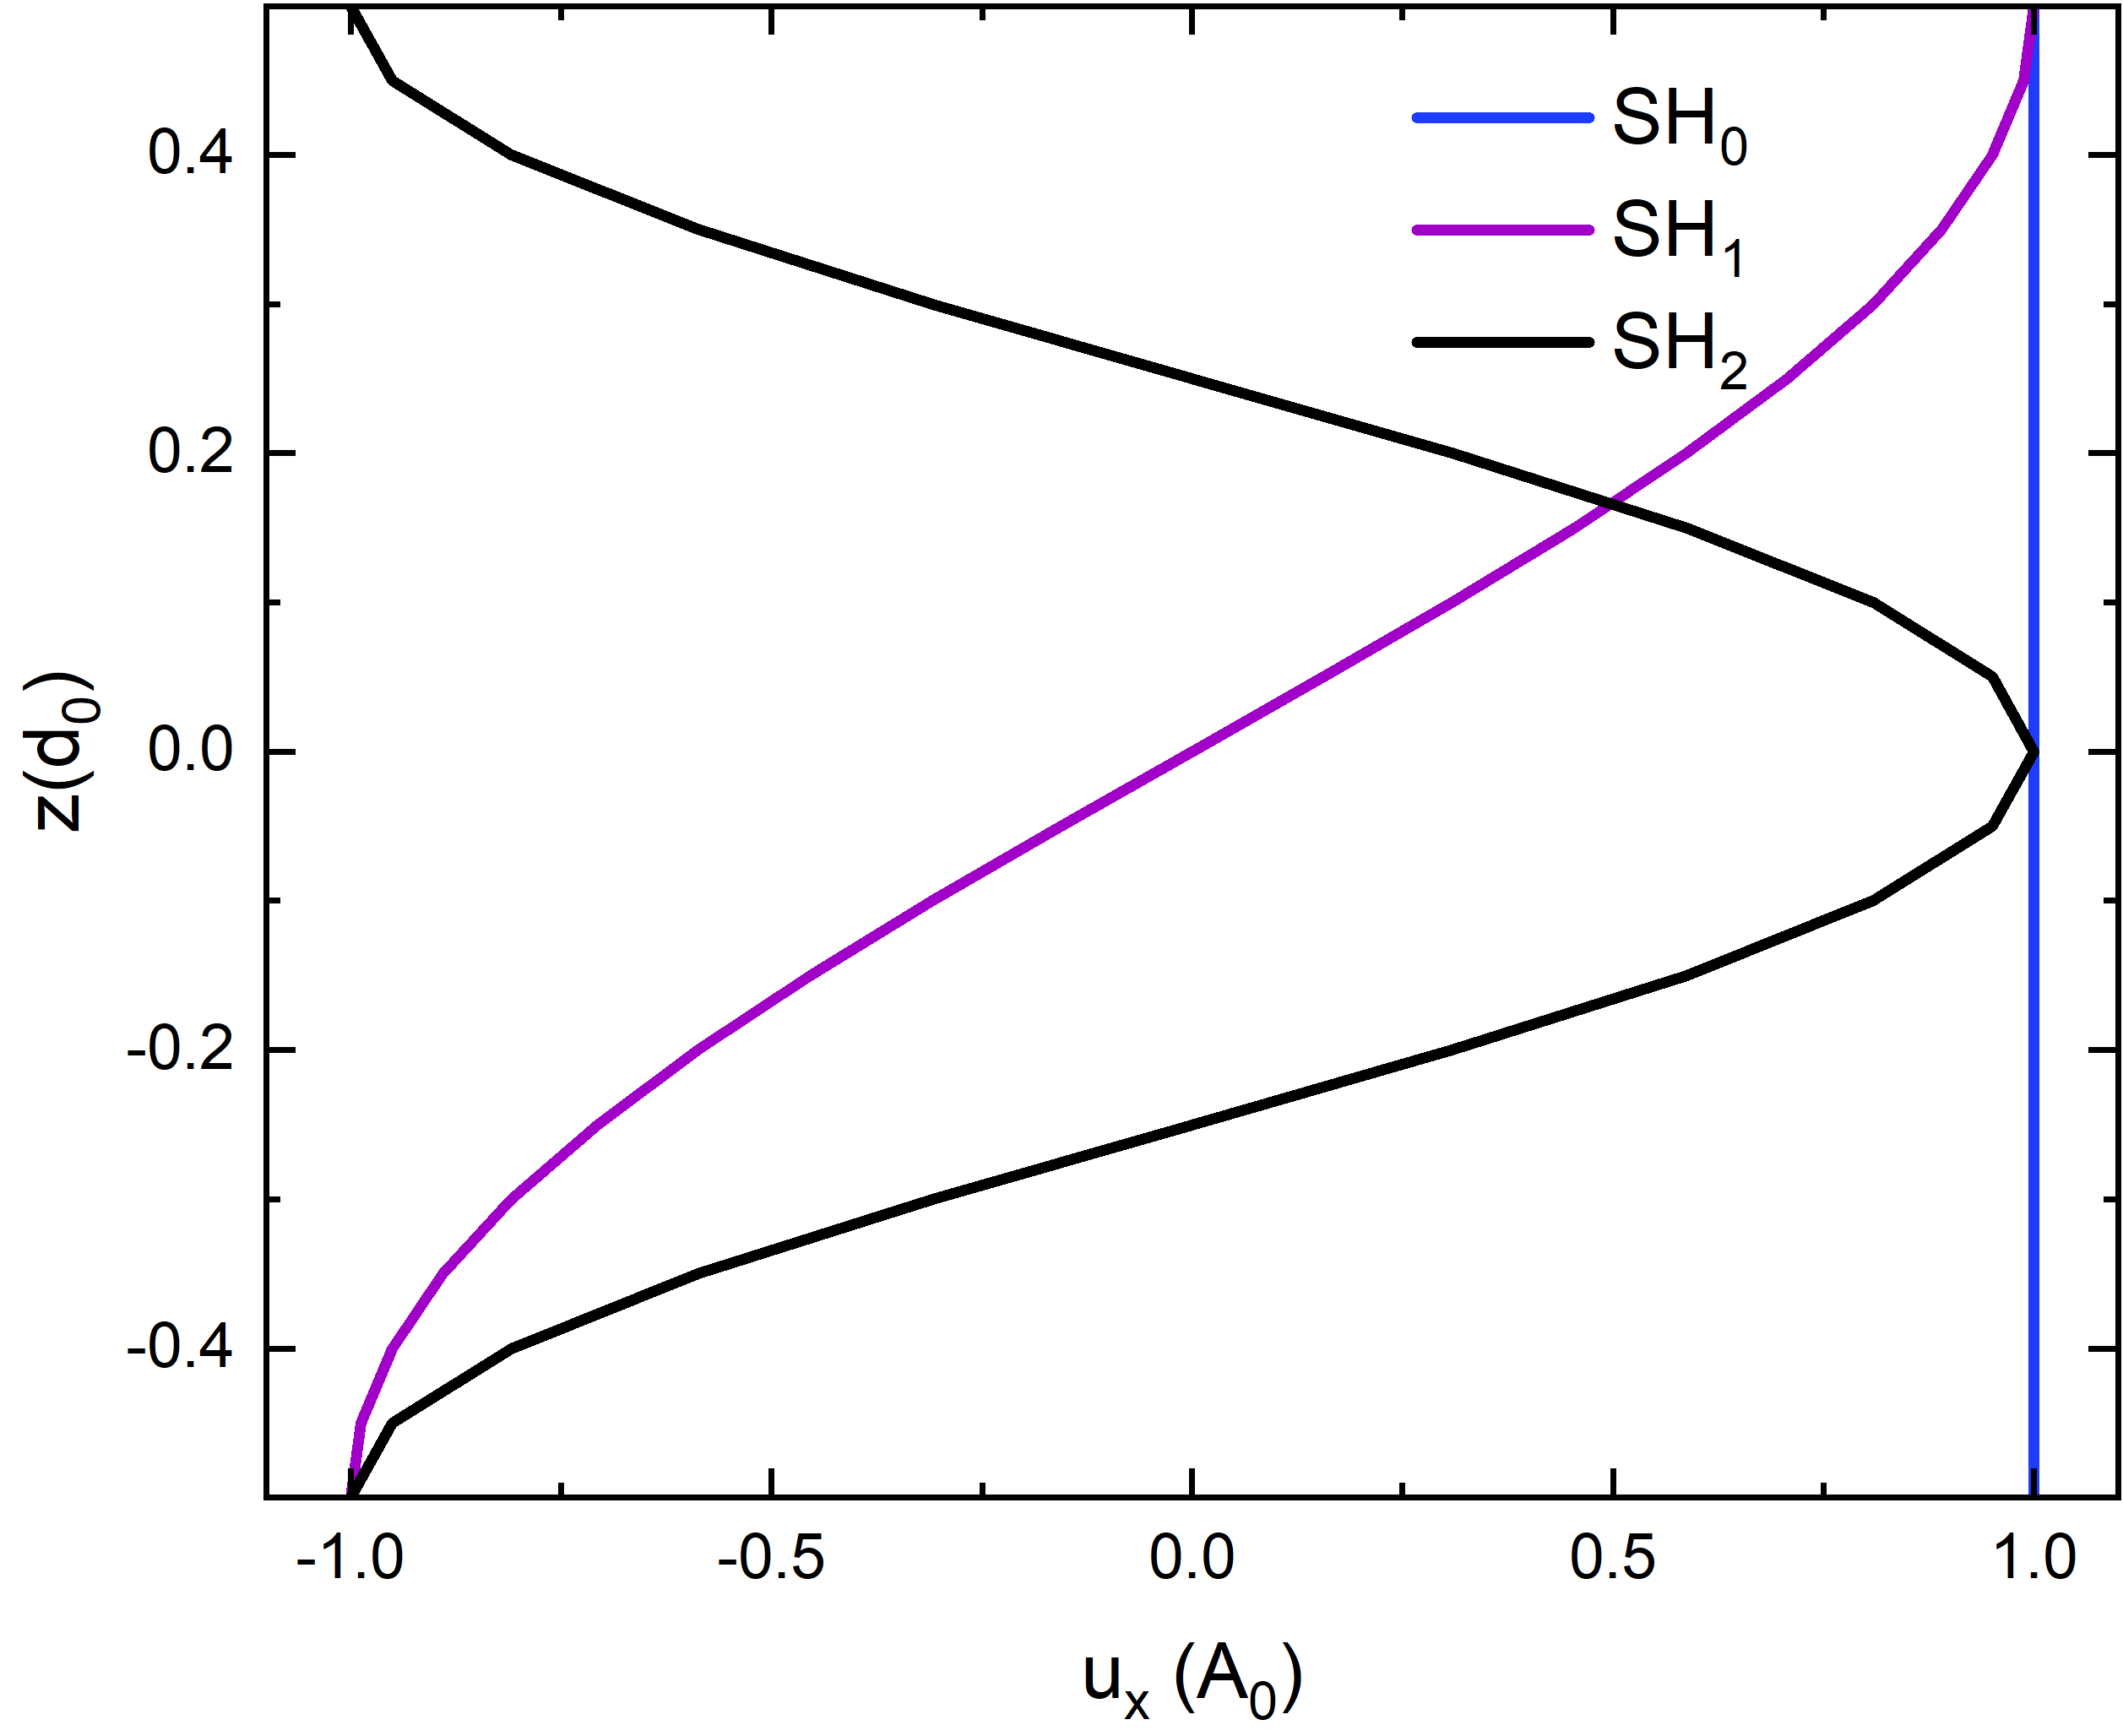 横截面内 SH0、SH1 和 SH2模式的偏振振幅分布。
高阶 SH 模态( )的标志性属性在于其色散特性。相速度
 与群速度
 均随激励频率
 及壁厚 变化:
(4)
(5)
其中  为横波速度。
下图展示了色散曲线 (方程 4–5) ,并在 32 毫米和 24 毫米波长处标注了典型工作点。只有位于色散曲线上的导波才可能真实存在并传播,这意味着必须谨慎选择波长和频率。
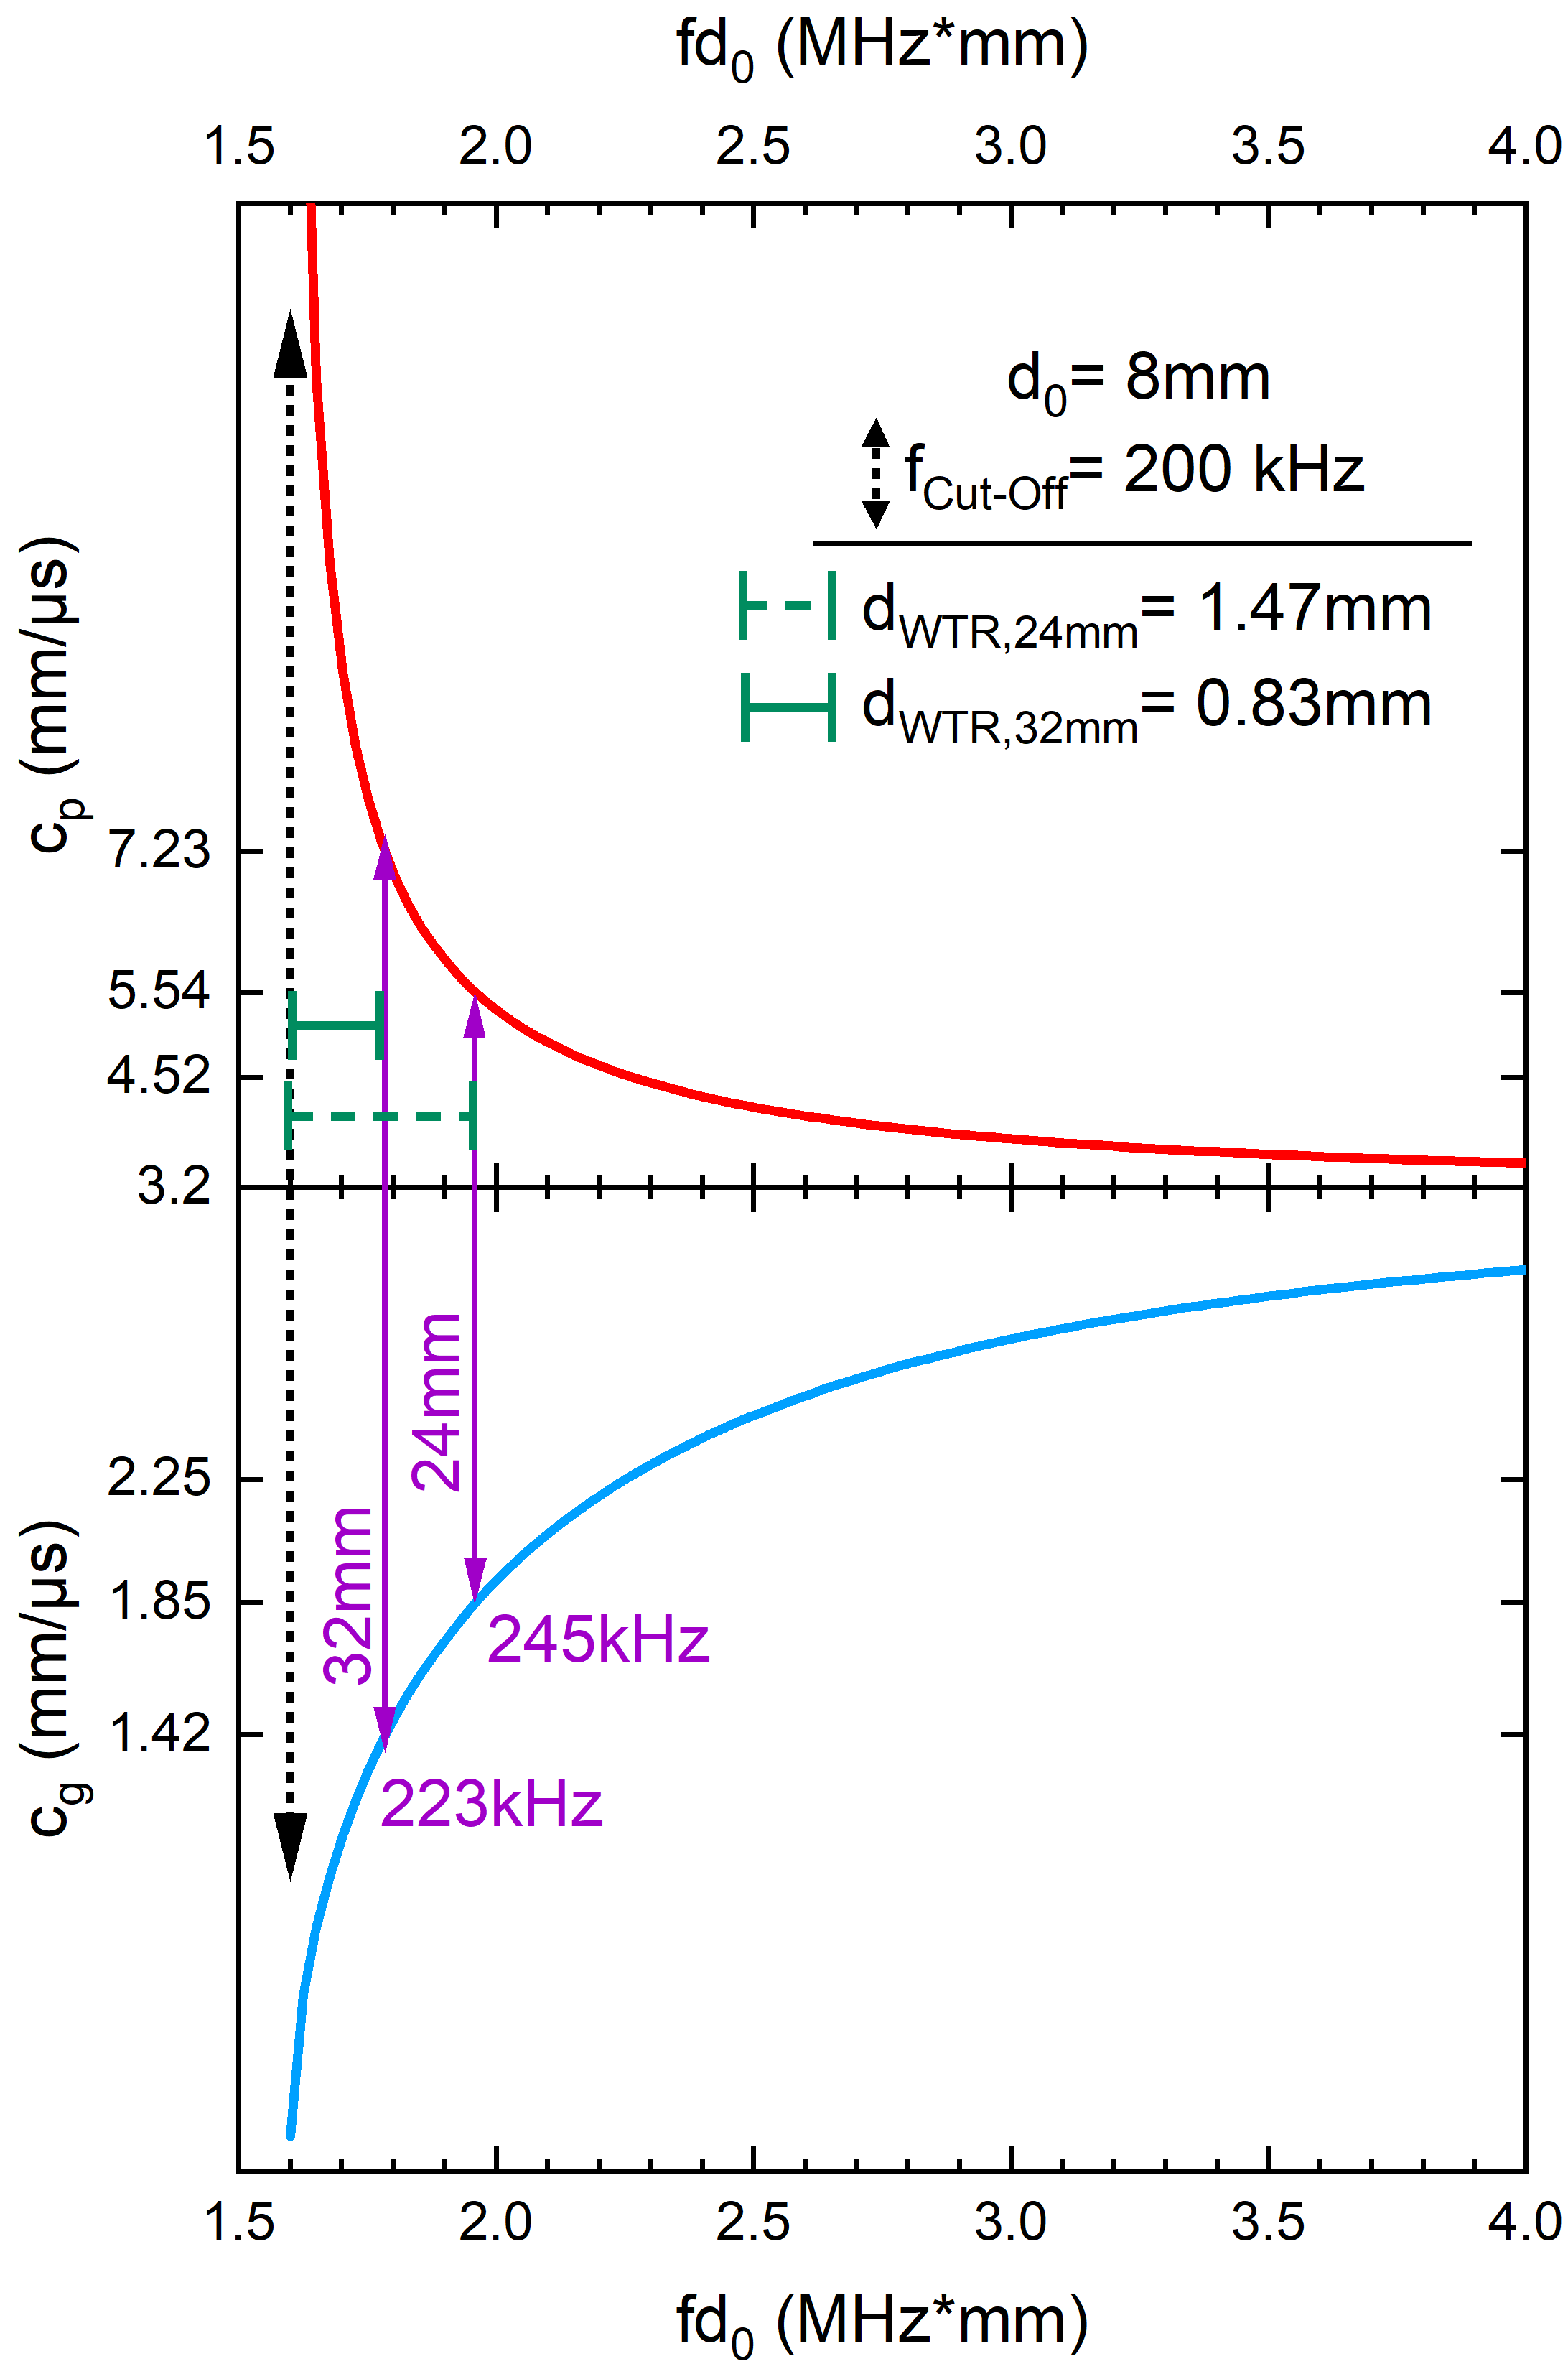 根据 方程4–5绘制的色散曲线。波长为 32 毫米和 24 毫米处的导波工作点以紫色标注。
当壁厚  时,对应的激励频率为
 (对应
 )和
 (对应
 )。若传播路径上壁厚发生变化,工作点将沿色散曲线移动,同时改变 和 。
壁厚增加时,两种波速均渐近趋近于  ( 模式)。但当壁厚减小时,工作点的偏移是受限的。当壁厚减薄率(WTR)低于某一临界值时,特定波长的导波将无法传播:对于 ,最大壁厚减少量为
 ;而对于 ,极限值为
 。
在实际情况中,腐蚀通常会导致局部壁厚减薄。这些减薄区域作为散射中心,会产生导波的部分反射。反射幅度取决于缺陷的几何形状、所选波长以及传播模式。若局部壁厚减薄超过允许值  ,缺陷区域内将发生模式转换,反射信号可能包含多个模式成分。 “传感器设计至关重要,它决定了工作点,从而直接影响可检测的腐蚀场景。” Thieltges 解释道。
电磁超声换能器提供了所需的激励。该装置由用于激励和接收的高频线圈与低频静磁铁组合构成。线圈中的高频电流(峰峰值超过  ,频率高于
 )会产生动态磁场。 在静磁场作用下,洛伦兹力(或取决于具体材料的磁致伸缩力)作用于表面并激发导波。其工作原理示意图如下所示:射频线圈(蓝色和绿色)相对于静磁场(黑色箭头)的偏移排列,实现了导波(红色箭头)的单向激发。
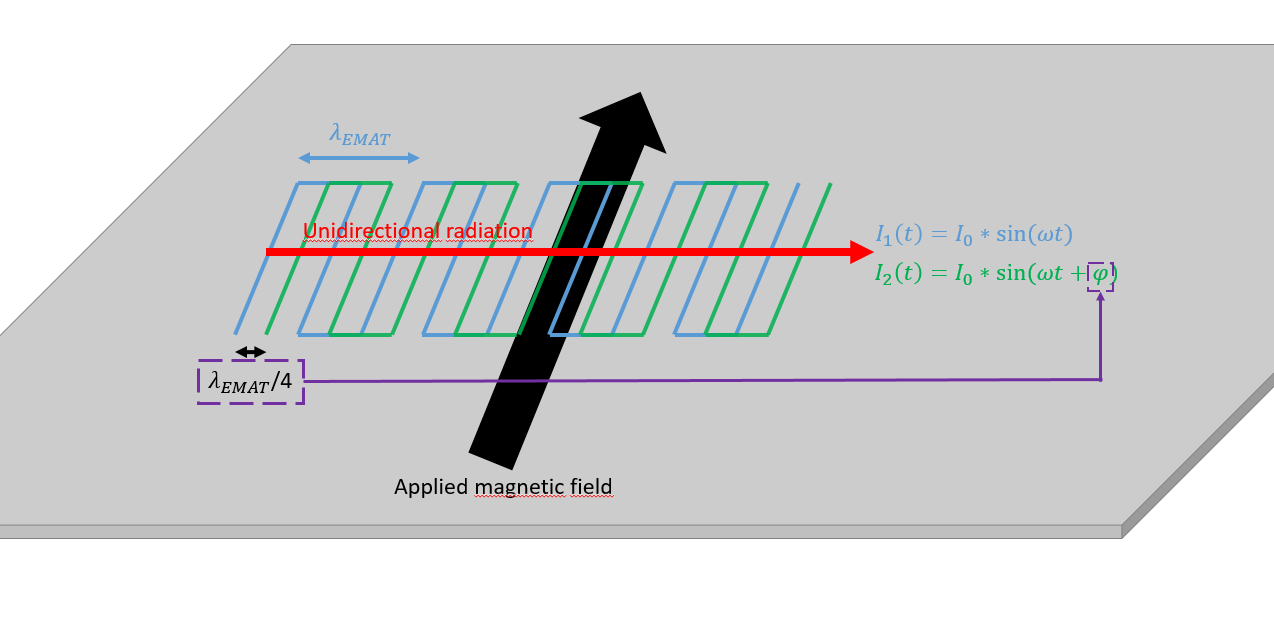 电磁超声换能器(EMAT)的工作原理示意图。
通过此方式激励与接收的导波,为腐蚀检测与定量分析提供了多功能基础。然而,设计基于电磁超声换能器的有效检测系统仍是一项高度复杂的任务。
当前建模阶段的关键技术挑战可归纳为以下几个问题:
- 如何优化线圈几何结构以实现窄波束单向激励?
- 如何通过增强洛伦兹耦合或磁致伸缩耦合等方式最大化波幅?
- 色散图中何种模式与工作点对特定缺陷场景最敏感?
- 导波在反射、衰减和模态转换方面如何与腐蚀区域相互作用?
- 混凝土或保温层等周围介质如何改变波传播(例如通过泄漏波耦合),以及如何减轻这些影响?
仿真作为关键工具:COMSOL Multiphysics® 中的导波分析
在此研究背景下,要完整仿真电磁超声换能器,考虑线圈设计、分析电磁耦合相互作用的计算成本是极高的。因此,研究从简化模型出发,仅专注于波传播及导波在管壁减薄处的相互作用。“这时候仿真就派上用场了。借助仿真,我们可以系统性地分析特定领域的开放问题。” Thieltges 解释道。
研究没有对电磁超声换能器进行显式建模,而是通过施加在管道内壁的预设表面力,以线载荷的形式来表示其作用效果。由于水平剪切导波可贯穿整个壁厚,所以从哪一侧(内侧或外侧)进行激发对结果无影响。 “通过调整这些载荷的间距和时间相位,我们能够选择性地激发 或 模式,并分析其在壁厚减薄处的反射与散射行为。这种抽象化处理既分离出了关键物理效应,又使计算成本保持在可控范围内。” Thieltges 补充道。
为了实现单向波激励,研究中施加了四段独立的线载荷,每段在空间上错开且在时域上相移,如下图所示。由于波场具有定向性,管道几何结构得以简化,并在圆周方向上施加低反射边界条件以抑制边缘杂波反射。 该模型采用全三维构建,并通过 COMSOL Multiphysics® 的附加模块——结构力学模块,在时域(瞬态分析)中求解。
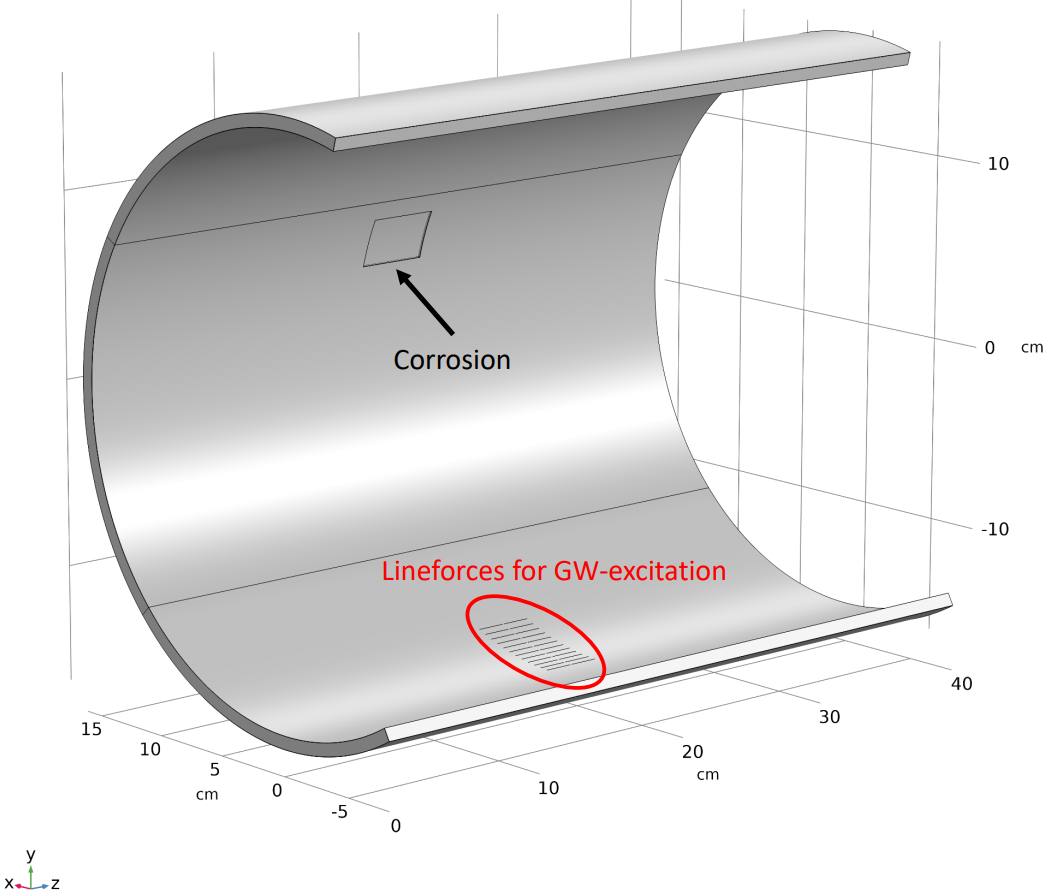
要准确描述导波现象,需要特别关注空间与时间分辨率。网格尺寸和时间步长也需精心选择,以解析存在的最短波长并最小化数值色散。有关导波仿真中网格离散化和求解策略的实用指南,请参阅 COMSOL 知识库文章(参考文献 7)。
SH0 和 SH1 模态的反射行为
模拟管道直径为 323 毫米,公称壁厚为  。壁厚减薄率(WTR)在公称厚度的 5% 至 90% 范围内变化,同时选择性地激励 SH0 模式(
 )和 SH1 模式(
 )。为了监测导波响应,在激励区与腐蚀部位之间的管道外表面设置点探头,记录 z 方向随时间变化的位移振幅。
左下方的动画演示了 SH₀ 模式与腐蚀引起的 80% 壁厚减薄的相互作用及传播过程,右下方动画则展示了 SH₁ 模式与 15% 的局部壁厚减薄的相互作用。
下图图表展示了点探头获取的时域信号(A 扫描)。 每种模式中,上轨迹对应无缺陷情况(WTR=0%),中轨迹对应腐蚀情况(WTR=25%),下轨迹为两者信号之间的差值。该差分方法消除了透射波分量影响,分离出缺陷引起的反射信号且清晰可见。
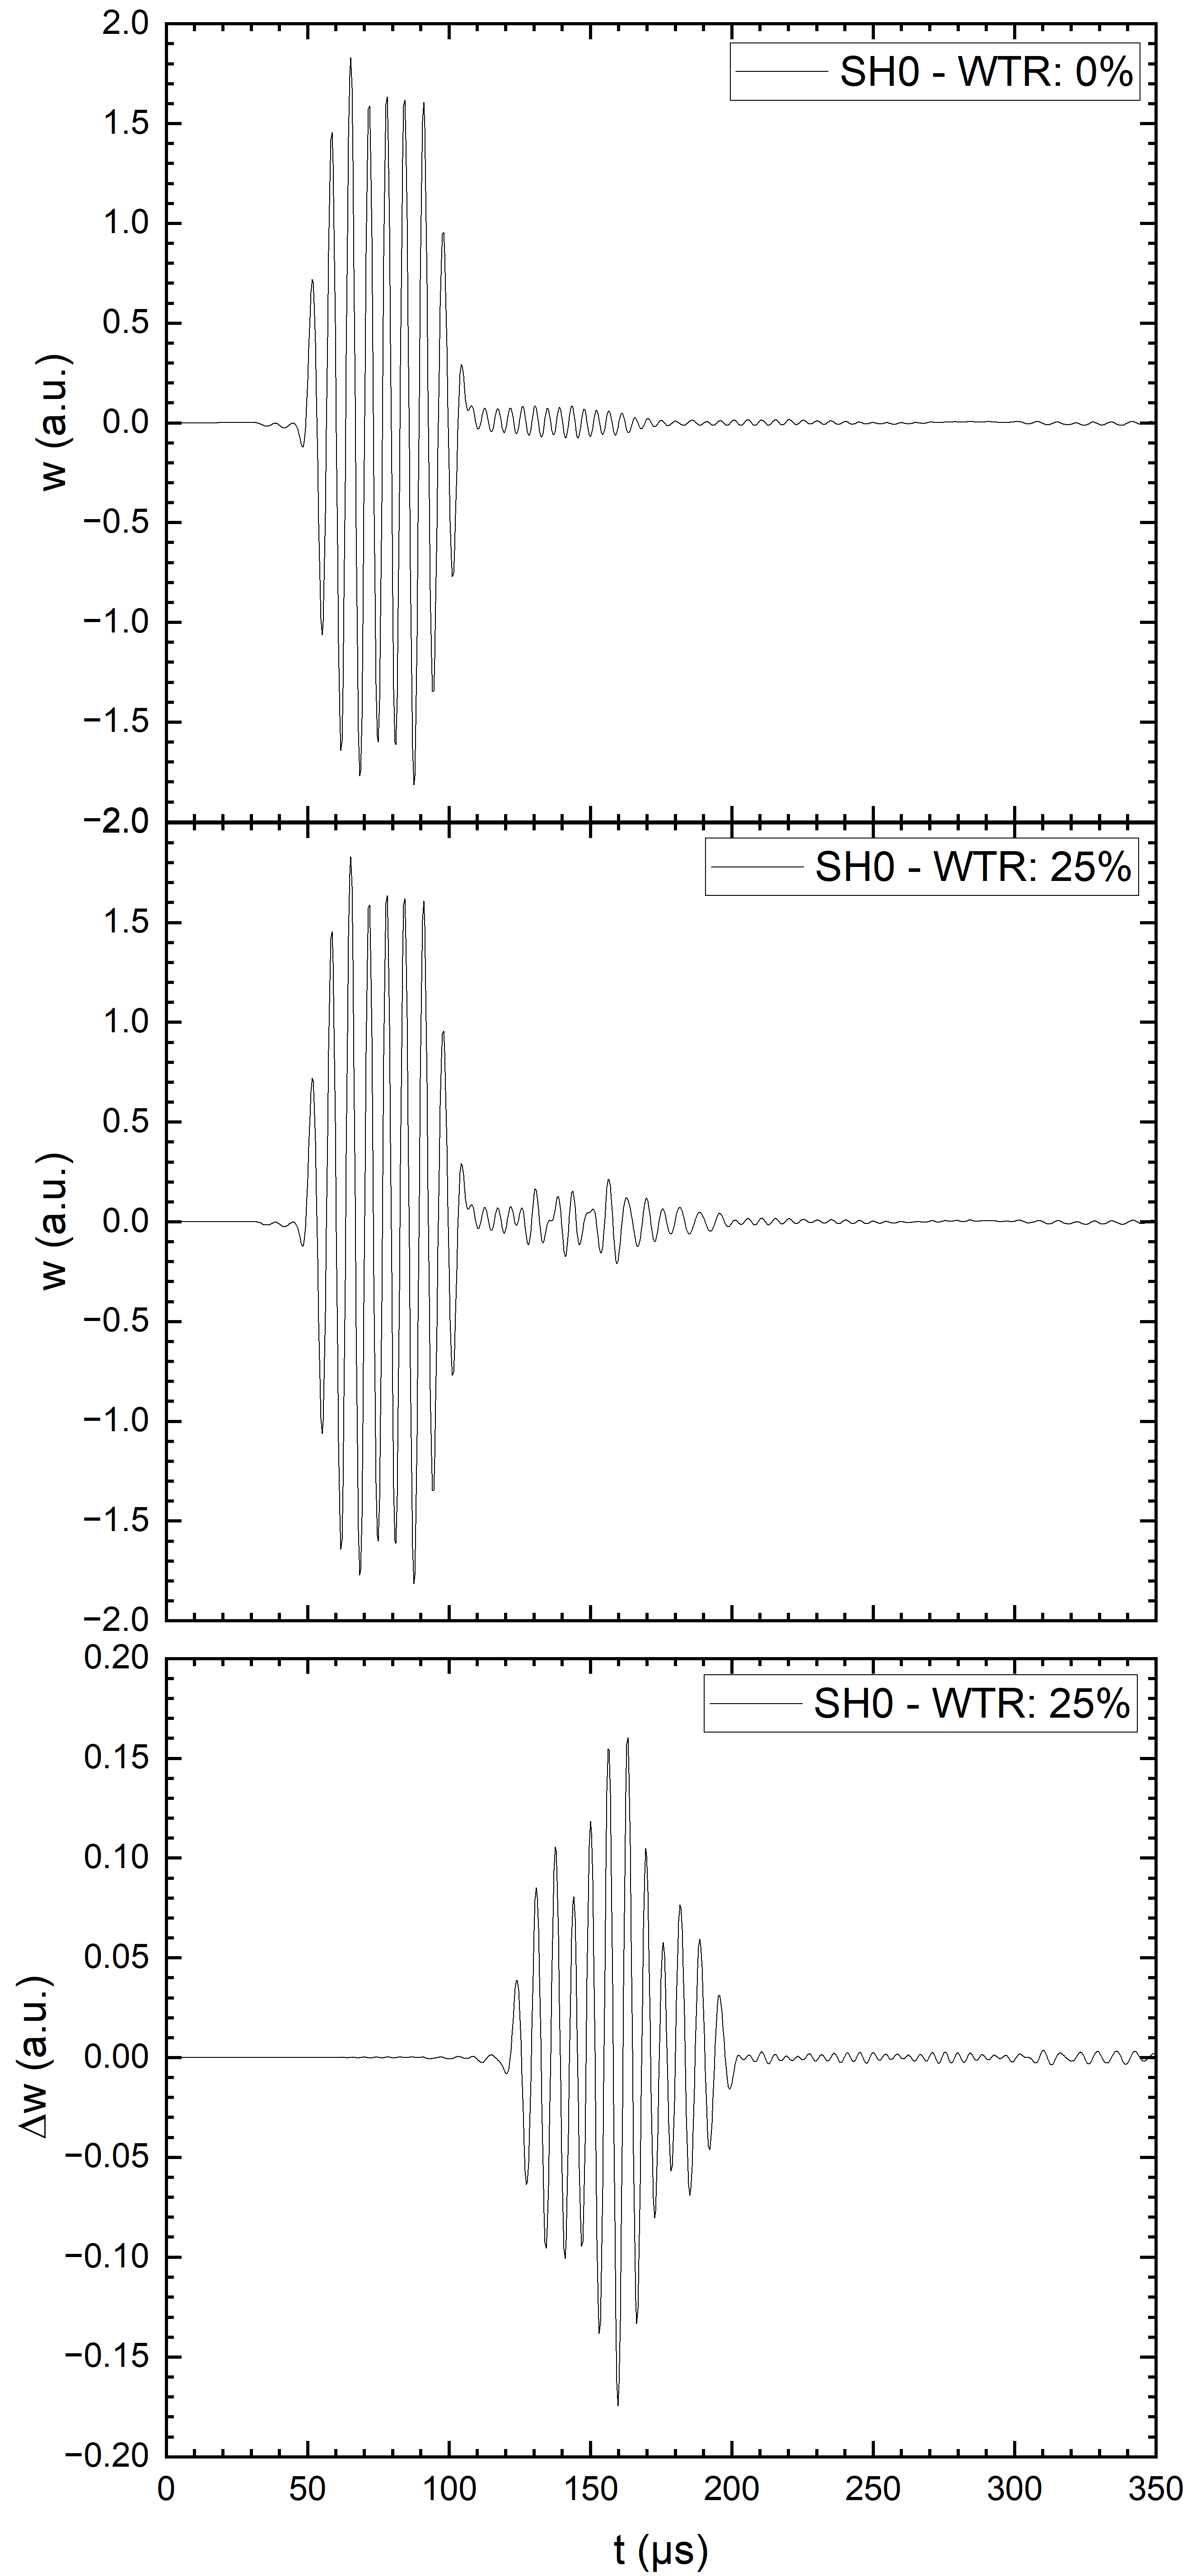
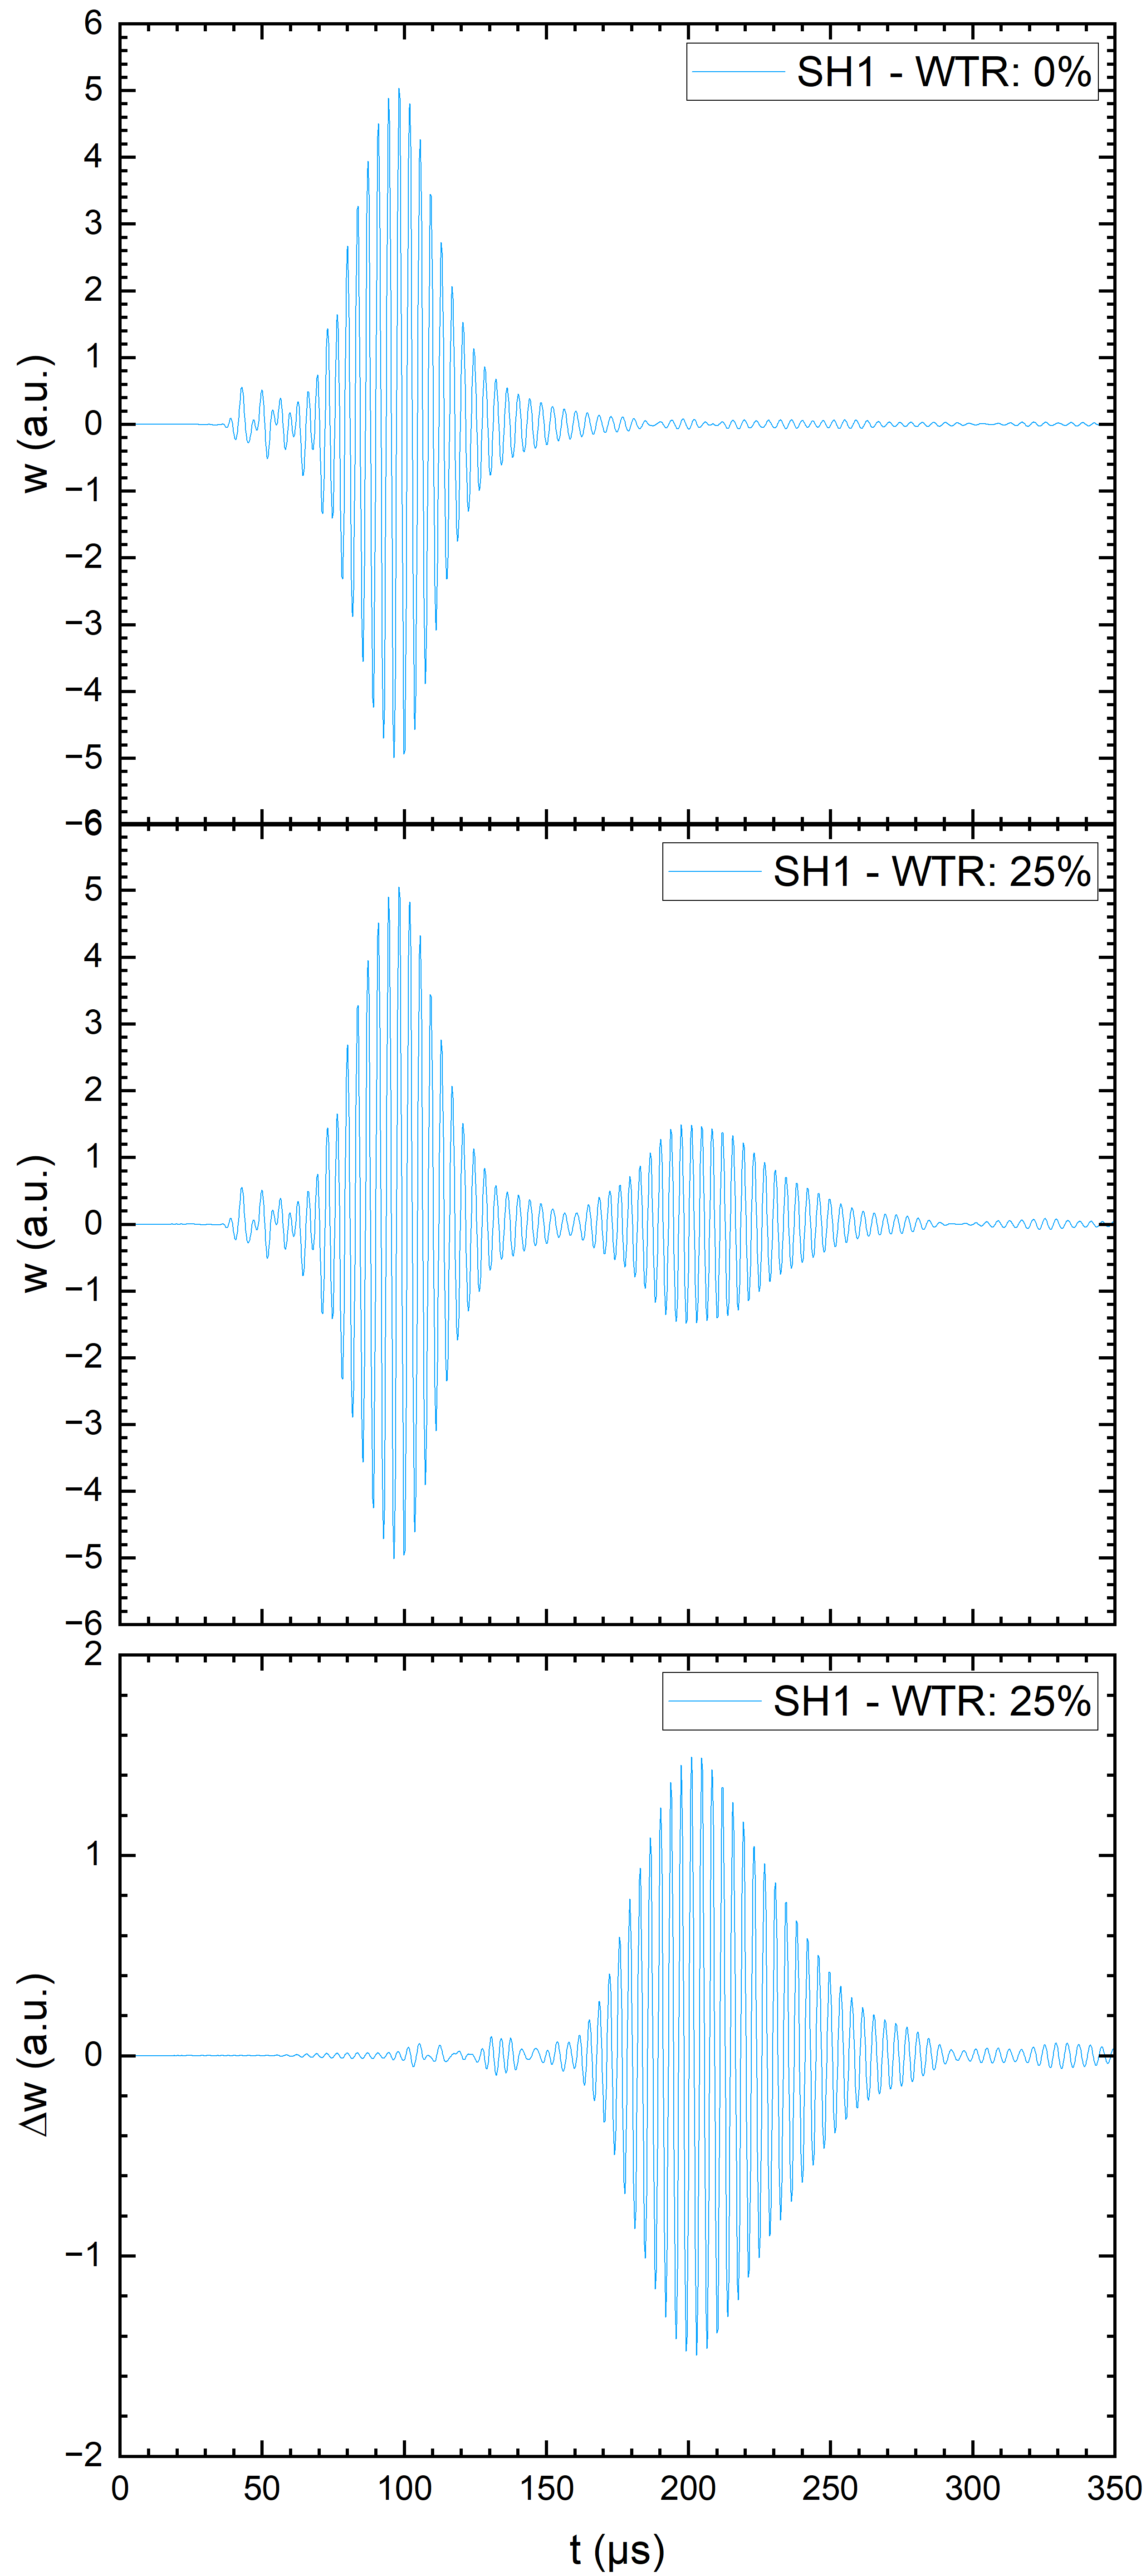
通过点采样获得的SH0模式的 A 扫描图。左上:WTR=0%;左中:WTR=25%;左下:两条上曲线的差值,以突出反射成分。右上:WTR=0%;右中:WTR=25%;右下:两条上曲线差值,以突出反射成分。
下图总结了反射振幅对 WTR 的依赖关系。两种模式呈现显著差异:在 WTR 值低于约 25% 的小值区间,SH1 模式展现出更高的灵敏度,产生比 SH0模式更强的反射。但超出该范围后,SH1 模式的反射振幅开始衰减,而 SH0 模式则随缺陷深度呈现近乎线性的增长趋势。
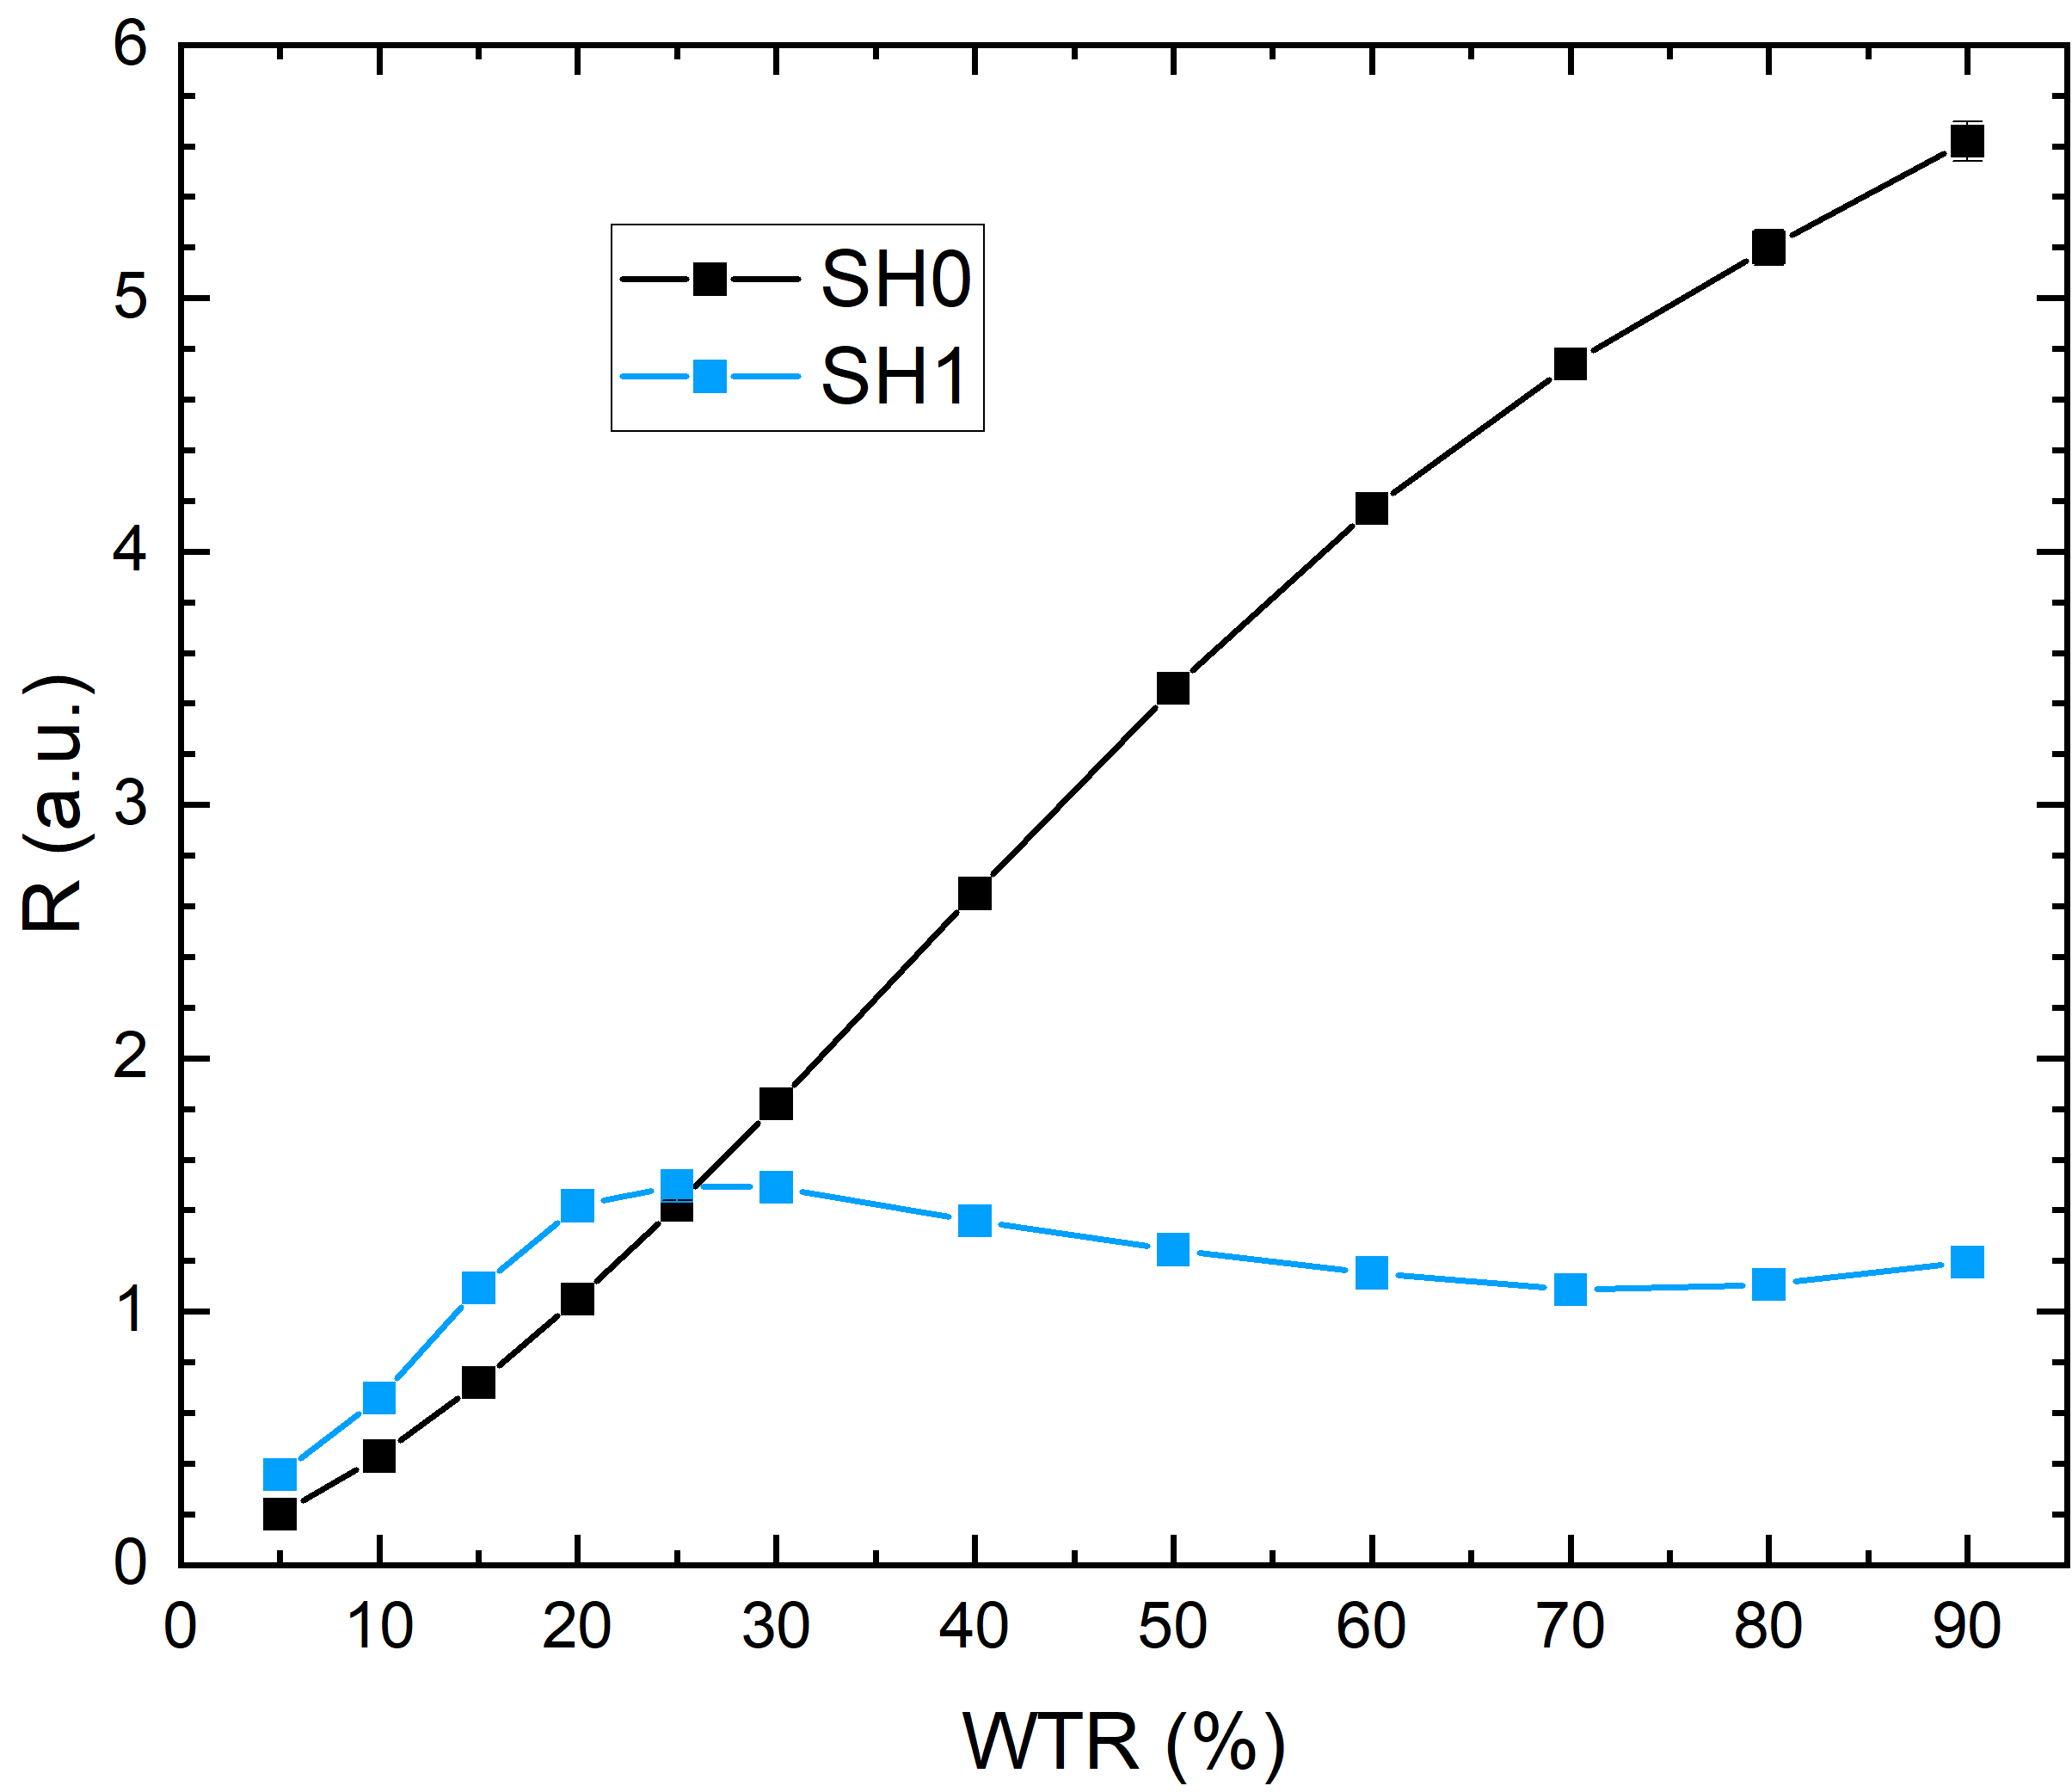 SH0 和 SH1 模式的反射振幅对比。
相较之下,SH1 模式具有色散特性,其位移分布随缺陷深度变化。当局部壁厚接近传播截止值( ↔ 18.6%)时,与缺陷的有效耦合强度会减弱,导致反射振幅降低。 事实上,模拟结果表明,当 WTR 超过约 18.6% 时,SH1 模式无法穿透该缺陷区域。此时缺陷区域内会发生模式转换,将能量重新分配至其他导波模式。
这些发现揭示了互补的敏感度范围:当 WTR 值较小时,SH1 模式对早期腐蚀具有高灵敏度检测能力;而 SH0 模式则在高 WTR 时保持强劲的检测能力。因此,模拟不仅复现了实验观测结果,更提供了底层机制的详细物理解释。
展望:从表面力模型到完整的 EMAT-GW 耦合建模
本文所呈现的仿真有意采用了简化的激励模型,施加预设表面力以表示电磁-超声耦合的物理效应。这种抽象方法使我们得以高效系统地研究导波传播特性、色散规律及缺陷敏感性。即便在这种简化形式下,仿真也提供了宝贵见解:揭示了 SH0 与 SH1 模式互补的检测范围,突显了反射行为对 WTR 的依赖性,并证实了导波在埋地管道早期腐蚀检测中的潜力。
该方法的核心优势在于其高效性。通过将激励机制与传播问题解耦,计算资源得以聚焦于导波与结构变化的相互作用。这已经为模式选择、激励频率和缺陷可检测性提供了基于物理原理的依据:这些参数直接指导传感器的开发与测试策略。
当然,下一步就需要将模型扩展至电磁超声换能器(EMAT)的完整物理表征。在扩展框架中,将对线圈的几何结构与静磁场进行明确建模,同时纳入引发导波激励的洛伦兹力和磁致伸缩力。整合这些机制可实现能量输入的真实预测、捕捉波场的真实辐射特性,并针对特定的缺陷场景优化传感器设计。
通过弥合简化的力学激励与全耦合 EMAT 仿真之间的差距,该方法为导波系统的数字原型设计铺平了道路。此类模型不仅能减少实验试错过程,更能加速开发适用于严苛环境下的无损检测解决方案——这些针对特定应用场景的 EMAT 系统将更具鲁棒性。
关于客座作者
Sascha Thieltges 是弗劳恩霍夫无损检测研究所(IZFP)的物理学家和科研人员,目前正在该所攻读博士学位。他的研究工作专注于电磁无损检测方法的开发与应用,包括电磁超声换能器(EMAT)、3MA(微磁、多参数、微结构和应力分析无损检测)及铁磁磁滞测量技术等。 其研究的核心在于对这些技术进行多物理场仿真,从而实现实验研究与数值模拟的结合。此外,他还担任材料表征与状态评估领域应用研究项目的负责人。
参考文献
- PwC and Oxford Economic, “Global Infrastructure Outlook – Infrastructure investment needs 50 countries, 7 sectors to 2040”.
- Thakur et al., “Chapter 1: Understanding the Chemistry and Common Issues of Infrastructure Corrosion,” Architectural Corrosion and Critical Infrastructure, 2025.
- Xu, “Corrosion is a global menace to crucial infrastructure — act to stop the rot now,” Nature, vol. 629, no. 41, 2024. doi.org/10.1038/d41586-024-01270-7.
- Li, “Materials science: Share corrosion data,” Nature, vol. 527, pp. 441–442, 2015. doi.org/10.1038/527441a.
- S. F. M. Iannuzzi, “The carbon footprint of steel corrosion,” npj Mater Degrad, vol. 6, no. 101, 2022. doi.org/10.1038/s41529-022-00318-1.
- L. Rose, Ultrasonic Guided Wave in Solid Media, Cambridge University Press, 2014.
- COMSOL, “Resolving Time-Dependent Waves,” https://www.comsol.com/support/knowledgebase/1118.
预计到 2032 年,全球制造业的产值将超过 20 万亿美元,与 2025 年 14.8 万亿美元的估值相比,未来数年间将呈现高速增长态势(参考文献1)。由于制造业的影响范围非常广泛,因此“提高效率,优化流程”已成为行业共同追求的核心目标。多物理场建模和仿真技术,为行业的这一需求提供了高效解决方案,可以帮助企业在不牺牲产品精度的前提下,优化产品设计、提高生产效率,降低成本、减少资源消耗以及缩短研发与生产周期。这篇博客,我们将结合 2024 年 COMSOL 用户年会上展示的 3 个案例,具体介绍多物理场仿真在制造行业中的应用。
1. 3D 打印物体的结构测试
在采用 3D 打印技术的增材制造中,物体的机械强度取决于制造它的 3D 打印工艺,这给各行各业的快速成型制造带来了更多挑战。BE CAE & Test 是 COMSOL 认证的咨询公司,它开发了一套系统,用于测试各种参数对结构分析的影响,并在 COMSOL Multiphysics® 软件中开发数值模型。
首先,他们使用结构力学模块和非线性结构材料模块创建了包含不同参数(如填充密度和外部层)的试样模型。研究团队使用了非线性弹性材料模型,因为应力-应变关系是非线性的,即使在无穷小的应变下也是如此;他们也使用了塑性模型,因为在较高的应变下也是非线性的。BE CAE & Test 公司利用收集到的验证数据,根据模型创建样品试样,并按照设定的打印参数进行 3D 打印。
使用 COMSOL Multiphysics® 建立的 3D 模型被导入到开源切片软件中,并转换成指导 3D 打印机的代码。打印机打印出的试样具有 25%、75% 和 100% 的填充等级,可用于实验和数值测试。
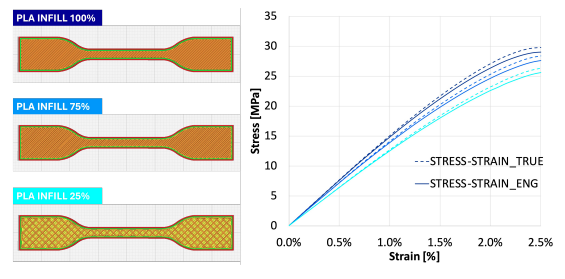 填充等级百分比从 25% 到 100% 不等,在应力测试中差别不大。
对 3D 打印试样进行了拉伸测试和弯曲测试,以了解不同填充等级对测试响应的影响。拉伸测试产生了屈服点和应力函数数据集。拉伸和弯曲测试都进行了数值实验验证。不同填充等级的平均实验应力-应变曲线开始时非常接近,随着应变水平的增加,应力-应变曲线略有分离。
对试样进行了实验和数值测试,直至失效。实验条件下的结构行为与数值预测结果非常吻合。
了解更多有关BE CAE & Test 研究的信息,请阅读:Structural Analysis on 3D Printed Objects Made from Experimentally Characterized Materials
2. 使用红外线激光束模拟熔化金属
Seurat Technologies 开发了一种尖端的金属 3D 打印方法——Area Printing® 技术,它使用强大的激光,通过垂直和水平偏振红外(IR)激光束的分裂来快速熔化金属粉末。在 2024 年的一篇研究论文中,该公司介绍,在近 100 kw 的功率下,红外图案光束可以“逐层”熔化粉末。带有光折变液晶层的光寻址空间光调制器(或光阀)可动态控制激光束的图案。
当使用接近 100 kW 的高功率激光束时,该方法必须考虑热管理,因为设备的温升会影响液晶的关键光学特性以及设备的整体效率。Seurat Technologies 团队使用经过验证的液晶层加热过程数值模型来设计冷却功能,然后模拟冷却设计以确定液晶层的温度分布。
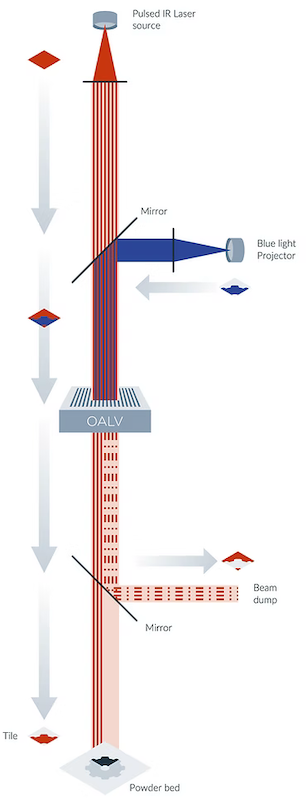
Seurat 技术公司的 Area Printing® 设计,可使用红外线激光快速、精确地熔化金属。
光阀激光加热模型使用有限元仿真确定加热和温度分布。在该模型中,根据设备的实际测量结果,输入激光功率、每厘米功率强度、冷却剂温度和流量。SST 湍流方程和测量的吸收系数作为输入, RANS 考虑冷却剂非等温流动。这些输入与 COMSOL Multiphysics® 的一个附加产品——材料库结合使用。研究团队通过比较诱导 E7 液晶向列相变(熔化)的实验激光功率与数值解预测的温度,对该稳态模型进行了验证。在无法进行直接温度测量的情况下,研究团队可以利用这些经过验证的模拟来优化液冷设计。
研究团队发现,由于在 57°C 时发生相变,COMSOL Multiphysics® 仿真和真实测量产生的熔点看起来是一样的。(测量包括交叉偏振图像,其中熔融转变看起来也像一个黑点,在激光功率为 846 W 的情况下,熔融转变出现在 57°C 的温度下。)
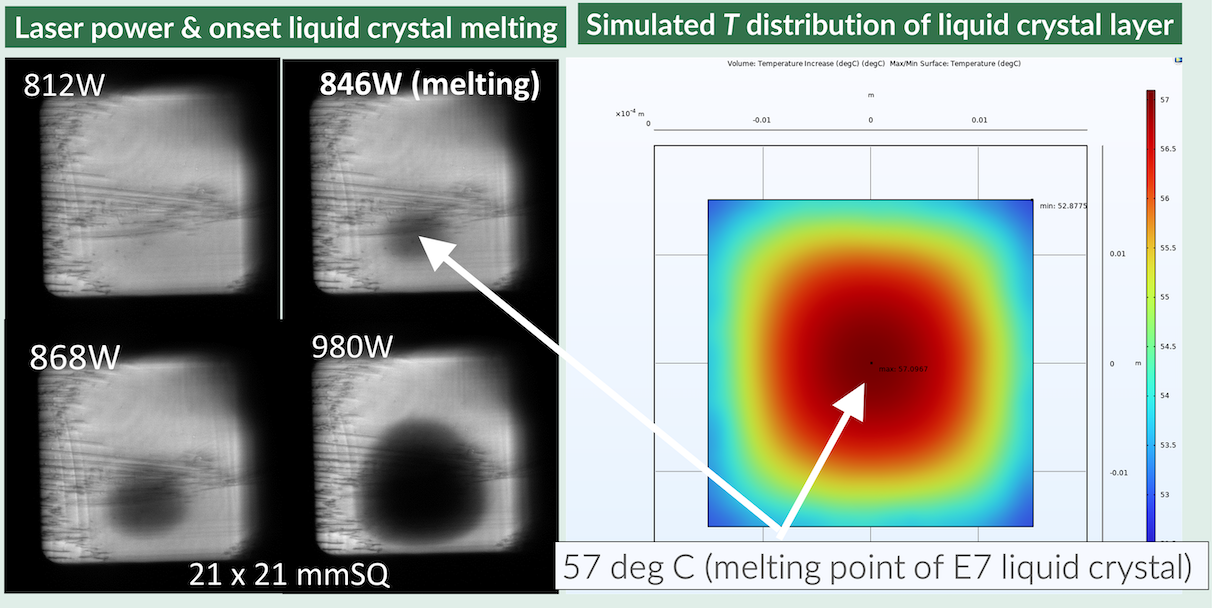 57°C 时发生的 E7 液晶层相变点,在交叉偏振图像中显示为一个黑点,与计算结果非常吻合。
点击此处,阅读 Seurat Technologies 的相关研究论文: Simulation of heating of a beam shaping spatial light modulator in Area Printing metal 3D printing
3. 利用冷喷涂料延长不锈钢的使用寿命
冷喷涂 工艺是将金属粉末高速喷射沉积到不锈钢表面,以增强钢的耐腐蚀性和耐磨损性,从而延长其使用寿命。冷喷涂的高速沉积特性可实现复合材料,以及由金属、合金、复合材料和陶瓷制成的具有定制特性的功能梯度材料(FGM)的致密化。
Triton Systems 公司的一份技术文件中提到,冷喷涂制造技术目前广泛应用于维修和涂料领域,但在航空航天和海军工业的结构承重部件制造中的应用仍在研究之中。
Triton Systems 使用拉瓦尔(de Laval)喷嘴加速气流中的细小颗粒,并在颗粒与基底不锈钢材料(基体)接触时形成热影响较低的冶金结合。

示意图显示了冷喷枪工艺系统。获 CC BY 4.0 许可,通过 Wikimedia Commons 共享 。
定制金属粉末混合物可创建具有特定性能的复合材料。功能梯度材料也是根据特定属性量身定制的。烟气脱硫材料是通过喷雾工艺逐渐改变粉末成分制成的。成分的变化会导致材料性能的逐渐改变,如机械强度、导热系数或热膨胀系数。Triton 系统公司旗下的 TRACE Simulation 部门,借助建模与仿真技术,根据静态机械测试输入结果预测冷喷涂复合材料和功能梯度材料的疲劳寿命。
借助结构力学模块和疲劳模块,该公司开发了带涂层和无涂层的 1 类飞机拉杆的 3D 模型,并采用了真实的疲劳载荷条件,用于确定冷喷涂层如何提高不锈钢的疲劳寿命。在该模型中,ASTM E290-22 狗骨样品需要接受循环应力测试。力和力矩载荷由载荷组定义,狗骨样品的疲劳行为由实验 S-N 曲线公式计算。在模型中的一个样品上使用了耐腐蚀的冷喷 CrC-Ni。铬碳镍通过用户自定义系统来表示,以定制材料属性。该模型生成了复合材料和功能梯度材料组件每个寿命周期的输出结果。
 带冷喷涂层的狗骨样品在循环载荷应力下表现得更好。
研究团队对仿真结果进行了验证,并将疲劳寿命预测结果与实验数据进行了比较。结果表明,喷涂了铬化碳-镍的狗骨样品的疲劳寿命有所提高,在承受循环载荷时受应力的影响较小。仿真结果与寿命预测非常吻合。
TRACE Simulation 基于对复合材料冷喷部件,以及循环承载情况下功能梯度材料的研究,对使用冷喷涂层的不锈钢的性能改进提出了自己的见解。
了解更多有关 TRACE Simulation 系统和这项研究的信息,请查阅相关研究论文:Predicting Fatigue Life of Cold-Sprayed Multi-Materials and Functionally Graded Materials
多物理场仿真推动制造业发展
本文只介绍了制造业的工程师、研究人员和科学家如何使用 COMSOL Multiphysics® 优化产品和流程,以及提高效率的几个示例。
您可以访问 COMSOL 官网的制造行业应用页面,了解更多建模与仿真实例。
参考文献
- Global Manufacturing Market Size and Forecast – 2025-2032. (2025, May). Coherent Market Insights. https://www.coherentmarketinsights.com/industry-reports/global-manufacturing-market
Area Printing 是 Seurat Technologies Inc. 的注册商标。
微流控系统通过比人类发丝更细微的微通道操控流体。作为该系统的核心组件,微泵在生物流体处理与微电子冷却等领域具有广泛应用。多物理场仿真技术使工程师能够以微观尺度所需的精度进行微泵设计。
编者注:本文初版发表于2015年7月17日,本次更新包含修订文本及新版本软件制作的模型图。
微泵设计面临的挑战
在微通道中对流体进行混合、分离和输送具有一定的设计挑战。工程师必须设计出满足微尺寸要求且性能优异的微泵。无阀泵凭借设计简单以及对生物材料更加温和的特性,常被选作微泵方案。然而,在没有传统泵的止回阀的情况下,维持单向流体流动具有挑战性。无阀微泵则依靠结构与流体之间的相互作用来实现单向流动。因此,无阀泵设计不适用于雷诺数较低的流体,或涉及黏性流体、小尺度或低流率的应用。COMSOL认证顾问Veryst Engineering 公司开发了一个模拟无阀微泵机理的模型,克服了这一设计限制。
在 Veryst 的模型中,微泵通过往复式驱动机构等方式,产生振荡流体运动。流体进入水平通道,通道两侧以倾斜角度布置可弯曲的微型阀瓣。这些阀瓣随流体运动发生弯曲,从而实现单向流动,无需采用阀门系统复杂的同步驱动机制。
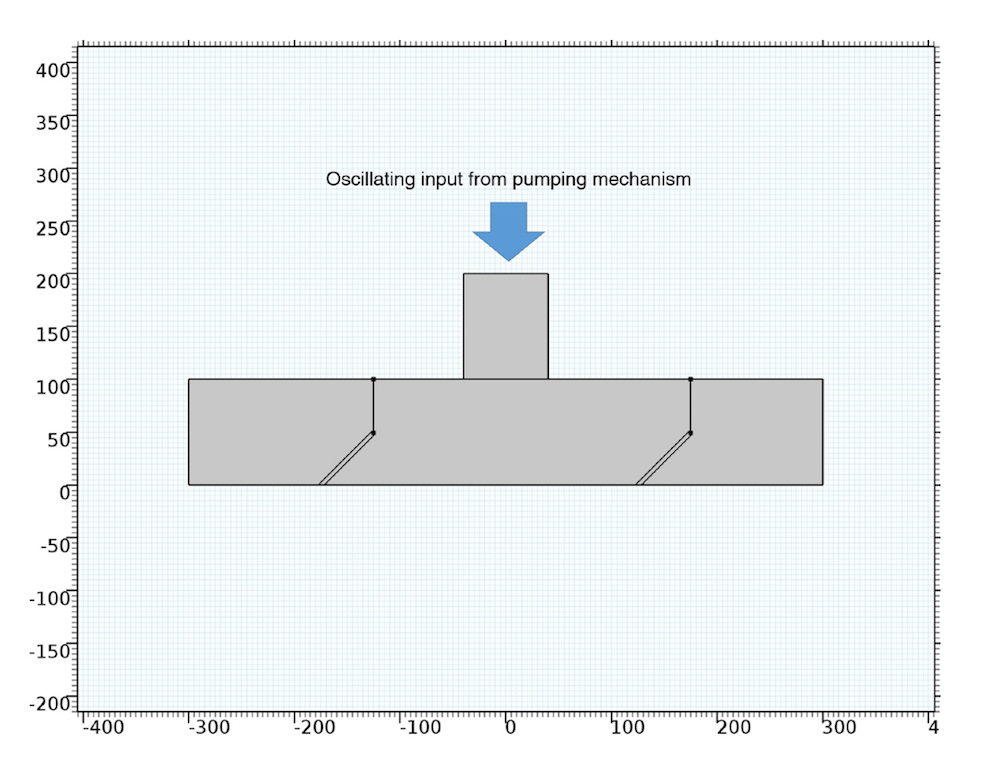 微泵机理模型的几何结构。
通过仿真评估微泵性能
在此模型中,雷诺数设定为16,但也适用于雷诺数远小于1的情况。在 COMSOL Multiphysics® 软件中,通过 流-固耦合 接口设置输入振荡流以及微型阀瓣的物理属性,随后计算阀瓣的响应及其对流体流动的影响。全局常微分和微分代数方程 接口用于计算2秒泵送周期内随时间变化的净泵送率。
模拟从微泵的下冲程开始,即微泵将流体向下推入垂直腔室时。此操作会导致右侧阀瓣向下弯曲,同时左侧阀瓣向上弯曲。在此位置,左侧阀瓣阻碍流体流向左边,右侧流道被拓宽。这种结构自然地引导大部分流体向右流动,因为这是阻力最小的路径。
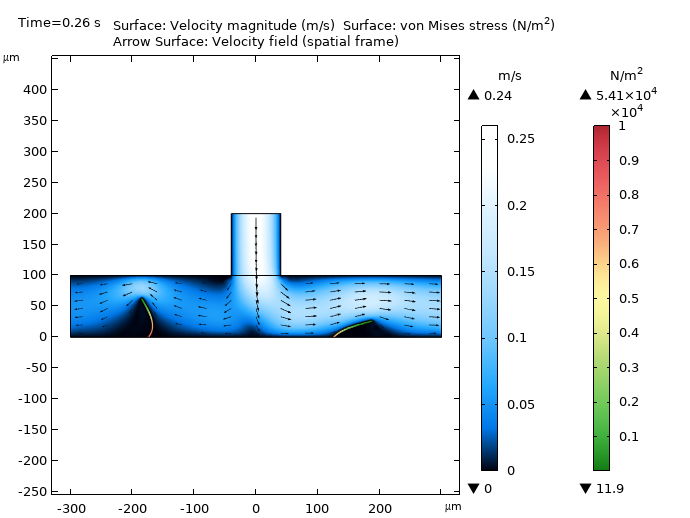 在泵的下冲程期间测量流速大小、速度场和 von Mises应力,此时大部分流体被推向通道右侧。
在泵送上冲程期间,流体被泵入垂直腔室。上冲程产生的流动使阀瓣弯曲方向与下冲程时相反。这种变化不会改变净流方向,因为此时大部分流体从左侧入口被吸入流动通道。
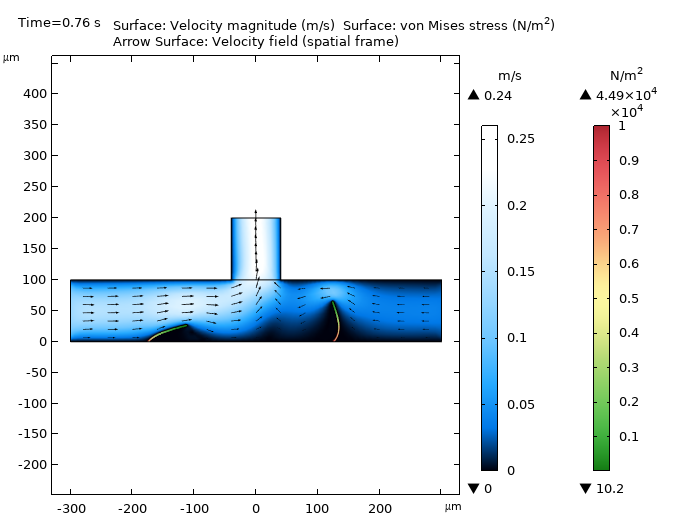 在 0.76s 时,流体被吸入,其中大部分流体在泵送上冲程期间从左侧入口流入。
由于流动流体引起的阀瓣自然变形,这两个阶段均产生了从左向右的净流率。但在整个模拟时间内,此微泵机理维持这种流动的效果如何?
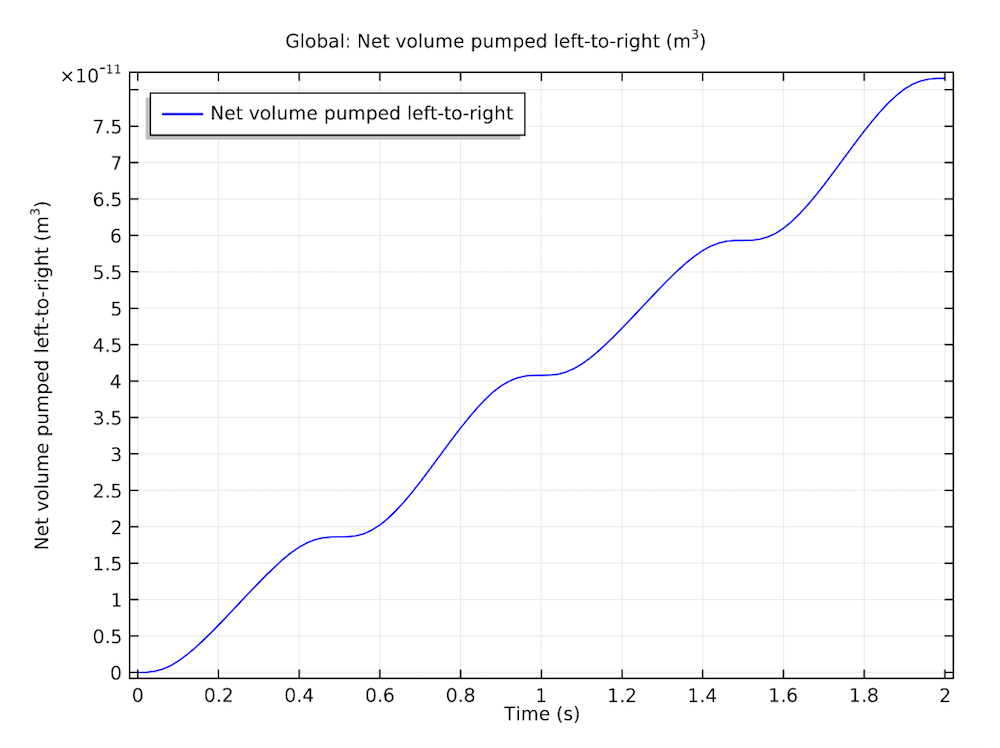 随时间变化的从左到右泵送的净流体积。
在为期 2 秒的测试中,从左向右的净泵送体积持续增加,在冲程速度达到峰值时净流率更高。这表明此模拟无阀微泵机理的模型能在如此低的雷诺数下有效工作,克服了许多无阀微泵普遍存在的局限性。
这种无阀微泵机理未来可能有许多应用,其中之一是用作流体输送系统。在这种应用中,微泵的工作机理可以从左侧的液滴储液池中吸取流体,并通过微流体通道将其输送到右侧的出口。
下一节
在这篇博客文章中,我们仅展示了一组模拟结果。通过自己动手实践 Veryst Engineering 提供的教程模型,您可以直观地了解无阀微泵在不同场景下的工作机理。
在 COMSOL Multiphysics® 软件的大多数功能中,都包含 弱约束 选项。这篇博客,我们将深入探讨什么是弱约束、为什么要使用弱约束,以及使用弱约束时需要特别考虑的事项。
章节内容
如何在 COMSOL Multiphysics® 中实施弱约束?
几乎在所有情况下,COMSOL Multiphysics® 中默认的约束类型都是逐点约束。逐点约束直接应用于自由度 (DOF),通常是网格中的一组节点。
在模型开发器的大多数标准约束功能的设置中,都有一个 约束设置 栏。在这个下列菜单栏中,您可以在两个不同的约束之间进行选择。一些功能的约束列表中可能包含第三个选项,即 Nitsche 约束。
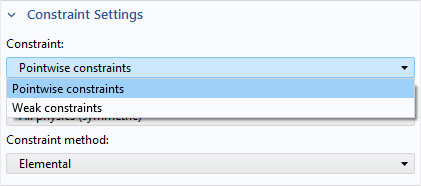
约束设置 栏示例。
不过,默认情况下该栏并不显示。弱约束属于 “高级”功能。您可以在 显示更多选项 对话框中选择 高级物理场选项 来启用该栏。
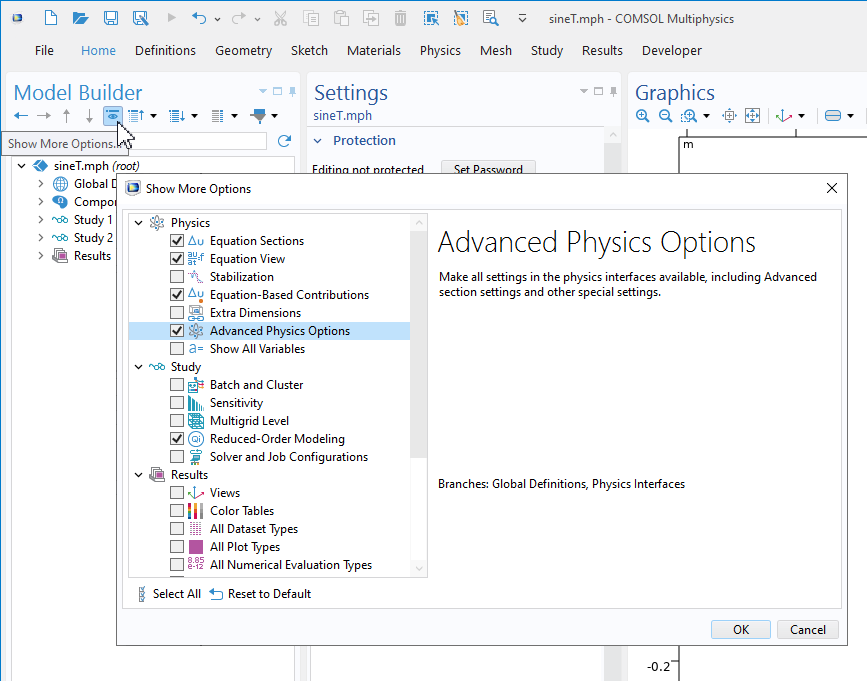 启用 高级物理场选项。
拉格朗日乘子
由于弱约束是基于 拉格朗日乘子,我们有必要先从该主题的一些基本概念讲起。
拉格朗日乘子的概念是由数学家约瑟夫•路易•拉格朗日(Joseph-Louis Lagrange)在变分法研究中提出。在我们的博客诞辰快乐,约瑟夫•路易•拉格朗日中,您可以了解更多关于他的生平和工作。
一般的带约束最小化问题可表述如下:在一组约束条件  的约束下,求函数
 的最小值。接下来的问题是,如何以一般的方式满足这些约束条件。对于简单约束(例如线性约束),可以显式地反解约束表达式并将结果代入
 ,从而减少未知数的数量。但这只是例外情况,而非普遍规律。
现在可以通过求解以下函数的最小值来解决问题:
式中, 是一组新的未知变量,即拉格朗日乘子。由于 为真解,因此很明显,
 的最小值等于受约束 的最小值。但为什么会这样呢?
要找到函数的极值,需要计算所有变量的偏导数,并将它们设为零。在这个示例中,
和
因此,通过对方程组求关于拉格朗日乘子的偏导就可以恢复约束方程,也就是说,约束条件仍然有效。但是,第一组方程更为精妙。要理解对于特定值,为什么它们能确保获得正确的最小值,需要更详细的论证。值得注意的是,新方程现在还涉及约束函数的梯度。
如需完整且详细的解释和举例说明,请参阅:拉格朗日乘子。
有限元约束处理
考虑一个简单的线性静态有限元问题。最终离散矩阵形式可以写为
式中, 是刚度矩阵,
 是自由度向量,
 是节点载荷向量。为了能够求解此方程组(使刚度矩阵非奇异),必须已知至少一定数量的自由度值。例如,对于传热问题,至少需要一个温度,而对于三维固体力学问题,至少需要知道 6 个位移自由度。最常见的方法是直接输入该自由度的数值。此外还有其他选项,如热量传递分析中的对流边界条件或结构力学中的弹簧条件。
实际应用中往往会施加远超稳定性所需的约束,例如在整个边界上应用约束。只要存在一些受约束的自由度,就可以将方程组按如下形式进行划分:
式中,下标 a 表示激活的自由度,下标 c 表示受约束的自由度。矢量  包含受约束节点上未知的反作用力。这一术语来源于固体力学反作用力的概念。例如,在热量传递中,反作用力就是热通量。大多数情况下,约束节点上不施加任何载荷
 ,因为它们对解没有影响。
 的值是已知的,例如
 。在求解有限元方程时,最基本的处理方法是只求解激活的自由度。约束值的影响可以移到方程右侧,得到
求解简化后的方程组后,就可以使用以下方程在结果估计步骤计算反作用力
实际计算时,只需组装  矩阵,其余矩阵乘法运算可以在单元层面更高效地完成。
这种表述反作用力的方法假定问题是线性的,因此矩阵是常数。一种更通用的表述方式是,反作用力是残差计算的结果。对于激活的自由度,收敛解的残差很小。在受约束节点,残差较大,可以解释为反作用力。
在 COMSOL Multiphysics® 中,基本上 后验 是可以做到的使用 reacf() 算子计算与节点相关的反作用力。请注意,得到的值是集中的节点值而非连续分布场。根据单元中使用的形函数,这种节点值的分布可能不是很直观。不过,其求和结果在数值舍入误差范围内是精确的。
这种方法的缺点是,如果需要在计算中使用反作用力,它们就无法使用。
注:上述描述基于一般的有限元公式,是对 COMSOL Multiphysics® 内部实际处理方式的极大简化。实际上约束处理要复杂得多。例如,可能涉及非线性约束,或是连接不同物理场变量的跨场约束。
引入拉格朗日乘子法
现在,继续讨论离散化形式。为了不那么抽象,我们举一个固体力学的例子。对于线性问题,可以证明势能为
将 W 与位移最小化,就能得到之前使用过的普通方程组。现在,将所有约束条件与各自对应的拉格朗日乘子相乘后加入势能表达式:
为清晰起见,自由度向量分为无约束 DOF (  ) 和有约束 DOF ( ) 。关键区别在于:新公式中将受约束自由度同样视为未知量。
为简单起见,假设受约束的自由度无外载作用。对各组变量求导后得到如下方程组:
利用第二行方程可以很容易地验证,拉格朗日乘子与上文介绍的节点反作用向量  完全相同。最后一行方程简单地说明了
 。
如果原始刚度矩阵是对称的(通常是这种情况),那么这个新方程组也是对称的。但此表述存在以下局限:
- 与只求解激活的自由度不同,这种计算方法需要求解激活的自由度、受约束的自由度和拉格朗日乘子。
- 矩阵对角线存在零元素,部分线性方程组解法无法处理。
- 出于数值计算考虑,必须对方程组进行适当的比例缩放。原刚度矩阵元素的量级可能与单位值相差甚远。
尽管如此,该方法仍具显著优势:
- 反作用力值本身构成问题表述的一部分,不能仅视作结果量。
- 使用拉格朗日乘子时,强非线性约束条件的收敛效果会更好。
- 在逐点约束中无法使用时间导数。如果需要,使用拉格朗日乘子法是唯一的选择。
弱约束
弱约束条件同样基于拉格朗日乘子概念。不过,在离散化之前的数学描述中已经考虑了约束条件。
有限元公式的基础是使用基本方程的弱形式。在固体力学中,这也被称为虚功原理。计算公式如下:
式中,  是应力张量,
 是应变张量,
 是牵引向量, 是位移场。符号
 表示变分算子。在 COMSOL Multiphysics® 中,它由
test() 和 var() 算子表示。符号约定与软件保持一致。
为简单起见,假设载荷(牵引力)只作用于边界。在更一般的情况下,也可能存在体积、边和点载荷。
为了使公式更加完整,需要在边界的某些部分设置位移的指定值,
在用选定的形函数近似位移时,该数学表达式将转化为有限元方程的离散化形式。
基于拉格朗日乘子的思想,现在可以通过添加一个额外项,将约束条件纳入弱表达式中:
式中,  是一个定义在约束边界上的拉格朗日乘子。假设
 只是一个指定值(与解无关),那么最后一项可以扩展为三项,即
当使用有限元法将弱形式表达式转换为离散方程时,与位移一样, 使用形函数在单元上近似。原则上,两个场的形函数可以相互独立地选择,但这样会失去刚度矩阵的对称性(甚至会使矩阵变得奇异)。因此,通常使用与位移相同的形函数。组装后的方程组如下所示
矩阵  和
 源自上述弱表达式中的第三项和第四项,只要位移和拉格朗日乘子使用相同的形函数,它们就具有对称性。
补充说明:矩阵
为便于比较,我们重复上述对离散化系统应用拉格朗日乘子得到的方程组:
可以看出,结构类似,但单位矩阵被 所取代,右侧现在包含  ,它是 的加权形式。
那么,这种修改会产生什么影响?指定自由度的节点值将不再与指定值完全一致。另一方面,节点之间的值在平均意义上将更接近给定函数  。
为了说明这一点,我们来看一个简单的传热示例,比较用标准逐点约束法和弱约束法得到的结果。
示例一:传热
使用二阶拉格朗日单元在单位正方形上以 2×2 网格求解一个二维传热问题。在最右边的边界上,温度设定为 sin(2*Y)。在相反的边界上,温度设为零。在其余边界上,没有任何边界条件,对应于无通量。温度选择指定正弦函数分布是为了避免二次形函数对其进行精确描述。
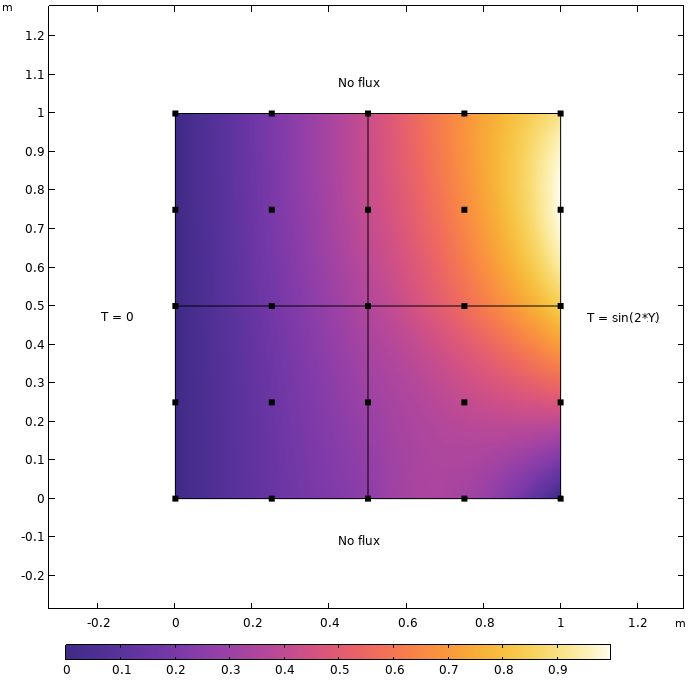 带边界条件和计算温度场的模型。
如果我们沿着右边界绘制温度曲线,两种方法之间的差异几乎重合,如下图所示。
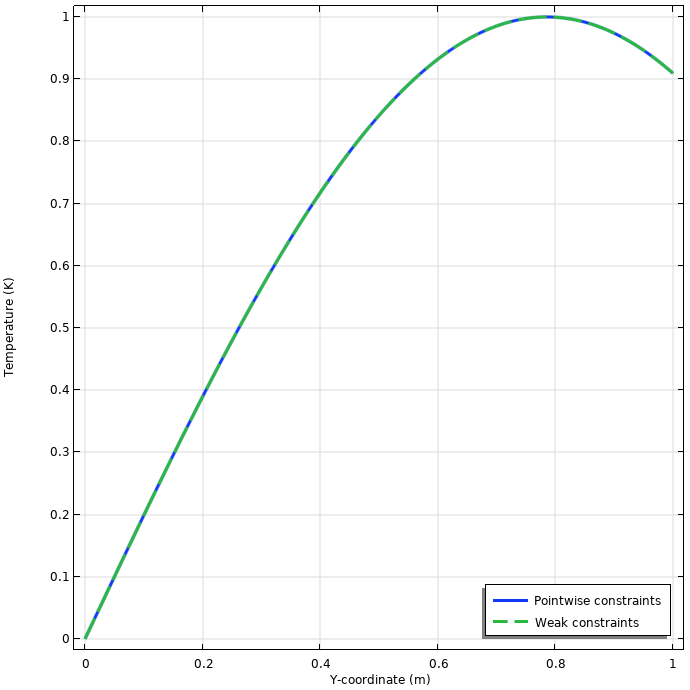 右边界的温度分布。
在下图中,我们可以看到温度与其设定值之间的比较,这是一个更有趣的曲线图。
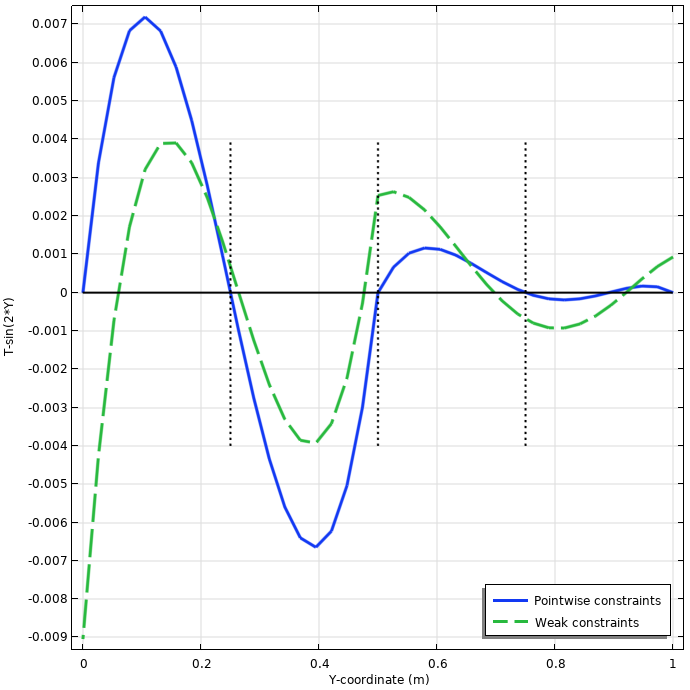 实际温度场与指定温度之间的差异。垂直虚线表示节点位置。
从上图可以看出,在节点点上,逐点约束与指定函数完全一致。而使用弱约束条件时,情况并非如此。
还存在一个或其他更好的解吗?第一个尝试是计算与给定函数相比的平均误差。结果如下表所示。
| 约束 | T-sin(2*Y) 的平均值 |
|---|---|
| 逐点约束 | 2.5*10-4 |
| 弱约束 | 3.6*10-7 |
事实证明,使用弱约束条件时,平均误差要小三个数量级。通过添加拉格朗日乘子场,指定值将在平均意义上尽可能地一致。为了证明这不是巧合,我们进行了一次参数扫描,将边的网格密度从 1 个单元改为 20 个单元。
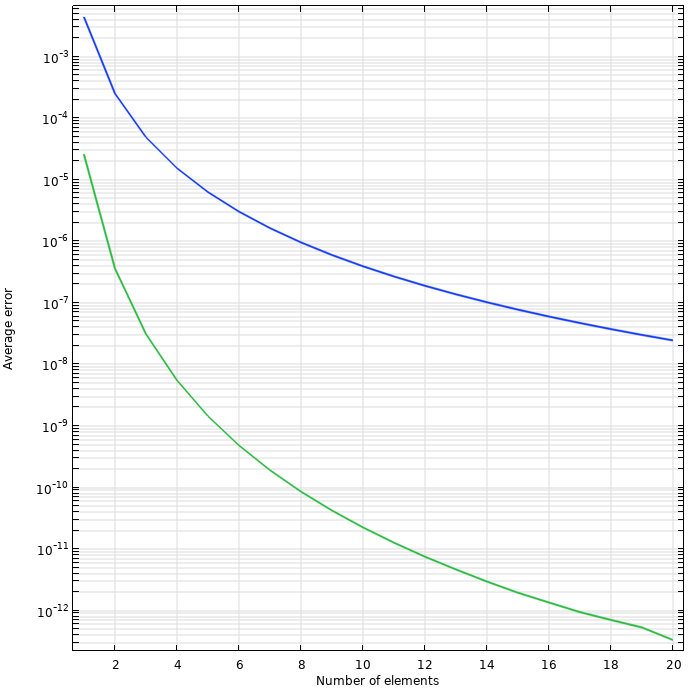 右边界的平均温度误差与网格密度的函数关系。
需要强调的是,这些误差量级本身已经非常微小。对于任何合理细化的网格而言,上述对比主要具有理论研究价值。
在接下来的案例中,约束类型的选择将产生直观可见的影响。
示例二:杆模型
此例中,我们使用的是一根横截面为正方形的杆,它受到单轴拉伸。这是一个有两个域的装配体。一个域使用六面体单元网格划分,另一个域使用四面体单元网格划分。由于这是一个装配体,因此使用 连续性 条件将两个域连接起来。其结果是,网格在共同边界处 不兼容。
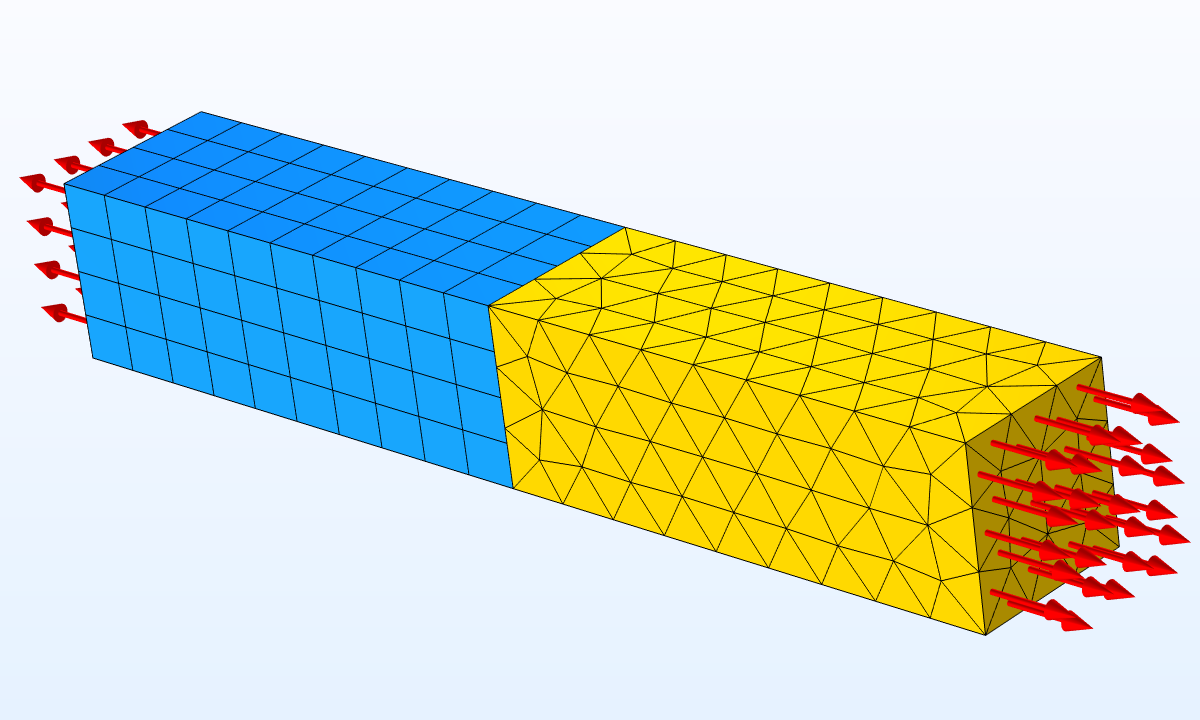 杆模型的网格和载荷。
默认情况下,连续性是通过逐点约束来实现的,因此 目标 侧的每个节点都必须具有与 源 侧相应位置完全相同的位移。根据选择哪一侧作为目标,将得到不同的结果。
 使用逐点状约束时杆内的应力分布。在前景中,六面体单元构成目标侧,背景中则为四面体单元。
由于两个域交界处的形函数不一致,应力场中存在明显的局部扰动。随着与连接处距离的增加,扰动会迅速消失。COMSOL博客:“圣-维南原理的应用和解释 ”中详细讨论了这一现象。
如果我们现在改用弱约束,结果会好得多。在下图中,应力采用了另一种标度。误差大约小了一个数量级。
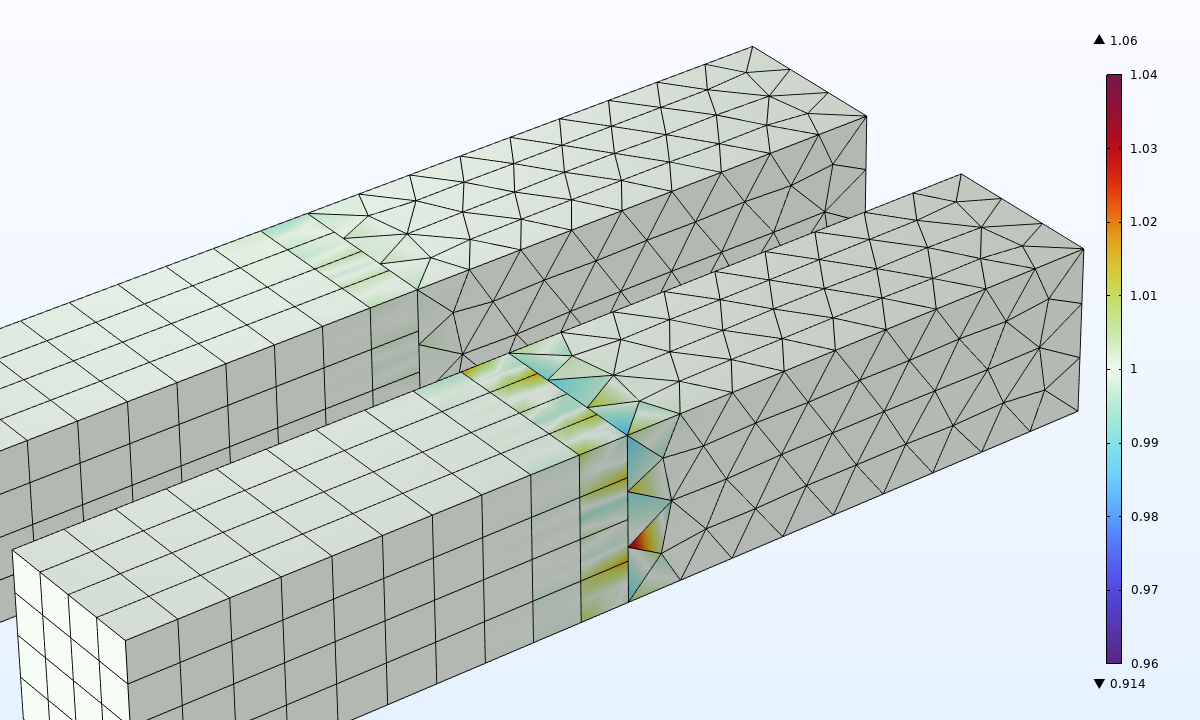 使用弱约束时杆中的应力分布。
结论表明,弱约束法能有效缓解非匹配网格连接时的应力扰动问题。
您可能会问,既然在传热示例中的影响如此之小,为什么在这个示例中两个公式之间的差异如此之大?答案是,指定温度是平滑的,可以用形函数进行合理近似。而在网格不匹配的情况下,每个单元面上的位移场都由各自的形函数表示,并不具有连续导数。现在,弱约束的平均效应变得更加重要。
Nitsche 约束
COMSOL Multiphysics® 中的一些约束功能允许使用第三种类型的约束实施方法:Nitsche 方法。本文不展开理论细节,它也是一种弱约束类型,但不依赖于拉格朗日乘子的使用。它没有增加额外的自由度。以下是将该方法应用于同一个杆示例时的结果。
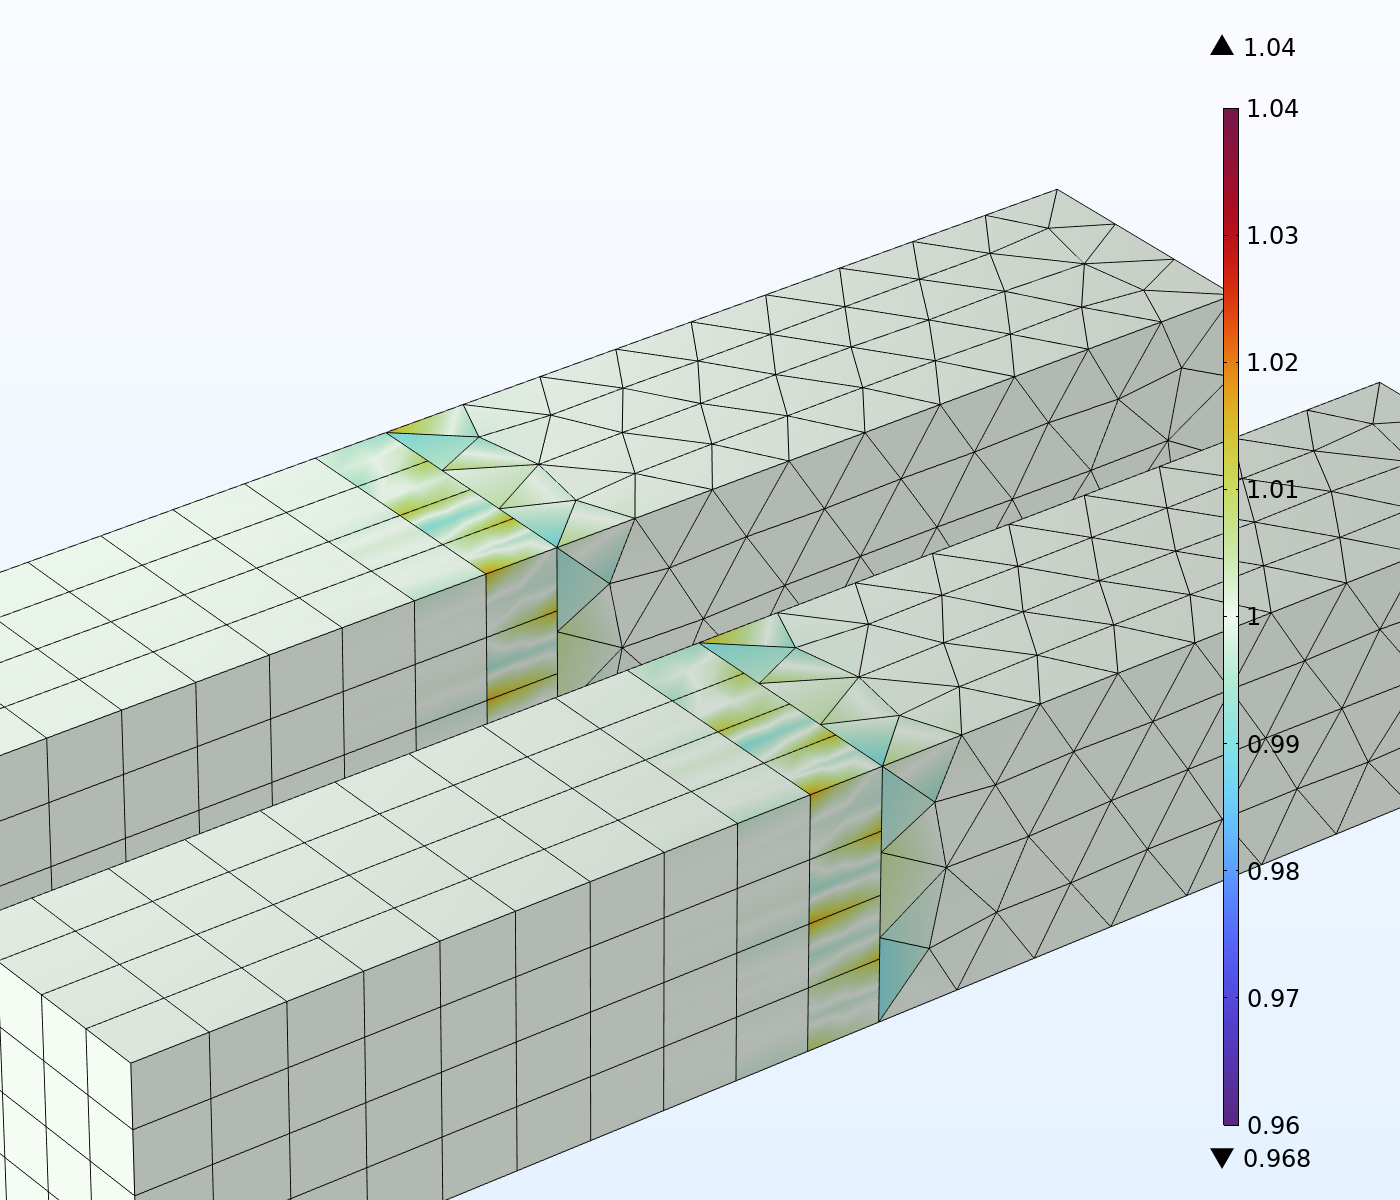 使用 Nitsche 约束条件时杆中的应力分布。
Nitsche方法有多种变体可供选择。这里使用的是默认的对称方法。可以看出,源点和终点的选择不再重要,误差甚至比使用弱约束时更小。Nitsche 约束不仅涉及连接边界上的节点,还涉及与边界上一个面的单元相连的所有节点,因此提供了更多的灵活性。
Nitsche 方法的缺点是,在其默认(也是最稳定的)的实现中,会产生一个非对称刚度矩阵,这可能会大大延长求解时间。如果问题中还有其他效应导致非对称贡献,这一缺陷则可忽略,因为对称刚度矩阵的优势已不复存在。
术语说明
在 COMSOL Multiphysics® 中,当选择使用弱约束时,该功能表示”使用拉格朗日乘子进行约束”。在少数情况下,例如在约束单点或常微分方程 (ODE) 自由度时,拉格朗日乘子只是一个数值而非场量。在这种情况下,情况与上述离散情况相同:没有新的近似值,唯一的影响是可以直接获取约束力。(不过,你可能并不认为这是真正的弱约束)。
在某些情况下,特别是在结构力学接口中,调用拉格朗日乘子的公式时并没有明确提及弱约束。例如,刚性连接件 功能有一个名为 计算反作用力 的选项。
你可能会问为什么需要一个选项来获取反作用力。原因是对于该功能和其他类似功能,除了使用拉格朗日乘子外,没有其他方法可以计算反作用力。另一方面,总是使用这种计算方法可能会导致一些不明显的问题,这将在后文中讨论。因此,需要用户进行交互控制。
拉格朗日乘子的解释
上文提到,对于离散情况,拉格朗日乘子可直接解释为节点反作用力。这一特性更为普遍,并且不局限于有限元方法或固体力学。拉格朗日乘子代表执行约束所需的某种作用。通常,拉格朗日  代表一种能量。在这种情况下,拉格朗日乘子将与约束量在能量上共轭。
拉格朗日乘子的实际单位还取决于受约束物体的尺寸。对于固体力学,采用弱约束边界的拉格朗日乘子单位为 N/m2 = Pa。拉格朗日乘子场可以解释为为了保持指定位移而需要施加到边界上的牵引力场。但是,不应期望该域能准确表示约束处的局部应力场。不过,它在综合意义上是非常准确的。
为了说明反作用力的牵引力场,我们对下图中的短悬臂梁进行了研究。在固定端施加了弱约束。
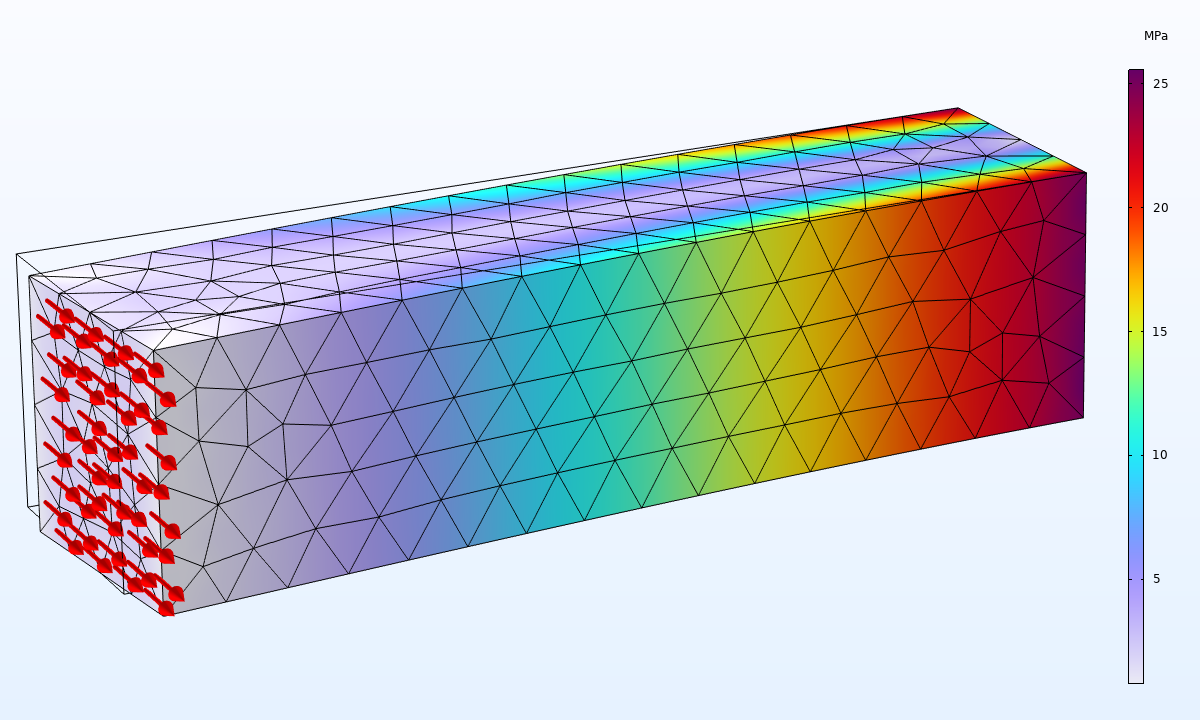 具有 von Mises 应力和外加载荷的悬臂梁。
接下来研究受约束端部的剪应力。根据分析解法,剪应力在横截面上呈抛物线分布。泊松比选择为零,以尽量减少约束效应。在给定的坐标系中,外加载荷会产生剪应力 σxy 和弯曲正应力 σxx。由于固定表面的法线位于 x 方向,牵引力分量 ty = σxy。因此,它应该用 y 方向上约束条件的拉格朗日乘子来表示。下图对这些结果进行了比较。
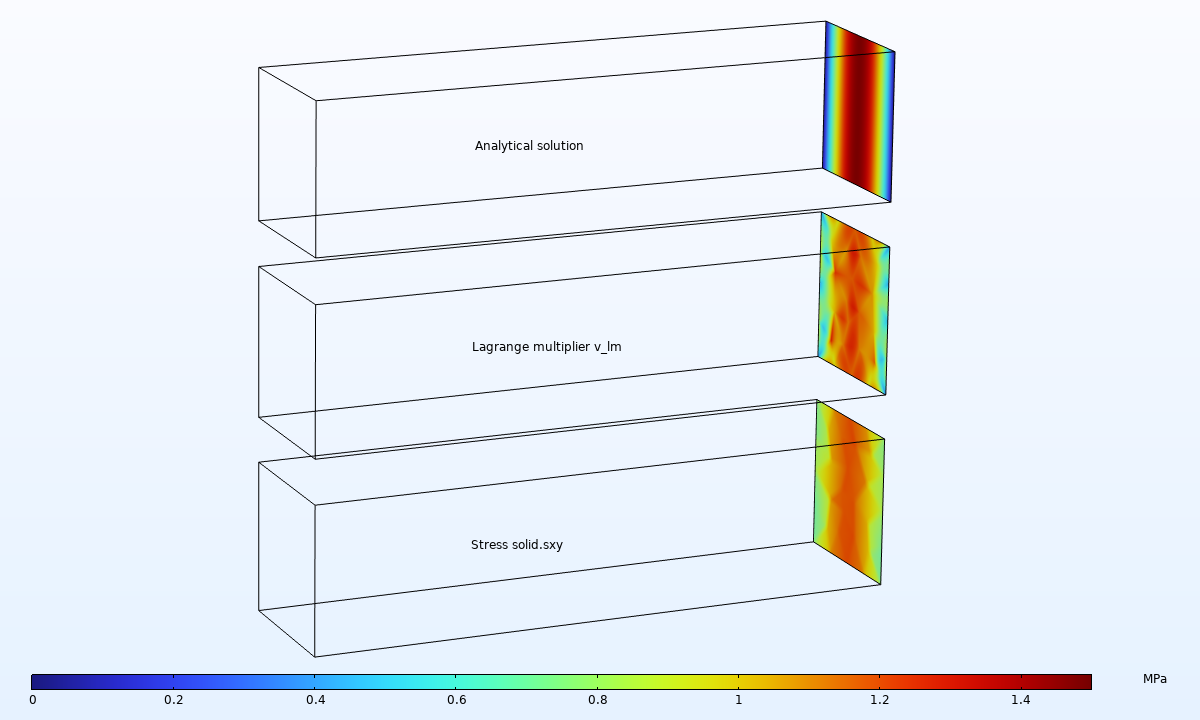 计算的剪应力、拉格朗日乘子计算值和解析解的比较。
在所使用的网格分辨率下,应力和拉格朗日乘子均未精确反映真实解。存在一个显著差异:积分后,Y 方向总反作用力的相对误差在使用应力计算时为 3%,而使用拉格朗日乘子时为 2·10-12。
如果自行编写弱约束,拉格朗日乘数的物理意义可能因约束公式的不同而有强有弱。例如,假设需约束某点,使其变形后位于以原始位置为圆心、半径为 R 的圆周上。
以下展示了两种输入此类约束的不同方式:
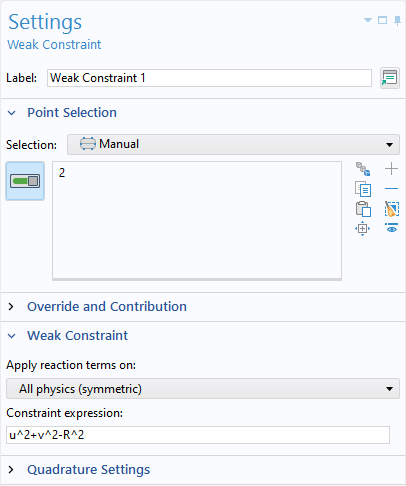
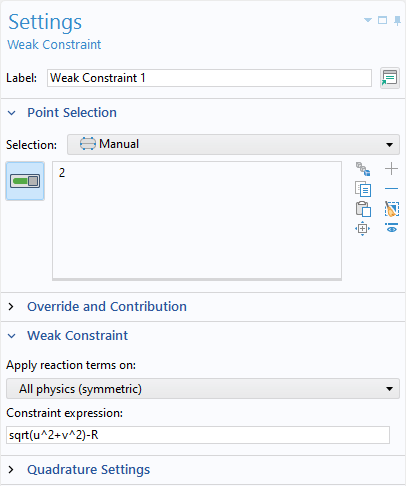
在 弱约束 节点的设置中输入同一约束的不同方法。
这两种表达式都能以相似的迭代次数得到相同的解。然而,在第一种情况下,拉格朗日乘子的值很难解释。从量纲角度来看,它的单位是 N/m(因为它乘以单位为 m2 的约束条件)。在第二种公式中,它实际上是对径向位移的约束。计算出的拉格朗日乘子将是作用在支撑结构上的力。反作用力的方向并不明显,但会沿径向作用。因此,在物理上,该结构由一个无摩擦的圆形边界支撑。
不过,这个问题有两种可能的正确解—— 该点可能附着于圆周上的两个位置,本质上代表圆内侧或外侧的接触,最终解取决于初始条件。
使用弱约束时应注意的事项
约束冲突
在使用弱约束时最常见的问题是,若将其与标准逐点约束应用于同一自由度,二者无法共存。这种冲突可能导致”奇异矩阵””发现 NaN 或 Inf”等错误,甚至是完全错误的解。这种情况通常并非用户有意为之,但也可能在不经意间发生。
例如,如果在一条边界上使用弱约束,而在相邻边界上使用逐点约束。那么在公共边上就会出现冲突。通常,最简单的解决方法是将所有相连的约束条件转换为相同的表述(可能是弱约束条件,因为首先在某处选择它是有原因的)。有些约束的设置中还有 排除的边 和 排除的点 的部分。通过将冲突边添加到此类选择中,也可以解决问题。
在某些情况下,发生冲突的可能性并不明显。可能有一些约束条件是你没有想到的,因为它们或多或少是自动添加的。连续性 条件就是这样一种情况。
更微妙的是壳 接口中的情况,在 壳 接口中,每个节点都对旋转自由度(围绕壳表面法线的旋转)具有隐式约束。因此,如果在 壳 接口的任何对象上添加涉及旋转的弱约束(例如 固定约束 ),就会产生冲突。所有旋转约束(包括隐式约束)都必须改为弱约束。
拉格朗日乘子的单位
在大多数情况下,COMSOL Multiphysics® 中的拉格朗日乘子不带单位。这使得它们与几乎所有其他量不同。单位是隐含的,只能通过反作用力场的物理意义推断。如果需要在结果评估中频繁使用拉格朗日乘子,建议创建包含单位的中间变量。
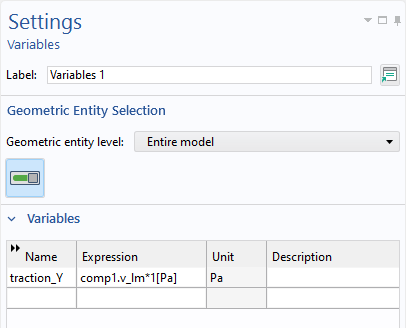
添加一个带有单位的变量来表示拉格朗日乘子场。
变量缩放
有时,加入拉格朗日乘子会使非线性问题的迭代次数增加,甚至无法收敛。出现这种情况的最可能原因是容差处理不当。解决这一问题并确保容差得到正确处理的最佳方法是对拉格朗日乘子的自由度进行手动缩放。为此,请转到求解器序列中的 因变量 节点,并添加适当的缩放比例。缩放应提供拉格朗日乘子的数量级,即其代表的反作用力通量。
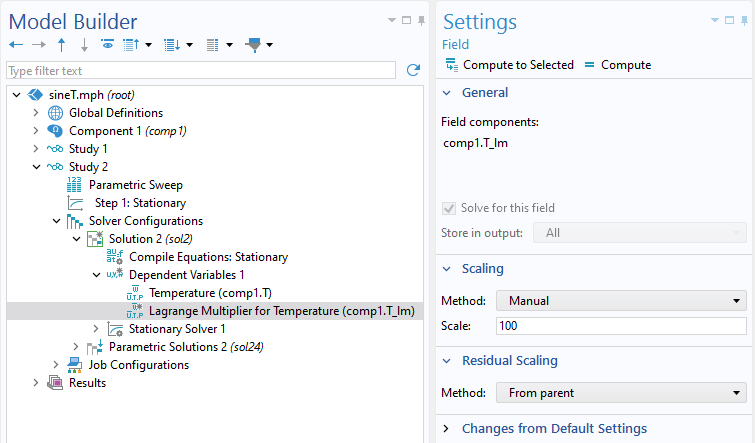 为变量设置手动缩放。
迭代求解器
如果使用迭代求解器求解线性方程组,拉格朗日乘子可能会引发一些问题。刚度矩阵的对角线上有零点,因此它不再是正定矩阵,大多数标准有限元公式都是如此。
因此,某些线性求解器和前置条件器不能用于求解弱约束问题,即共轭梯度迭代求解器和 SOR 类前置条件器和平滑器。您可以尝试另一种迭代求解器,并使用以拉格朗日乘数作为 Vanka 变量的 Vanka 算法,或者使用不完全 LU 因子化算法作为预处理器。
对于多物理场问题,一种可行方法是采用分离式求解策略;若模型规模允许,还可对涉及拉格朗日乘数的场使用直接求解器。
拉格朗日乘子自由度的奇异性
将标准约束条件转换为弱约束条件时,在数值上会表现良好。但是,如果编写自己的非线性约束条件,或使用约束变量的某些表达式,那么刚度矩阵的拉格朗日乘子部分可能会出现奇异性。
在上文使用的非线性约束示例中,当节点被约束移动到其原始位置周围一圈时,其原始配置实际上会失效。
这里的约束表达式实际上是一个以节点为中心的抛物面,因此当 u = v = 0 时,其梯度为零。
作为替代方案,您可以在拉格朗日乘子的自由度中添加一个人为的”刚度”。在上面的例子中,可以将表达式扩展为:u^2+v^2-R^2+1e-6*lm*(u^2+v^2 < 0.01*R^2)
拉格朗日乘子变量的名称为 lm。由于采用布尔表达式,额外的贡献只对小位移有效,因此不会影响真正的解。其作用是在刚度矩阵的对角线上放置一个小数值,以避免初始奇异性。
我们在下一篇博客的"弱约束条件"部分也使用了同样的方法:如何在仿真中设置边界条件。在该部分中,出现奇异性的原因是边界中只有随时间变化的部分具有指定值。在边界的其余部分,拉格朗日乘子的自由度仍然存在,但没有定义它们的方程。
扩展资源
COMSOL Multiphysics® 中的弱约束是强大的模拟技术,但要成功运用它们,需从数值角度理解其底层机制。
如果您想了解更多有关弱约束的信息,也可以查看以下博客:
软体机器人是工程师越来越感兴趣的一个领域,特别是由于其在生物医学行业的应用正日益增加。随着仿生学的不断发展和进步,软体机器人在如假肢、人造肌肉和手术器械等应用中的潜力巨大。在这一领域,执行器发挥着重要的作用,因为它们实质上充当的是机器人的肌肉。这篇博客,我们将通过一个受蝠鲼启发的软体机器人模型,探讨离子聚合物金属复合材料(IPMC)如何被作为执行器使用。
受蝠鲼启发的软体机器人
传统上机器人是由刚性硬质材料制成的。然而,软体机器人的开发(利用弹性体、凝胶或硅橡胶等柔性材料设计机器人)极大地扩展了机器人的应用方式,尤其是在仿生学和生物医学领域。例如,受蝠鲼启发设计的软体机器人可以被远程控制或在其底部安装传感器,这让科学家可以在不干扰水生生物的情况下收集数据,用于海洋多样性研究。相较于传统的螺旋桨动力水下航行器,软体机器人的机动性更高,不容易被水生植物缠住,并且造成的湍流也更小。
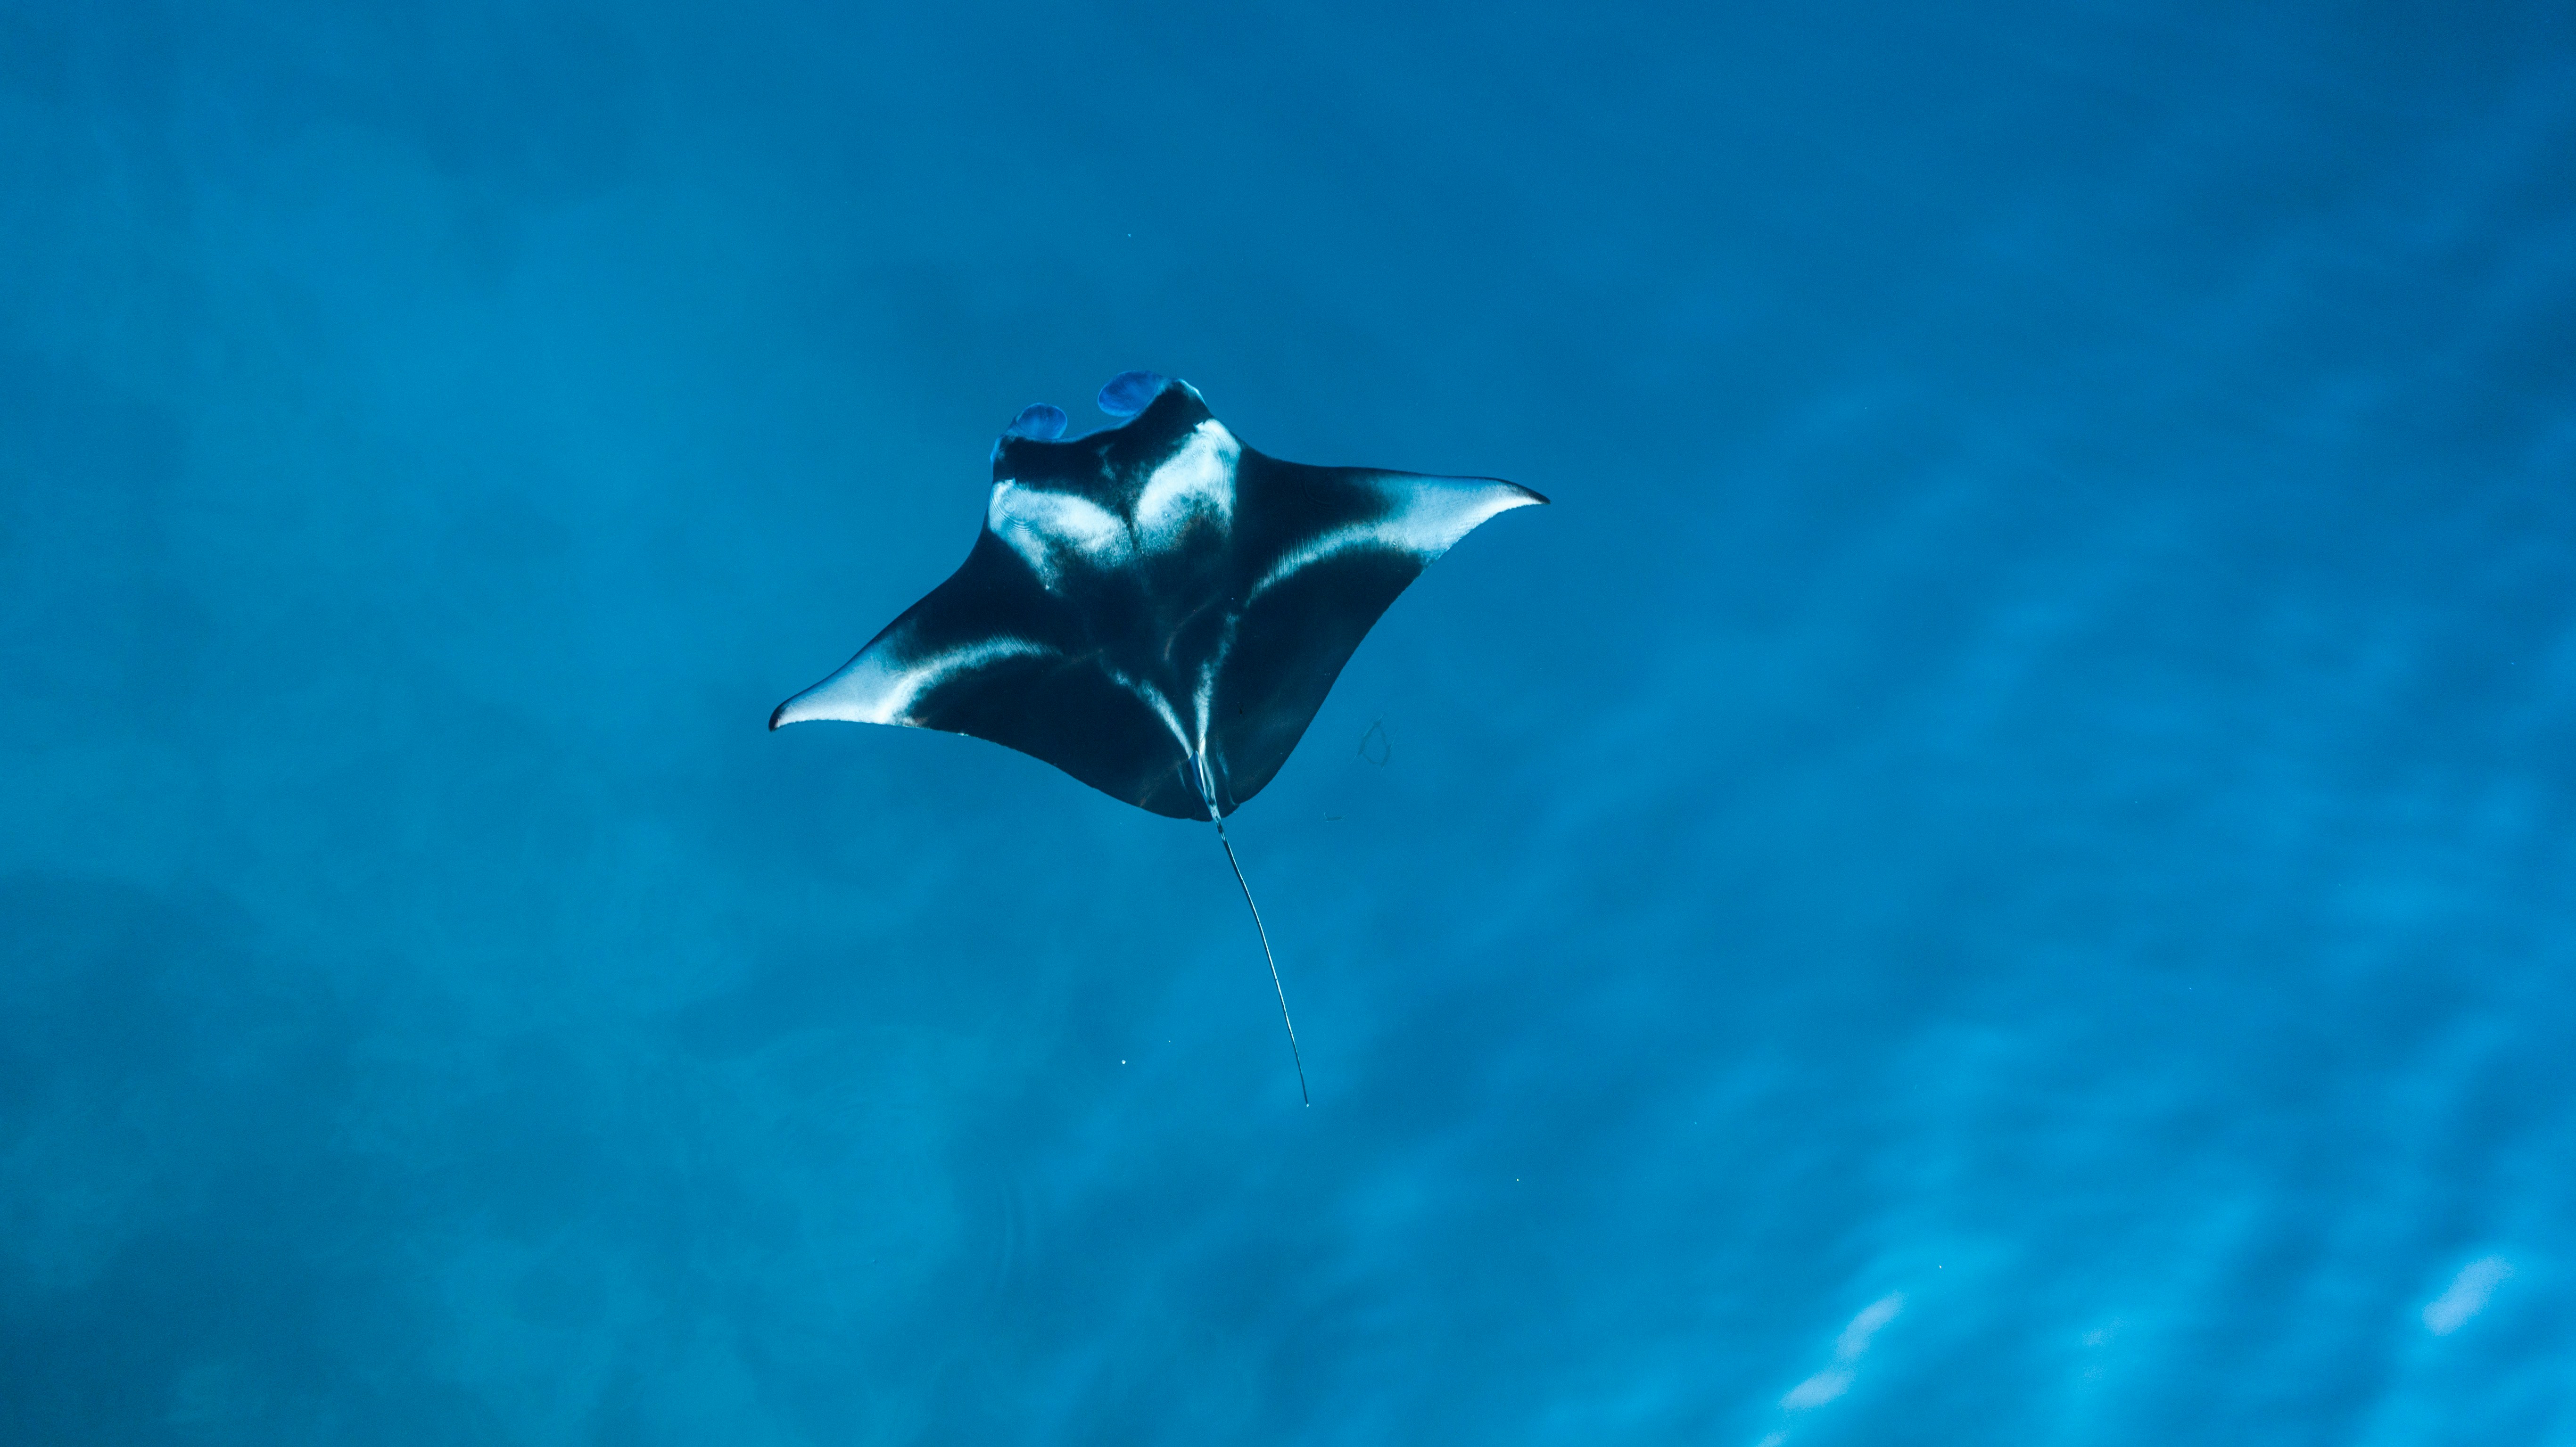 自然环境中的蝠鲼。照片由 Ishan @seefromthesky 拍摄,通过Unsplash 共享。
借助建模和仿真,软体机器人工程师能够研究蝠鲼机器人的设计,来提高其仿生能力。COMSOL 案例库中的机器人蝠鲼中的离子聚合物-金属复合材料执行器模型展示了一种通过建立模型来研究蝠鲼机器人执行器性能的方法。该模型长约 20 cm,翼展宽约 50 cm,与真实建立的蝠鲼机器人大小相当。该模拟使用 IPMC 执行器为机器人提供动力,通过 收缩和膨胀 多物理场耦合节点对流体环境(如海水下)中的运动做出反应。IPMC 是一种电活性聚合物,常用作在电刺激下能产生较大变形的驱动材料。离子电活性聚合物由离子传输产生的膨胀效应提供动力,通常只需要 1 或 2 V 的驱动电压,就能自然产生弯曲运动。这种材料具有质量轻、可操作性强的特点,并且能够在电刺激下产生拍打运动,而不是能效低下的电力传输,因此是人造肌肉的理想材料。
收缩和膨胀 多物理场耦合节点是 COMSOL Multiphysics® 6.3 版本的新增功能。这种耦合对于模拟因物质进入和溶出材料时分别经历的膨胀和收缩尤为有用。在这类模型中,当物质离开材料时会产生收缩,类似于海绵吸水后膨胀而变干后收缩。在本文示例的模型中,这种物质是水合阳离子,它会导致蝠鲼鳍收缩和膨胀从而产生运动。
蝠鲼机器人模型
模拟离子聚合物-金属复合材料
在示例模型中,鳍的两根悬臂梁由三层 IPMC 材料制成,中间层包含容纳移动离子的聚合物。顶层和底层均由一块薄金属板组成,金属板能够导电并形成电压差,使带电粒子上下移动,产生拍打运动。
驱动力由施加在两个金属电极板上的外部电压提供,上部电极施加正弦电压,下部电极接地。鳍片被牢固地固定在梁上,并且可以被动变形。通过测量变形来检测由于运动导致的形状变化程度。在这个示例中,运动由聚合物中水合阳离子浓度变化产生的膨胀引起。IPMC 通过多物理场效应产生力,其中涉及结构变形、质量传输和电流。该模型通过耦合 固体传递 和 固体力学 接口来考虑由膨胀引起的悬臂梁变形,所使用的与位移、浓度和电势相关的本构方程根据热力学原理推导。
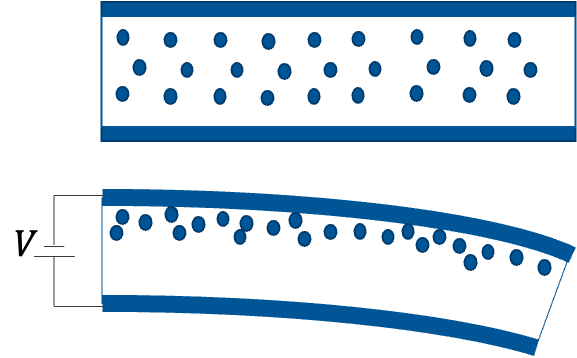 IPMC 悬臂梁如何因粒子位置的改变而弯曲、收缩和膨胀的直观展示。
此外,固体中的电荷守恒 功能用于实现离子聚合物悬臂梁所在的固体域电荷守恒,固体传递 接口用于跟踪由化学势梯度驱动的扩散。
蝠鲼的运动
模拟结果表明,两根 IPMC 悬臂梁的移动可以通过电压控制。这项研究的重点是展示当改变输入电压(例如电池电源)时,蝠鲼可以运动,突出展示了两根 IPMC 悬臂梁可以成功地产生均匀的拍打运动。然而,并未对该模型进行扩展来演示蝠鲼如何在水中响应或是否会游泳。
下图左显示了所施加的正弦输入电压(5 V,0.2 Hz),可以看出两根 IPMC 悬臂梁之间存在相位延迟。下图右显示了 IPMC 梁产生的挠曲,可以看出靠近后缘的梁(绿线表示)由于长度较长,变形更为明显。正阳离子在聚合物中的周期性运动导致悬臂梁膨胀而发生周期性弯曲。
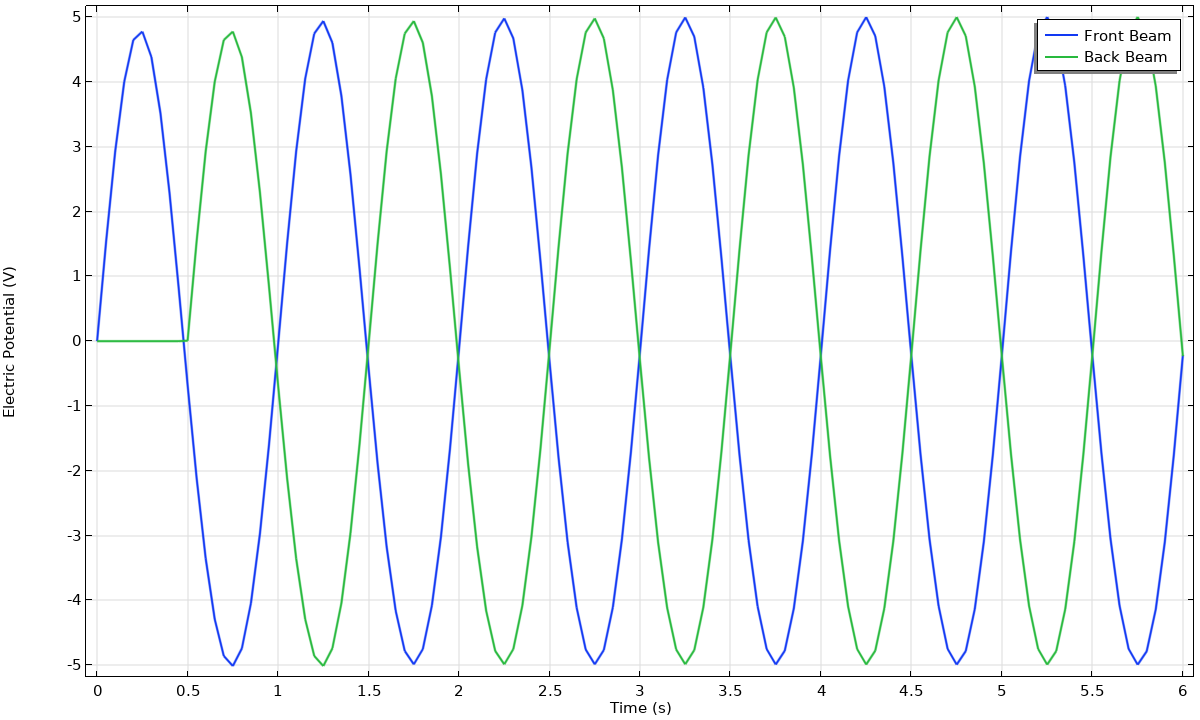
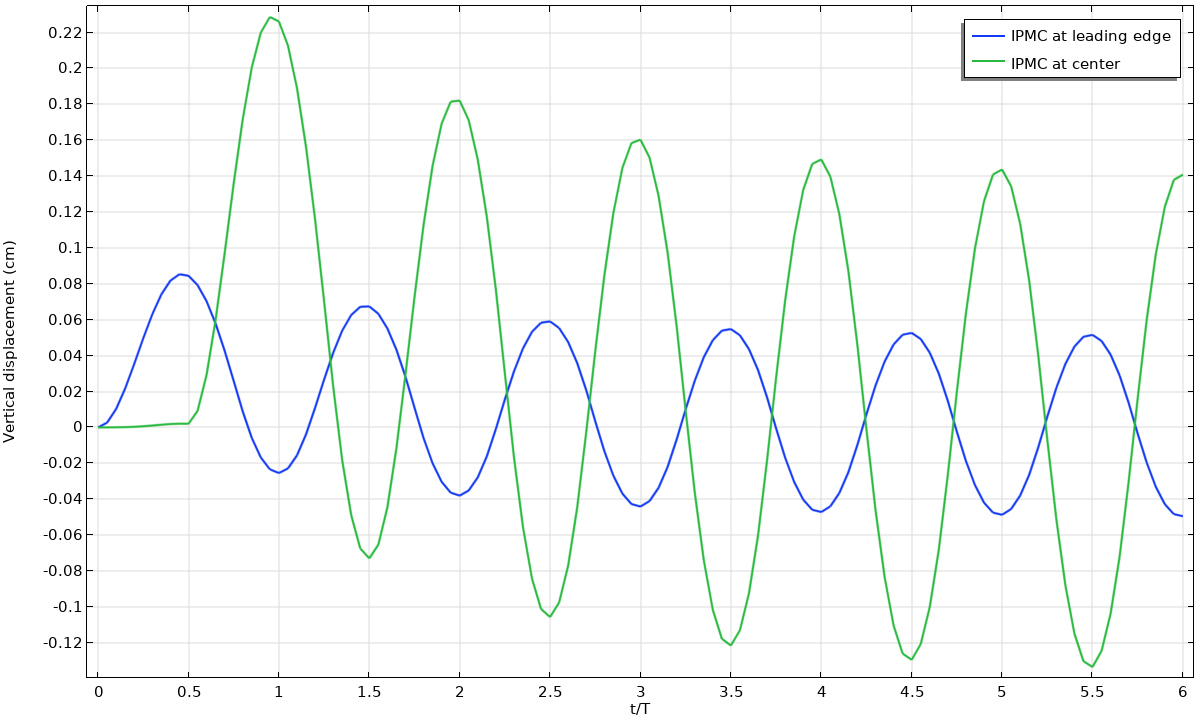
左图显示了两个 IPMC 悬臂梁的施加电压(相位差)。右图显示了悬臂梁因膨胀而发生周期性弯曲。
下图显示了沿整个悬臂梁厚度的粒子浓度分布,左侧为梁底部,右侧为梁顶部。从图中可以看出,电极交界处附近的浓度梯度变化很大,这表明阳离子在厚度上的不均匀分布导致悬臂梁膨胀变形而发生周期性弯曲。当一侧粒子浓度较高时,需要更多的空间来容纳,因此材料发生膨胀以尽可能多地容纳它们。
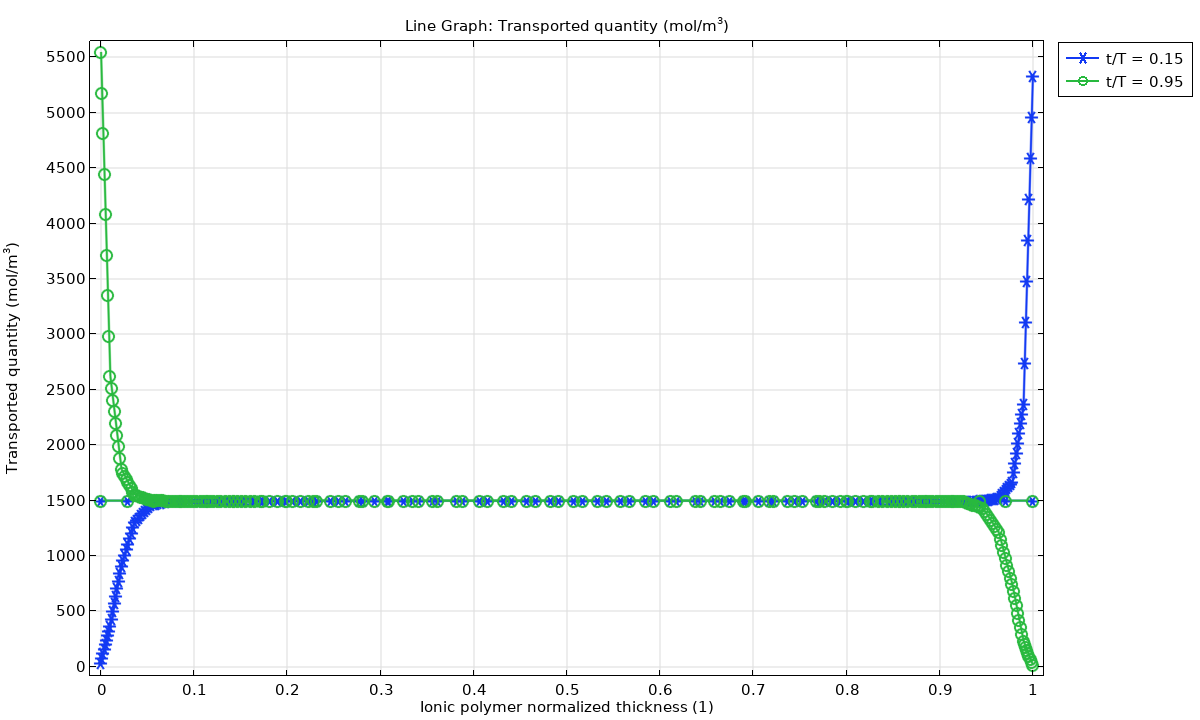 图中显示了阳离子沿每个悬臂梁厚度的分布不均匀,产生浓度梯度,引起悬臂梁膨胀而导致梁弯曲。
下一步
想亲自动手尝试模拟蝠鲼机器人模型吗?点击下方链接,进入 COMSOL 案例库下载相关的 MPH 文件:
延伸阅读
- 点击此处,了解更多有关软体机器人世界的信息:
- 了解软体机器人技术的可能性: 软机器人技术让柔性机器人设计初具雏形
- 了解科学家如何利用机器鱼设计水生机器人: 借助仿真研究鱼类的游动形态
随着集成电路 (IC) 技术的不断进步,电路性能不断提升,结构也愈发紧凑,识别和预防电路故障的潜在原因也变得至关重要。其中,一个尤为关键的因素是金属互连线中由空位累积引起的电迁移。这篇博客,我们将回顾描述电迁移过程的控制方程,并演示如何使用 COMSOL Multiphysics® 软件对这一现象进行模拟。
电迁移的影响
我们日常使用的像电脑、智能手机等设备均依赖于集成电路。这些设备中包括 CPU、GPU 和 RAM 芯片等集成电路,其中能包含数百万或数十亿个半导体元件,用于在处理数据时执行各种计算。只有当信号能在半导体元件之间稳定传输时,才能执行这些计算。这项任务是通过互连线完成的,互连线允许电流在元件之间流动的导电通路。
随着时间的推移,由于集成电路的长期使用,互连线可能会因电迁移而损坏,甚至完全失效。虽然电迁移能发生在任何尺寸的金属中,但更易发生在具有纳米级特征的小尺寸元件中。作为参考,每立方纳米铜(一种常用于互连线的材料)包含几十个原子。
当晶格中的空位迁移并累积形成宏观空洞(无原子区域)或凸起(原子累积区域)时,就会发生电迁移,进而导致电阻增加、过热、材料降解以及结构的整体变差。宏观空洞增长和凸起形成将引起电气短路或开路,从而导致互连线故障。
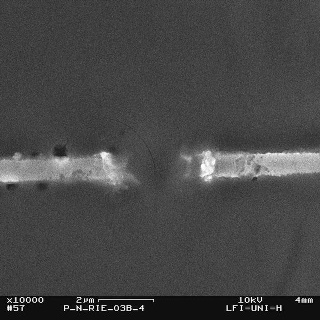 电迁移导致的故障位置图像。图片已进入公有领域,通过 Wikimedia Commons 共享。
空位是指晶体结构中缺失一个原子的位置。理想的晶格中不应存在空位,但在实际情况中,任何晶体都会包含一定数量的空位。空位可能在金属(或合金)凝固过程中形成,也可能因原子随机振动而自发产生。超过绝对零度的任何温度都会发生原子随机运动,且在特定温度下,每个晶格中都分布一定数量的空位,并达到某种浓度平衡。
尽管我们提到空位的迁移或移动,但实际上,空位本身并没有移动,而是原子以跃迁至邻近空位的方式移动,称为“替位扩散”。空位的移动方向看似与原子的运动方向相反。在纳米尺度上,即使不存在外场,整个材料中也会发生许多空位跃迁。在宏观尺度上,由于纳米尺度的运动在平衡状态下是各向同性的,因此不会出现整体的空位移动。然而,当存在外部驱动力时,原子会发生运动,从而在某个方向上产生空位迁移。
导致空位通量的因素有哪些
导致互连中空位移动的主要因素之一是流经其中的电流。当在互连器件上施加电势差时,电子会在电场方向的作用力下产生净运动。当电子流经导体时,一些电子会发生碰撞,并将能量和动量传递给原子。这种动量传递导致一些原子获得足够的能量,从而跃迁到邻近的空位。这种效应产生的空位通量由以下式计算:
1
式中, 是空位浓度,
 是空位扩散率,
 是有效电荷数,
 是元电荷,
 是电场,
 是波尔兹曼常数,
 是温度。
由于结构特性和导电率通常是温度的函数,因此准确求解互连线中的温度分布非常重要。
在描述电场导致的空位通量时,我们曾提到电子在导体中流动,并因与原子碰撞而损失能量。因此,还必须考虑这种能量转移所产生的焦耳热。由于互联电路非常小,电流密度会很高,焦耳热也不能忽略。
焦耳热和与周围环境的热量传递所产生的热梯度也会影响原子和空位的移动。温度梯度带来的额外空位通量为:
2
式中, 是传递的热量。
导致空位移动的另一个因素是空位从高浓度向低浓度的扩散,所产生的空位通量与空位浓度梯度成正比:
3
需要注意的是,扩散系数可能取决于材料内部的温度或应力。此外,晶格微结构对扩散系数也有重要影响。原子(和空位)在晶界处迁移时遇到的阻力明显小于其运动;因此,如果制造互连器件时包含许多小晶粒,将会有更多的晶界作为扩散通道,整体有效扩散系数就更高。晶粒相对于电流流动的方向也会对扩散系数产生显著影响。
由于热膨胀和空位累积,材料可能会变形并引起损坏,从而导致互连线故障。因此,需要求解材料内部的应力分布问题。
原子倾向于从高应力区迁移到低应力区;因此,空位的迁移方向正好相反。这种通量通常与电场产生的通量相反,其计算公式为:
4
式中,是特定材料的空位弛豫因子, 是原子体积, 是静水压力。
现在已知导致空位移动的所有因素,总空位通量即可由这些通量之和得出:
5
然后,可求解考虑了总通量的标准传递方程,
6
式中, 是由于域内空位的生成或湮灭而产生的源/汇项。
另一个需要考虑的影响因素是空位累积区域的晶格收缩,以及空位浓度降低区域的晶格膨胀。这种行为通过空位通量的散度和空位生成所导致的体积应变率来描述:
7
电迁移模拟
要模拟电迁移,我们可以使用 COMSOL Multiphysics® 同时求解多种不同的物理现象,包括电流、固体力学、传热,当然还有空位传输。
让我们先来看看互连的外观。下图显示了一个互连器件的几何结构示例。铝或铜等材料可用作导电材料。根据具体设计和所选材料的不同,主要互连材料周围可能还会有衬里或阻挡层。添加这些层有几个原因,包括防止原子扩散到周围的电介质中,或改善互连材料与电介质材料之间的黏附性等。
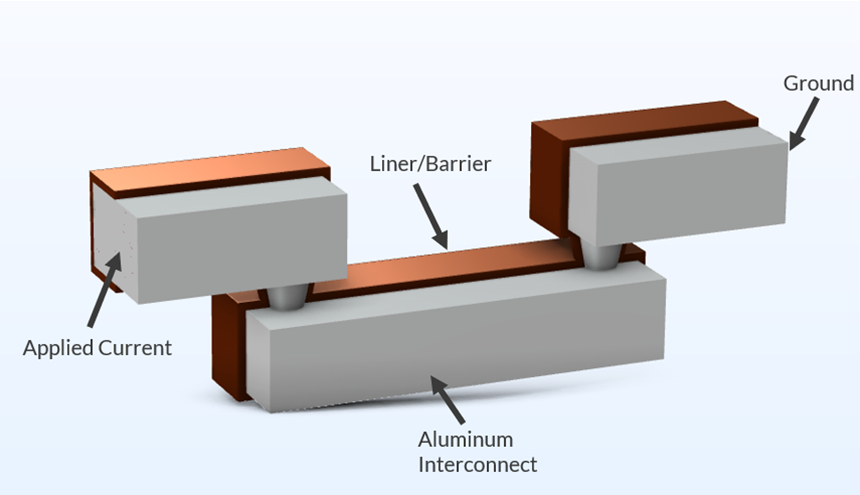 一个典型的互连几何结构。
根据我们定义的边界条件和材料属性,电流 接口可用于求解整个域的电势。无论几何细节如何,都会有一个作为接地(V=0)的边界,以及另一个指定了已知电势、电流、电流密度或功率的边界。
固体力学 和 固体传热 接口用于考虑互连的结构和热响应。假设材料为线弹性材料,本例中不考虑材料的非线性特性。
要在 固体传热 接口中定义适当的边界条件,必须考虑周围的热环境。例如,整个芯片可能通过强制对流或自然对流冷却。在此模型中,衬里的外部边界采用对流热通量条件,而互连的两端则采用恒定温度。
如前所述,互连内的主要热源来自焦耳热效应,可通过 电磁热 多物理场耦合轻松考虑。此外,热膨胀可通过 热膨胀 多物理耦合加以考虑。
COMSOL 官网提供了大量使用 COMSOL® 模拟焦耳热和热膨胀的教程。例如,电-热-机械仿真入门系列文章介绍了设置这些问题的工作流程。
固体传递 接口可用于设置空位传输模型的控制方程。该接口求解相关变量浓度的传递方程,本例中为空位浓度。
默认情况下,传递方程考虑的是浓度梯度引起的扩散通量。但是,为了模拟电迁移引起的总通量,可以添加额外的通量贡献。如下图所示,在 固体传递 接口中使用 外部通量 功能,可以轻松地将这些额外通量纳入控制方程。
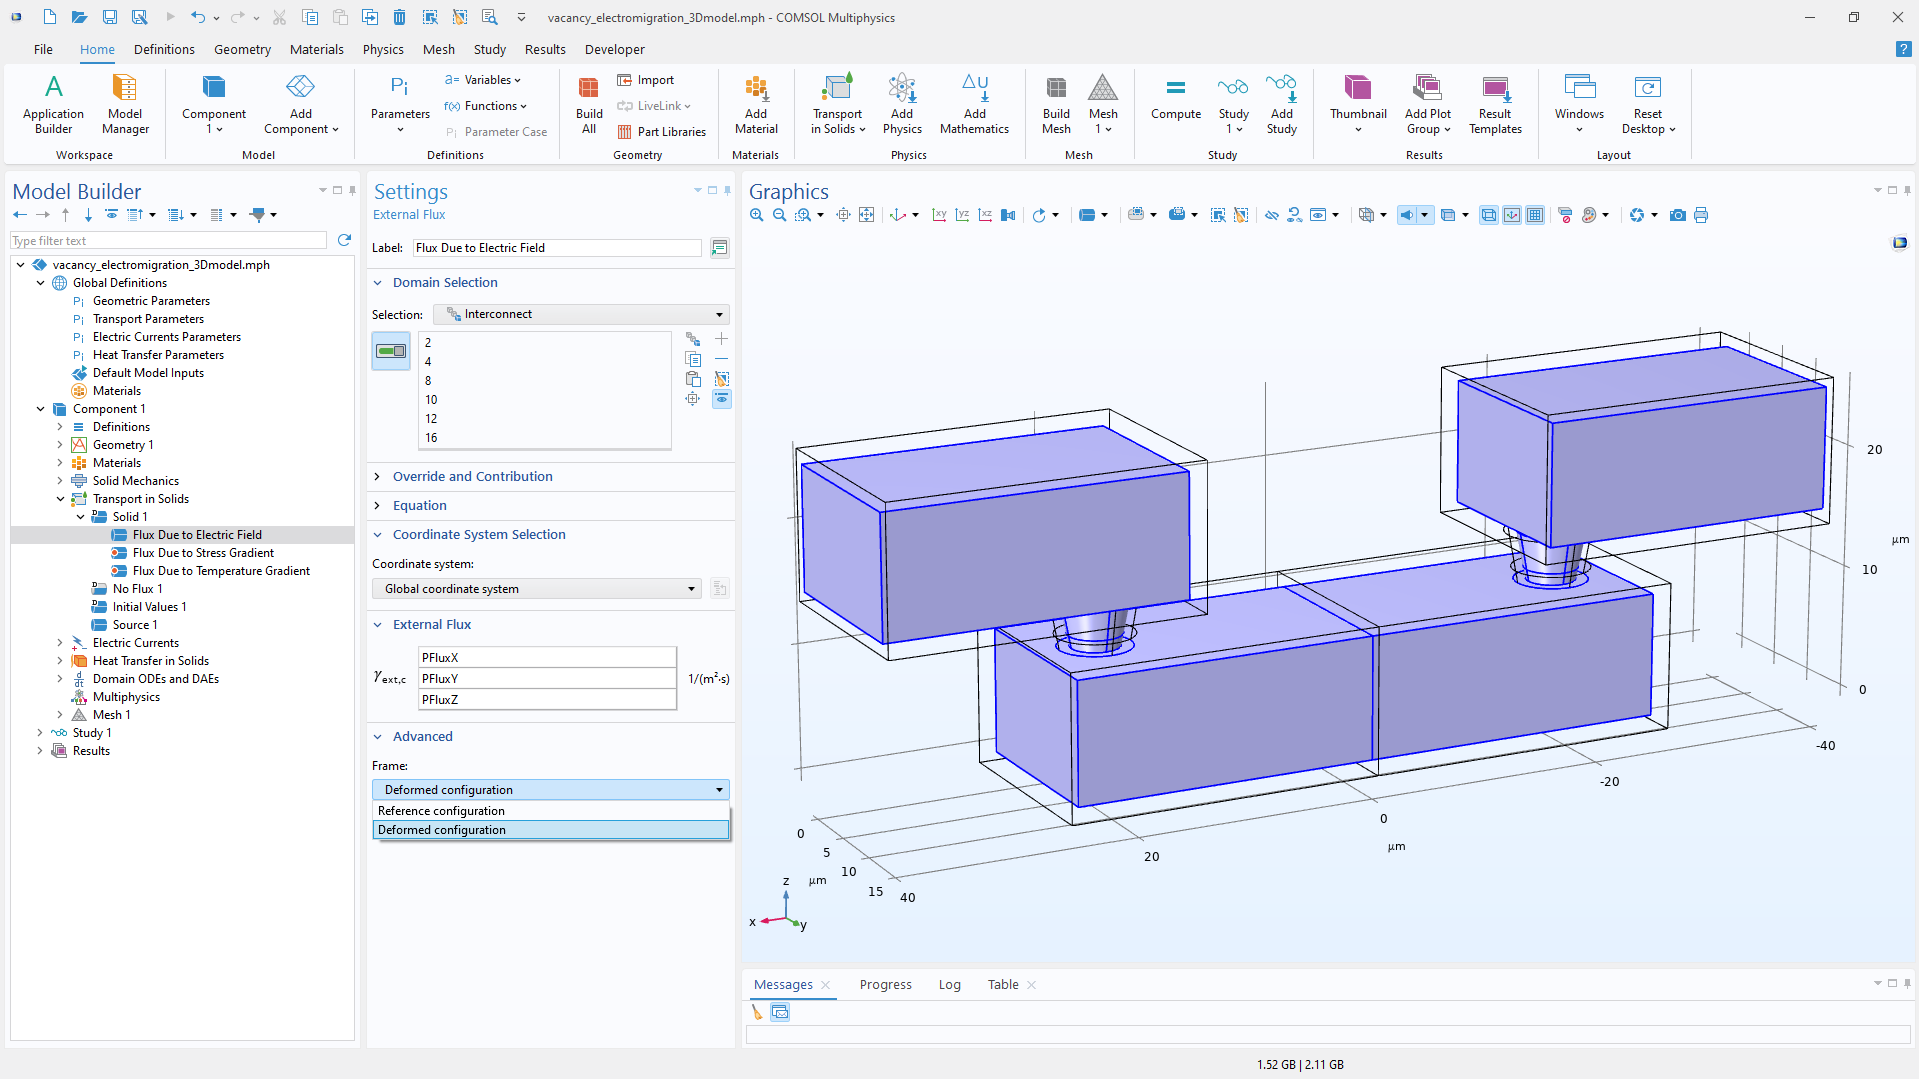 外部通量 功能可以将任意额外的通量添加到传递方程中。
可以看到,电场、应力和温度梯度的通量贡献已被添加到该模型中。相应的通量变量在 变量 部分使用上述表达式进行了定义。
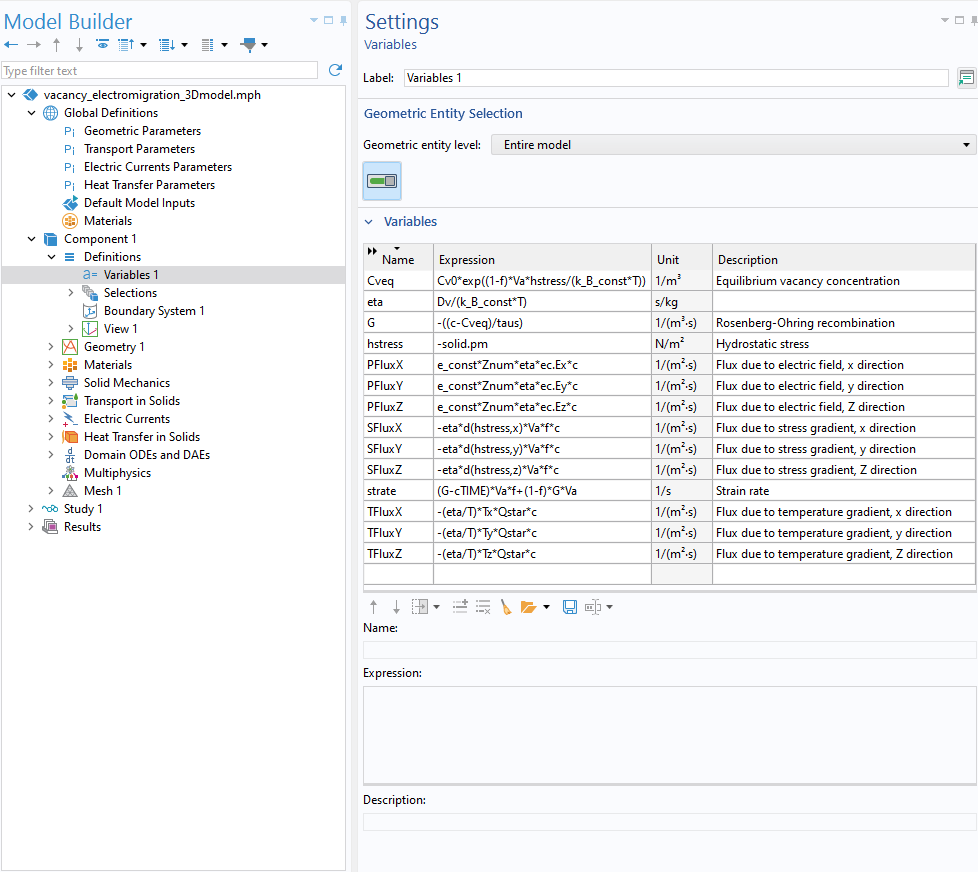 变量包括应变率、温度通量和空位的源/汇项。
要考虑空位累积引起的体积膨胀,我们可以在 线弹性材料 节点添加一个 外部应变 子节点。该功能允许指定任意非弹性应变。热膨胀和蠕变是非弹性应变的典型示例,也可以考虑在内。
结果
利用瞬态分析求解电迁移模型很常见,因为我们通常关心的是需要多长时间才能达到某个临界状态。当然,如果我们求解瞬态研究,解最终会达到稳定状态,而这所需的时间可能也是我们感兴趣的。我们将查看在瞬态研究运行直至解达到稳态时所得到的几个关键结果。
其中,一个需要关注的关键结果是互连内的空位浓度,因为这是我们在传递方程中求解的主要变量。初始空位浓度设定为整个域的恒定平衡值。随着电迁移的发生,阳极附近的空位浓度会降低,而阴极(施加电流的地方)的空位浓度会升高。这种情况一直持续到达到稳定状态为止。电场引起的通量通常与静水压力引起的通量方向相反。空位从阳极迁移到阴极,直到其他通量(流体静通量和扩散通量)与电场导致的通量相平衡。
下图显示了瞬态溶液达到稳定状态后的归一化空位浓度。请注意,归一化浓度的定义是 :空位浓度除以初始浓度(因此在 t=0 s 时,归一化浓度等于 1)。
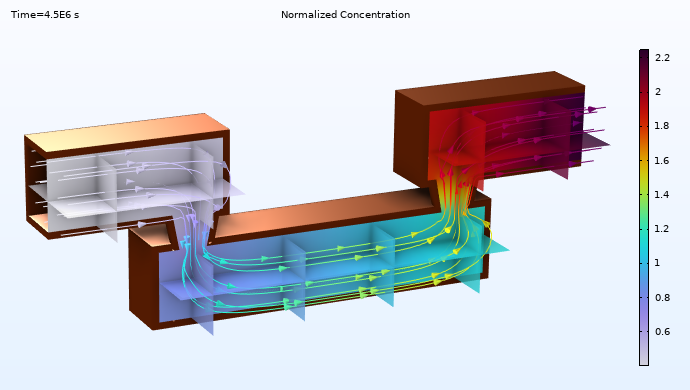 表面图显示了 t=4.5e6 s 时的归一化空位浓度。流线沿电场方向,并用颜色来显示电势。
此外,观察阳极和阴极上的空位浓度如何随时间变化也很有用。从下图中,我们可以观察到空位通量在某一时刻达到了稳定浓度。还可以关注超过临界空位浓度所需的时间。
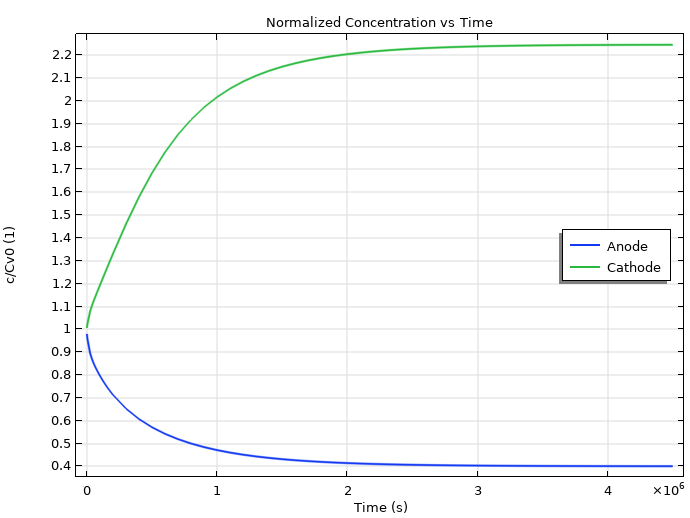 阳极和阴极的归一化空位浓度与时间的关系。
同样,也可以获得阳极和阴极边界上对空位通量有贡献的静水压力随时间的变化。
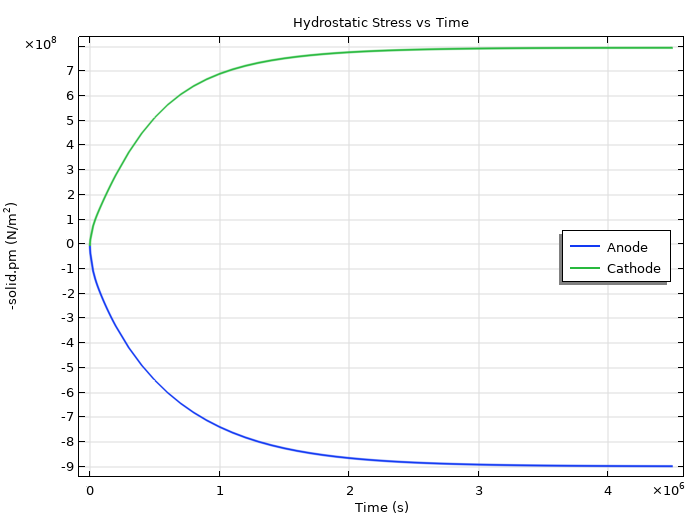 阳极和阴极的静水压力与时间的关系。
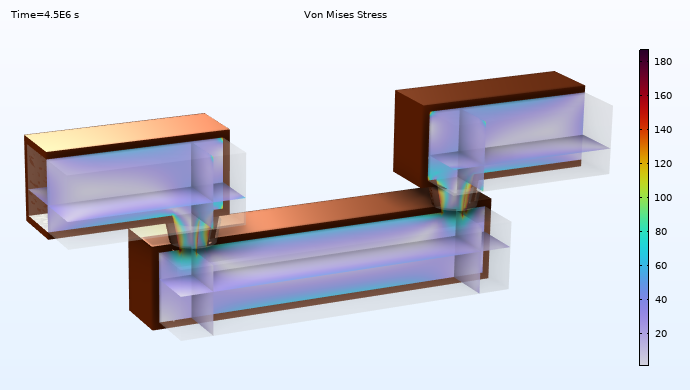 t=4.5e6 s 时铝互连内的 Von Mises 应力(MPa)。
von Mises 应力可能是宏观空位何时成核的指标。但是要记住,尖角处的应力可能是奇异的,您可能需要引入圆角来避免这种现象。有关结构力学中奇异现象的更多信息,请参阅我们的博客:有限元模型中的奇点。
固体传递
在模拟电迁移时,必须考虑结构响应,尤其是域内的应力和应变。如前所述,应力梯度会导致空位迁移。此外,我们可能希望确保应力不会超过材料的屈服应力。如果变形和旋转较小,可以假设进行几何线性分析。
进一步模拟
至此,我们已经介绍了基本空位传递方程的理论和在 COMSOL Multiphysics® 中的设置方法。还介绍了相关的物理知识,如热传导、电流和固体力学,因为在建立电迁移模型时必须考虑这些方面。目前讨论的模型适用于描述故障发生前的电迁移初始阶段。
使用 COMSOL 建立的模型可用于预测空位成核的起始。尽管对空位成核的确切条件还没有达成普遍共识,但有人认为,一旦达到临界空位浓度或应力水平,空位就可能形成。一些研究人员还提出,空位可能会在晶格边界或预先存在的自由表面成核,因为在这些地方,空位形成所需的应力水平会降低。
监测这些标准有助于预测空位可能在域内或边界上成核的位置和时间。成核发生后,可能需要追踪空位的移动和增长。虽然这更具挑战性,但 COMSOL Multiphysics® 同样也可以应对。您可以使用界面追踪方法(如水平集或相场方法)设置此类模拟。下面列举了几个使用这些方法的案例:
结论
这篇博客重点介绍了在预测互连故障时准确模拟空位传递的重要性。通过使用 COMSOL Multiphysics® 的多物理场仿真功能,我们可以深入理解电迁移现象,更有效地预测空位形成的起始时间并评估其对器件性能的影响。
下一步
点击下方按钮,即可进入 COMSOL 案例库,尝试模拟与本文讨论的模型相似的模型:
参考文献
- Orio, R. L. de, et al. “Physically Based Models of Electromigration: From Black’s Equation to Modern TCAD Models.” Microelectronics Reliability, vol. 50, no. 6, Elsevier BV, June 2010, pp. 775—89.