在之前的一篇博客文章中,我们介绍了 Cividis 颜色表,并讨论了传统 rainbow 色图对于色觉缺陷用户的局限性。此后,COMSOL Multiphysics® 软件的功能不断迭代扩展,纳入了更多无障碍且感知均匀的颜色表。在本篇博客文章中,我们将介绍软件中提供的其他无障碍颜色表,讨论它们的适用场景,并演示如何创建自定义颜色表。
点击此处阅读之前的博客文章。
为什么无障碍性至关重要
色觉缺陷(CVD)会使人难以区分某些颜色。最常见的类型是红绿色盲,会影响分辨红色和绿色深浅的能力。患有色觉缺陷的用户在分析以标准 Rainbow 颜色表或灰度呈现的仿真结果时,可能会难以识别内容,甚至产生误读。由于仿真结果通常需要面向广泛的受众进行分享,选择无障碍的颜色表有助于让更多人按照预期解读结果。
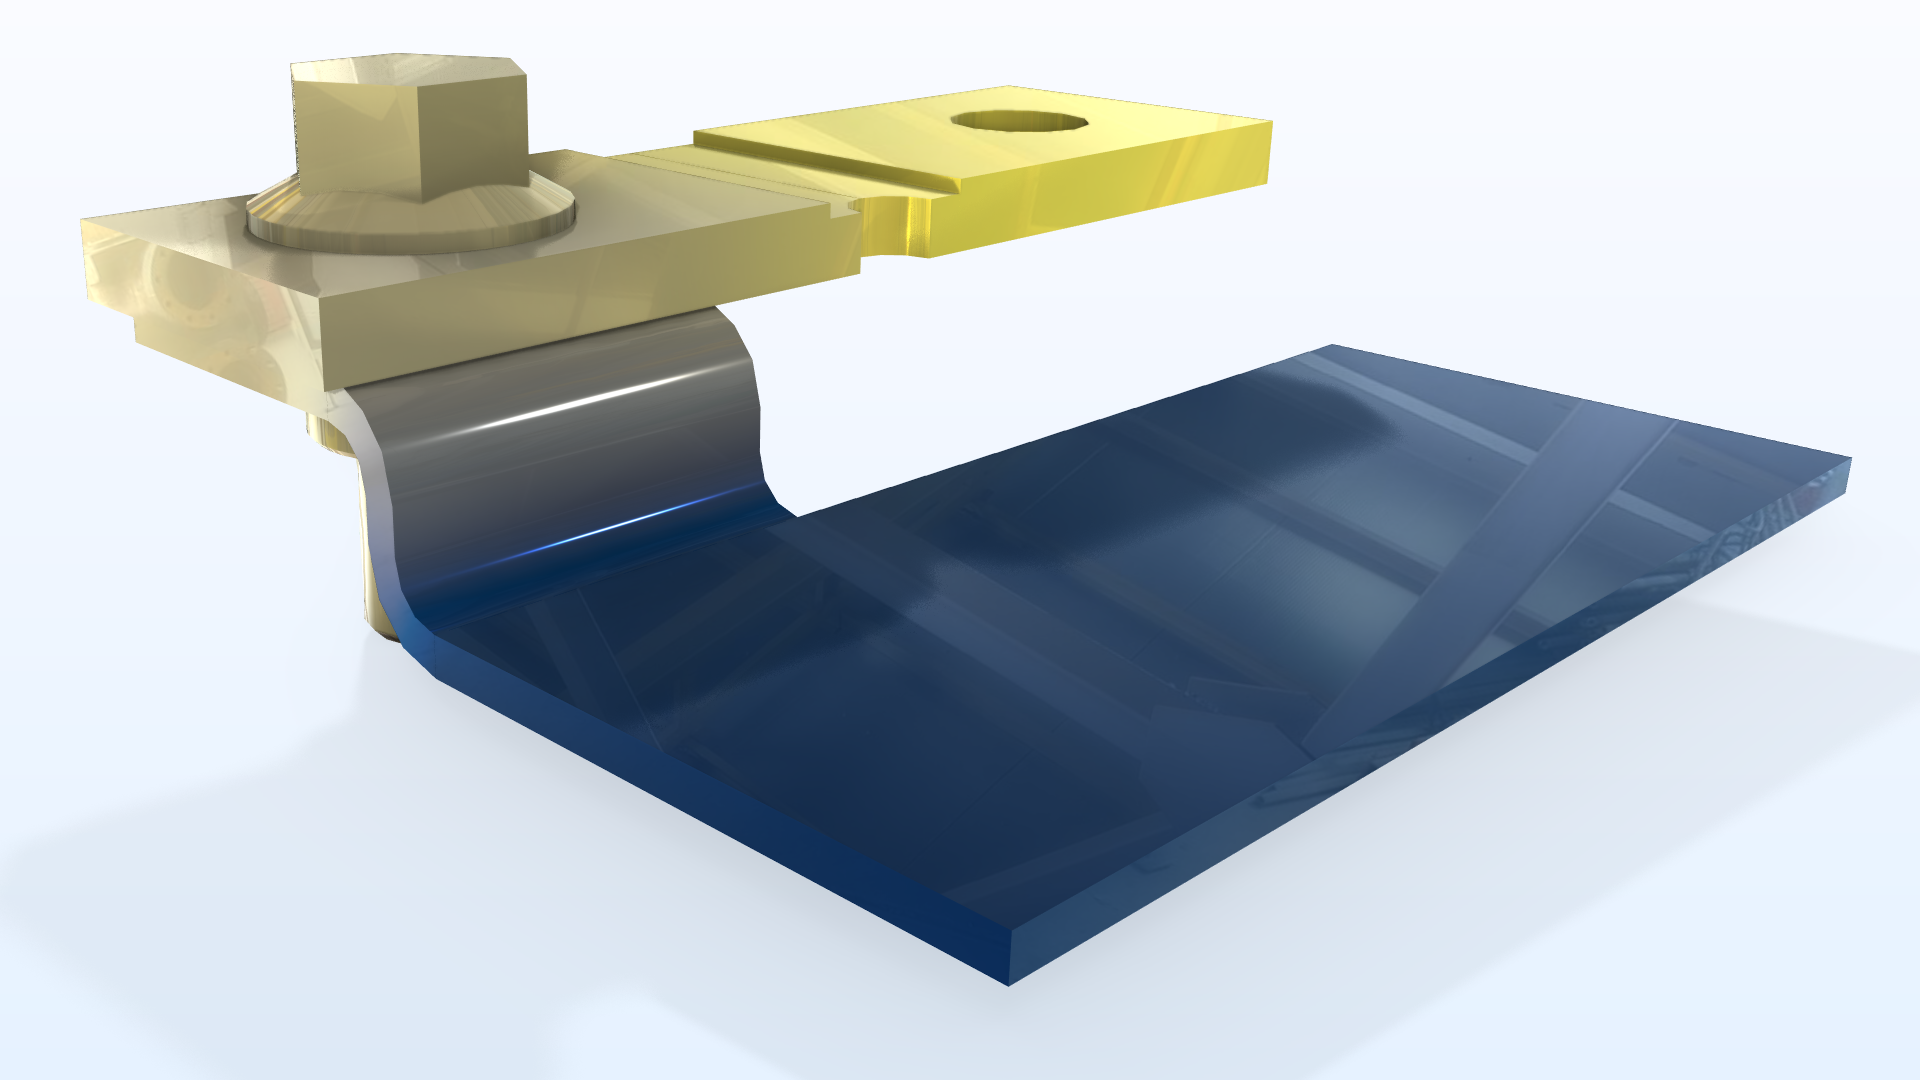 使用 COMSOL Multiphysics® 中提供的 Cividis 颜色表选项显示的大气母线板电位。
内置无障碍颜色表
COMSOL Multiphysics® 内置了多种颜色表,它们既具有感知均匀性,又非常适合无障碍的科学可视化,包括 Cividis, Viridis, Inferno, Magma, 和 Plasma。
所谓 “感知均匀”,是指数据中的等量变化在颜色上也表现为等量变化。无障碍颜色表在颜色和亮度上提供平滑、一致的过渡,使用户更容易识别梯度变化。这些颜色表提供了一系列选项,能够在清晰呈现仿真结果的同时,确保广泛受众均无障碍。无论用户是需要可视化温度分布、应力集中、流体流动还是电场,颜色表的选择对于准确传递模型背后的物理规律都起着重要作用。
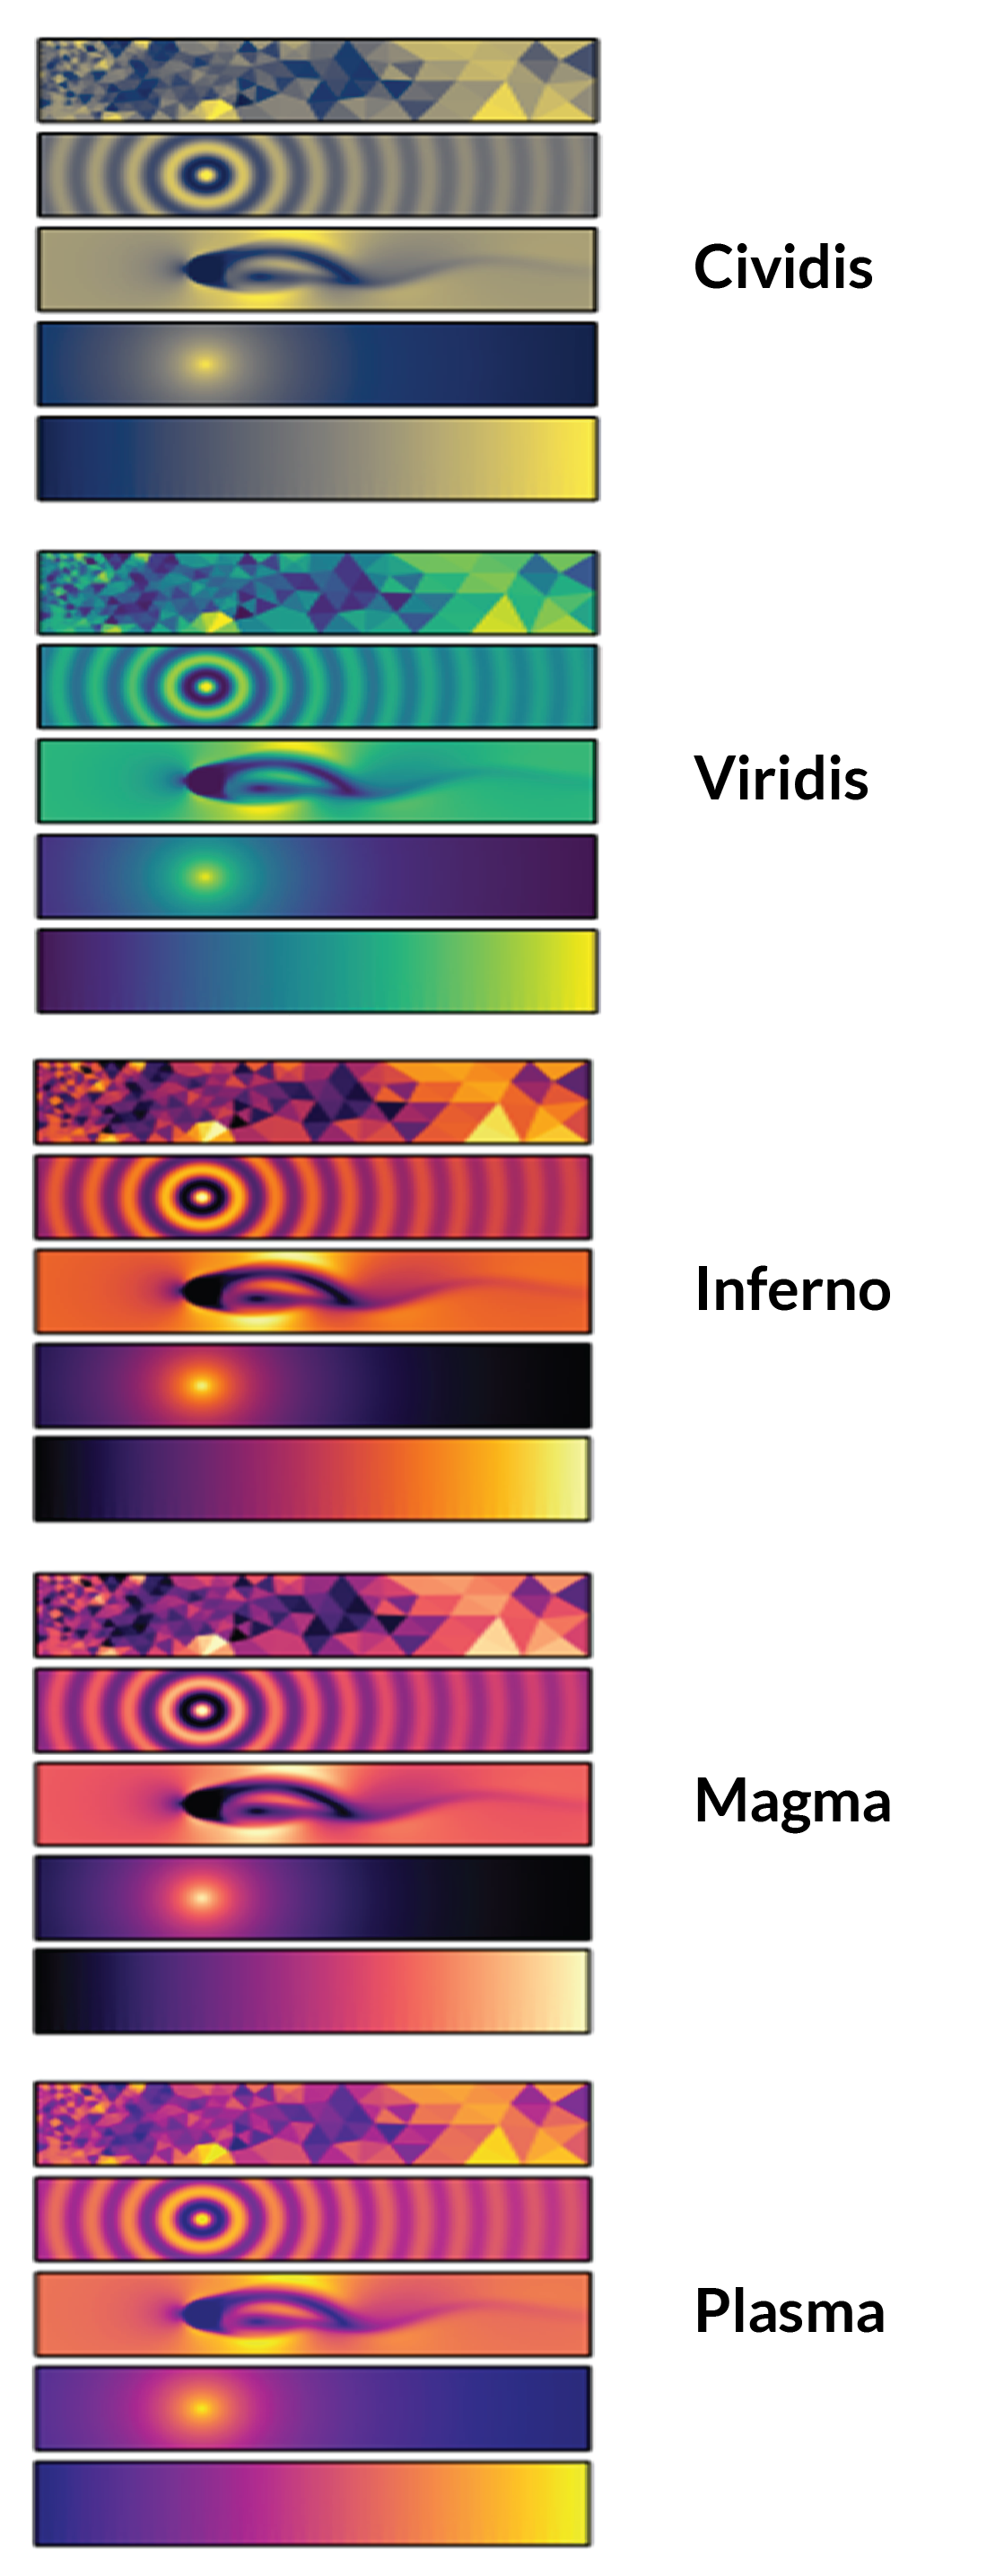
各颜色表在可视化网格绘图、传播波、尾流区域、奇异性和平滑梯度的表现。
虽然这五种颜色表都可广泛应用于各类场景,但某些颜色表针对特定类型的仿真结果会有更出色的表现。Viridis 和 Cividis 适合用于应力、应变、压力、速度和浓度等结果,其平滑的梯度有助于揭示变化。Inferno 和 Magma 能突出展示温度分布和热梯度,提供强烈的对比度。Plasma 适用于电场和磁场幅值、电流密度等物理量,其独特的颜色渐变有助于突出显示场的变化。
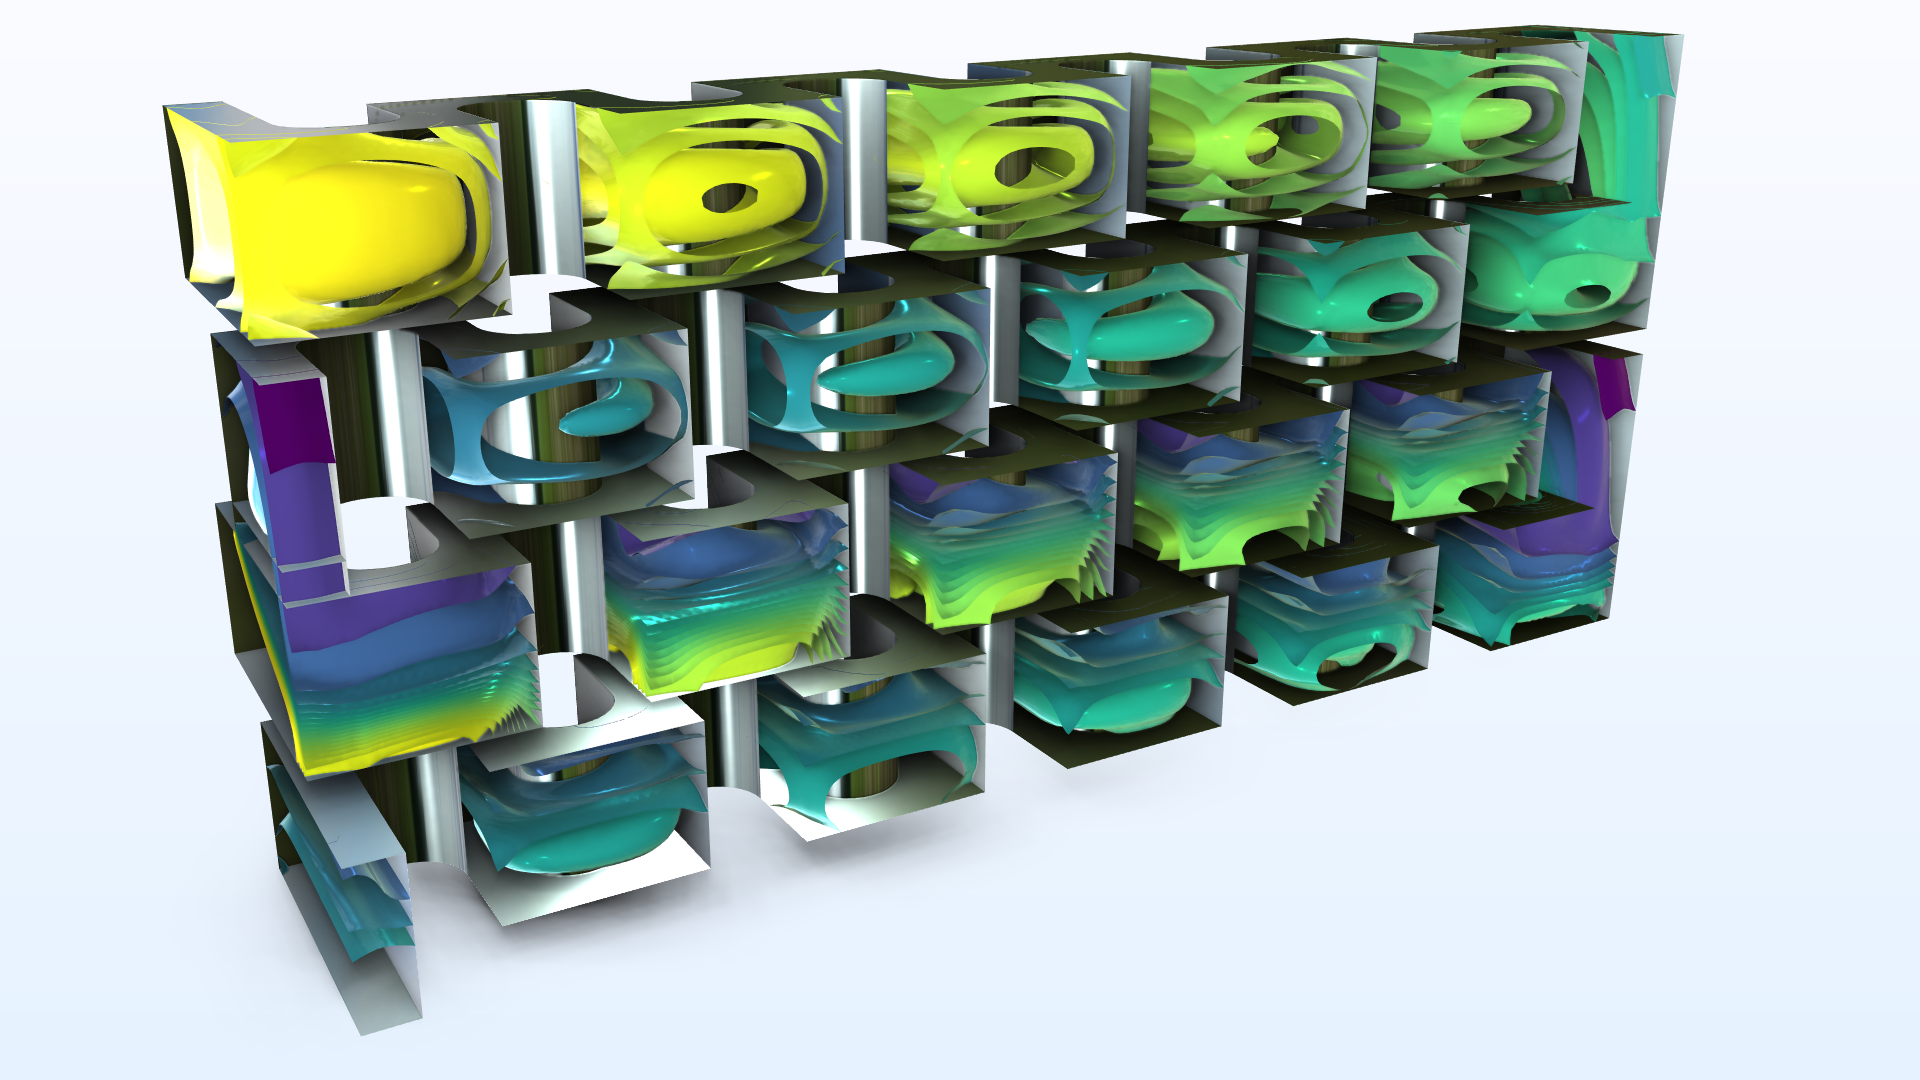 采用 Viridis 颜色表可视化板式反应器模型结果。
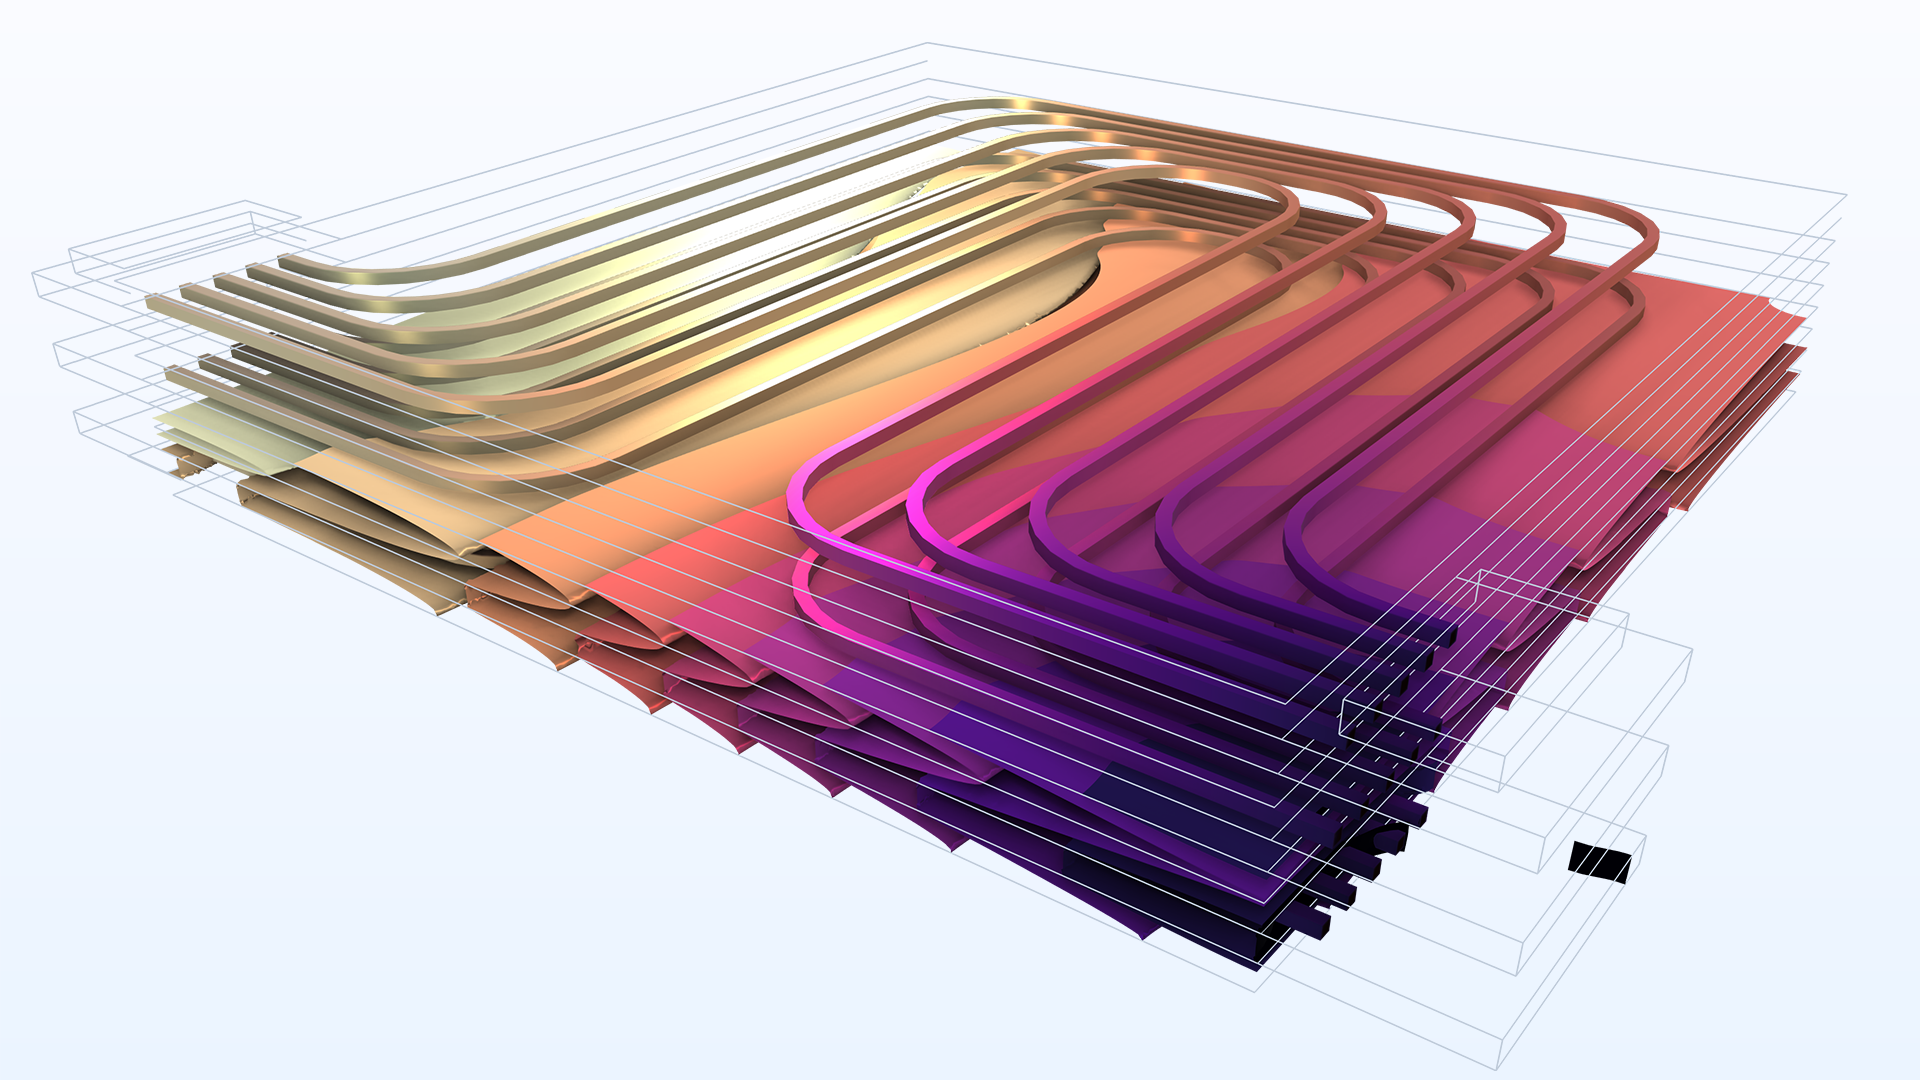 采用 Magma 颜色表可视化液冷电池组模型结果。
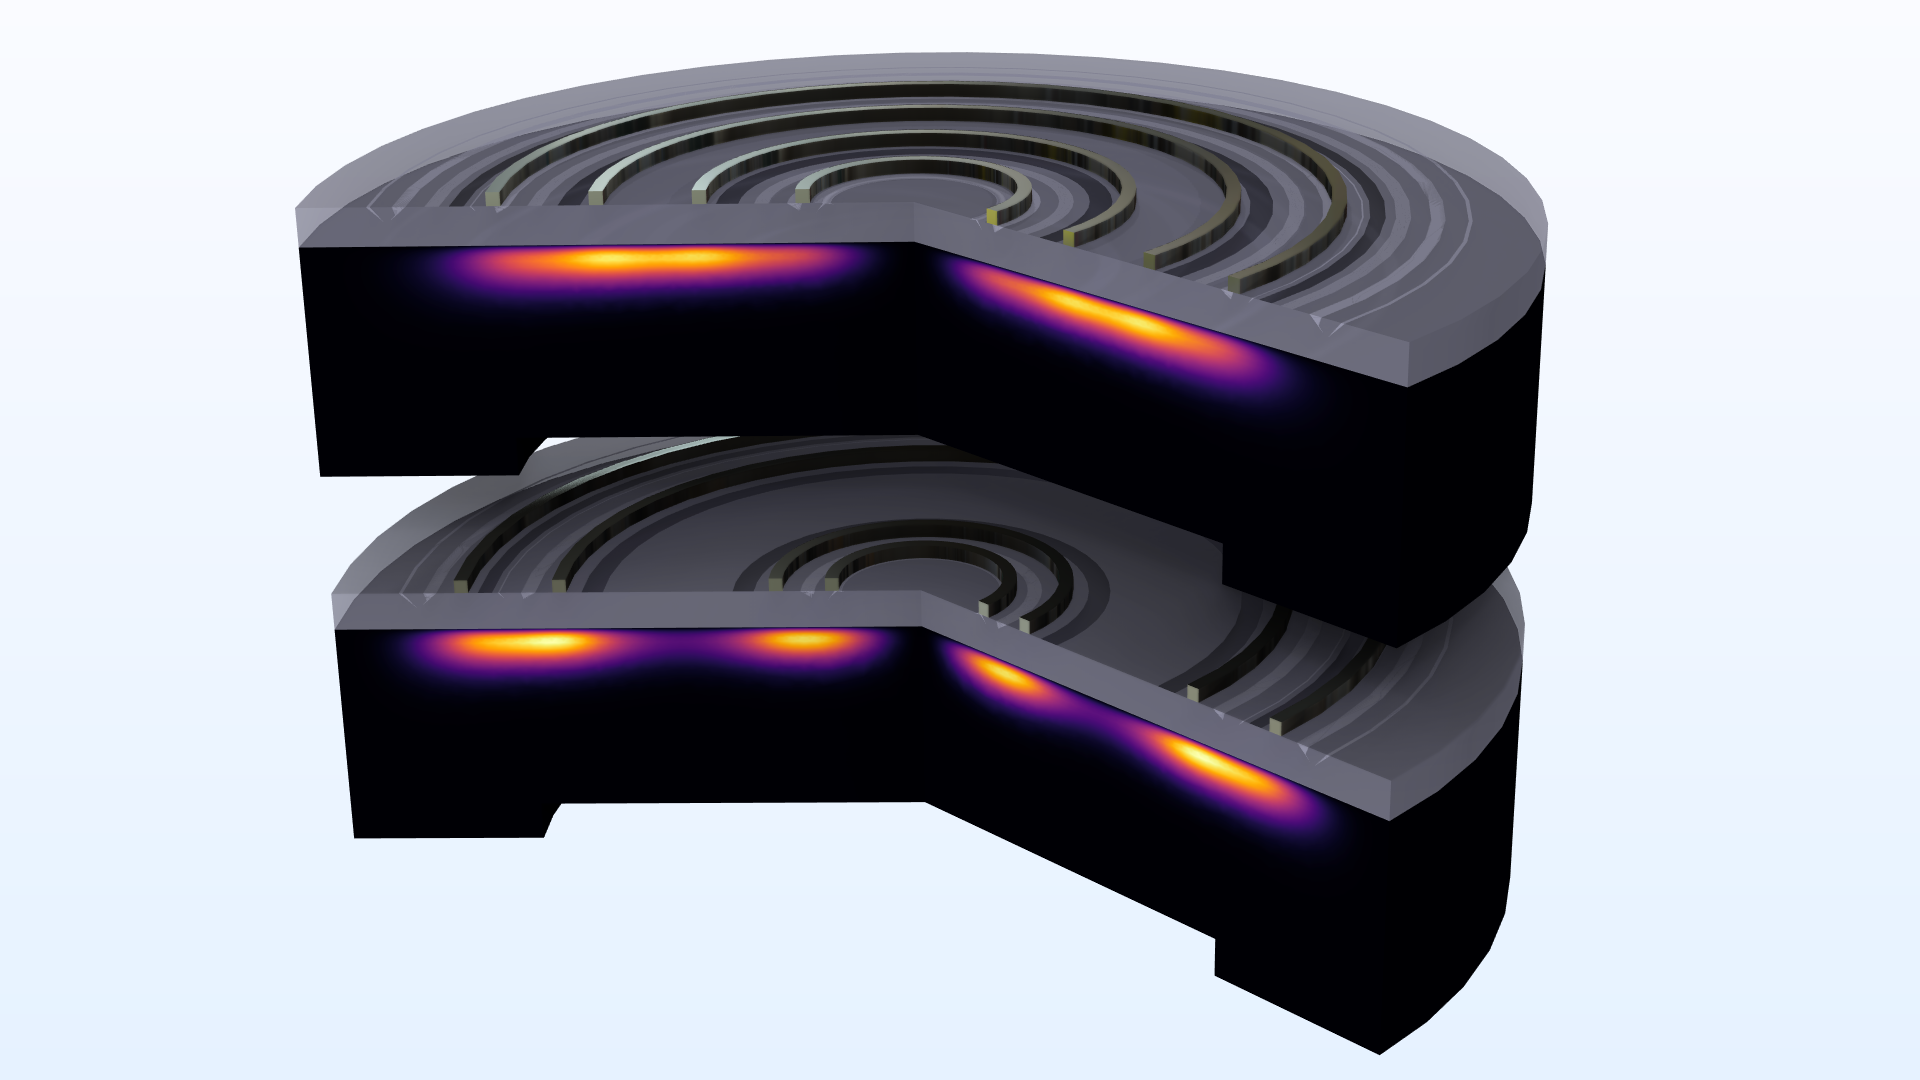 采用 Inferno 颜色表可视化电感耦合等离子体反应器模型结果。
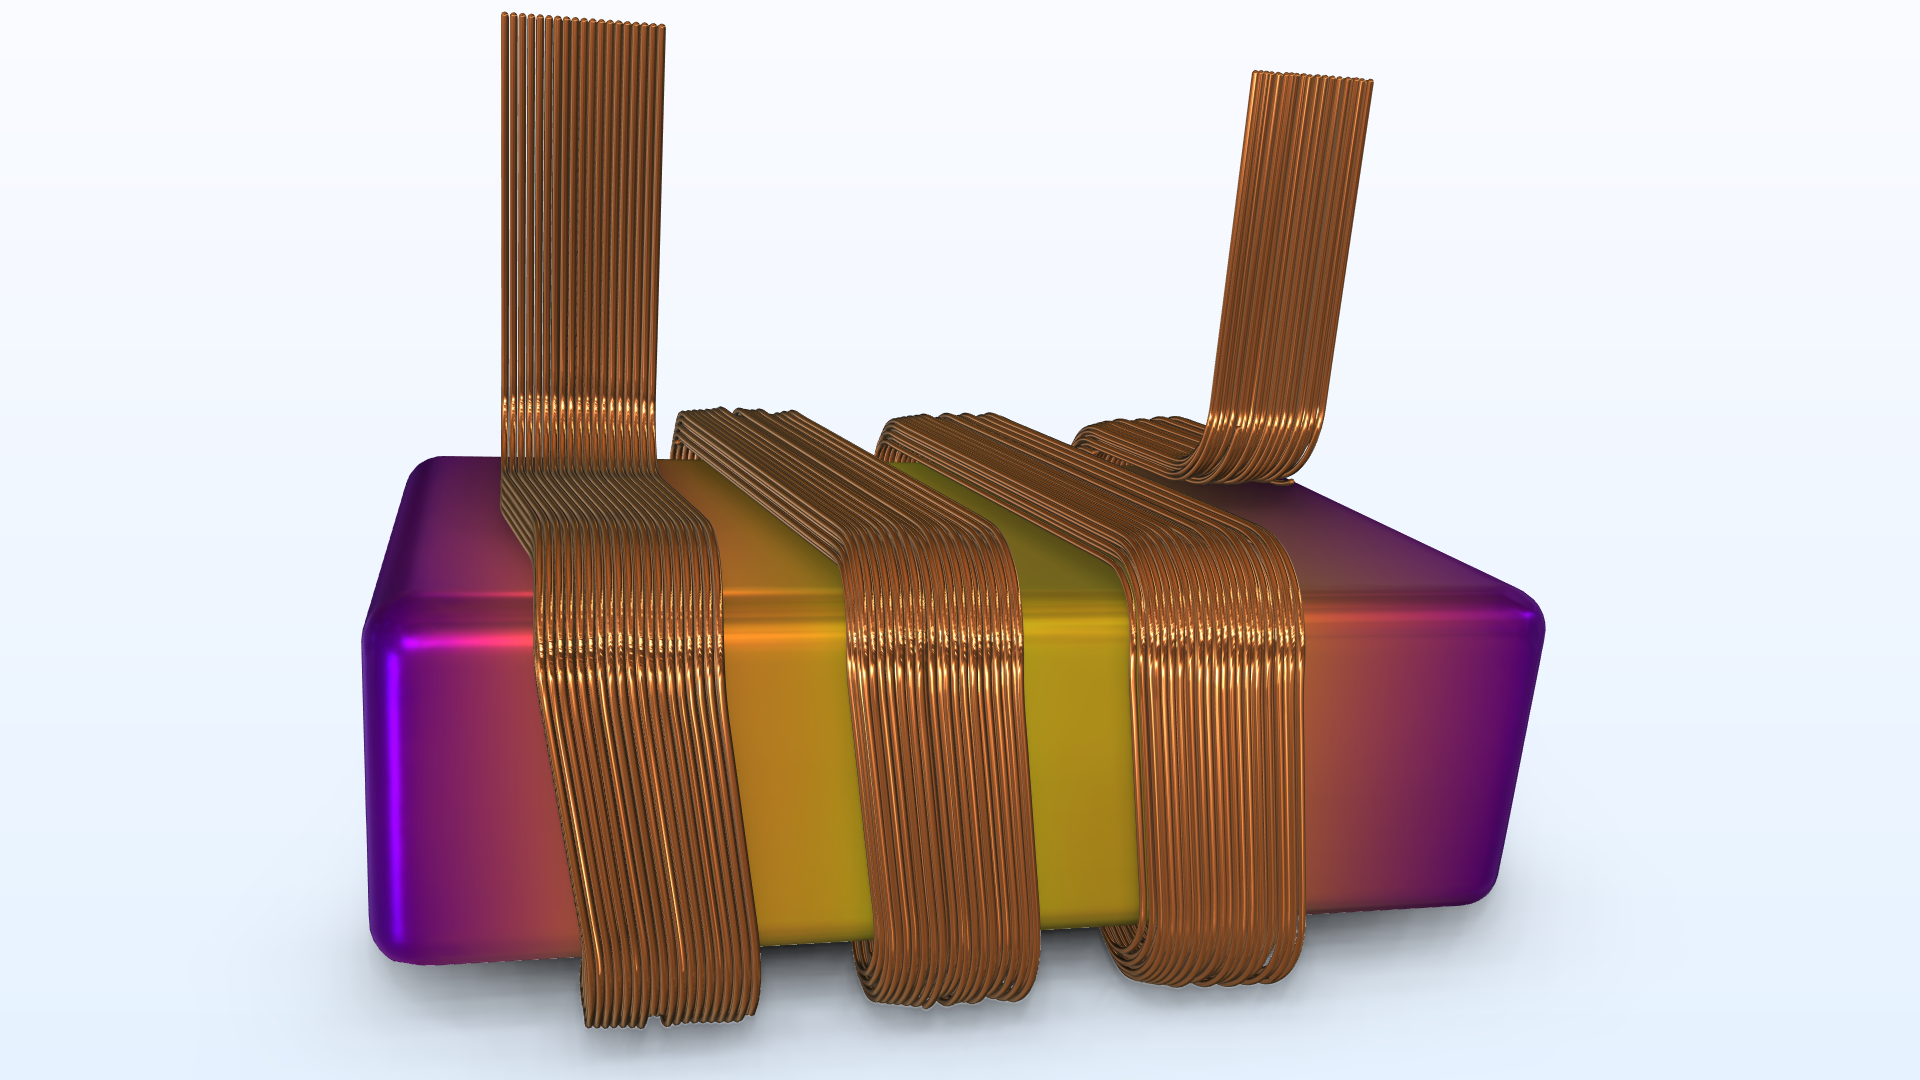 采用 Plasma 颜色表可视化电感器模型结果。
除了这些感知均匀的颜色表外,COMSOL Multiphysics® 还包含 灰度图 线性颜色表。当色调不应影响对结果的解读,或者您想要强调某个物理量的强度而不引入额外颜色信息时,此选项特别有用。但请注意,人眼大约只能区分 30 种不同的灰度,因此在灰度格式下可能更难察觉到数据的细微变化。
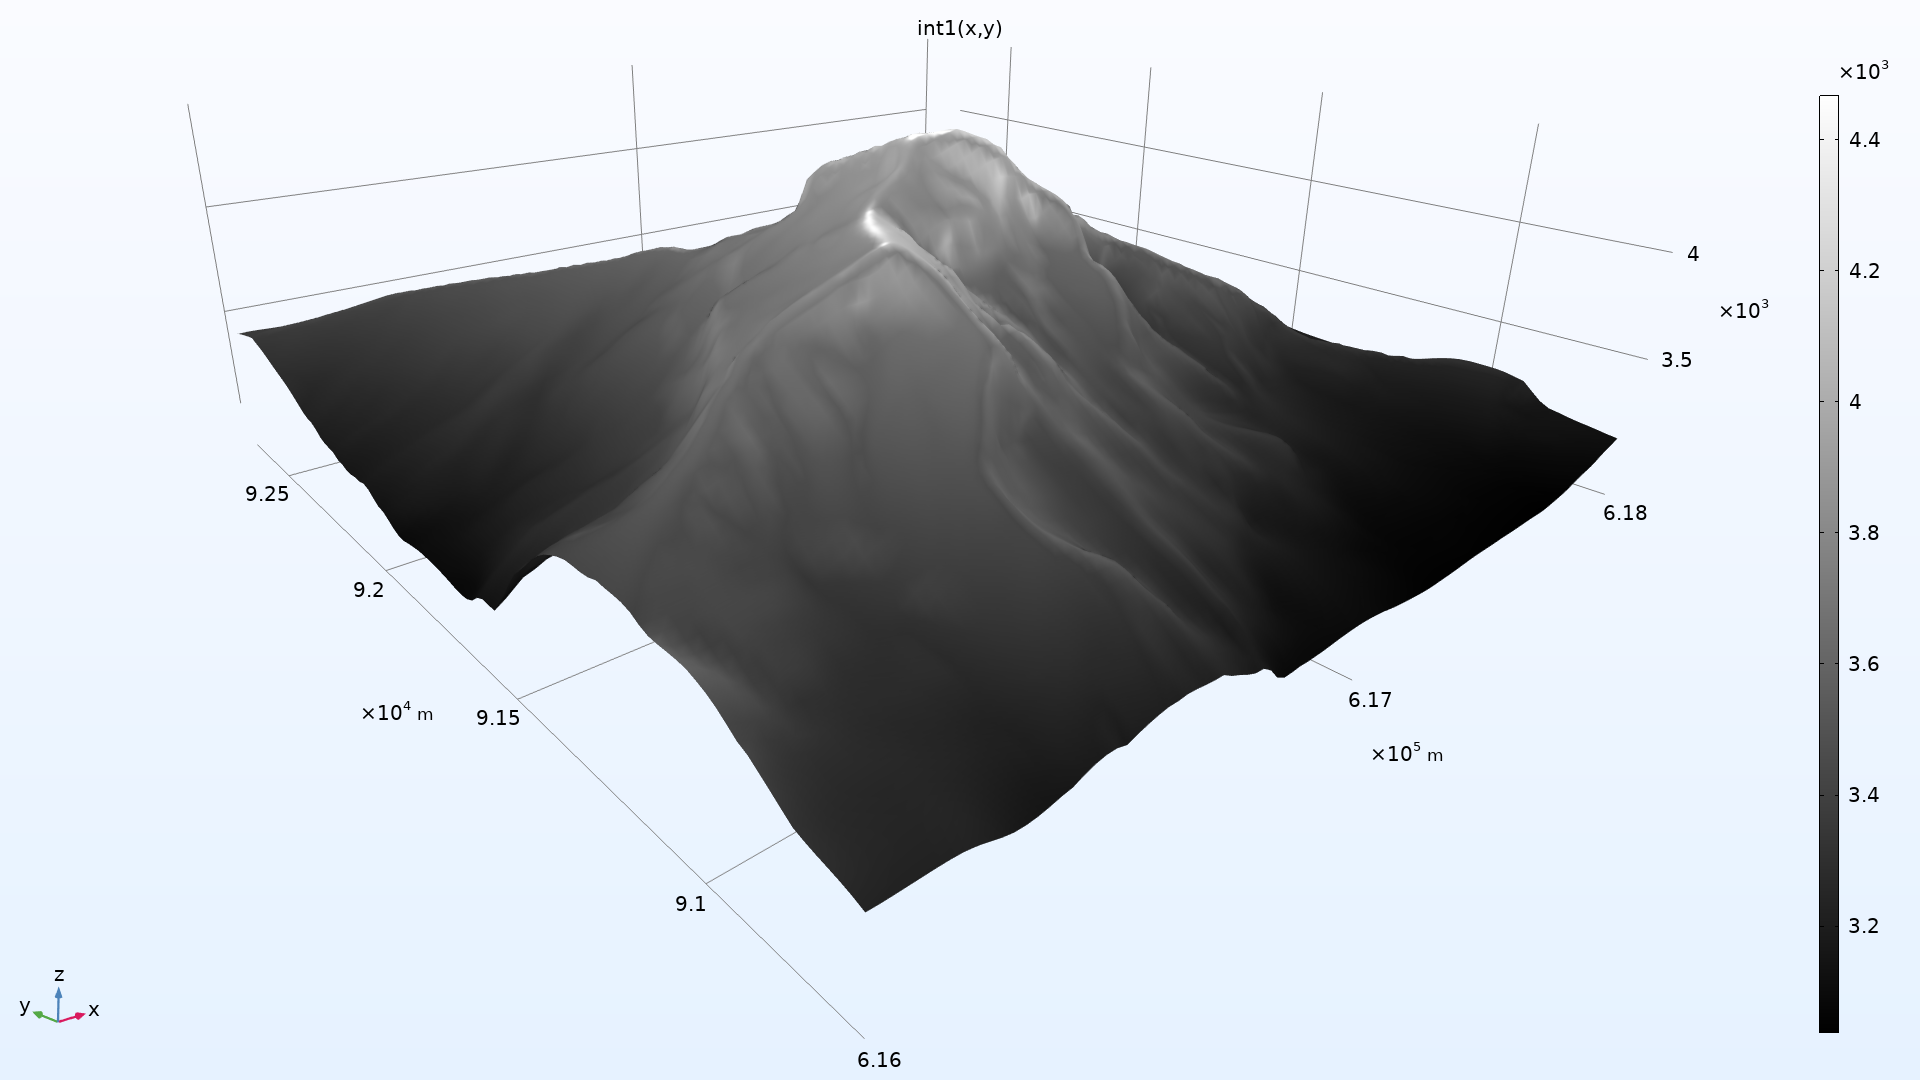
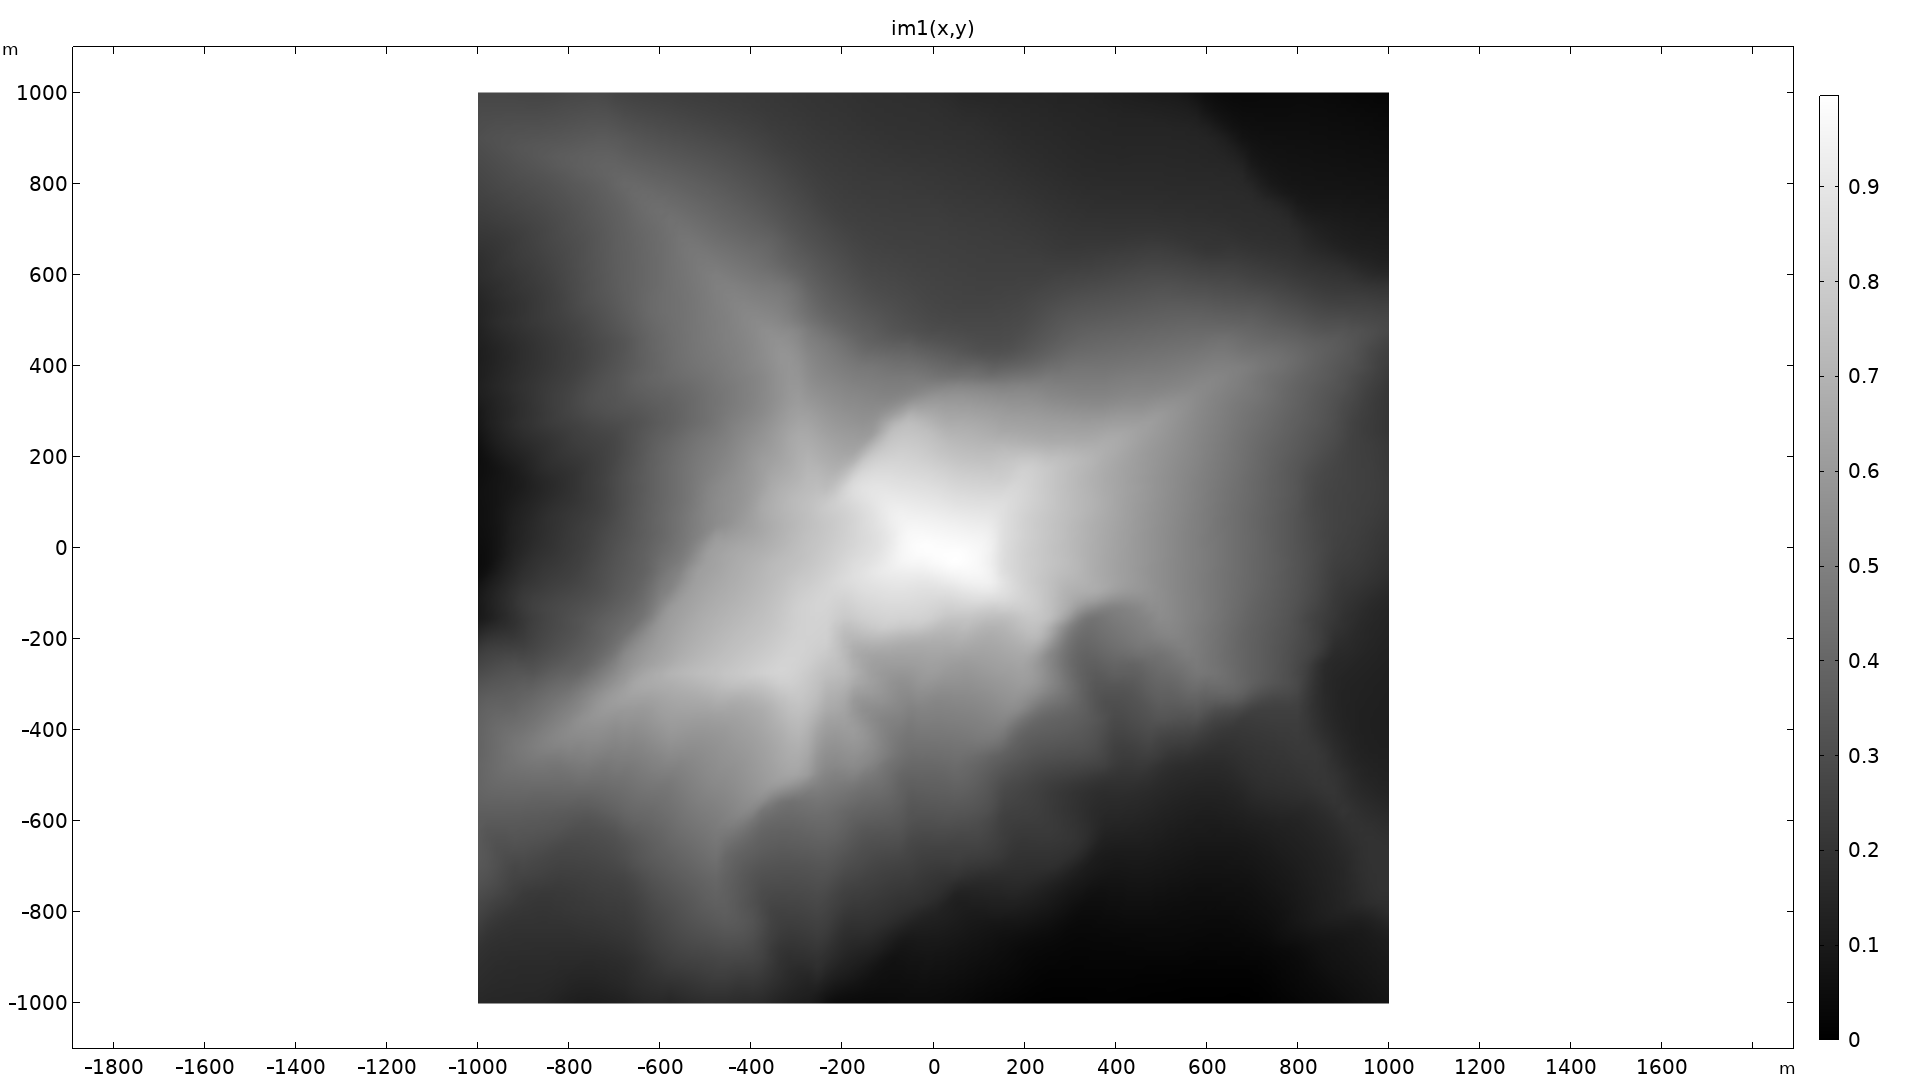
类似阿尔卑斯山脉马特洪峰的模型插值函数图(左)。灰度图像(右)显示该山脉的高度。请注意,颜色条已归一化为从 0 到 1 的区间范围。
颜色表转换
仿真结果绘图设置中提供了颜色表转换功能,包括 反转、非线性 和 非线性对称 选项,极大提升了颜色表可视化形式的灵活性。利用这些功能可以调整颜色表的外观,改变数据差异的展示方式,强调或弱化结果的某些部分,并为针对特定应用或数据类型自定义颜色表提供了另一种途径。
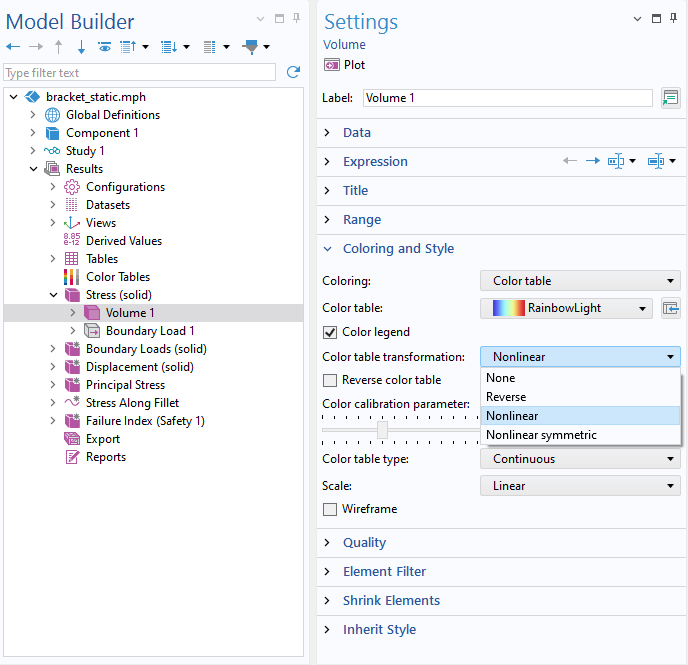 可用的颜色表转换。
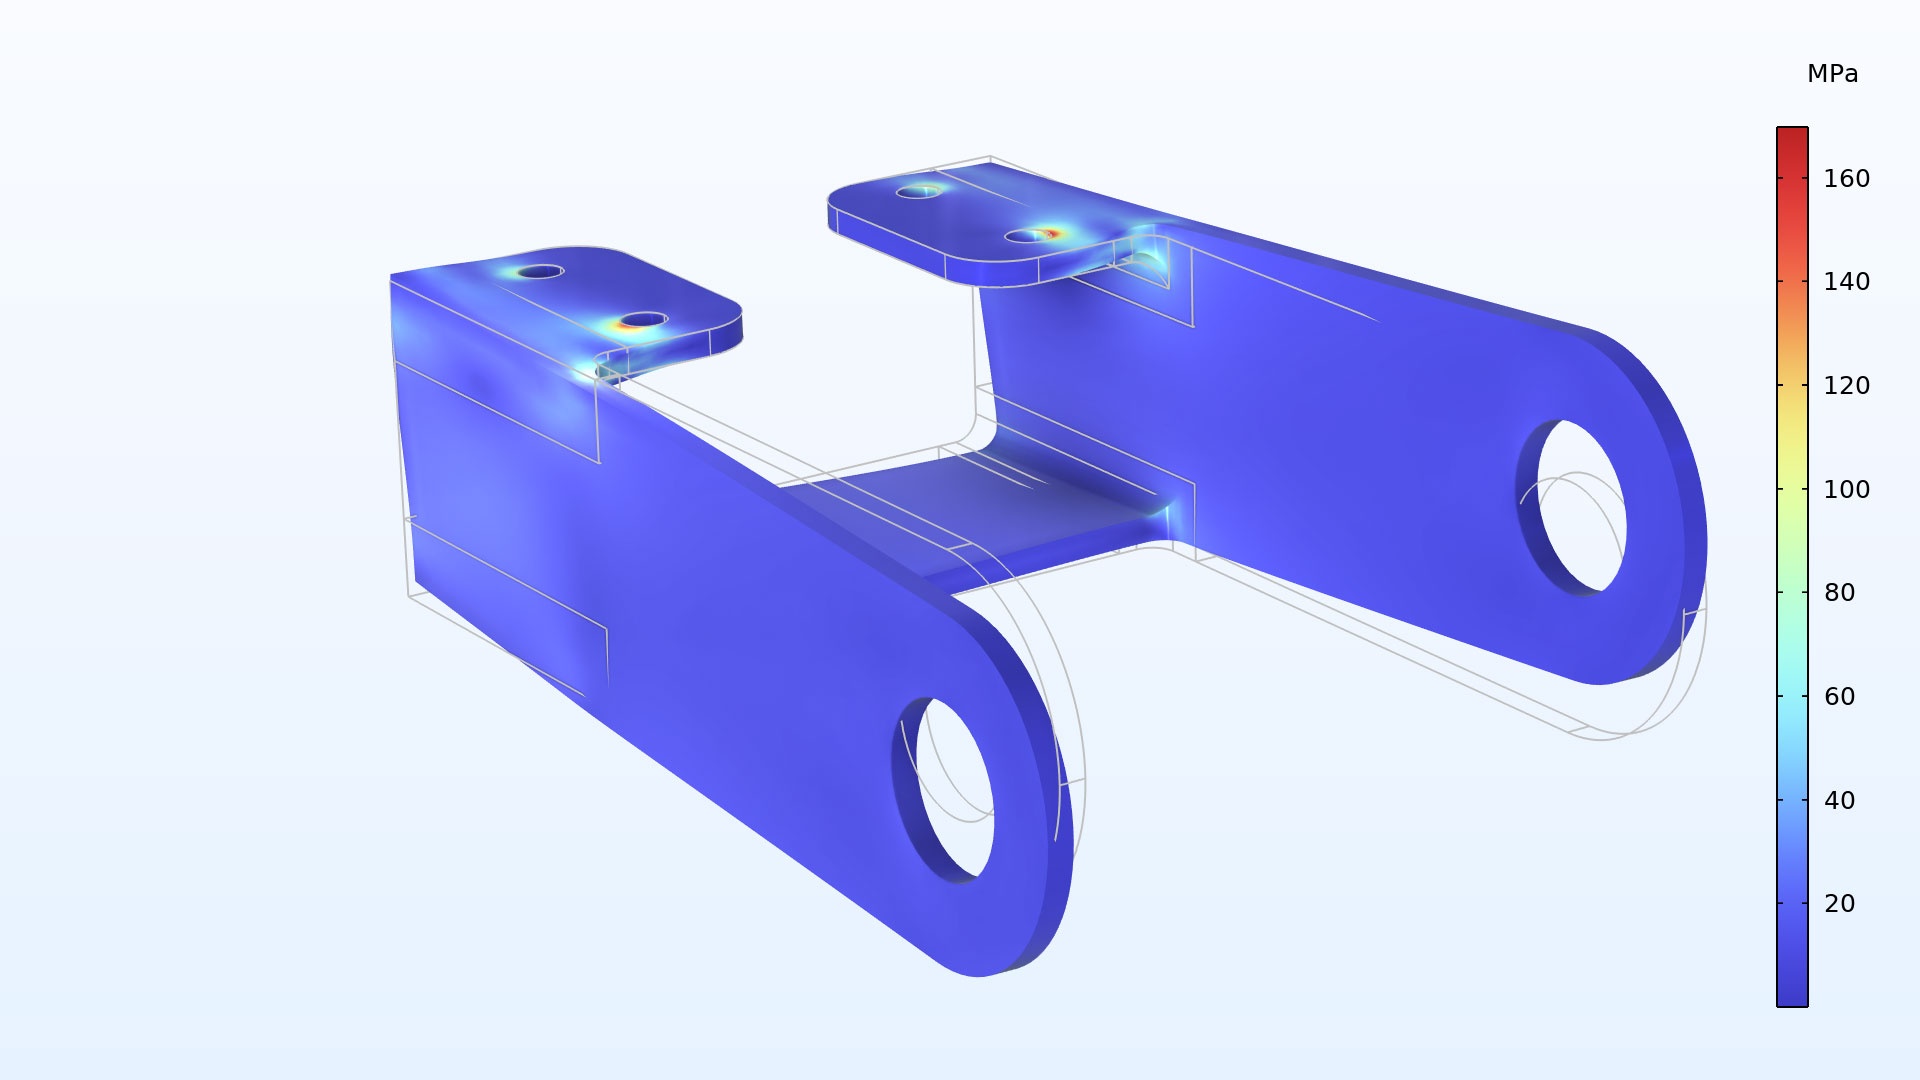
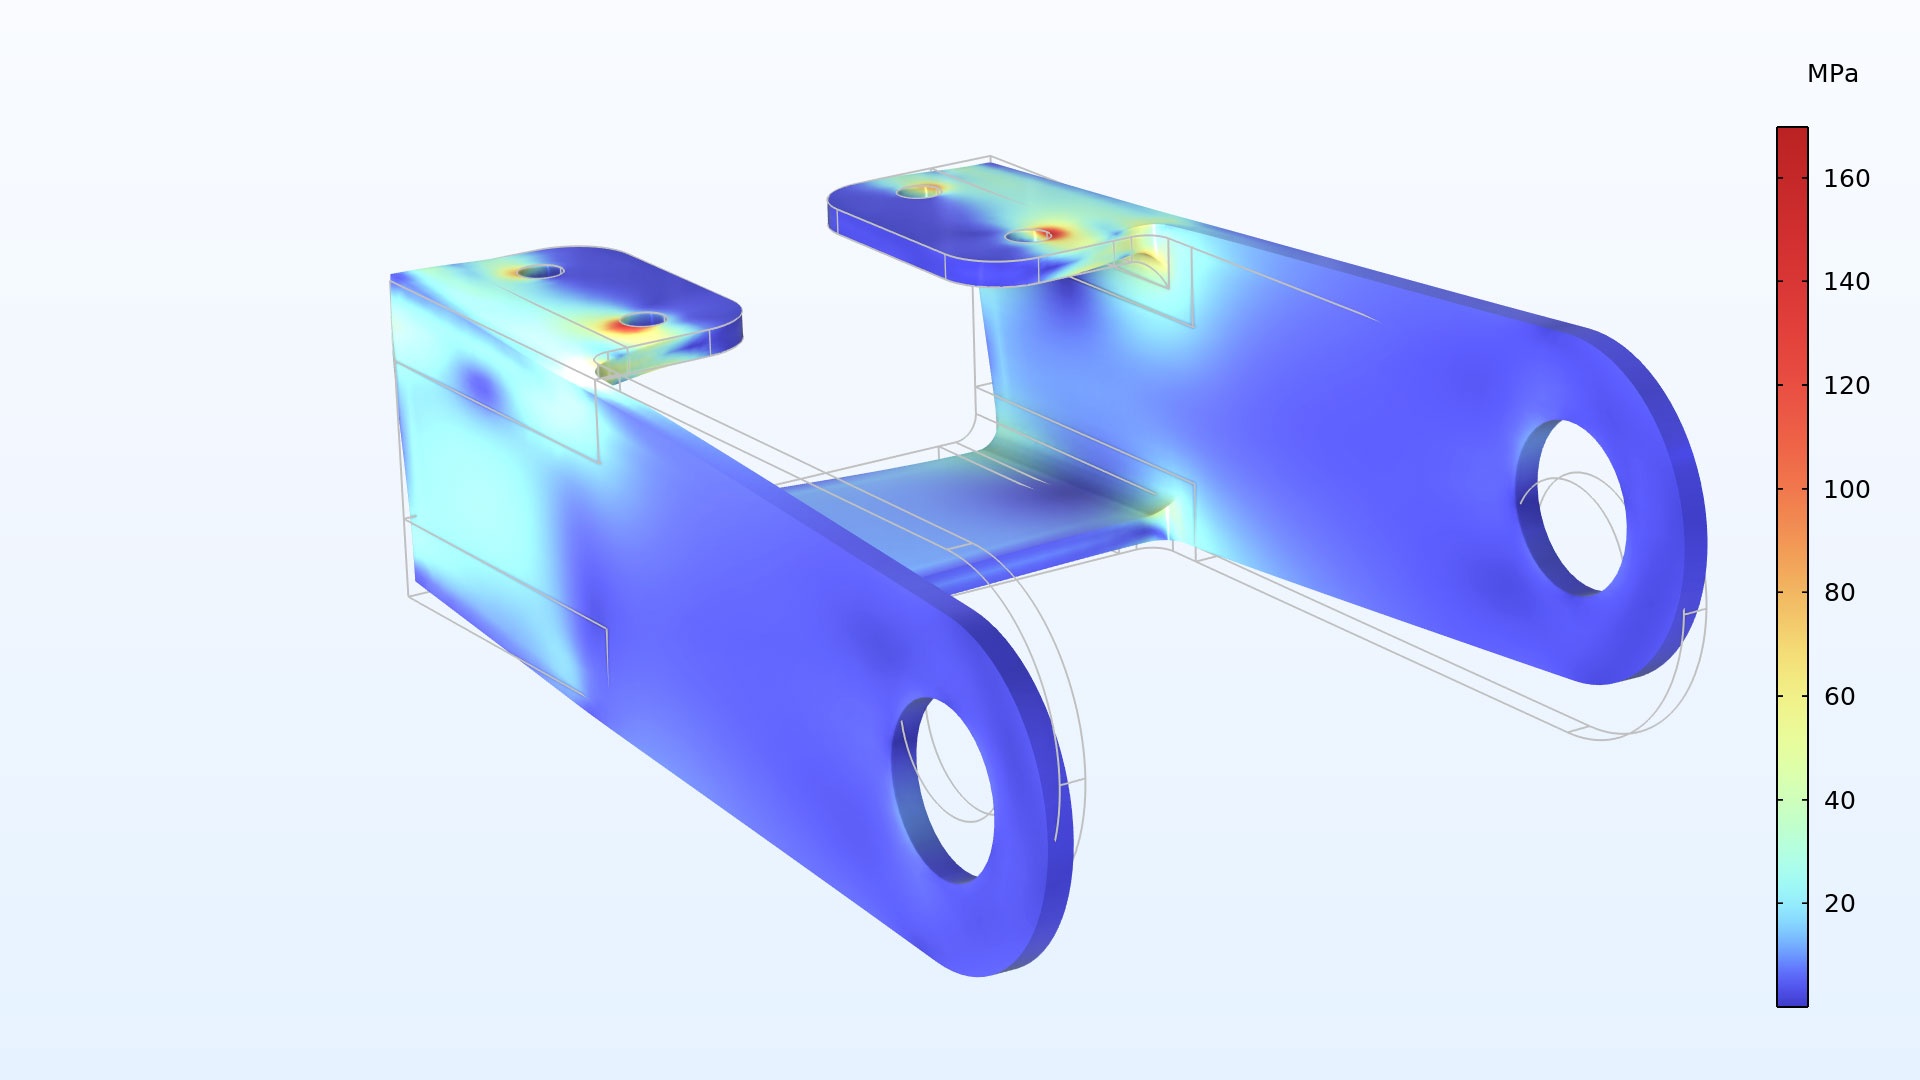
未应用颜色表转换的支架 von Mises 应力(左)。应用 非线性 颜色表转换后的支架 von Mises 应力(右)。
自定义颜色表
除了软件内置的颜色表外,自 COMSOL Multiphysics® 6.1 版本起还新增了支持自定义颜色表的功能。您可以导入颜色表文件,直接编辑颜色表的 RGB 分量,并引用存储在本地磁盘或数据库中的颜色表。
这种灵活性使得用户可以为特定应用开发专属可视化风格,同时全程自主掌控仿真结果的呈现效果。
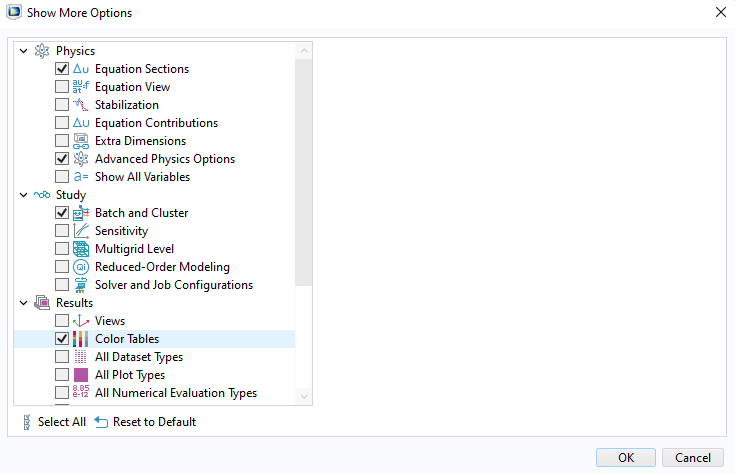 要将 颜色表 节点添加到模型树中,请打开 显示更多选项 对话框并勾选 颜色表 复选框。
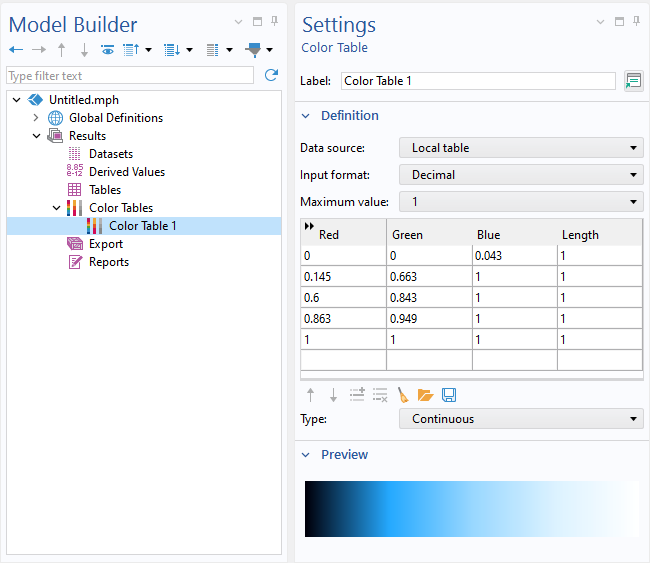 用于定义自定义色表的 颜色表 节点。为自定义颜色表定义数值后, 设置 窗口中会显示对应的预览效果。
无障碍的可视化
选择合适的颜色表是传达仿真结果的重要环节。通过使用感知均匀且无障碍的颜色表,您可以创建出既能准确呈现数据,又能让更广泛受众更容易解读的可视化效果。借助软件内置的 Cividis,Viridis,Inferno,Magma,Plasma 颜色表、灰度图 以及对自定义颜色表的支持功能,COMSOL Multiphysics® 为用户提供了一系列丰富选项,帮助创建清晰易懂、普适性强的可视化仿真结果。
在今年六月的一次网络研讨会上,COMSOL 公司的产品管理高级副总裁 Bjorn Sjodin 与 Cosmon 公司(一家为机械工程领域开发先进 AI 智能体的软件公司)的首席执行官 Rui Aguiar,围绕 AI 辅助仿真与智能体工作流进行了深入探讨,重点讨论了如何通过 COMSOL Multiphysics® 软件中的 智能助手(Chatbot) 窗口功能与 Cosmon 的 AI 智能体进行协同工作,实现 AI 自动化建模仿真。整场讨论围绕一个核心问题展开:工程师应如何利用 AI 智能助手和 AI 智能体来支持产品开发流程?
什么是 AI 智能体(Agentic AI)?
在展开深入讨论之前,我们先来明确两个常见的 AI 技术之间的区别:
- 大语言模型(LLM)副驾驶或智能助手:这是一种对话式 AI 工具,能够回答问题、总结信息、生成代码或文本,并根据提示辅助用户解读信息或应用信息。由于这类工具的操作需要人工输入指令触发,因此不具备 “智能体式” 自主执行能力。
- AI 智能体:这是面向目标驱动的系统,能够调用各种工具,执行多步骤工作流,评估中间结果,并根据需要调整方法或策略——这一过程可以有人参与,也可以完全自主运行。
用户如何将 AI 集成到 COMSOL Multiphysics® 的仿真工作流?
Sjodin 在研讨会的开场环节就明确指出,借助 COMSOL Multiphysics® 内置的、基于 Java 开发的高性能 API,软件用户可以在自身的仿真工作流中灵活接入 AI 功能,与第三方大语言模型进行通信。
智能助手窗口
为了提供大语言模型副驾驶功能,COMSOL Desktop® 用户界面中集成了 智能助手 窗口。通过此窗口,用户可以直接连接到大语言模型——例如 GPT-5™、DeepSeek™、Google Gemini™ 或本地部署的大语言模型——咨询建模仿真问题,或输入提示词让大语言模型生成并调试代码。在 智能助手 窗口中生成的代码可以在 Java Shell 窗口中运行,以直接更改模型。
为了获得所需类型的响应,智能助手 窗口提供了三个不同的主题选项:常规、编程 和 仿真,每个选项都能提供更具针对性的回答。例如,若选择 仿真 主题,大语言模型将依据模型信息、指南和相关文档,以文本形式提供指导;而若选择 编程 主题,则会输出 Java API 代码。
在研讨会中,Sjodin 通过一个示例演示了如何使用 智能助手 窗口。他提出了一个关于带垫圈预紧螺栓模型的具体问题,并特意使用了宽泛的提示词:“How can I reduce the risk for leakage in this design(如何降低此设计中的泄漏风险)?”
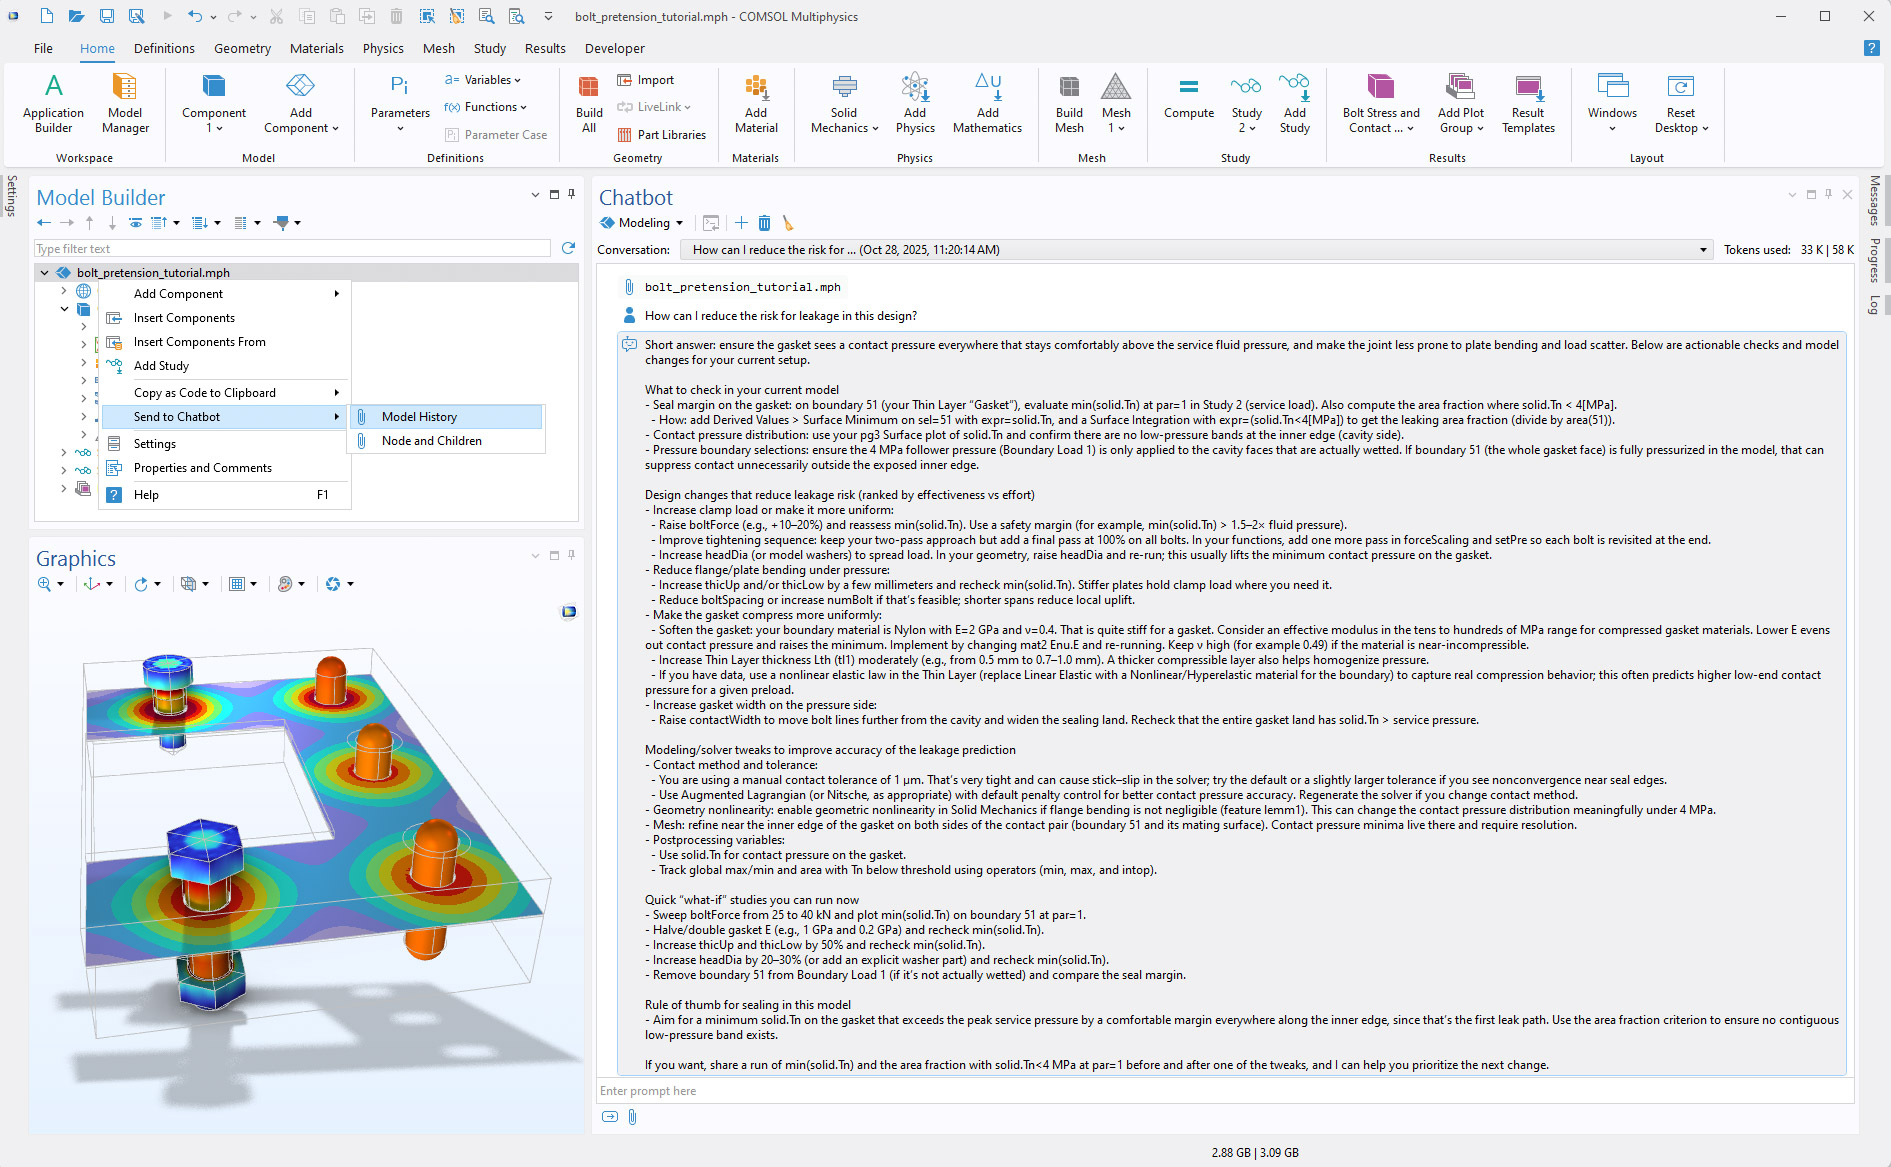 在附加了整个模型作为上下文后, 智能助手 窗口提供了关于垫圈泄漏的建模指导。
Sjodin 通过在 “模型开发器” 中点击 发送到 “智能助手” 选项,将一个模型同步给 AI 并补充了一些辅助说明截图。随后,大语言模型便给出了一份详细答复,其中精准引用了模型中的特定几何实体和变量。答复中针对性提出了评估和改进设计的多种建议,包括检查垫圈压缩量、接触压力、螺栓预紧力、材料刚度和压力边界条件。Sjodin 指出,该答复经过 COMSOL 结构力学工程师的审核,被认为是一份质量非常高的解答。
了解有关 智能助手 窗口及其功能的更多信息,请查阅 学习中心的相关文章 和 博客文章。
AI 智能体
Sjodin 还解释说,用户可以下载 AI 智能体(通常安装在运行 COMSOL Multiphysics® 的同一台计算机上),完成安装后,即可通过 COMSOL API 将其连接到 COMSOL Multiphysics®。他演示了如何使用一个标准的 OpenAI™ Codex 智能体与 COMSOL Multiphysics® 协同工作,仅凭一条提示词即可建立并求解一个基于方程的模型。在他的演示样例中,AI 智能体被赋予了一项任务:计算一个三维壳几何结构的表面距离场,使用的提示词如下:
I would like a COMSOL example applied to the attached shell diffusion geometry for the wall distance equation, but implemented so that we can obtain the distance along the surface. I have also attached a model example as a Java file, along with reports on computing the distance in COMSOL throughout a volume.(我希望基于附件中提供的壳扩散几何模型,生成一个适配壁距离方程的 COMSOL 示例,且该示例的实现方式需要支持获取沿壳体表面的距离场分布。我还附上了一个 Java 格式的模型示例文件,以及在 COMSOL 中计算全三维体积域距离场的相关报告。)
作为响应,该 AI 智能体自动完成了全流程操作:创建了仿真模型、定义了控制方程、运行了研究计算并生成了结果可视化图,生动展示了智能体 AI 实现工作流自动化的核心能力——它不再局限于仅仅回答问题,而是规划并执行多步骤仿真任务。
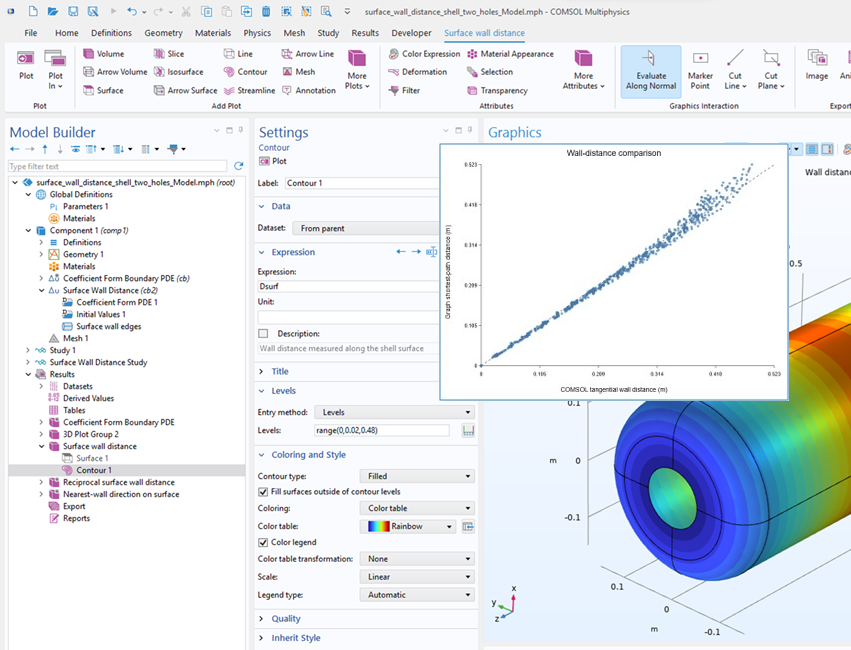 仅凭一条提示词即可建立并求解一个基于方程的模型。
Cosmon 的 AI 智能体如何帮助仿真工程师?
Rui Aguiar 介绍了 Cosmon 公司旗下名为 “Nexus” 的 AI 智能体。工程师可以将 Nexus 与 COMSOL Multiphysics® 软件结合使用,以自动化重复性仿真任务,包括 CAD 模型准备和几何清理、仿真设置、求解器故障排除、参数化扫描、结果评估与可视化,以及直接在 COMSOL Multiphysics® 中生成报告。
尽管智能体支持自主运行或人机协同两种运行模式,但 Aguiar 解释说,Nexus 的定位并非取代工程师的专业能力;相反,它采用了 “人在回路” 的设计机制,可自主判断何时需要征求工程师的意见或批准。
Nexus 可在多个维度有效支持工程师,包括:解读自然语言指令、通过 COMSOL API 与 COMSOL Multiphysics® 交互、基于用户意图进行材料和物理场设置、运行自动化参数化研究、解决常见求解器报错,以及整理结果以供工程师审核。另一个常见用例是在 COMSOL Multiphysics® 中复现学术论文中的仿真模型;如需查看详细示例,请参阅此处的 Cosmon 案例研究。
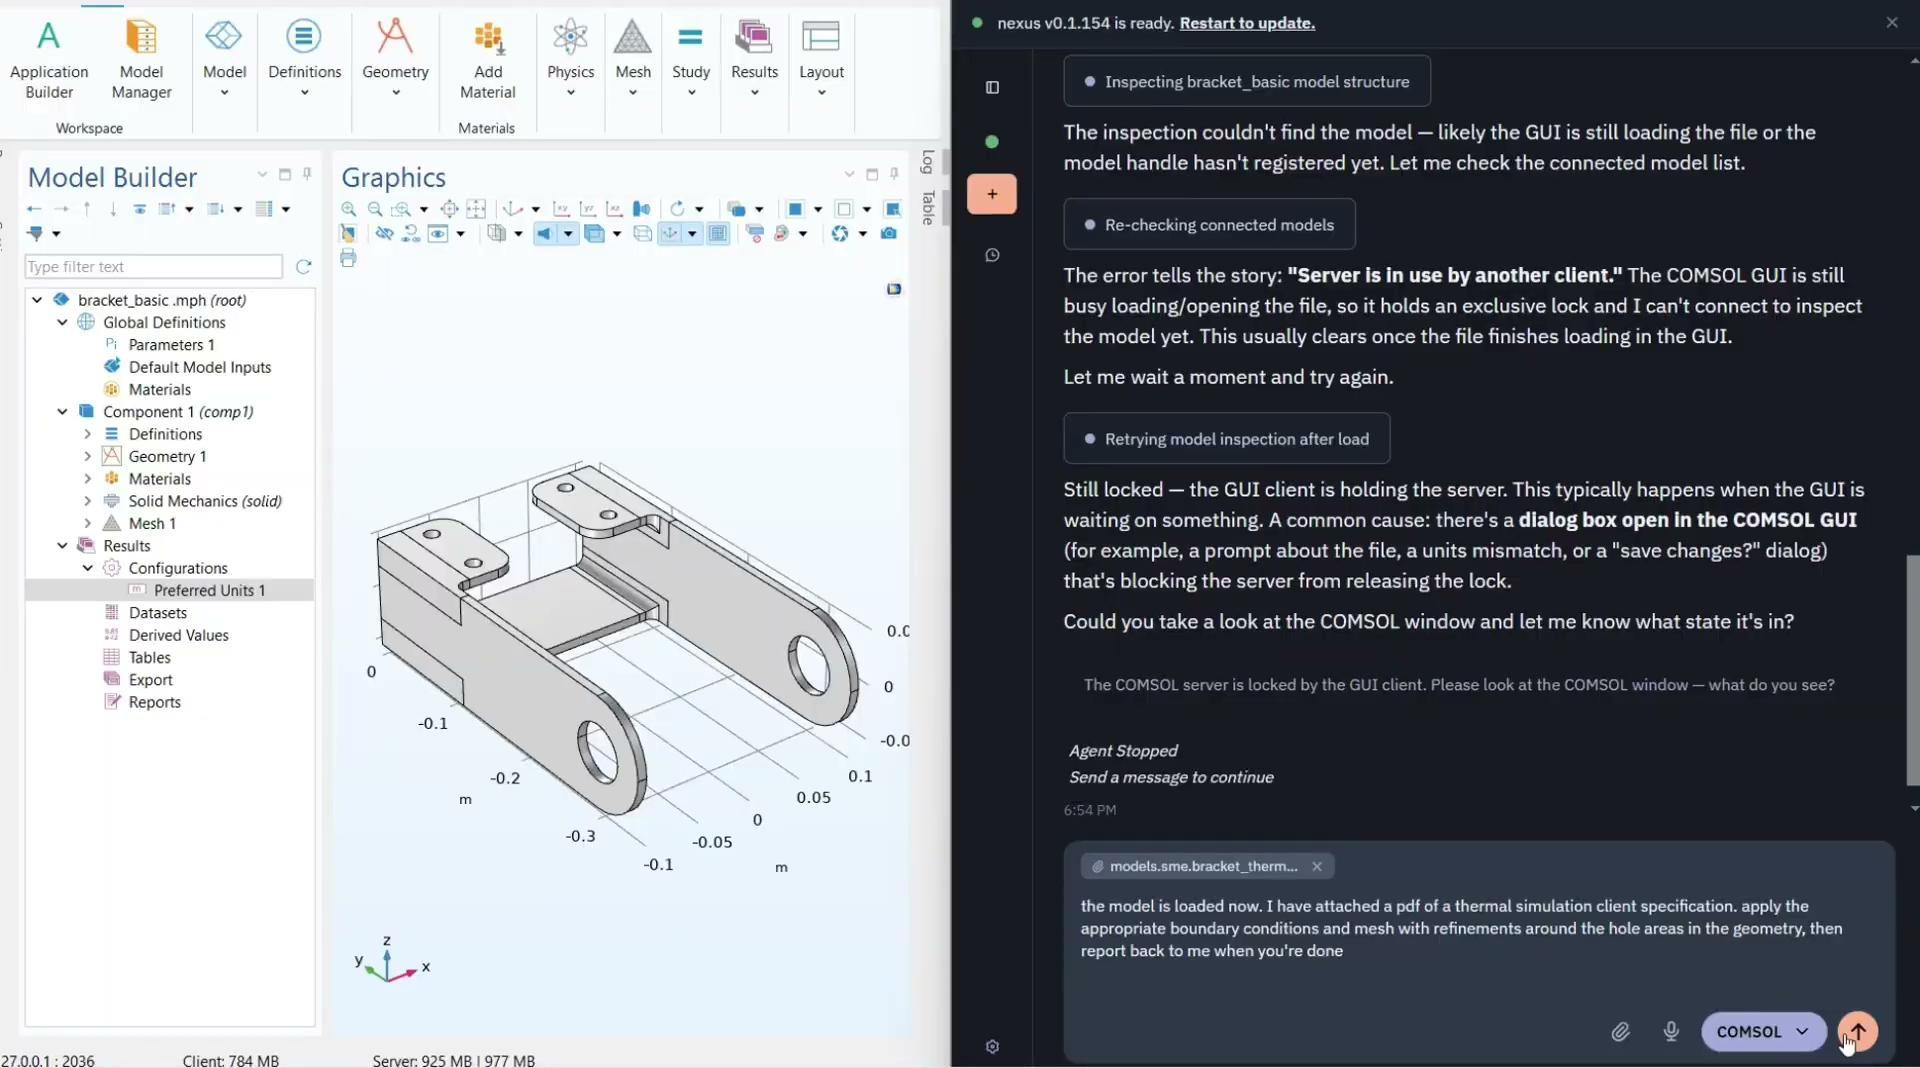 Nexus 窗口(右侧)根据附件中提供的技术规范协助工程师进行热仿真设置。
Aguiar 强调,这种利用 AI 智能体进行仿真工作的全新方式,能够帮助工程师大幅减少花费在手动设置、调试和文档编写上的时间。他还重点介绍了 Nexus 对仿真全链路上下游流程的扩展支持能力,例如,可自动化完成 CAD 格式转换、特征去除以及生成图表和报告。随着仿真工作流机更广应用范围内的每个环节都能获得 AI 智能体的支持,工程师能够腾出更多时间专注于更高层次的决策工作,包括需要专业领域知识的物理场和设计决策。
深入探讨细节
在研讨会最后的问答环节,Sjodin 和 Aguiar 回答了与会者提出的以下问题。
COMSOL Multiphysics® 中的智能助手窗口是否需要单独的产品模块或许可证?
“不需要,” Sjodin 回答道,“智能助手功能是 COMSOL Multiphysics® 核心软件包的一部分。” 但他接着说明,启用 智能助手 窗口的一个前提是,用户需要拥有 AI 提供商的 API 订阅,或者使用本地部署的模型。这可以在 首选项 设置中完成,用户需要在其中输入 API 密钥。
Cosmon AI 智能体是一个独立的程序吗?
Cosmon AI 智能体是一个独立的软件程序,运行在您的桌面上。当 Cosmon AI 智能体和 智能助手 窗口都打开时,即可连接到已有的 COMSOL 许可证。
为什么我应该使用 AI 智能体,而不是仅仅使用智能助手?
Sjodin 和 Aguiar 认为,用户选择使用哪种特定类型的 AI 工具,考量维度非常多,而学会合理运用 AI 的核心能力之一,就是能精准判断在什么情况下某种 AI 技术比另一种更优。他们一致认为,智能助手当然很有用,但智能体通常功能更强大。他们解释说,对于快速获取工程或物理问题的答案,智能助手足够强大且易于使用;同样,对于那些调试准备输入 Java Shell 窗口代码的人来说,智能助手也很有帮助。然而,如果工程师希望 AI 工具执行诸如故障排除、修复几何、划分网格或绘制结果等操作,Sjodin 和 Aguiar 一致认为,使用 AI 智能体是更好的选择。
他们表示,如果用户希望使用 AI 工具来执行创建 MPH 文件等任务,则需要使用 AI 智能体,因为智能助手通常无法完全精准掌握全套 COMSOL API 的调用规则。“如果涉及一些迭代需求,您就需要走智能体路线,” Sjodin 解释道。Aguiar 随后提到了 Nexus 在迭代任务方面的优势。“智能体的一大优点在于,您可以(训练它们开发定制的)技能,以反复执行某个工作流。”借助 Cosmon 智能体,用户完全可以将仿真最佳实践和规范准则内化到一项 “技能” 中。
Cosmon 智能体能够分析装配吗?
Aguiar 对此给出了肯定答复。这款智能体可以导入来自其他软件的装配体并对其执行操作。Aguiar 指出,“幸运的是,COMSOL API 非常全面。我们的智能体具备在装配上执行 [如几何修复等] 操作的能力。我们可以在 COMSOL® 本地或 CAD 模型中进行几何修复或清理,并且相关操作既可以对单个零件执行,也可以在整个装配体层面执行。”
AI 智能体是如何学习的?
Aguiar 表示:“就像生活中的许多事情一样,这取决于具体情况。” 他进一步介绍,用户可以根据智能体通常执行的任务以及获得的人类反馈,将智能体设置为随用户一起学习、持续迭代适配能力。然而,这些学习过程大多发生在单个用户界面内。至于跨团队的知识沉淀与共享,智能体主要在 “技能文件” 层面运作。“例如,如果您有一个工程师团队,其中一位工程师知道如何运行特定类型的仿真,而您希望与另一位团队成员分享这一知识,您可以创建一个技能文件,比如定义为 ‘这是运行方式,这是设置方法’,然后将其导出为技能文件,供另一位工程师加载到他们的智能体中。” Nexus 中内置的这项功能对于那些希望普及仿真、使更多工程人员能够使用 COMSOL Multiphysics® 软件运行更多仿真的组织或团队而言,尤其具有价值。
AI 智能体的未来
Aguiar 表示,AI 智能体是一个快速发展的前沿领域。他的研究表明,Cosmon 的工程 AI 副驾驶 Nexus 已成功将仿真工作流——从模型设置、故障排除到结果评估与可视化——速度提升了二至三倍,帮助工程师大幅减少在网格划分、参数调整和几何修复等手动任务上花费的时间。这使得工程师能够更快地进行更高水准的仿真。
Aguiar 进一步解释说,就目前的工作方式而言,副驾驶工具需要工程师充当操作员的角色,配置工程和仿真流程的大部分步骤。展望未来,Aguiar 预计 AI 智能体将自主进行设计、仿真、分析和迭代,而工程师则运用人类独有的直觉判断和专业知识来解读和审视 AI 生成的结论。
下一步
如果您有兴趣观看完整的网络研讨会,可以点击下方按钮观看!
更多资源
有兴趣了解更多关于如何在 COMSOL Multiphysics® 中使用 AI 工具,或 AI 在工程领域的最新进展吗?请查看 COMSOL 网站上的以下资源:
DeepSeek 是 Delson Group Inc.的商标。Google Gemini 是 Google LLC 的商标。GPT-5 是 OpenAI OpCo, LLC. 的商标。OpenAI 是 OpenAI, Inc. 的商标。Oracle 和 Java 是 Oracle 和/或其关联公司的注册商标。
你在生活中是否见过超椭圆?大约 50 年前,我第一次接触到这个词,当时斯德哥尔摩市中心有一座超椭圆形状的喷泉(如下图所示),COMSOL 瑞典办公室距离那里步行仅需 10 分钟。最近我忽然想到,研究一下带超椭圆孔的平板周围的应力分布规律应该会很有意思。在这篇博客文章中,我将分享相关的研究结果。
什么是超椭圆?
标准椭圆通常由以下方程描述:
其中, a 和 b 为椭圆的半轴长。当 a = b 时,该公式就变成了半径为 a 的圆的方程。
超椭圆是它的一种推广形式,采用不等于 2 的指数,因此
斯德哥尔摩市中心的这座喷泉采用 n = 2.5 ,形状系数 a/b = 6/5。
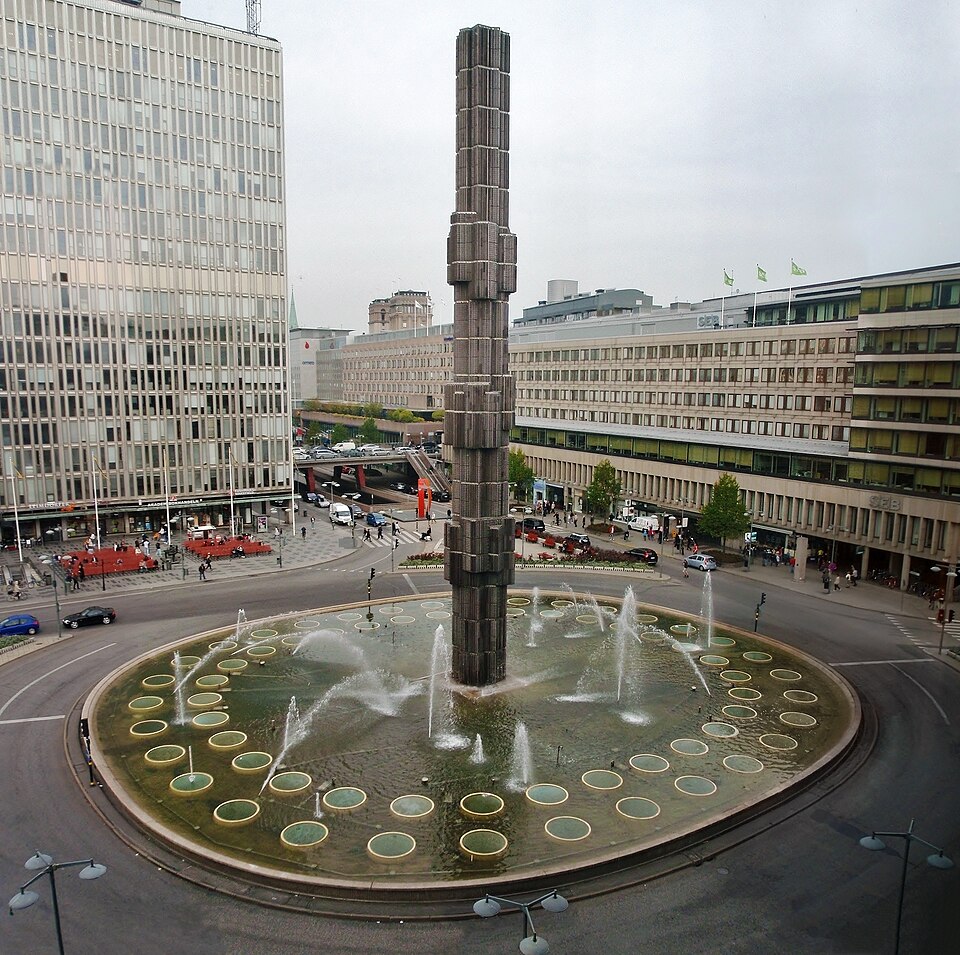
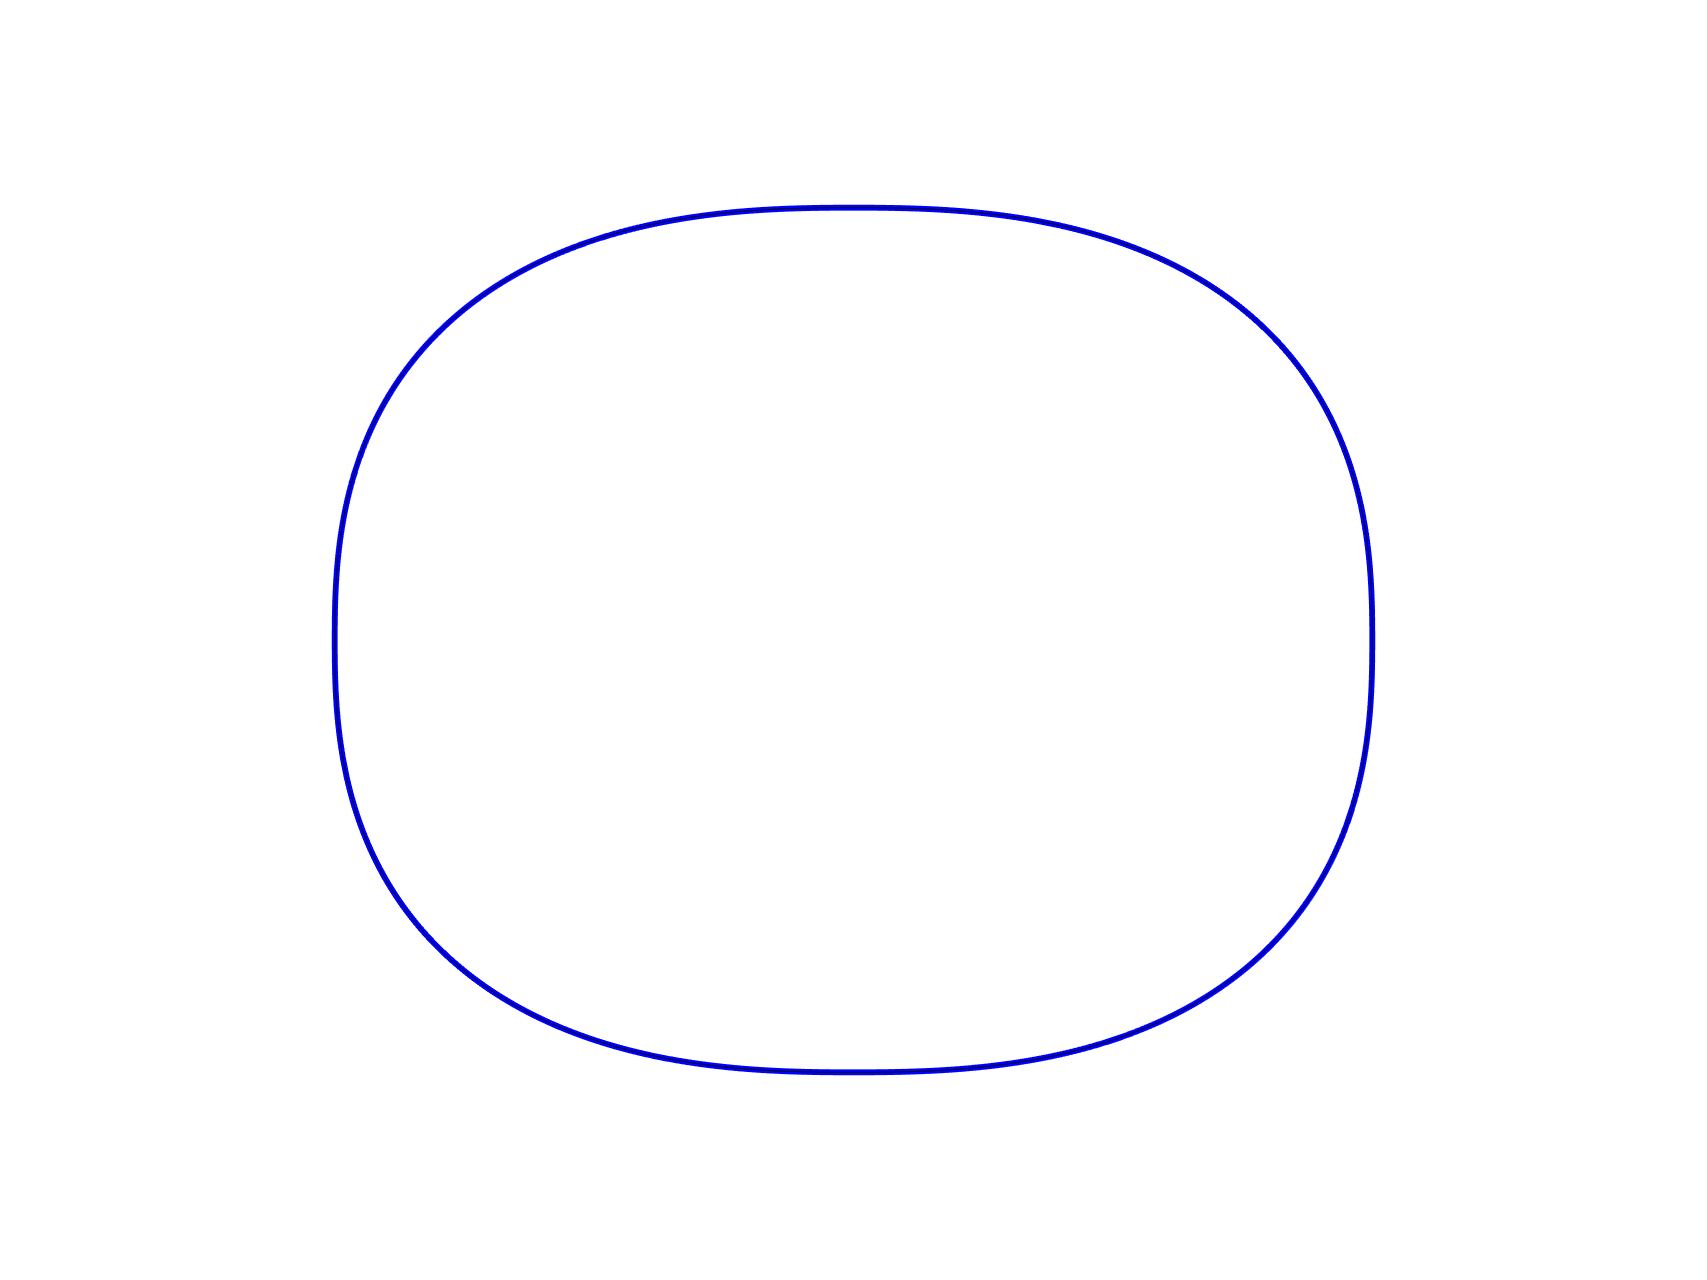
斯德哥尔摩赛格尔广场( Sergels Torg)的喷泉(左)和该喷泉的外形轮廓图(右)。
其他超椭圆的示例如下所示。
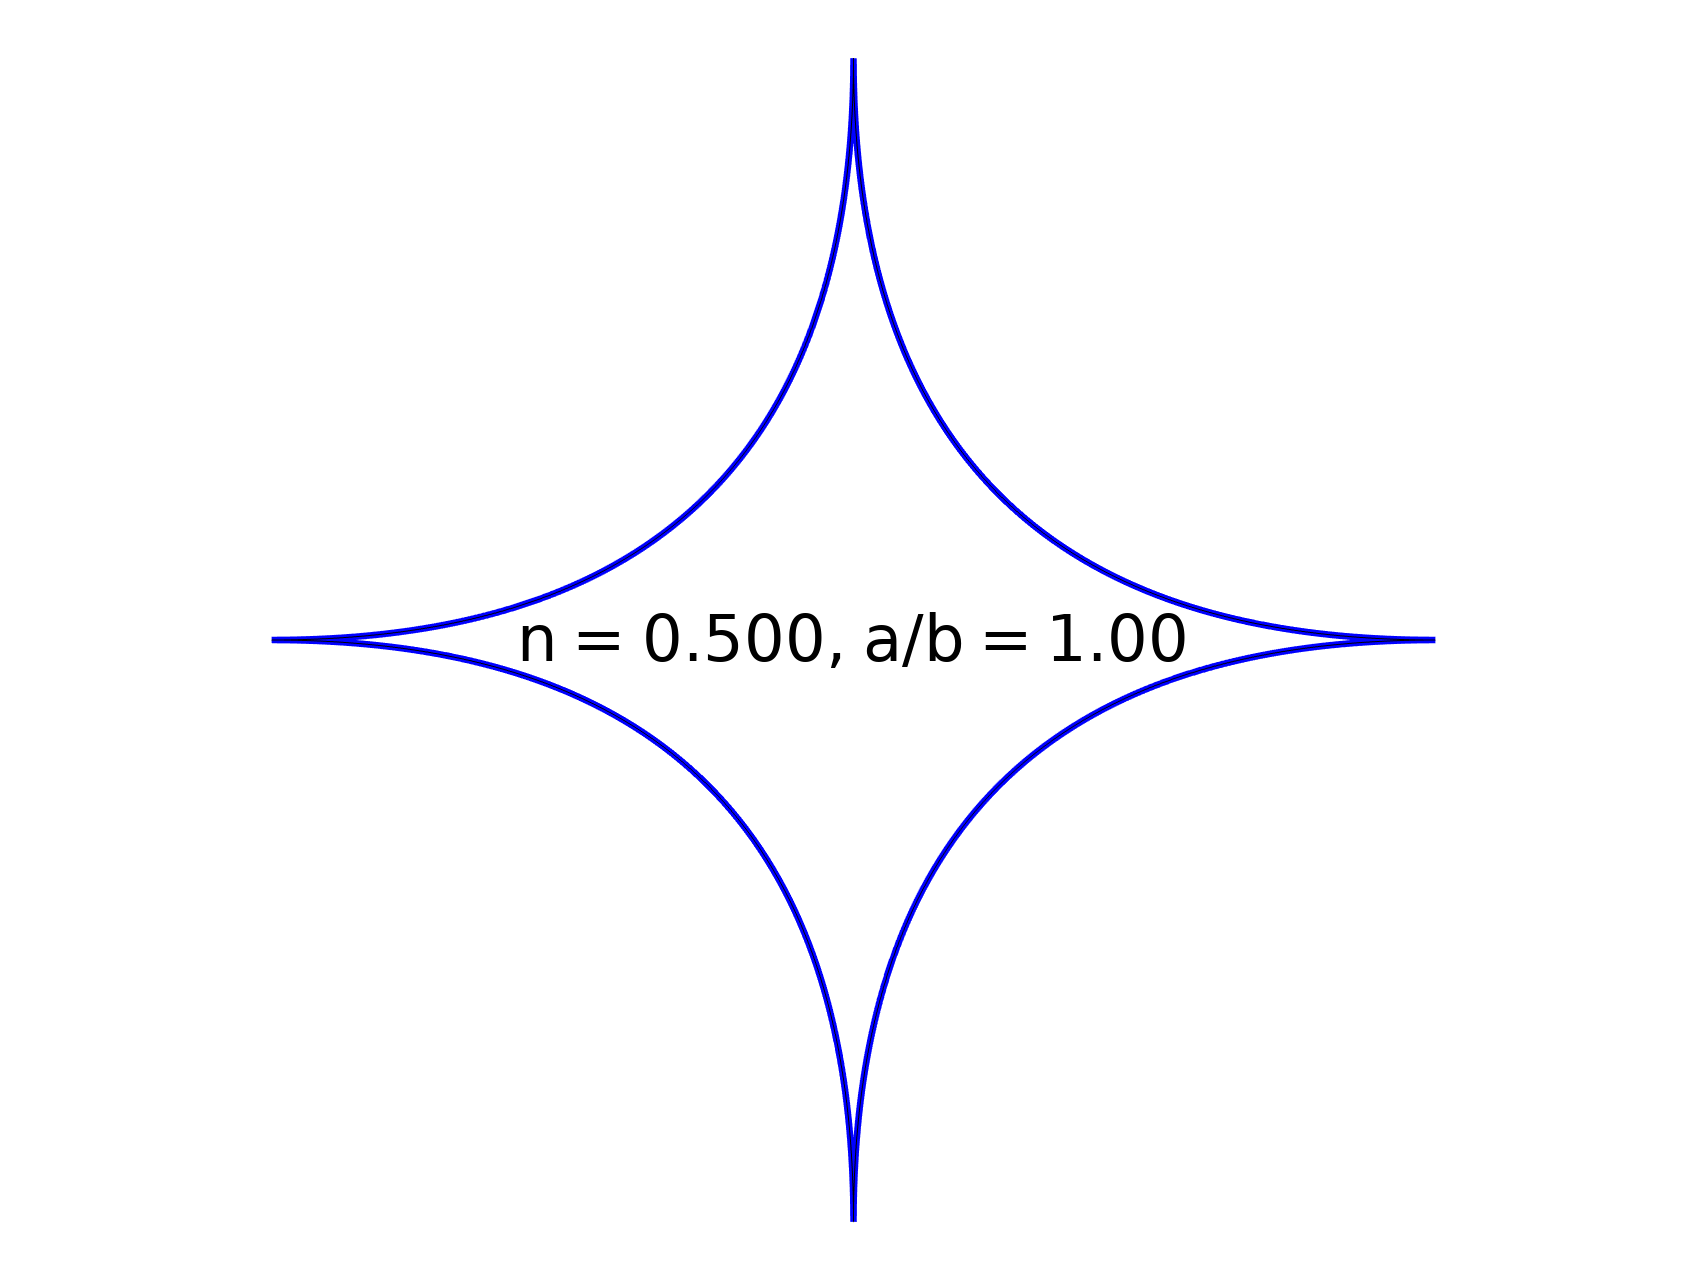
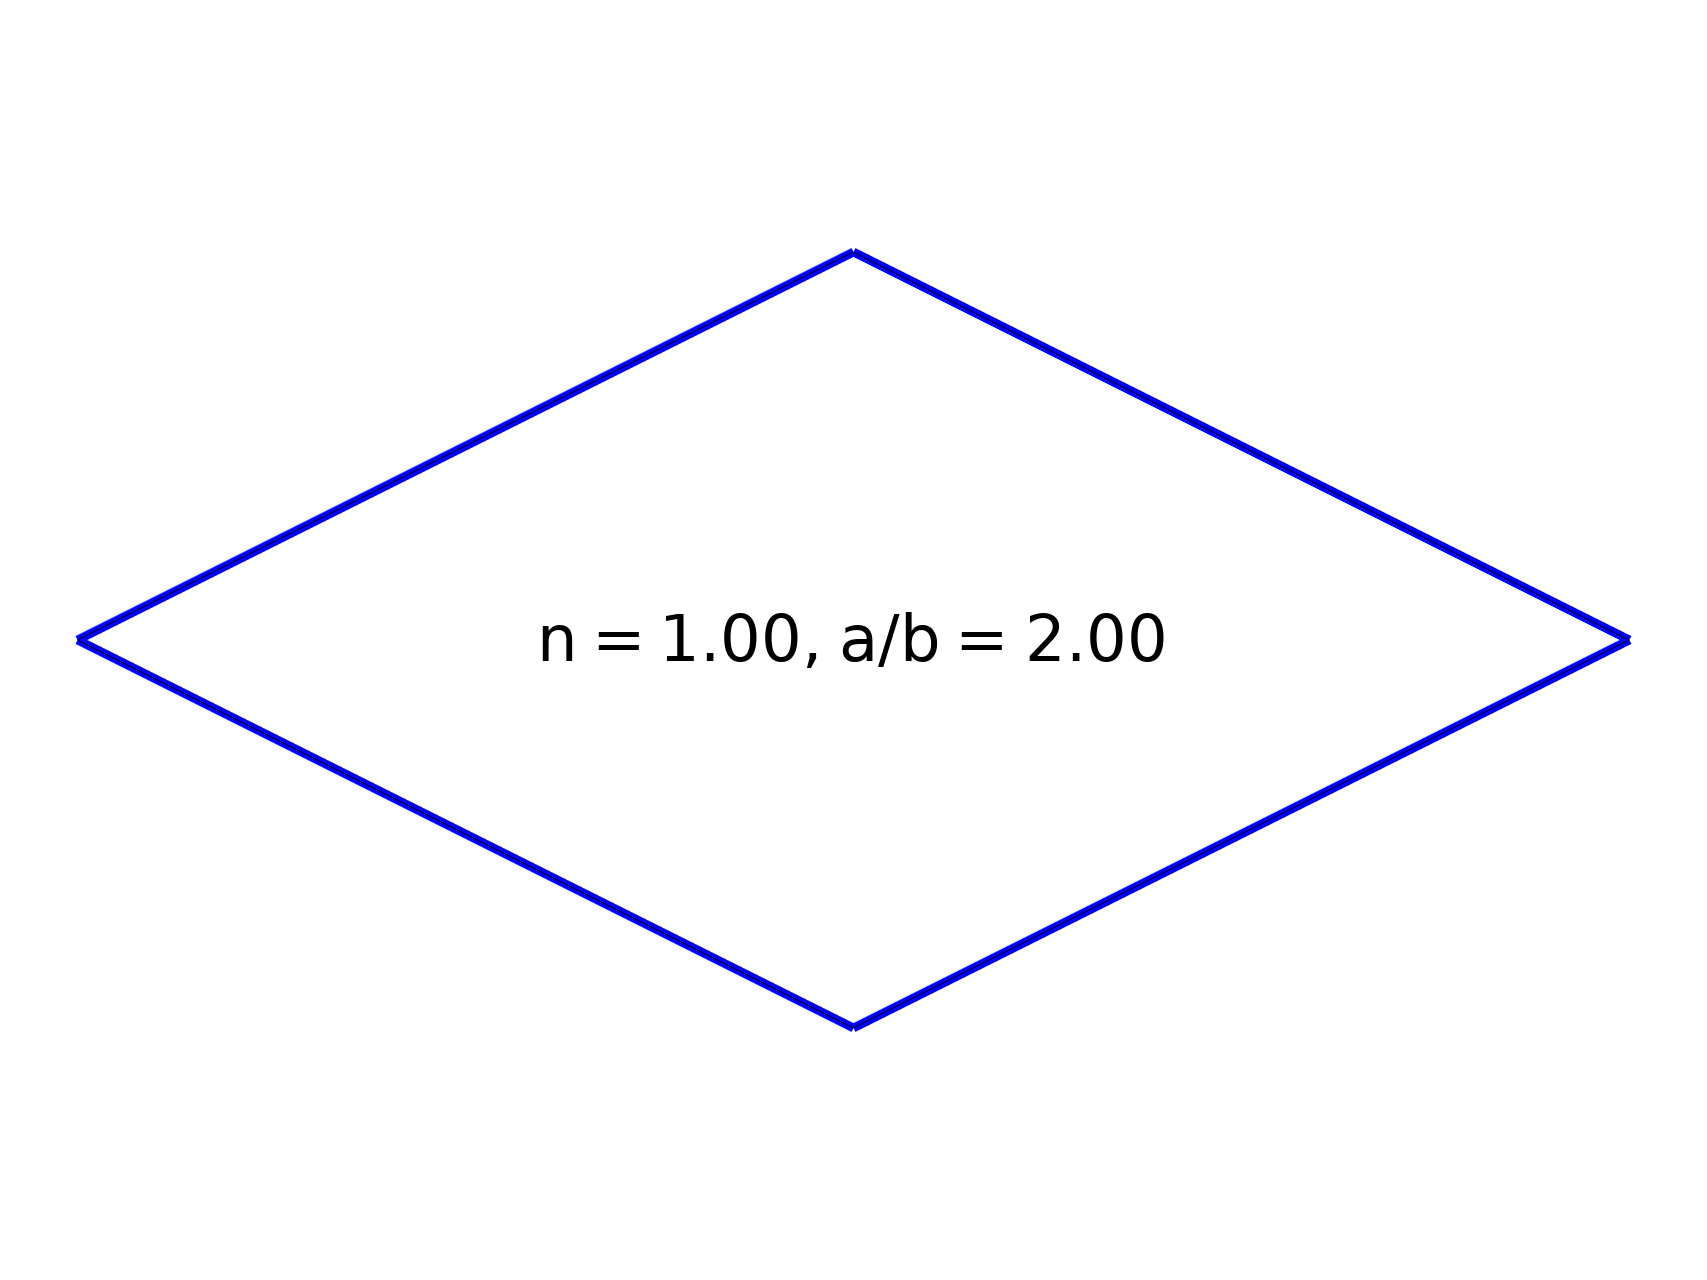
你可以在 此处 找到关于超椭圆数学原理的更多详细信息。
应力集中系数
应力集中系数(Kt)是固体力学中的一个重要概念,用于描述结构在几何不连续处(如孔洞、缺口等)周围应力增大的现象。Kt 将最大应力与适当定义的 “名义应力”(即不考虑几何不连续时的应力)联系起来,其关系为:
传统上,常见工况下的应力集中系数通常被汇编成表,收录在各类工程手册中。而如今,借助易于使用的有限元(FE)软件,计算应力集中系数通常比查阅图表或手册更加快捷和准确。
其中最广为人知的一个结论是:受单向载荷作用的大平板上的圆孔,其应力集中系数 Kt = 3。
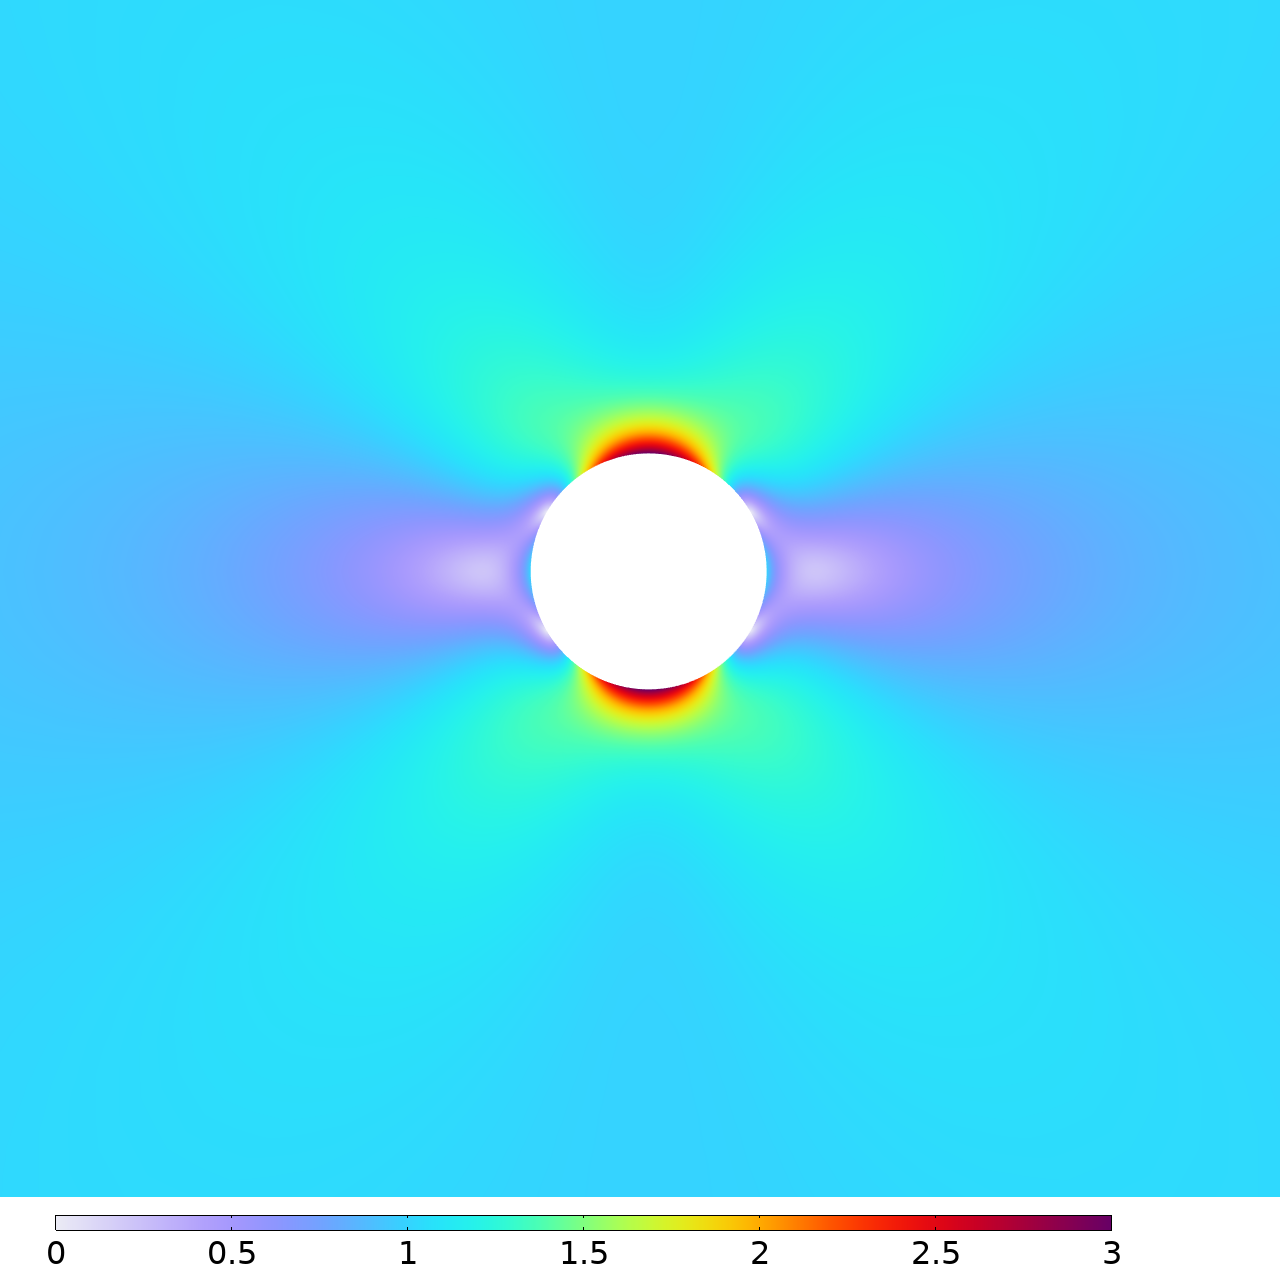 在 COMSOL Multiphysics® 中建立的模型,展示了平板在承受水平方向单位轴向应力时,圆孔周围的 von Mises 等效应力。
另一项解析解是无限大平板中椭圆孔的应力集中系数:
在此公式中,长度为 b 的半轴与应力场方向垂直,因此应力集中系数会随着 b/a 比值的增大而增加。
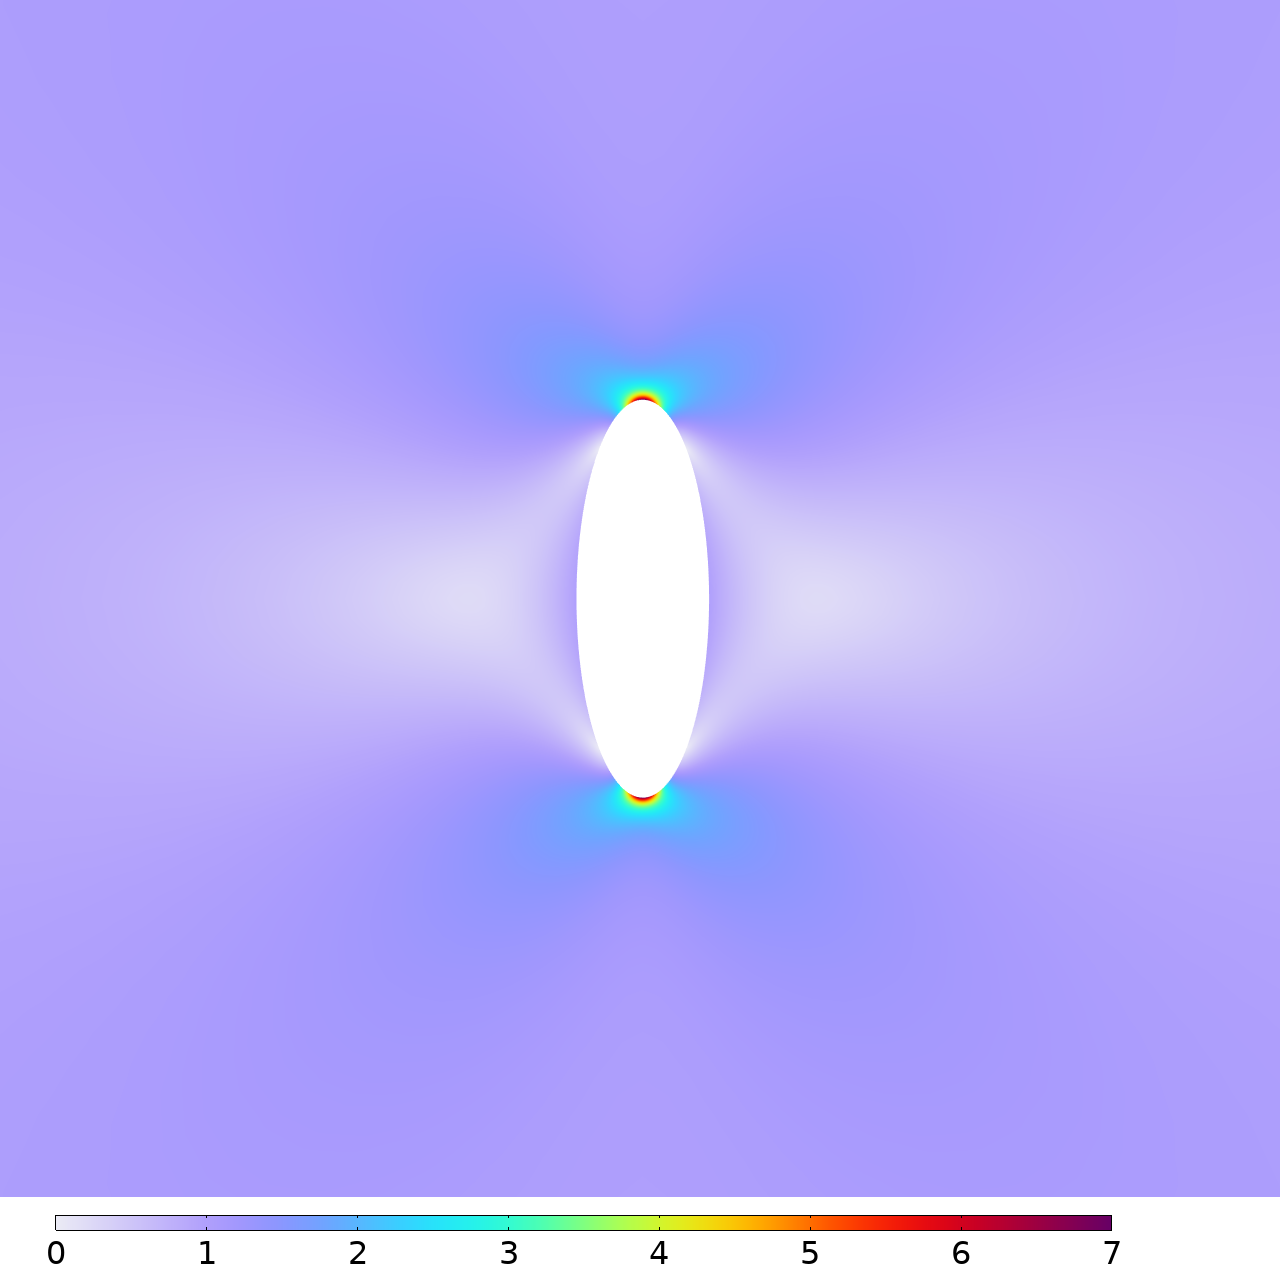 模型展示了平板在承受水平方向单位轴向应力时,长短轴比 b/a = 3 的椭圆孔周围的 von Mises 等效应力。
超椭圆孔的应力分析
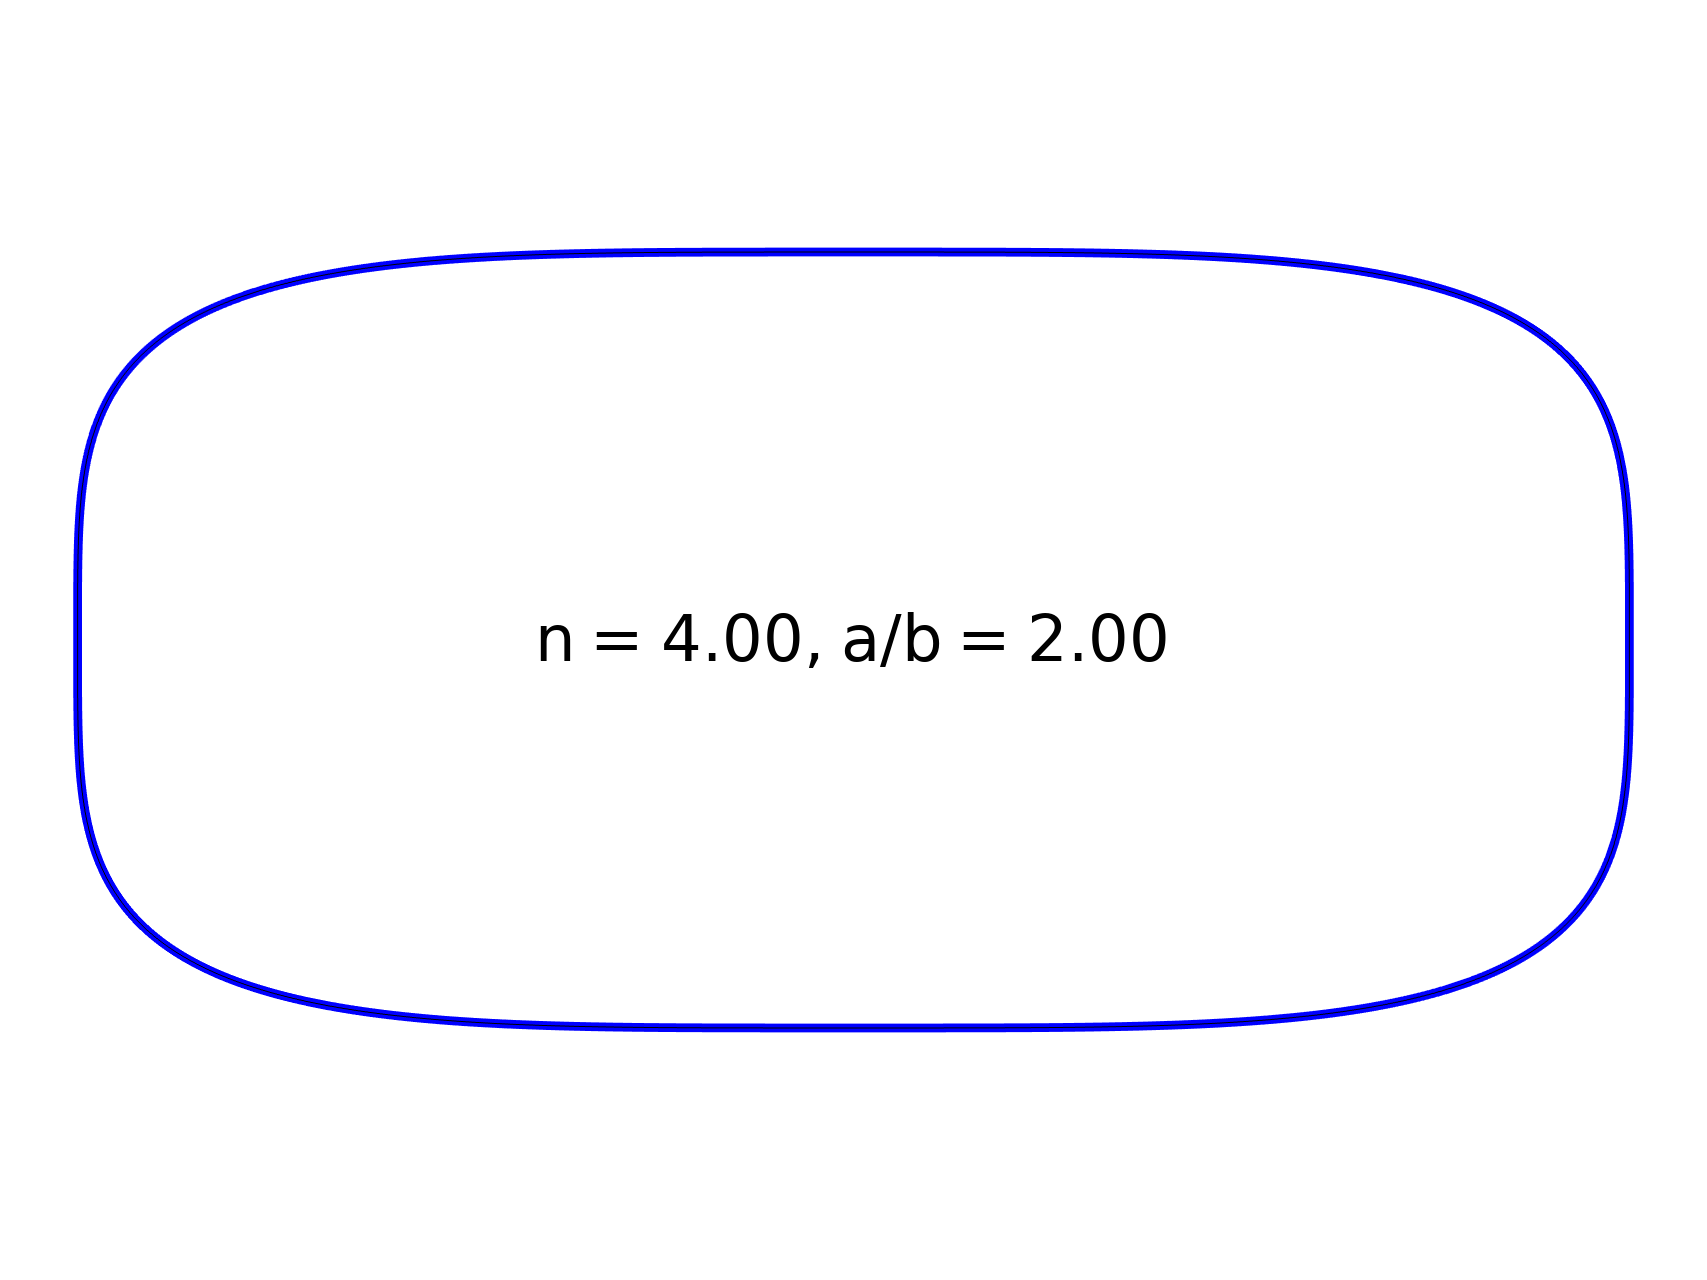
在 COMSOL® 软件中,可以非常方便地利用 参数化曲线 功能来构建超椭圆曲线。
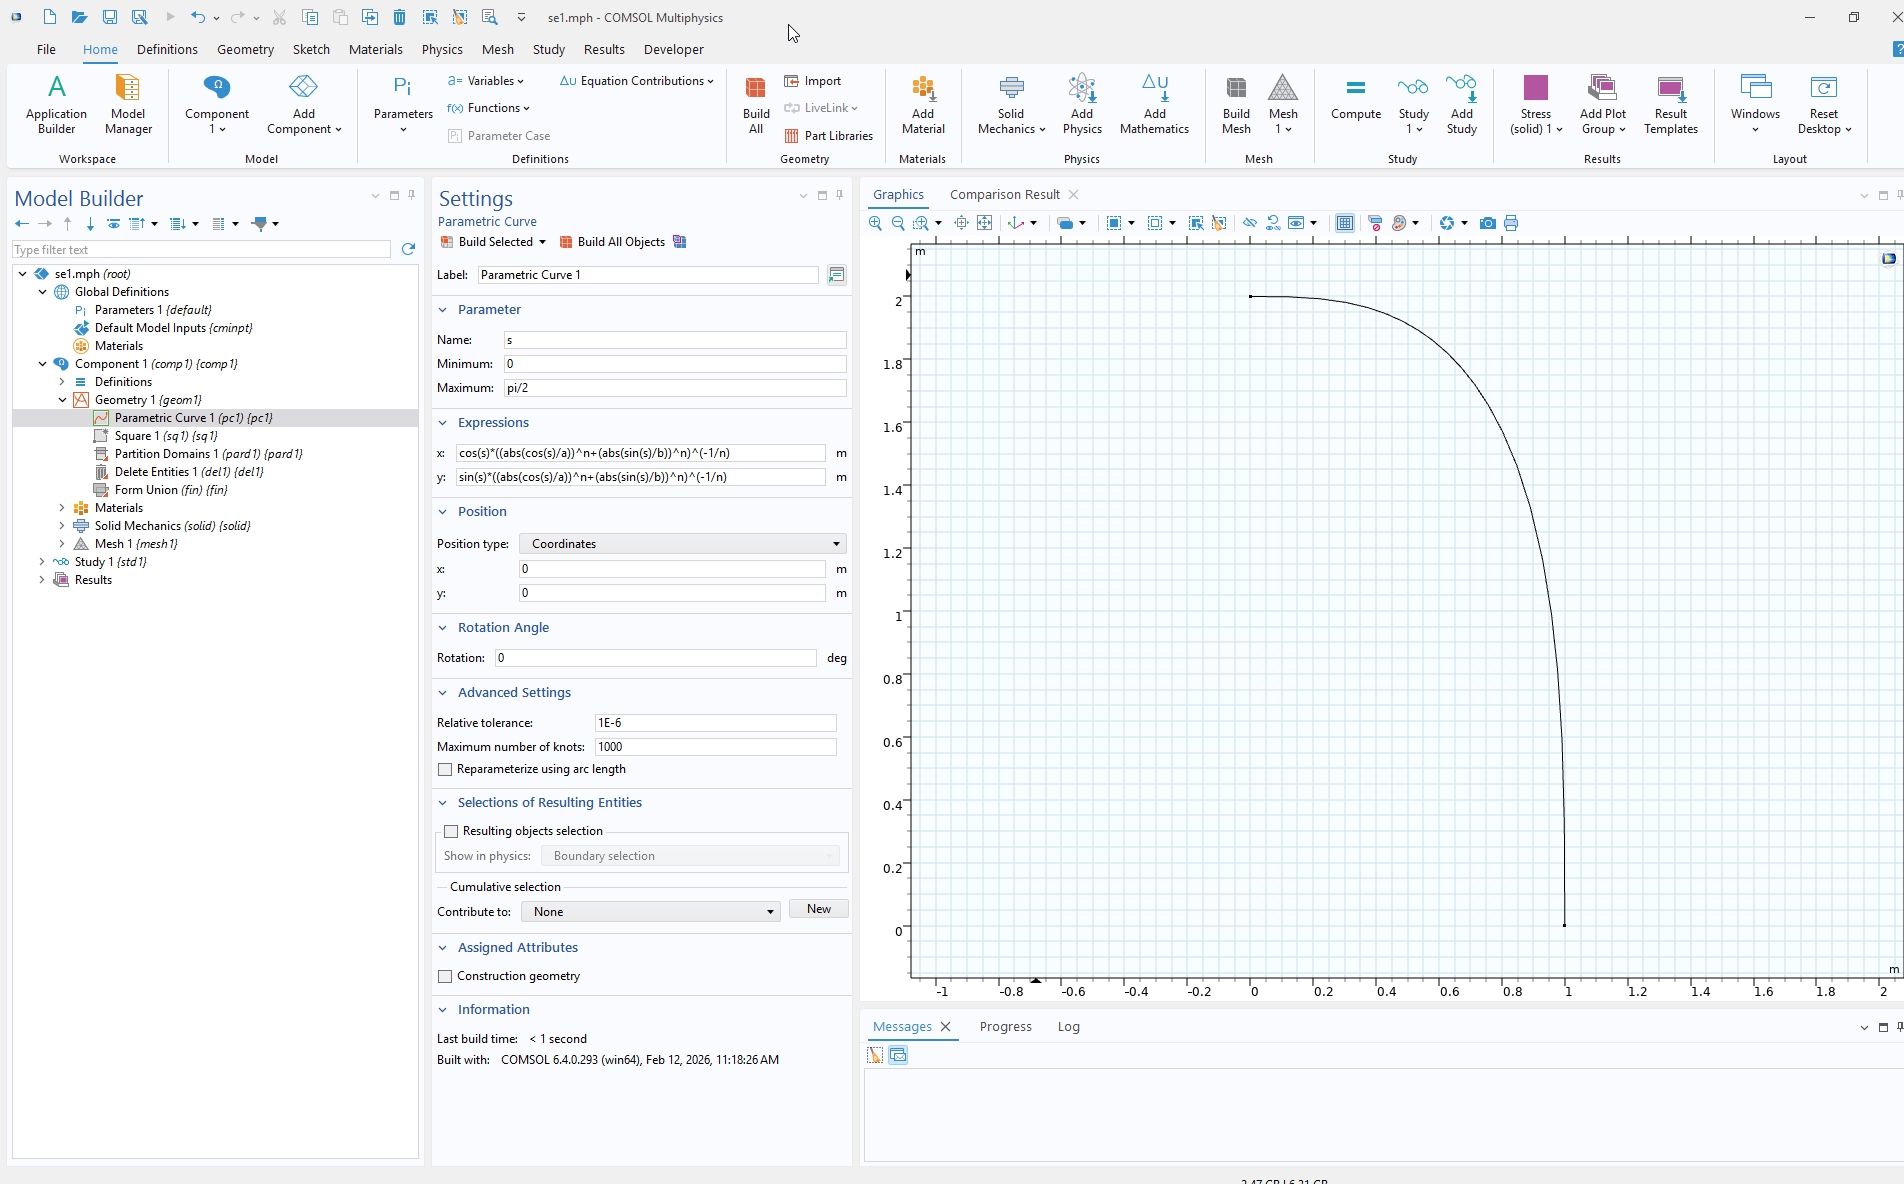 在模型开发器中通过 参数化曲线 功能创建的超椭圆曲线。
在此,我们采用极坐标形式下的超椭圆表达式来进行参数化建模。当然,也可以使用基于 x 和 y 表示的原始方程构建更简单的参数化方法,但由于 y 与 x 之间呈高度非线性关系,这种方法的精度会有所降低。
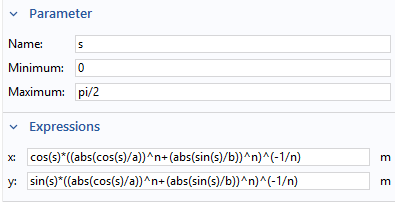
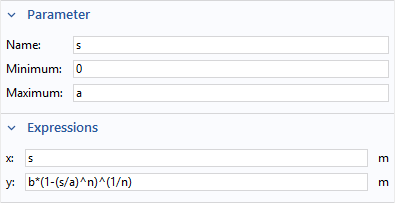
所采用的参数化方法(左),以及另一种更简捷但精度更低的替代性参数化方法(右)。
首先,我们来看下与前文提到的喷泉形状相似的孔洞的计算结果。峰值应力的大小取决于长半轴的朝向,但在这两种情况下,其应力集中系数均低于圆孔对应的数值 3。
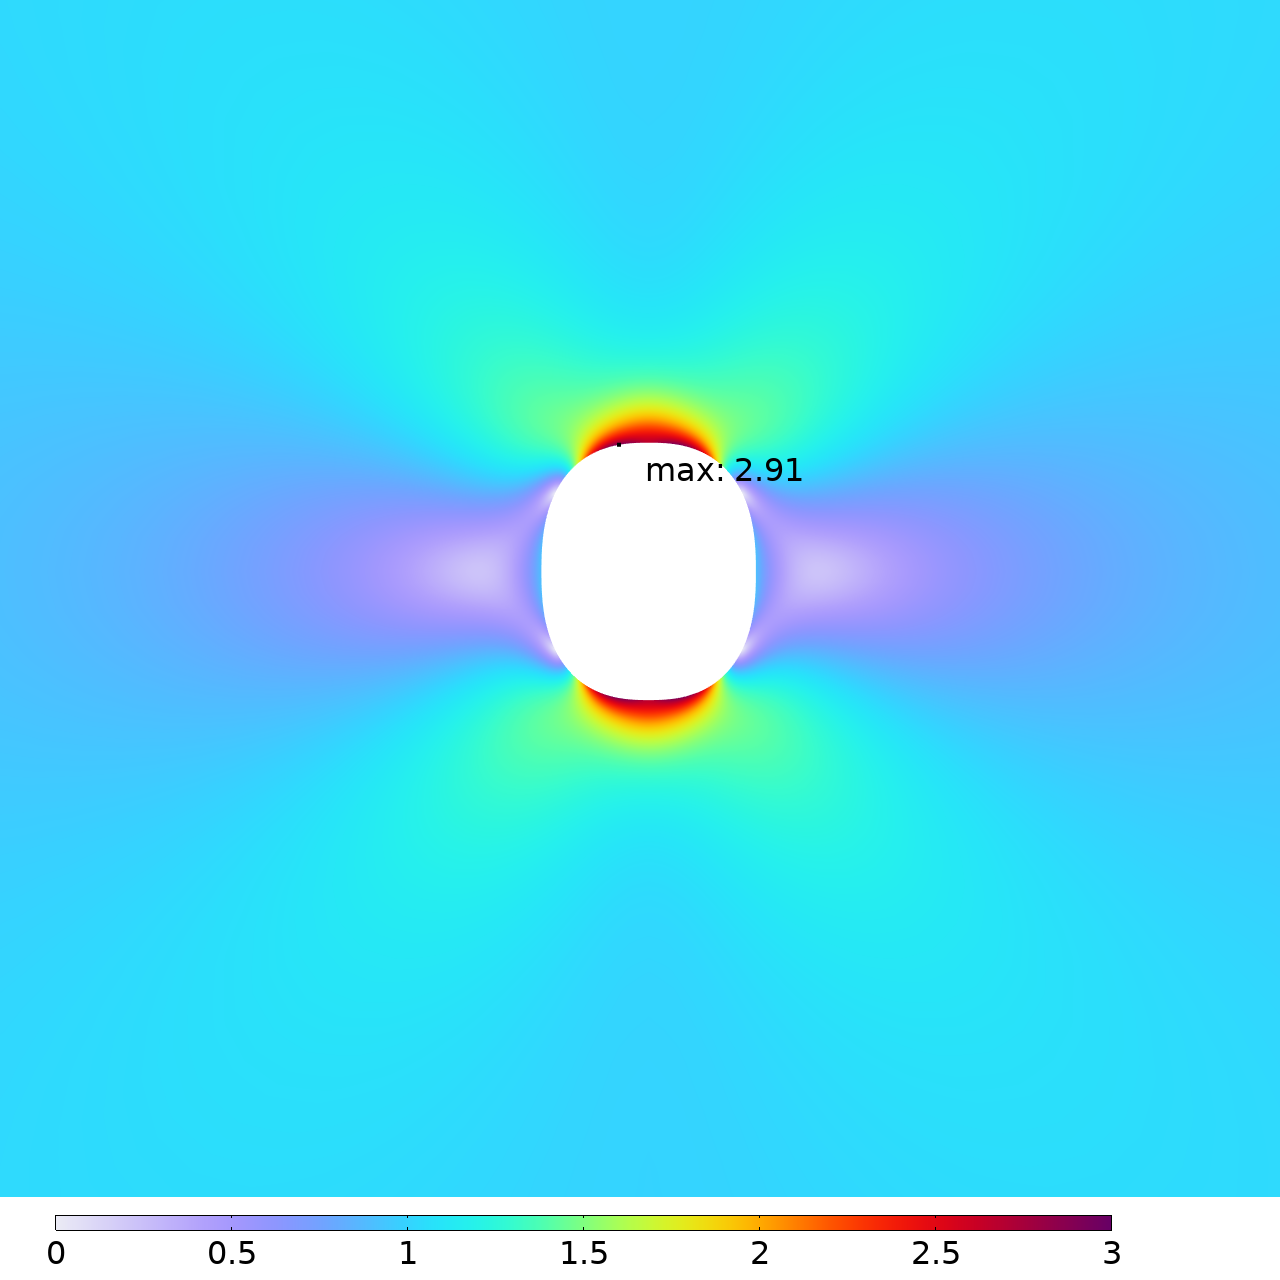
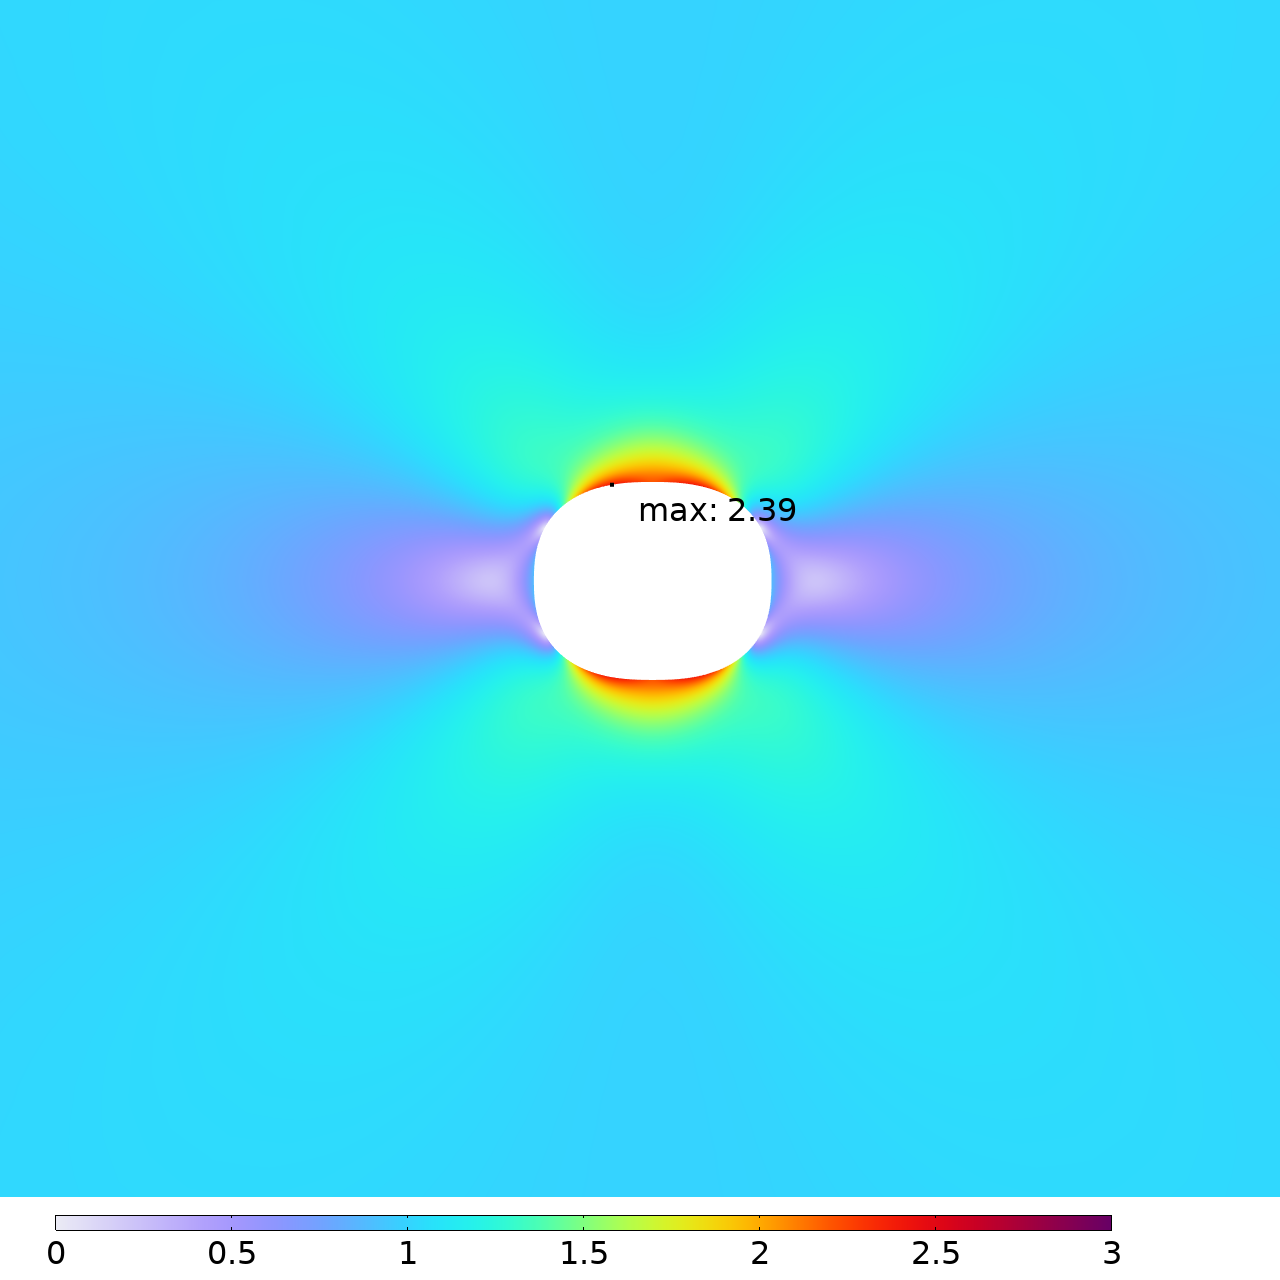
当 n = 2.5 、长短轴比 a/b = 6/5 时,含超椭圆孔平板的 von Mises 等效应力模型。
这看起来很有希望。接下来,我们很容易就能设置一个参数化扫描,来研究不同形状下的应力分布规律。
对于超椭圆指数 n 小于 2 的任何情况,孔边缘都会出现尖角,这会导致 应力奇异。这类情况不在本文的讨论范围内。因此,我们将 n 的取值范围限制在 2 到 8 之间。在 n 取最大值时,孔的形状几乎变成了一个带有圆角的矩形。对于长短轴比 b/a,我们测试了 0.2 到 5 之间的数值。计算得出的应力集中系数如下图所示。
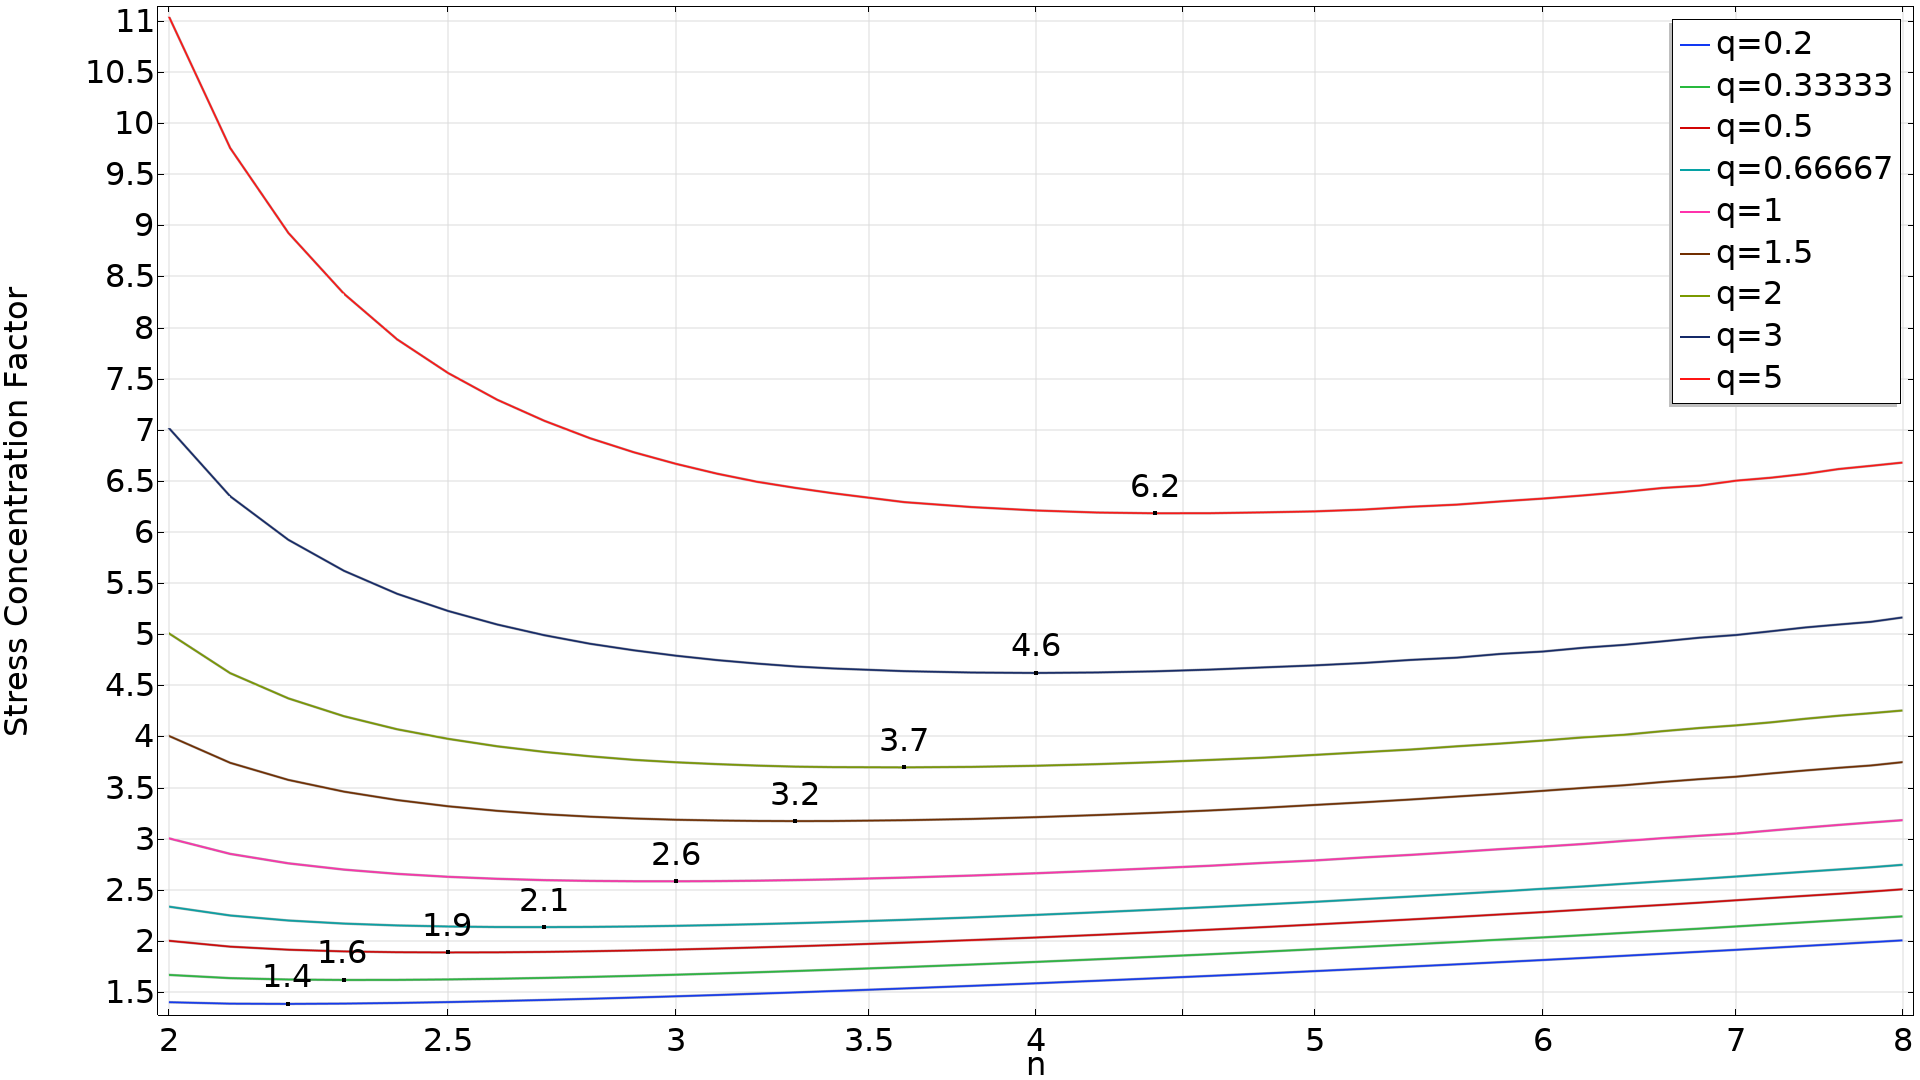 不同指数 n 和长短轴比 q = b/a 条件下超椭圆孔的应力集中系数。曲线上的标记代表最小值。
当 n = 2 时,可以看出所得数值符合椭圆的预期结果: 
若利用该系数对曲线进行归一化处理,我们便能看出超椭圆与具有相同轴比的标准椭圆之间的区别:
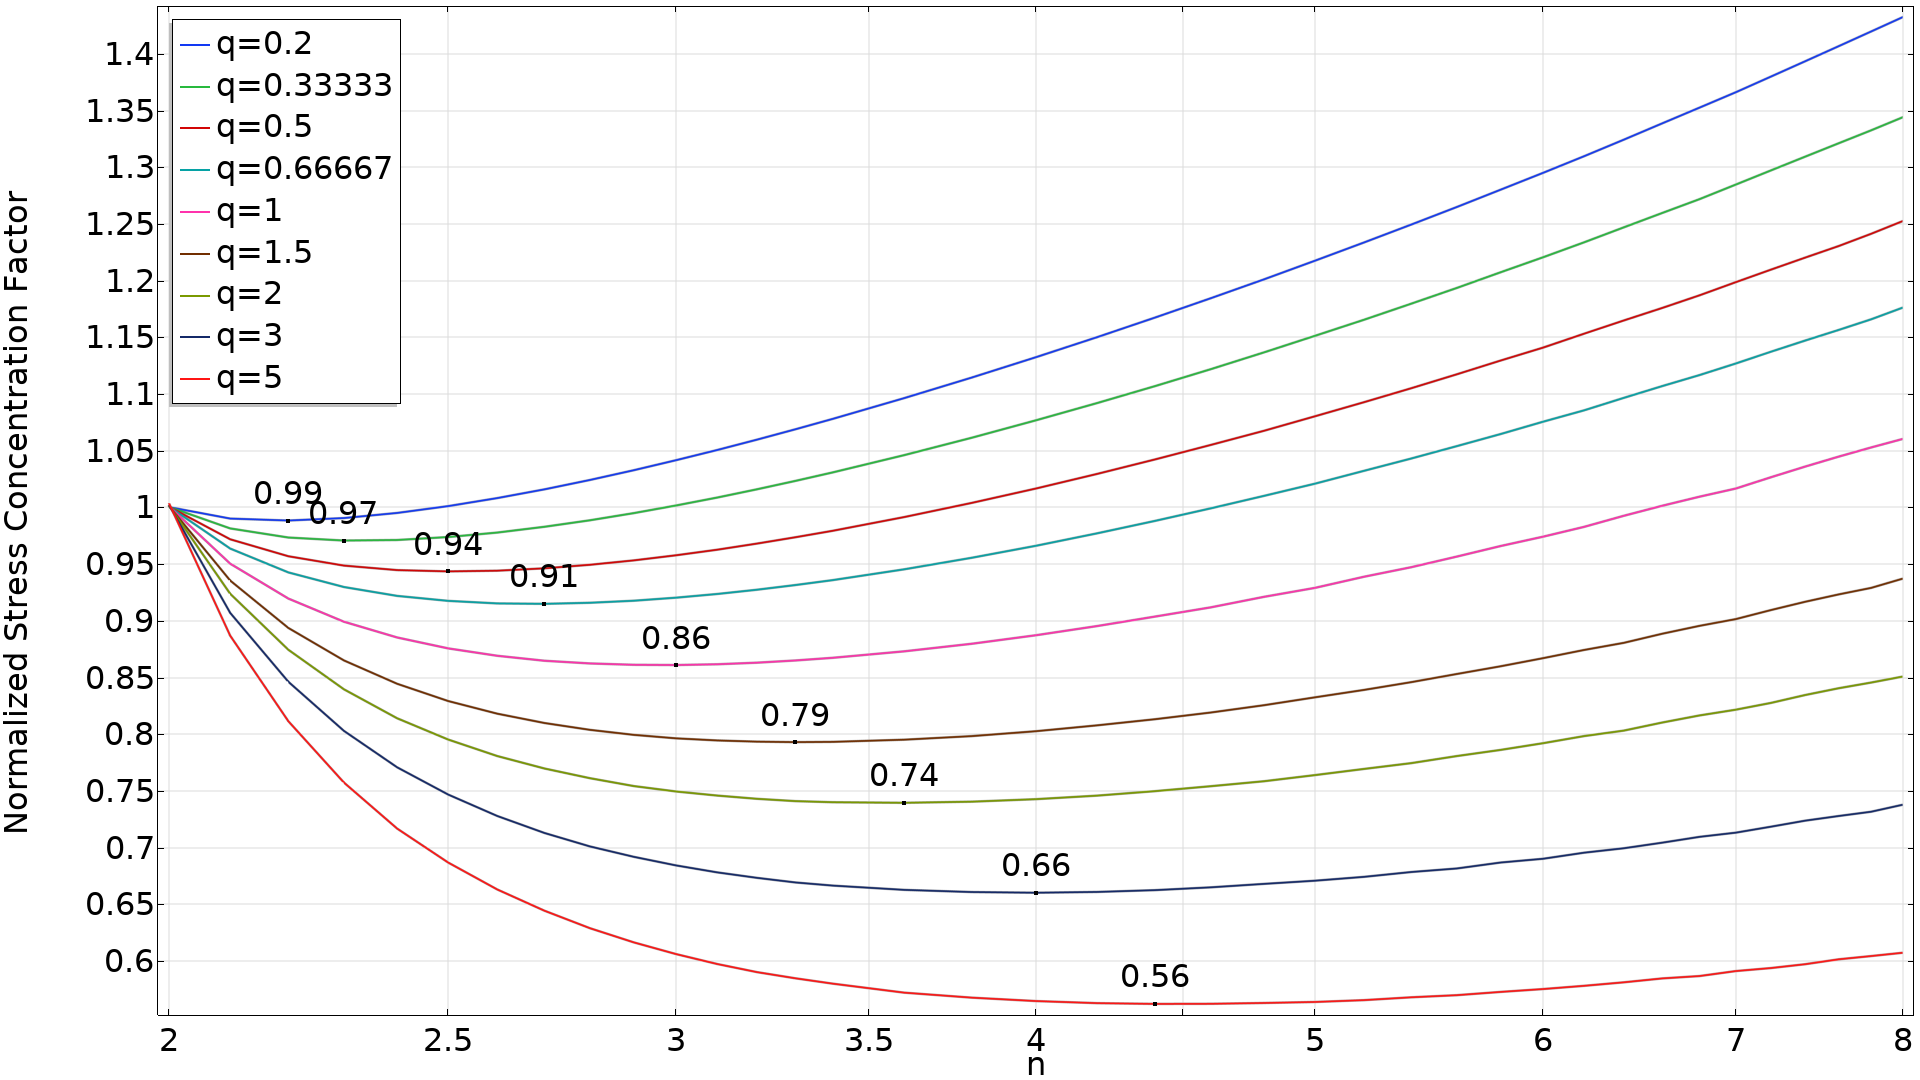 超椭圆孔的归一化应力集中系数。
可以看出,对于任意给定的椭圆,总能找到具有相同轴比的超椭圆,使其应力集中系数更小。特别是,若用最优的对称超椭圆(q = 1)来替代圆形,当 n = 3 时,应力集中系数可降低 14%,改善效果相当显著。这种应力的降低,有望使疲劳寿命提升至原来的 2 倍。
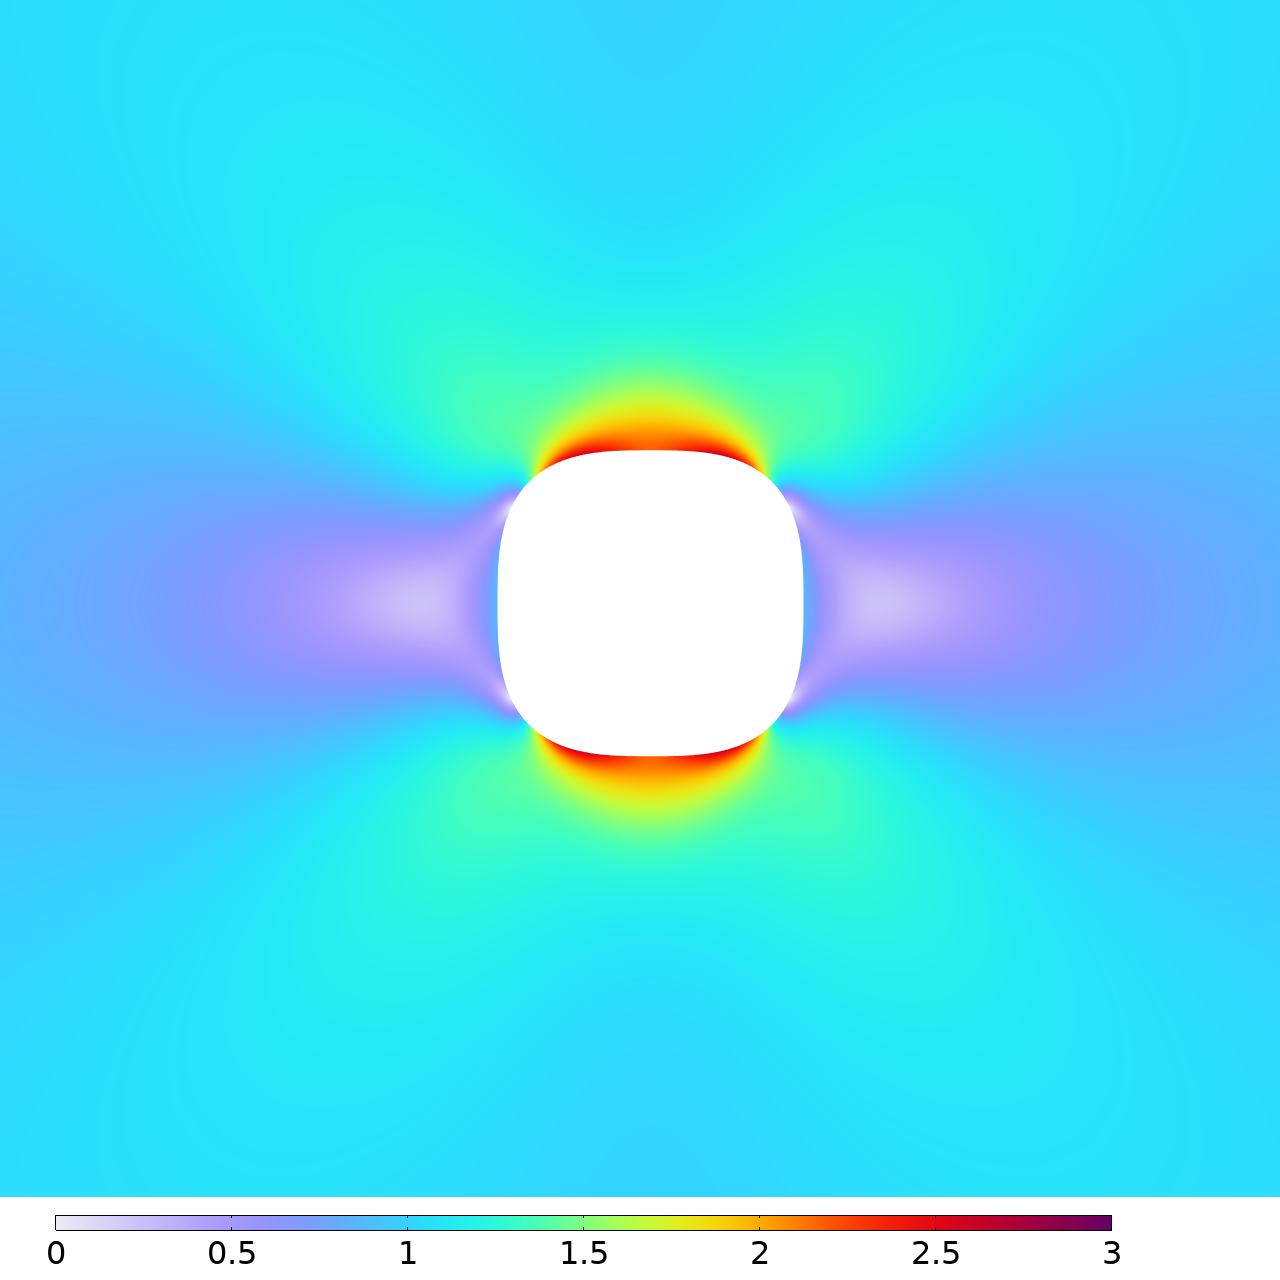 圆孔的最优替代方案。
增大开孔面积的同时增强结构
超椭圆的面积可以表示为:
其中,Γ 为 伽玛函数。
相比之下,标准椭圆的面积为:
这意味着,拥有相同半轴的超椭圆与标准椭圆之间的面积关系和轴长比无关,可表示为:
下图对该函数  进行了展示。
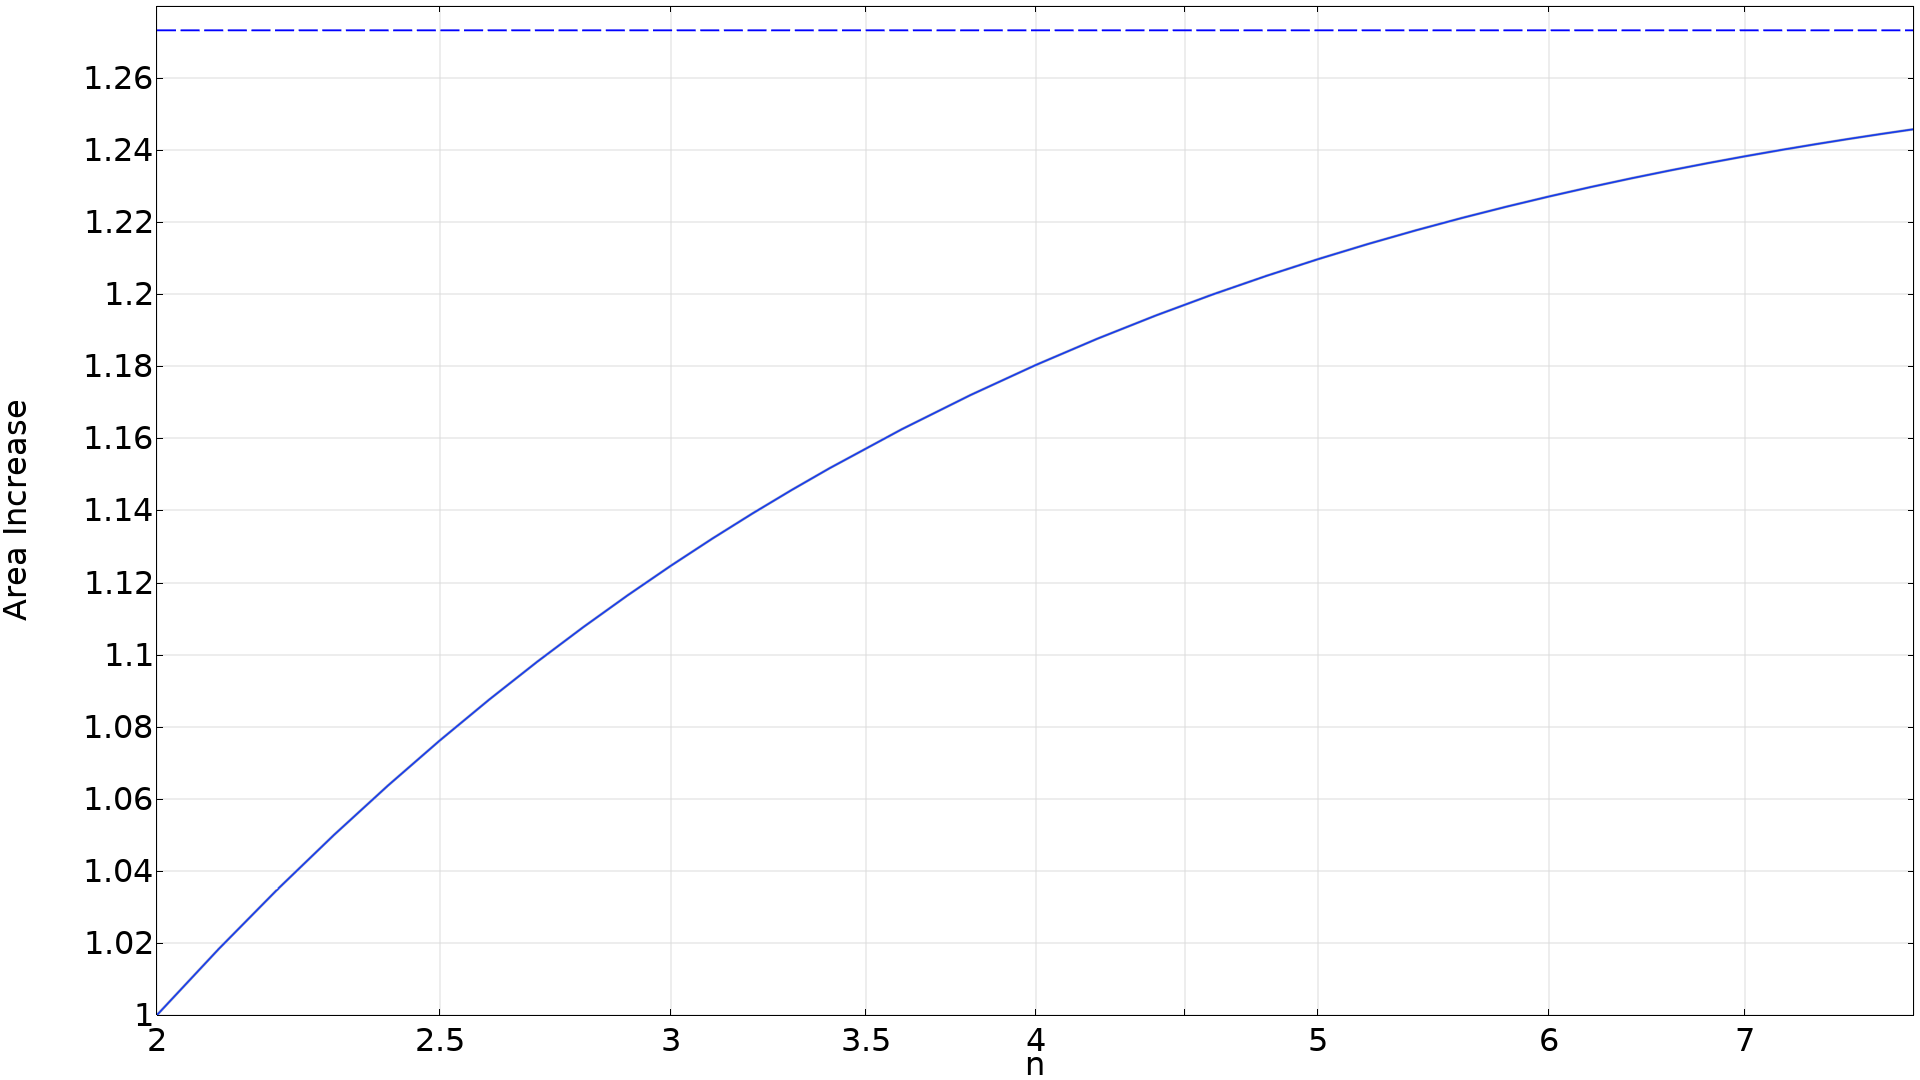 相较于椭圆,相对面积增量随 n 变化的函数关系。虚线表示其渐近值 4/π。
可以看出,当 n > 2 时,任何超椭圆的面积始终大于具有相同半轴的标准椭圆面积。有些出人意料的是,这意味着我们总是可以通过将圆形或椭圆形孔洞替换为面积更大的超椭圆孔洞——也就是通过 “去除材料“——来降低应力集中系数。在之前的博客文章 通过去除材料增强结构稳固性 中,也介绍了其他一些去除材料反而有益的情况。
但需要注意的是,本文仅研究了与孔洞某一半轴方向一致的单向应力状态。对于其他部分应力状态,这种降低应力的效果是无法实现的。相反,超椭圆拐角处减小的曲率半径反而会导致应力升高。
超椭圆的实际应用
当然,本文主要是一场有趣的理论探讨。在实际应用中,加工圆孔通常要容易得多。但如果采用增材制造或铸造等工艺,选择其他形状可能会带来额外的益处。
采用超椭圆形状的方法不仅适用于开孔,也可以用来降低圆角处的应力集中。
您可以点击下方按钮,下载本文示例中所使用的模型。
哥伦比亚大学的博士后研究员 Enrico Di Lucente 和助理教授 Michele Simoncelli 作为客座博主,探讨了如何利用 COMSOL Multiphysics® 软件中的物理场开发器,开发声子流体动力学自定义物理场接口,用以研究真实几何结构中的非扩散传热现象。
在具有超高热导率的介电材料中,热量传递往往会打破传统扩散规律的限制,表现出类似流体的行为:例如形成涡流、呈现温度波,甚至在局部区域逆着温度梯度回流。在这篇博文中,我们将介绍为 COMSOL Multiphysics® 软件开发的声子流体动力学自定义物理场接口,并展示连续介质模型如何捕捉超越傅里叶定律的粘性传热现象。
为什么要建立超越傅里叶定律的传热模型?
长期以来,傅里叶定律一直是描述热传导的标准框架,因为它能够准确阐释常温下,毫米及更大尺度内材料和器件中的热传输过程。然而,近期的实验与理论研究表明,对于由金刚石、石墨和六方氮化硼等超高热导率、超纯材料制成的微尺度器件,傅里叶定律的模型可能会失效。
在这些系统中,声子(主要的热载体)在特定的温度范围内(可从极低温约 70 K 延伸至接近室温)会经历频繁的动量守恒碰撞。这一状态被称为 “声子流体动力学(phonon hydrodynamics)”。在此状态下,热传输呈现出集体性和类似流体的特征,并由此催生多种物理现象,例如温度波(即 “第二声”)、类泊肃叶型热流(即在通道中心流动较快,在边界处较慢)、热回流以及热涡流。
要准确捕捉这些效应,所采用的模型不能局限于标准傅里叶扩散理论模型,同时还需能够适用于真实的几何结构开展运算。这正是提出粘性热方程(VHE)(参考文献 1 和 2)并在 COMSOL Multiphysics® 软件中实现该方程的研究出发点。
粘性热方程的由来
从更深层的物理机制来看,粘性热方程源于对线性化声子玻尔兹曼输运方程(LBTE)的系统粗粒化处理。在这一过程中,复杂的微观声子动力学被投影到一小组局部平衡场上:温度 T(r,t) 和漂移速度 u(r,t) 。产生这种漂移速度是因为:在流体动力学区间内,动量守恒的声子碰撞(即正常过程)占据了主导地位,其作用远大于导致动量弛豫的倒逆(Umklapp)过程,从而使得声子能够集体携带晶体动量。因此,热传输不再仅仅由温度梯度决定,还受到该动量场演化的影响。基于此,粘性热方程由两个耦合的方程组成:
- 关于 T(r,t) 的能量守恒方程
- 关于 u(r,t) 的动量守恒方程(其形式类似于线性化的纳维-斯托克斯方程)
关键在于,基于底层线性化声子玻尔兹曼输运方程的对称性可推导出两个输运系数:热导率(对应声子分布的奇宇称分量)和热粘度(对应声子分布的偶宇称分量)。前者用于描述扩散热流,后者表征声子流体中的动量扩散和粘性应力,能够解释热涡流、热回流以及非局部传热等现象。此外,该框架能够在不同的物理区间内实现自然过渡:当动量被强烈耗散时,它会退化为傅里叶定律;在极限情况下,它也能还原为 Guyer-Krumhansl 方程和双相滞后方程等之前提出的流体动力学模型。同时,该框架完全适用于具有复杂声子色散关系的真实材料。
从微观理论到连续介质模型
在微观层面,声子输运由玻尔兹曼输运方程来描述。尽管该方程具有极高的预测能力,但在复杂几何结构中求解的计算成本极其高昂,因此并不适合用于器件尺度的建模。
粘性热方程提供了一种介观尺度的替代方案。它通过引入一个额外的物理场——声子漂移速度,对傅里叶定律进行了扩展。从这个意义上讲,粘性热方程相当于经典层流流体线性纳维-斯托克斯方程在量子声子流体中的对应形式。在该框架下,温度的演化与声子的动量守恒方程相耦合,使得模型能够在扩散区间和流体动力学区间之间实现自然过渡。
该方法的一个核心优势在于:所有的材料参数(如热导率、粘度和弛豫速率等)均通过第一性原理计算,求解一次线性化玻尔兹曼输运方程即可确定。随后,这些参数被代入连续介质模型中,从而能够在不牺牲物理保真度的前提下,对任意几何结构进行高效模拟,同时完整保留了量子力学和第一性原理(ab initio)的精度。
实现声子流体动力学的粘性热方程
为了让这一框架更易于使用,我们利用 COMSOL Multiphysics® 软件中的“物理场开发器”功能,开发了一个自定义物理场接口。安装完成后,该接口将以 粘性热方程(VHE)的形式显示。
该接口的功能:
- 温度-速度耦合传热公式
- 稳态与瞬态仿真
- 适配流体热流的边界条件
- 适用于复杂几何结构与介观尺度器件
安装接口
安装流程遵循物理场开发器的标准操作步骤:
- 在 COMSOL 首选项设置中启用物理场开发器
- 导入开发器文件
- 从 我的物理场接口 中添加 粘性热方程(VHE)接口
点击展开下方板块,获取安装该接口的分步操作说明。
 如果该按钮存在,执行 步骤 3;若不存在则执行 步骤 2。
步骤 2. 从 文件 菜单中选择 首选项。在 首选项 窗口,从左侧列表中选择 物理场开发器,然后勾选 启用物理场开发器 复选框:
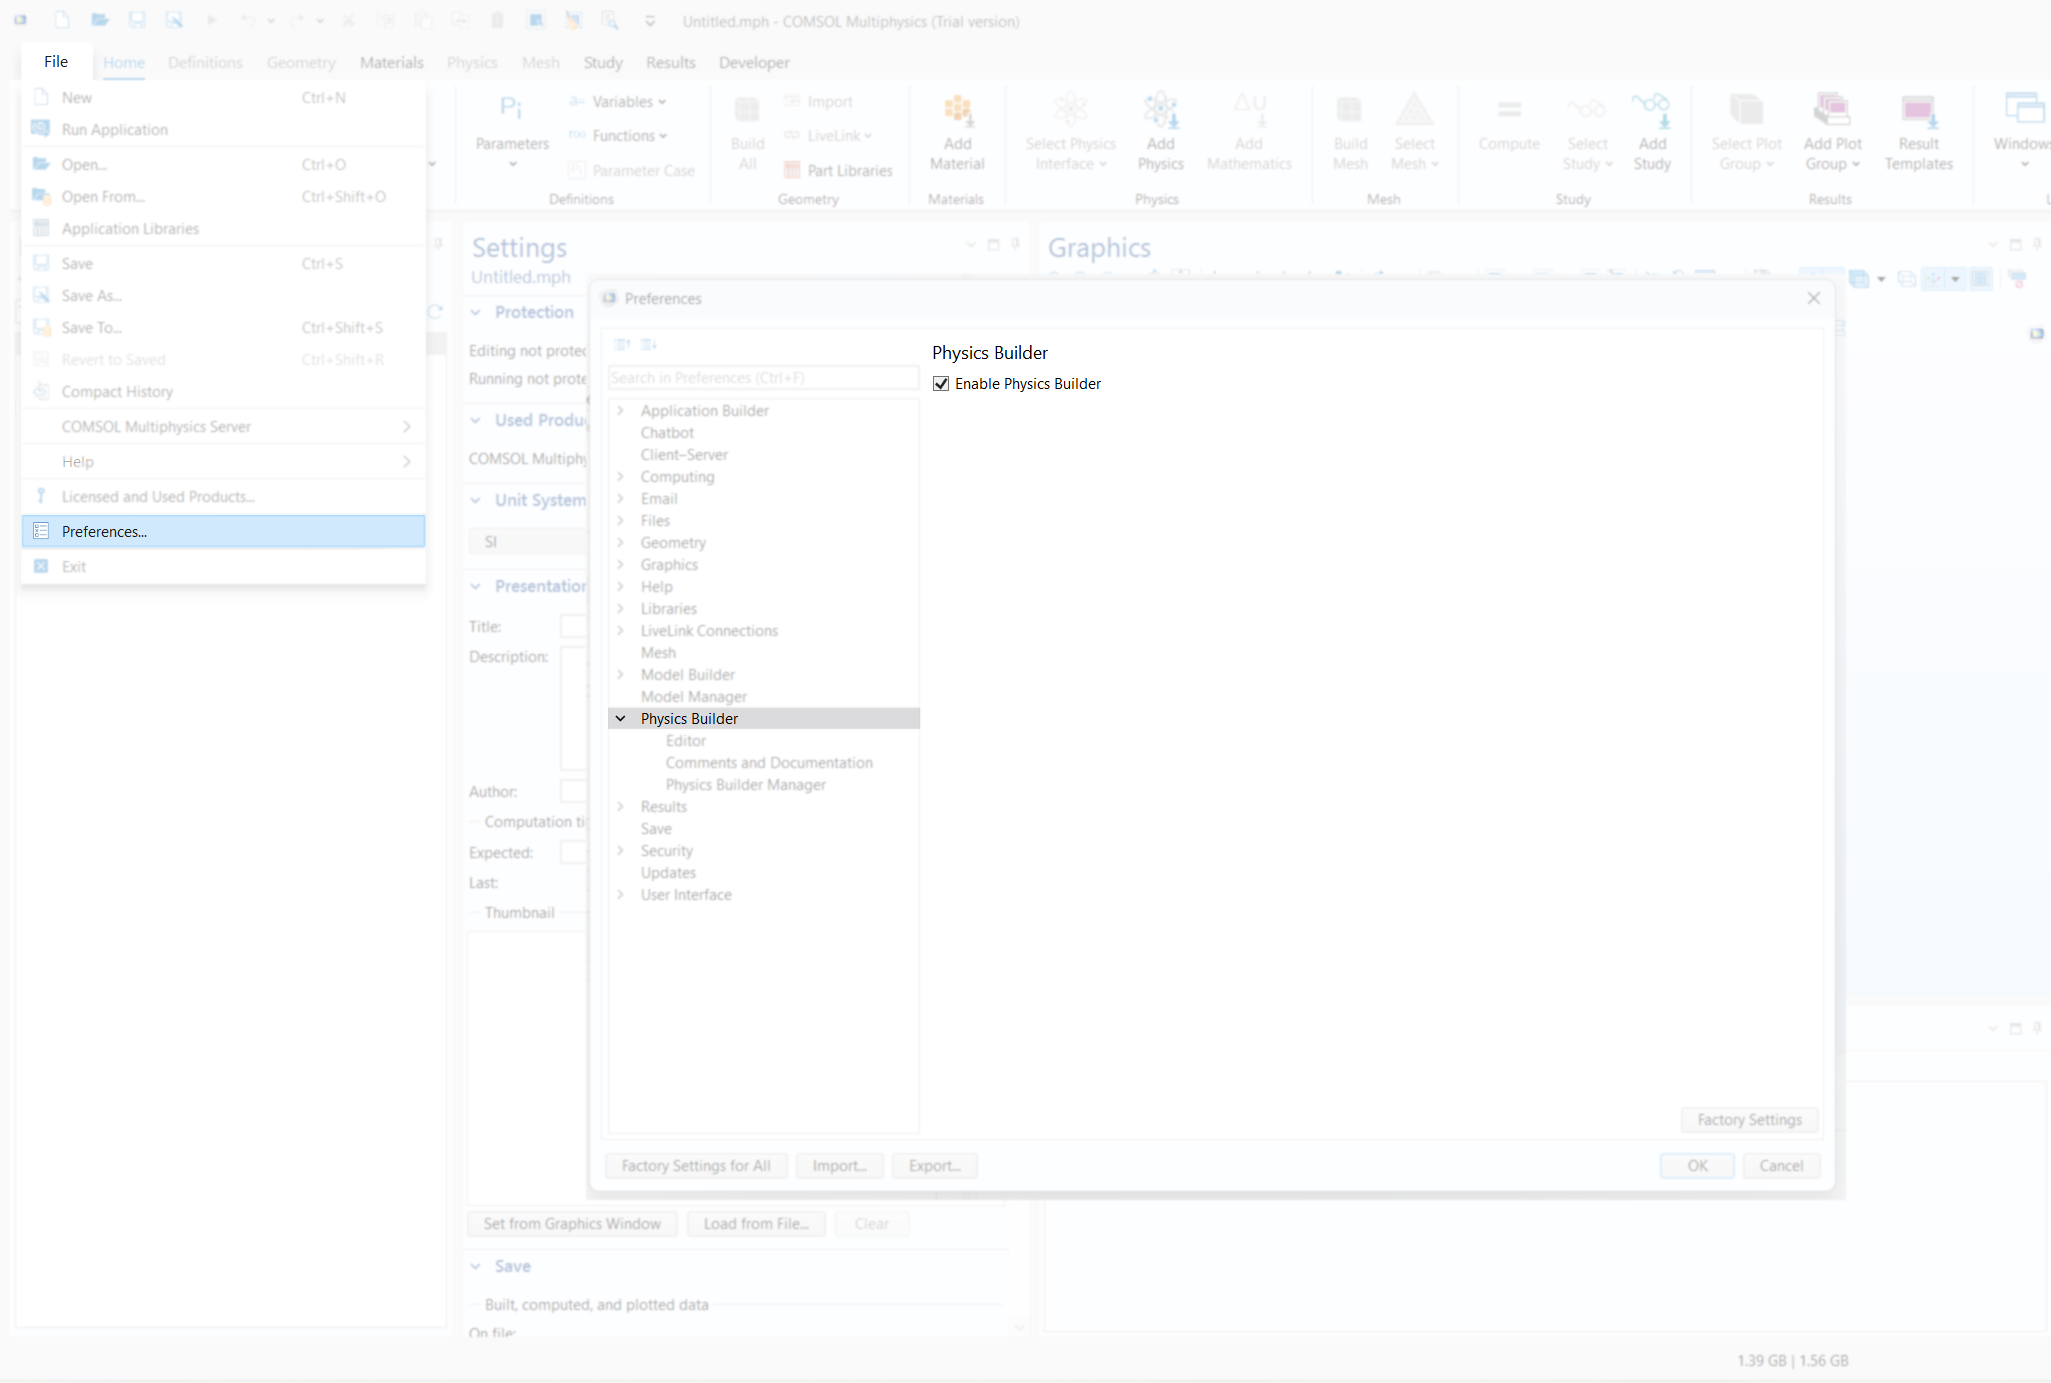 点击 确定,重启 COMSOL Multiphysics® 使更改生效。
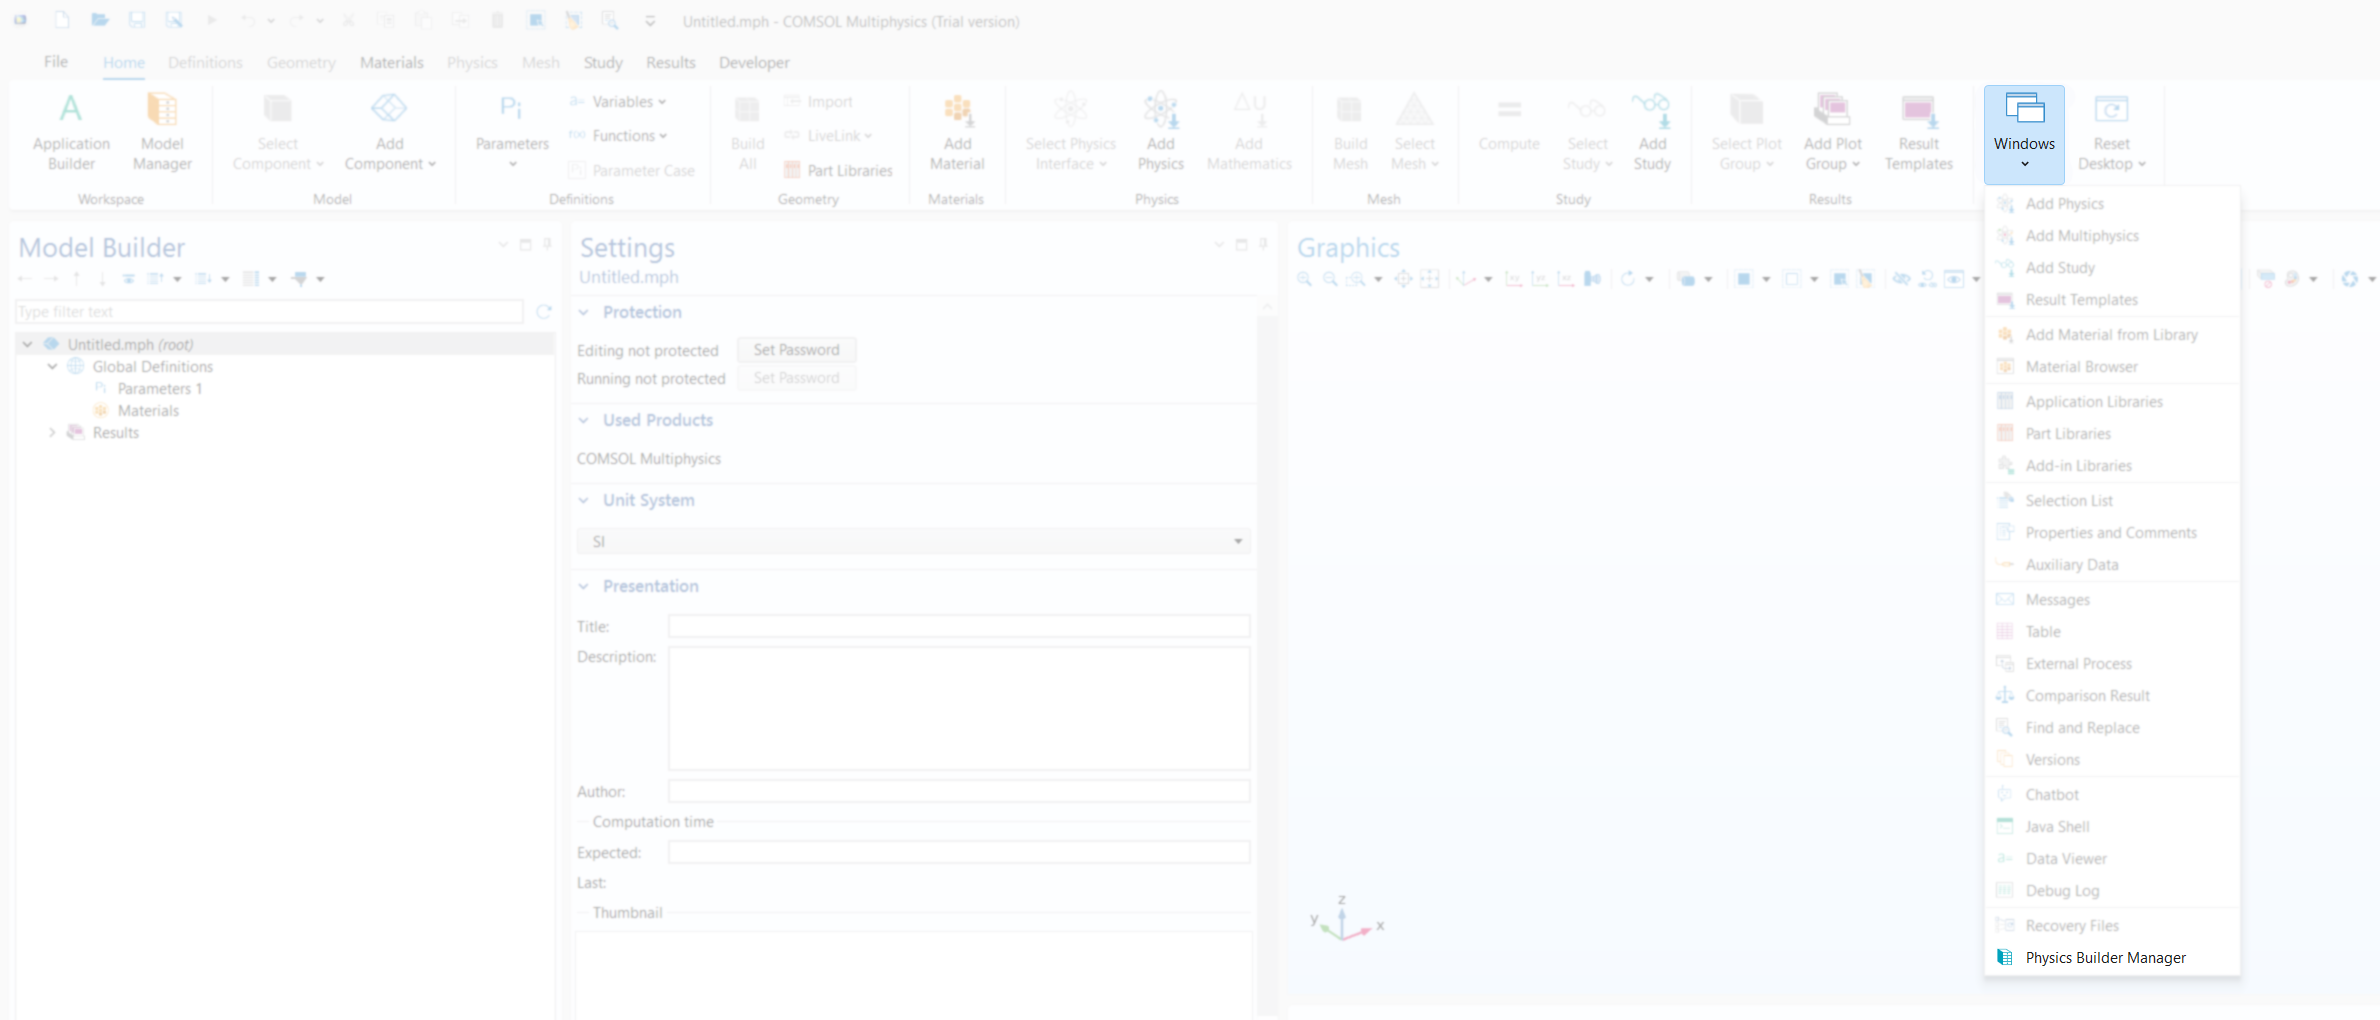
步骤 3. 一旦 物理场开发器 按钮出现,代表该接口已准备就绪。打开一个现有模型或者新建一个空模型,在 窗口 下拉菜单中选择 物理场开发器管理器:
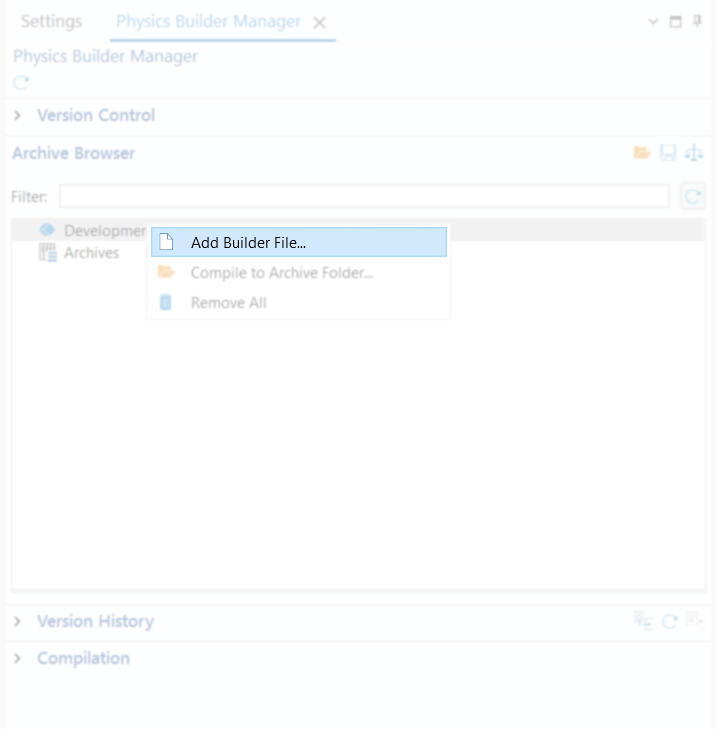
 在物理场开发器管理器中的存档浏览器下方,右键点击 开发文件,然后选择添加 开发器文件:
 然后导入 vhe.mphphb 模型文件。
步骤 4. 打开 添加物理场 窗口,定位至 我的物理场接口 下,接口显示名称为 粘性热方程(VHE):
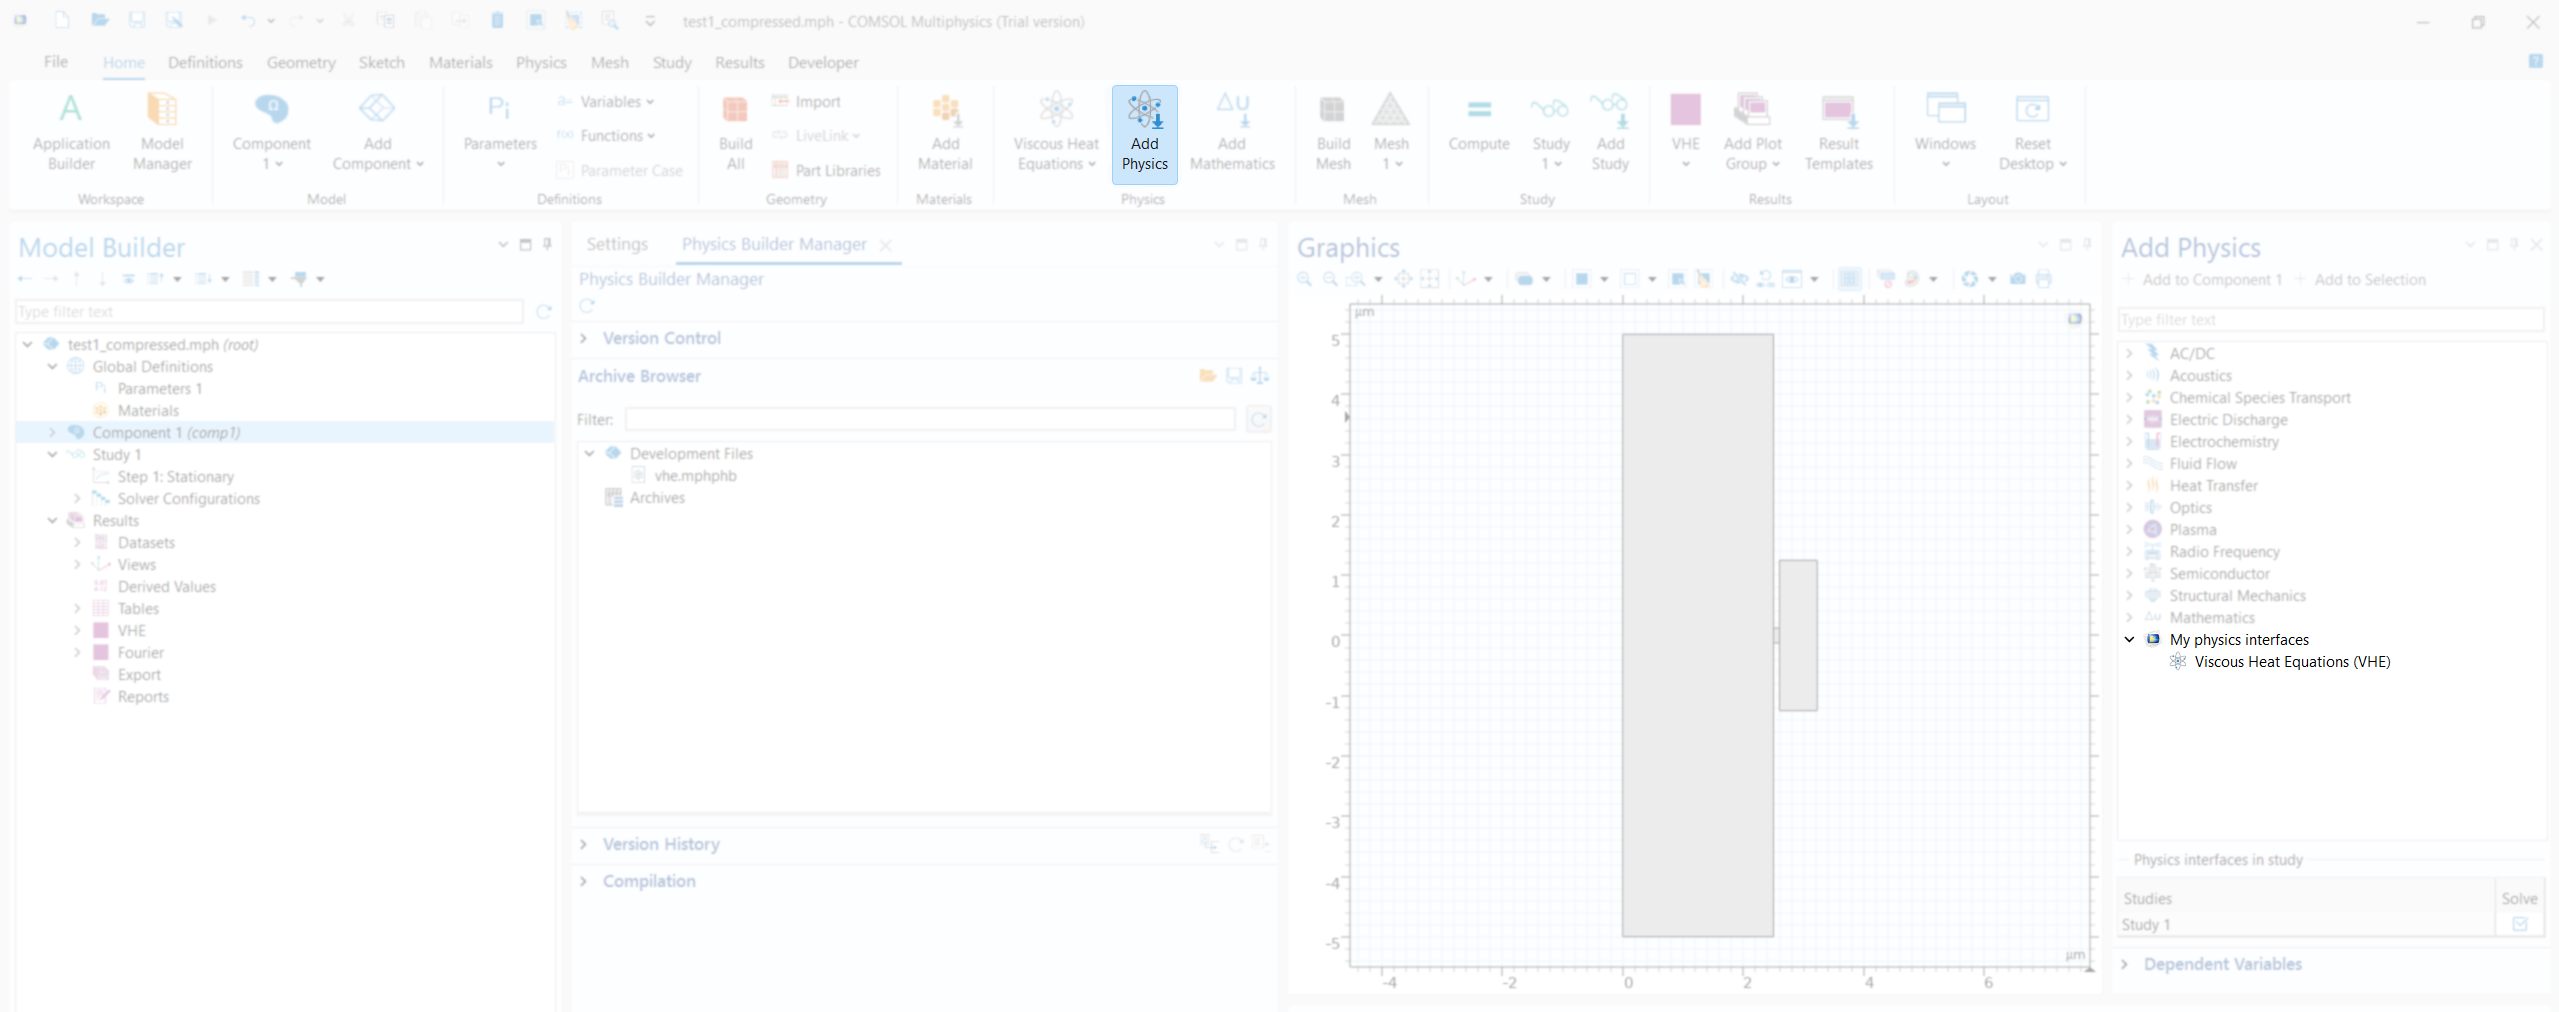 随后选择 粘性热方程(VHE),将其添加到模型中。
控制方程和边界条件
该接口直接将粘性热方程作为一个耦合系统来实现,具体包括:
- 一个温度相关的能量守恒方程
- 三个关于声子漂移速度分量的动量守恒方程
从用户的角度来看,这些方程的使用方式与 COMSOL 中的任何其他物理场接口无异,并且可以与标准的网格划分、求解器以及后处理工具结合使用。
专为热流物理特性定制的边界条件
为了模拟不同的物理区间,该接口提供了多种边界条件:
- 固定温度边界:用于模拟理想热库
- 温度梯度通量边界:仅对传热的扩散分量进行约束
- 速度约束:用于控制声子的动量输运
- 滑移边界:代表声子的镜面反射
- 无滑移边界:模拟声子的完全扩散散射
借助这些选项,用户可以在纯扩散行为与强流体动力学行为之间对模拟进行连续调节。
温度边界条件设置以及滑移、无滑移边界条件在 粘性热方程(VHE) 接口中展示如下:
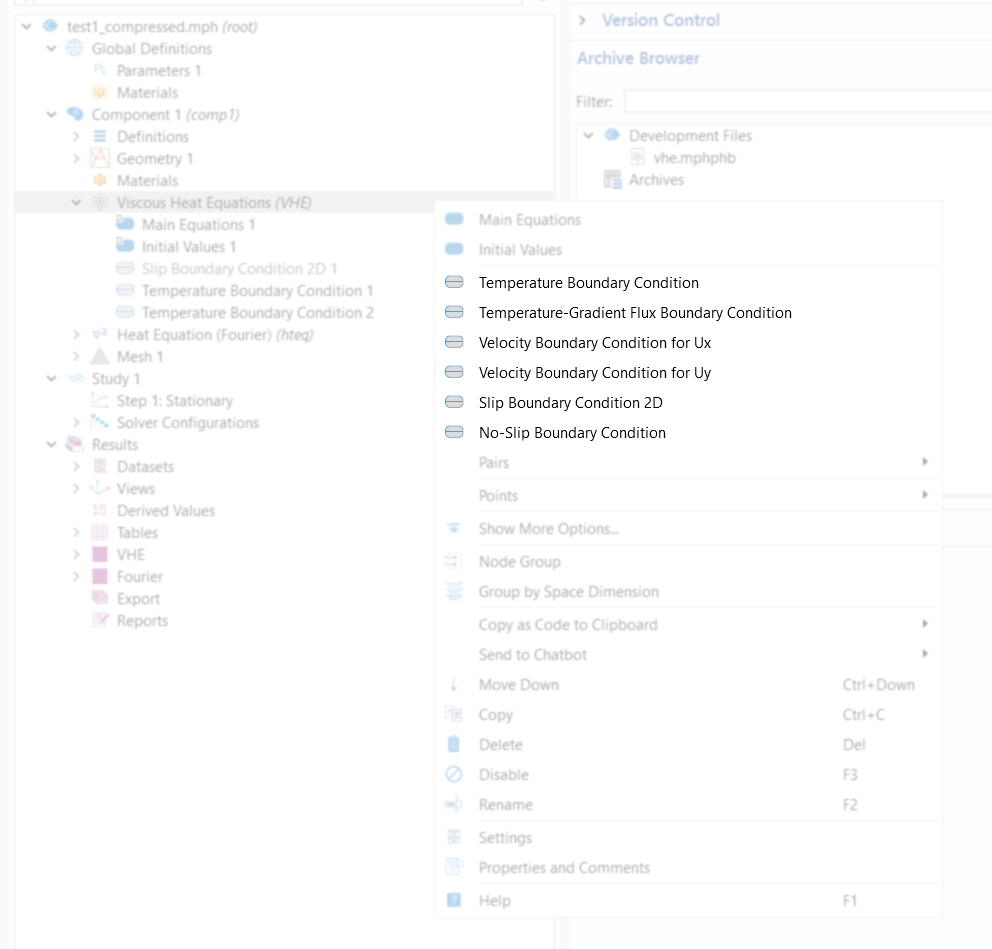
示例 1:傅里叶扩散与流体动力学热流的对比
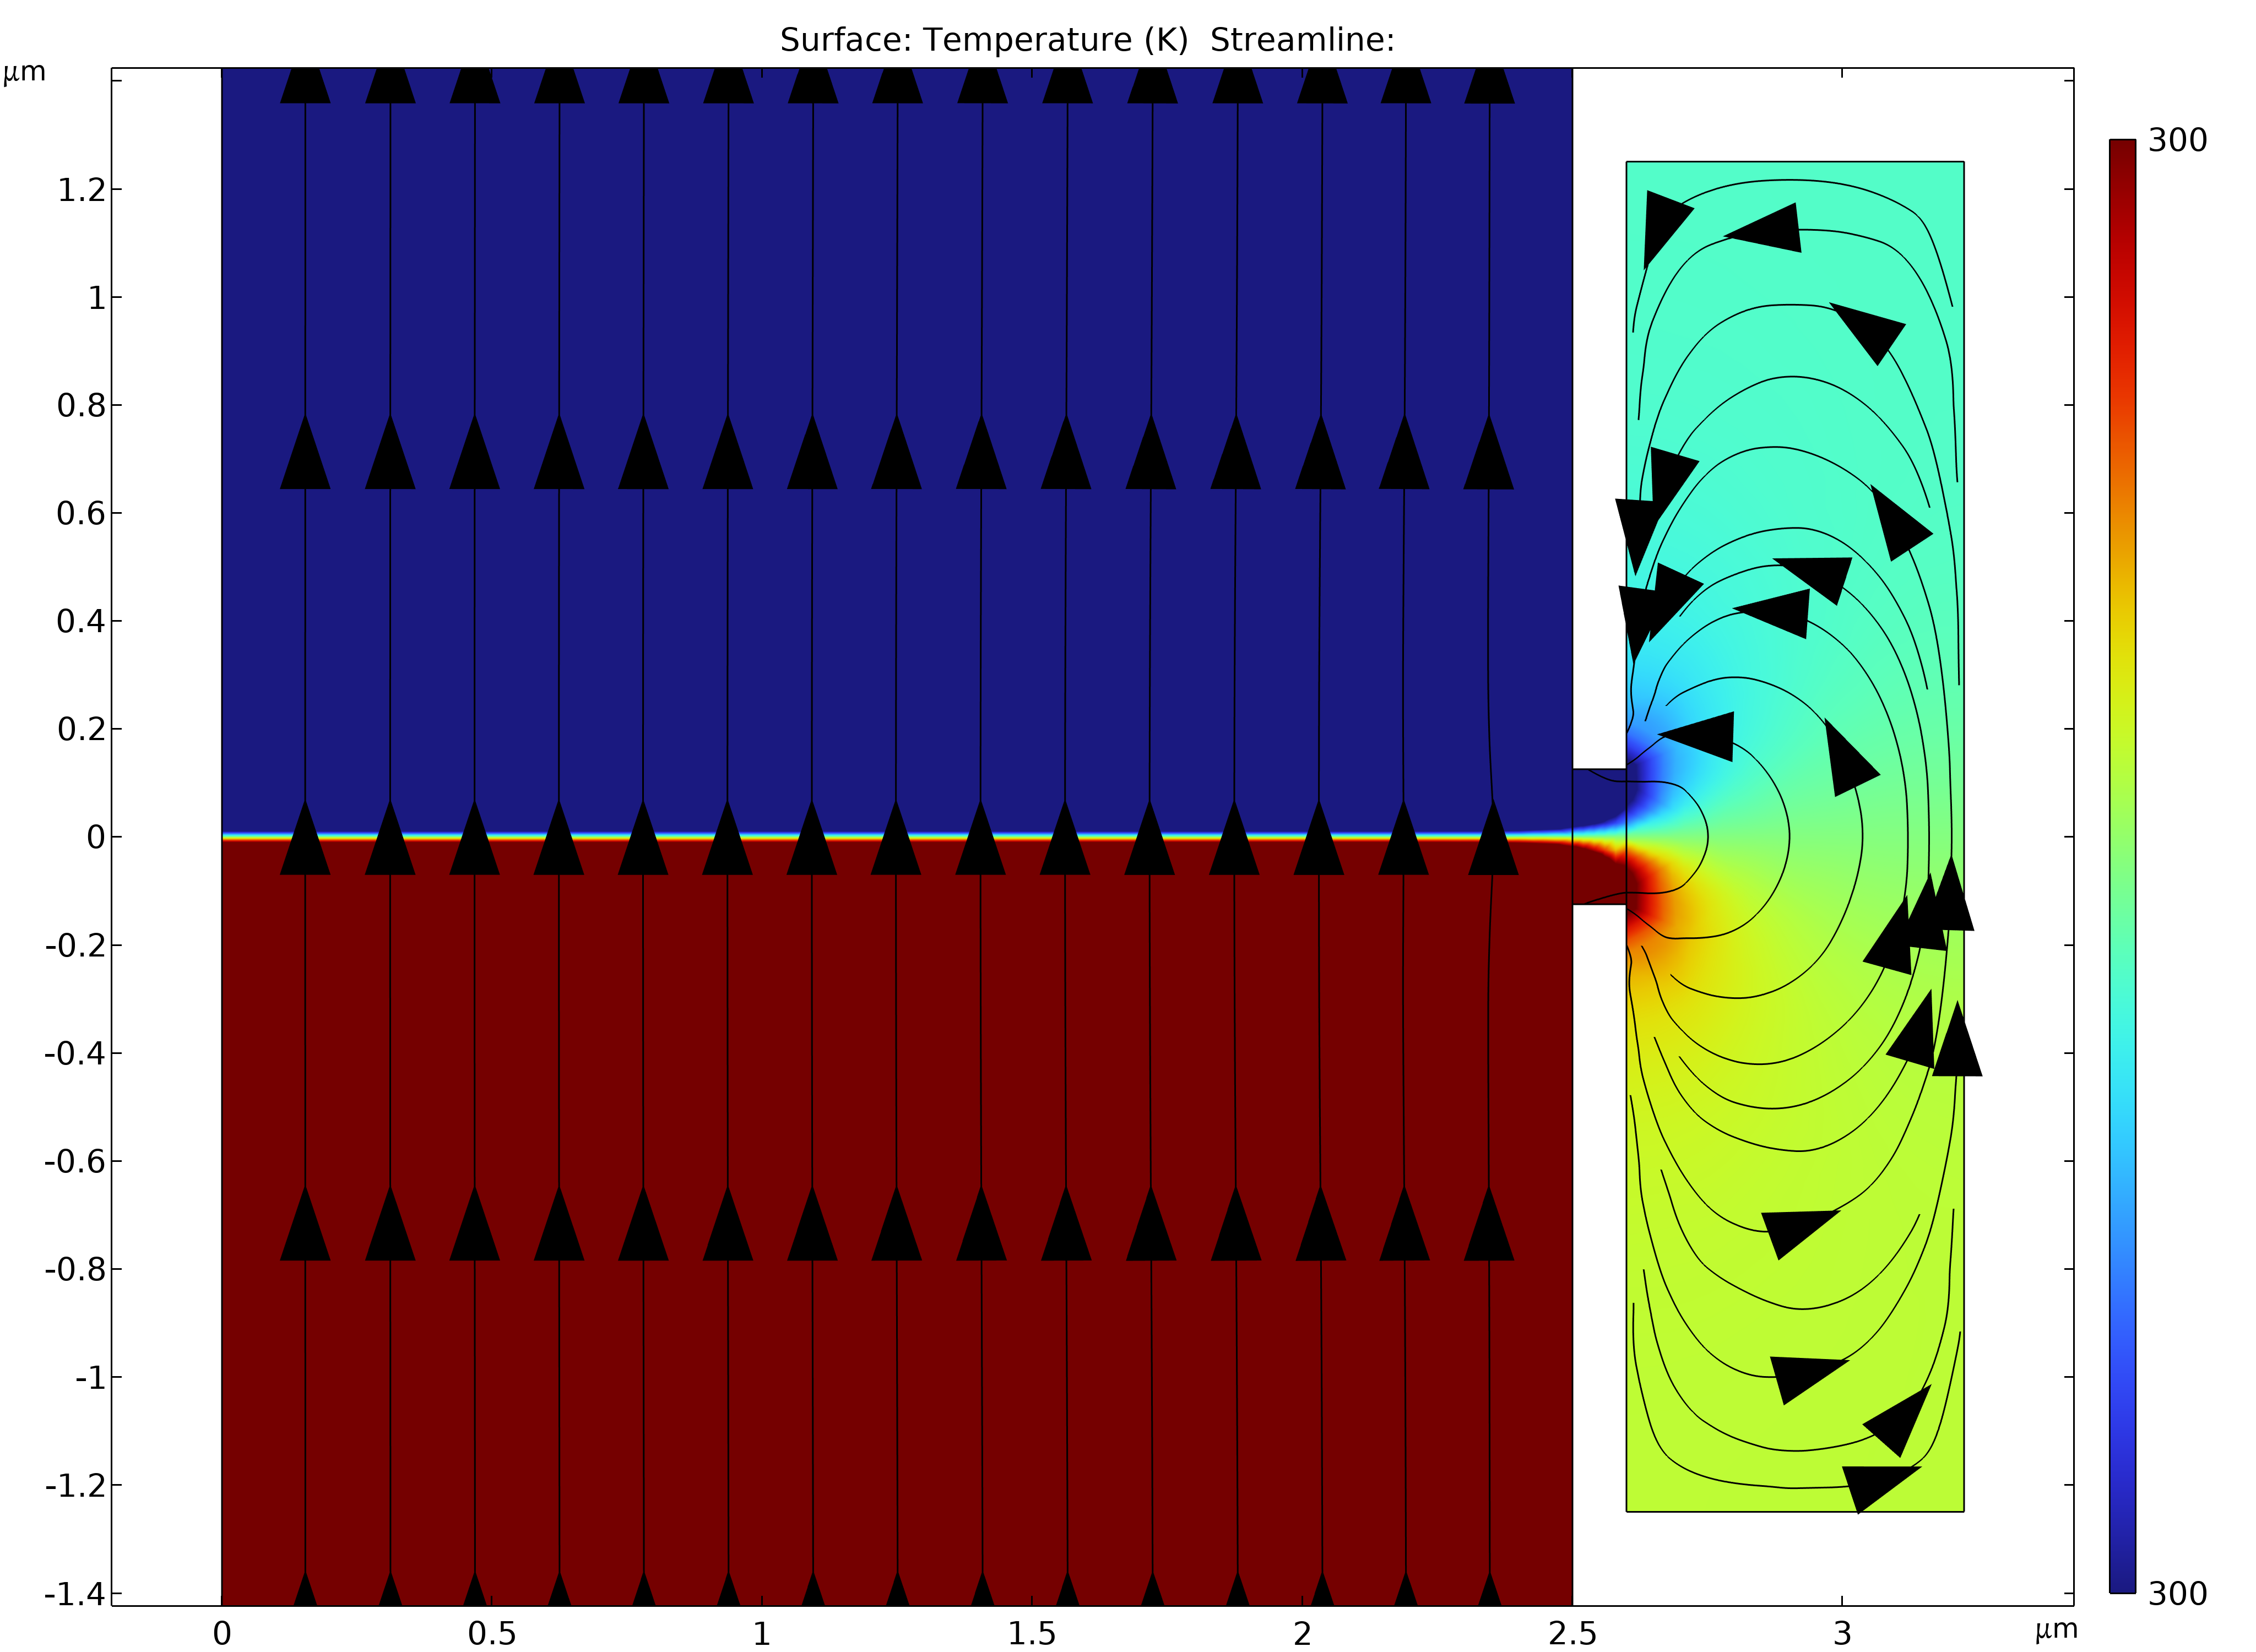
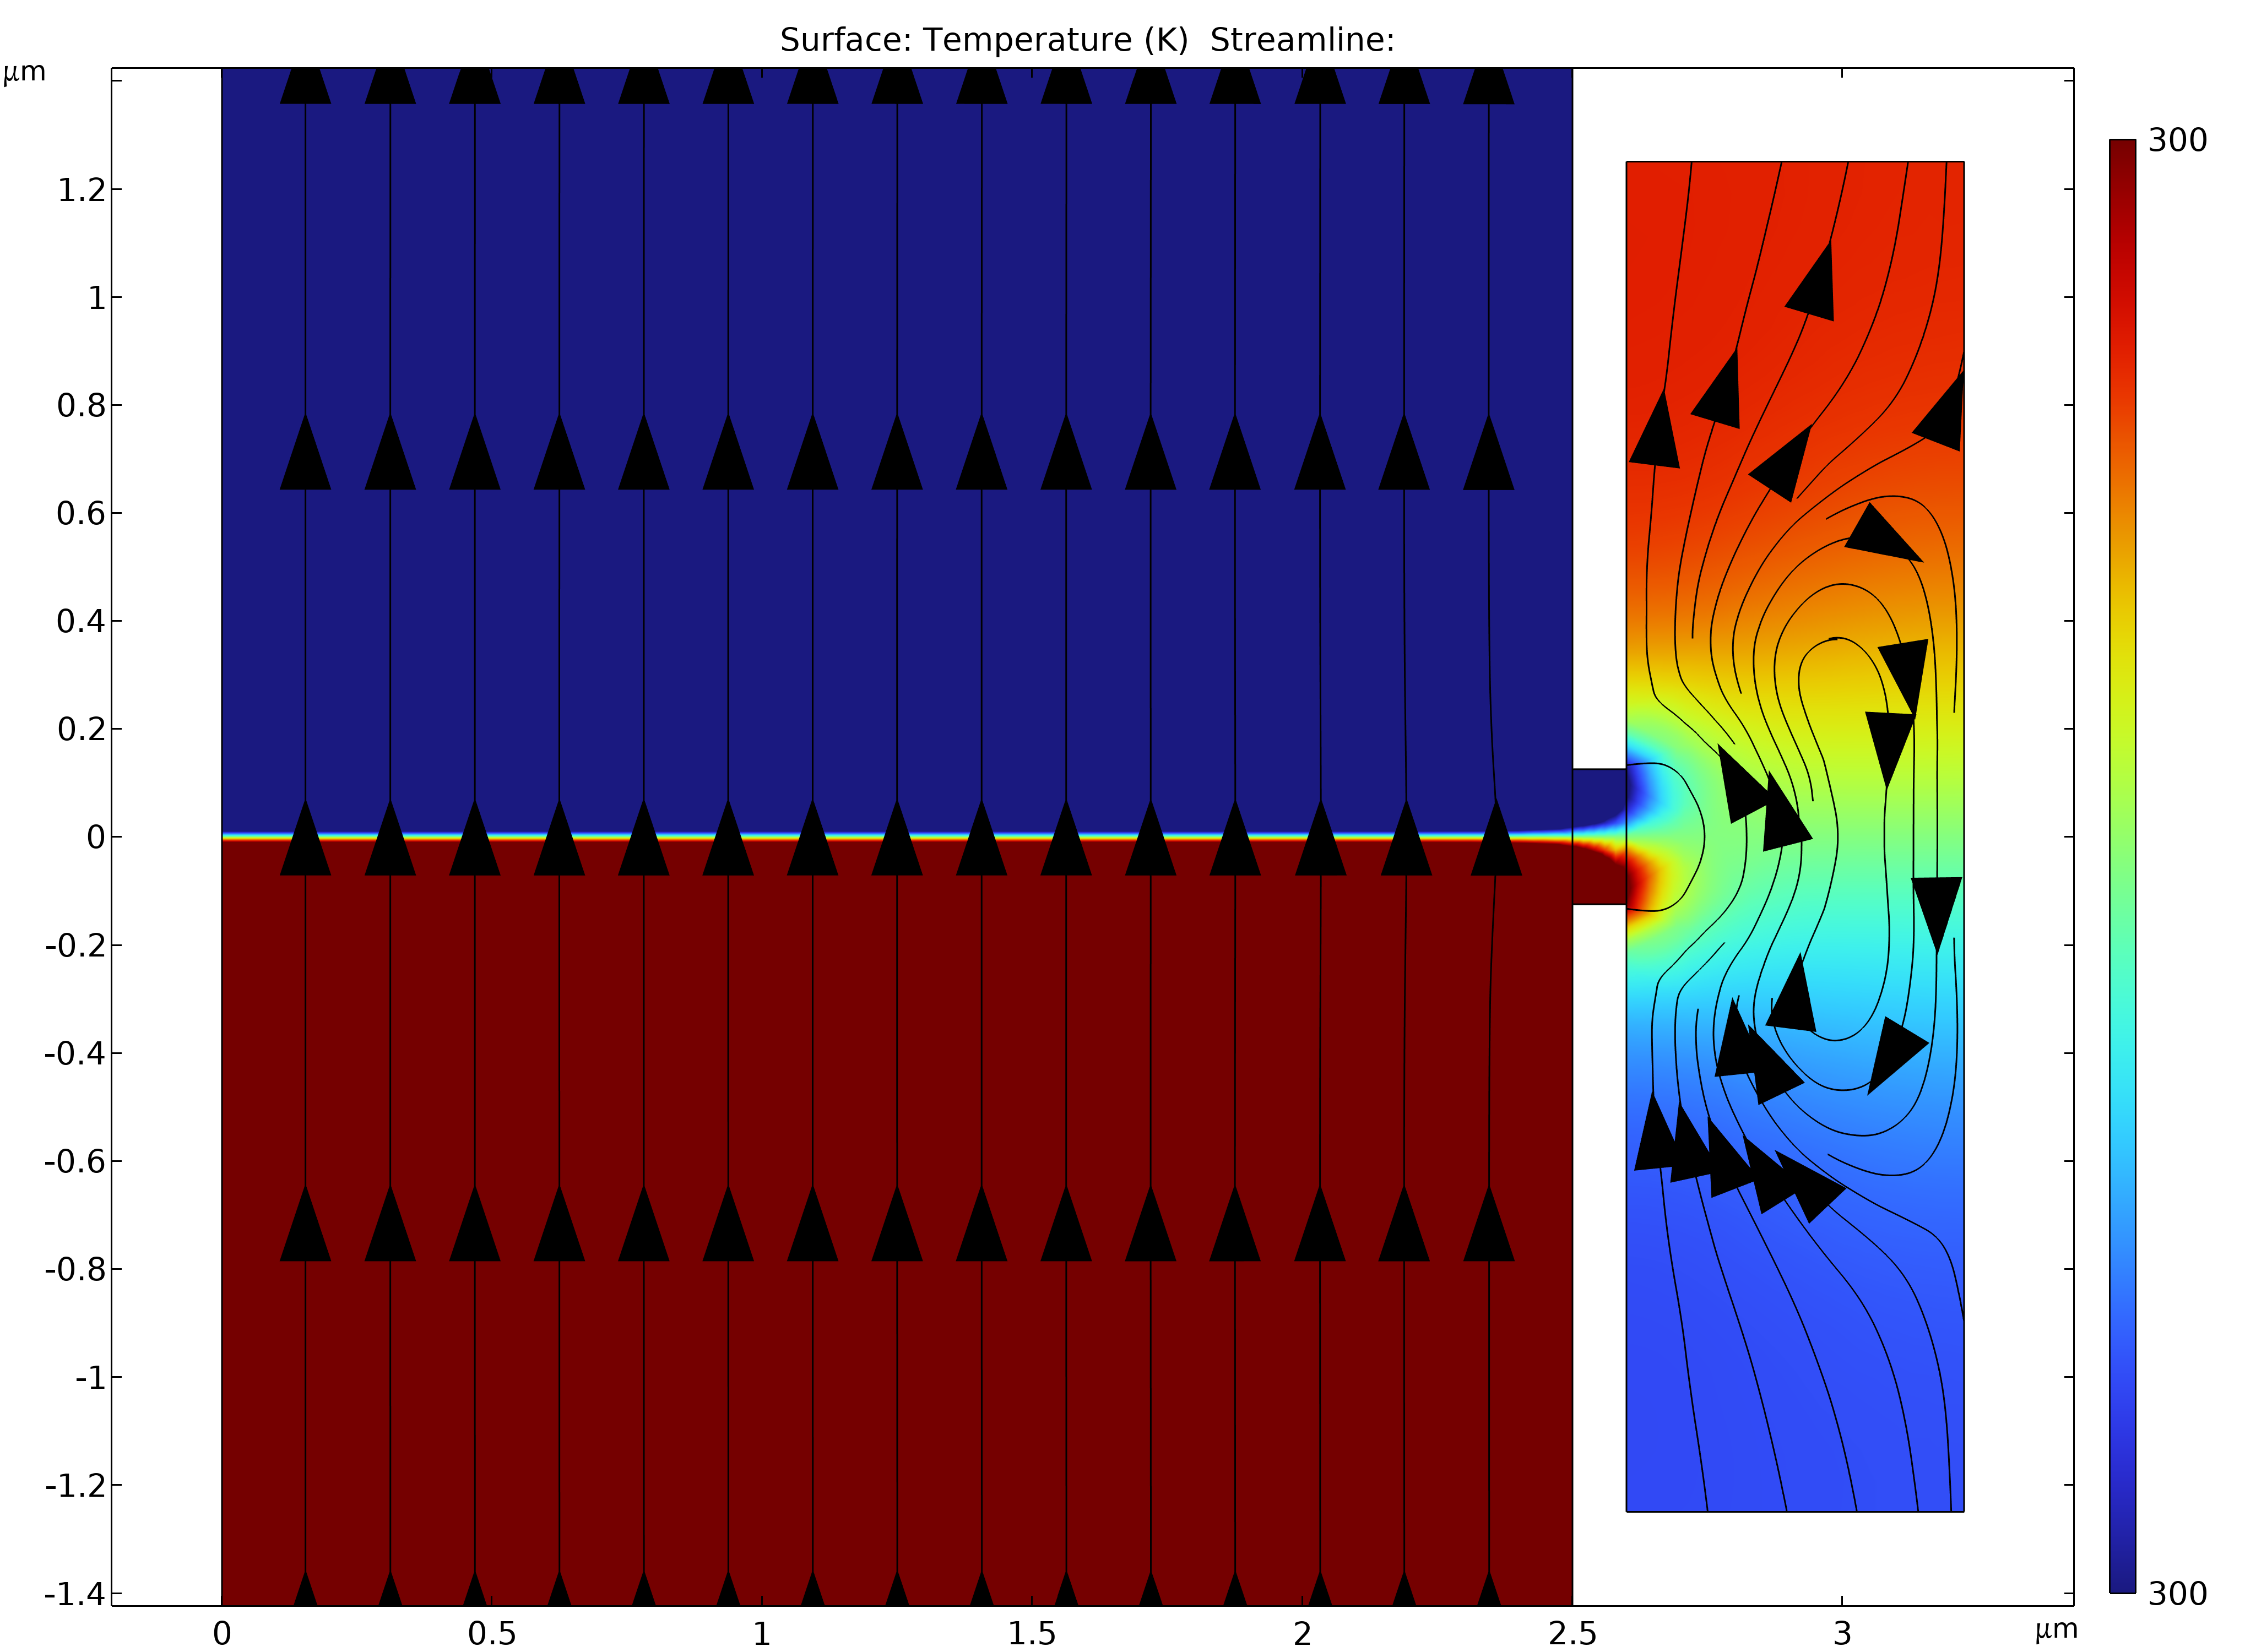
为了直观地展示扩散传热与粘性传热之间的定性差异,我们考虑一个简单的双矩形几何结构。在主区域内施加垂直温度梯度,较小的侧边区域则与之横向连通。
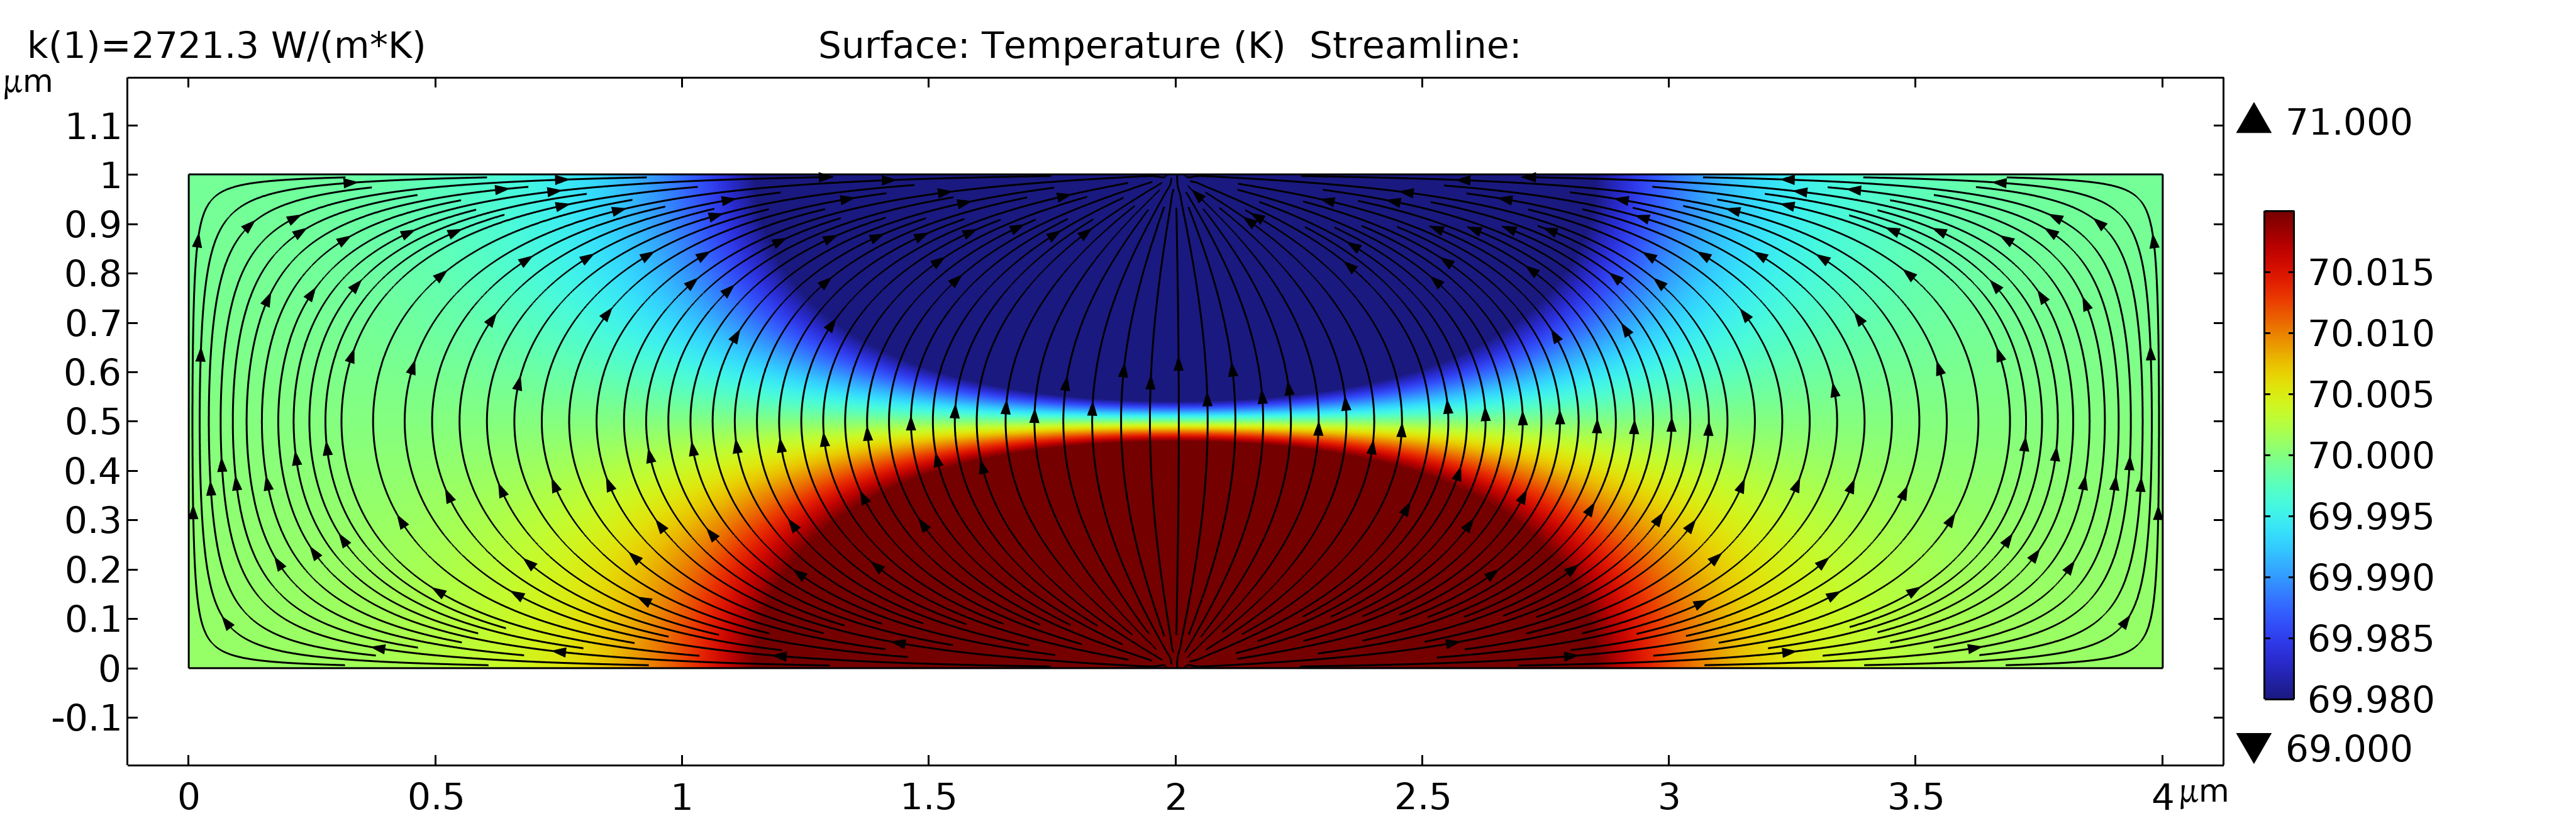
根据傅里叶定律,热量直接从高温区流向低温区,形成平滑的等温线。而当采用粘性热方程时,则会呈现出截然不同的物理现像:热量在较小的区域内发生再循环,形成类似涡流的结构,并产生微小但确切的热回流现象。下图展示了分别使用傅里叶定律(左)和粘性热方程(右)得到的稳态温度分布对比,清晰地呈现了流体动力学的再循环与热回流效应。
示例 2:不可压缩极限下的热涡流
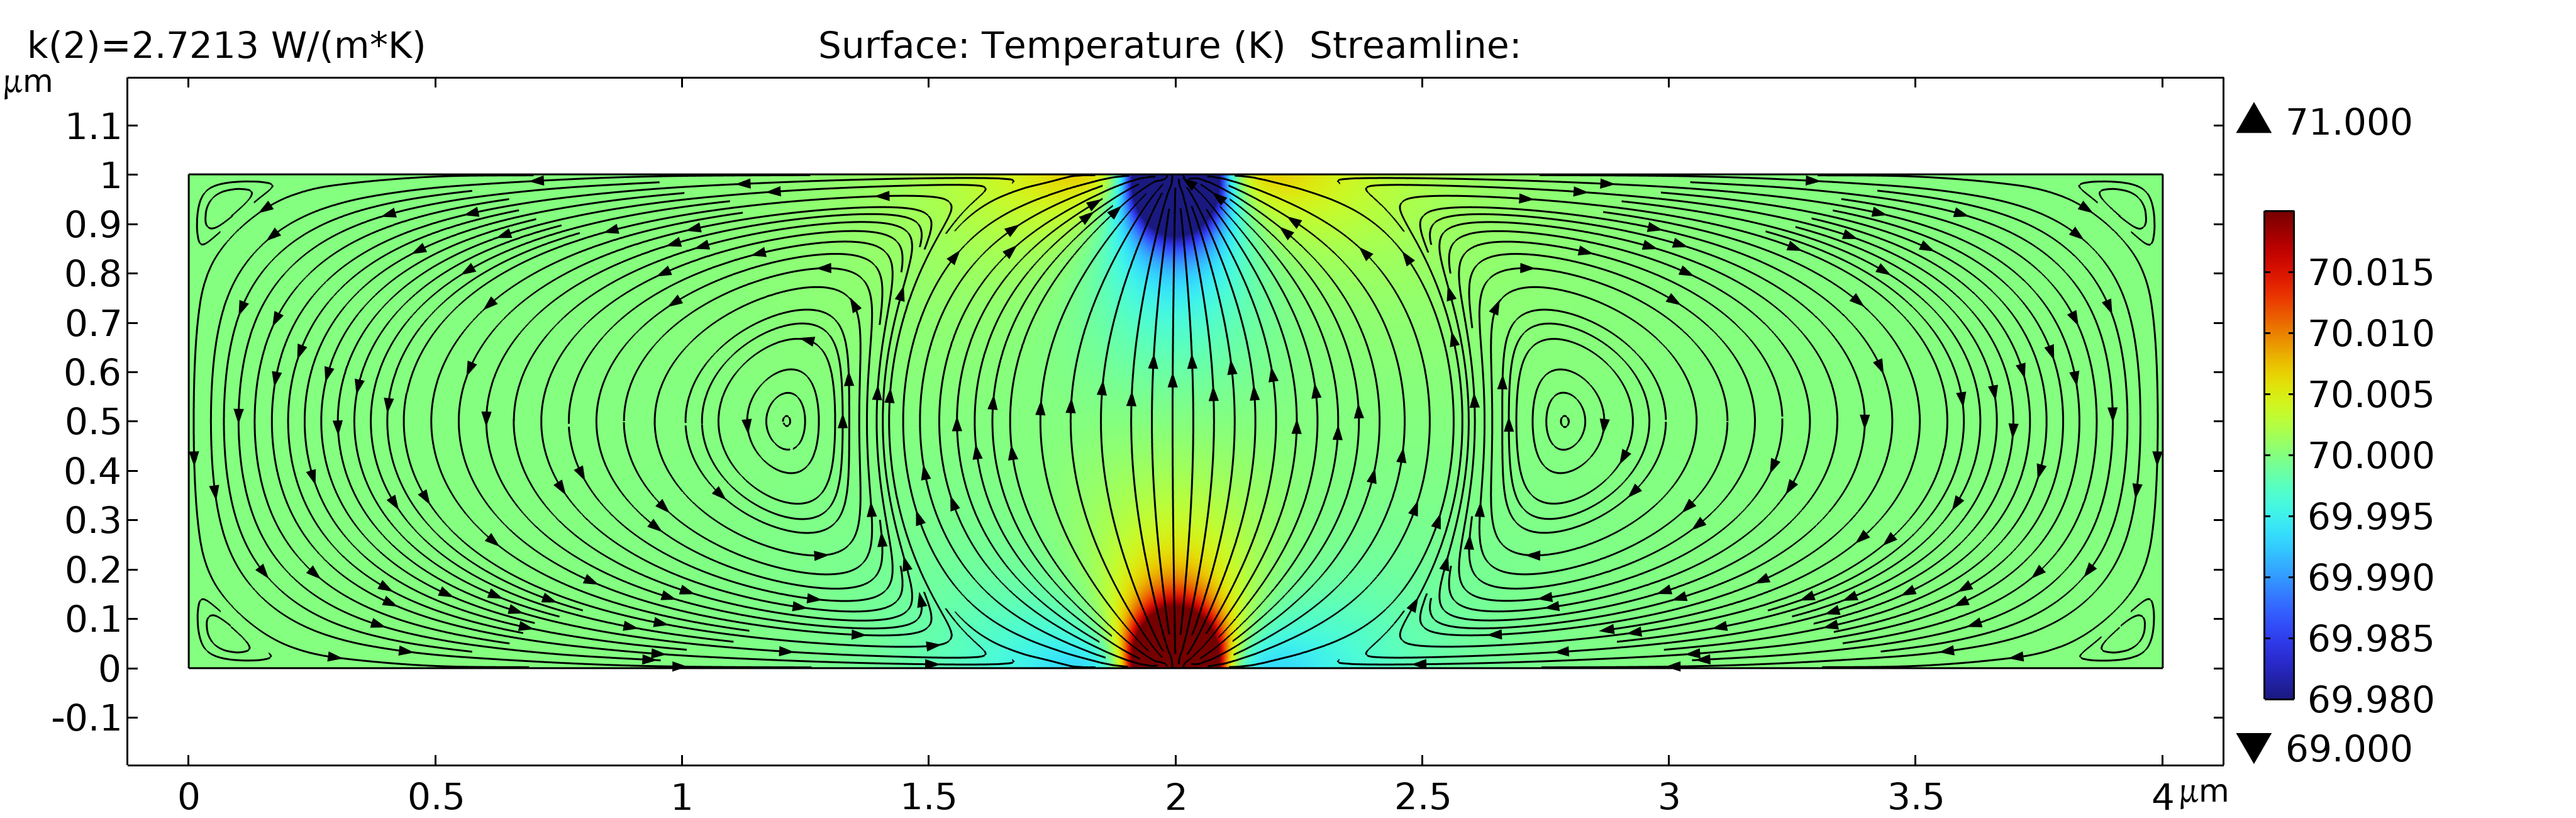
在粘性热方程的不可压缩流动极限下,热传输的流体动力学本质变得更加清晰。在该区间内,声子漂移速度的散度为零,热传输主要由动量流主导,而非扩散作用。
模拟结果显示,稳态热涡流会自发形成(参考文献 3)——这种现象在纯扩散模型中是完全不存在的。
下图展示了扩散区间(上)与不可压缩流体动力学极限(下)的稳态温度分布,重点突出了涡流的形成与热回流现象(参考文献 3)。
瞬态模拟:运动中的流体动力学热流
该接口同样支持完整的瞬态模拟。通过施加瞬态边界条件(例如振荡的漂移速度或交变的温度梯度),我们可以观察到热涡流随时间推移的形成、运动以及反转过程。
这些模拟结果表明,热量的表现与受驱动的粘性流体十分相似,会对外界作用力产生动态响应。
为什么这个接口很重要
该接口在微观输运理论与连续介质建模之间架起了一座实用的桥梁。它使得在全微观方法无法触及的真实几何结构中,探索非扩散传热成为可能。
通过在 COMSOL Multiphysics® 中实现流体动力学热传输,该接口为研究下一代材料与器件中的热现象开辟了全新的可能性。
如需了解更多关于该接口的信息并进行下载,请访问其应用交流页面:声子流体动力学接口。
关于客座作者
Enrico Di Lucente 是纽约哥伦比亚大学应用物理与应用数学系的博士后研究员,同时在材料科学与工程系拥有联合任命。他于 2025 年 12 月加入 Michele Simoncelli 教授的研究组,此前他刚刚在瑞士洛桑联邦理工学院(EPFL)的理论与材料模拟(THEOS)课题组完成博士学位,导师为 Nicola Marzari 教授。他的博士论文题目为 Theoretical and Computational Advances in Quantum and Hydrodynamic Thermal Transport。
他的研究方向为超越傅里叶定律的热输运、声子流体动力学,以及凝聚态物质中热输运和其他基本激发、耦合激发(从磁振子到光与物质相互作用)的第一性原理建模。他的工作致力于在微观输运理论与连续介质建模之间架起桥梁,旨在实现对真实材料与器件几何结构中非扩散热输运的预测性模拟;同时为实验研究提供指导,以设计能够探测非标准量子输运现象的创新器件。这些研究在电子学、储能、聚变屏蔽、自旋电子学和高超音速等新兴技术领域具有潜在的应用价值。他更广泛的研究兴趣还包括凝聚态物理、计算物理、量子输运和磁性。
自 2025 年 1 月起担任哥伦比亚大学应用物理与应用数学系助理教授,其研究团队致力于建立理论与计算框架,以理解、定量描述并控制材料中涉及电荷、热、光和自旋等的量子输运现象,探究它们之间可能存在的协同或制衡关系,以及相关的宏观特征。在加入哥伦比亚大学之前,他曾在剑桥大学物理系担任 Crone 研究研究员(2021-2024 年)。任职期间,他围绕基础量子理论与计算方法开展研究,以描述在具有可控原子无序度(例如化学成分、键网络拓扑结构或几何构型)的材料中,晶体-玻璃复合特性的涌现机制。他于 2021 年在 Nicola Marzari 教授的指导下获得瑞士洛桑联邦理工学院(EPFL)博士学位,其博士论文提出了固体热输运的新型微观与介观理论:即推广了半经典佩尔斯-玻尔兹曼方程的维格纳输运方程,以及傅里叶定律的粘性热方程。
致谢
这款自定义物理场接口的开发及其相关基础理论研究工作,得益于与 Zhiyi Wang(Grenoble Alpes 大学;洛桑联邦理工学院 THEOS 课题组)、Nicola Marzari 教授(洛桑联邦理工学院 THEOS 课题组;剑桥大学卡文迪许实验室凝聚态理论组)的深入交流探讨与合作。
参考文献
- M. Simoncelli, N. Marzari, and A. Cepellotti, Generalization of Fourier’s law into viscous heat equations, Physical Review X 10, 011019 (2020); https://journals.aps.org/prx/abstract/10.1103/PhysRevX.10.011019
- Dragašević, B. Rajkov, and M. Simoncelli, Viscous heat backflow and temperature resonances in extreme thermal conductors. Physical Review Letters 136, 186302 (2026); https://doi.org/10.1103/nbbn-56hr
- Di Lucente, F. Libbi, and N. Marzari, Vortices and backflow in hydrodynamic heat transport, Physical Review Letters 136(5), 056307 (2026); https://journals.aps.org/prl/abstract/10.1103/g9dx-hjyn
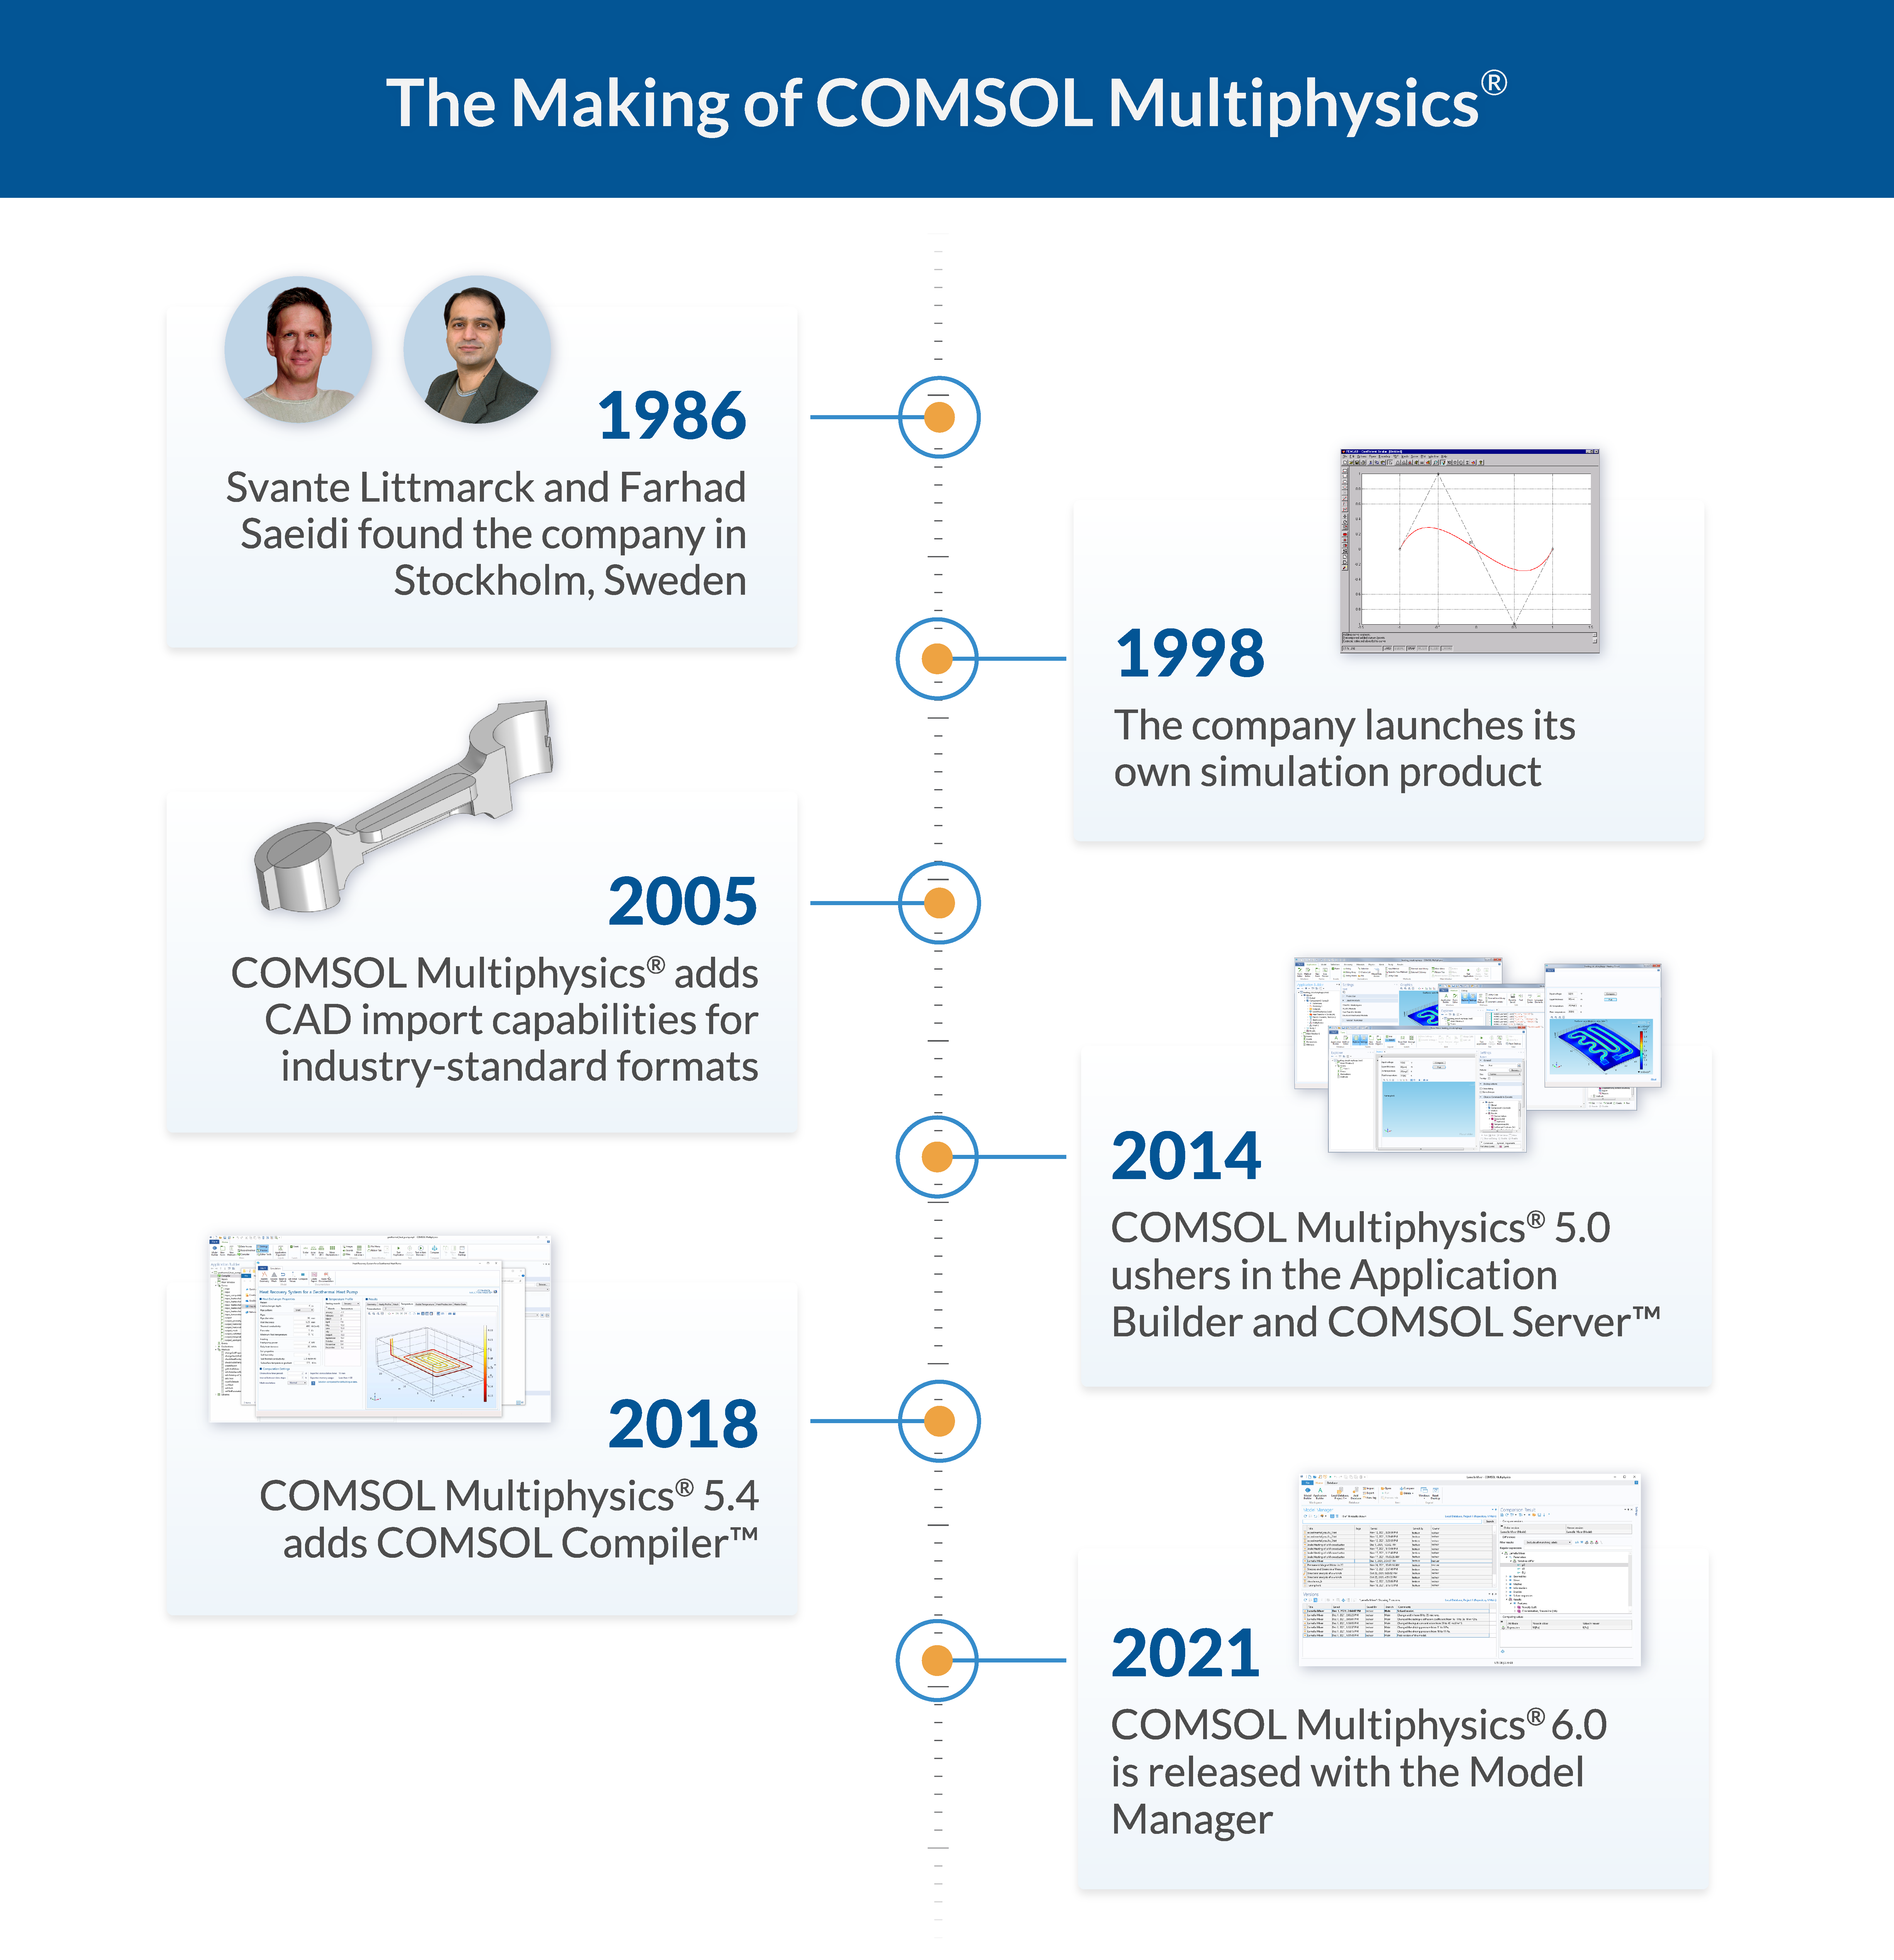
COMSOL 于 1986 年成立,旨在帮助工程师、研究人员和创新者通过仿真技术攻克复杂的设计难题,将他们的绝佳创意转化为真实应用。如今 40 年过去,我们初心未改。在这个意义非凡的周年之际,我们想借此机会回顾一路走来的历程,并展示 COMSOL Multiphysics® 软件如何实现不断迭代进化。
COMSOL 的起源与软件的发展历程
COMSOL AB 由 Svante Littmarck 和 Farhad Saeidi 在瑞典斯德哥尔摩创立。公司最初是 MATLAB® 软件在北欧各国的经销商,但随着 1998 年发布自有软件,逐渐发展成为一家独立企业。
COMSOL 公司总裁 Bernt Nilsson 介绍道:“Svante 和 Farhad 当时还是研究生,但他们坚信数学建模软件必将成为未来工程师和科学家不可或缺的工具。事实证明他们的判断完全正确。他们不仅在北欧地区建立起了一支销售团队,还推出了公司首款多物理场仿真软件。”
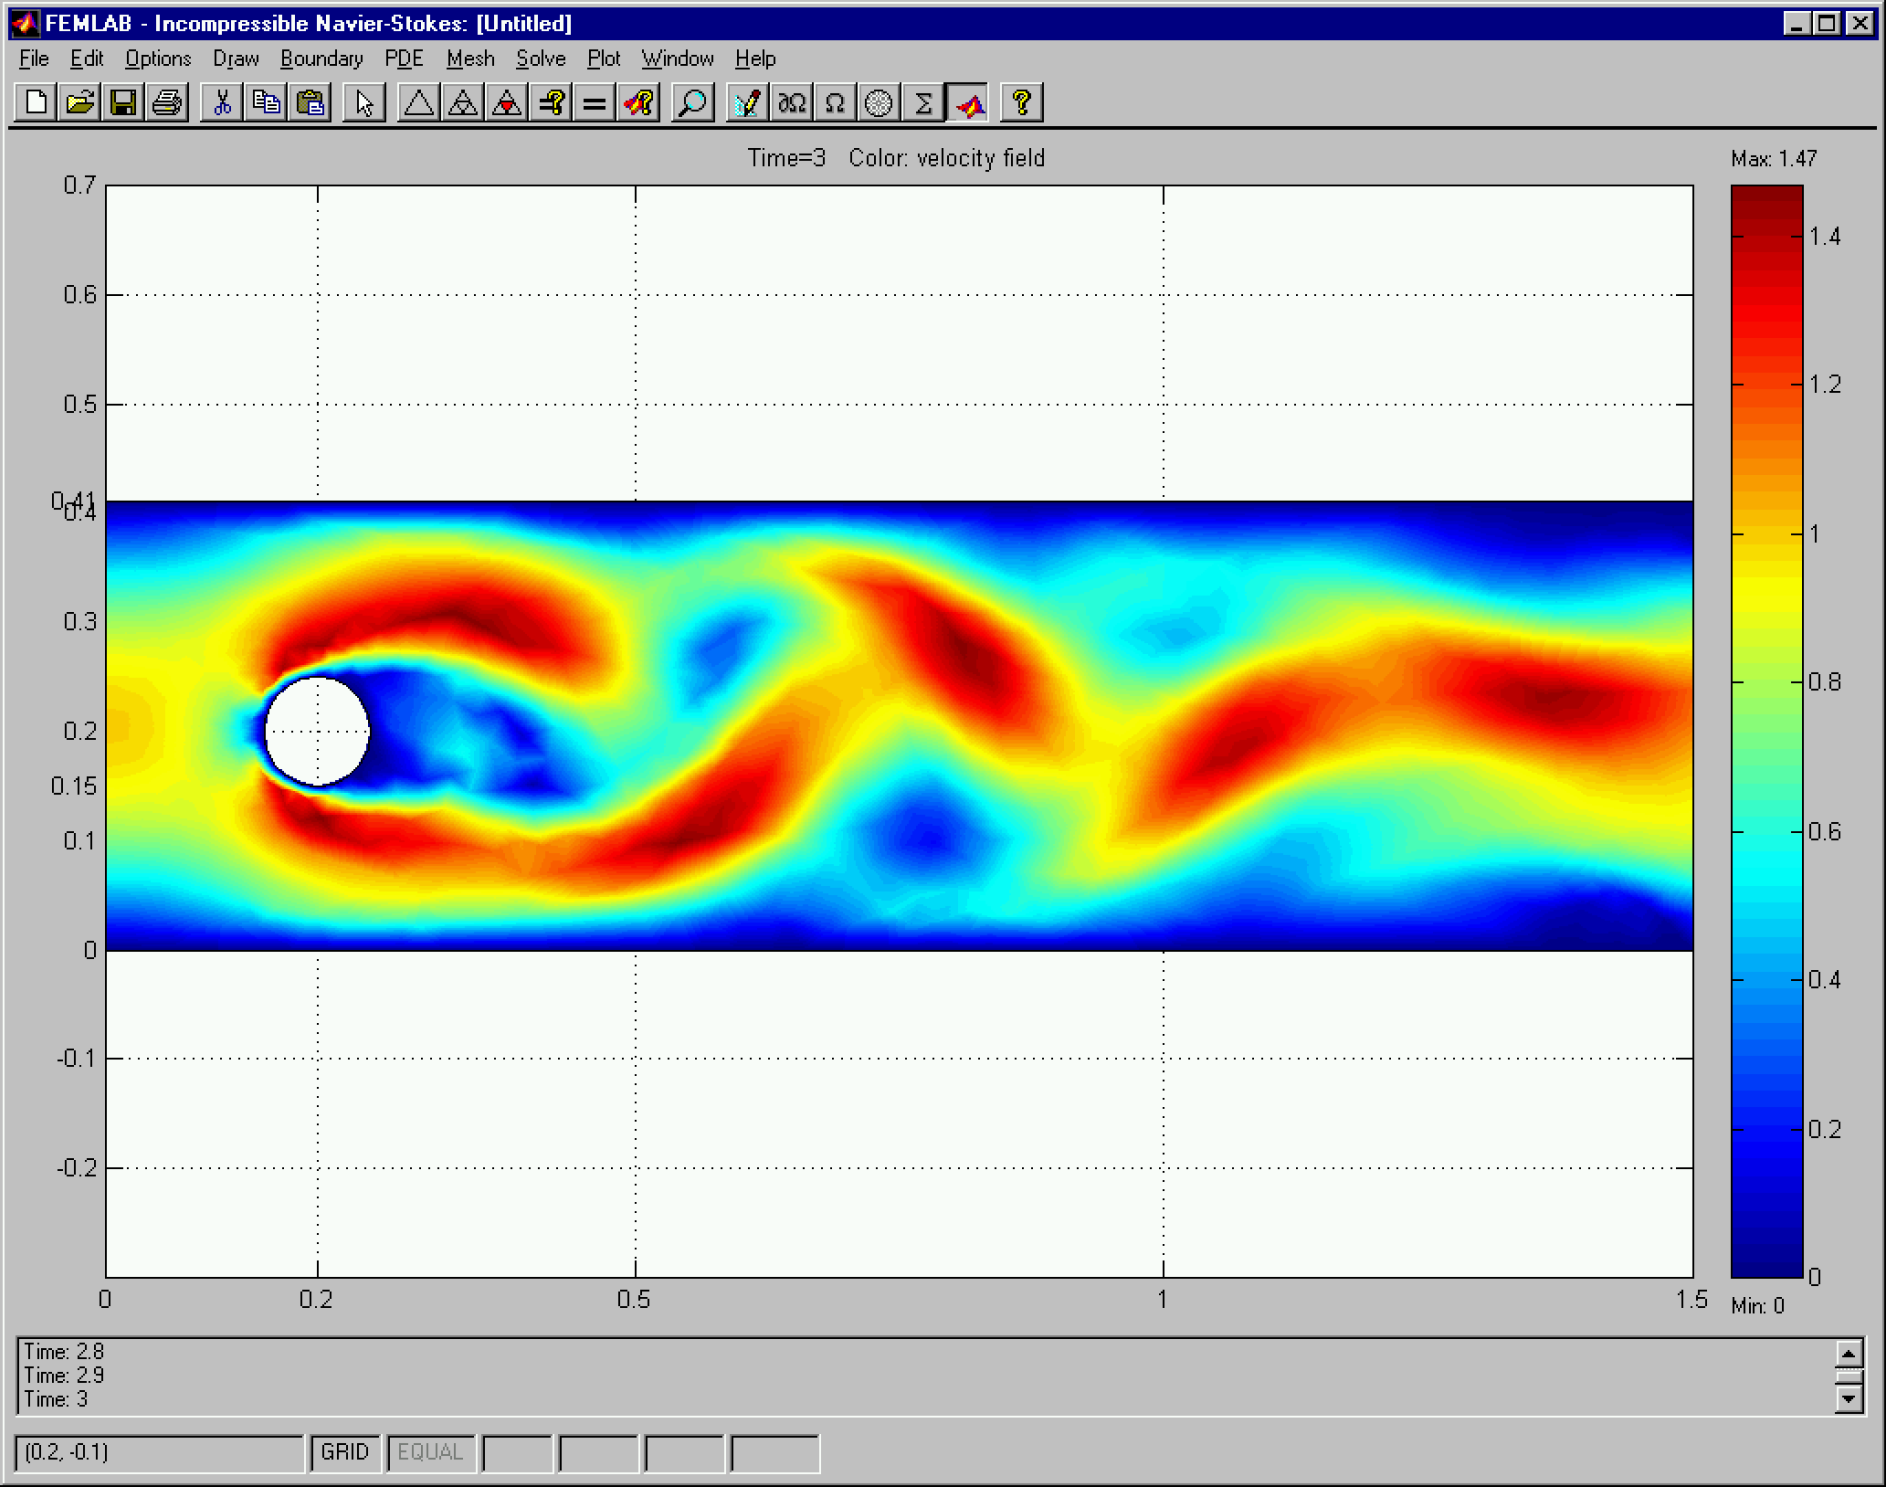
COMSOL Multiphysics® 软件首个版本中的计算流体力学(CFD)模型。
COMSOL Multiphysics® 是一款基于物理学的建模仿真平台,可用于预测设备、过程和系统在真实工况下的运行表现,能够在同一个模型中耦合分析多种相互作用的物理现象,并在统一的建模环境中求解其底层的数学方程。随着有限元法等数值计算方法的发展和进步,仿真技术已具备处理包含真实几何结构、材料属性和物理效应等复杂工程问题的能力。
COMSOL 集团首席执行官 Svante Littmarck 表示:“这些突破并非仅靠软件本身就能实现。摩尔定律带来了计算机算力的飞速提升,与此同时,数值算法也得到了极大的改进。这两者的结合,意味着许多过去无法解决的难题如今都能迎刃而解。一旦应力、温度、流体、电磁场和化学浓度等各类结果能够被直观地呈现出来,仿真便不再仅仅是一个计算工具,而是真正成为了一个设计工具。”
2000 年至 2009 年:独立运营与蓬勃发展
公司的独立运营带来了企业的快速发展与变革。20 世纪 90 年代末至 21 世纪初,COMSOL 先后在美国和英国设立了首批海外分公司。进入 21 世纪后,COMSOL 继续在欧洲拓展版图,相继在德国、法国、荷兰和瑞士设立了分支机构。
在这一时期,COMSOL 软件发布了从 1.2 到 3.5a 的多个版本,并打造了众多深受用户喜爱的附加产品模块,包括 AC/DC 模块、声学模块、传热模块以及材料库等。
同时期,COMSOL 还推出了首版 COMSOL News。这是一本每年发行、以用户为核心的多物理场仿真杂志,收录了工程师和研究人员在日常工作中使用 COMSOL Multiphysics® 的仿真实例,展示了软件在电池、扬声器、航空航天系统、生物医疗等众多领域的研发应用。
此外,COMSOL 于 2005 年分别在马萨诸塞州剑桥市和内华达州拉斯维加斯举办了用户年会,为 COMSOL 员工与广大用户提供了线下交流的平台,大家齐聚一堂,共同探讨仿真技术与行业发展趋势。
2010 年至 2019 年:软件升级与仿真 App
在 COMSOL 发展的下一个阶段,我们将重心放在了提升软件性能以及拓展仿真的应用边界。
我们推出了 LiveLink™ 系列产品,包括 LiveLink™ for MATLAB® 和 LiveLink™ for AutoCAD® 等,并发布了众多附加产品,包括电池、非线性结构材料和半导体等模块。
这十年间,软件经历过重大变革,新增的多项核心功能沿用至今。4.0 版本正式推出了 模型开发器,作为构建仿真模型的核心工作区,用户可以在其中通过结构化地、简单易懂的操作流程构建几何模型,并完成材料属性、物理场、网格、研究和结果的设置。与 COMSOL Multiphysics® 的其他用户界面一样,无论模拟何种物理现象或工程应用,模型开发器都保持着统一的用户界面。
4.2 版本新增了物理场开发器 —— 一个图形化操作环境,用户可通过交互式界面创建物理场接口,而无需编写代码。这个功能也被广泛应用于我们自己开发各个附加模块。
5.0 版本推出了 App 开发器,为用户提供了一个专属工作区,可基于 COMSOL 模型创建和维护定制化的仿真 App。
2014 年,5.0.1 版本推出了 COMSOL Server™,企业可借助该产品部署、管理和运行由内部仿真专家构建的仿真 App,用户可以管理和分发 App,设置访问权限,并在任意一台计算机的网页浏览器中直接运行它们。
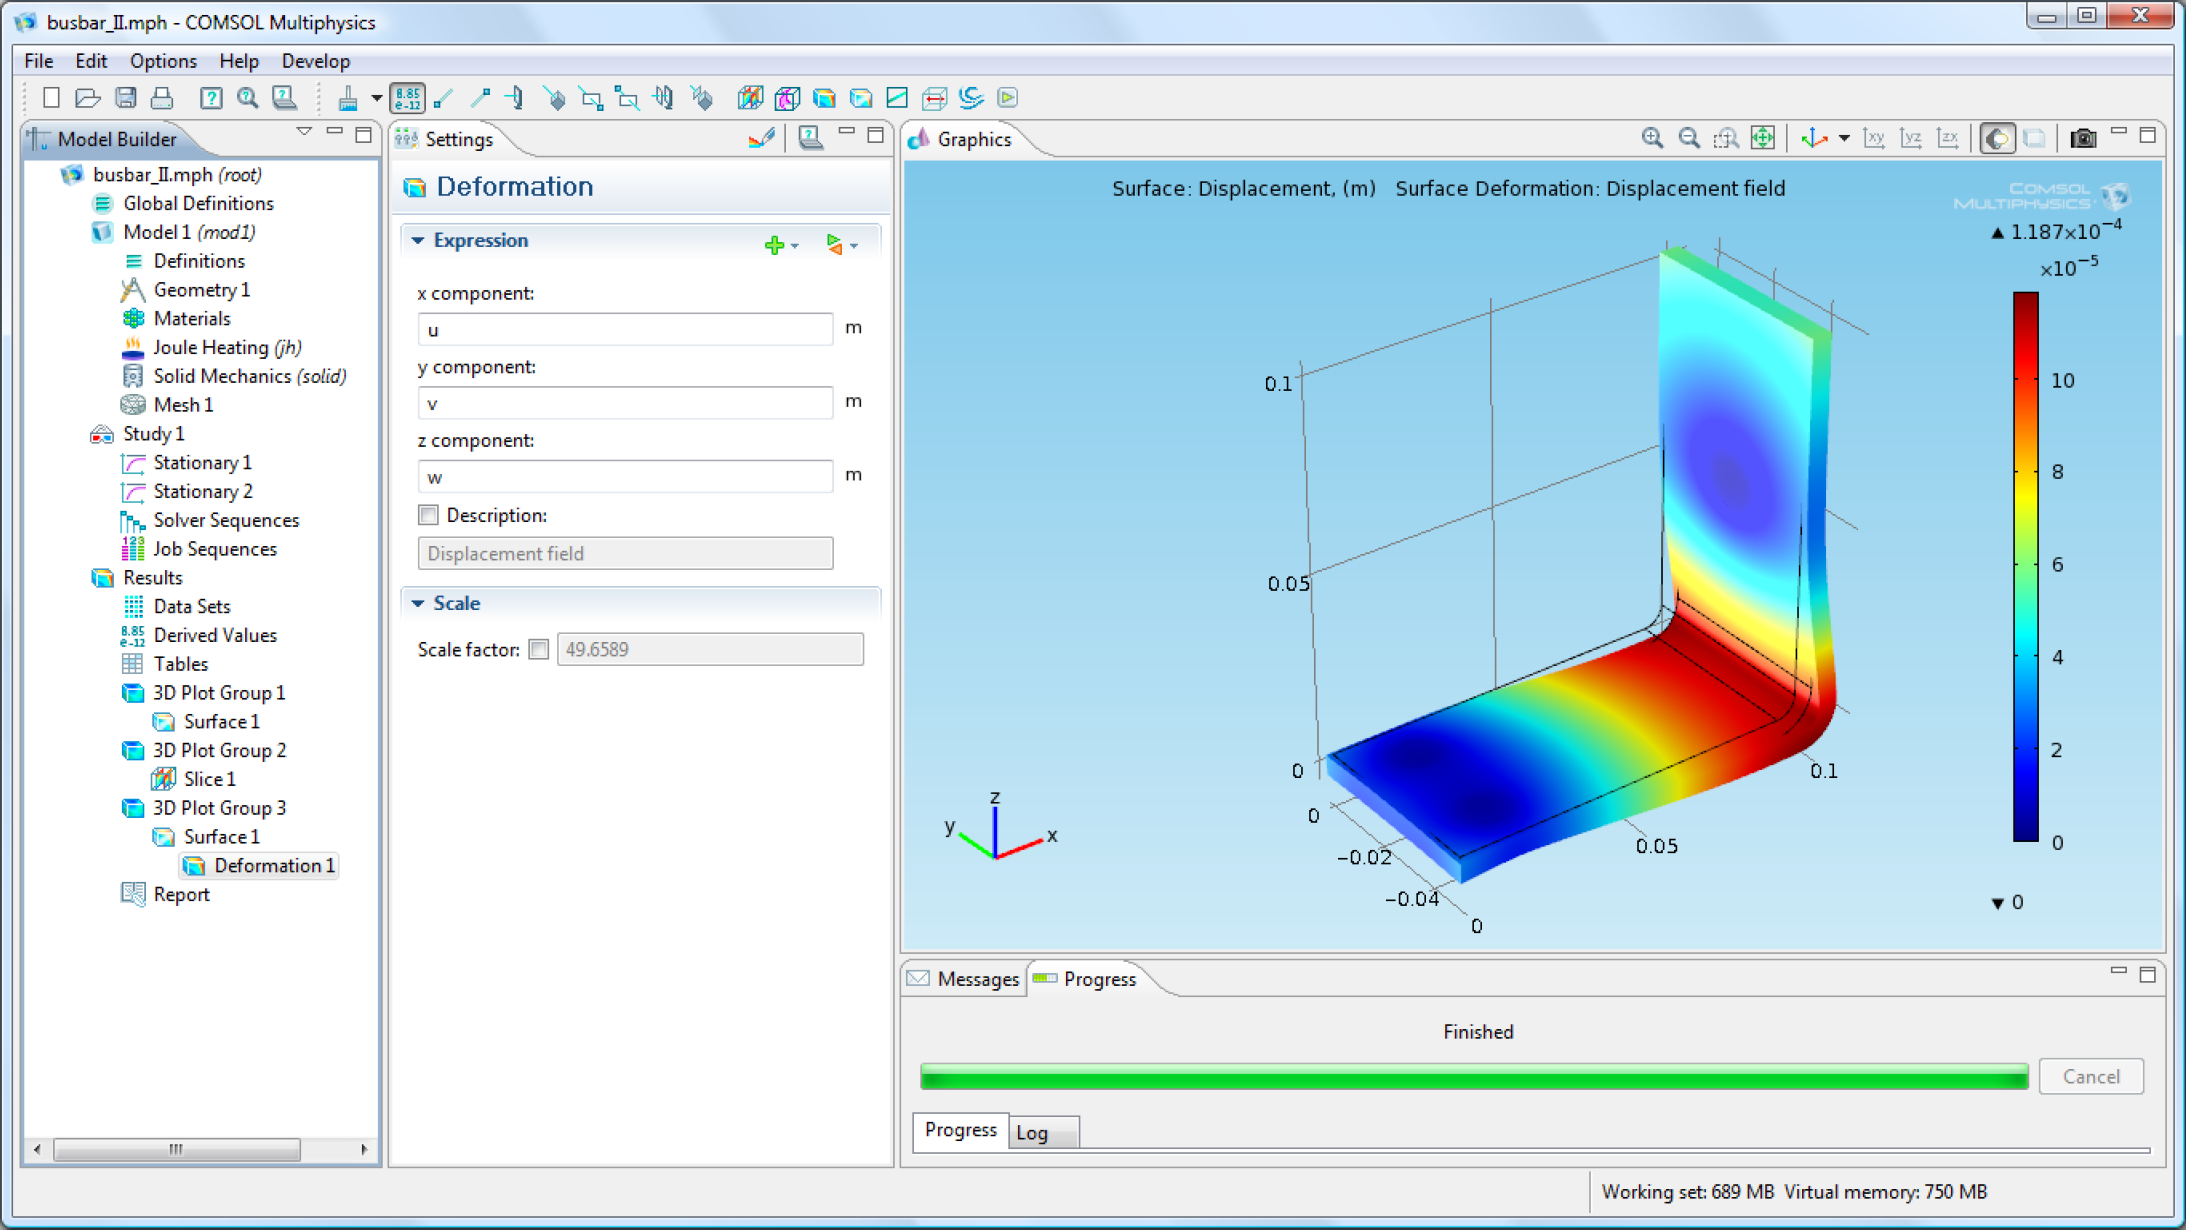
4.0 版本首次发布模型开发器时的界面(左图),以及 5.0 版本中一个仿真 App 示例(右图)。
2018 年,COMSOL Compiler™ 也加入到了 COMSOL 产品库,支持用户将仿真 App 编译成独立的可执行文件。这类文件无需联网、也无需 COMSOL 许可证即可运行,用户可以按需免费或者收费地分发这些仿真程序。
 同一时期,我们持续拓展全球业务,分别在印度和中国设立了分支机构。2013 年,我们在美国马萨诸塞州波士顿、印度班加罗尔以及荷兰鹿特丹三地相继举办了 COMSOL 用户年会。
2020 年至 2026 年:仿真技术的普及与加速发展
2020 年代见证了仿真技术的进一步普及,同时我们也将重点放在了缩短复杂模型的求解时间上。6.0 版本推出了 模型管理器,使团队成员能够在仿真项目中开展协作,并对自定义模型、仿真 App、报告、演示文稿及其他项目资产进行集中化管理。6.2 版本推出了全新的代理模型框架,允许用户创建精简模型,仅需极短时间即可复现仿真结果。借助代理模型,不仅可以构建高速运行的仿真 App、加快优化计算与不确定性量化分析,还可以为构建高效的数字孪生系统提供有力支持。此外,该版本还将计算流体动力学(CFD)模型的求解速度提升高达 40%。
6.3 版本新增了 GPU 加速功能,使声学仿真和代理模型训练的速度最高提升了25 倍。同一版本中推出了 Java Shell 窗口,这是一个可通过 COMSOL API 开发和修改模型的交互式环境。同时,软件中还提供了一个可选的智能助手(Chatbot) 窗口,能够辅助用户实现 Java 编程、模型开发以及使用 COMSOL Multiphysics® 软件过程中诸多其他操作。
这些更新将软件迭代至最新、最强大的 6.4 版本,其中搭载了面向 NVIDIA GPU 的 NVIDIA CUDA® 直接稀疏求解器(cuDSS),大幅增强了求解器的性能,为单物理场和多物理场仿真均带来了数倍的计算速度提升。
借助 NVIDIA cuDSS,基于波动理论的室内声学仿真速度实现了 40 倍的提升。
6.4 版本还同步推出了颗粒流模块,可用于模拟散料处理过程中固体颗粒的运动与相互作用,实现对颗粒材料的仿真分析。
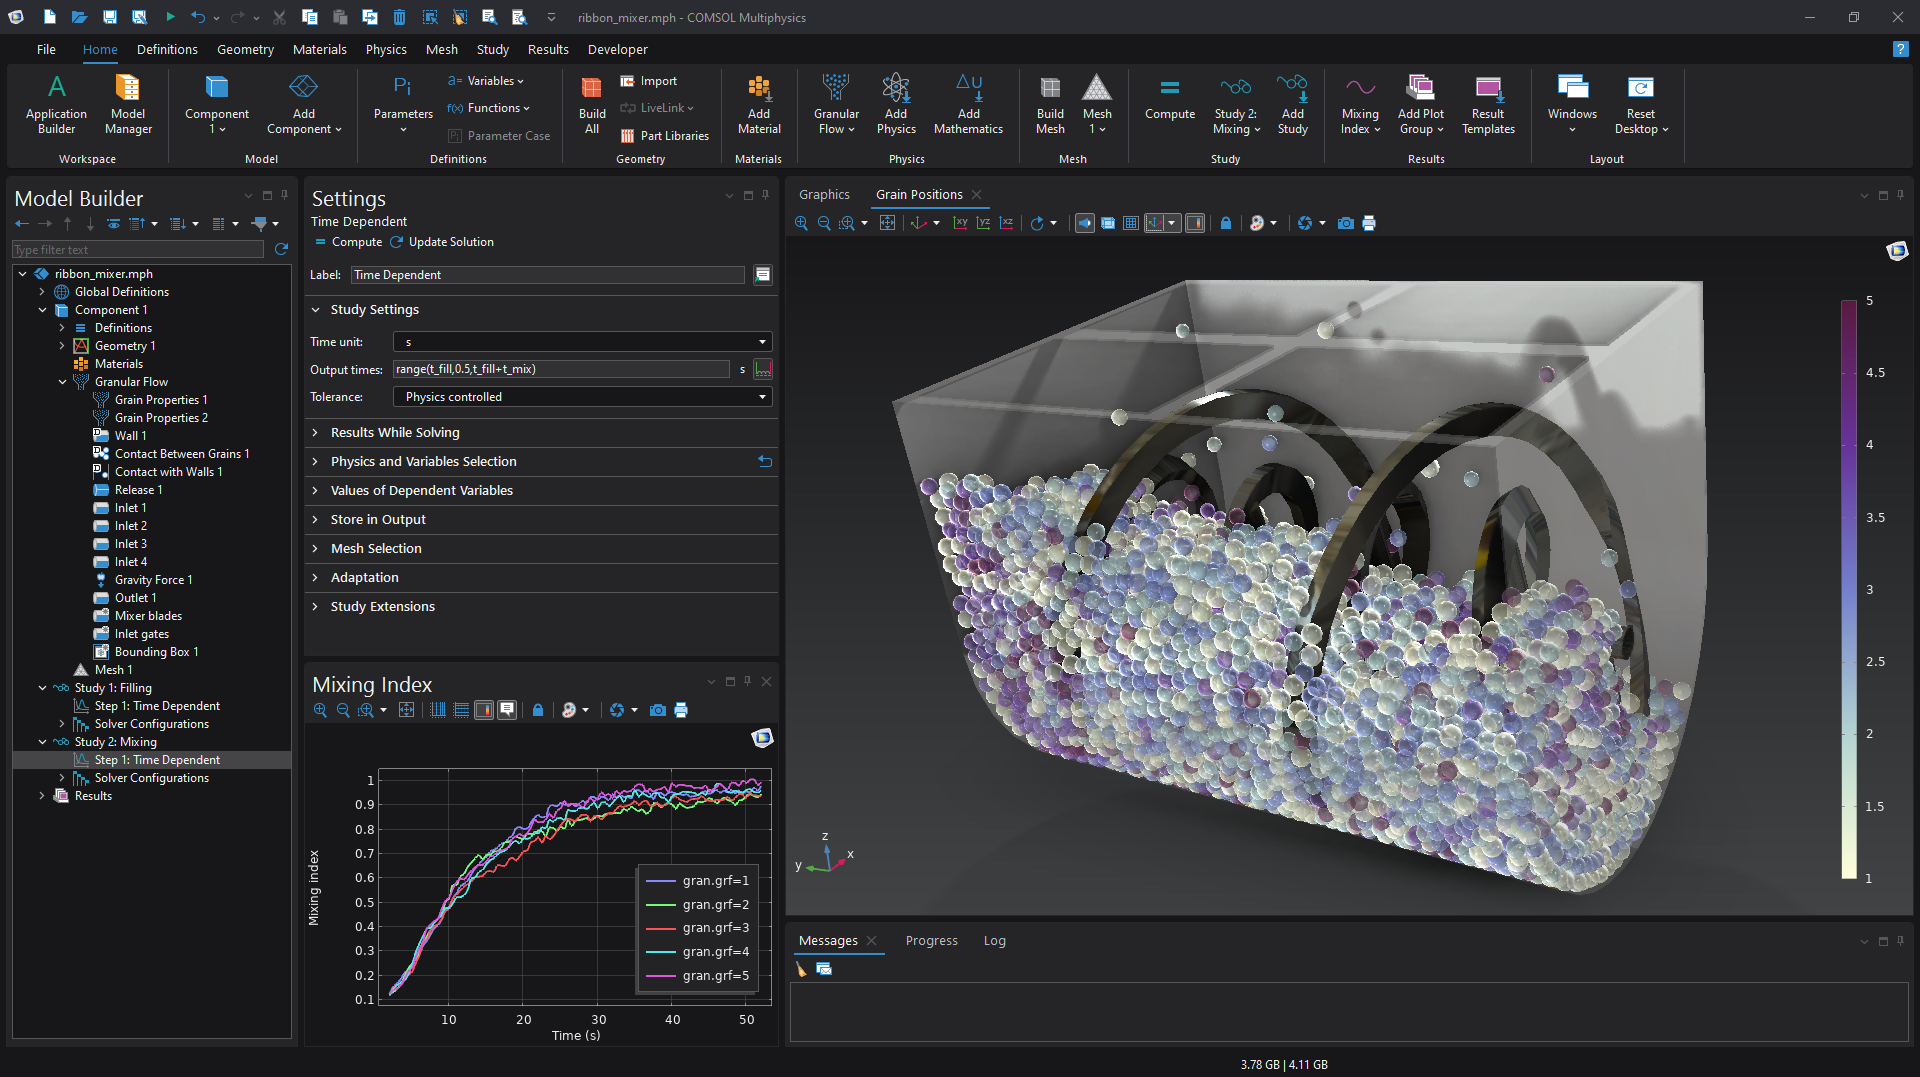 使用随 6.4 版本同步发布的颗粒流模块创建的带式混合器模型。
今年,我们将继续致力于展示用户的创新成果。2026 年度 COMSOL News 已经发布,其中介绍了沃尔沃卡车、Resolvent、英国聚变能源公司以及丹麦技术大学等多家企业和机构的仿真应用案例。此外,COMSOL 用户年会依然是我们与仿真界同仁交流的核心活动。今年的全球用户年会将陆续在英国剑桥、美国波士顿、日本东京、中国深圳、印度班加罗尔、西班牙马拉加以及中国台北等地举办,并将通过海报展示、论文和演讲等形式分享用户的卓越仿真成果。参会者不仅能与行业仿真专家进行深度交流,还能进一步学习和了解前沿仿真技术。(如需进一步了解 2026 年全球 COMSOL 用户年会的日程,请点击 此处。)
除此之外,2026 年,我们还在美国加利福尼亚州圣克拉拉市举办了首届仿真峰会。在这场为期一天的盛会上,工程师与研究人员齐聚一堂,参与了多场技术讲座,聆听头部企业如何应用多物理场仿真的主旨演讲,以及参加行业专家小组讨论,共同探讨仿真工具的未来发展趋势。
40 年仿真历程:推动 COMSOL 不断前行的人
如今,COMSOL 已在全球设立了 16 家分支机构。Littmarck 将所有这一切成就归功于卓越的员工,“我们目前拥有 650 多名员工,每一个人都不可或缺,大家都在为公司的发展贡献着自己的力量。”
 2017 年鹿特丹 COMSOL 用户年会
 美国 COMSOL 团队庆祝 COMSOL 成立 40 周年。
 2014 年波士顿 COMSOL 用户年会的参会人员。
 2016 年,COMSOL 的 Walter Frei 在一场内部活动中进行演讲。
 COMSOL 员工出席在波士顿举办的 2026 年国际微波研讨会(IMS)。
 COMSOL 首席执行官 Svante Littmarck 与 WPI 的 Katie Gandomi,后者在 2019 年波士顿 COMSOL 用户年会上斩获最佳论文奖以及由参会者票选的最佳海报奖。
 加州圣克拉拉 COMSOL 仿真峰会的现场照片。
 参会人员在 2025 年阿姆斯特丹 COMSOL 用户年会展厅参观。
 荷兰 COMSOL 团队正在庆祝。
 COMSOL 今年在加州洛杉矶举办的光纤通信大会(OFC)上的展位。
 2017 年波士顿 COMSOL 用户年会上的 Q&A 环节。
 德国 COMSOL 团队庆祝 COMSOL 成立 40 周年。
 2016 年波士顿 COMSOL 用户年会,河畔草坪午餐。
 2026 年拉斯维加斯国际消费电子展(CES)上的 COMSOL 员工。
 从左至右:Farhad Saeidi,Ed Fontes,Lars Langemyr 和 Svante Littmarck,拍摄于 2014 年一场内部活动现场。
 日本 COMSOL 团队的一次团建活动。


历经多年发展与企业成长,我们始终坚守一个愿景:为用户提供所需的工具,帮助他们优化设计与工艺流程,将创意化为现实。
在人工智能(AI)与高性能计算蓬勃发展的今天,我们对未来充满期待。但我们深知,无论未来迎来怎样的变革,真正塑造它的,始终是那些让一切成为可能的人——我们的用户与全体员工。Nilsson 感慨道:“回首过去,这 40 年的历程精彩纷呈,但当我展望未来,我坚信最美好的篇章还在前方。”
不确定性量化(Uncertainty Quantification,UQ)研究能够帮助工程师深入了解各类不确定性因素对模型预测结果与设计性能的影响。在具备实验数据的情况下,可以采用逆不确定性量化(Inverse Uncertainty Quantification,IUQ)方法,在充分考量不确定性的前提下对模型参数进行校准。在本篇博文中,我们将演示如何在 COMSOL Multiphysics® 软件中执行逆不确定性量化研究,以及如何将得到的后验分布应用于正向不确定性量化研究。
定义逆不确定性量化(IUQ)
在之前的博文 “你的电阻器性能有多可靠?“,我们探讨了正向 UQ 如何预测材料属性、几何尺寸或制造工艺的变化对电阻性能的影响。然而在许多情况下,我们其实已经掌握了测量数据(例如,实验测得的电阻值),此时更值得关注的是如何校准输入参数,尤其是材料属性。在 COMSOL® 软件中,IUQ 即可胜任这项任务。它通过观测数据进行反向推导来估算这些未知的输入参数,并将有限元法与代理模型相结合,实现输入参数的高效校准。
尽管 参数估计 主要侧重于寻找最佳拟合参数值,但 IUQ 能够提供校准参数的概率描述,包括其可能的取值范围、置信水平以及参数间的相关性。通过基于测量数据来优化参数分布,IUQ 能够显著提升模型的准确性与预测能力。
此外,当具备实验数据但输入参数的分布未知时,开展 IUQ 研究通常十分必要。例如,通过 筛选 或 敏感性分析 确定了关键参数后,可以利用 IUQ 研究来获取这些参数的后验分布。随后,这些经过校准的分布即可作为正向 UQ 研究(如不确定性传播和可靠性分析)的输入参数。由于用于预测的不确定性是由实际数据和先验假设共同支撑的,因此这一流程构建了一套更为贴合实际的分析框架。
接下来,我们将探讨如何开展 IUQ 研究,以及如何在 COMSOL® 软件中将由此得到的后验分布无缝应用于 正向不确定性传播研究。
通过一个电阻模型理解 IUQ
IUQ 通过将实验数据与先验知识相结合来估算校准参数,可以被视为贝叶斯(Bayesian)框架下的参数估计过程,其中测量数据用于指导参数分布的更新。
实验数据提供了模型必须复现的参考量,例如,电阻在不同外加电压下测得的电阻值。在 IUQ 研究中,COMSOL® 会通过将仿真输出与这些测量值进行比较,评估每组参数出现的可能性。
在软件中,IUQ 会将实验数据与基于有限元仿真训练的代理模型获得的预测结果进行对比。其中,有限元模型定义了不确定性输入与可测输出之间基于物理规律的关系,而代理模型则是对这种关系的近似表达,能够实现对参数空间的高效采样。
贝叶斯更新过程将先验分布与用于衡量代理模型预测值与实验数据之间一致性的似然函数相结合,由此得到的后验分布不仅代表了校准参数最可能的取值,还包含了其不确定性信息。通过这一过程,IUQ 能够以数据为支撑且计算高效的方式提供经过校准的材料属性。因此,实验数据会直接影响所推断出的参数分布。
工作流程:在 COMSOL® 中执行 IUQ 研究
定义问题并构建有限元模型与 IUQ 研究
设置 IUQ 研究的第一步是构建一个基于物理原理的仿真模型。以我们在 上一篇博文 中重点介绍的电阻示例为例,其中使用 电流 接口,根据给定的材料属性和几何结构计算电阻。我们将定义在电阻不同区域上的两个电导率(Sigma1 和 Sigma2)作为校准参数,通过稳态研究确立输入参数与输出量(即,电阻)之间的正向映射关系。本次 IUQ 算例中,将沿用这些设置。
下一步是添加一个 不确定性量化 研究,以 研究 1 作为参考,并将研究类型选为 逆不确定性量化。高斯过程和多项式混沌展开方法均可作为 IUQ 研究的代理模型,在本示例中,我们将使用自适应稀疏多项式混沌展开,并将用于评估电阻值的变量 comp1.Res 定义为关注量(QoI),以对应仿真的输出结果。
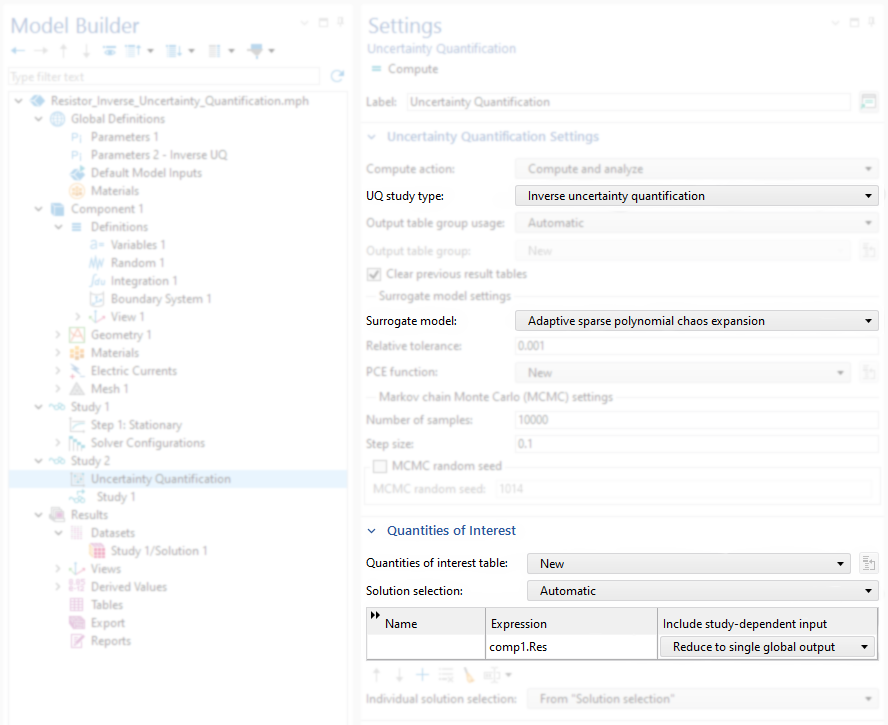 图 1. 不确定性量化 研究的设置窗口,其中研究类型已选择了 逆不确定性量化。
定义不确定性输入参数及其先验分布
在 输入参数 中,需要同时包含校准参数(Sigma1 和 Sigma2)以及实验参数(即,外加电压 V0)。由于 V0 的每个取值都对应着不同的实验,因此被归类为实验参数,而非校准参数。
接下来,需要为每个参数设定先验分布。在本示例中,我们假设 Sigma1 和 Sigma2 服从正态分布。对于实验参数 V0,由于测量是在一定电压范围内进行的,因此采用均匀分布。
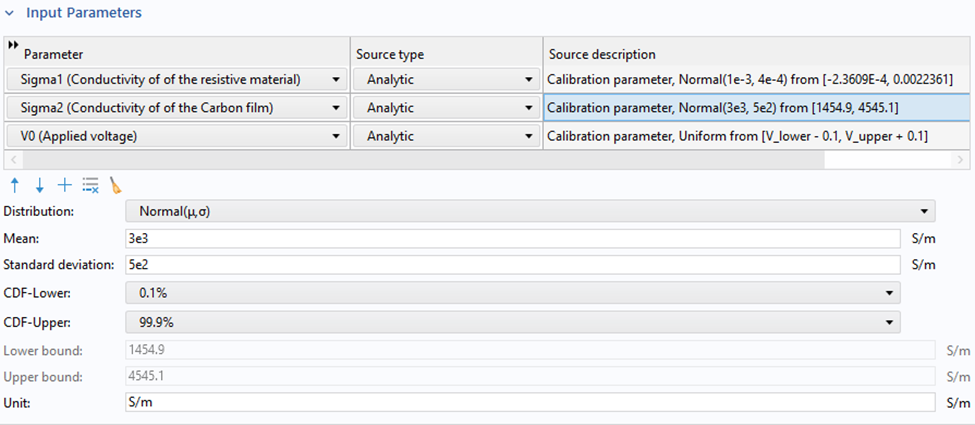 图 2. 输入参数和先验分布。
必须将实验参数 V0 包含在内,因为代理模型将系统响应表征为校准参数与实验条件二者共同作用的函数。V0 分布的取值范围(例如,4.9 V 至 35.1 V)必须能覆盖实验中实际使用的电压范围,例如,5 V 至 35 V。
准备并导入实验数据
在 实验数据设置 栏,可以通过表格形式提供实验值,也可以从 .txt 或 .csv 等文件中导入外部测量数据。本示例中,伪实验性电阻数据是通过运行 稳态 研究并对电压 V0 进行辅助扫描生成的。我们定义了一个测量电阻变量,其表达式为:
其中,Res 是通过有限元(FEM)模型评估得出的电阻值,rn1() 是一个随机函数,用于向模拟电阻值中添加测量噪声。随后,在 IUQ 设置的 实验数据表 中,选取随 V0 变化的 Res_measured 评估值。
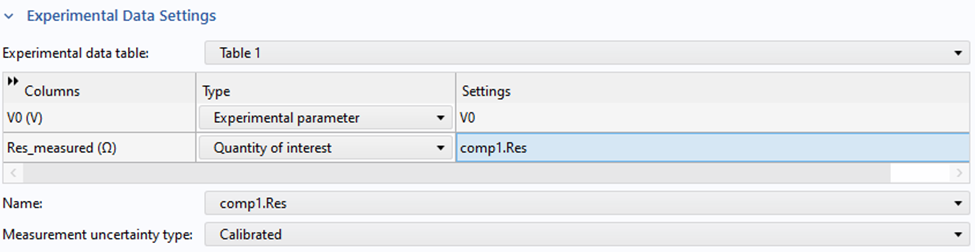 图 3. 实验数据设置窗口,其中测量不确定性类型选择为 “已校准”。
在此处,V0(电压参数)被选为实验参数,而在 全局计算 下评估的伪实验数据 Res_measured 则被定义为关注量(QoI)。
如果将 测量不确定性类型 设置为 已校准,COMSOL® 会在 IUQ 过程中自动估算测量不确定性。相反,如果选择的是 实验数据,则必须明确提供测量不确定性。
采样与代理模型设置
在采样设置中,可以指定输入点的最大数量,这将直接决定由有限元仿真生成的训练数据集的大小。这些输入点将用于基于有限元仿真结果来训练代理模型。
注意:在本示例模型中,执行逆不确定性研究前,应先关闭 稳态 求解步骤中的 辅助 扫描功能。
IUQ 结果
IUQ 研究分别生成了联合概率分布和校准后的置信区间,如图 4 和图 5 所示。图 6 对比了 Sigma1 和 Sigma2 的先验分布与后验分布,展示了实验数据如何优化参数估计并降低不确定性,这一点在 Sigma2 上尤为明显。需要注意的是,Sigma1 代表电阻材料的电导率,正如前文的 筛选分析 所示,电阻对 Sigma1 并不敏感。因此,Sigma1 的先验分布与后验分布非常相似。
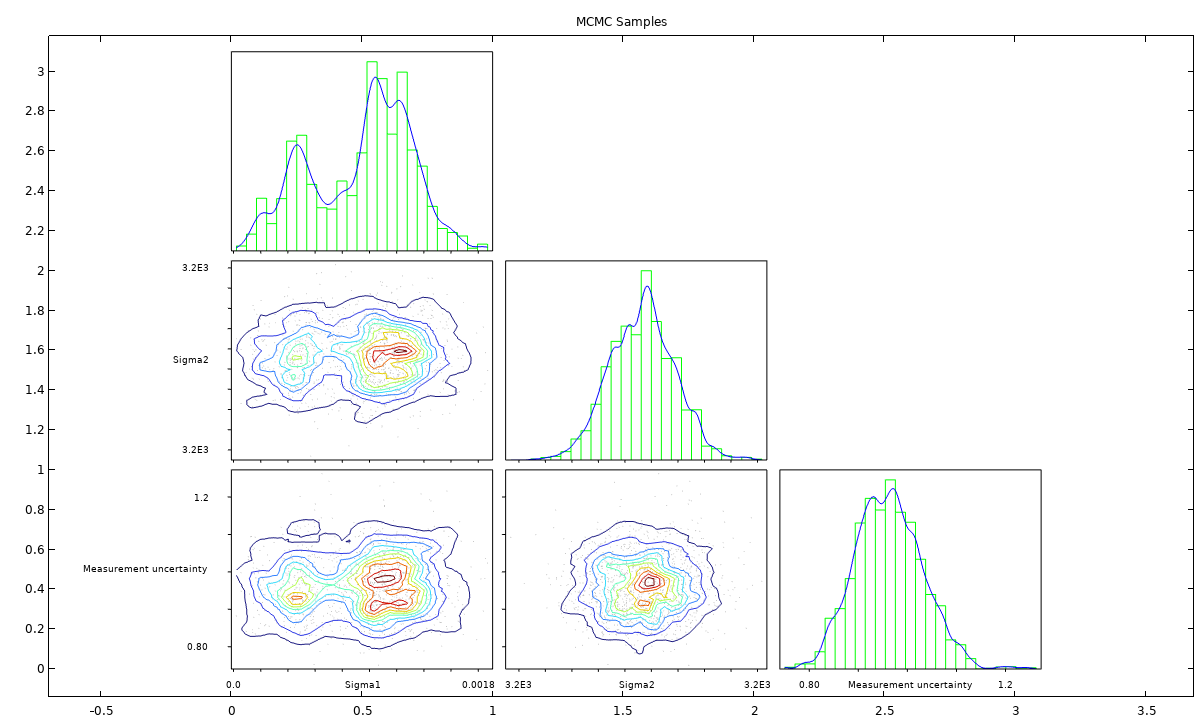 图 4. 马尔可夫链蒙特卡洛(MCMC)样本的联合概览分布。
 图 5. 校准后的置信区间。
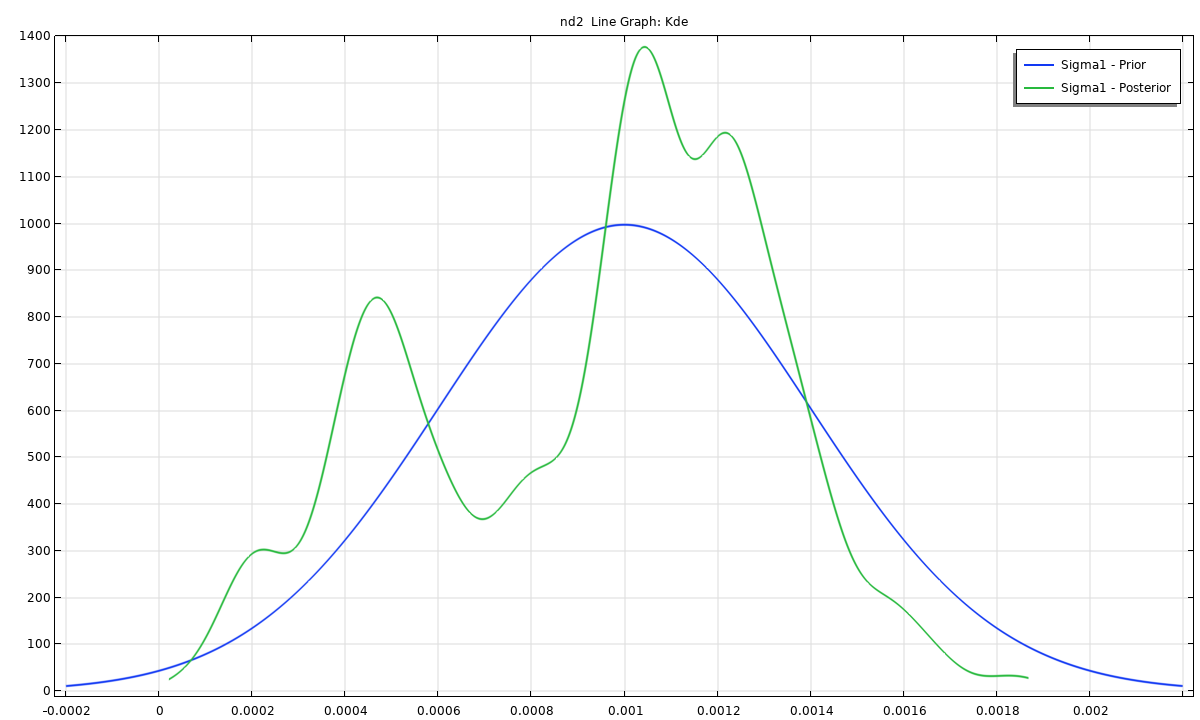
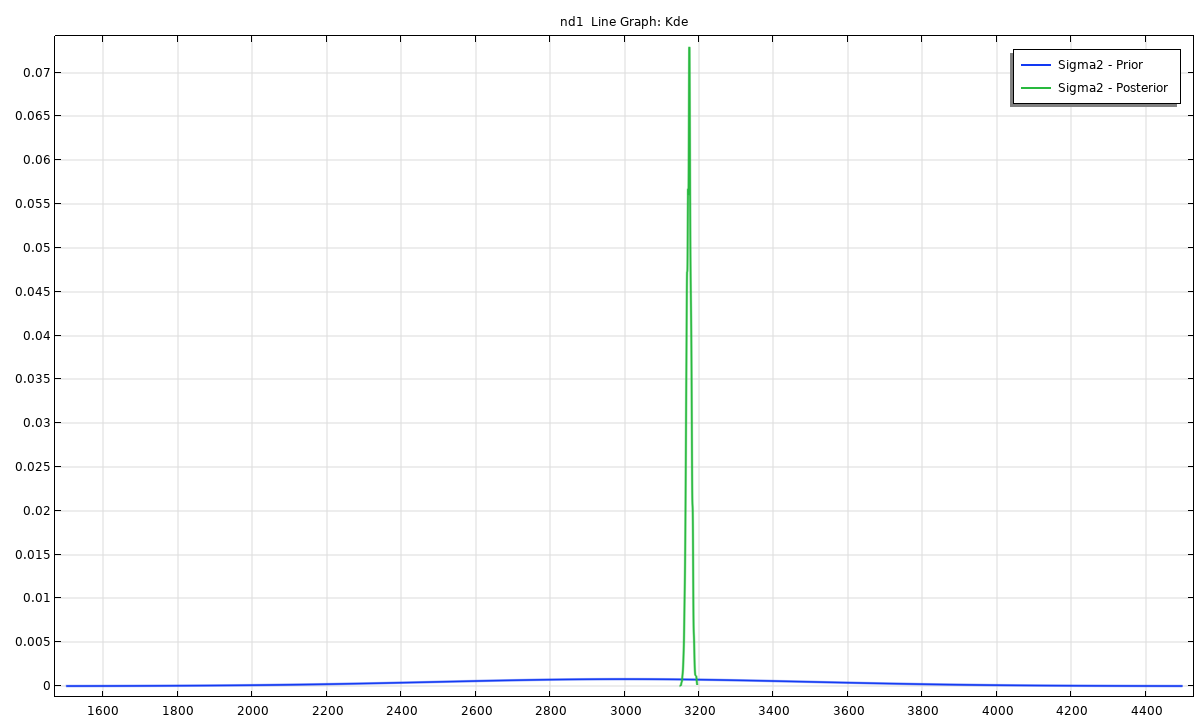
图 6. Sigma1 和 Sigma2 的先验分布和后验分布对比。
利用后验分布进行正向不确定性量化研究
从 IUQ 研究中获取的后验分布,可以直接复用于正向不确定性量化研究。若要应用这些分布,第一步是添加一个新的 不确定性量化 研究,将其类型选为 不确定性传播,并将其关联到之前的 IUQ 研究。
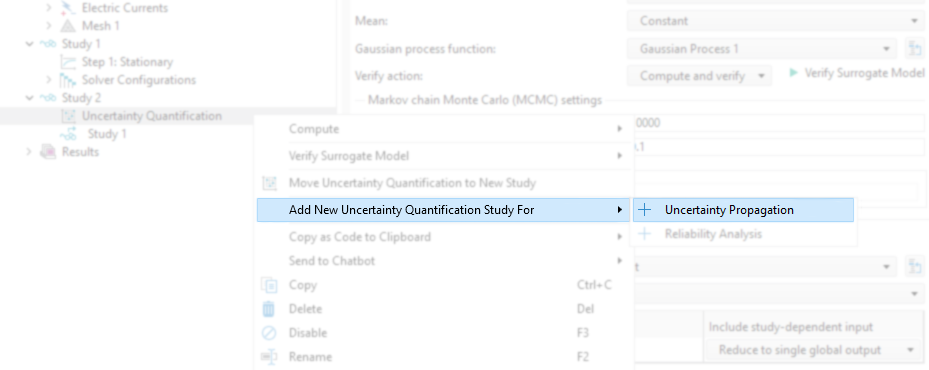 图 7. 新增一项用于不确定性传播的不确定性量化研究。
系统会自动创建一个新的 关注量 表格,其内容与 IUQ 研究中的表格完全相同。由于评估的关注量仍是 comp1.Res,因此可以选择 仅分析 或 改进并分析。前者会复用现有的有限元数据来训练新的代理模型,例如新的 高斯过程 模型,而后者则允许增加额外的仿真或输入点,以进一步提升代理模型的精度。为了简便起见,我们在正向 UQ 研究中选择 仅分析。
默认情况下,系统会生成一个新的 高斯过程 代理模型,用于这项新的正向 UQ 研究。接下来,启用新的 高斯过程 模型并点击 训练模型。通过这些步骤,我们就可以将 MCMC 样本的后验分布添加到正向 UQ 研究中。
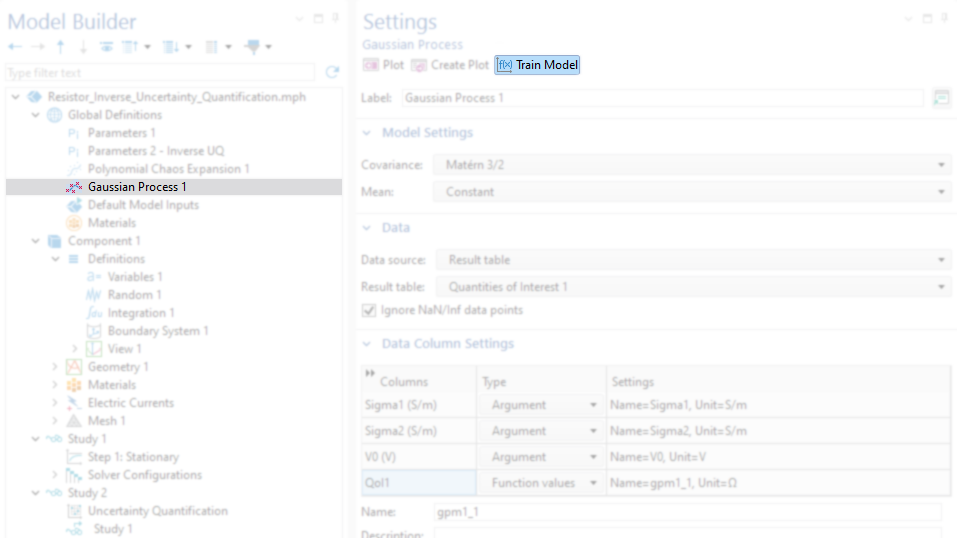 图 8. 高斯过程代理模型的相关设置。
需要注意的是,在正向 UQ 研究中,可以忽略 输入参数 部分所定义的分布。相反,从 IUQ 研究中获取的后验分布已经完整定义了采样空间。因此,正向 UQ 采样无需再做任何额外的先验假设。
在 基于代理模型的蒙特卡罗分析 栏,将 蒙特卡罗参数来源 选择为 手动。然后,针对每个校准参数(Sigma1 和 Sigma2),来源类型选择 数据,数据源选择 结果表,并分别选择 MCMC 样本表中对应参数的列。
请注意,对于 V0,我们只能选择一个工作条件,即,其标称值 1 V。
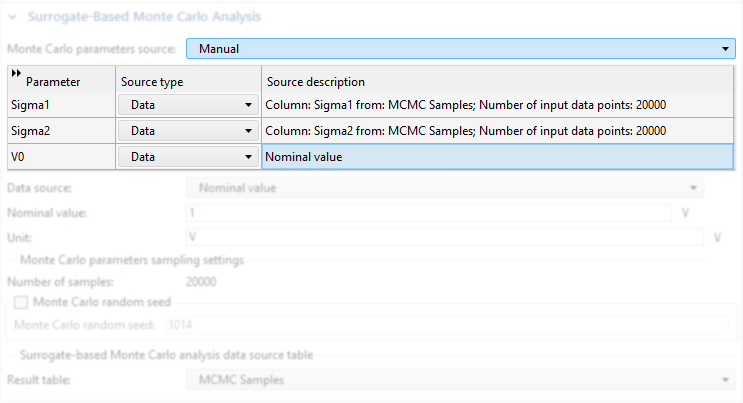 图 9. 基于代理模型的蒙特卡洛分析 栏中用于调用后验分布的设置窗口。
完成本次正向 UQ 研究后,即可生成基于后验分布的核密度估计(KDE)图,以反映由校准参数分布传递而来的不确定性。图 10 显示,电阻的最高概率密度集中在 50  左右。根据关注量(QoI)置信区间表(这里未展示),电阻的预测均值为 49.975 ,标准差为 0.0957 。
同样地,在 基于代理模型的蒙特卡罗分析 一栏指定后验分布(图 9 ),即可执行可靠性分析。例如,电阻大于 50.25 和 52.5 的概率分别约为 2.55% 和 0%。这一概率量化了超出指定电阻阈值的风险。换言之,我们可以得出结论:对于任何要求精确 50 负载的应用,该电阻器都具有非常高的可靠性。
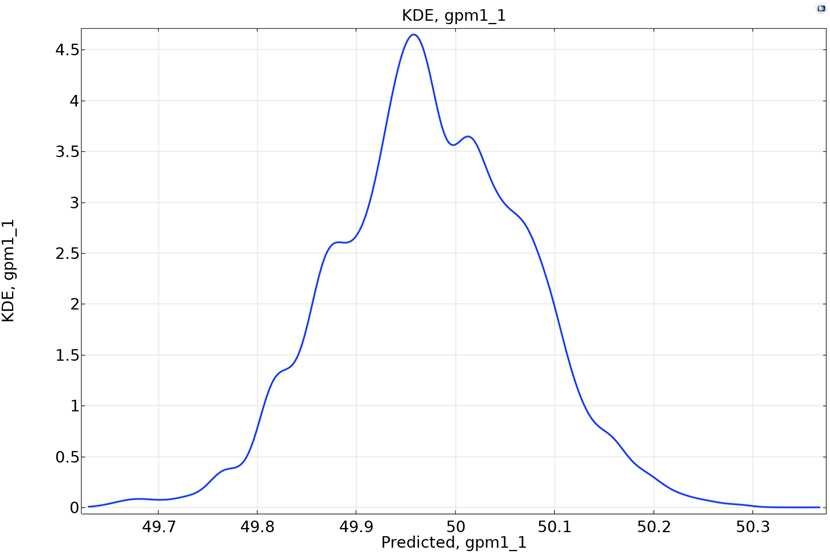 图 10. 采用后验分布绘制的核密度估计(KDE)图。
基于数据驱动的校准与不确定性传播工作流
逆不确定性量化(IUQ)提供了一种系统化方法,能够利用实验数据对不确定的输入参数进行校准。通过结合有限元仿真、代理模型和贝叶斯更新,IUQ 将先验假设修正为更能准确反映物理系统的后验分布。
随后,当这些后验分布被应用于正向 UQ 研究时,预测结果将变得更加真实且由数据驱动。不确定性传播不再依赖于假设的参数变化,而是基于能够同时反映实验测量与模型物理机制的校准参数分布。
这种 “先 IUQ 后正向 UQ” 的组合工作流将模型校准与不确定性传播融为一体,直接在 COMSOL® 软件的专业用户界面内完成全部操作,无需切换其他工具,最终可以实现更可靠的预测,提升对仿真结果的置信度,更清晰地了解参数不确定性如何对系统性能产生影响。
下一步
想要深入了解并亲自体验上述模型吗?请点击下方按钮下载相关的 MPH 文件:
在使用 COMSOL Multiphysics® 这类仿真软件时,长期存在一项难题:如何高效导入并转换来自其他来源的数据。初次接手这类工作时,你或许会手动完成数据转换。但这类工作的数据量往往会不断增加,甚至你可能需要反复处理同一类数据。在本篇博文中,我们将介绍如何将人工智能(AI)工具与 COMSOL® 软件结合使用,帮助你将这些数据转换方法转化为一套可重复调用的工作流。
理解数据传输的痛点
我们经常会遇到这样的问题:如何将不同格式的数据导入 COMSOL® 中?这类数据通常存储在文本文件中,且文件格式可能并不常见,没有现成的转换工具可用。我们的客户通常十分熟悉这类文件格式,而我们则精通如何在 COMSOL® 中调用这类数据。在这种场情况下,AI工具就能大显身手了——AI能够大幅降低搭建数据转换工作流所需的工作量。接下来,我们结合一个具体的应用场景展开详细说明。
一个具体的应用示例
假设现在有一个文本文件,内容为一个集总热模型的相关说明。集总模型与你在 COMSOL Multiphysics® 中熟悉的有限元模型有所不同。集总模型使用代表材料体积的节点,每个体积的密度和比热容均为已知参数,因此每个节点都对应着一个热质量。节点的温度会因施加热载荷而升高,节点之间可以通过传导 或 辐射 进行热量交换,其计算依据是两个节点之间的温差。此外,我们还可以设定恒温节点,这类节点被称为热沉。为了让这个概念更具体,我们来构建一个非常简单的太空卫星的集总模型。
我们将要处理的卫星模型如下图所示。它是一个箱体结构,两侧各伸出一块太阳能电池板。箱体的六个面和两块太阳能电池板各自用一个热节点来表示。箱体的相邻面之间存在传导热通量,箱体侧面与太阳能电池板之间存在辐射热通量。同时,所有的面都会向太空产生辐射热通量。该模型的目标是从一个初始温度出发,计算温度随时间的变化。本次分析将假设太阳和行星的热载荷忽略不计(例如地球同步卫星进入阴影期时),仅考虑单个节点上加热器产生的热载荷。
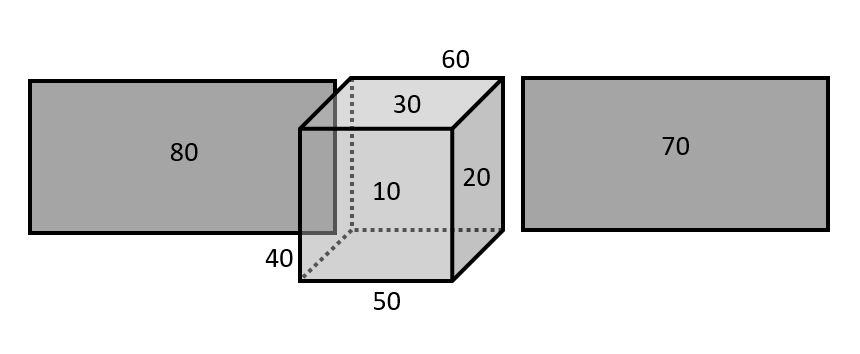 一张卫星八节点集总热模型的原理图。图中展示了箱体各节点之间的热传导,以及所有节点向深空产生的热辐射。
这类集总模型非常常见,而且业界用来表示它们的文件格式也五花八门。为了让我们的示例不受文件格式的限制,我们将生成一个逻辑思路与各类格式相近(语法细节可能不完全一致)的文件。正如我们接下来会看到的,具体的语法其实并不是重点。下文展示了该示例文件中的一段节选内容:
TSINK, 99, 2.7 # Thermal Sink 99
 NODE, 10, 300, 12150 # Node 10
 …
 NODE, 80, 300, 3220 # Node 80
 LOAD, 60, 750 # Load on node 60
 CON, 1020, 10, 20, 0.71 # Conductor 10 - 20
 …
 CON, 5020, 50, 20, 0.71 # Conductor 50 - 20
 RAD, 2070, 20, 70, 8.9e-9 # Radiation 20 - 70
 …
 RAD, 8099, 80, 99, 1.8e-7 # Radiation 80 - 99
这个文件中包含五种类型的数据:TSINK, NODE, LOAD, CON, 和 RAD.。它们分别代表热沉、带质量的热节点、特定节点上的热载荷、节点之间的热传导,以及节点之间或节点与热沉之间的热辐射。符号 # 后面的内容属于注释。如果你熟悉同类文件格式,从计算机科学的角度来说,可以把上述格式看作是一种全新的“语法方言(dialect)”。
再借用几个计算机科学的术语,这个文件中的信息实际上描述了一个“连通图(connected graph)”,其中描述传导和辐射的记录就是 节点 之间的 边。这非常有用,因为 AI 工具非常擅长处理这类数据结构。我们先记住这一点,接下来,我们把注意力转向如何将这些数据导入到 COMSOL® 中。
COMSOL 中的等效实现
尽管 COMSOL Multiphysics® 软件的附加产品——传热模块中确实内置了 集总热系统 物理场接口,但对于规模较大的模型,我们需要一种计算成本更低的方法。要表达上述数据,最简便的等效方法是使用 全局方程 接口。由于待导入数据对应的是一个三维结构,而输入文件并未提供关于几何形状和尺寸的足够信息,因此采用抽象格式来搭建模型。
全局方程 接口可将连通图的图形网络转化为一个耦合的常微分方程组,方程形式如下:
这些方程可以在用户界面中进行设置,具体如下图所示。此外,我们还可以通过 保存到文件 和 从文件加载 按钮,将这一整套全局方程导出或导入。
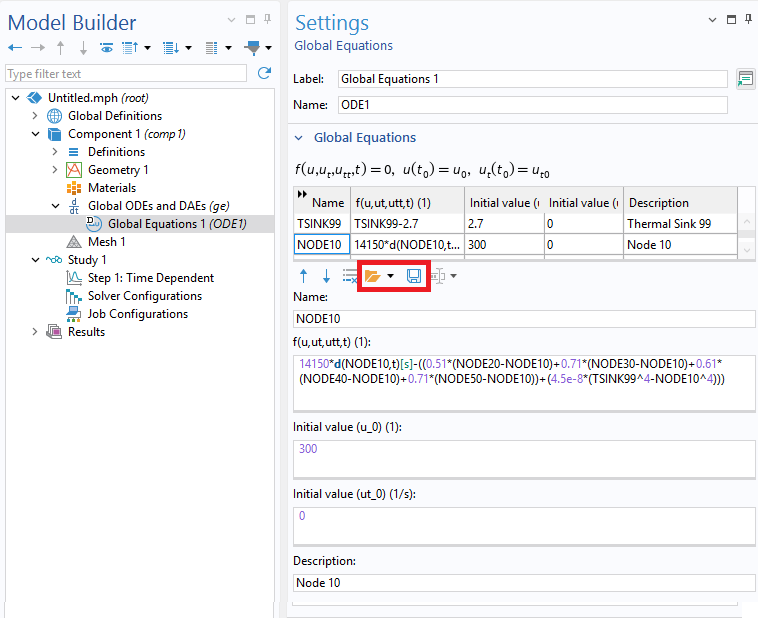 截图展示了如何设置一组常微分方程。请注意图中的 保存 和 加载 按钮。
我们这里想要复现的模型包含9组节点与热沉的数据条目,这些内容由手动整理输入。尽管流程略显繁复,但鉴于其仅需一次性操作,投入相应的时间成本仍是值得的。需要注意的是,原始文件是基于预设的单位编写的,因此所有的方程都进行了无量纲化处理。在将这些内容输入到软件界面,模型导出保存为了一个文本文件。截取的其中几行内容如下所示:
NODE10 12150*d(NODE10,t)[s]-((0.71*(NODE20-NODE10)+0.71*(NODE30-NODE10)+0.71*(NODE40-NODE10)+0.71*(NODE50-NODE10))+(4.5e-8*(TSINK99^4-NODE10^4))) 300 0 "Node 10"
 ...
 NODE60 12150*d(NODE60,t)[s]-((750)+(0.71*(NODE20-NODE60)+0.71*(NODE30-NODE60)+0.71*(NODE40-NODE60)+0.71*(NODE50-NODE60))+(4.5e-8*(TSINK99^4-NODE60^4))) 300 0 "Node 60"
 ...
 TSINK99 TSINK99-2.7 2.7 0 "Thermal Sink 99"
借助 AI 打造数据转换器
至此,我们对这两个文件应该已经有了充分的了解。同时我们也清楚,如果一个文件里包含成百上千甚至更多的条目,就必须引入一定程度的自动化处理方法。但有一点可能不太容易察觉:我们实际上是在将图数据从“边列表(edge-list)”表示形式,转换为可利用数据稀疏特性的“关联列表(incidence-list)”表示形式。了解计算机科学的读者会明白,要手动编写这种转换算法绝非易事。
幸运的是,这类工作正是 AI 能够帮助我们实现自动化的。需要澄清的是,我们并不是让 AI 直接去执行数据转换,而是让 AI 为我们编写一个通用的转换工具。那么,我们具体需要提出什么要求?又该如何向 AI 下达指令为我们写出这个转换程序呢?
其实,这两个文本文件中已经包含了我们所需的几乎所有数据。我们要做的,仅仅是将它们上传到选定的 AI 工具中,并输入类似下面这样的提示词:
Here is a file that contains nodes and sinks, representing nodes on a graph network. The connections between the nodes are defined by CON and RAD lines. Everything after a # is a comment. I need to convert the first file into the format of the second file. Please write out the transformation rules between them.
本示例中使用的是 ChatGPT。大约一分钟后,它就给出了一份完整且通俗易懂的转换步骤说明。最让我印象深刻的是,这款 AI 工具不仅识别出该文件描述的是一个热学问题,还准确判断出了其中非线性辐射项的物理性质。
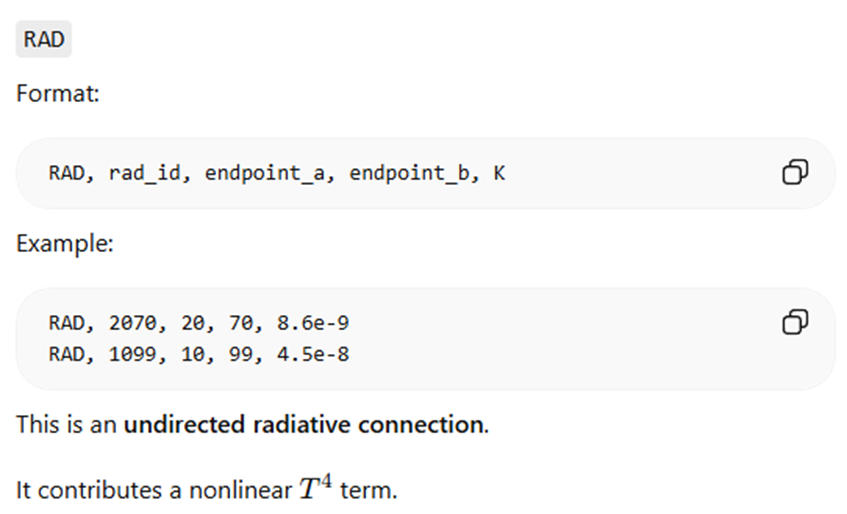 ChatGPT 输出内容节选。
在仔细审阅了这份输出后,我确信这款工具已经完全理解了任务需求。要知道,输入文件使用的是一种描述集总热模型的、独特且未公开说明的“方言”。我只需要再做一步:要求 AI 生成一段我可以独立运行的代码。为此,我又输入了这样一条提示词:
Please write a monolithic piece of Java code that I can use in COMSOL's Method Editor to convert any file of the original type into this format.
我之所以要求生成 Java 代码,是因为我想完全在 COMSOL Multiphysics® 中运行这段程序。正如 ChatGPT 能毫不费力地理解输入文件中独特的“方言”一样,它在使用我指定的编程语言编写代码时也同样游刃有余。
最终生成的代码长达数百行,这里就不进行展示了。不过,我大致审阅了一下,发现 ChatGPT 为了提高可读性添加了注释,甚至还加入了错误检查机制——如果输入了无效文件,程序会给出明确的报错信息。这段代码编译和运行都非常顺利,我还通过生成结果进行了初步校验。
通常来说,对转换代码进行核验和确认是非常重要的,具体的方法取决于数据的呈现形式。有时,仅对少量样本进行直观的抽样检查便足够;但在另一些场景下,则可能需要采取更严谨的校验方式。其中一种有效的方法是额外编写一个“逆向转换器(back-converter)”,本质上就是对数据做双向转换,并验证转换后的数据是否仍与原始数据一致。同样,我们也可以借助 AI 来完成这一步。
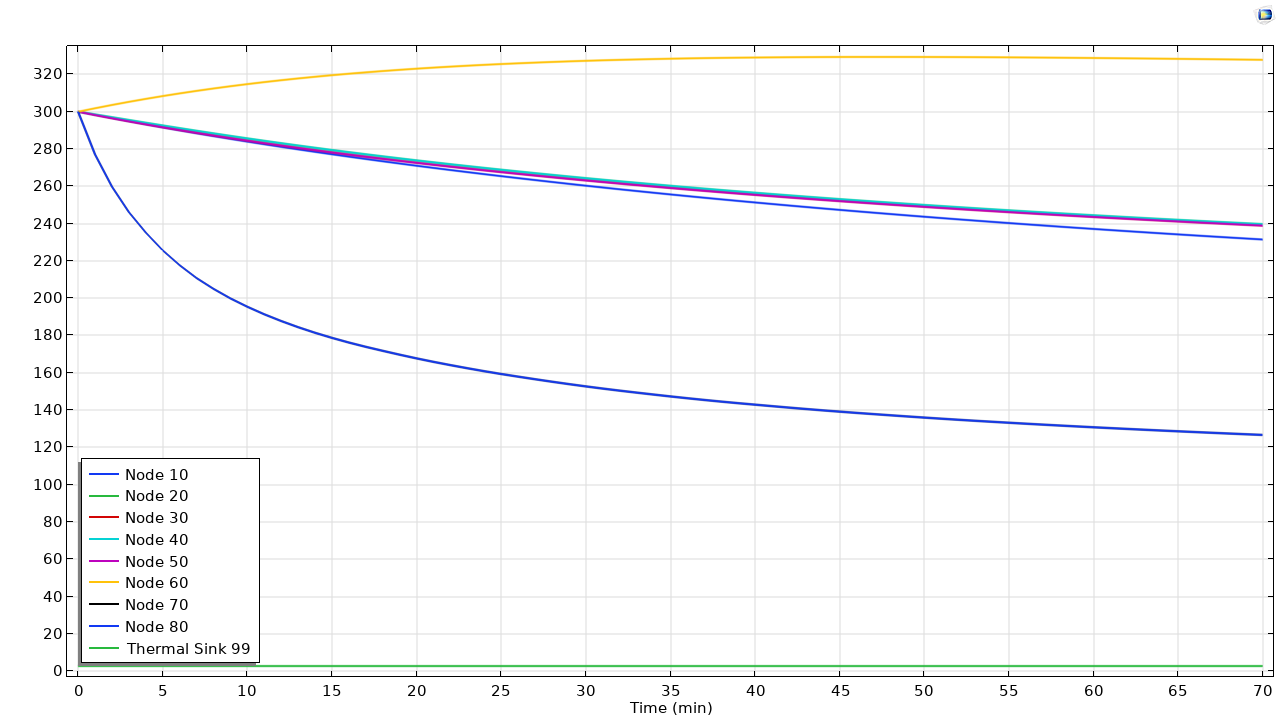 由输入文件计算得出的输出示例。
到这一步,有些读者可能会问:为什么不干脆把这个转换器直接集成到 COMSOL 产品中呢?我需要着重说明,本文介绍的示例仅仅是一个采用独特“方言”编写的简易热网络文件。而在实际应用中,集总热模型文件可能会包含更多种类的数据记录,需要由多个文件组合而成,甚至还会包含用于实现特定恒温控制算法的自定义代码。如果要开发一款通用的转换程序,需要处理大量极端边界情况,而这些情况几乎不会同时出现在同一个文件内。除此之外,简单的一对一格式转换往往不是最佳选择。有时候我们需要退一步,先去梳理和深入理解原始文件创建者的具体建模意图。对于这类热网络模型来说尤其如此,不过这就是另一个话题了。
关于文件转换与 AI 应用的几点思考
这里,我们有必要再次强调,完成整套流程其实并没有耗费太多精力。我们本身已经有了示例输入文件。虽然确实花费了一些时间研究如何在 COMSOL® 中合理搭建模型、生成标准语法,但和 AI 工具的交互过程十分简单:只需上传两个文件、输入两条提示词,生成的代码就能直接适用于所有同格式文件。全程与 AI 工具的总交互时长不过短短几分钟。
如果你也需要处理此类结构化数据或文件的转换,可以很快掌握这套工作流程。如果需要加入更多功能怎么办?只需在示例输入和输出中再补充几行内容,然后重新向 AI 工具发送提示词即可。那如果你想把其他数据自动导入 COMSOL 呢?比如,公司可能有一个自定义格式的大型专有材料数据库需要导入。你完全可以利用这套流程来编写转换程序。请记住,你无需向 AI 工具上传专有的原始数据,只需提供数据格式即可。最终你将得到一套完整的转换算法和源代码。
从更宏观的角度来看,正如我们在之前的 COMSOL 博客中讨论过的那样,AI 工具正在持续快速迭代。对于 COMSOL 用户需要解决的各类问题,这些能力正变得日益实用。
最后,我想向大家展示一次最终提示词的运行结果。在这条提示词中,我要求 AI 画出它对该文件所代表的硬件设备的理解。结果如下所示。虽然目前的呈现效果还不算完美,但我几个月后一定会再来回顾,看看它又有了怎样的进步。
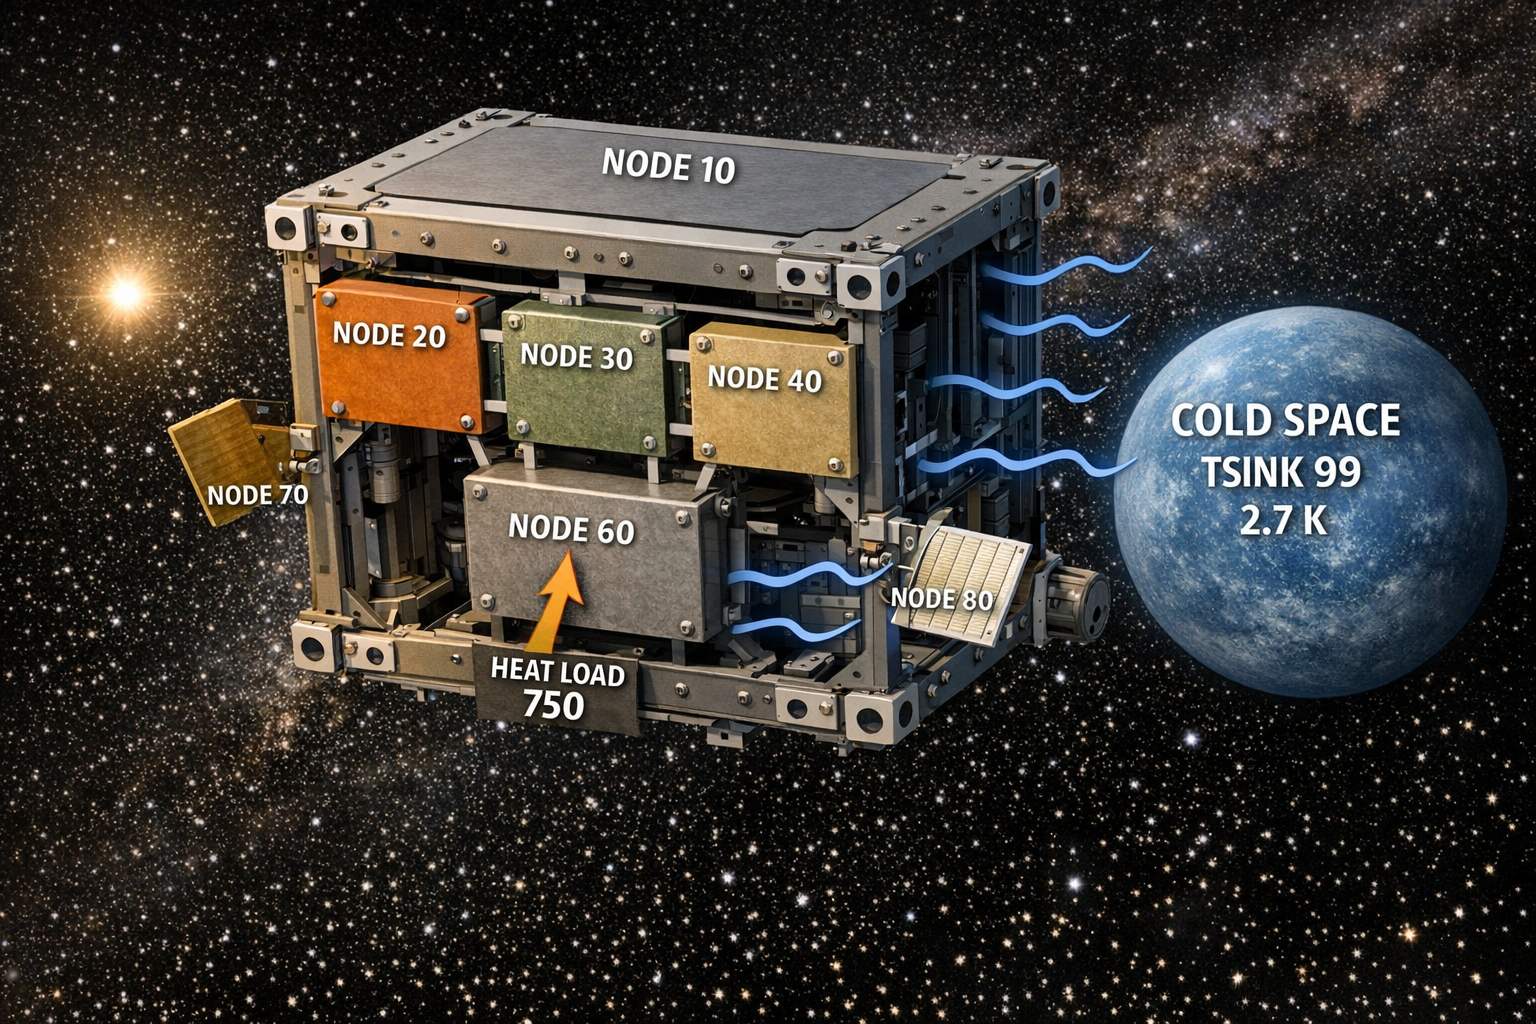 AI 对全局方程的解读。
下一步
你会如何利用这套工作流程来辅助你的 COMSOL 建模和仿真工作?欢迎在下方留言分享,或与我们联系!
在 COMSOL Multiphysics® 软件中,面网格和体网格均可作为计算域的基础。在本系列博客的 第一部分 中,我讨论了如何修复和编辑导入的 STL 面网格,并以一个人体颅骨网格为例进行了演示。在本文(第二部分)中,我将逐步讲解如何将同一个颅骨网格与导入的 CAD 装配体相结合。您可以下载 模型文件 跟着操作。(请注意,使用此文件需要获得 “CAD 导入模块”、“设计模块” 或任意一个用于与 CAD 产品交互的 LiveLink™ 产品的许可证。)
目录
网格可以采取多种形式。例如,它既可以在 COMSOL Multiphysics® 软件中生成,也可以从外部文件导入。COMSOL 软件还支持将拓扑优化结果导出为网格文件,用于验证研究,或与其他网格或 CAD 相结合以进行进一步的仿真。
注:本文中 “CAD” 一词指代以下任意一种:
- 使用 “设计模块” 在 COMSOL Multiphysics® 中绘制的几何
- 使用 “CAD 导入模块” 导入或通过某个 LiveLink™ 产品同步的 CAD 零件或 CAD 装配
所有支持的 CAD 文件格式列表可查看 此处。
网格也可以是已经在其他软件程序中为仿真准备就绪的计算网格,或者如本文示例中所使用的,可以是用于医疗应用的 STL 格式面网格——STL 是此类数据的通用共享格式。
在某些情况下,用户需要对网格定义的建模域进行扩展,例如,对 添加到椎骨网格中的植入物 进行仿真,或通过添加周围域对 MRI 中的射频植入物发热 进行仿真。在这些情况下,您需要在软件中的 基于网格的几何 序列,将网格与描述外部零件的 CAD 融合起来。相较于导入网格对曲面边界仅能采用线性或二阶精度的表达形式,CAD 中的表面几何表示是精确形式,将其转换为基于网格的表达形式,意味着会丢失表面的精确形状,但软件在放置新的网格顶点或高阶节点时仍会使用表面的高精度曲线表示。
将 CAD 与网格相融合的步骤
使用 网格零件 序列导入网格。除了便于统筹仿真工作之外,将网格的编辑和修复操作移至零件序列中完成,还使得网格可以用于多种用途,我将在本文后续部分进行说明。CAD 装配被导入到 组件 的几何 序列中,所有对 CAD 的修改和清理都在此序列进行,以准备将其与网格相融合。
CAD 与网格的融合步骤将在 基于网格的几何 序列中完成,而物理场将定义在 基于网格的几何 序列所描述的域和边界上,所需的计算网格也将为 基于网格的几何 序列生成,并在所有编辑完成后自动构建。
总而言之,将网格与 CAD 融合的过程包括以下步骤:
- 导入网格并在需要时进行修复,以确保其封闭。
- 在 COMSOL Multiphysics® 中导入 CAD 文件或创建几何。
- 对几何执行清理。
- 添加 基于网格的几何 序列,并导入 CAD 和网格。
- 融合网格与几何以解析任何相交单元。
- 检查域并创建选择。
- 生成用于仿真的网格。
人体颅骨网格演示模型
为了展示每个步骤的细节,我将使用本系列 第一部分 中导入的部分上颌骨 STL 网格以及一个牙种植体的 CAD。
 牙种植体示例中执行的步骤示意图。
在网格零件中导入和编辑 STL 网格
在 第一部分:在 COMSOL Multiphysics® 中编辑和修复面网格 中,我演示了如何在 基于网格的几何 序列中编辑人体颅骨(参考资料 1)的 STL 网格。本文中,我将直接把网格导入到 三维网格零件 序列中,并使用与 “第一部分” 类似的操作对其进行编辑。将操作移至 网格零件 序列,能让我在后续还要导入 CAD 的前提下,更好地管理模型。也就是说,我可以在整个模型中编辑和引用 网格零件 序列。此外,在 网格零件 中提供网格有助于将其作为构造几何导入,以帮助定位 CAD 相对于网格的位置,我将在下一节中演示。


原始 STL 网格:使用平面切出缺失牙齿的上颌骨部分(左)。完成所有编辑后 网格零件 序列中的网格(右)。
导入 CAD 或创建几何
接下来,我将导入一个 STEP 文件,其中包含一个牙种植体的 CAD 装配,并为实体零件和某些表面指定了颜色。该装配包含四个零件:种植体(带螺纹的外部零件)、螺丝(连接到种植体的内螺纹)、牙冠(白色)和基台(将牙冠连接到种植体)。


本示例中使用的牙种植体(左)。显示四个零件的种植体横截面视图(右)。
将导入的 CAD 正确定位于网格时,或者如果您正在绘制几何,将 网格零件 中的网格作为构造几何导入会有所帮助。具体操作为:向几何序列添加一个 导入 操作,并在设置中勾选 构造几何 复选框。此时从网格创建的对象将仅用作临时工具对象,不会成为最终几何的一部分。构造对象以虚线边渲染,如下图所示。可以使用 刚性变换 操作来移动和旋转牙种植体。


相对于构造几何定位的牙种植体(白色和粉色),仰视图(左),侧视图(右)。
清理 CAD
一旦完成 形成联合体 操作后,构造几何将自动移除,只剩下种植体。当您退出 几何 序列时,软件会自动执行几何分析,以确保 CAD 中不会包含可能导致不必要网格细化的小细节、间隙或零件重叠。如果几何包含此类小细节,将出现一个 几何清理 对话框,为您提供自动清理或使用向导清理几何的选项。
在本示例中,当我从 几何 序列继续添加材料时,单击 材料 节点将触发 几何清理 对话框,因为几何包含螺纹边界上的一些锐角以及一些小面。我将从对话框中选择 自动清理 选项,将它们从几何中移除。接下来,我还会向 几何 序列添加一个 形成复合面 操作,为牙冠实现合适的面分割。到这里,几何模型已准备好与网格进行融合操作了。


添加到 形成复合面 操作中的选定牙冠面(蓝色,左)。清理后的 CAD,准备与网格合并(右)。
导入至基于网格的几何
右键单击 组件 节点并从列表中选择选项,添加一个 基于网格的几何 节点。该序列已包含一个 导入 节点,用于导入种植体的网格版本。添加另一个 导入 节点,以直接从 网格零件 导入牙齿和骨骼的网格。
 导入至 基于网格的几何 序列中的 网格零件 和 几何。
在本示例中,种植体已经相对于网格进行了定向。您也可以在 基于网格的几何 序列中使用一个或多个 变换 节点来完成此操作。有关使用 变换 操作旋转网格的更多信息,请参见 第一部分。
融合网格与 CAD
预期牙种植体的网格单元会与骨骼网格相交。导入 2 节点下的 信息 栏恰好告知了这一点,并在 图形 窗口中添加了彩色点以突出显示交点。您可能预期会看到围绕基台一整圈的点,但实际上只会看到较少数量的点。为什么?网格中可能存在大量相交单元,因此位置列表通常会被截断。如需了解情况,请使用 信息 栏 设置 窗口中的按钮居中视图,并在列出的位置周围添加一个 剪裁球体,如下图所示。

信息 栏呈现了关于某些相交单元的详细信息,这些单元在 图形 窗口中用彩色点标记,此处使用 剪裁球体 显示。
重叠域可以使用 剪裁平面 操作进行可视化,并选择 显示横截面 和 突出显示重叠交点 设置。这会将重叠部分以红色突出显示,如下图所示(左)。如果您没有牙齿和骨骼的域,请检查在 网格零件 中完成网格时是否具有域。要在计算相交后在 基于网格的几何 序列中形成域,您可以在构建 并集 操作后添加一个 创建域 节点。另外,检查您是否在 导入 2 节点中勾选了 导入未划分网格的域 复选框。如果是勾选状态,请取消勾选该复选框并重建序列。
我将使用网格 并集 操作来计算交集。如 第一部分 所述,如果相交面的网格具有大致相似的单元大小,则操作会更容易进行。在上图中,您可以看到骨骼网格(浅黄色)比基台网格(蓝色)粗得多。可以使用 重新划分面网格 操作来减小骨骼最大边界上的单元大小。
在 “第一部分” 内容中,我还讨论了使用 顶点放置 设置中的 线性 选项来简化构建 并集 操作。这里我也将使用这种方法。构建 并集 操作将基台域一分为二,并将螺丝域一分为二,如下图所示(右)。


剪裁平面 操作可将牙种植体的域与骨骼域重叠的部分以红色显示(左)。并集 操作构建后得到的基于网格的几何(右)。
如果您需要合并具有重合表面的网格,或需要弥合微小间隙或重叠区域,请改用 合并实体 操作,这已在 第一部分 中进行过说明。
合并域并设置选择
正如预期的那样,螺丝和基台的域会被骨骼表面分割。现在,我需要决定如何处理这些域:是保持域原样还是合并它们?在本示例中,我将通过两个 连接实体 操作来合并它们:一个用于基台,一个用于螺丝。导入过程中保留了 CAD 零件的选择,因此在选择要合并的域时,我将直接使用每个相应 CAD 零件的域选择。
至此,计算域已配置完毕,我可以设置剩余选择,以便后续简化材料和物理场的定义。以材料设置为例,如果能为所有钛合金材质的域创建一个统一选择,操作会便捷很多。为此,我添加一个 并集选择 特征来合并三个 CAD 零件的选择。然后,我为骨骼和牙齿创建域选择。为便于直观查看,此处对选择进行了着色。


使用从 CAD 导入的选择合并基台域(蓝色)(左)。域选择的颜色也显示在 剪裁平面 的横截面上(右)。
生成计算网格
最后一步是生成计算网格。我将在模型的 网格 1 节点中执行此操作,可以选择生成物理场控制网格或用户控制网格。设置各类物理场的任务,则留给您作为练习——这意味着下面显示的物理场控制网格是基于优质网格的通用假设生成的,同时也基于对网格生成几何所执行的分析,以解析曲率和小细节。
本示例初始的网格是从 STL 文件导入的非常粗的线性网格,但我们现在有了一个质量良好的计算网格,并且 COMSOL Multiphysics® 软件还会在需要时对网格单元进行弯曲处理。例如,如果您添加了 固体力学 接口并使用下图所示的网格进行求解,软件将使用 二次巧凑边点单元 形函数进行计算。
 物理场控制的计算网格示例,可用于研究。
后续步骤
在本篇文章中,我演示了在 COMSOL Multiphysics® 软件中将导入的 CAD 几何与导入的 STL 网格组合的过程。为此,我在 基于网格的几何 序列中使用了网格操作。如果您还没有获取相关资源,可以下载模型文件,在 COMSOL Multiphysics® 中实现 CAD 与网格的无缝融合,以自行尝试执行相关操作。(请注意,使用此文件需要获得 “CAD 导入模块”、“设计模块” 或任意一个用于与 CAD 产品交互的 LiveLink™ 产品的许可证。)
有关此主题及相关仿真领域的更多信息,请查看以下资源:
- 要了解有关将 STL 网格与在 COMSOL Multiphysics® 中创建的几何相融合的更多信息,请参见:
- STL 导入系列教程
- 喷雾颗粒在人体呼吸道中的沉积 教程模型
- 博客文章 如何基于扫描图像数据创建和优化网格
- 观看视频,了解 如何修复导入的 STL 网格并与 CAD 文件合并。
- 浏览 关于不规则形状建模仿真的博客系列集锦。
参考资料
- kbrowne, “Skull and Eyes – Visible Human Male. Version 1.03,” NIH 3D, 12, Apr. 2026; https://3d.nih.gov/entries/3DPX-020591.
在某些场景下,对导入的网格进行适当修改会非常有用,例如,当您需要移动或旋转网格、网格存在孔洞或自相交问题,或者您希望使用平面对网格进行切割,等等。在本篇博客文章中,我将介绍 COMSOL Multiphysics® 软件中提供的用于编辑和修复面网格的功能,以及处理导入网格的各种操作和工作流程,并提供一些可供进一步学习的现有教程模型和其他相关资源。本文是两部分系列文章的第一篇,我会在 第二篇 文章中介绍如何将导入的 STL 网格与其他的导入 CAD 进行装配。
目录
导入面网格的格式
本文重点讨论的三维面网格通常源自三维成像技术。以医学应用为例,三维面网格可用于描述人体内部器官甚至整个身体的几何形态。COMSOL Multiphysics® 软件支持导入的常见文件格式包括 STL、3MF 和 PLY。STL 广泛应用于 3D 打印,或许是最广为人知的格式,因此本文将以 STL 格式为主展开讨论。但请注意,本文介绍的所有网格编辑方法适用于所有以任意 支持格式 导入到 基于网格的几何 序列中的网格。
STL 文件通常不包含任何 边界或域 信息,因此这些信息需要在导入过程中自动完成或在导入后手动创建。导入过程中始终会自动创建边界,但如果导入的网格因区域重叠而存在相交单元,则无法在导入过程中创建域,即,可指派材料并使用体网格填充的体积区域。软件中的大多数物理场接口都需要域,因此创建域非常重要。对于存在重叠区域的网格,您首先需要消除相交问题,生成可完整描述所有轮廓的边,之后才能手动创建域。为域填充体网格的操作会在生成计算网格时完成,我将在本系列的 第二篇文章 中演示这一点。
注:对于在 CAD 软件中创建的设计,建议将其导出为 CAD 导入模块 支持导入的格式。
修复和编辑导入的面网格
除了处理 STL 格式的挑战之外,导入面网格时遇到的另一个常见挑战是这些三角形网格的质量通常较差,无法直接用于有限元仿真。从仿真角度来看,如果网格包含以下情况,则其质量较差:
- 存在孔或自相交边界,阻碍域的创建
- 存在尖峰或其他不需要的不规则形状
- 存在角度非常尖锐或非常钝的三角形
- 存在大小差异显著的三角形
COMSOL Multiphysics® 提供了一系列功能来处理所有这些挑战,以及进行其他各种常见的网格编辑。您可以使用这些功能来实现:
- 移动、缩放和旋转导入的网格
- 在导入过程中修改修复容差
- 填充网格中的小孔或大孔
- 从网格中移除单元,并用新的已划分网格的表面替换它们
- 融合与合并网格
- 将导入的网格与参数化 CAD 设计(或在 COMSOL Multiphysics® 中绘制的几何图形)相融合,以运行参数化扫描
- 使多个导入的网格相交或与平面相交
- 重新划分面网格以控制单元大小和形状
- 对非平面边界使用曲面表示
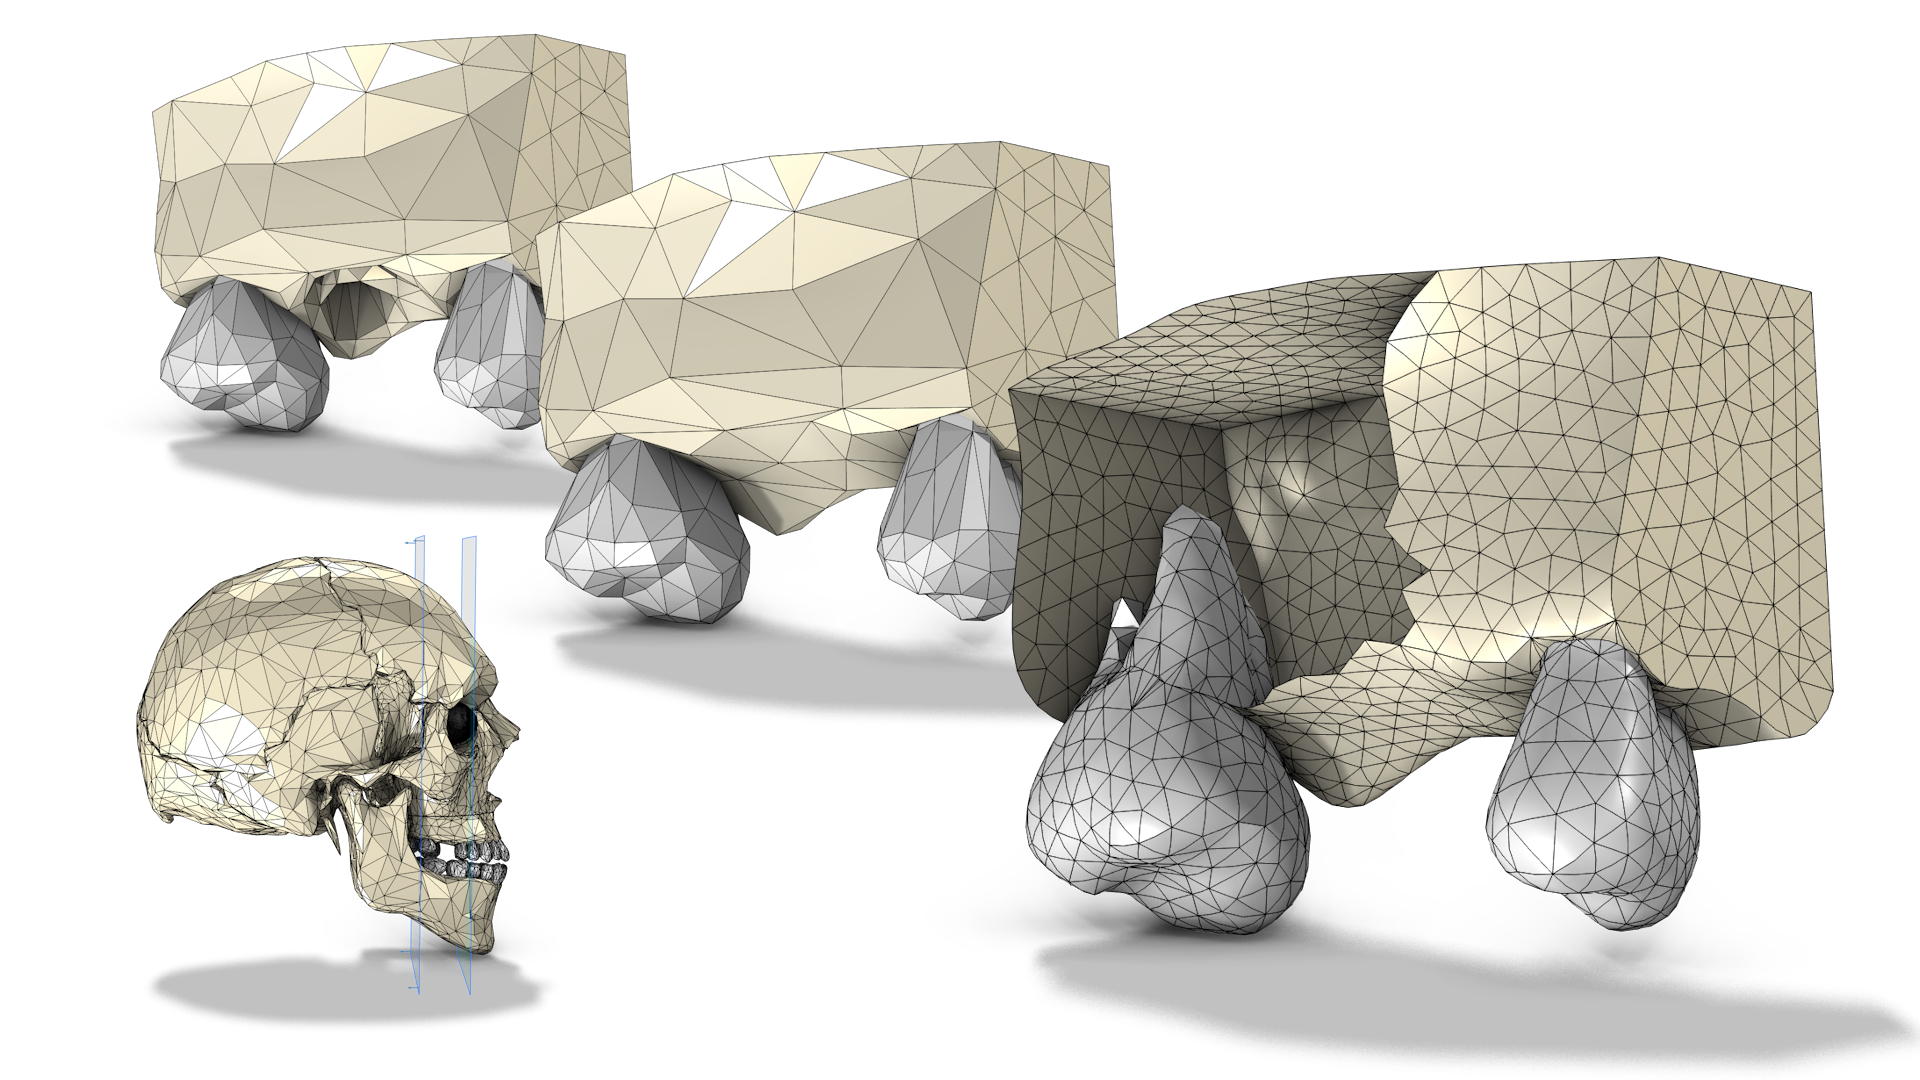 对颅骨的面网格进行的编辑。
在本篇博客文章中,我将使用一套人体颅骨的网格模型来演示上述几项操作的工作流程。
颅骨网格演示案例
以下演示所用的网格来自美国国立卫生研究院(NIH)网站(参考资料 1)。首先,将网格导入到 基于网格的几何 序列中,然后继续在序列定义满足任意物理场设置和求解所需的域和边界的几何模型。或者,您也可以在 网格零件 序列中执行导入、修复和编辑操作,如 本博客系列的第二部分 和 STL 导入系列教程 中所示。将部分工作移至一个或多个网格零件中,既有利于项目工作的结构化整理,也便于在多个序列中重复使用同一网格,或将网格零件用作构造几何(该用法同样在第二部分文章中展示)。
对于此示例,我需要旋转和平移网格以将其调整到目标位置,删除一些冗余单元,并计算骨骼和牙齿网格之间的交集。此外,我还将介绍一些可适配其他情况的实用操作和工作流程。为便于可视化,除非另有说明,网格表面均已着色。在本文末尾可下载的示例模型中,所有边界默认保持灰色,仅在最后创建彩色选择集后才会显示对应色彩。
移动和旋转导入的网格
许多三维成像技术是在躺卧的人体上进行扫描的,这意味着导入的网格可能需要旋转,例如,将人体模型置于直立姿态。移动和旋转导入的网格可通过向 导入 节点添加一个或多个 变换 属性来完成。若要实现绕多个轴旋转,则需要添加多个 变换 属性。
对于本示例,我执行这样的旋转操作:首先通过 轴类型 设置将 z 轴与指定的轴对齐;然后,将网格绕指定的 x 轴旋转 83 度,并添加一个位移以将网格置于坐标原点。
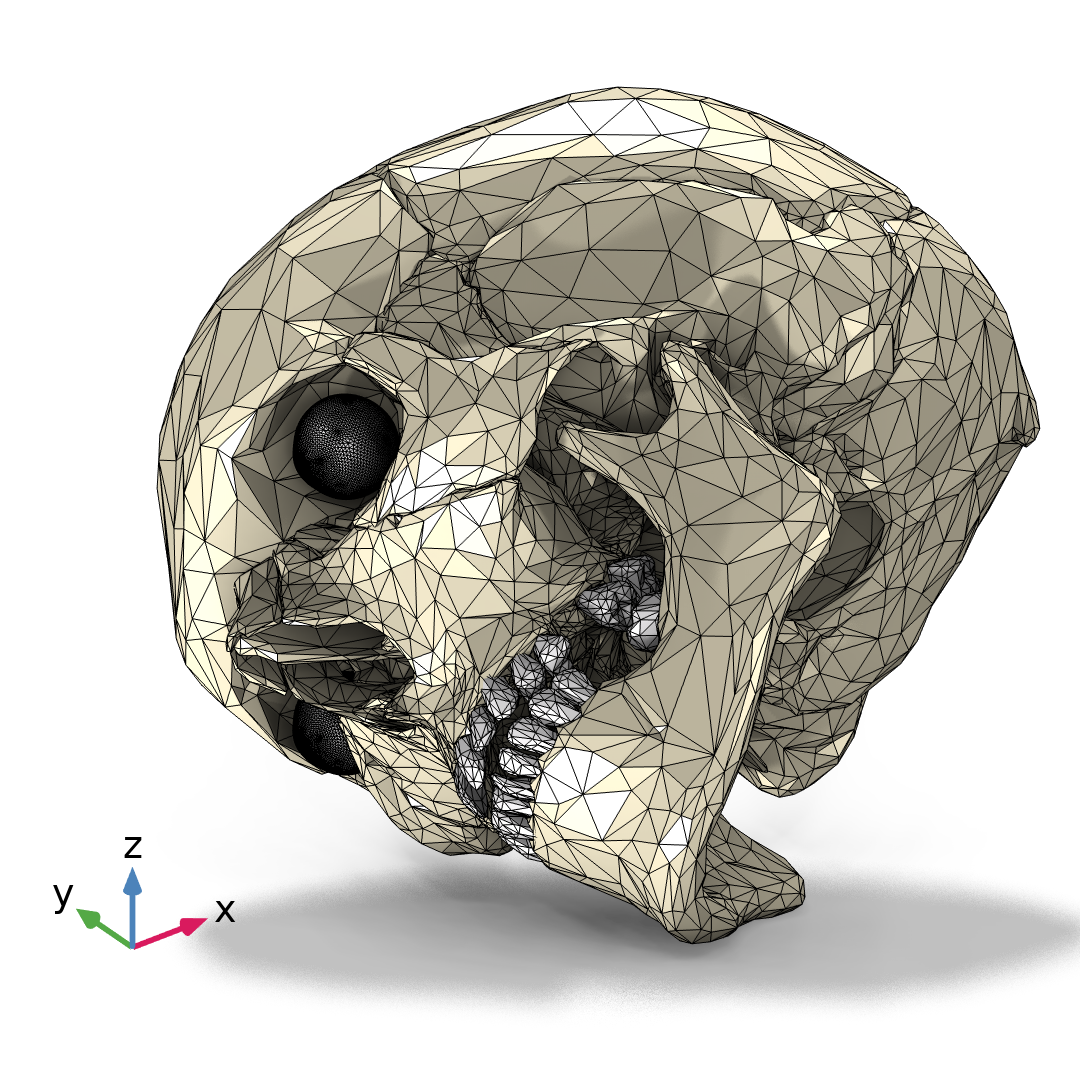
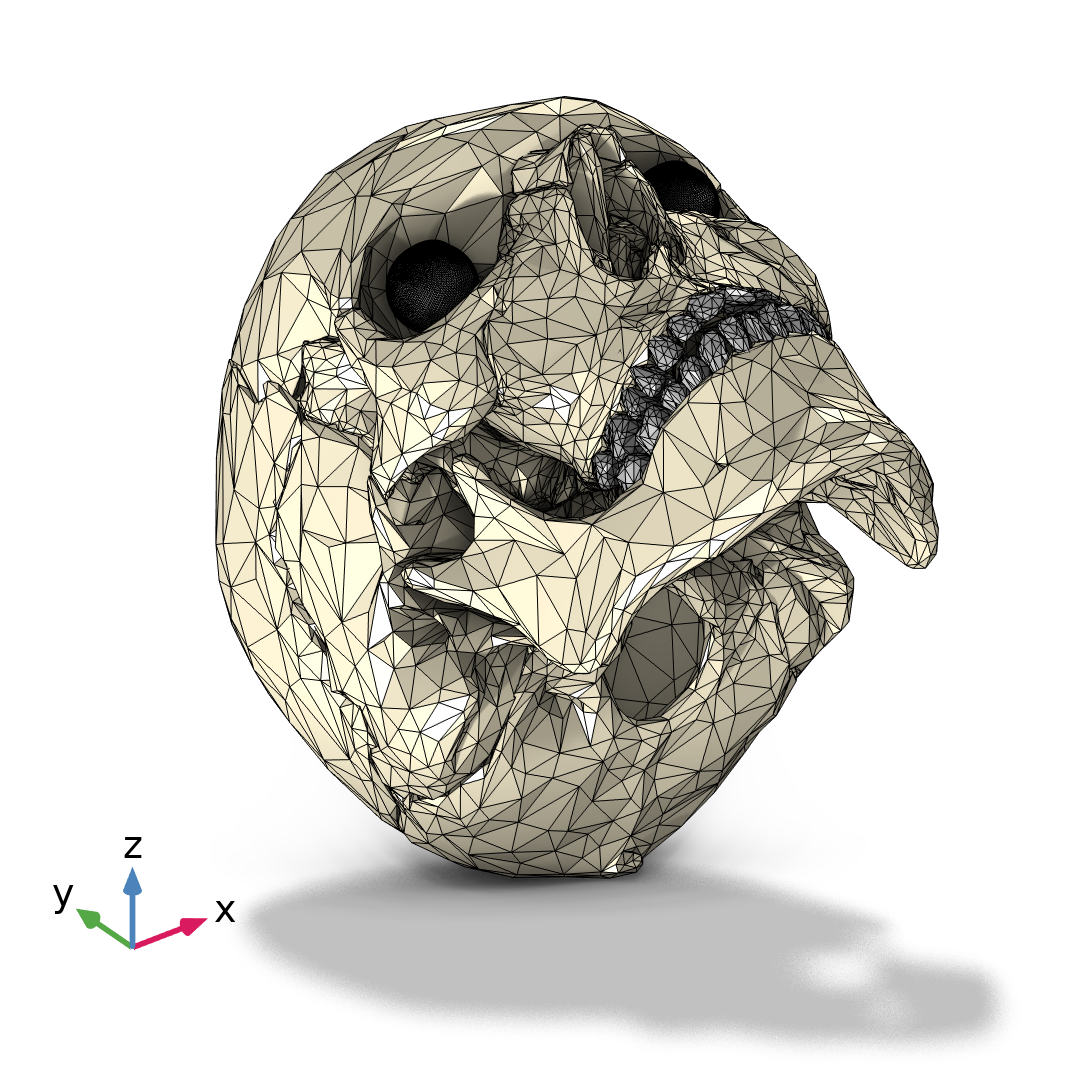
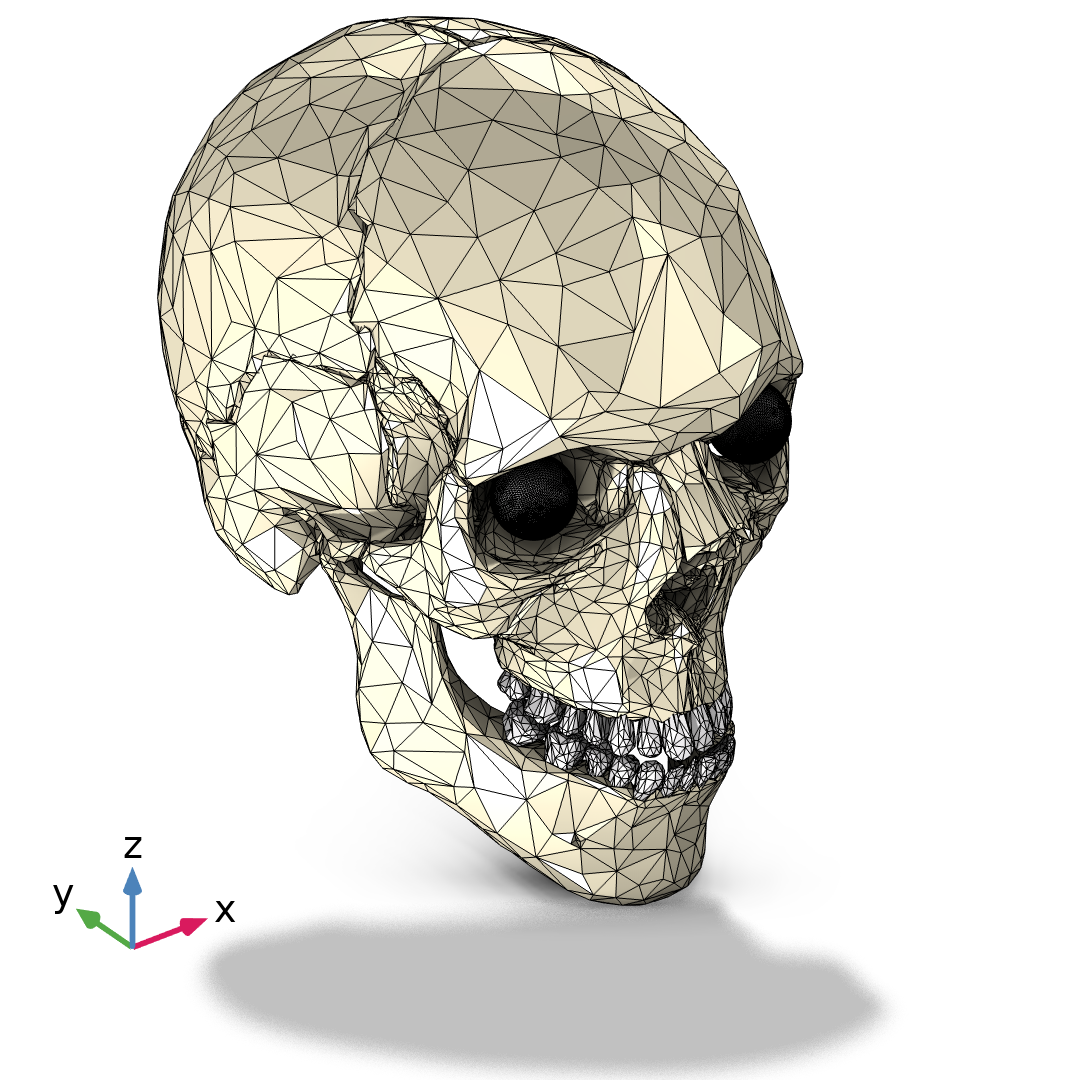
文件中网格的原始方向(左)。通过将 轴类型 设置为 x 轴,网格旋转以使 z 轴与 x 轴对齐(中)。最后,执行绕 x 轴旋转 83 度的操作(右)。
请注意,建议在进行任何其他编辑或修复操作之前添加所有的 变换 属性,这是因为,若在使用新的 变换 设置后重新导入网格,可能会导致序列中后续特征的输入选择集丢失。
修复孔及相交单元等问题
在导入期间或构建其他操作时,可能会出现 信息 节点,通知您网格中存在孔,并为您提供一个可以放大查看的边选择。
对于相对于网格整体尺寸较小的孔(通常为一个或几个网格单元的大小),通常只需增加导入的 修复容差 即可,因为这可以折叠单元或对齐顶点坐标的不匹配。对于较大的孔,或者如果增加修复容差无法封堵所有孔,请尝试使用 填充孔 操作。若执行该操作后填充了所有孔,并且表面因此形成了封闭区域,则 填充孔 操作还将在此类区域内创建域。
对于相交单元等问题(如下右图所示),请隔离问题区域,删除单元,然后填充孔。有关此工作流程的更多详细信息,请参阅本文 从网格中移除单元 这一章节。
当前这套颅骨网格不需要此类修复,但 STL 导入系列教程 包含了几个较小孔和相交单元的例子,如下图所示。您可以下载对应文件学习如何修复这类问题。
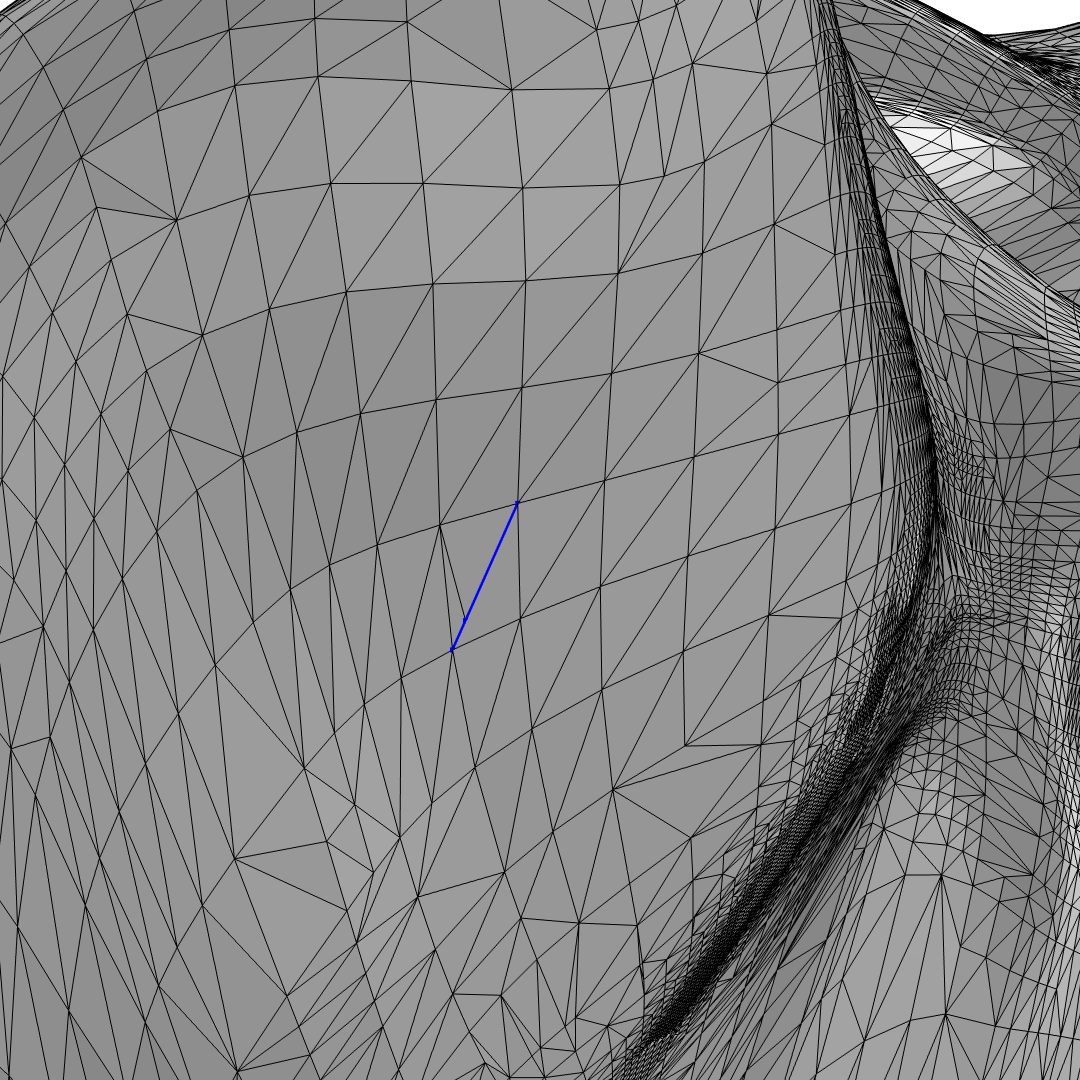
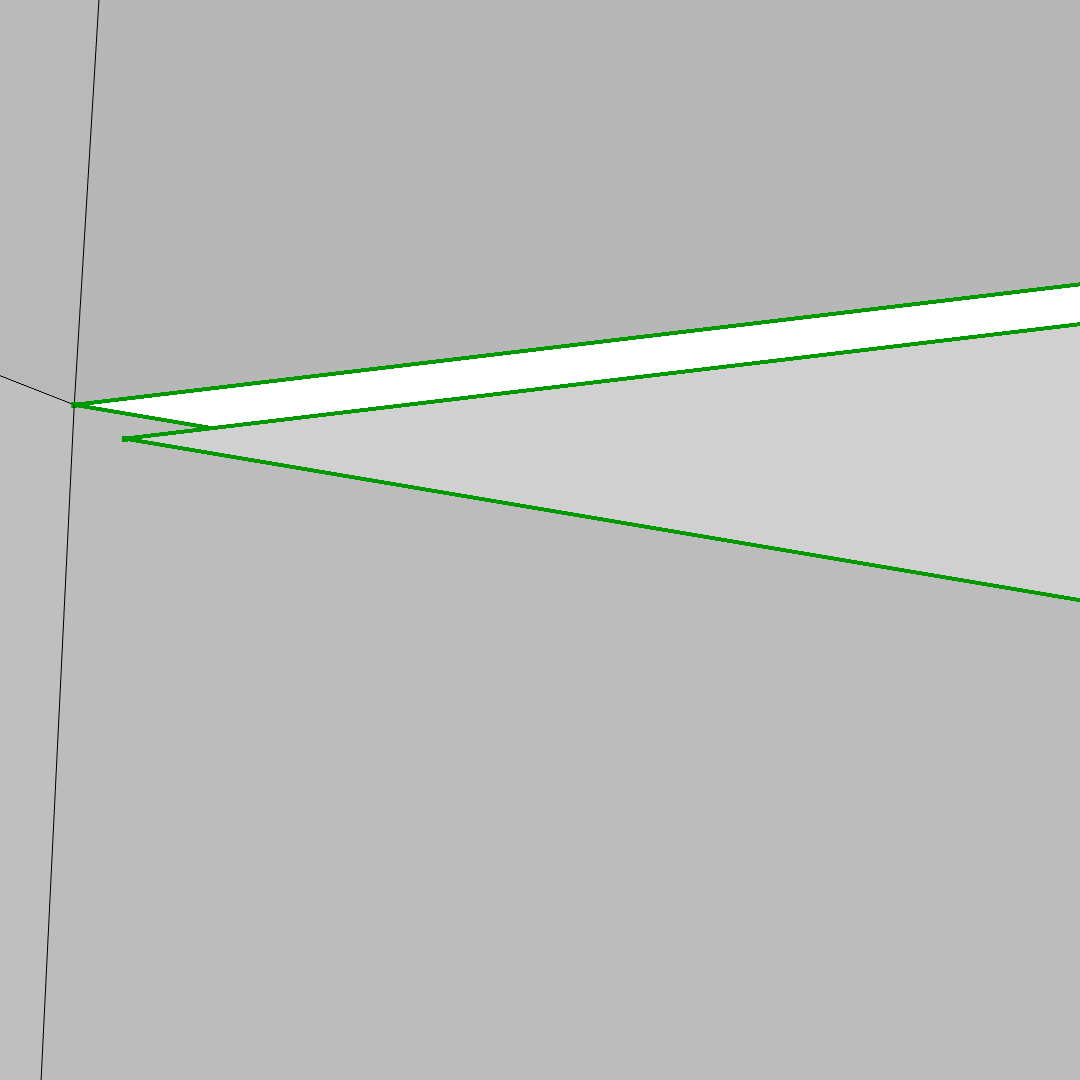
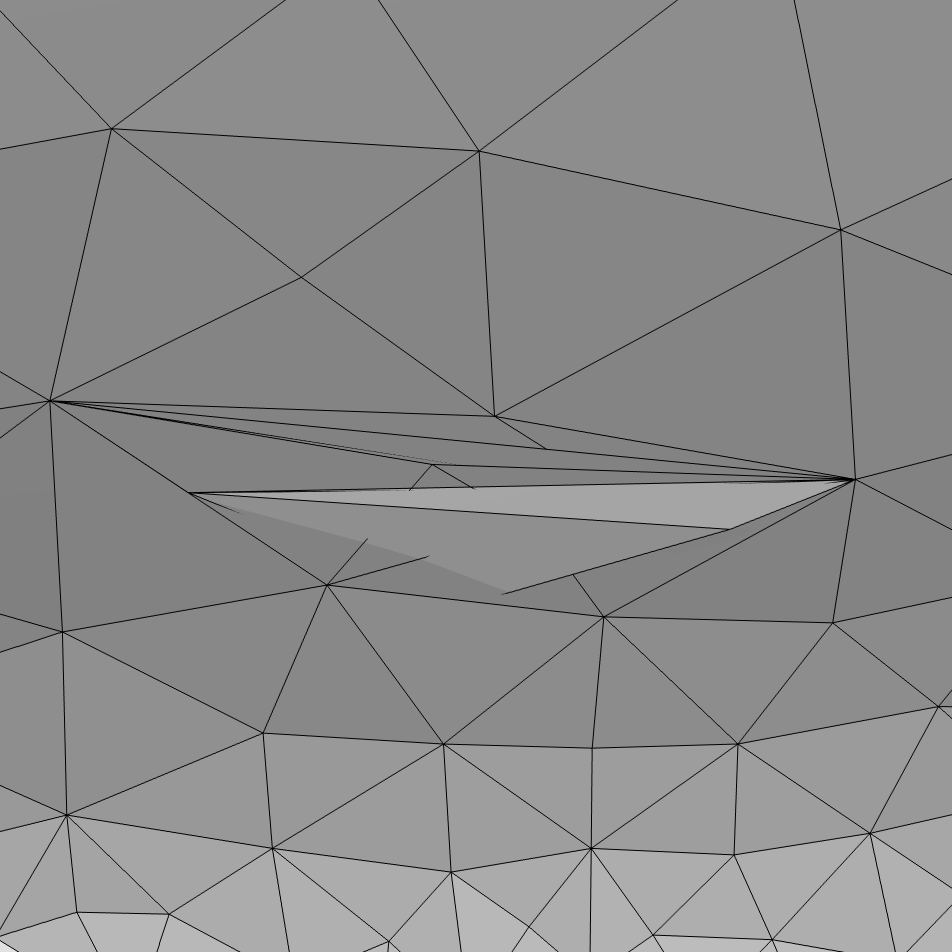
零面积孔(即狭缝)由以蓝色突出显示的边界定(左);因顶点坐标不匹配导致的网格孔(中);导入网格中的相交单元(右)。
制作网格的切口
如果您只想在仿真中包含导入网格的一个较小区域,该怎么办?以这份颅骨网格为例,最终目标是创建一个模型来模拟牙种植体,因此不需要完整的颅骨网格。假设网格的某些部分在仿真中不需要,您可以删除它们。本次导入的颅骨网格由多个独立的网格表面组成,因此可以使用 删除实体 操作提取颌骨和牙齿的表面,如下图所示。
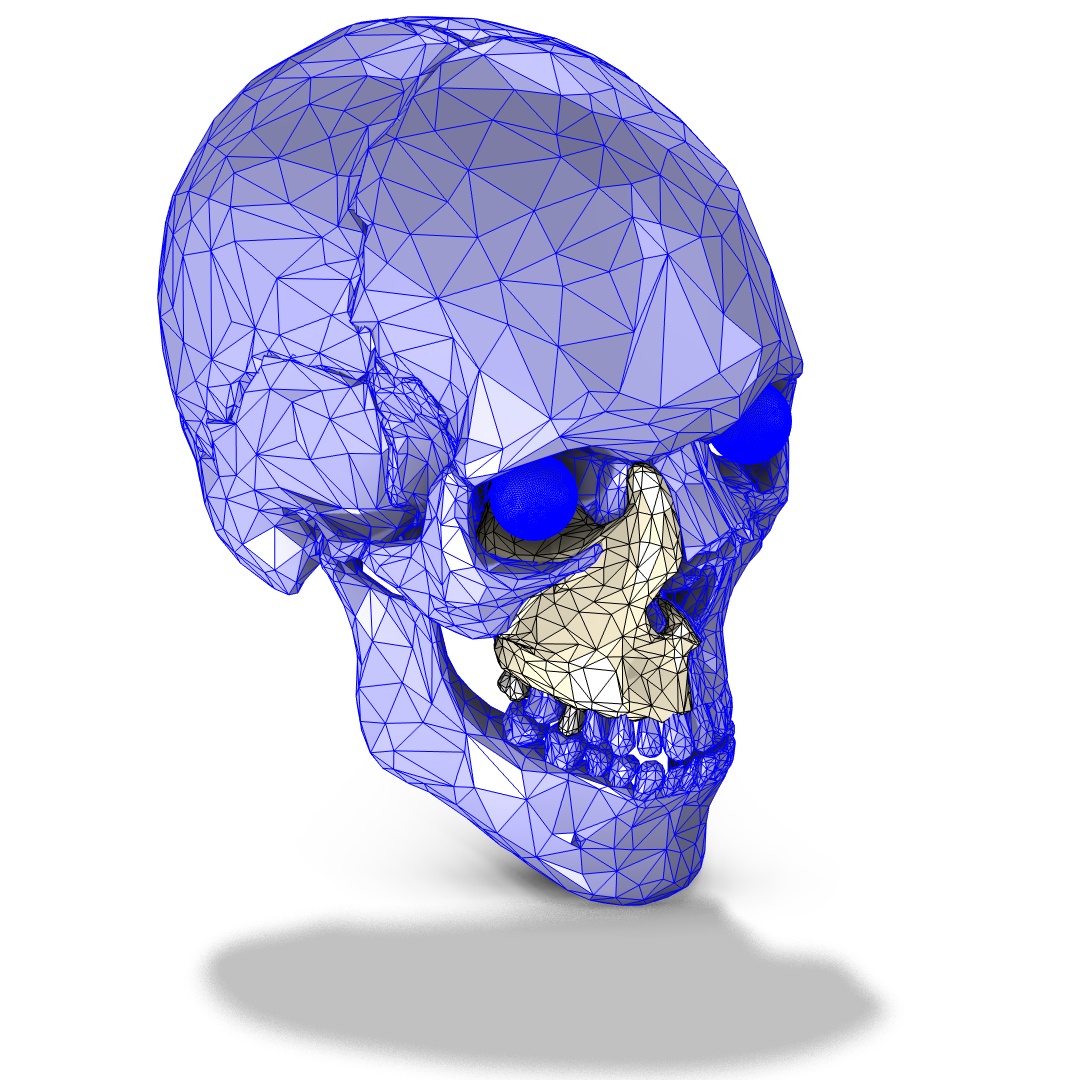 使用 删除实体 操作删除了网格中不感兴趣的部分,只保留了上颌骨和两颗牙齿(以浅黄色突出显示)。
接下来,使用 与平面相交 操作将上颌骨切割成多个小块,然后删除仿真不需要的部分。您可以使用坐标平面、点、坐标、法矢量等来指定平面。一旦指定了一个平面,就可以添加一个或多个平行平面,如下方的最后两张图片所示。与平面相交 操作用于创建平面上方和下方的选择集。您可以使用这些选择轻松选择要删除的网格。
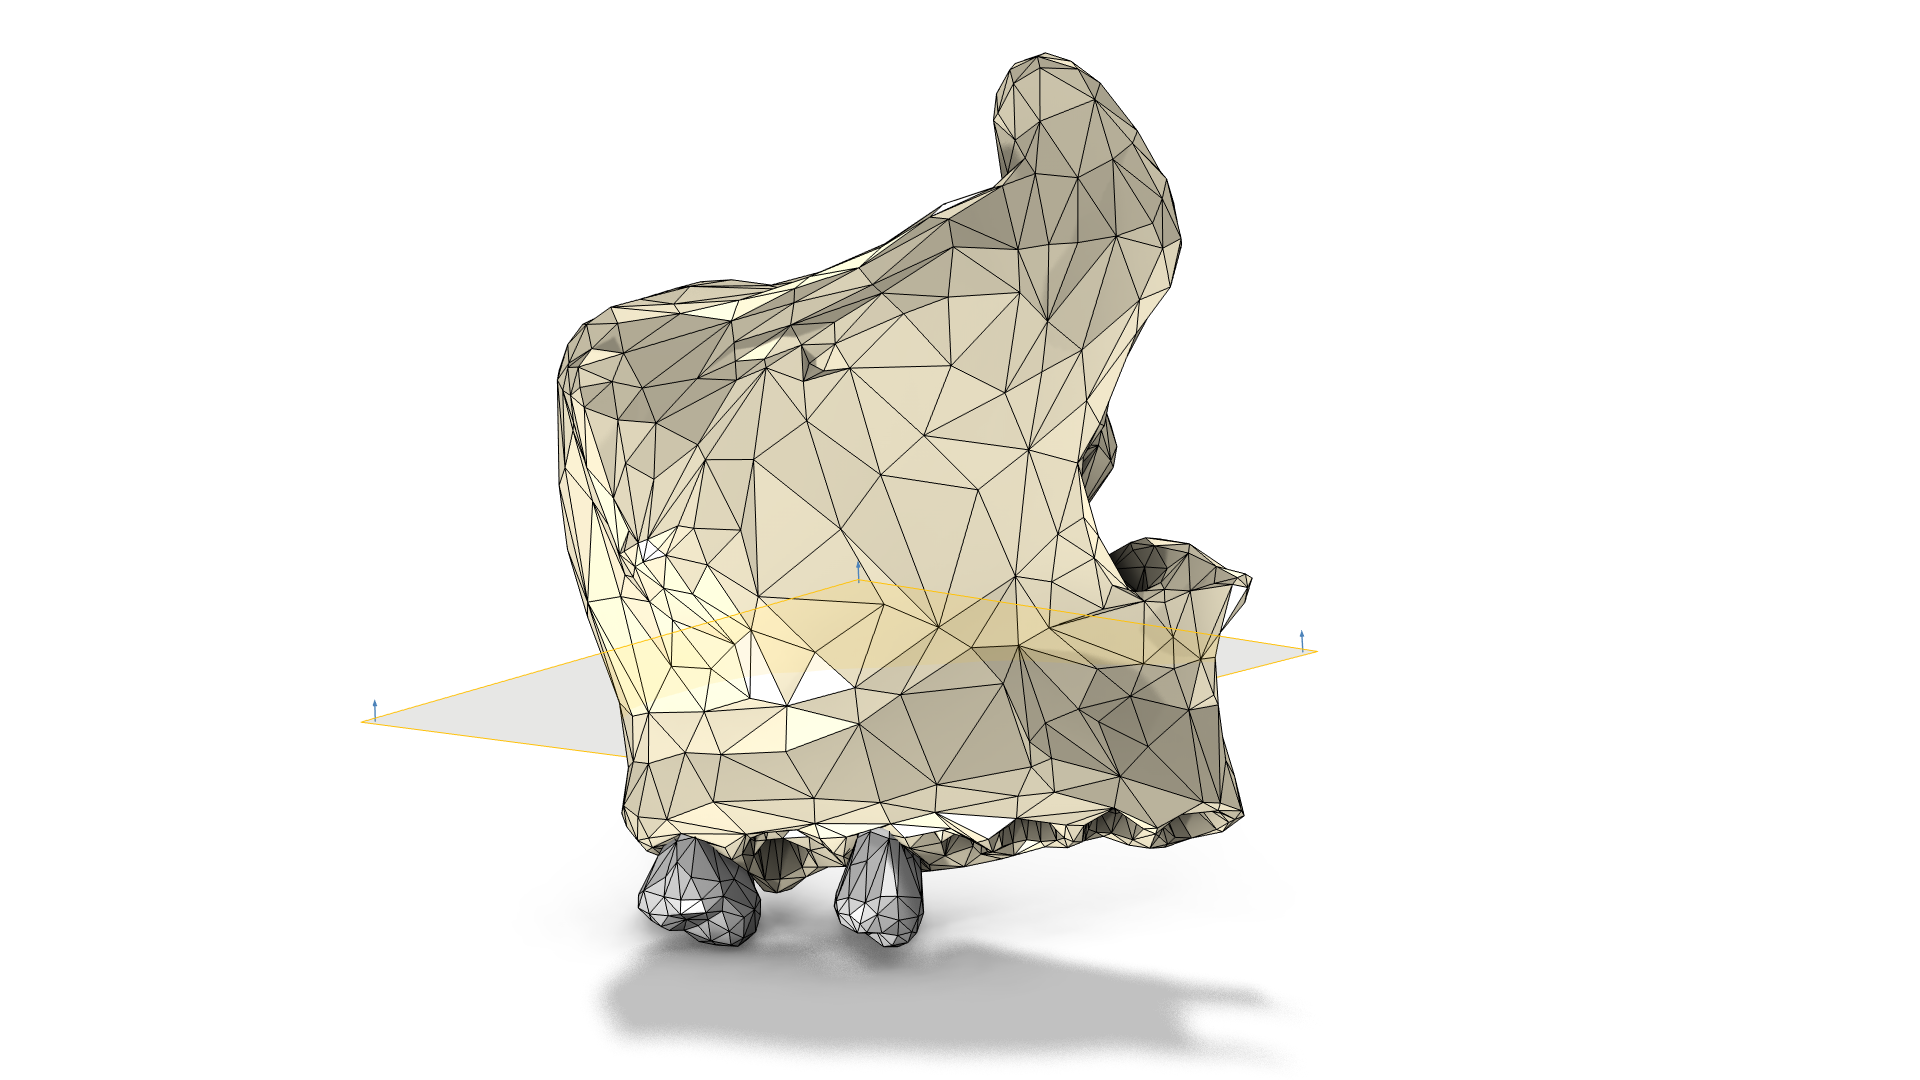
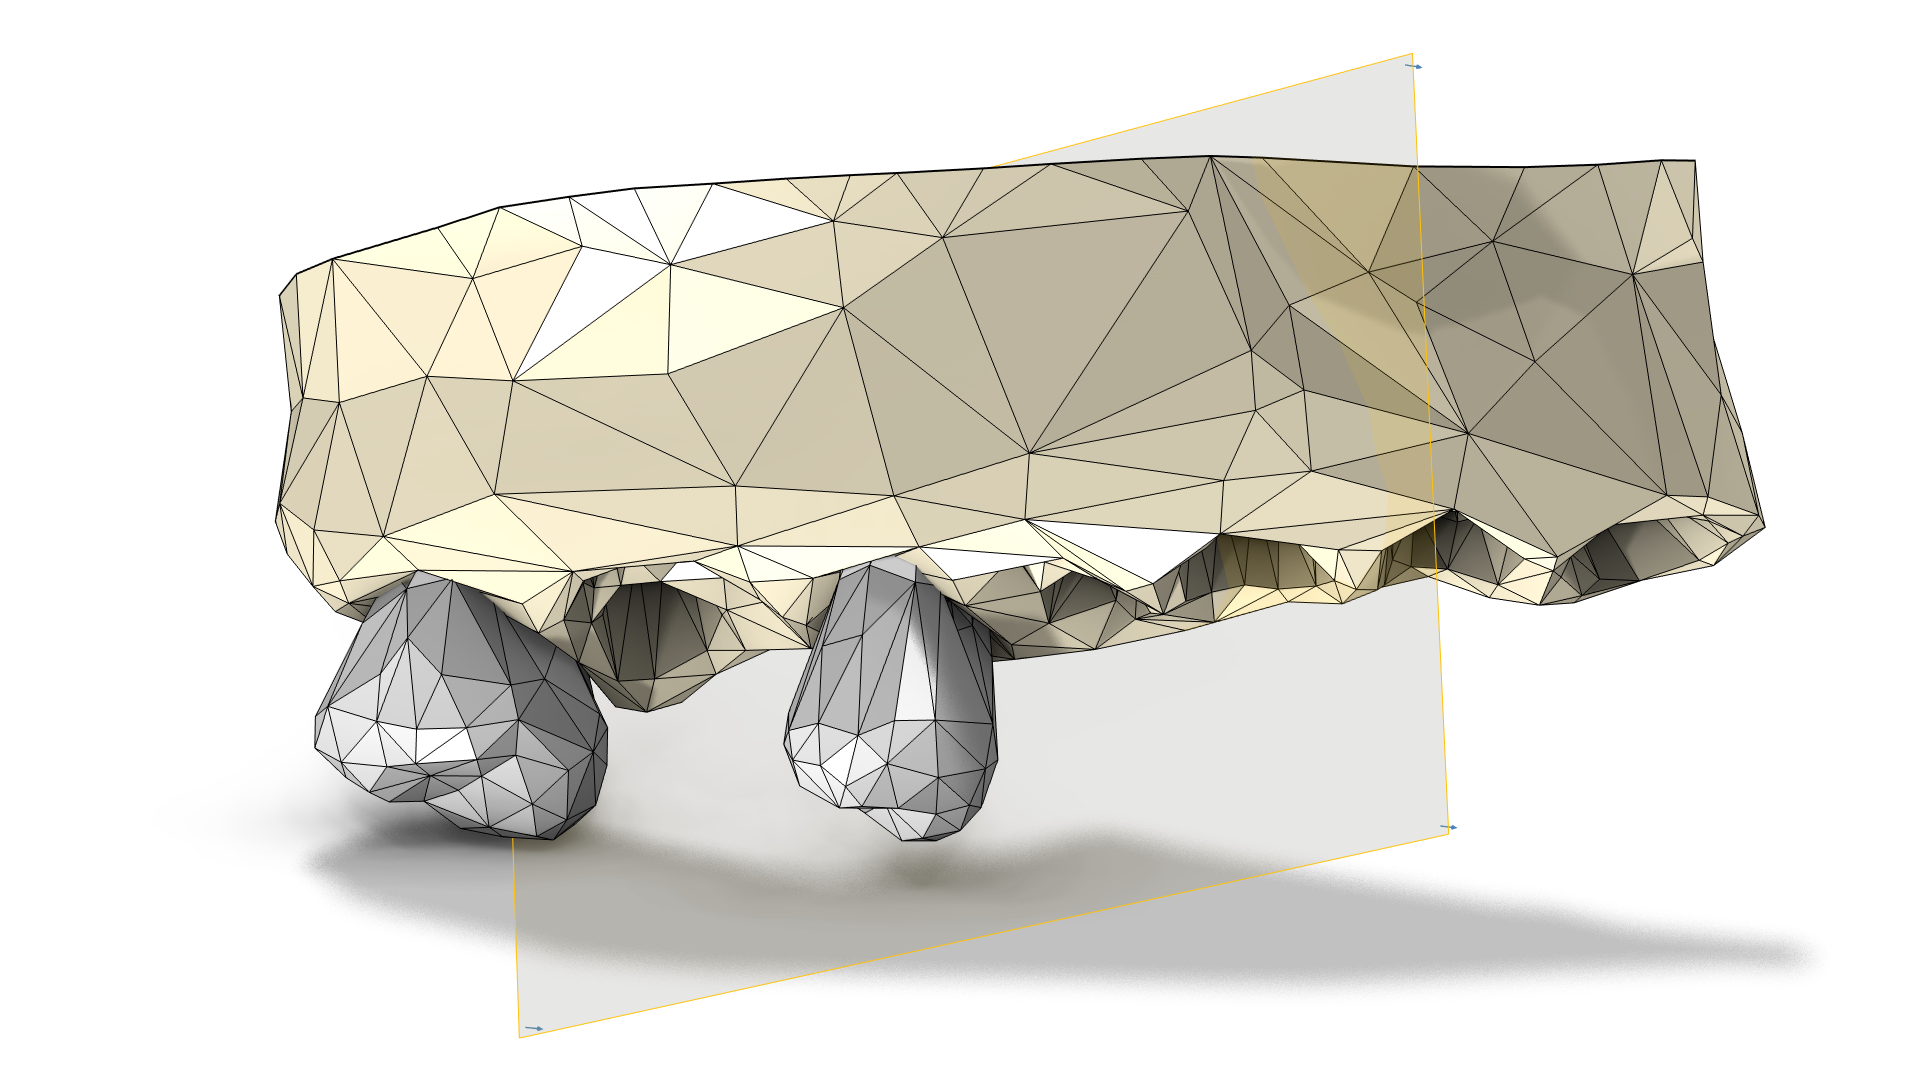
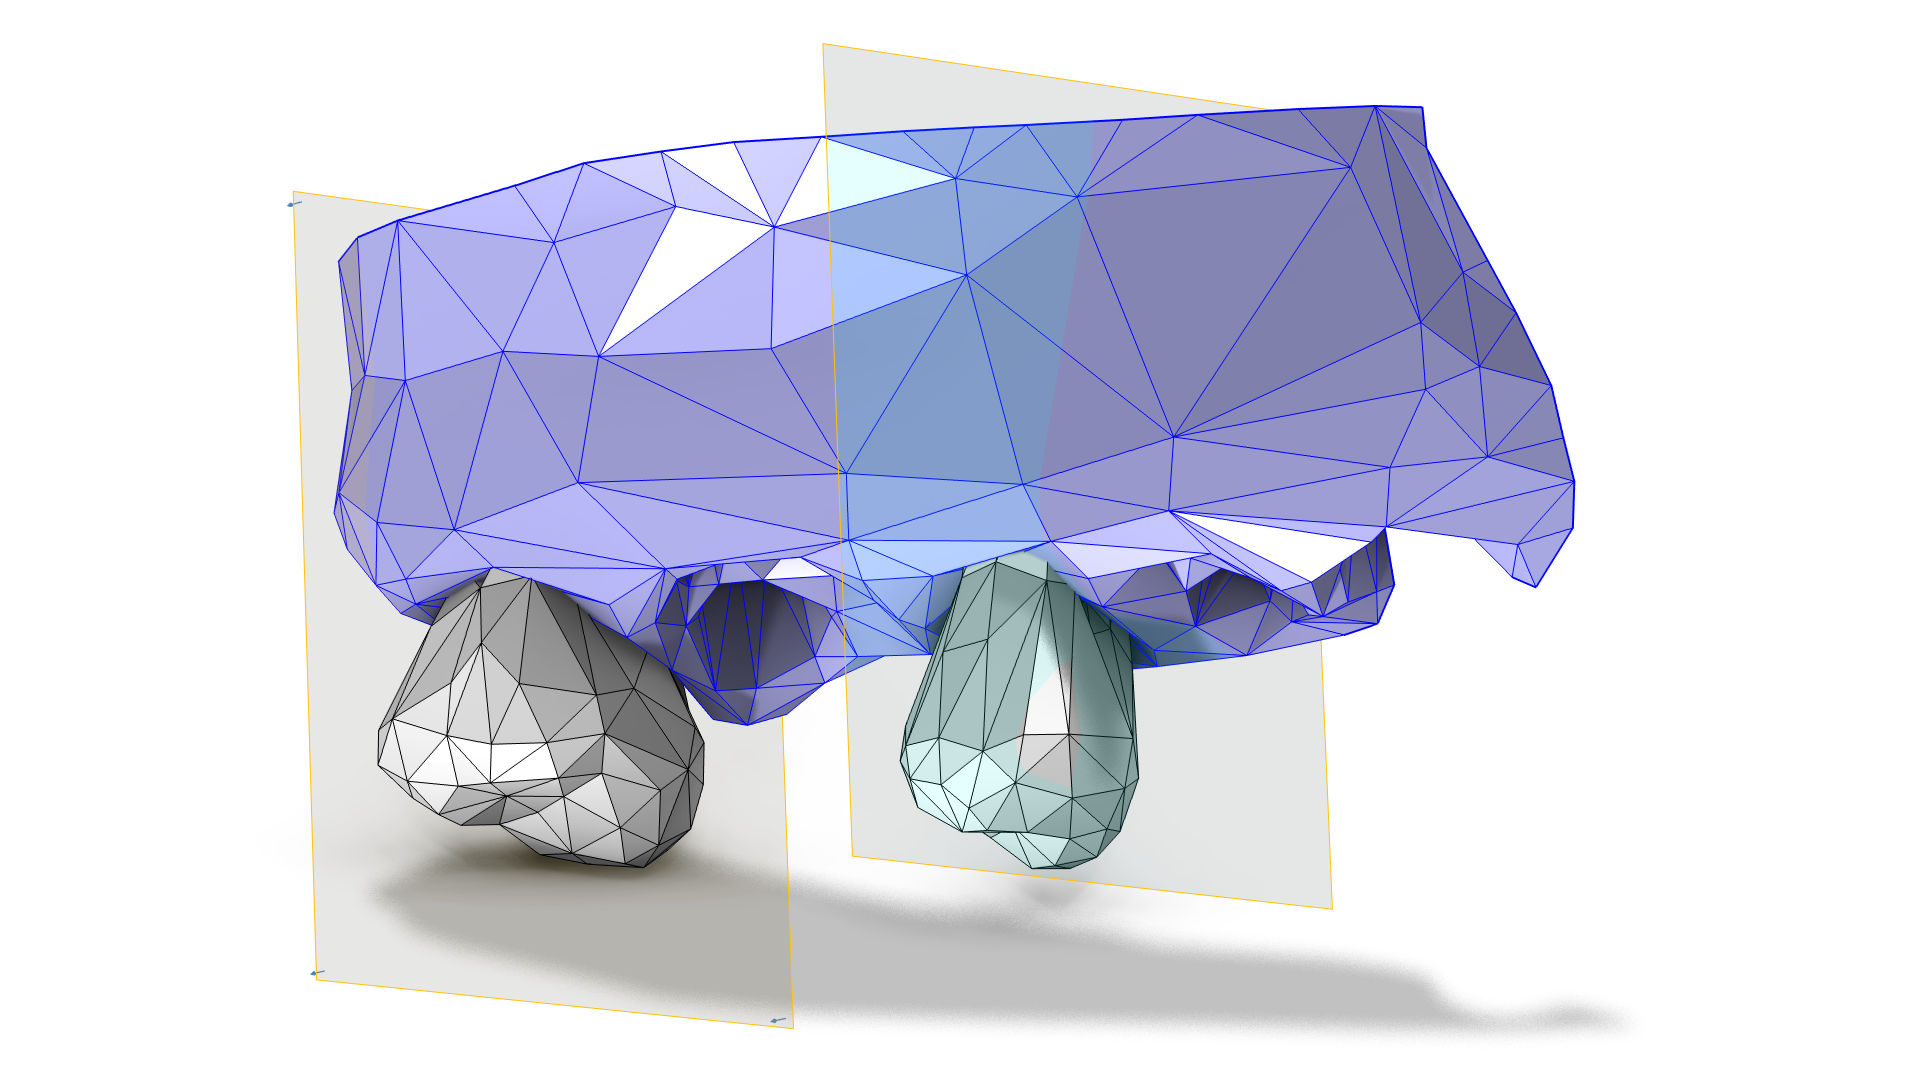
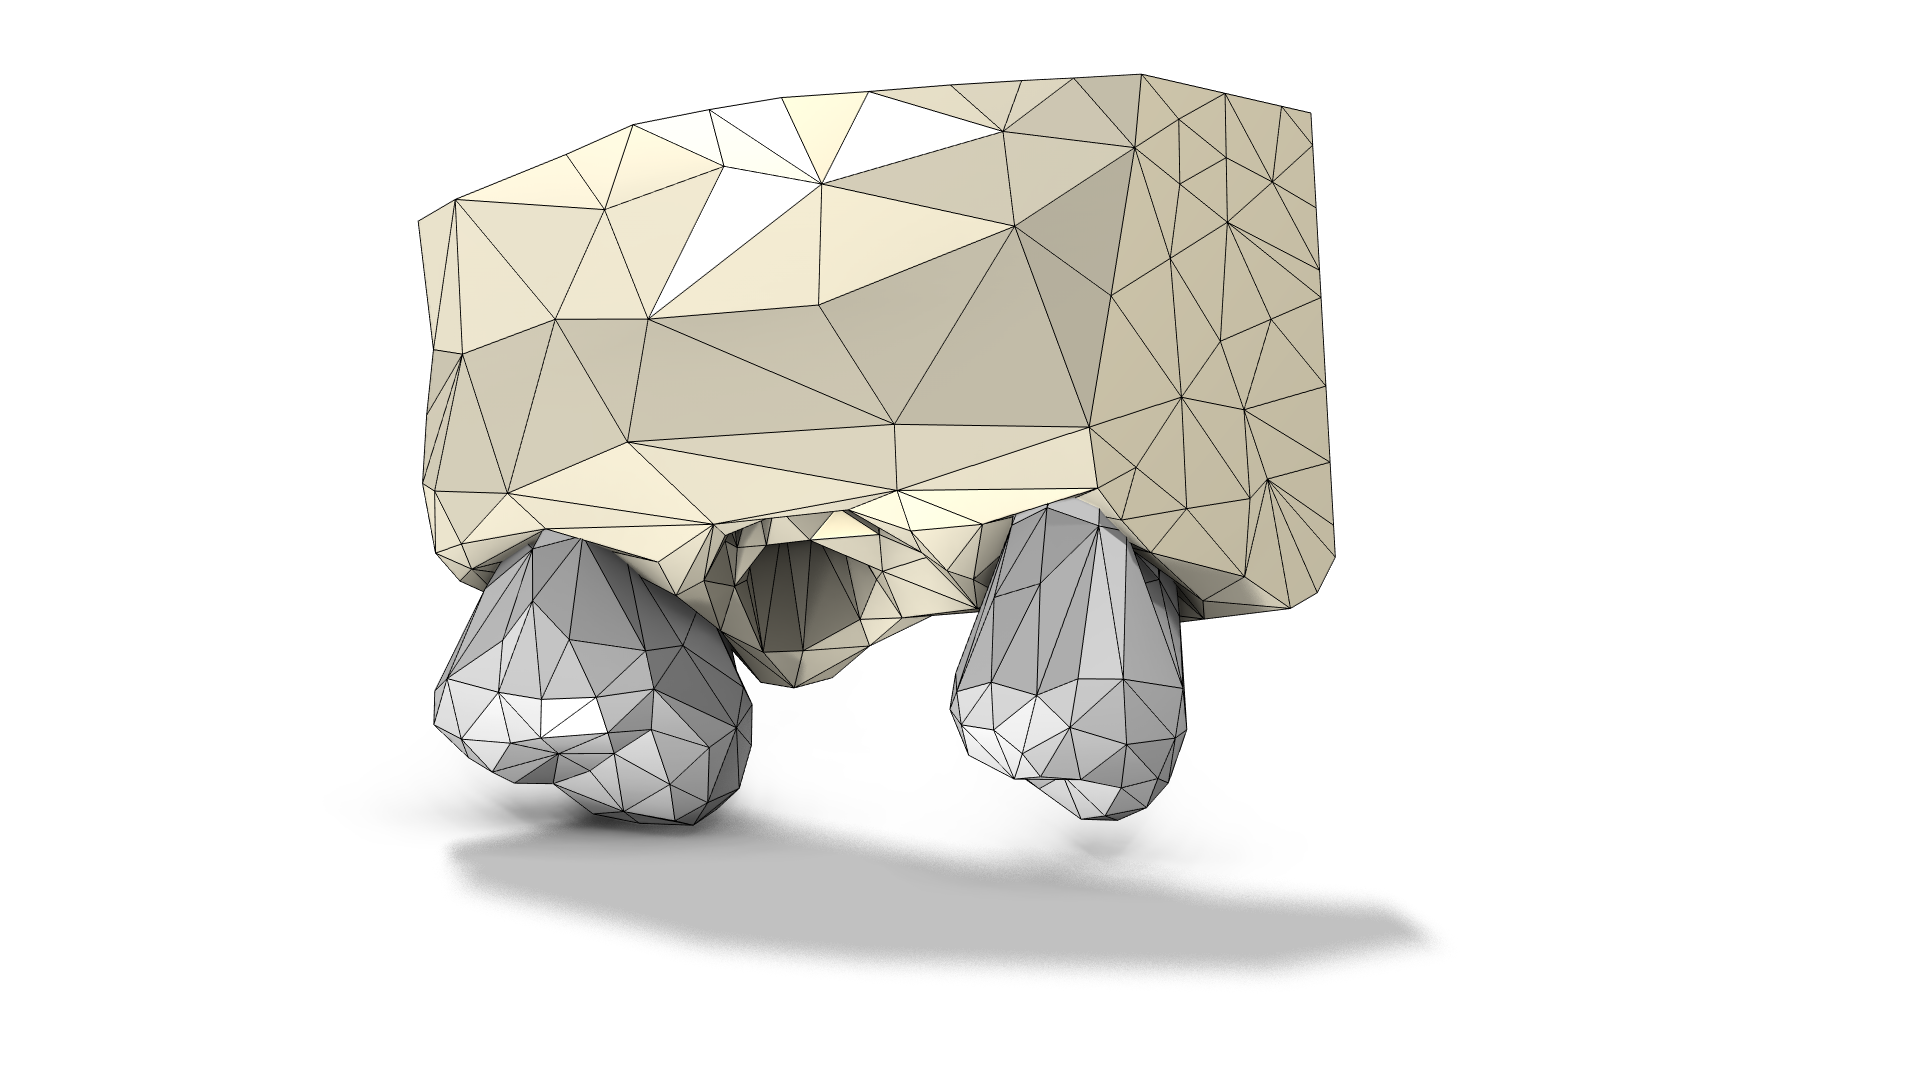
顺时针从左上开始:使用了多个 与平面相交 操作将上颌骨切割成更小的块,并逐步删除了平面上方和/或下方的部分。
从网格中移除单元
对于颅骨网格,需要在骨骼和牙齿内部创建实体域,以便在后续向模型添加物理场时为其指派材料,为此需要使用 并集 操作来解析骨骼和牙齿表面之间的相交问题。如下图所示,两类表面以复杂的方式相交,网格之间存在小的重叠和间隙。我还需要解析相交问题,以移除缺失牙齿造成的凹痕,因为我想模拟牙种植体(将在本系列第二篇文章中添加到网格中)已完全愈合并融入骨骼。在相交角度接近 90 度时,执行合并网格操作的难度远低于本颅骨网格这类小角度。为此,我移除了骨骼表面相当大的部分,替换为一块更平整的新网格化表面。
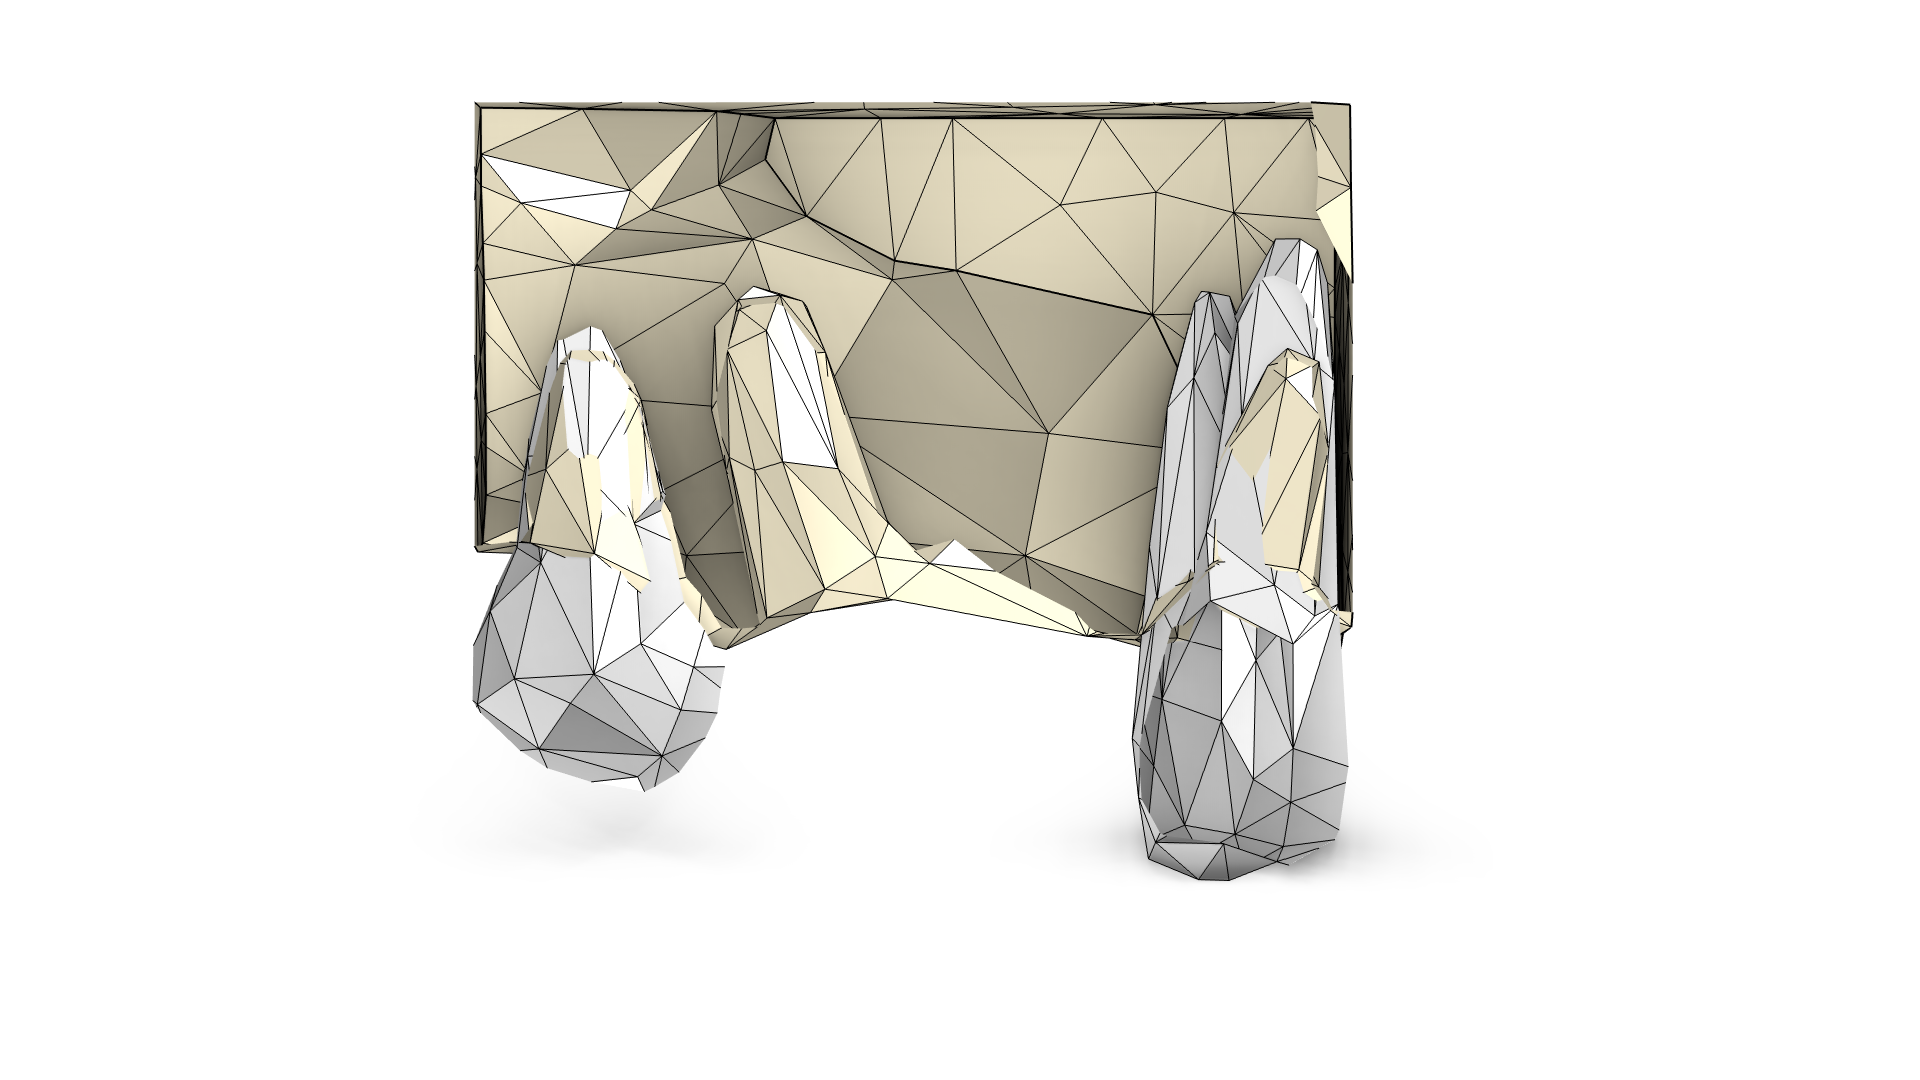 使用 剪裁平面 操作查看网格内部。骨表面(浅黄色)包含与牙齿(白色)和未来牙种植体相交的凹陷区域。
移除冗余网格单元的工作流程通常包括:隔离不规则区域、删除该区域、创建新表面,并将其与相邻边界连接。某些 STL 网格包含大量问题区域,因此可以借助从软件中的 开发工具 选项卡获取的 用球进行网格分割 插件来自动化隔离表面的过程。分割操作可以快速分割网格,但其设置仅限于特定形状或逻辑表达式。另一方面,创建边 操作更灵活,因为您可以手动选择每个网格边。出于实际考虑,创建边 操作通常仅在隔离较少数量的网格单元时使用。
我将在此演示一个使用这两种操作的工作流程,首先从加载 用球进行网格分割 插件开始。为此,单击 开发工具 选项卡上的 插件库 按钮,然后在插件列表中,勾选 用球进行网格分割 插件的复选框,单击 完成。接下来,单击 开发工具 选项卡上的 插件 按钮,选择 用球进行网格分割。
当插件加载到模型中后,通过鼠标中键单击放置旋转中心,以用作球体的中心。在插件的 设置 窗口中单击 创建 按钮,将 用球分割 操作添加到序列中,其中心和半径会由插件自动填充。如果需要,这些设置后续仍可手动更改。在本示例中,我选择仅分割最大的骨骼边界(如下方左图中以蓝色高亮显示的区域),因为那是唯一包含我要替换单元的边界。有关该插件的其他用例,请参阅 喷雾颗粒在人体呼吸道中的沉积 教程模型。
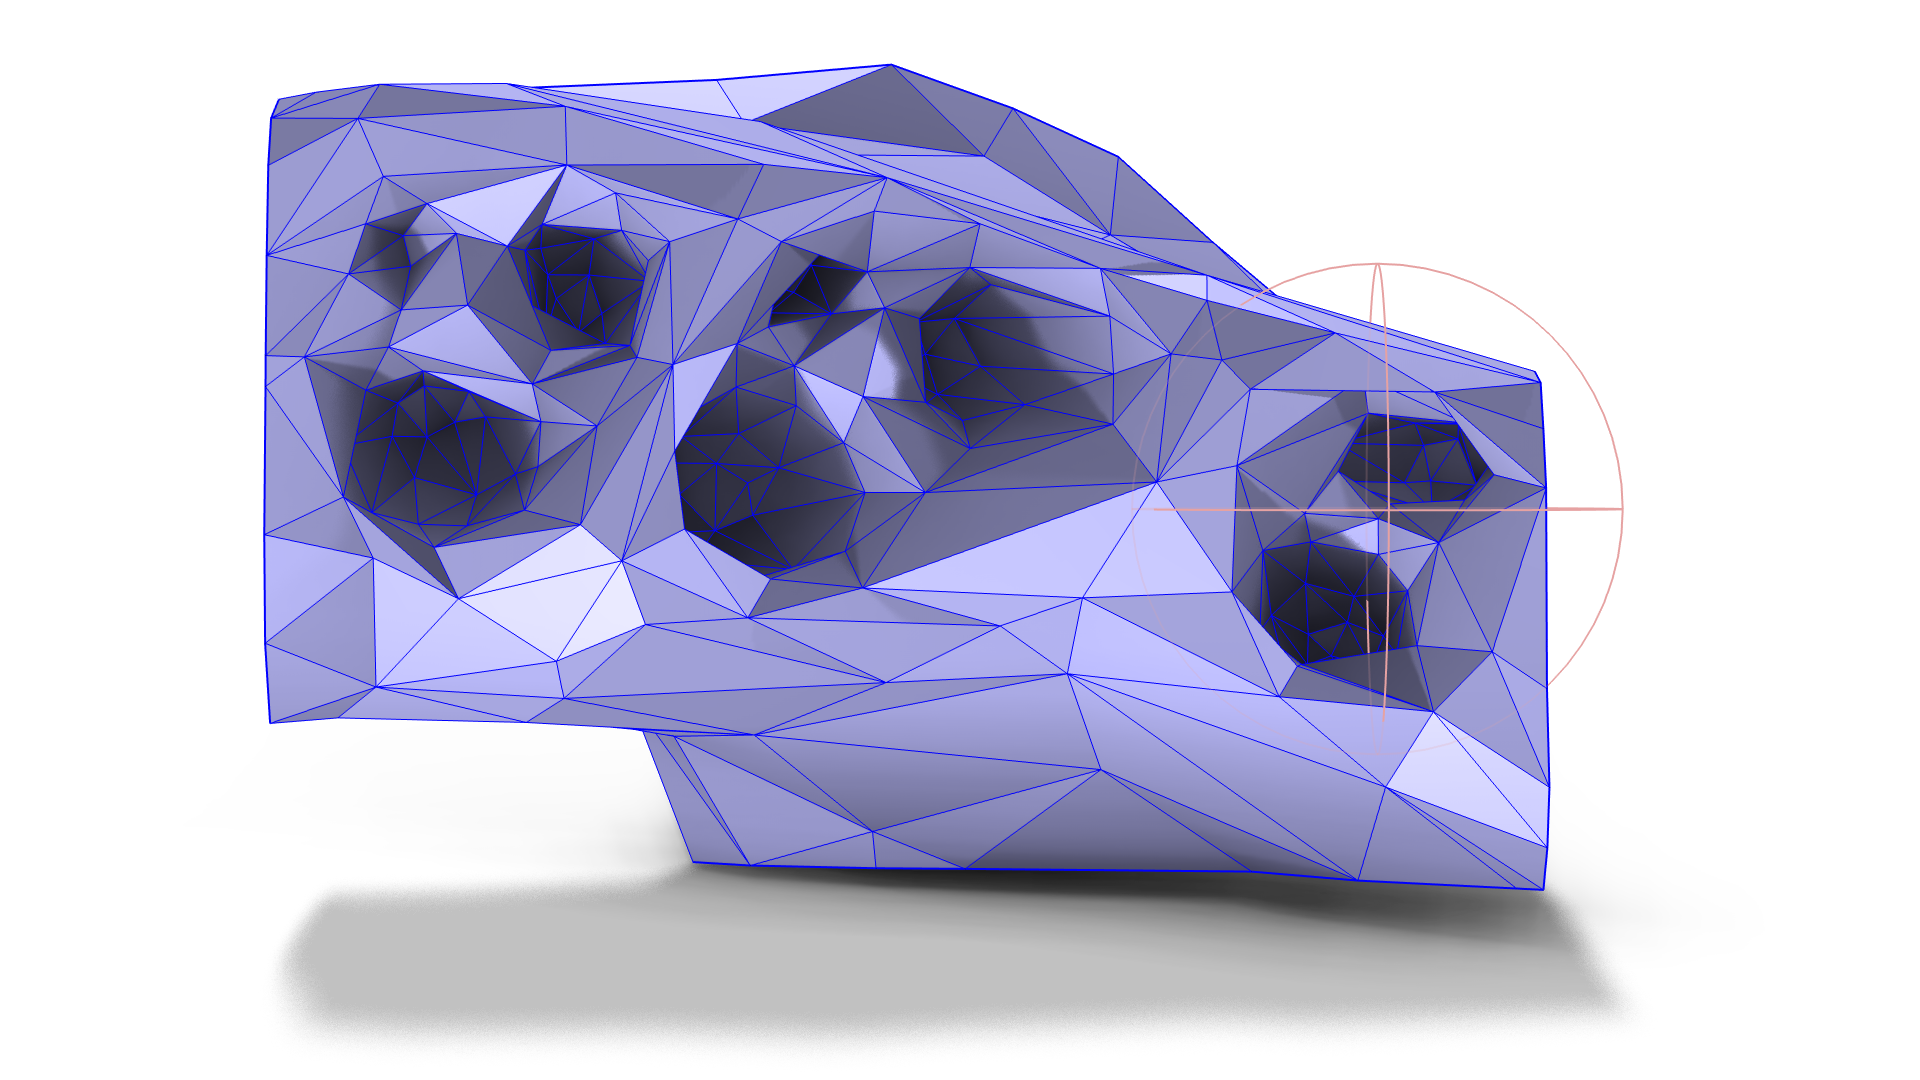
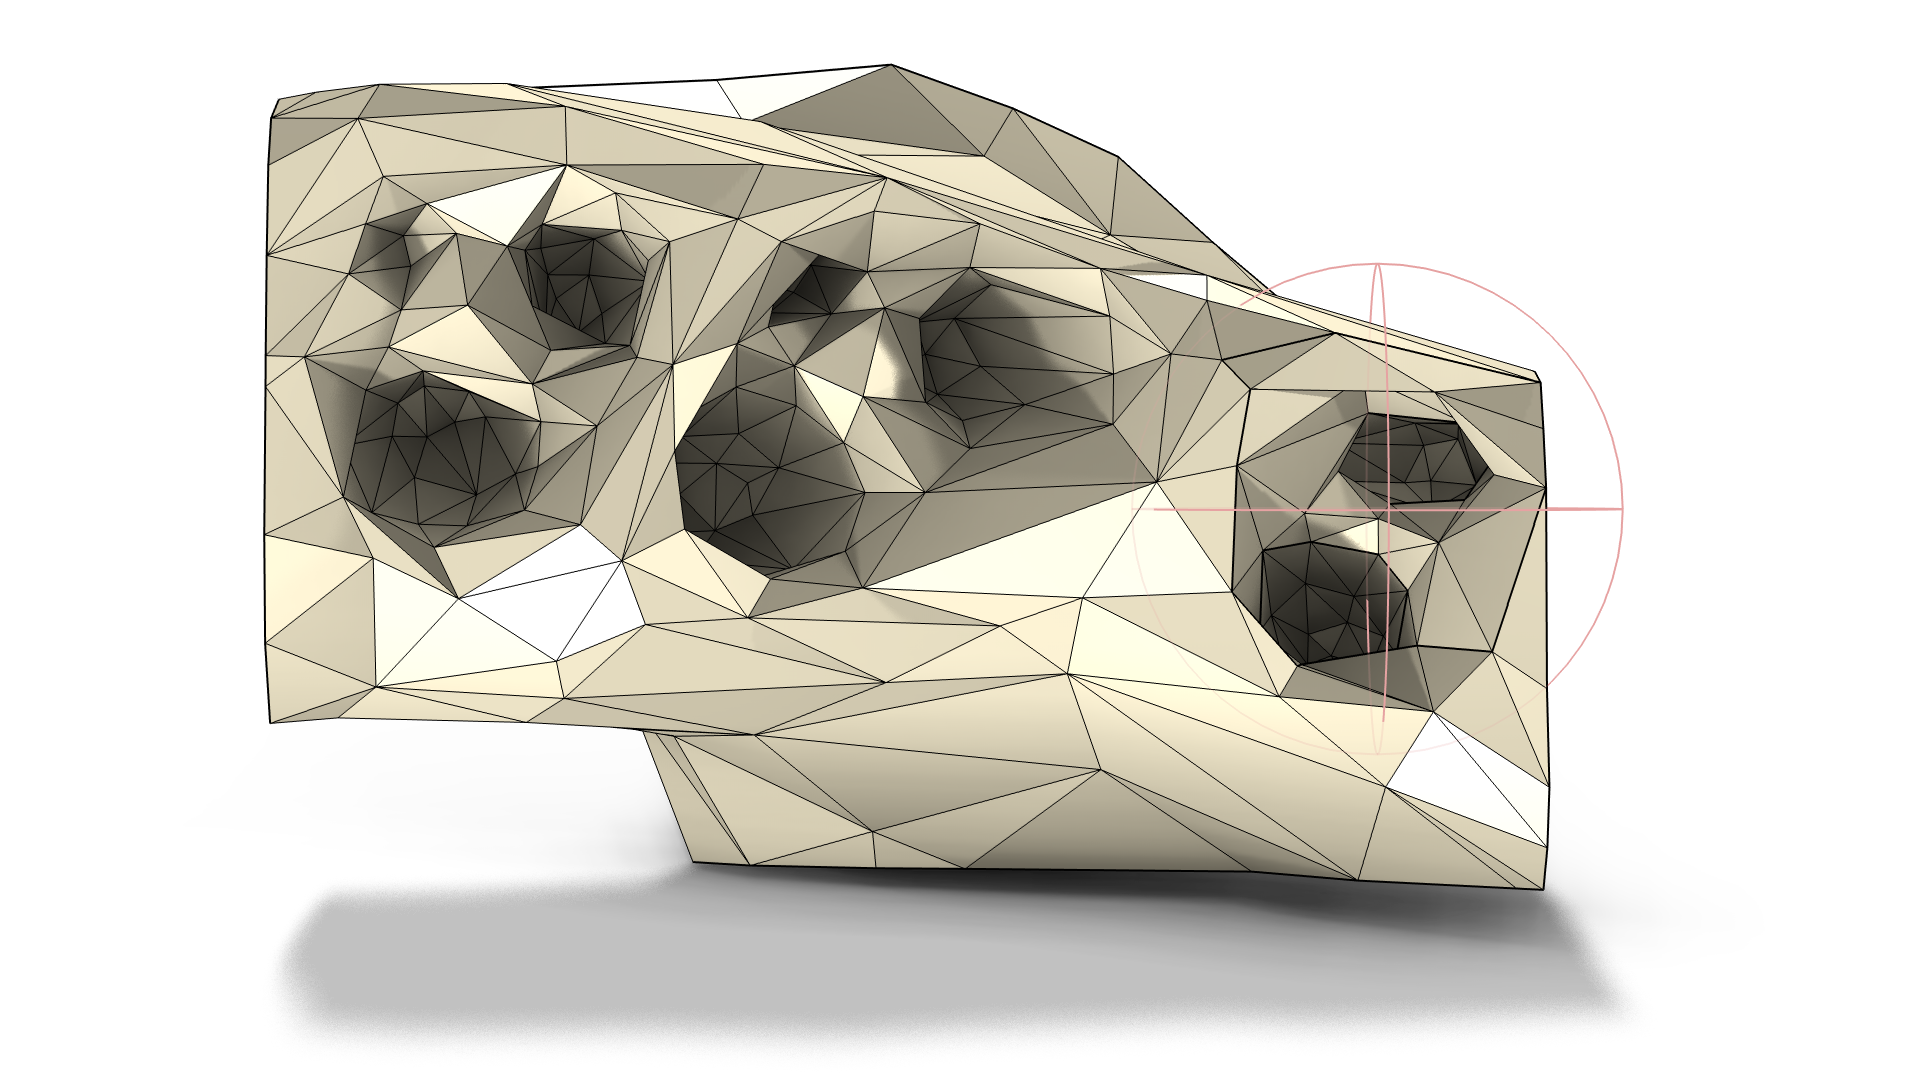
从底部视角观察网格,为提升可视性隐藏了牙齿部分。在 图形 窗口中,用鼠标中键单击网格以设置球体的中心。球体的半径(浅粉色)由插件自动设置。为便于观察,牙齿已隐藏(左)。将 用球分割 操作添加到序列中以隔离球体包围的区域后生成的网格(右)。
对于其余的凹陷区域,我使用了 创建边 操作,因为中间凹陷周围的骨壁相当薄,手动单击边可以更好地控制要隔离哪些单元。使用 创建边 操作时,可在 图形 窗口中单击网格边创建将隔离表面的几何边,然后选择这些边连接到由插件创建的边(下方左图中较粗的黑色边)。创建边 操作的使用也在 STL 导入系列教程 中进行了演示。
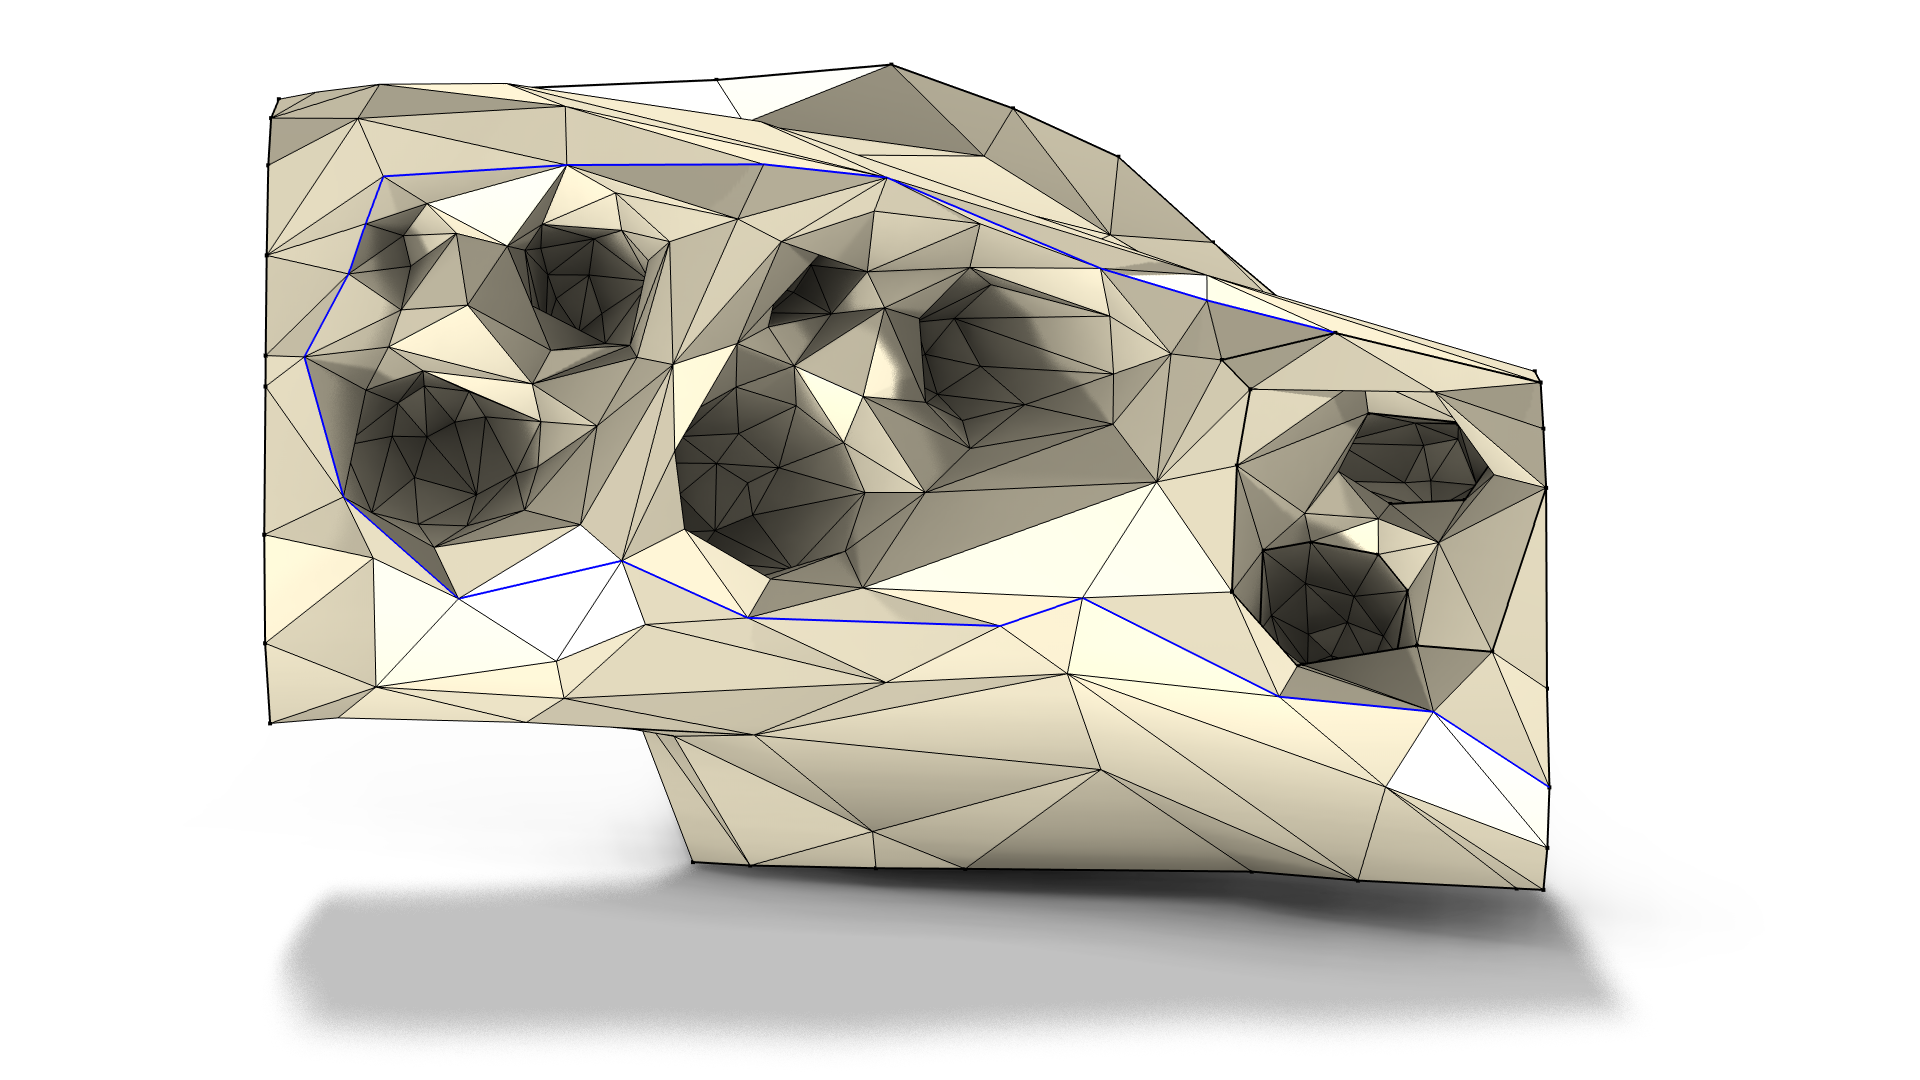
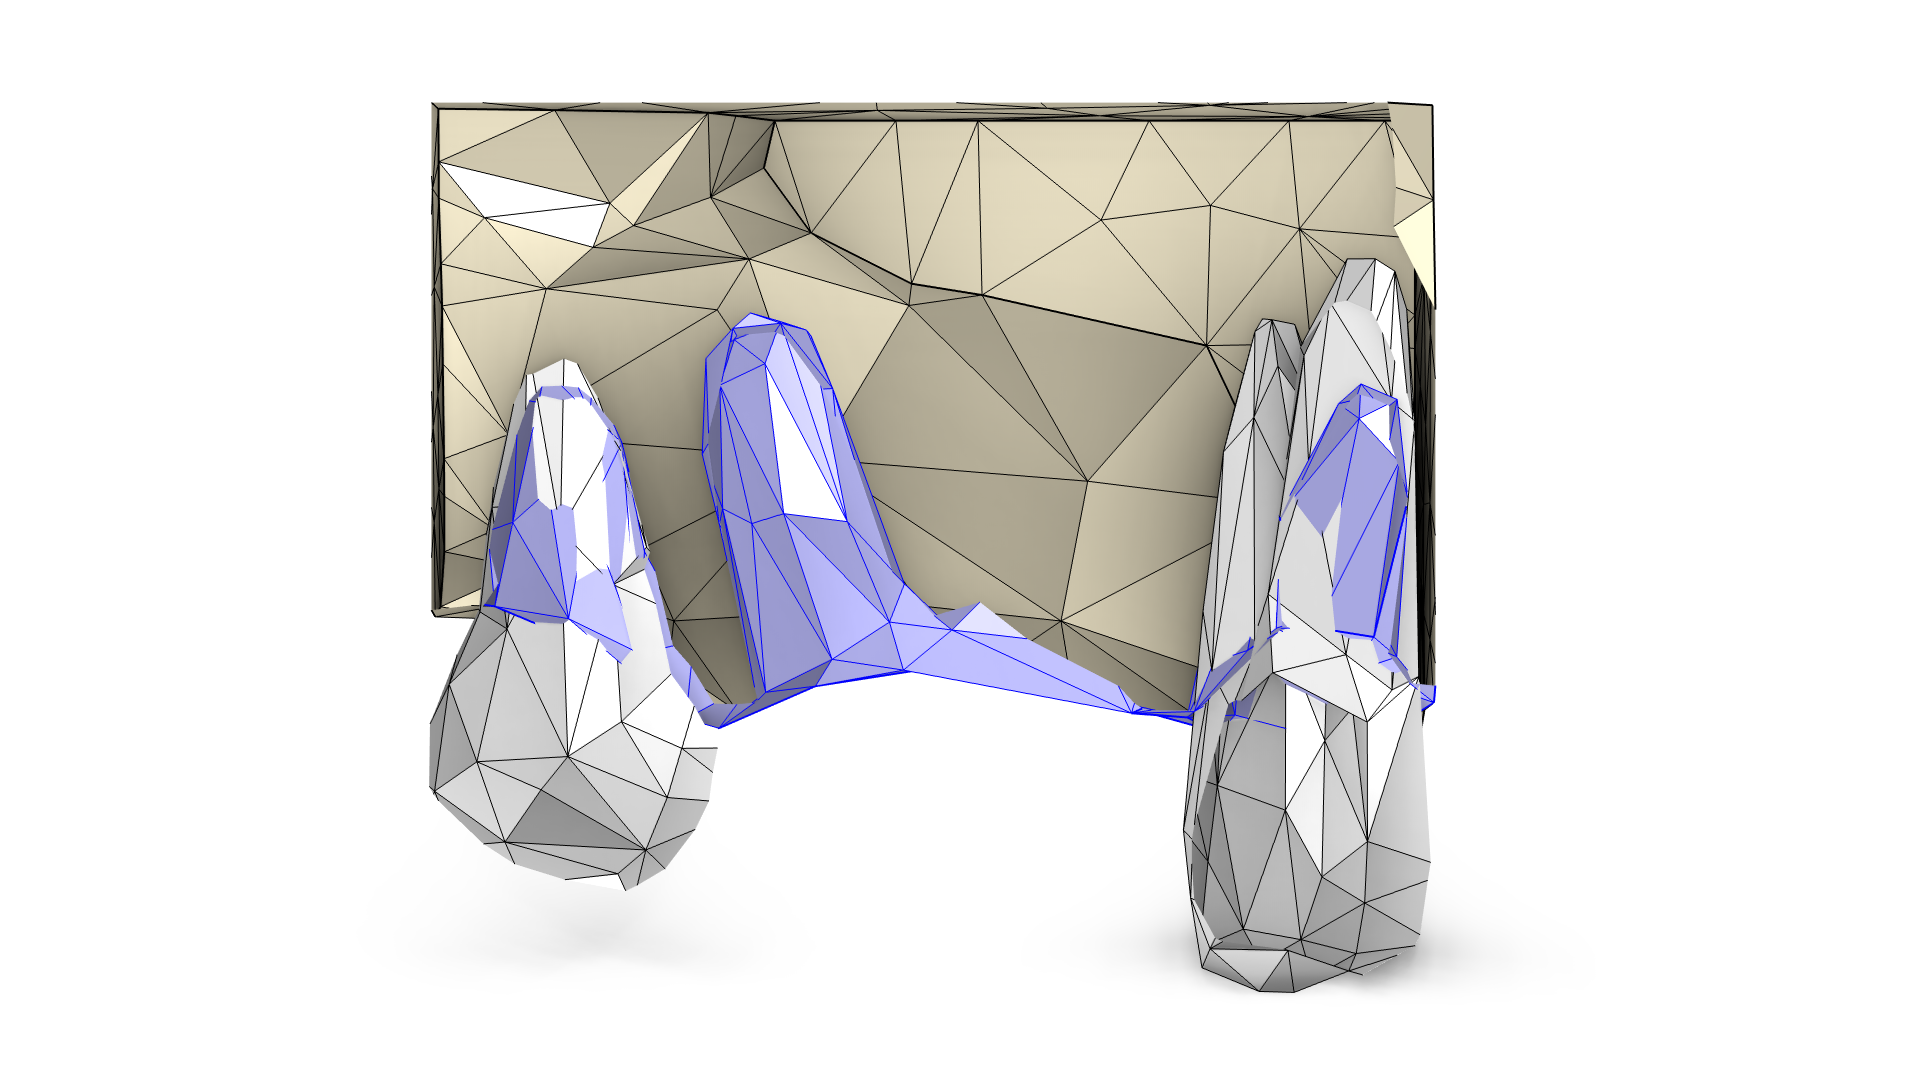
在 图形 窗口中单击网格边(以蓝色高亮显示),形成包含其余凹陷区域的表面的边界边(左)。使用 剪裁平面 操作从侧面观察网格:突出显示的表面(蓝色)被选中以进行删除和替换(右)。
凹陷区域被隔离之后,我删除了这些表面,并使用 创建面 操作创建了一个新的网格表面,如下图所示。生成的新表面是一个最小曲面,这意味着在粗网格尺寸下,它旨在尽可能接近平面形态。如果孔相对于网格的边框较小,可以改用 填充孔 操作。
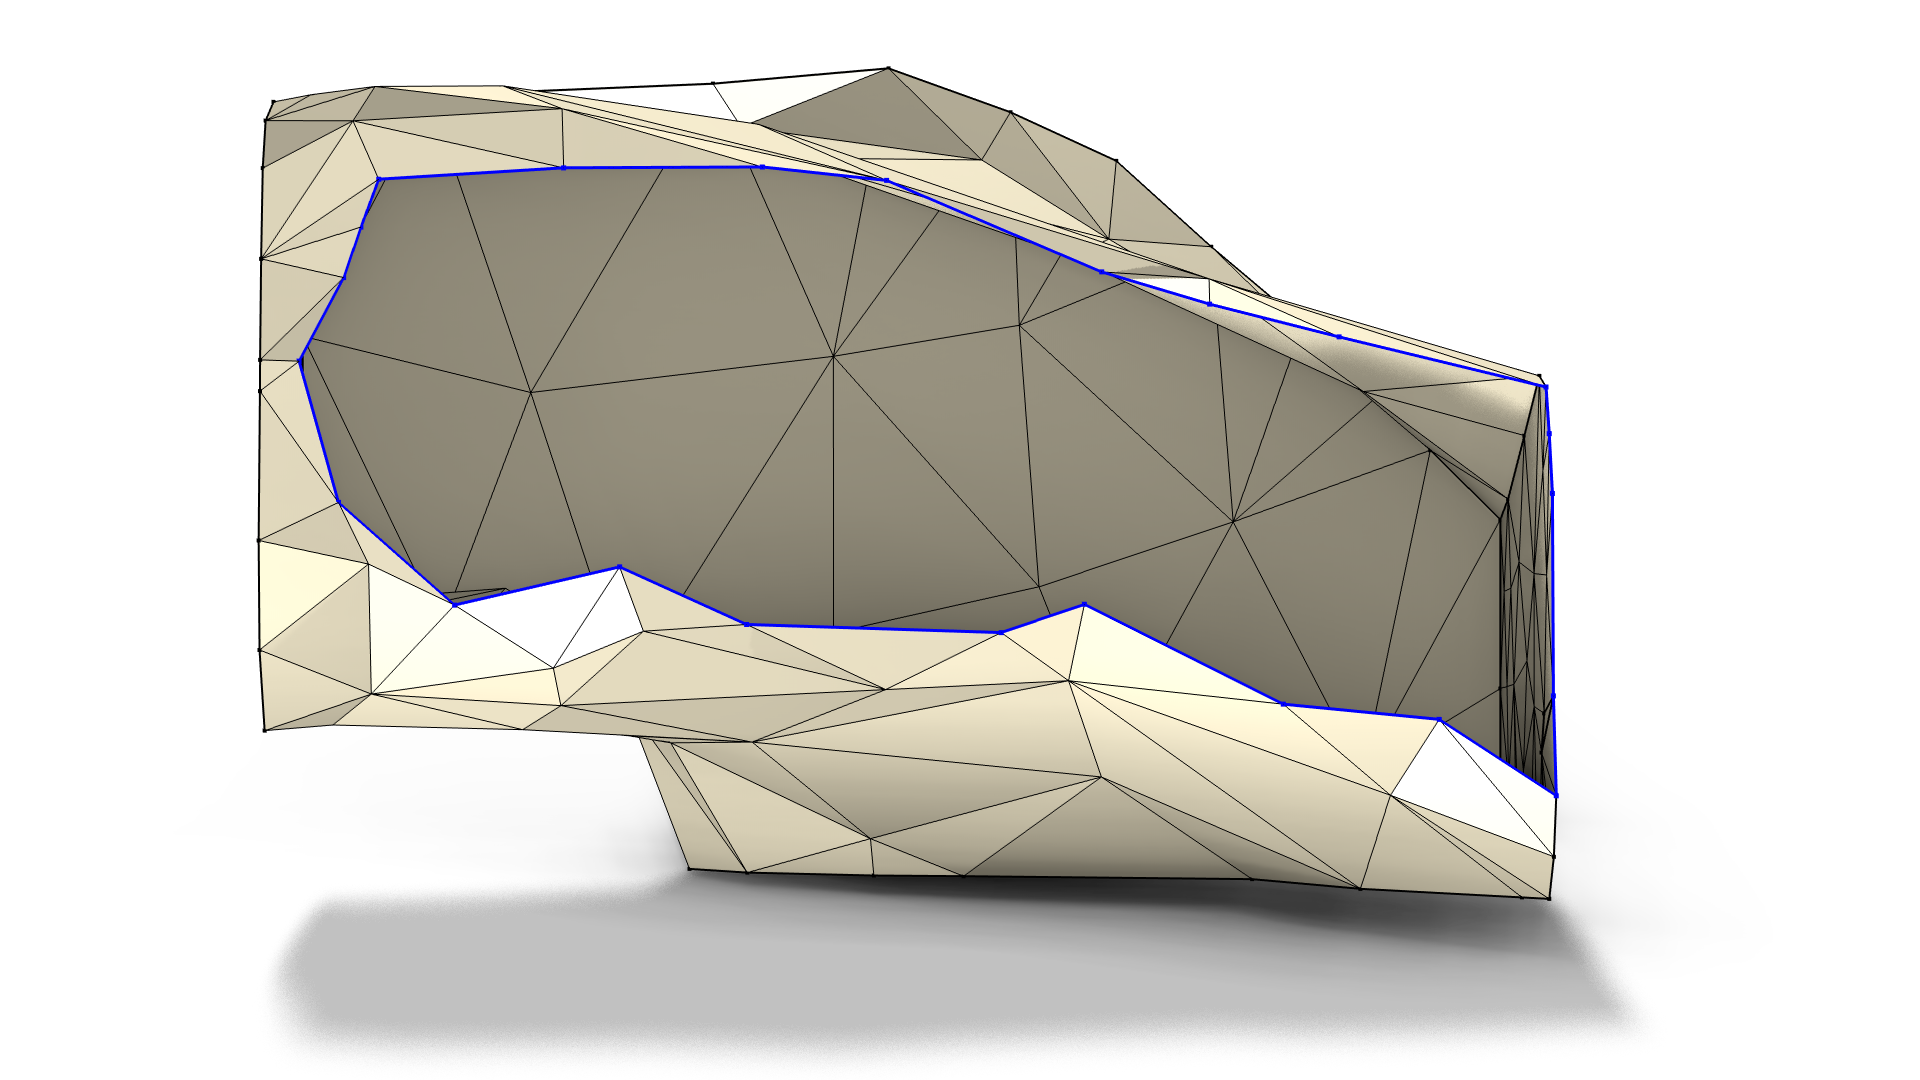
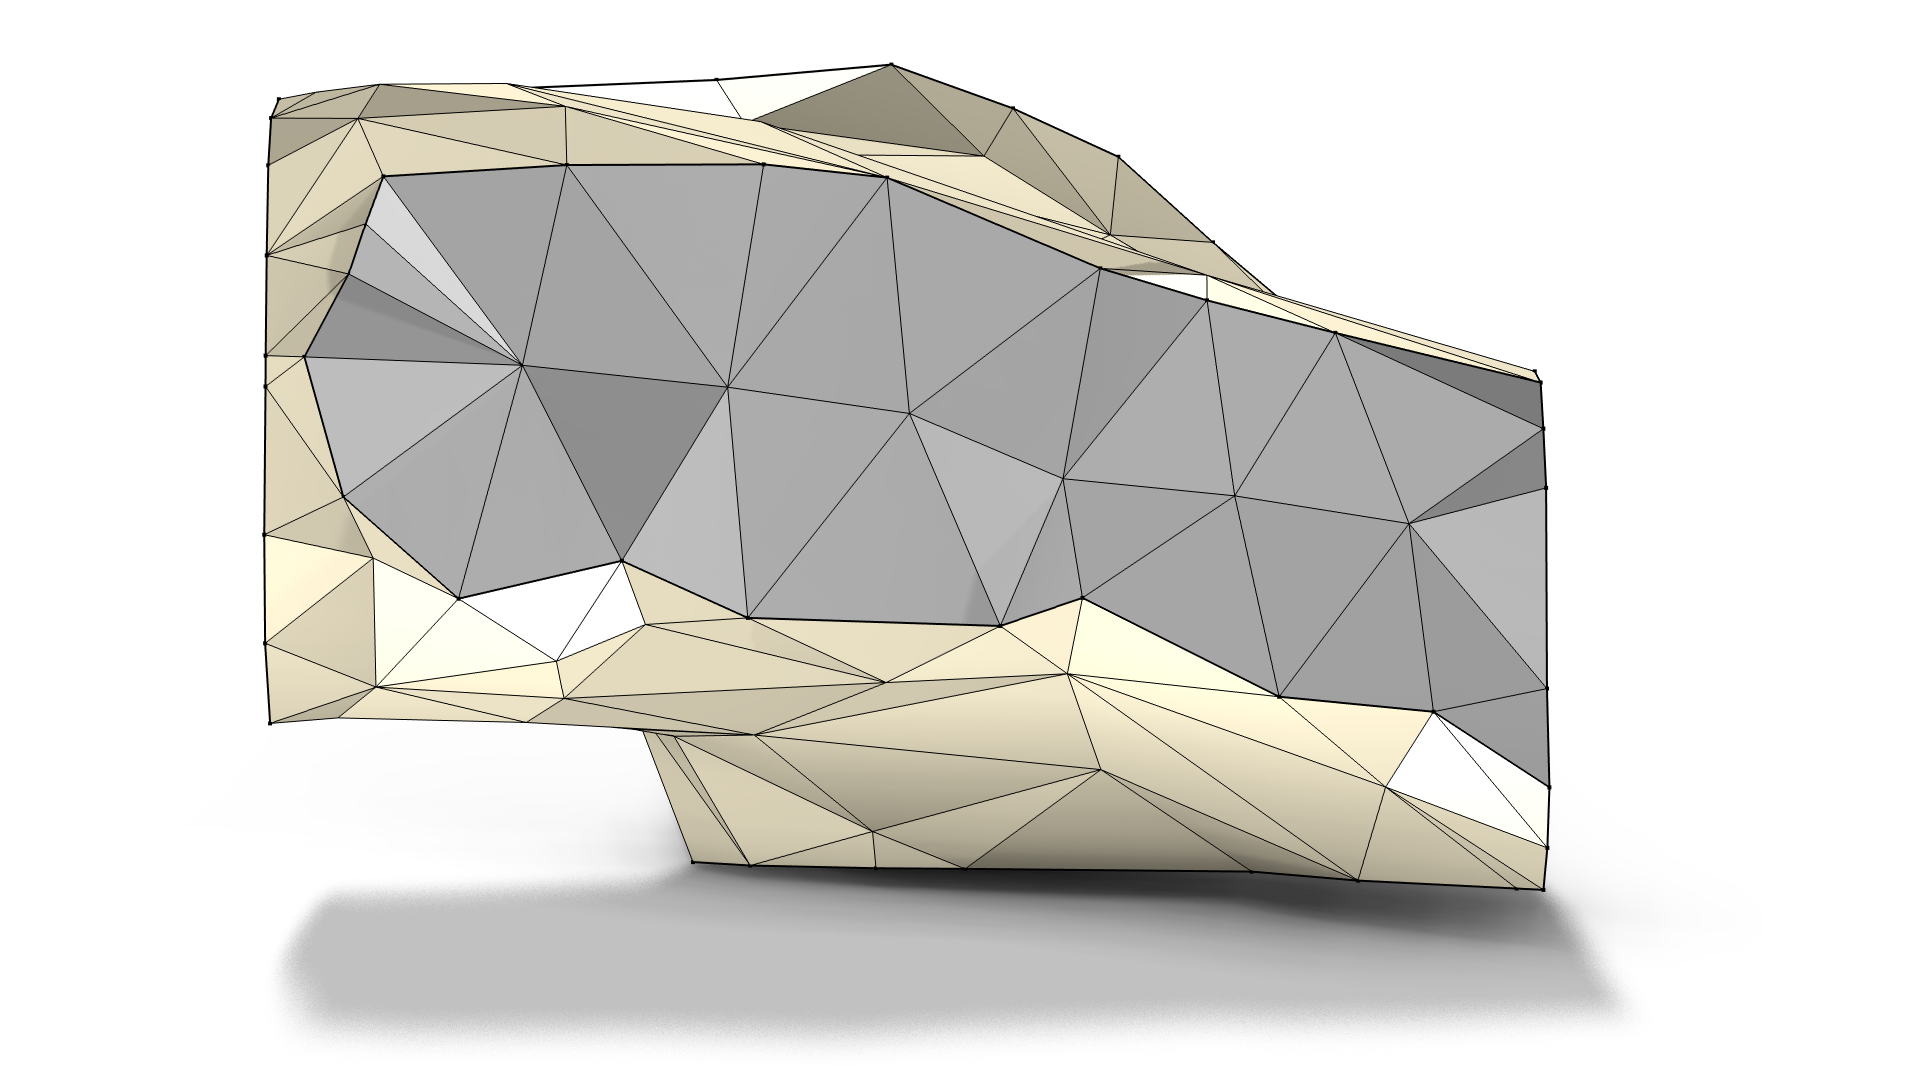
突出显示的边(蓝色)用作 创建面 操作的输入(左)。灰色显示的是新的网格化边界(右)。
最后,我使用 连接实体 操作将骨骼的较大边界与新创建的边界连接起来。
重新划分面网格以控制单元大小
为了让 并集 操作顺利计算出牙齿和骨骼网格之间的交线,理想的情况是两类网格的单元尺寸尽可能的均匀,且相交面上单元质量较高。使用 重新划分面网格 操作可以实现这些条件。要获得对单元大小的更多控制,请在 大小 子节点中更改单元尺寸。为了使所有表面上的网格尺寸相似,而不受曲率和任何狭窄区域的影响,请将 最小单元大小 和 最大单元大小 设置为相似或相等的值。请注意,使用 重新划分面网格 操作生成的网格仅用于帮助 并集 操作并获得更平滑的表面表示,该操作通过将新节点放置在由线性网格导出的曲面表示上来实现后者。计算网格稍后在 网格 序列中生成。
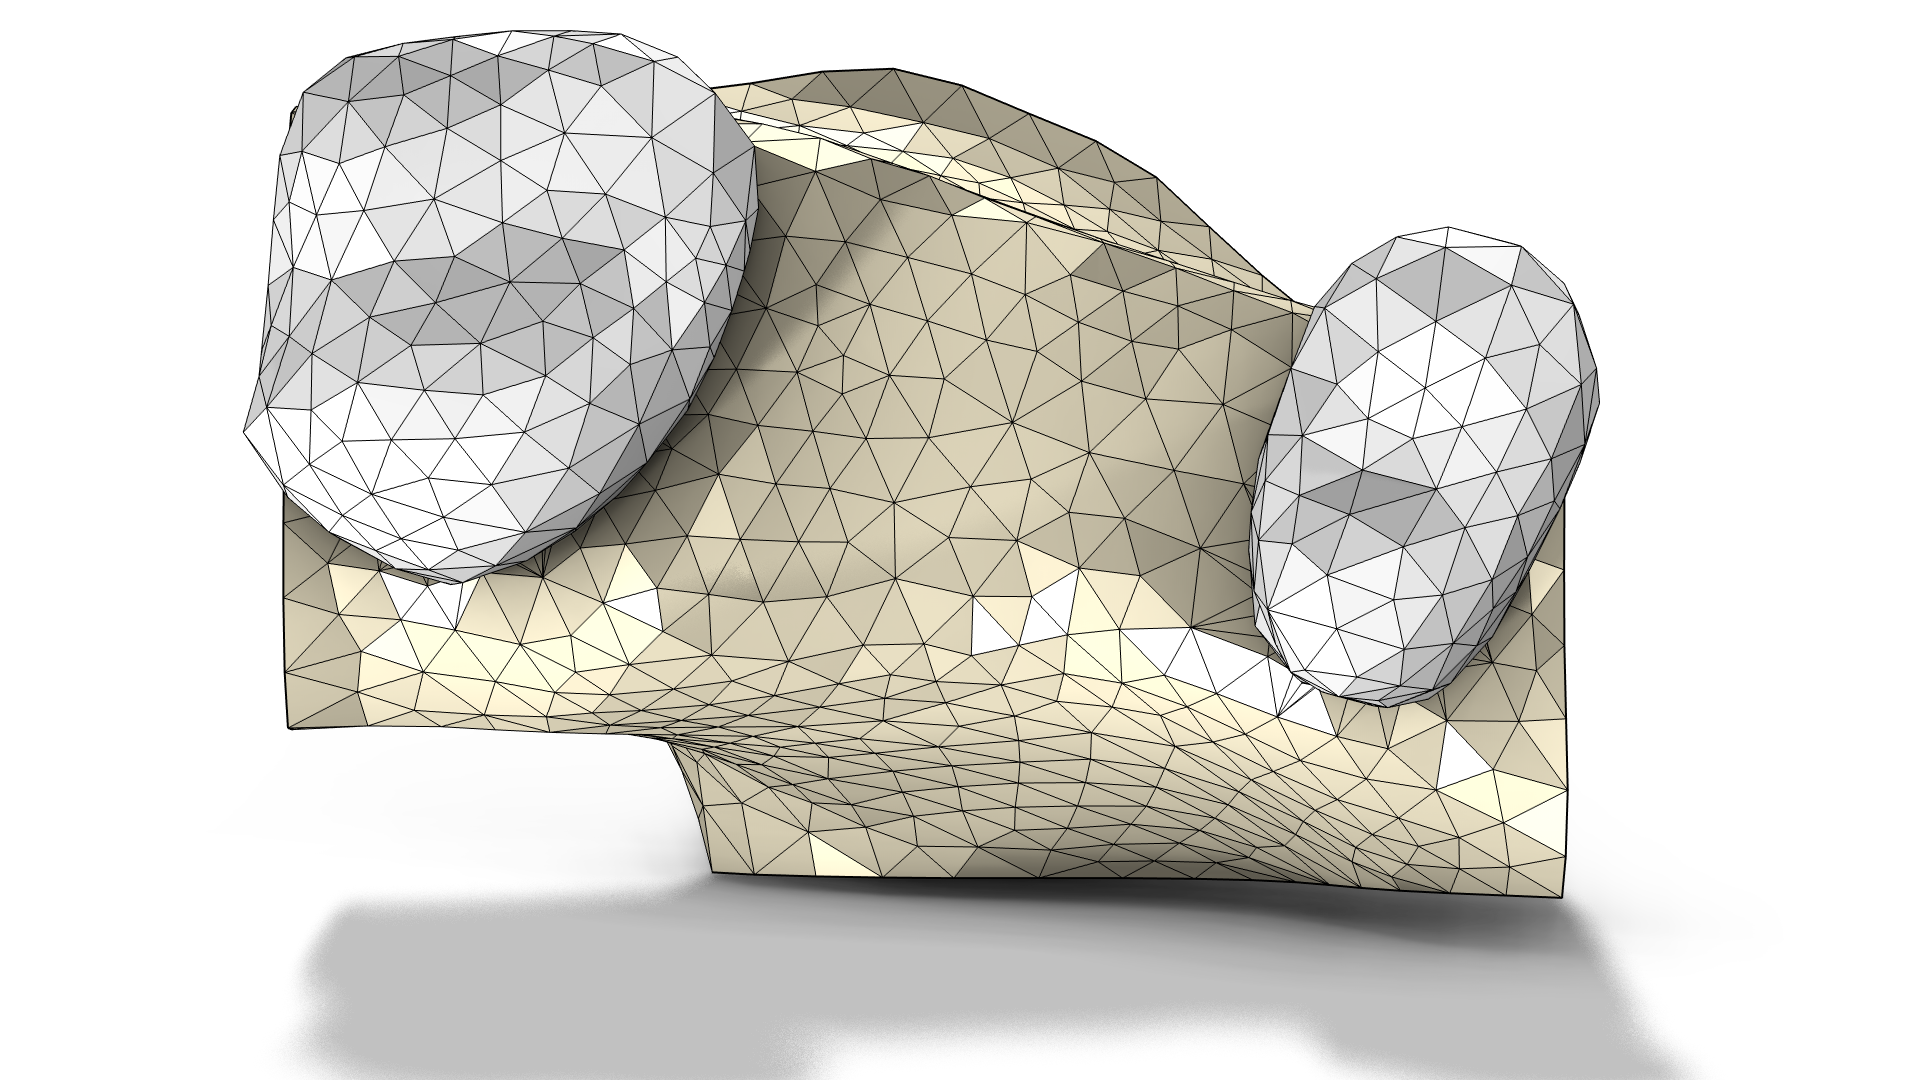 重新划分牙齿和已连接的骨表面的网格,为 并集 操作做准备。
重新划分面网格 和 重新划分边网格 操作也可用于控制表面和边的形状。有关使用 重新划分面网格 操作来平滑网格表面的示例,请参阅 如何基于扫描图像数据创建和优化网格。
合并、融合网格并创建计算域
回到牙种植体的示例,我使用了 并集 操作来计算牙齿和骨骼重叠网格之间的交集。并集 操作计算相交边、分割表面,并在必要时拆分网格单元,如下方右侧图所示。
如果 并集 操作报告相交单元异常、保留域失败等报错,请尝试在 重新划分面网格 操作中调整网格大小,尝试降低 并集 操作的 绝对 修复容差,和/或切换到 网格顶点放置 设置中的 线性 选项。当使用 弯曲 顶点放置选项时(如下图中间图所示),新的网格顶点被放置在从线性网格导出的网格表面的曲面表示上。线性 选项简化了问题,但代价是相交边更具棱角。
对于本示例模型,我对 并集 操作使用了 线性 网格顶点放置选项,从而创建追踪交点的边,使得网格在其上贴合(下方右图)。
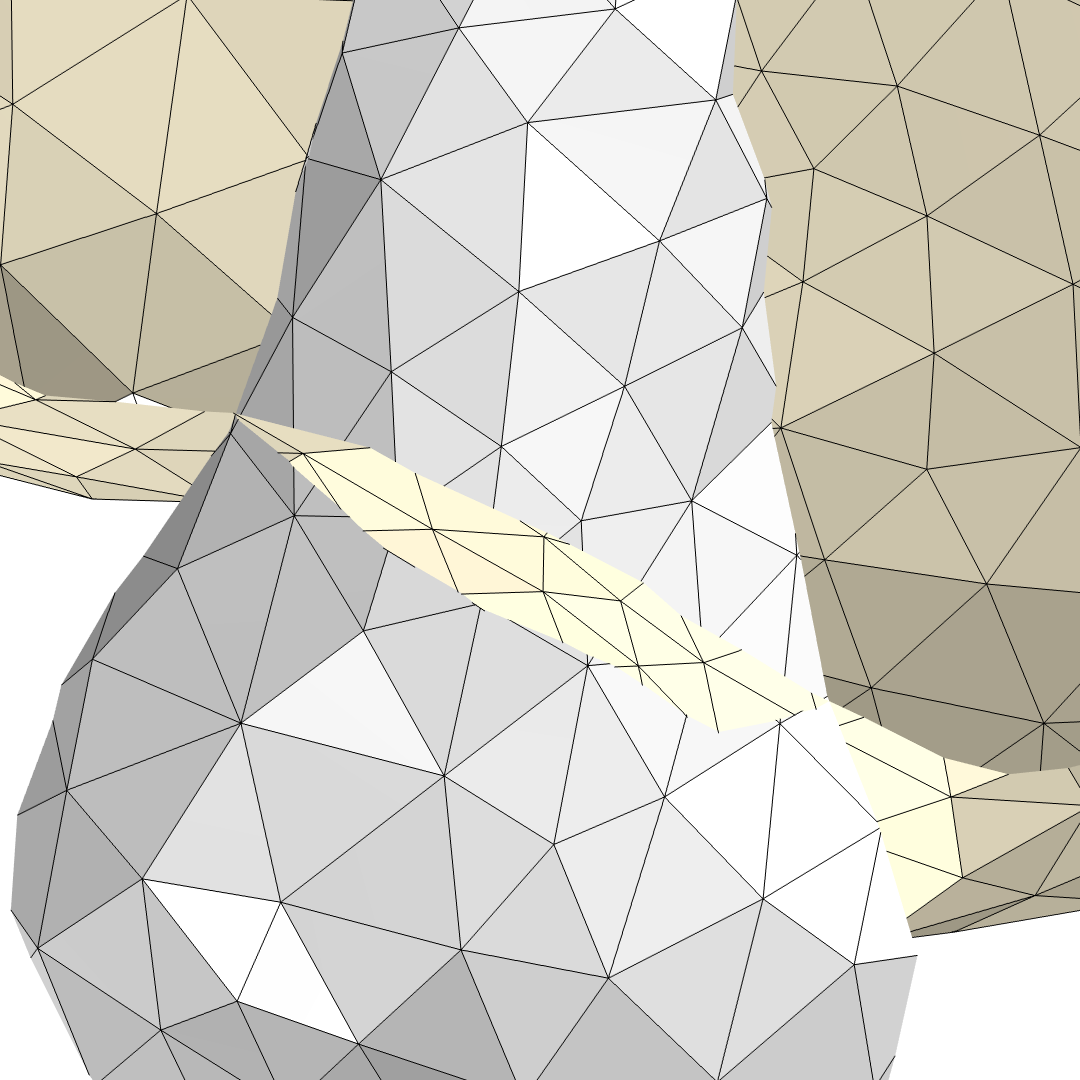
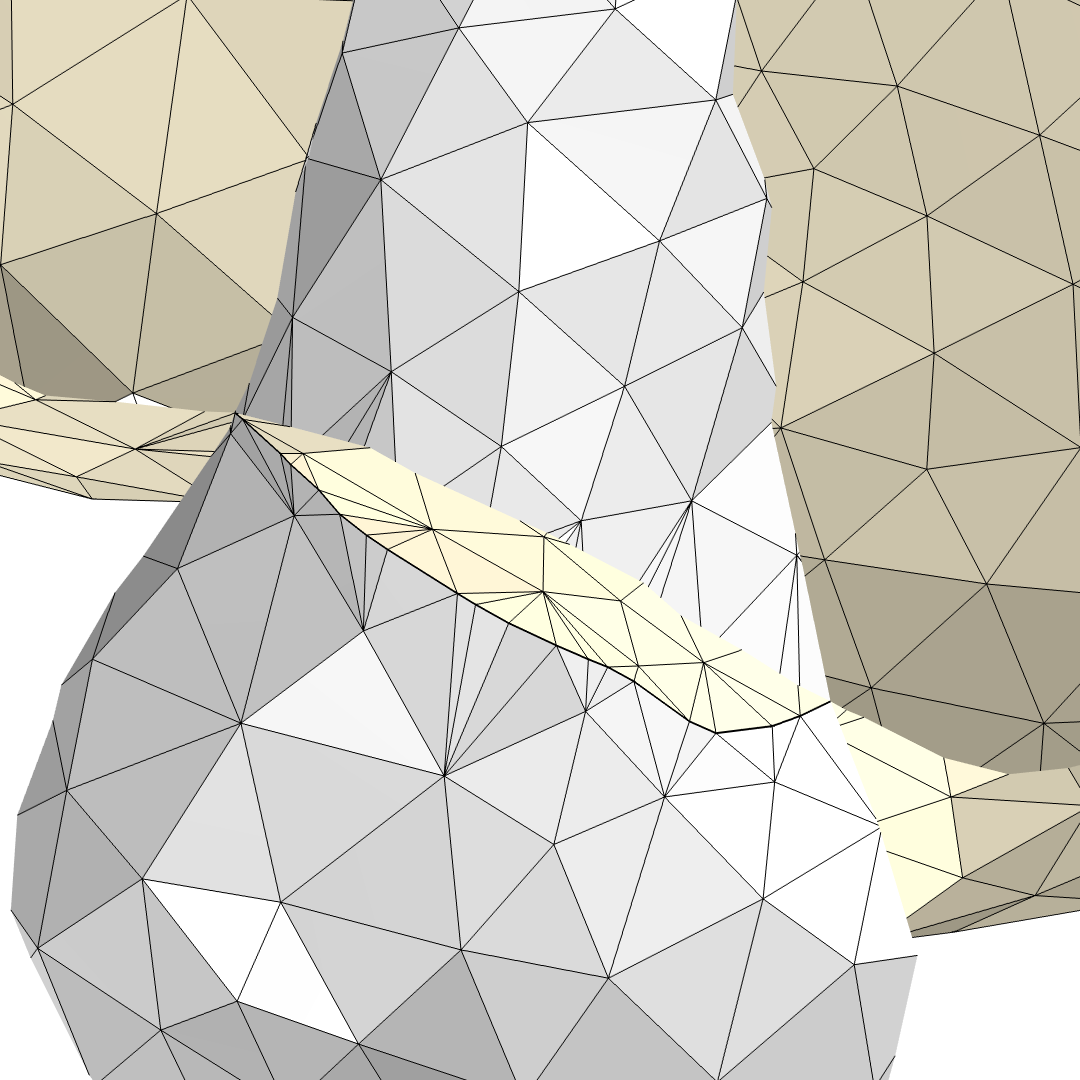
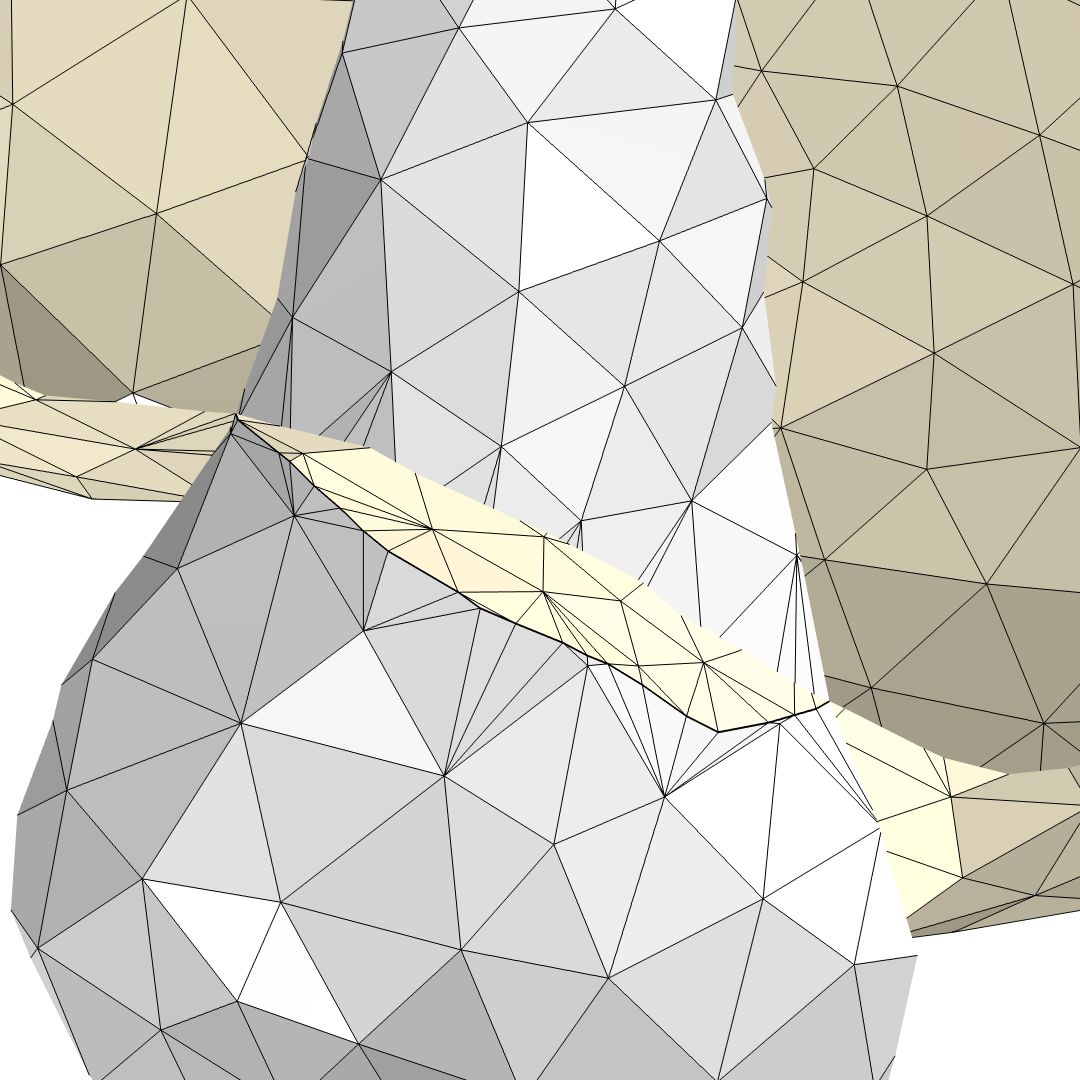
构建 并集 操作之前的网格:牙齿的三角形与骨骼的三角形相交(左)。当使用 弯曲 网格顶点放置选项时,交线边缘更平滑(中)。当使用 线性 网格顶点放置选项时(本示例模型中选择使用),交线边缘更具棱角(右)。
在此之前,由于牙齿和骨骼之间存在相交单元,网格内部尚未创建域。现在网格中的相交问题已解决,我使用 创建域 操作在封闭区域内形成计算域。要可视化域,您可以在 图形 窗口中右键单击网格任意位置,依次选择 剪裁 >剪裁平面。然后,在 图形 工具栏中,单击 剪裁活动项 按钮并选择 显示横截面。
另一种查看域是否已创建的方法是检查 选择列表 是否报告了任何域。在 创建域 操作构建完成后,图形 窗口应显示域的横截面(下方右图),选择列表 应在域层填充,并且 创建域 操作设置的 信息 栏将列出已创建的域数以及总域数。
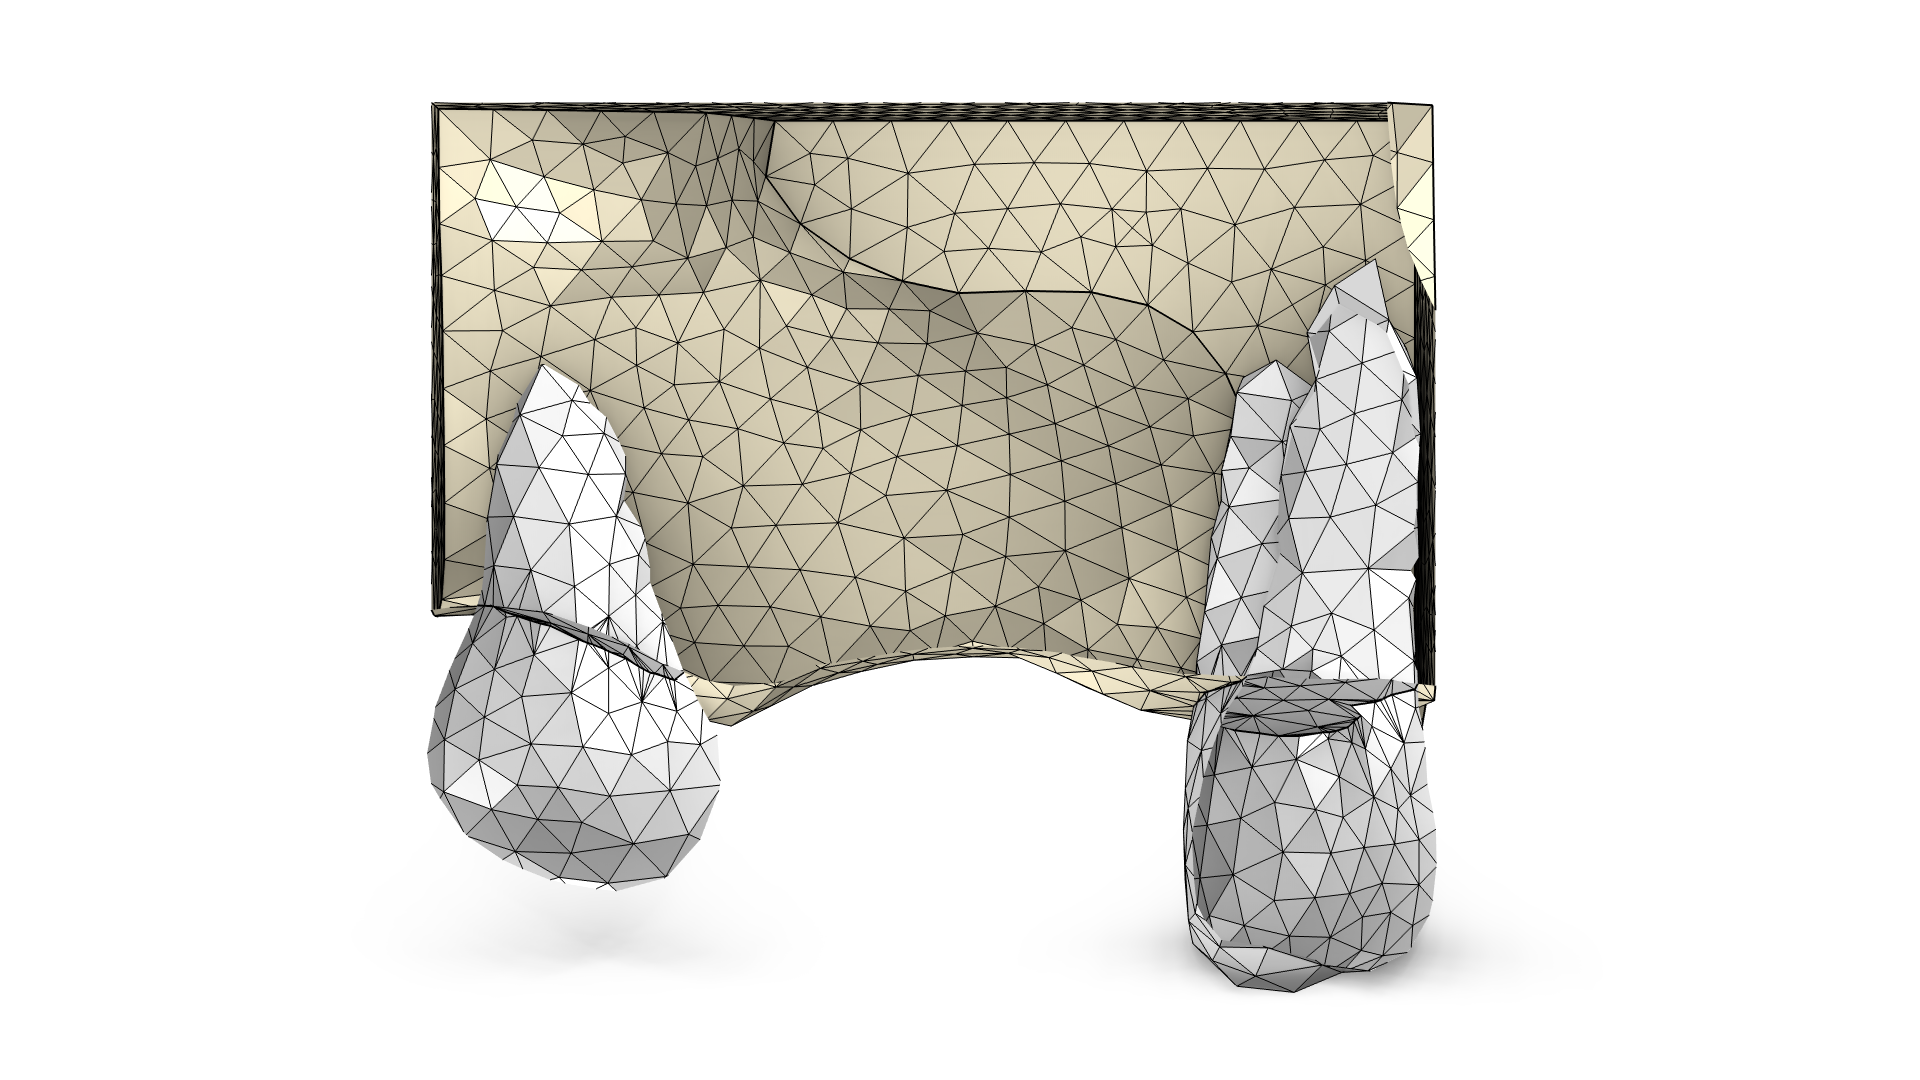
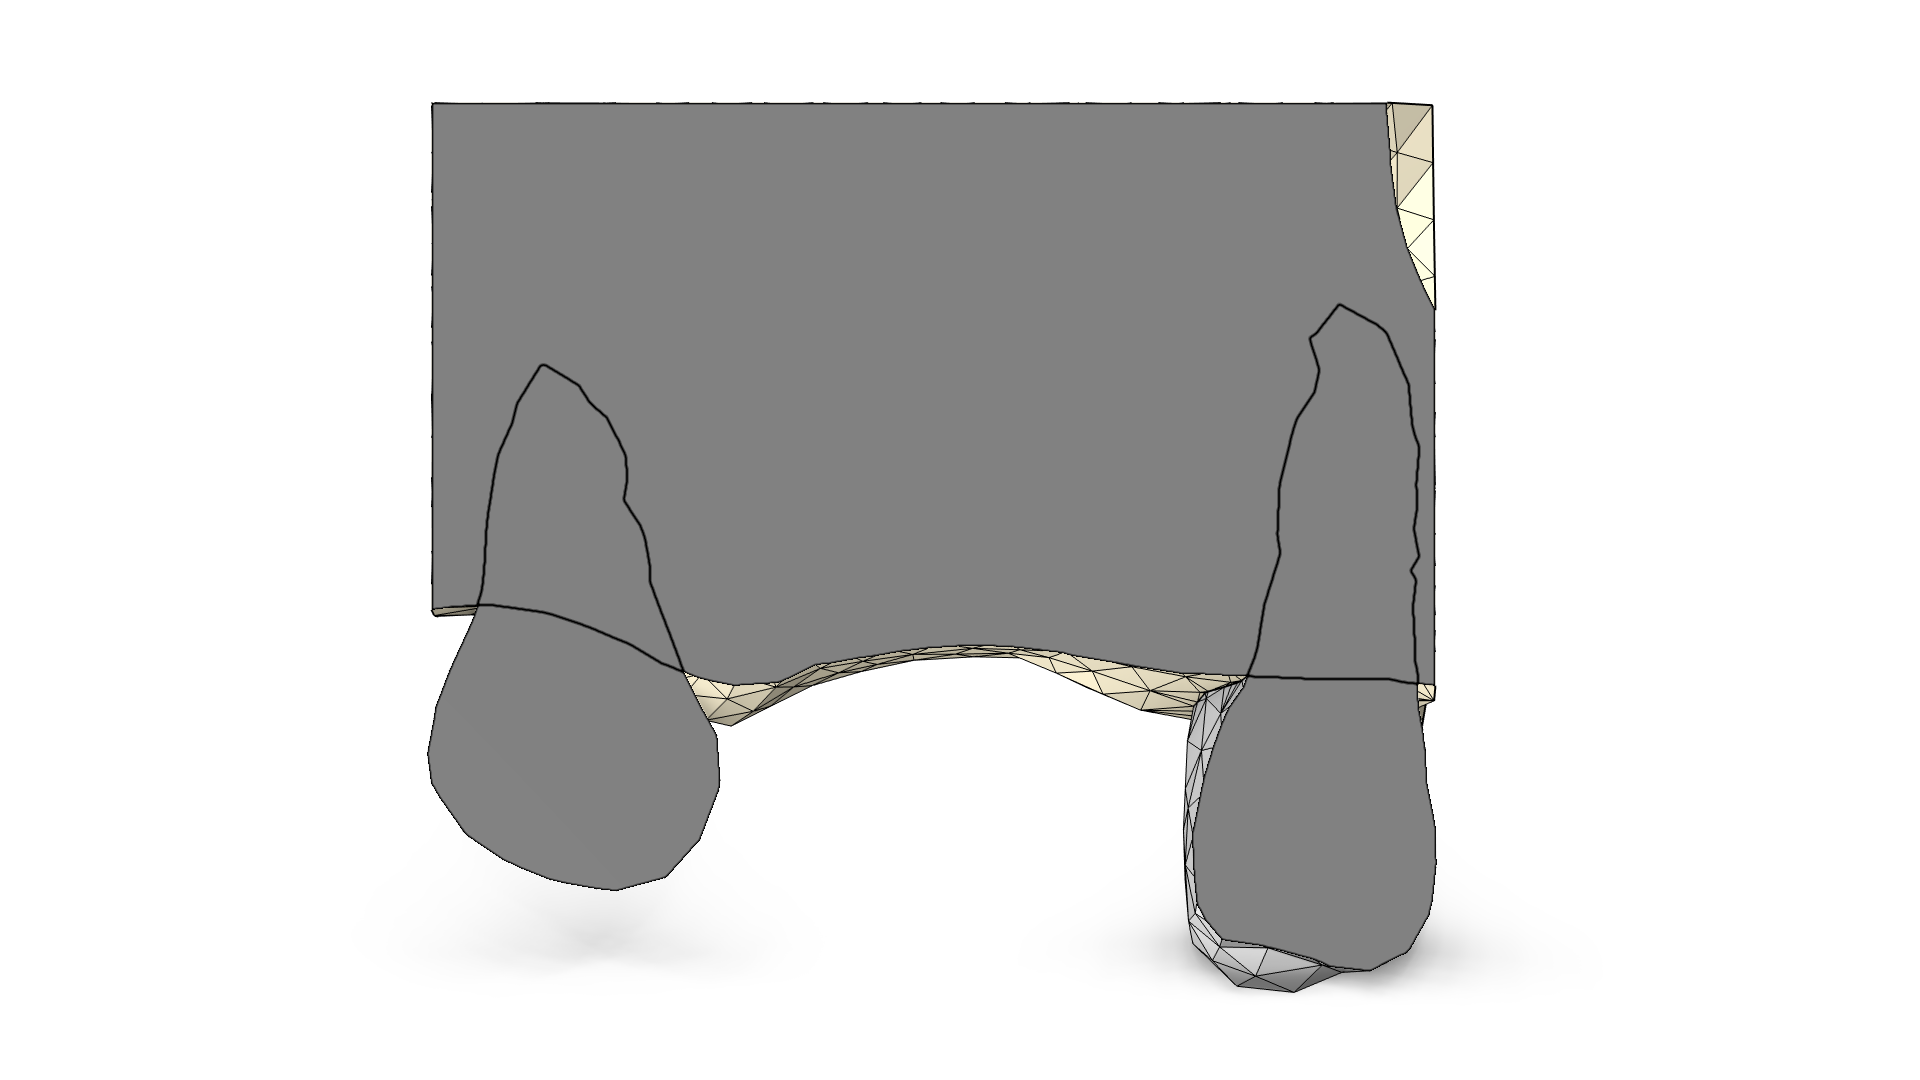
在构建 创建域 操作之前,网格中没有域——只有边界、边和顶点(左)。构建 创建域 操作后,如果启用了 显示横截面 设置,则域在 剪裁平面 中显示为横截面(右)。
通过多个 导入 节点导入的网格,其处理逻辑与在 几何 序列中使用 形成装配 方法时处理不同对象的方式相同。要连接此类网格中的接触边界,建议使用 合并实体 操作,后者也可用于折叠网格中的间隙,如下方取自 STL 导入系列教程 中的示例所示。可下载案例文件以了解更多信息。
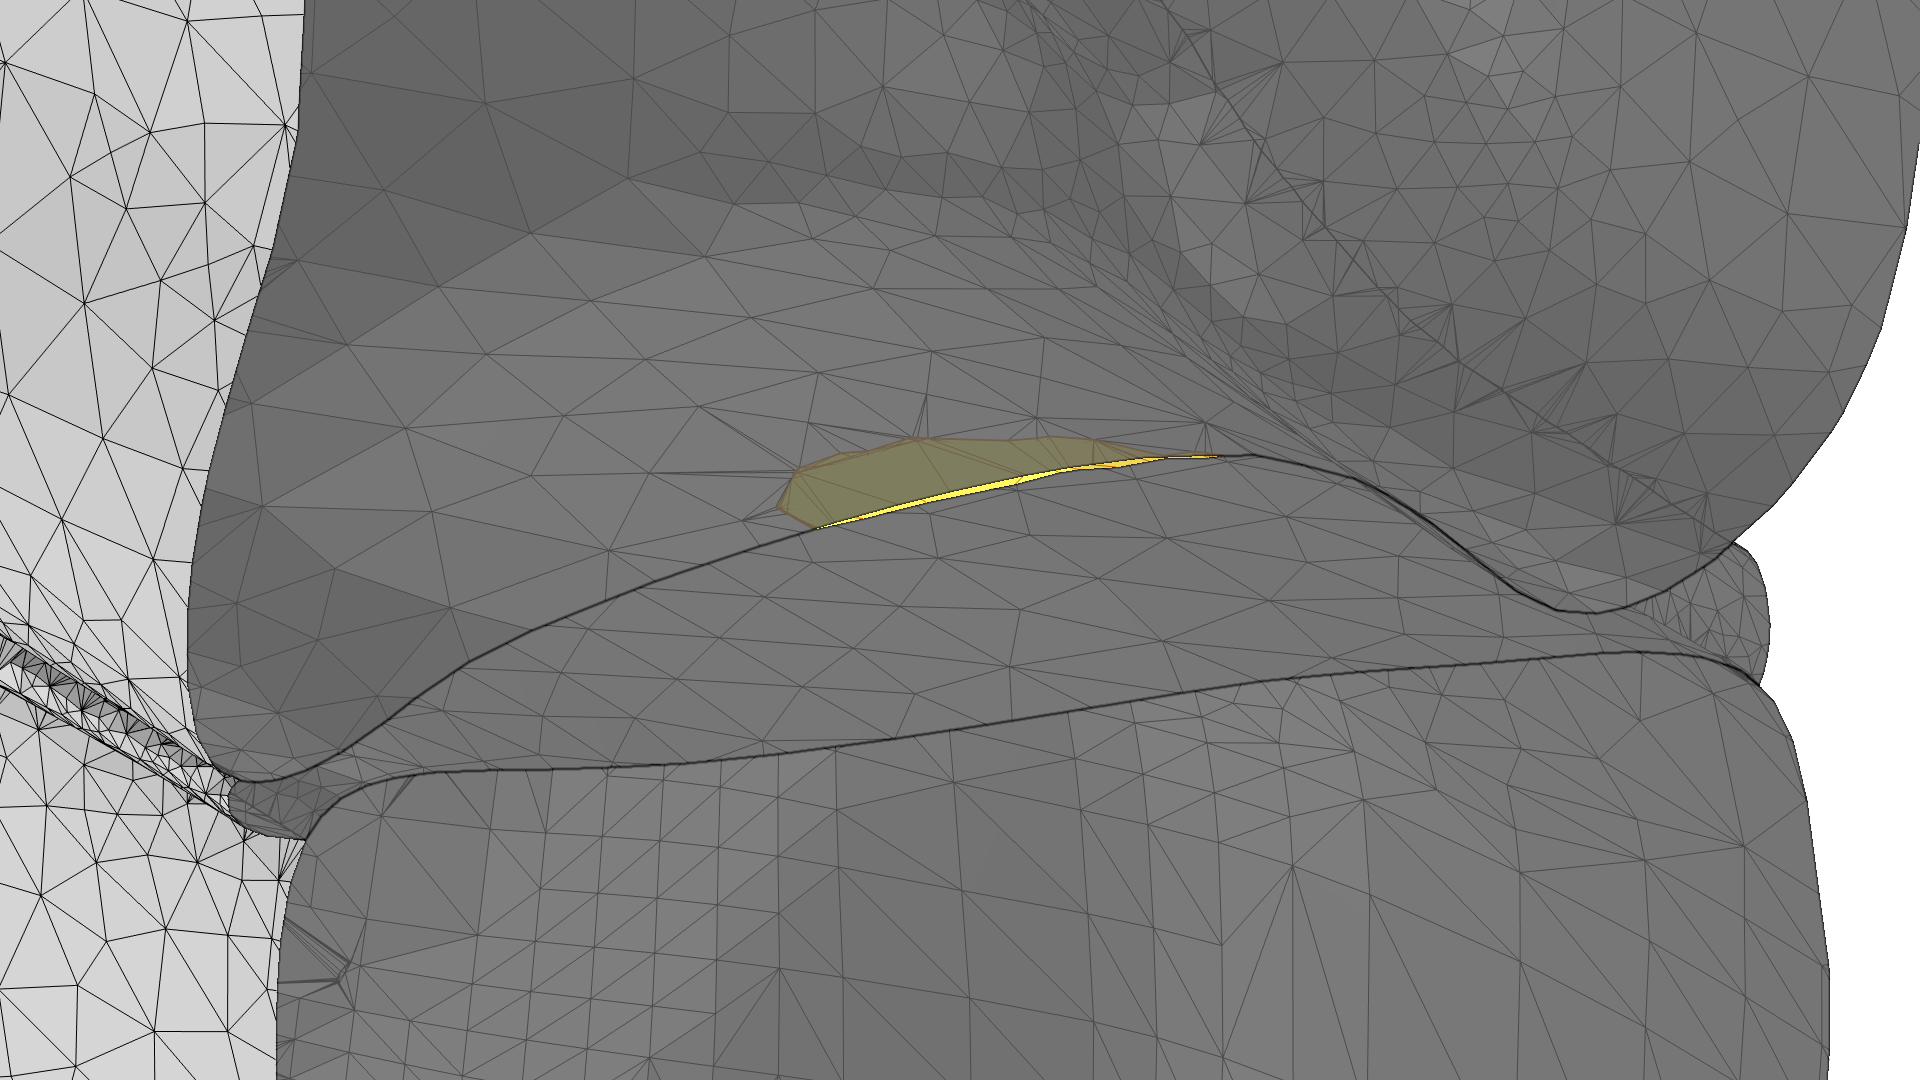
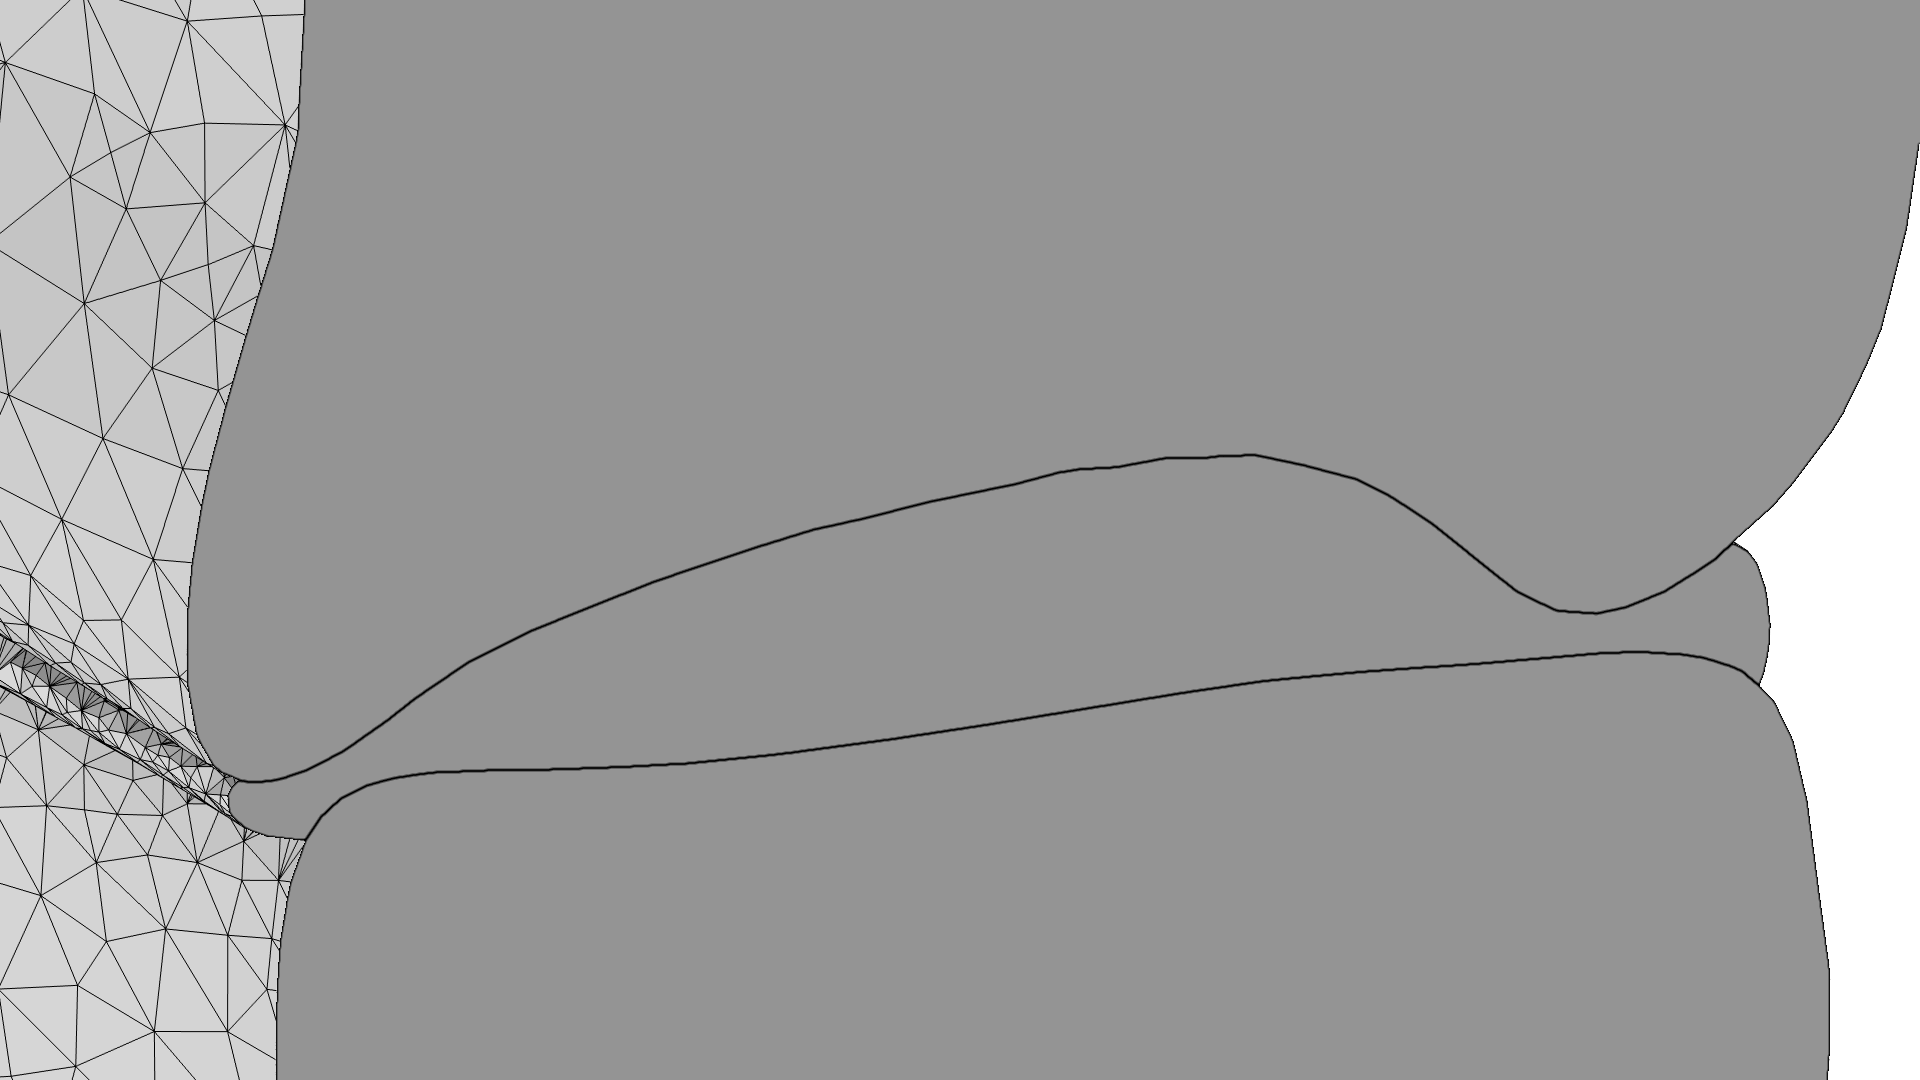
合并两个面(黄色)以封堵椎骨和椎间盘之间的间隙(左)。间隙封堵后生成的网格(右)。
合并域并创建选择
不出所料,示例网格中牙齿的域被骨骼表面分割(下方左图)。我本可以保持域的分割状态,但我使用了 连接实体 操作将牙齿的域合并为两个域(下方右图)。之后,我可以定义域和边界选择,用于设置材料和物理场。本示例中,我创建了域选择以方便指派配材料属性。
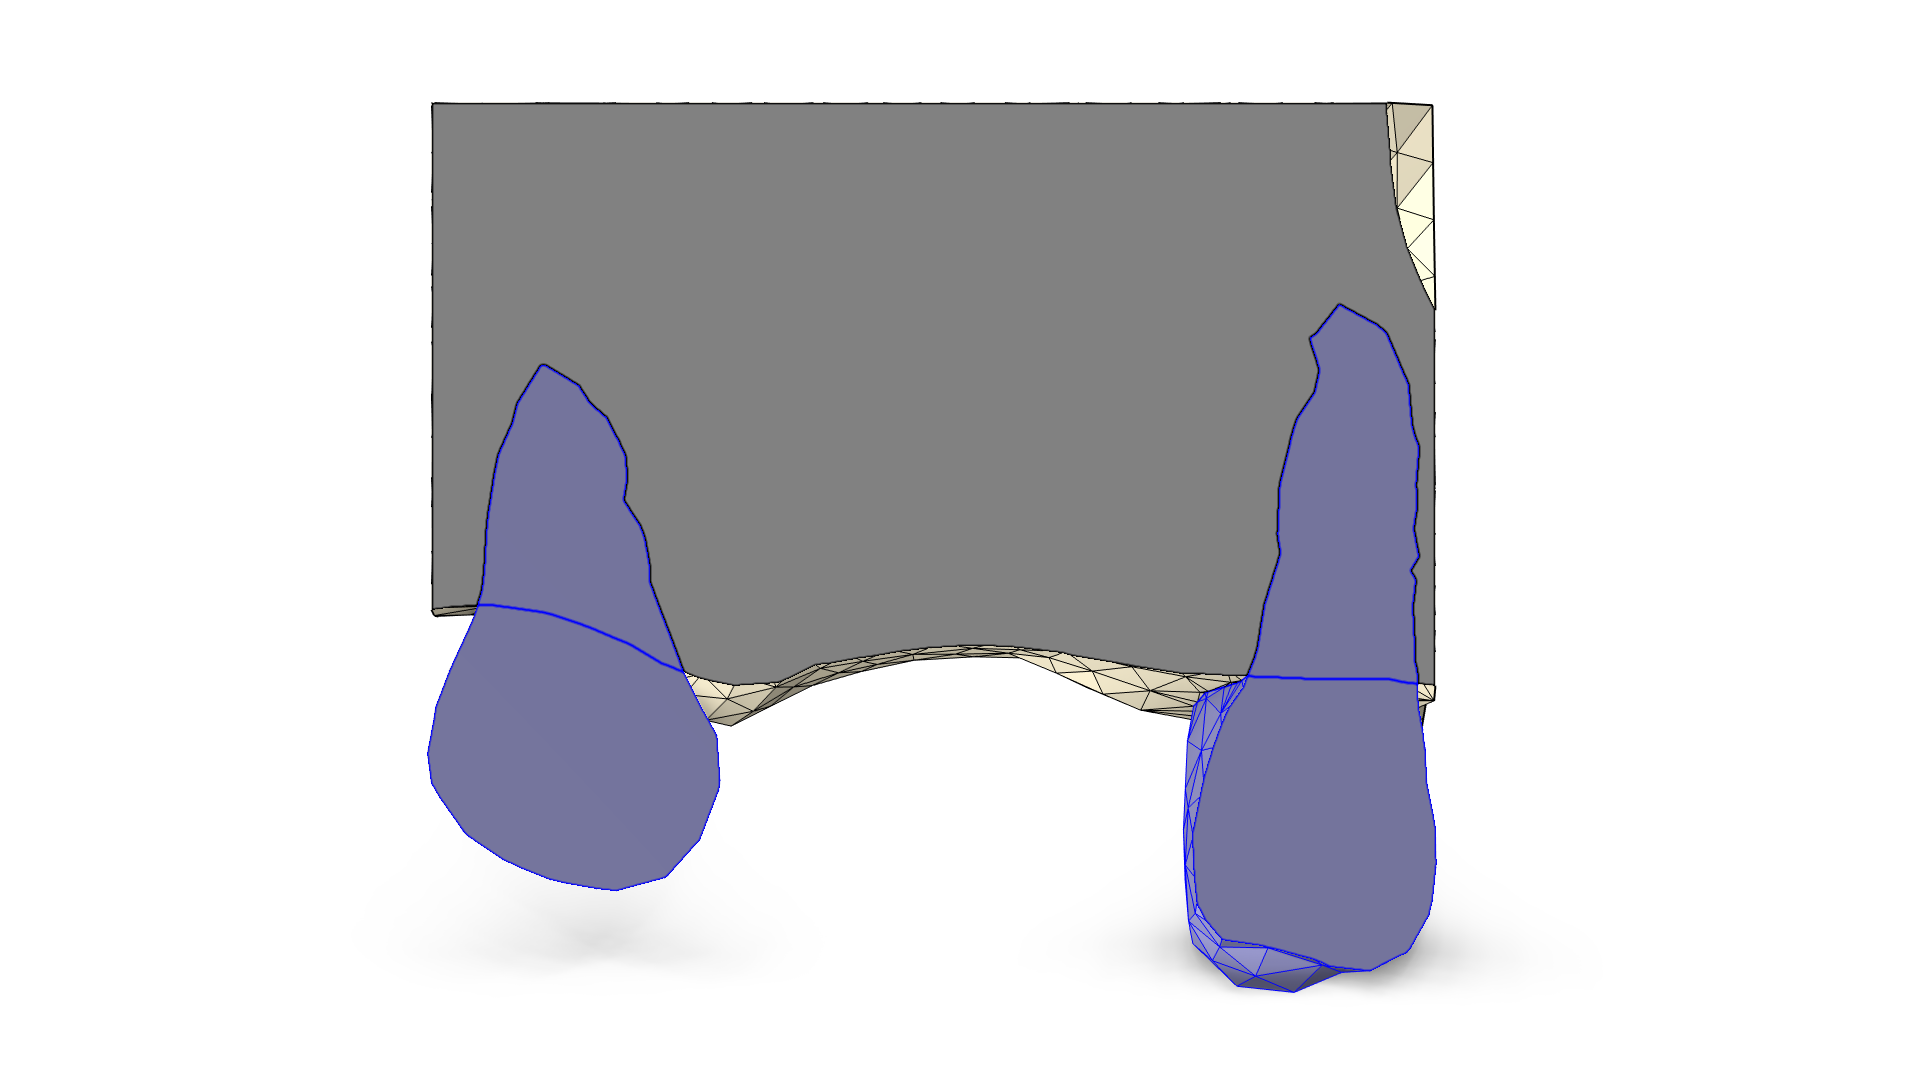
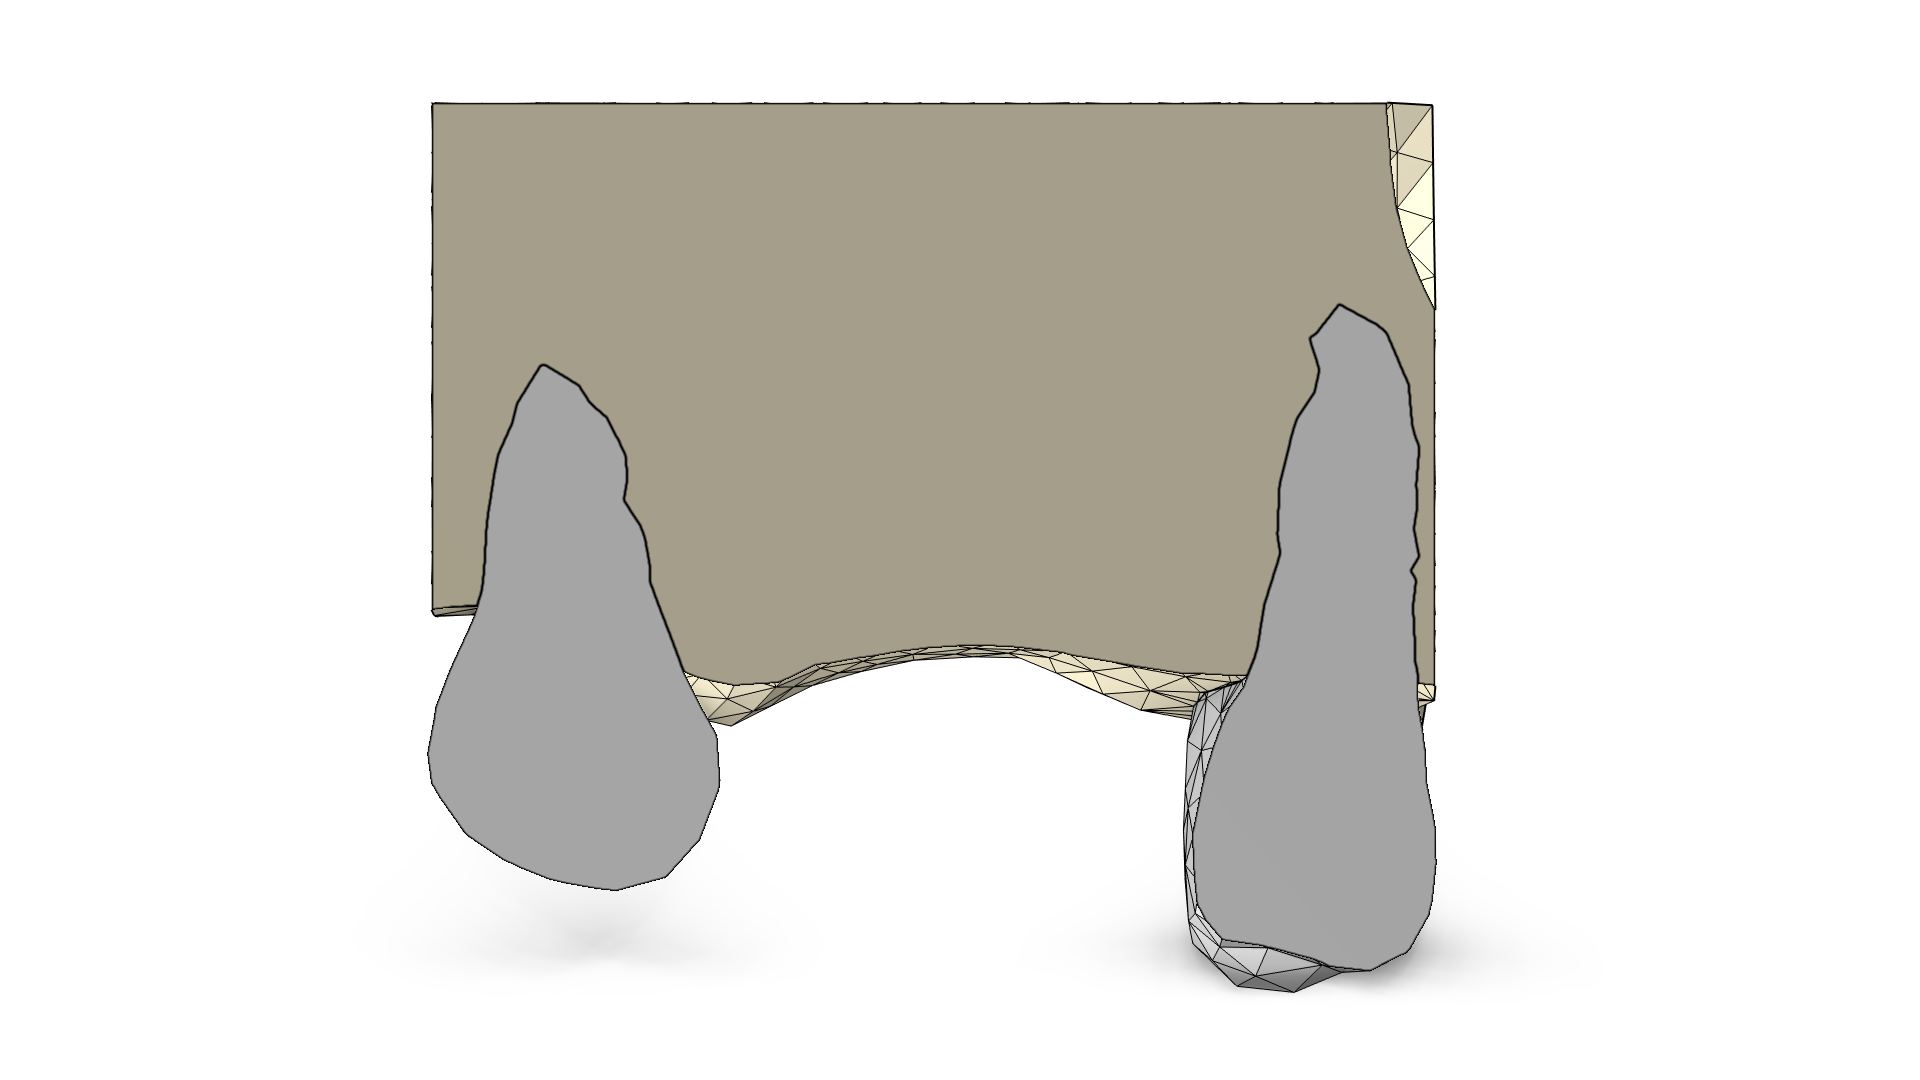
合并牙齿的域(左)。已指定颜色选择的域:所有域已被指定颜色,横截面也会同步显示这些颜色(右)。
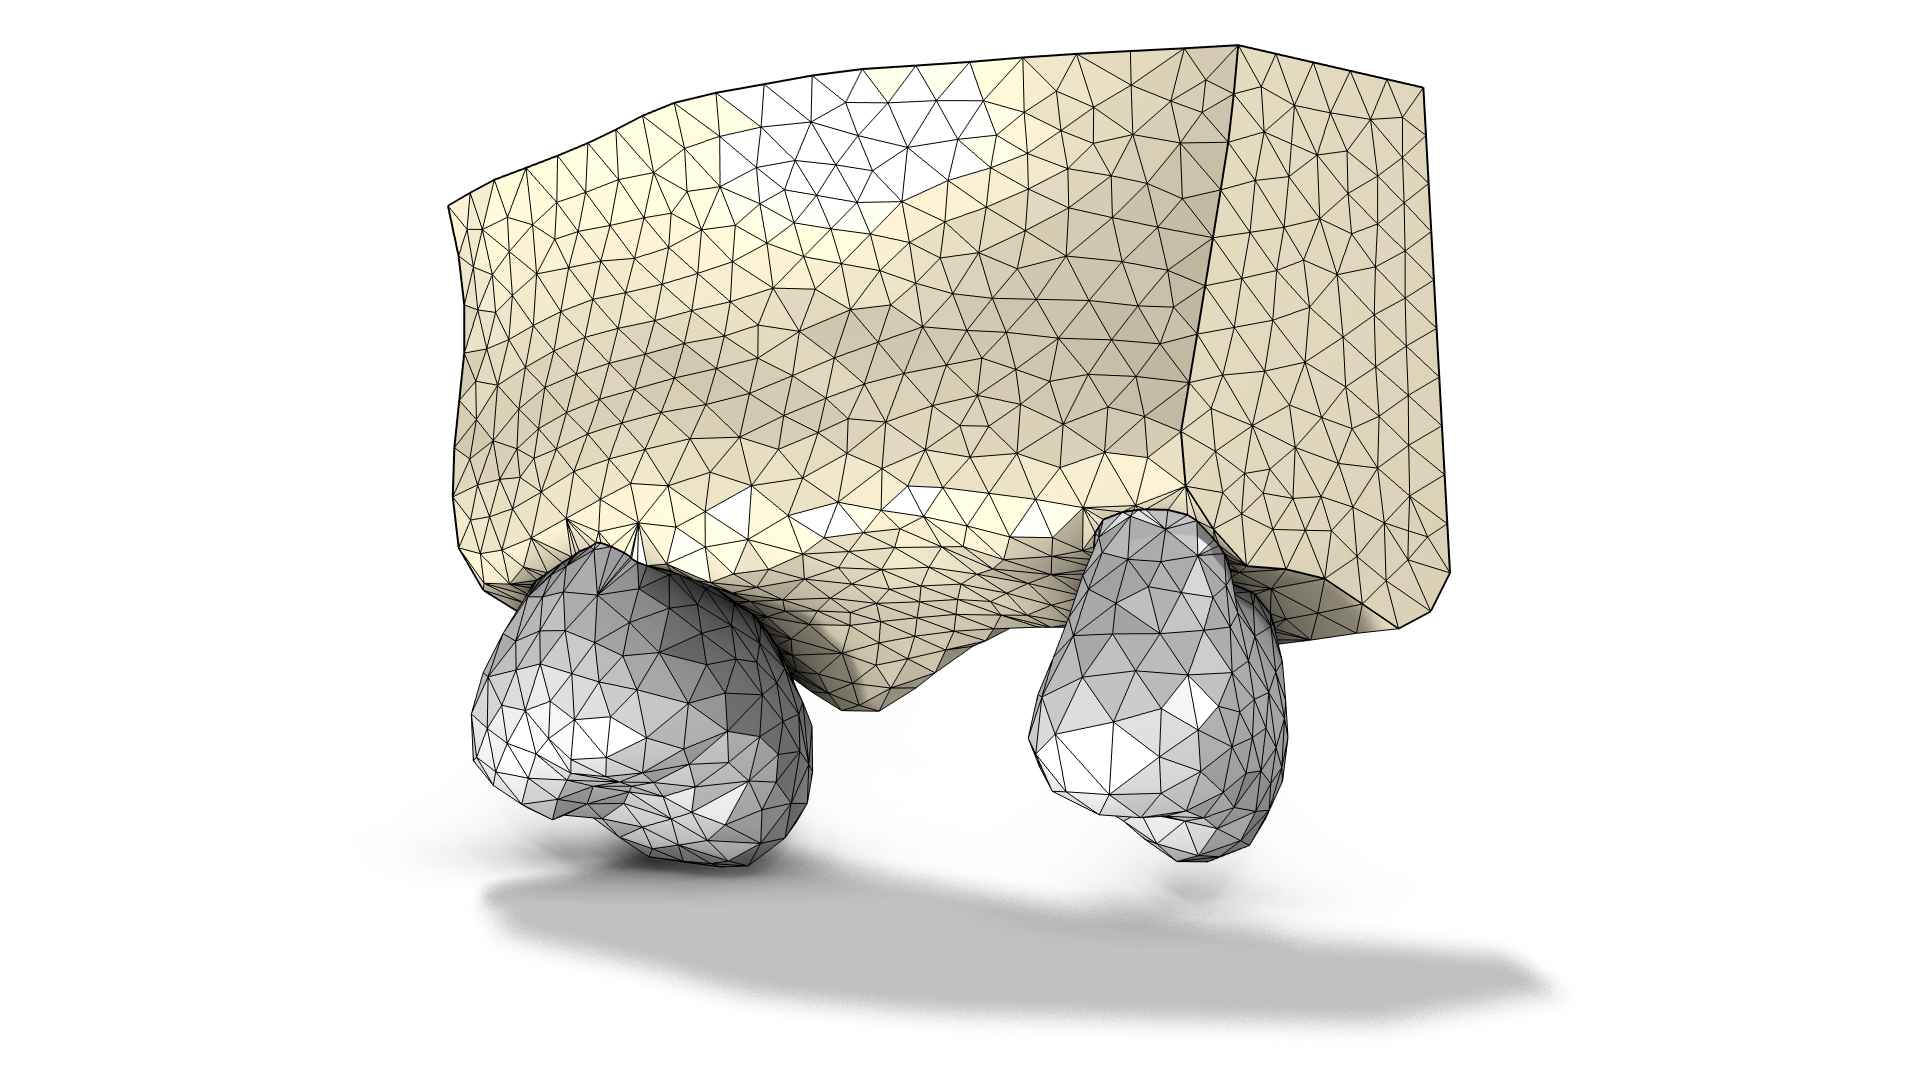 最终的基于网格的几何。
截止目前,这一基于网格构建的几何模型已完全满足仿真使用要求,后续仅需在 网格 1 节点中构建计算网格即可。
总结与思考
COMSOL Multiphysics® 提供了多个用于修复和编辑导入网格的功能。在本篇博客文章中,我演示了如何旋转导入的网格、移除单元、合并实体、执行网格布尔并集运算以及创建计算域。如果您尚未执行操作,可查看本文的 示例模型文件。请注意,对此网格进行的所有编辑可能不适用于其他网格,添加操作的顺序也可能因具体网格而异。我已对网格进行预处理,以便稍后在缺失牙齿的位置添加牙种植体,其目标是生成可用于固体力学仿真的计算网格。关于本文中完成预处理的网格与导入的 CAD 几何相结合的内容,将在 本系列的第二部分 中进行介绍。
了解更多
如果您有兴趣了解更多关于处理导入网格的信息,请查看以下资源:
- 观看视频,了解 如何修复导入的 STL 网格并与 CAD 文件合并。
- STL 导入系列教程,其中展示了如何修复、编辑 STL 网格,并将其相互之间以及与软件中创建的几何相融合。
- 在微观尺度上分析多孔结构,展示 STL 文件导入和生成物理场控制网格。
- 喷雾颗粒在人体呼吸道中的沉积,借助 用球进行网格分割 插件来修复 STL 网格。
- 如何基于扫描图像数据创建和优化网格,这篇博客展示了从文件中的数据创建网格并对网格化表面形状进行平滑处理的两种方法。
参考资料
- kbrowne, “Skull and Eyes – Visible Human Male. Version 1.03,” NIH 3D, 12, Apr. 2026; https://3d.nih.gov/entries/3DPX-020591.
COMSOL Multiphysics® 软件具备创建和使用数据驱动代理模型的功能,这类模型是对更复杂且计算成本更高的仿真过程的一种简单、高效计算的近似模拟。得益于其相对简洁的特性,代理模型具有许多实际用途,例如,增强仿真 App 的交互性、加快优化进程以及加速不确定性量化任务。
创建代理模型的工作流程
如何在 COMSOL® 中创建代理模型?从一个已完成的参数化单物理场或多物理场模型开始,其工作流程可概况为以下几个步骤:
- 添加并运行 代理模型训练 研究。该步骤基于试验设计 (DOE) 方法对模型参数空间进行采样。
- 添加一个合适的代理模型,并利用存储在 设计数据 表中的仿真数据对其进行训练。也可以选择使用其他数据(如实验数据)对代理模型进行训练。
- 在仿真 App 或数字孪生中使用该代理模型,或将其用于其他目的。
下图也展示了这一工作流程。
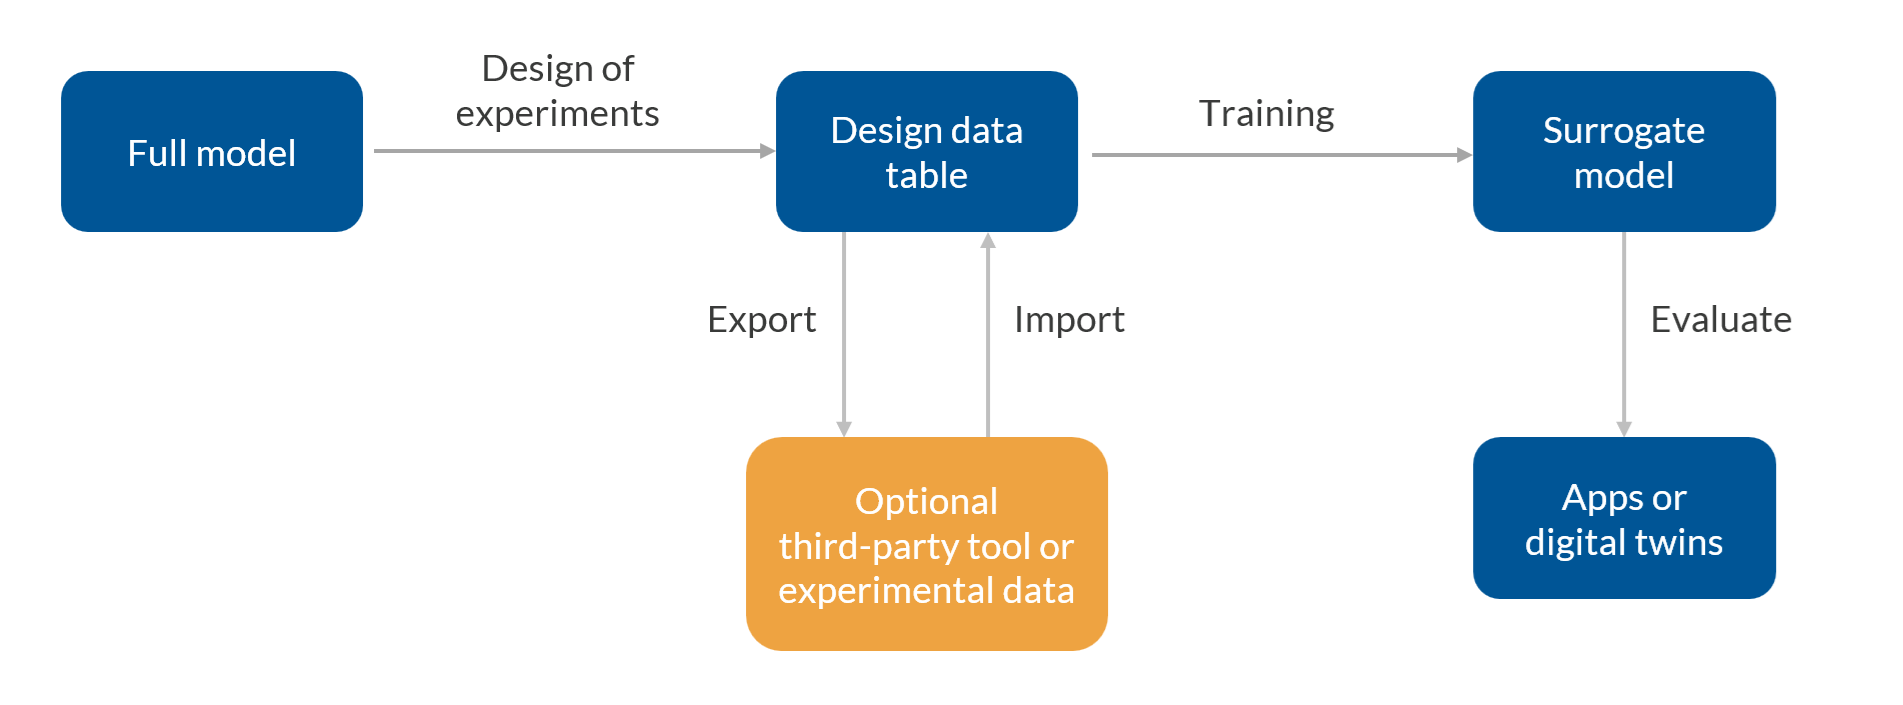 使用代理模型的工作流程。
在仿真 App 中使用代理模型
代理模型的一个实际应用是加速使用 App 开发器创建的仿真App。在下图所示的微带贴片天线 App 示例中,对代理模型的函数调用替代了求解完整有限元模型的需求,从而在改变天线尺寸或材料属性时,实现了近乎瞬时的响应速度。在下图中,可以看到该 App 如何展示经训练好的代理模型得出的天线增益方向图,并将其与原始模型的计算结果并列显示以供比较。
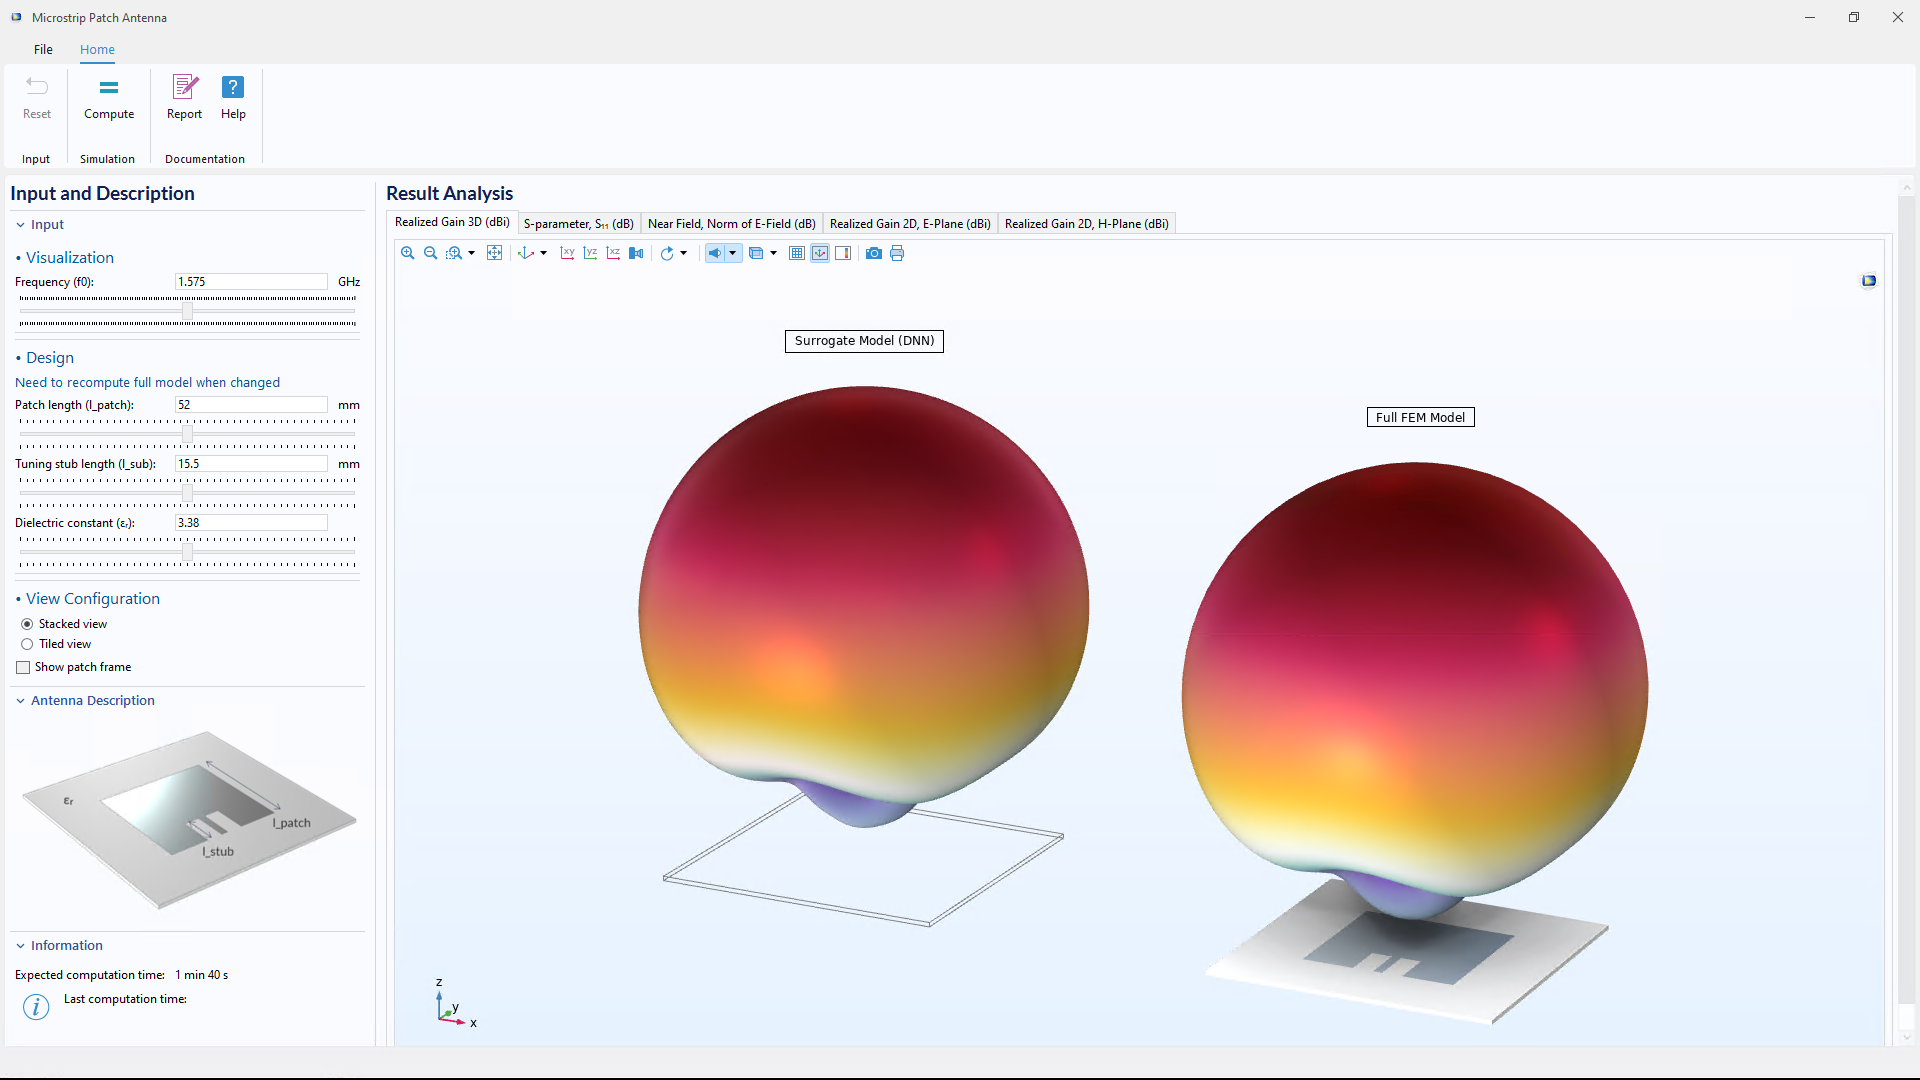 一款将代理模型与完整仿真模型的计算结果进行对比的仿真 App。
下图展示了另一个使用代理模型实现加速的仿真App示例。在这个案例中,一组代理模型被用来重构 MEMS 执行器中的电势、温度和应力分布。用户可以通过滑块,交互式地调整 CAD 模型的四个几何尺寸参数以及施加的电压。得益于代理模型,该 App 的响应非常迅速,提供了比使用完整仿真模型更为流畅的交互体验。
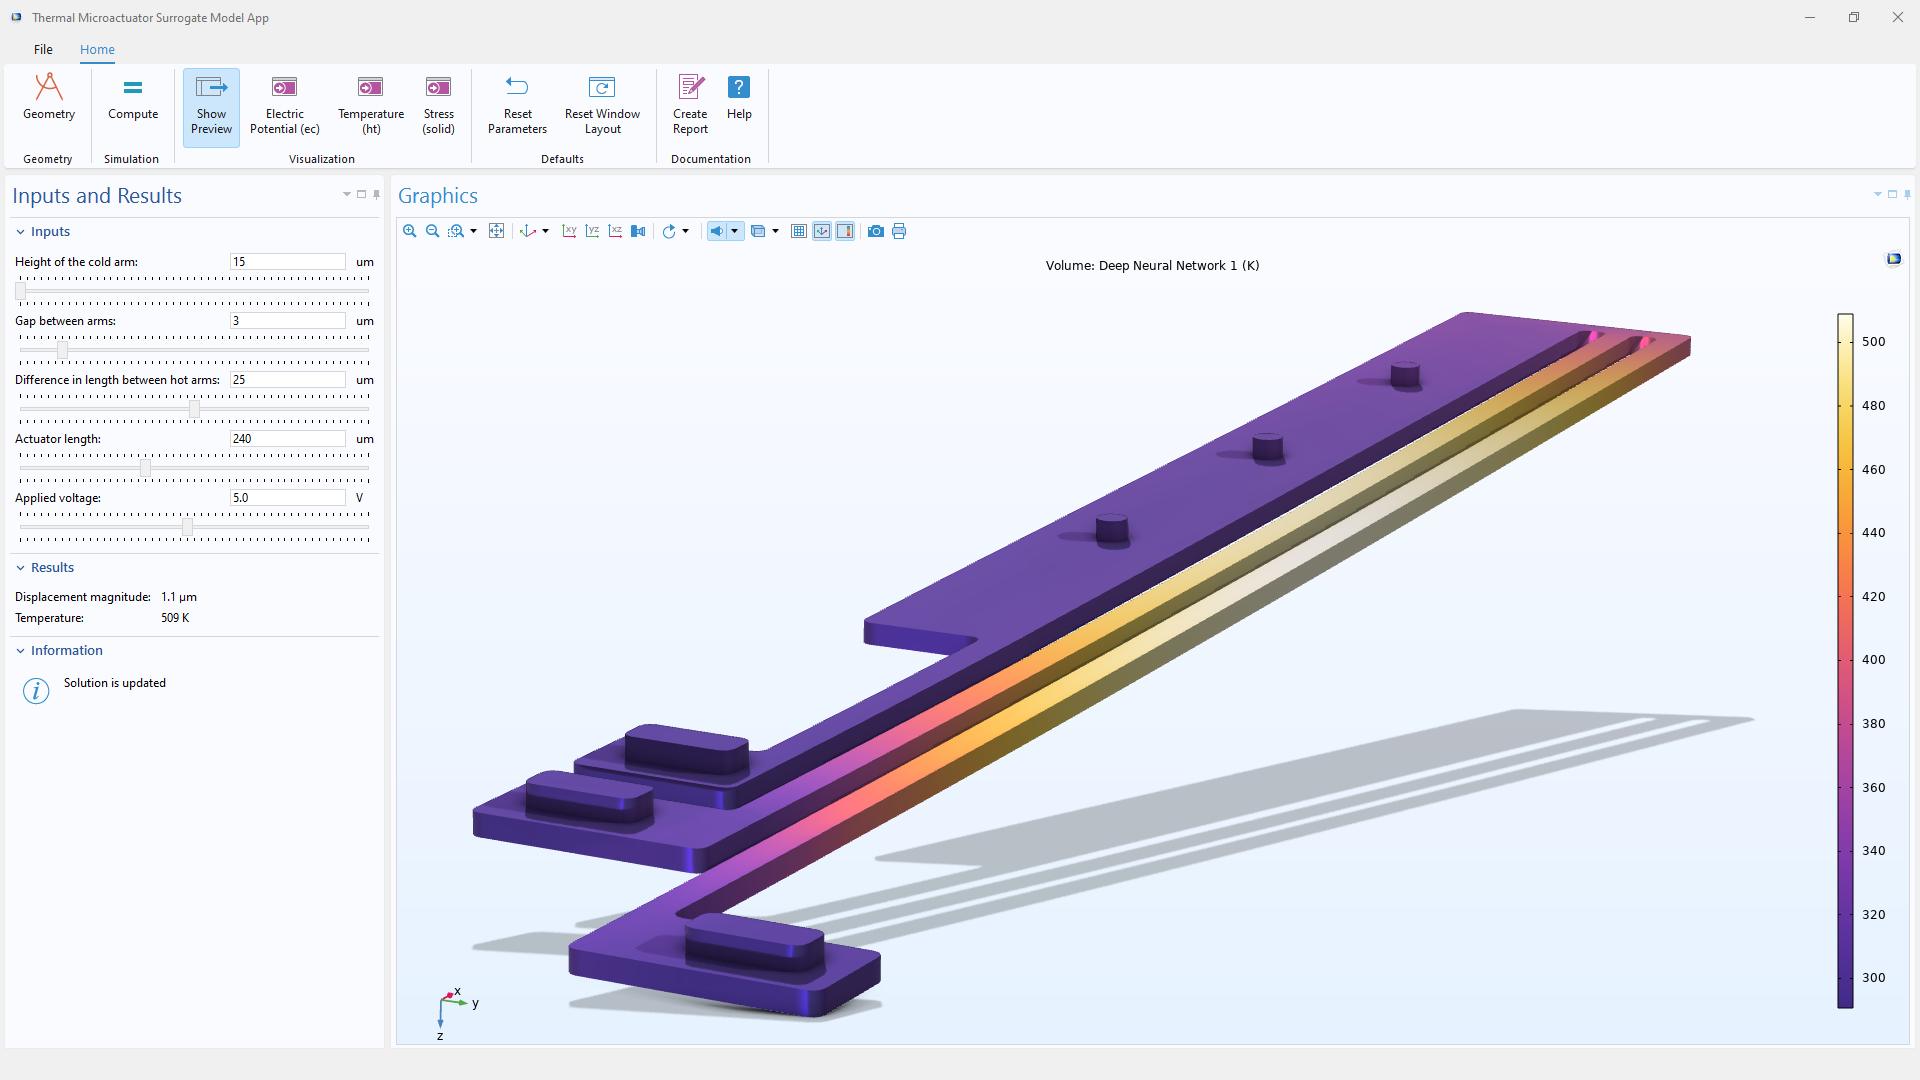
MEMS 执行器仿真 App ,采用多个代理模型,可快速可视化并评估温度、应力及电场等物理场量。
在上述 MEMS 执行器仿真 App 中,可视化效果与结果评估均由一组后台调用的代理模型函数生成。下图展示了一个与温度场对应的函数。
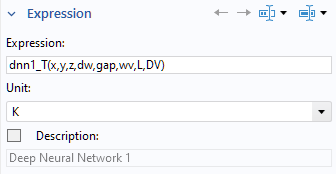 对深度神经网络(DNN)代理模型函数的函数调用,在 MEMS仿真App中于后台使用。
通过表达式 dnn1_T(x, y, z, dw, gap, wv, L, DV)调用一个名为 dnn1_T 的深度神经网络函数,括号内列出了八个输入参数:
- 三个空间坐标:x, y 和 z
- 四个 CAD 尺寸: dw,gap,wv 和 L
- 施加的电压:DV
这类函数调用替代了对完整仿真模型(在本例中为有限元模型)所定义的场量的调用。
每个代理模型都可以定义多个函数,且每个函数可以包含任意数量的输入参数。这些函数通常代表物理量,例如电场、温度或应力。由于代理模型函数是可微分的,因此非常适合用于基于梯度的优化流程,例如,需要求解输入参数灵敏度的反演建模。
代理模型的类型
COMSOL® 提供三种类型的代理模型:深度神经网络 (DNN)、高斯过程 (GP) 和 多项式混沌展开 (PCE)。DNN 代理模型已集成在平台产品中,不需要任何附加产品。GP 和 PCE 代理模型则包含在不确定性量化模块中,该模块会通过专用求解器或研究自动创建和训练这项模型,用于不确定性量化分析。不过,这三类代理模型中的任何一种,都可以基于任意类型的仿真数据或实验数据进行训练。
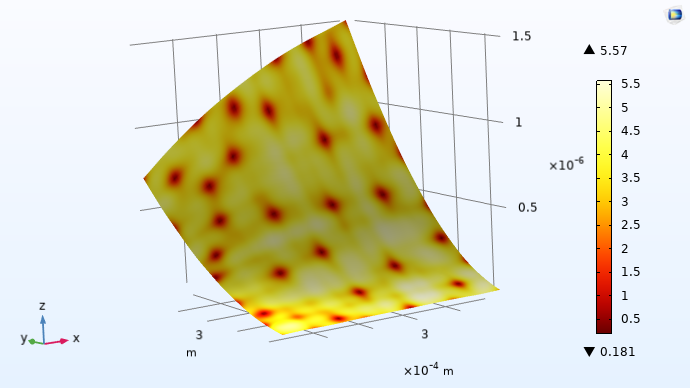 高斯过程代理模型的响应面,展示了不确定性估计(标准差)。
代理模型训练完成后,会作为函数出现在 全局定义 节点下,可在整个模型中随时调用。不同类型的代理模型各有优势,具体选择取决于待解决的问题:深度神经网络模型在处理带有大规模训练集的复杂高维问题时表现出色;而高斯过程和多项式混沌展开模型则更适用于需要获取预测结果置信度或不确定性的场景。
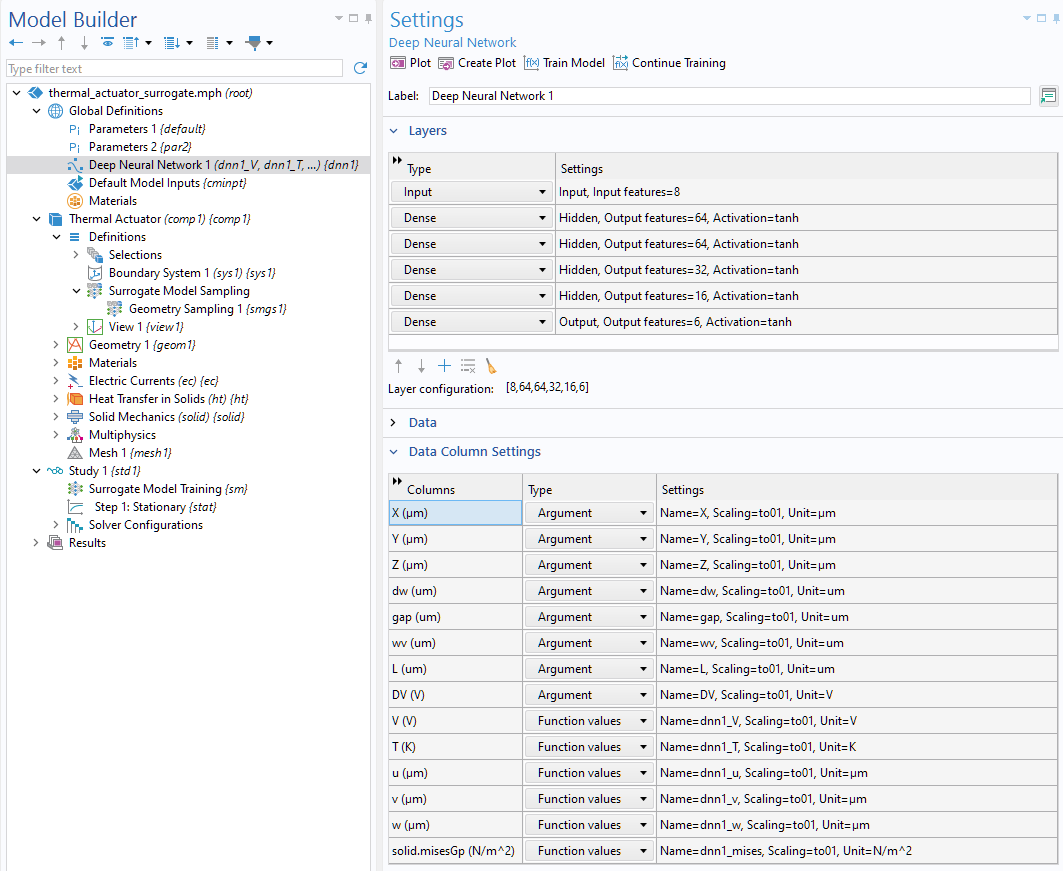 一种深度神经网络代理模型定义,包含八个输入参数中的六个函数。用户界面支持自定义网络层数以及每层的神经元数量。
需要注意的是,对于小型数据集,高斯过程模型往往更容易构建,且其表现优于深度神经网络模型。
接下来,我们进一步探究用于训练这些模型的数据是如何生成的。
生成训练数据
代理模型训练 研究用于生成训练代理模型所需的数据。它利用基于 试验设计(DOE)的方法执行参数化扫描,并且可以配置为对几乎任意组合的输入和输出参数进行扫描。最终会生成一个仿真数据表,作为模型训练的基础数据。代理模型不受物理场的限制,可广泛应用于电磁学、结构力学、声学、流体流动、传热、化学工程等领域,或是任意多物理场耦合的场景。
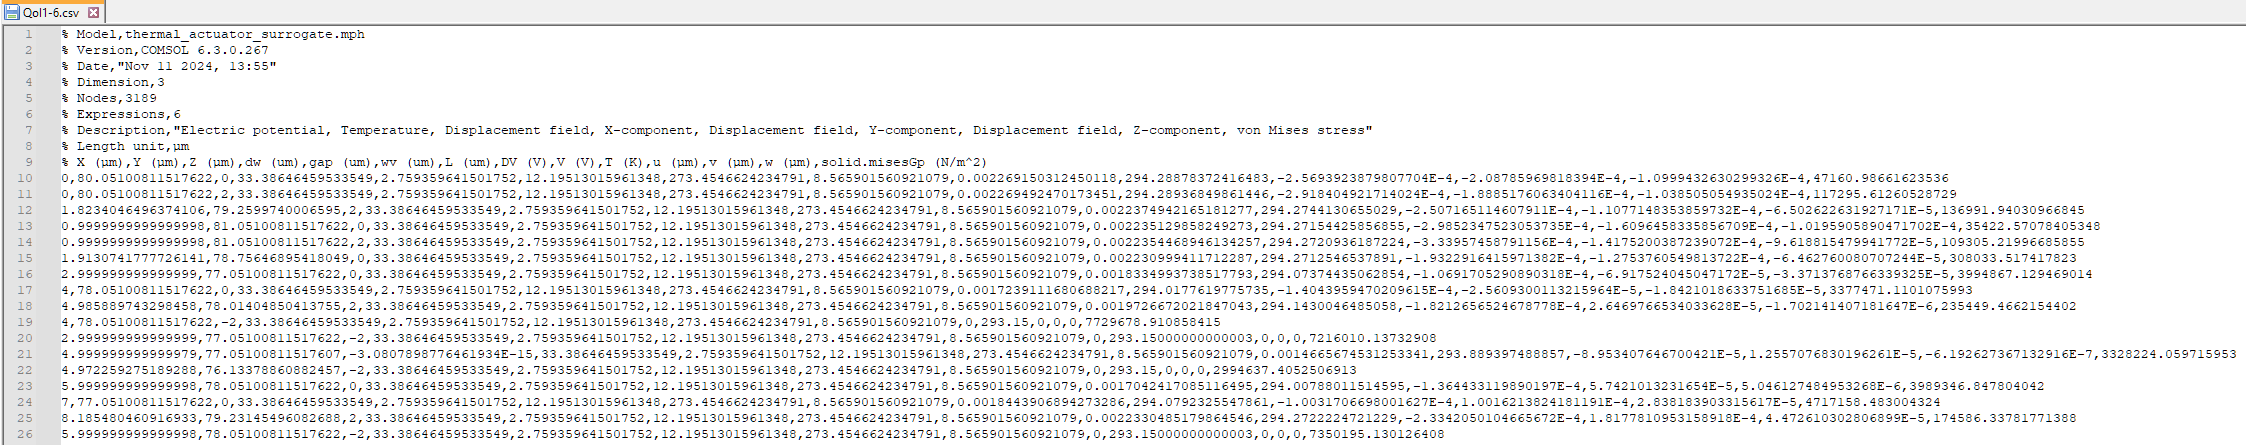 由代理模型训练研究生成的数据文件的前几行。
训练代理模型
训练是将收集到的数据拟合到代理模型中的步骤。一旦训练完成,代理模型就可以替代原始仿真,在许多情况下,既能保持足够的精度,又能显著提升运算速度。代理模型既可以在数据生成步骤后自动完成训练,也可以在单独的步骤中手动添加并进行训练。
代理模型的保真度取决于训练数据的数量和质量。高保真度的模型通常需要更多的数据,这些数据可以来自仿真、物理实验,或者两者的结合。
在使用代理模型时,数据生成步骤通常比训练步骤更耗时。不过,这两个步骤都可以加速。可以通过在集群上运行仿真,并行计算多个设计点,从而加速数据生成。此外,还可以使用 GPU 来加速 DNN 代理模型的训练,这能显著减少大数据集的训练时间。
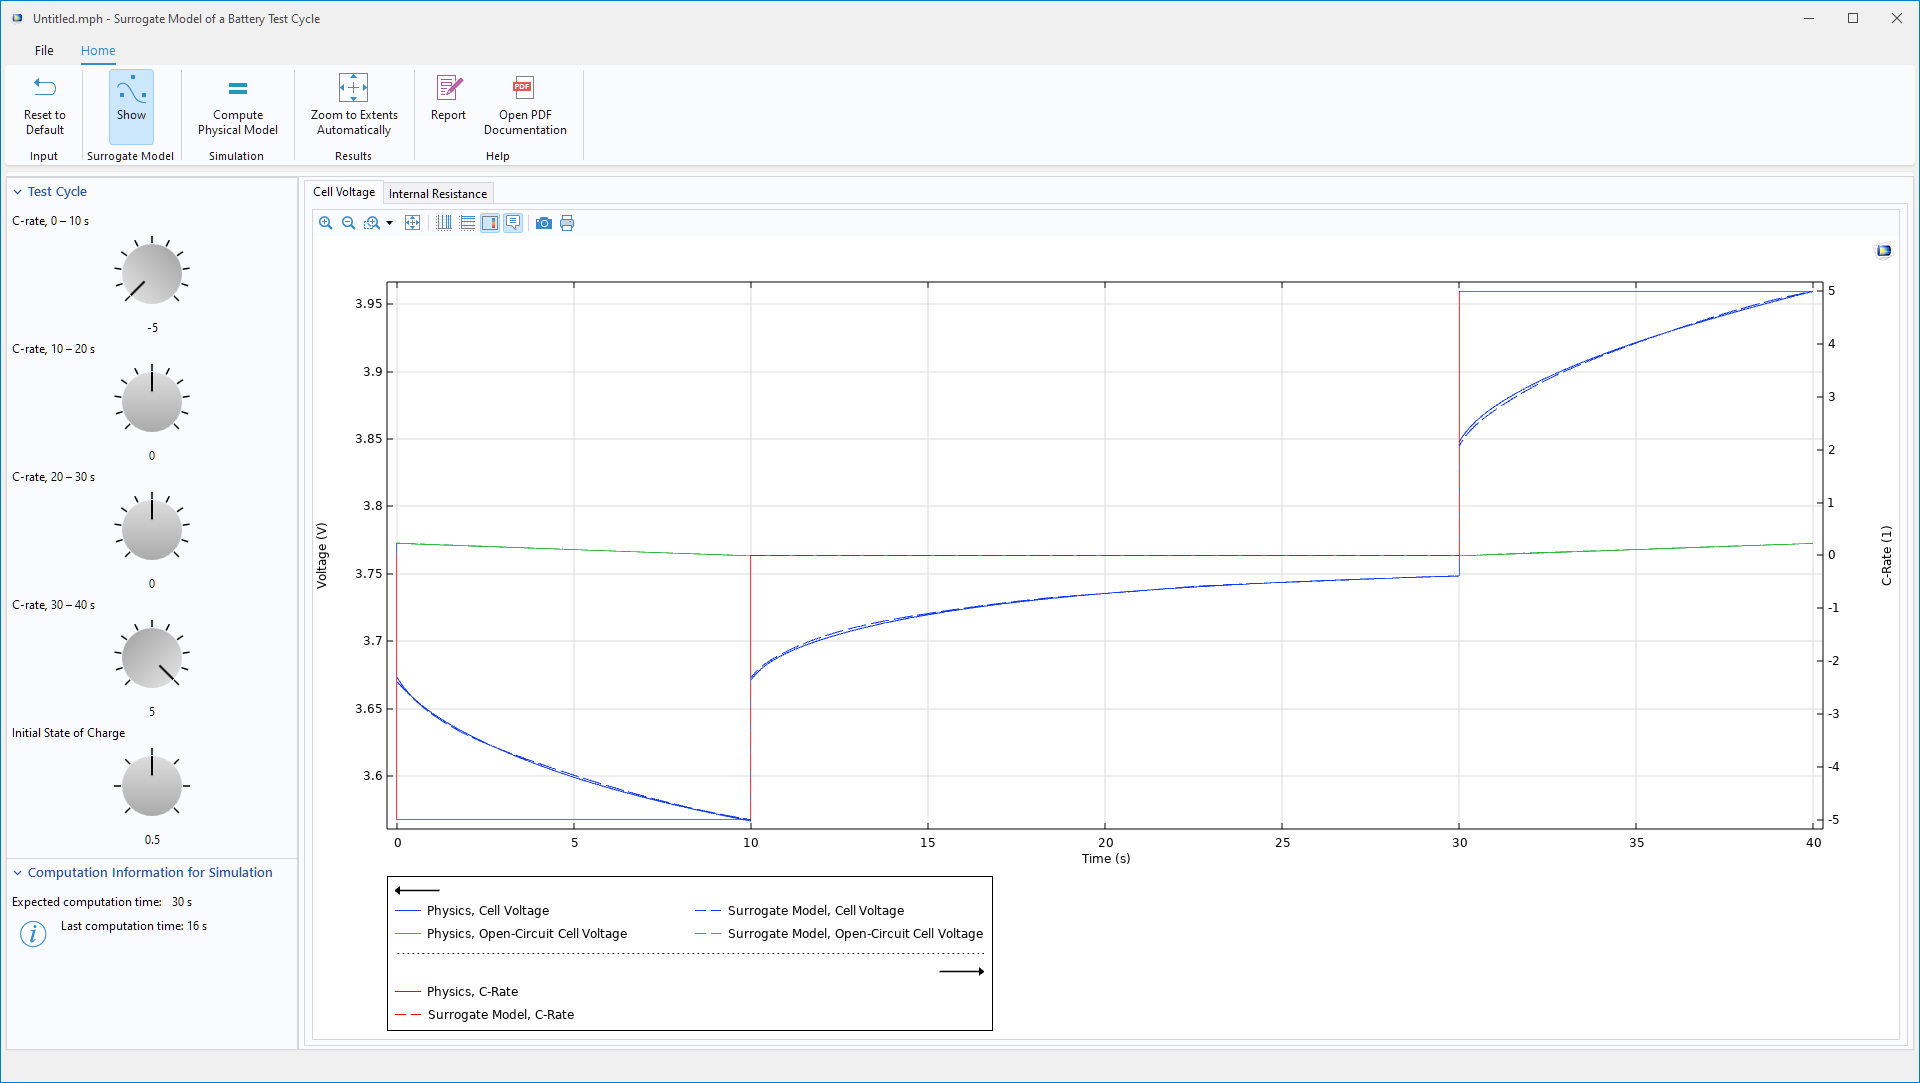 一款用于分析电池测试循环的仿真App,着重展示深度神经网络代理模型如何用于重构时变物理量。
深入探究代理模型
在本篇博文中,我们简要介绍了 COMSOL® 软件中构建代理模型的相关功能。若想更全面了解该功能,可查看学习中心关于代理模型的建模课程,这是一套包含 8 个部分的自主学习课程,内容涵盖代理模型创建入门、基于深度神经网络(DNN)拟合数据、模型不确定性评估以及几何采样等多个方面。
提示:若想了解使用代理模型进行仿真的理论背景,可查看学习中心的课程:代理模型的仿真理论。