AI 技术的进步有望在包括工程、制造和科学研究在内的各个行业带来显著的效率提升。AI 智能体可以自主动作(例如,在软件工具中执行任务,同时让工程师参与重要决策),使其非常适合迭代仿真和设计研究。在这篇博客文章中,我们将讨论如何建立 OpenAI™ Codex 智能体与 COMSOL Multiphysics® 软件之间的连接,以及如何利用智能体能力执行非线性求解器调优,加速 CFD 仿真。
智能体循环
直到最近,大多数 AI 辅助工作流都集中在对话式界面上:用户向 AI 工具提出建模相关问题,并接收生成的代码或指导,仍然掌控着每一个单独步骤。COMSOL Multiphysics® 中的 智能助手 窗口遵循这一范式,使工程师能够在软件内提出建模问题、生成和调试 COMSOL API 代码,并简化重复性任务。
AI 辅助工作流的下一步是从对话转向行动。AI 智能体可以规划任务序列,通过软件工具执行这些任务,检查结果,并决定下一步该做什么。简而言之,智能体可以被视为包裹在大型语言模型(LLM)外层的包装器,也可称之为一套专属的“运行框架”,用于执行由大语言模型推导出的操作。大语言模型编写一段代码,并将其包装成特定格式由执行工具调用,从而触发运行框架,例如,打开命令行并执行命令来运行这段代码。
理解智能体与 COMSOL® 之间的交互
得益于 COMSOL Multiphysics® 软件提供了丰富的编程接口 COMSOL API,使其非常适合探索向智能体工作流的转变。本文中,我们将探讨智能体如何利用 COMSOL API 作为助手协助工程师完成仿真工作流。
在 COMSOL Multiphysics® 中设置智能体工作流有多种方式。对于交互式工作流,建议使用 客户端-服务器设置,以便检查智能体的进度以及存储在 COMSOL Multiphysics® Server(注意:不要与 COMSOL Server™ 混淆,后者是用于部署仿真 App 的附加产品)中的模型状态。用户和智能体都可以连接到 COMSOL Multiphysics® Server,查看模型状态并进行更改。
智能体在与运行中的 COMSOL 模型之间的典型交互过程中可以实现:
- 使用 适配 Java 的 COMSOL API 生成 Java 程序的源代码
- 使用 COMSOL Multiphysics® 软件文件夹中附带的 Java 命令编译并运行代码。智能体可以据此:
- 连接到 COMSOL Multiphysics® 服务器
- 查询模型属性、运行研究,和/或进行受控更改
- 与服务器断开连接
- 对输出进行推理,规划并执行后续步骤
如何连接 COMSOL® 与 Codex
我们已经介绍了智能体与 COMSOL® 模型交互的基础知识。接下来,我们将介绍在软件中设置智能体工作流的步骤。
由于我们已有可用的智能体,因此不必手动完成设置。相反,我们可以根据架构描述向智能体寻求帮助。为此,我们首先启动一个 COMSOL Multiphysics® Server 实例,连接 COMSOL® 用户界面并加载一个模型(另请参阅 以客户端-服务器模式运行 COMSOL Multiphysics®)。然后,我们安装并设置一个智能体。在本例中,我们将使用 OpenAI 的 Codex,由它可以创建一个技能,使我们能够操控位于服务器上的模型对象。技能 将指令和脚本打包在一起,便于复用和共享。
以下是我们用于创建该技能简单版本的提示词:
Create a lightweight, local Codex skill named comsol-api. Install it as a repo-scoped skill. The skill lets Codex inspect and modify a COMSOL Multiphysics model located on a COMSOL Multiphysics server through the COMSOL API *for* use with Java.

 The skill should work in a client-server configuration. The model is located on an already running COMSOL Multiphysics Server. The main part of the skill is a small wrapper script that compiles Java code using the COMSOL’s bundled Java compiler and API plugin classpath, and runs this program. The Java code should connect to the server, manipulate the model object and disconnect again. Before performing any changes, connect to the server and read the model tag.

 Save the .java file of each agent interaction with the server in a workspace folder alongside a log of the output of the Java programs and the COMSOL progress log (showing computation time, memory requirement, degrees of freedom) for later reference.

 Research here to learn more about the COMSOL API.

 https://www.comsol.com/support/learning-center/article/overview-of-the-comsol-api-107912

 Based on that, create an implementation plan and implement it. The skill should be intentionally light and only focus on running Java code against the already running server. No need for tests. Don’t install additional packages. Keep it package free.

 Test the skill by adding a parameter and reading back the same parameter.
编者注:提示词的中文翻译如下:
创建一个轻量级的本地 Codex 技能,命名为 comsol-api,并将其安装为仓库范围的技能。该技能让 Codex 能够通过与 Java 配合使用的 COMSOL API 检查并修改 COMSOL Multiphysics Server 上的 COMSOL Multiphysics 模型。

 该技能应在客户端-服务器配置中工作。模型位于已运行的 COMSOL Multiphysics Server 上。该技能的主要部分是一个小型包装脚本,可使用 COMSOL 附带的 Java 编译器和 API 插件类路径编译 Java 代码,并运行获得的程序。Java 代码应连接到服务器,操控模型对象,然后再次断开连接。在执行任何更改之前,需要连接到服务器并读取模型标记。

 将每次智能体与服务器交互的 .java 文件保存在工作区文件夹中,同时保存 Java 程序输出的日志和 COMSOL 进度日志(显示计算时间、内存要求、自由度),以供后续参考。

 在下面这个链接可以了解有关 COMSOL API 的更多信息:

 https://www.comsol.com/support/learning-center/article/overview-of-the-comsol-api-107912

 基于此,创建实现计划并实施。该技能应有意保持轻量,仅专注于针对已运行服务器运行 Java 代码。无需测试。不要安装额外的软件包,并保持无软件包依赖。

 通过添加一个参数并读回同一参数来测试该技能。
Luna——高性价比的新一代 OpenAI 模型,推理设置为 中等——能够在十分钟之内实现一个技能。
 Codex 智能体正在实现并验证一个技能。
为了测试该技能,智能体添加了一个全局参数,然后从 COMSOL Multiphysics® Server 上的实时模型中读回同一参数。在测试期间,该参数出现在了 COMSOL Multiphysics® 用户界面中。
智能体的可能性与挑战
现在我们已经建立了 COMSOL® 与 Codex 之间的连接,我们可以用它做什么呢?用户界面中的每一次点击都有对应的 COMSOL API 命令序列。由于 COMSOL API 的全面性(使得可以对任意物理场执行仿真工作流的任意操作),Codex 可以执行任意操作。
API 可以为智能体暴露各种信息以供检查,例如:
- 已加载的模型标记和组件结构
- 参数、表达式、描述和单位
- 特征类型、标签和标记
- 几何与网格序列
- 物理场接口和边界条件设置
- 研究和求解器配置
- 数值结果和求值表达式
- 警告、错误和求解器日志
这些信息可以被提取、推理和操控,使智能体能够根据需要规划、运行和调整实验,并将结果总结为报告。通过这种方式,智能体可以定义参数和设置、添加物理场接口,以及创建绘图或数值计算。此外,这种智能体工作流能够执行通常无法通过 参数化扫描 研究进行的扫描。在正确设置的情况下,还可以让这样的系统长时间运行。
示例演示:散热器模型
为了演示这一能力,我们将使用智能体来试验非线性求解器参数,以减少非线性迭代次数并加速模型计算。以 散热器 教学案例为例,任务是分析可用设置,选择三个最有前景的方案,并分别运行它们。虽然智能体可以遍历模型对象并识别相应节点,或搜索 COMSOL® 文档,但我们使用 将代码复制到剪贴板子菜单 提取了相关代码,以帮助智能体。这一功能在这里特别有用,因为我们实现的连接相当简陋。我们使用的提示词如下:
I am looking to speed up the computation, specifically reduce the number of nonlinear iterations necessary to achieve convergence. Analyze the parameters of the segregated solver, identify which might be good candidates to tune. Pick the most promising three and run three values each. Analyze the computation time, number of iterations in a report. Make only changes that are meaningful. I extracted the values that can be set in the segregated solver node.(编者注:提示词中文翻译———我希望加速计算,特别是减少达到收敛所需的非线性迭代次数。分析分离式求解器的参数,确定哪些可能是值得调优的候选参数。选择最具潜力的三个,并分别运行。在报告中分析计算时间和迭代次数。只进行有意义的更改。我已经提取了下面这些可在分离式求解器节点中设置的值)。

 model.sol("sol1").feature("s1").feature("se1").set("segterm", "tol");
 model.sol("sol1").feature("s1").feature("se1").set("maxsegiter", 200);
 model.sol("sol1").feature("s1").feature("se1").set("ntolfact", 1);
 model.sol("sol1").feature("s1").feature("se1").set("segtermonres", "auto");
 model.sol("sol1").feature("s1").feature("se1").set("segreserrfact", 1000);
 model.sol("sol1").feature("s1").feature("se1").set("segstabacc", "segcflcmp");
 model.sol("sol1").feature("s1").feature("se1").set("segcfltech", "interp");
 model.sol("sol1").feature("s1").feature("se1").set("subinitcfl", 5);
 model.sol("sol1").feature("s1").feature("se1").set("submincfl", 10000);
 model.sol("sol1").feature("s1").feature("se1").set("subforcecfl", true);
 model.sol("sol1").feature("s1").feature("se1").set("subkppid", 0.65);
 model.sol("sol1").feature("s1").feature("se1").set("subkipid", 0.15);
 model.sol("sol1").feature("s1").feature("se1").set("subkdpid", 0.15);
 model.sol("sol1").feature("s1").feature("se1").set("subcfltol", 0.2);
 model.sol("sol1").feature("s1").feature("se1").set("subadaptcfltol", true);
 model.sol("sol1").feature("s1").feature("se1").set("segcflaa", "on");
 model.sol("sol1").feature("s1").feature("se1").set("segcflaacfl", 9000);
 model.sol("sol1").feature("s1").feature("se1").set("segcflaaset", "pid");
 model.sol("sol1").feature("s1").feature("se1").set("segcflaadim", 10);
 model.sol("sol1").feature("s1").feature("se1").set("segcflaamix", 1);
 model.sol("sol1").feature("s1").feature("se1").set("segcflaadelay", 0);
 model.sol("sol1").feature("s1").feature("se1").set("segcflaafact", 1);
 model.sol("sol1").feature("s1").feature("se1").set("segcfljtech", "off");
 model.sol("sol1").feature("s1").feature("se1").set("consistencycheck", "strictinitially");
 model.sol("sol1").feature("s1").feature("se1").set("plot", "off");
 model.sol("sol1").feature("s1").feature("se1").set("probesel", "none");
当然,您的提示词可以包含其他资源,包括 COMSOL® 网站上的 学习中心 文章、博客文章 或 知识库 文章。
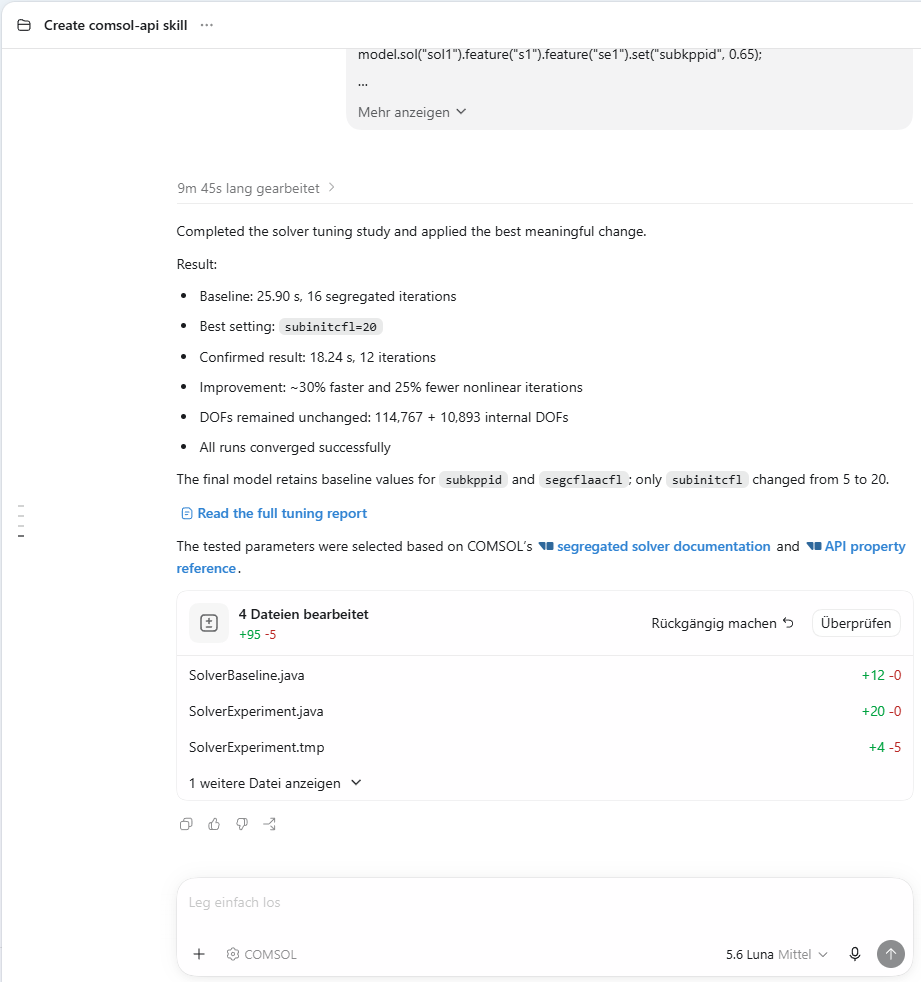 智能体执行求解器调优研究的结果。
在运行了九次实验后,智能体识别出一个相关设置,将非线性迭代次数减少了 25%,使计算时间加快了 30%!
我们可以运行的另一个测试是尝试 层流 接口中三种不同 可压缩性选项 之间的差异。虽然我们无法在用户界面中使用“参数化扫描”研究直接在下拉菜单中的选项之间切换,但我们可以要求 Codex 测试每个选项,打印芯片中的温度,并列出非线性迭代次数。为了指示 Codex 执行这些任务,以下是我们使用的提示词:
There are three different compressibility options in the Laminar Flow interface. Run a test and compare all of them. I added an Evaluation Group that evaluated the temperature in the chip that you can run with the command:

 model.result().evaluationGroup("eg2").run();

 Create a report with the average temperature, computation time and number of iterations for the three different compressibility options.
编者注:提示词的中文翻译如下:
层流接口中有三种不同的可压缩性选项,运行测试并比较所有选项。我添加了一个计算组用于计算芯片中的温度,你可以使用以下命令运行它:

 model.result().evaluationGroup("eg2").run();

 创建一份报告,包含三种不同可压缩性选项的平均温度、计算时间和迭代次数。
这些选项之间没有实质性变化,计算时间几乎相同。因此,我们将坚持使用默认选项。请注意,这只是一个关于如何执行扫描的示例,接口中的任何设置都应基于物理考量,而不是单纯基于计算速度。
使用智能体时的注意事项
尽管我们的实验取得了成功,但智能体工作流仍然存在挑战。其中一个挑战是空间感知和空间推理。对于人类用户来说,通过查看几何结构很容易为边界条件选择边界。在底层,边界的编号被指派给相应边界条件的选择。仅通过使用 API 来识别这个编号可能很困难,规避这一挑战的可能方法是严格使用命名的选择。或者,您可以在视图中激活实体编号,并指示智能体自动从不同视角导出图像。只要几何结构不是太复杂,这种方法就很有帮助。
检查输出以确认更改是否真正有意义也很重要。以非线性求解器调优为例,智能体可以简单地将终止技术从 容差 更改为 迭代,并将最大迭代次数设置为 1。这种方法会减少迭代次数,但不会给出数值上可靠的结果。监控关键量(例如芯片温度),并确保它们没有发生实质性变化,是过滤掉此类不良候选方案的一种可能方法。
由于像 Codex 这样的智能体所能做的不仅仅是输出文本,运行它们也存在一定风险。它们可能做出错误假设、删除文件、暴露敏感数据,或读取其爬取网站上的恶意提示。由于智能体本质上是随机系统,本身就有出现错误的可能性。为了更安全地使用这些工具,智能体应在沙箱环境中运行,仅为其开放必要的文件访问权限,并对高风险操作设置人工审批机制。
关于将 Codex 与 COMSOL® 连接的最终思考
我们在这里展示的是一个将 Codex 连接到 COMSOL Multiphysics® 以实现智能体工作流的最小工作示例,所获技能和包装脚本可以进一步扩展,实现更稳健的接口处理,这对于识别过长的仿真或网格创建时间以实现稳健恢复尤其有用。
这类技术进步可以改变工程师与仿真软件交互的方式。COMSOL API 的广泛覆盖范围使 COMSOL Multiphysics® 具备极强的适配性,非常适合升级仿真工作流,以迎接 AI 时代。
OpenAI 是 OpenAI, Inc. 的商标。Oracle 和 Java 是 Oracle 和/或其关联公司的注册商标。
在医疗器械设计中,一项关键挑战是如何降低血液损伤的风险。借助建模与仿真技术,工程师可以评估发生血液损伤的概览,在提升医疗器械的安全性和性能的同时降低计算成本。COMSOL 认证咨询机构 Veryst Engineering 公司使用 COMSOL Multiphysics® 软件,基于美国食品药品监督管理局(FDA)提供的基准喷嘴几何模型(参考文献 1),构建了用于预测血液回流区和血液损伤(具体为溶血现象)的代理模型。
Veryst Engineering 公司的首席专家 Matthew Hancock 博士表示:“随着人工智能(AI)和机器学习被逐步纳入监管申报流程,真正的挑战已不只是代理模型与基准仿真相比有多准确;而在于我们能否通过验证的方式表明,而非仅凭假设推断,源于 AI 模型的预测偏差是否足够小,以维护其所辅助的决策的可靠性。我们将此称为 ‘决策可靠性’。”
使用仿真降低风险
当医疗器械与血液接触时,存在造成非预期血液损伤的风险。这一风险对诸如仪器回路或器械-血管连接装置的设计提出了挑战,这类装置包括起搏器、心脏瓣膜和导管等。
溶血是指红细胞破裂,其中的血红蛋白被释放到周围血浆中的现象。在对医疗器械进行建模时,可以通过测量流经器械的血液中游离血红蛋白的增加量,来评估此类血液损伤。在量化血红蛋白水平的同时,若能综合考虑亚致死性损伤和血栓形成等因素,将有助于做出更科学、更合理的设计决策。
Veryst 的目标是搭建一套仿真模型,帮助医疗器械设计人员理解设备几何结构与血液损伤之间的关系。为了实现这一目标,团队采用了多物理场仿真和代理模型技术,不仅达成了目的,还大幅减少了开展物理实验所需的各类资源。
在 COMSOL 用户年会的一份海报展示 中,Veryst 的工程师分享了他们如何训练并部署代理模型,实时呈现血液损伤的可视化效果。通过这套系统,工程师能够随时调整设计要素和各项运行参数,并直观地观察这些变化带来的影响。这些分析帮助他们找出了最关键的影响参数,并确定了相应的容差范围。
构建与训练代理模型
Veryst 的工程师们在仿真研究中使用了深度神经网络(DNN)代理模型来预测血流速度和溶血情况。这项工作参考并拓展了 Veryst 此前针对 FDA 基准喷嘴中血液损伤的建模研究(参考文献 2),相关成果曾在 2020 年 COMSOL 用户年会特邀演讲 上进行展示。团队利用先前全模型仿真生成的数据,来辅助训练这些 DNN 模型。
此外,FDA 提供了用于验证医疗器械内血流数值模拟结果的基准数据集(参考文献 3)。医疗器械必须满足相关要求,方可获得 FDA 批准。其中一组基准数据集针对一种 喷嘴结构,其管道包含收缩段、喉部和扩张段,即表现为喉部一端呈锥形直径变化,另一端则为直径突变(图 1)。
为将喷嘴模型提交至 FDA,Veryst 工程师选用了符合 FDA 基准方案的流体特性,设置了四项可调整输入参数:
- 流量
- 收缩段长度
- 喉部直径
- 扩张段长度
代理模型可预测血流速度,并采用以应力为自变量的幂律关系估算溶血程度(参考文献 2)。溶血模型的输出结果用于预测因细胞破裂或渗漏而释放到血液中的血红蛋白总量。
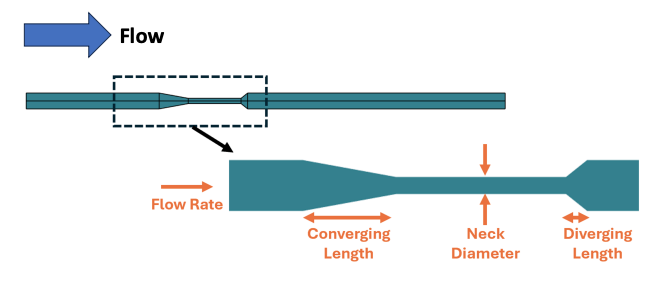 图 1. 展示喷嘴装置以及深度神经网络模型输入参数的示意图。
为了构建溶血模型,团队基于包含 9000 次仿真的试验设计数据样本,计算了流体出口处的平均溶血值。随后,他们构建了一个代理模型,利用原始数据对速度分量 u 和 w 开展训练。该 DNN 代理模型包含 3 个隐藏层,每层 20 个节点,并采用双曲正切激活函数,模型训练迭代周期设置为 5000。速度网络同样采用 DNN,基于 500 次仿真数据进行训练,训练周期为 3500,网络包含其 3 个隐藏层,每层设置 32 个节点。在流体训练数据方面,团队利用了扩展后的所有网格点,并将扩张段长度设为 0,以便重点研究回流区。
预测结果与既往数据高度吻合
在构建了用于训练速度分量 u 和 w 的代理模型后,团队进一步开发了一种改进的带有物理信息无滑移硬约束的深度神经网络。该网络基于轴向速度偏差 w’ 开展训练,其解析层流解为 w’ = w – (2*Q/A)(1–(r/R)2)。其中,Q 代表流量,A 代表横截面积,r 代表径向坐标,R 代表末端半径(图 2)。
无论是基于原始数据训练的深度神经网络,还是带有硬约束的深度神经网络,都能准确复现湍流状态下的流动剖面,而湍流状态恰好构成了基础训练数据的主体。不过,在匹配层流仿真结果或层流向湍流转捩阶段方面,这两种深度神经网络的定量精度相对较弱。
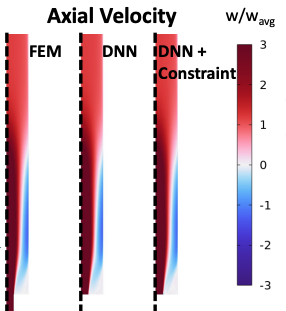
图 2. 雷诺数 Re = 6500 条件下的流速分布。该模型复现了 FDA 几何模型,展示了扩张段后的回流现象。
当溶血预测模型的训练目标设定为匹配溶血值的对数时,其预测结果在宽泛的输入参数范围内误差均能控制在 10% 以内。Veryst 发现,无论是有限元分析(FEA)还是深度神经网络(DNN)预测,改变几何结构的收缩段和扩张段长度对溶血的影响都微乎其微。为了验证该代理模型,团队基于 Herbertson 的实验参数(参考文献 4),对比了 FEA 与 DNN 预测的血红蛋白浓度(图 3)。
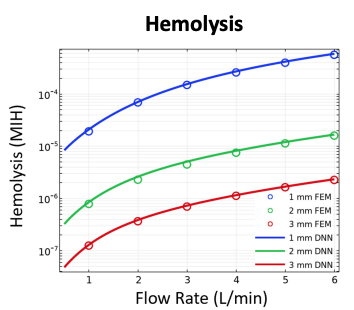
图 3. 采用 FDA 几何结构,在不同喉部半径与流量条件下,喷嘴出口处释放的血红蛋白比例。
Veryst 公司的首席工程师 Joseph Barakat 博士表示:“将溶血预测的结果与完整计算流体力学模型的误差控制在 10% 以内,同时将运算时间从数小时缩短至数毫秒,正是实现实时设计探索的关键所在。”
Veryst 的研究是基于公开的 FDA 基准几何结构展开的,未来可扩展应用于更广泛的场景。这套方法有望用于评估各类医疗器械中的血液损伤情况,例如器械管路以及器械与血管的连接处。
Hancock 补充道:“将代理模型的近似误差、数值误差以及验证偏差正式整合为一个总体误差估计值,以此来量化评估决策的可靠性——这一方法以美国机械工程师学会(ASME)验证与确认(V&V)20 和 V&V 40 标准,以及大量有关验证与不确定性量化的文献为理论基础,是极具前瞻性的后续推进方向。尤其是在 FDA 下属的医疗器械与放射健康中心持续为适用于 AI 加速设备仿真构建监管科学工具的背景下,这一步骤显得尤为重要。”
下一步
想要了解更多 Veryst 公司利用代理模型预测血液损伤的相关研究?点击下方按钮,查看该团队在 COMSOL 用户年会上展示的海报:
参考文献
- A. Spann, J. Barakat, and M. Hancock, “Deep Neural Network Surrogate Model for Blood Damage Modeling in FDA Hemolysis Benchmark,” COMSOL Conference 2024 Boston, 2024; https://www.comsol.com/paper/deep-neural-network-surrogate-model-for-blood-damage-modeling-in-fda-hemolysis-benchmark-136422
- A. Kermani, A. Vanegas, and A. Spann, “Blood Damage Modeling of FDA Benchmark Nozzle,” COMSOL Conference 2020 Boston, 2020; https://www.comsol.com/paper/blood-damage-modeling-of-fda-benchmark-nozzle-93171
- U.S. Food and Drug Administration, Benchmark dataset for validating computational fluid dynamic (CFD) simulation of blood flow through generalized medical device geometries (RST24CV11.01), 2024; https://cdrh-rst.fda.gov/benchmark-dataset-validating-computational-fluid-dynamic-cfd-simulation-blood-flow-through
- L.H. Herbertson et al., “Multilaboratory study of flow-induced hemolysis using the FDA benchmark nozzle model,” Artificial Organs, vol. 39, no. 3, pp. 237–248, 2015; https://pubmed.ncbi.nlm.nih.gov/25180887/
在往期博客文章中,我曾分享过自己对足球的喜爱,尤其着迷于用脚背外侧踢球这一技巧 —— “特里维拉”(trivela),即贝肯鲍尔式传球。借助马格努斯效应,这种踢法能让足球划出标志性的弧线。内利尼奥(Nelinho)、埃德尔(Éder)、罗伯特·卡洛斯(Roberto Carlos)等球员都曾将这一技术演绎成了一门艺术,这类射门有时也被称作 “外脚背高弧度射门”。此外,我还通过仿真模型探讨过国际足联世界杯(FIFA World Cup®)、欧锦赛( UEFA® European Championship)等官方比赛用球的设计将会如何影响足球的空气动力学表现。
在本届世界杯开赛前夕,我开始更全面地思考建模与仿真技术在足球赛事中能够发挥的作用。事实上,可以拿来分析的不仅仅是足球的物理特性、脚与皮球的接触过程,甚至包括如今内置在足球内部、以及球员身穿的智能运动背心中的运动传感器,方方面面都可以借助相关仿真技术开展研究。
本篇博客,我将详细介绍 2026 年世界杯官方比赛用球阿迪达斯三重浪(Adidas Trionda®),分析它的空气动力学特性、脚与足球碰撞的动力学原理,并分享几组仿真结果。看完这些内容,相信你们也和我一样,格外期待在本届赛事中欣赏那些精彩的“特里维拉”!
官方比赛用球的空气动力学
自 2010 年南非世界杯启用阿迪达斯 Jabulani®(普天同庆)比赛用球后,围绕世界杯比赛用球的争议基本销声匿迹。相较于 Jabulani,2014 年的 Brazuca®(桑巴荣耀)、2018 年的 Telstar® 18(电视之星 18) 以及 2022 年的 Al Rihla®(旅程),三者的空气动力学特性都更为相近(参考文献 1)。对比一下包括本届 Trionda 在内的近五届世界杯比赛用球的风阻系数,你也许就能明白当年 Jabulani 为何会引发诸多争议。
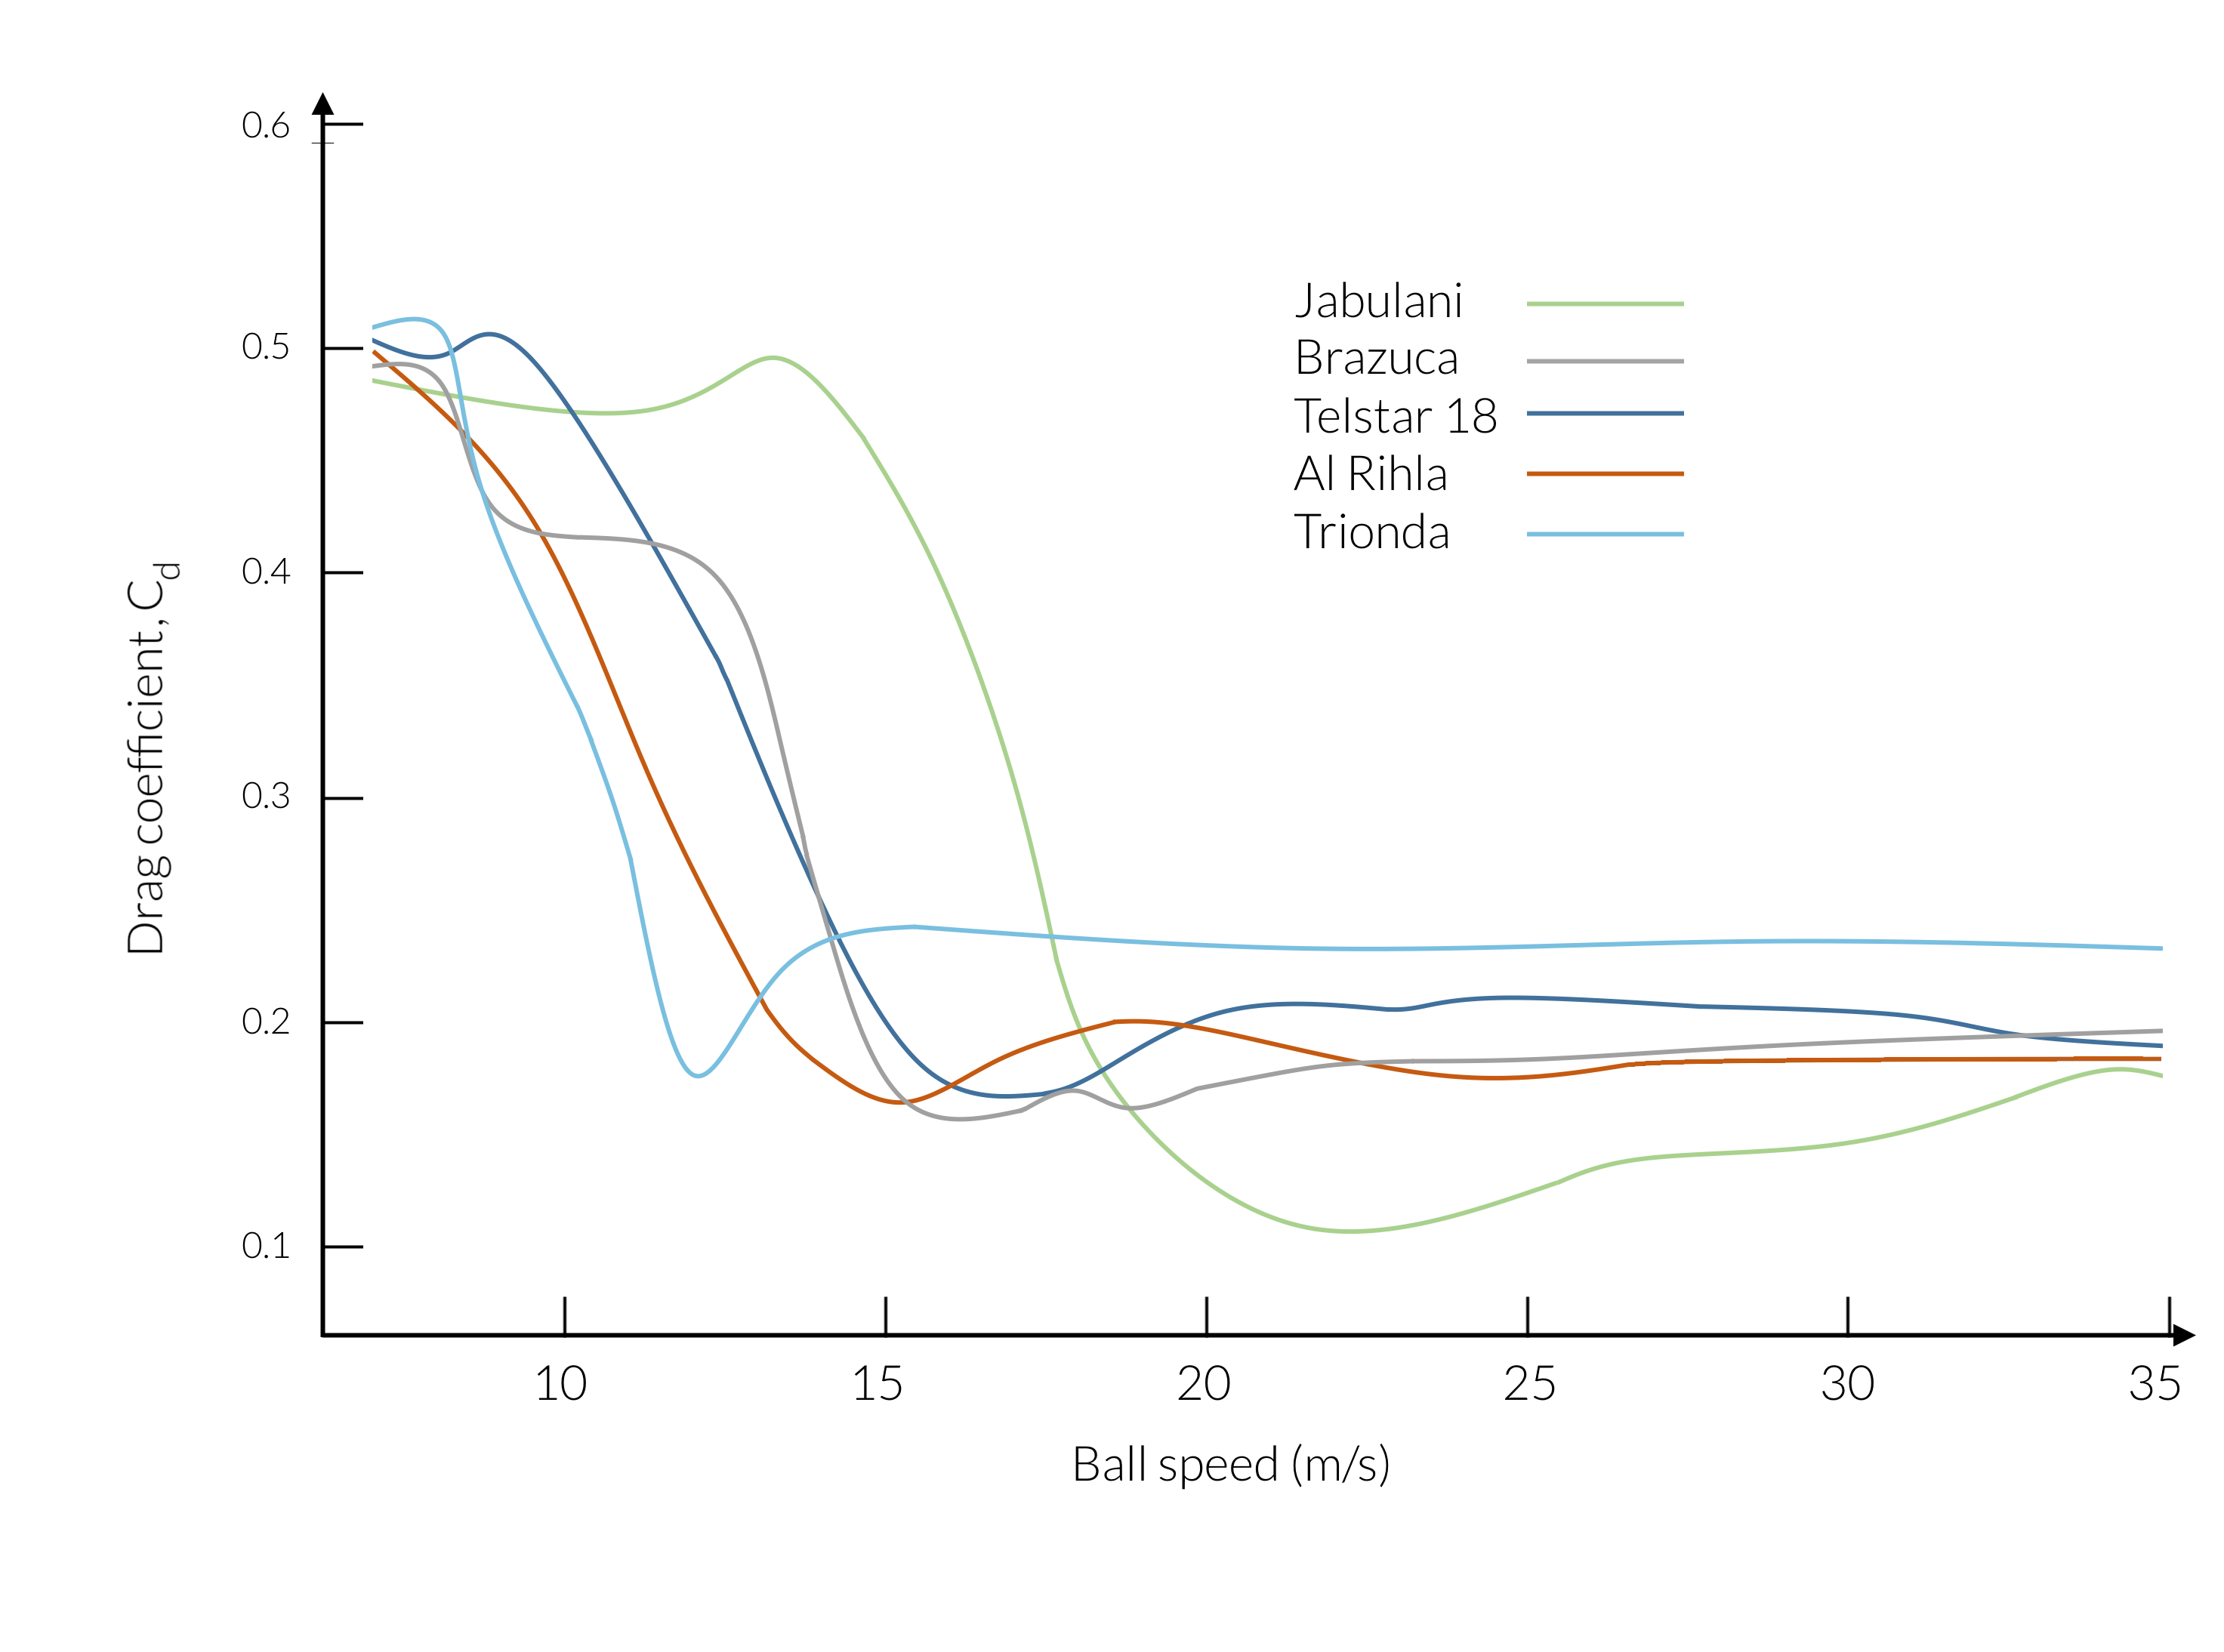 图 1. 五款最新世界杯用球在风洞中通过实验测得的阻力系数曲线示意图,测试时球体处于两种无旋转姿态中的姿态 A(参见文献 1)。
正如我在之前的博文中提到的,如果你用球鞋外侧(也就是小脚趾那一侧,美国人可能会习惯叫它“cleat”)大力踢出一记强力的外脚背高弧度球(trivela),球会迅速加速,并且其表面的边界层会从层流转捩为湍流。在这种状态下,旋转的足球两侧的分离点会变得更加对称。由于马格努斯效应依赖于气流和边界层分离的不对称性,因此在高速下,旋转对球的影响反而会被削弱。结果就是,尽管球在旋转,它的飞行轨迹却几乎是直线。
随着球速减慢、雷诺数降低,边界层会逐渐从湍流转捩回到层流,分离点也随之发生偏移。此时,由旋转引起的不对称性变得非常明显,球的轨迹开始急剧弯曲。以 Jabulani 足球为例,这种被称为“阻力危机(drag crisis)”的转捩行为发生在相对较高的速度,如图 1 中的绿色曲线所示。这意味着往往在球飞行的后半段才会出现弧线,而且是在较高速度下突然变向,使得守门员极难进行预判。
更难预测的是那些几乎没有旋转的射门:在高速状态下,球会像沙滩排球一样在空中飘忽不定、左右摇摆。2010 年世界杯上,迭戈·弗兰(Diego Forlán)使用 Jabulani 对阵加纳时打进的那粒令人难忘的任意球,就是这种现象的典型代表。
最新款世界杯比赛用球稳定性更佳,即使在较低的速度下也能保持湍流边界层,这种特性将低阻力区域进一步推向了低速区间。因此,新球不会像 Jabulani 那样迅速减速,其飞行轨迹也更加符合预期。从图1中可以看出,Trionda 足球即使在极低的速度下依然能够维持湍流边界层。
在2024年欧洲杯开赛前,我曾写过一篇关于该届赛事官方比赛用球 Fussballliebe®(足球之爱)的博客。人们普遍认为,Fussballliebe 是对 Al Rihla 的改良版,更侧重于提升表面抓地力和飞行的一致性,而不是追求极致的最高球速。在那篇博文中,我分享了将 Fussballliebe 与 Telstar 18 进行对比的仿真结果,结果表明:与 Al Rihla 和 Trionda 一样,Fussballliebe 在相对较低的速度下依然能保持在低阻力的湍流状态。
因此,探究 Trionda 的空气动力学表现,并将其与图 1 中的实验数据以及我们之前对 Telstar 18 和 Fussballliebe 的仿真结果进行对比,将会是一件非常有趣的事情。
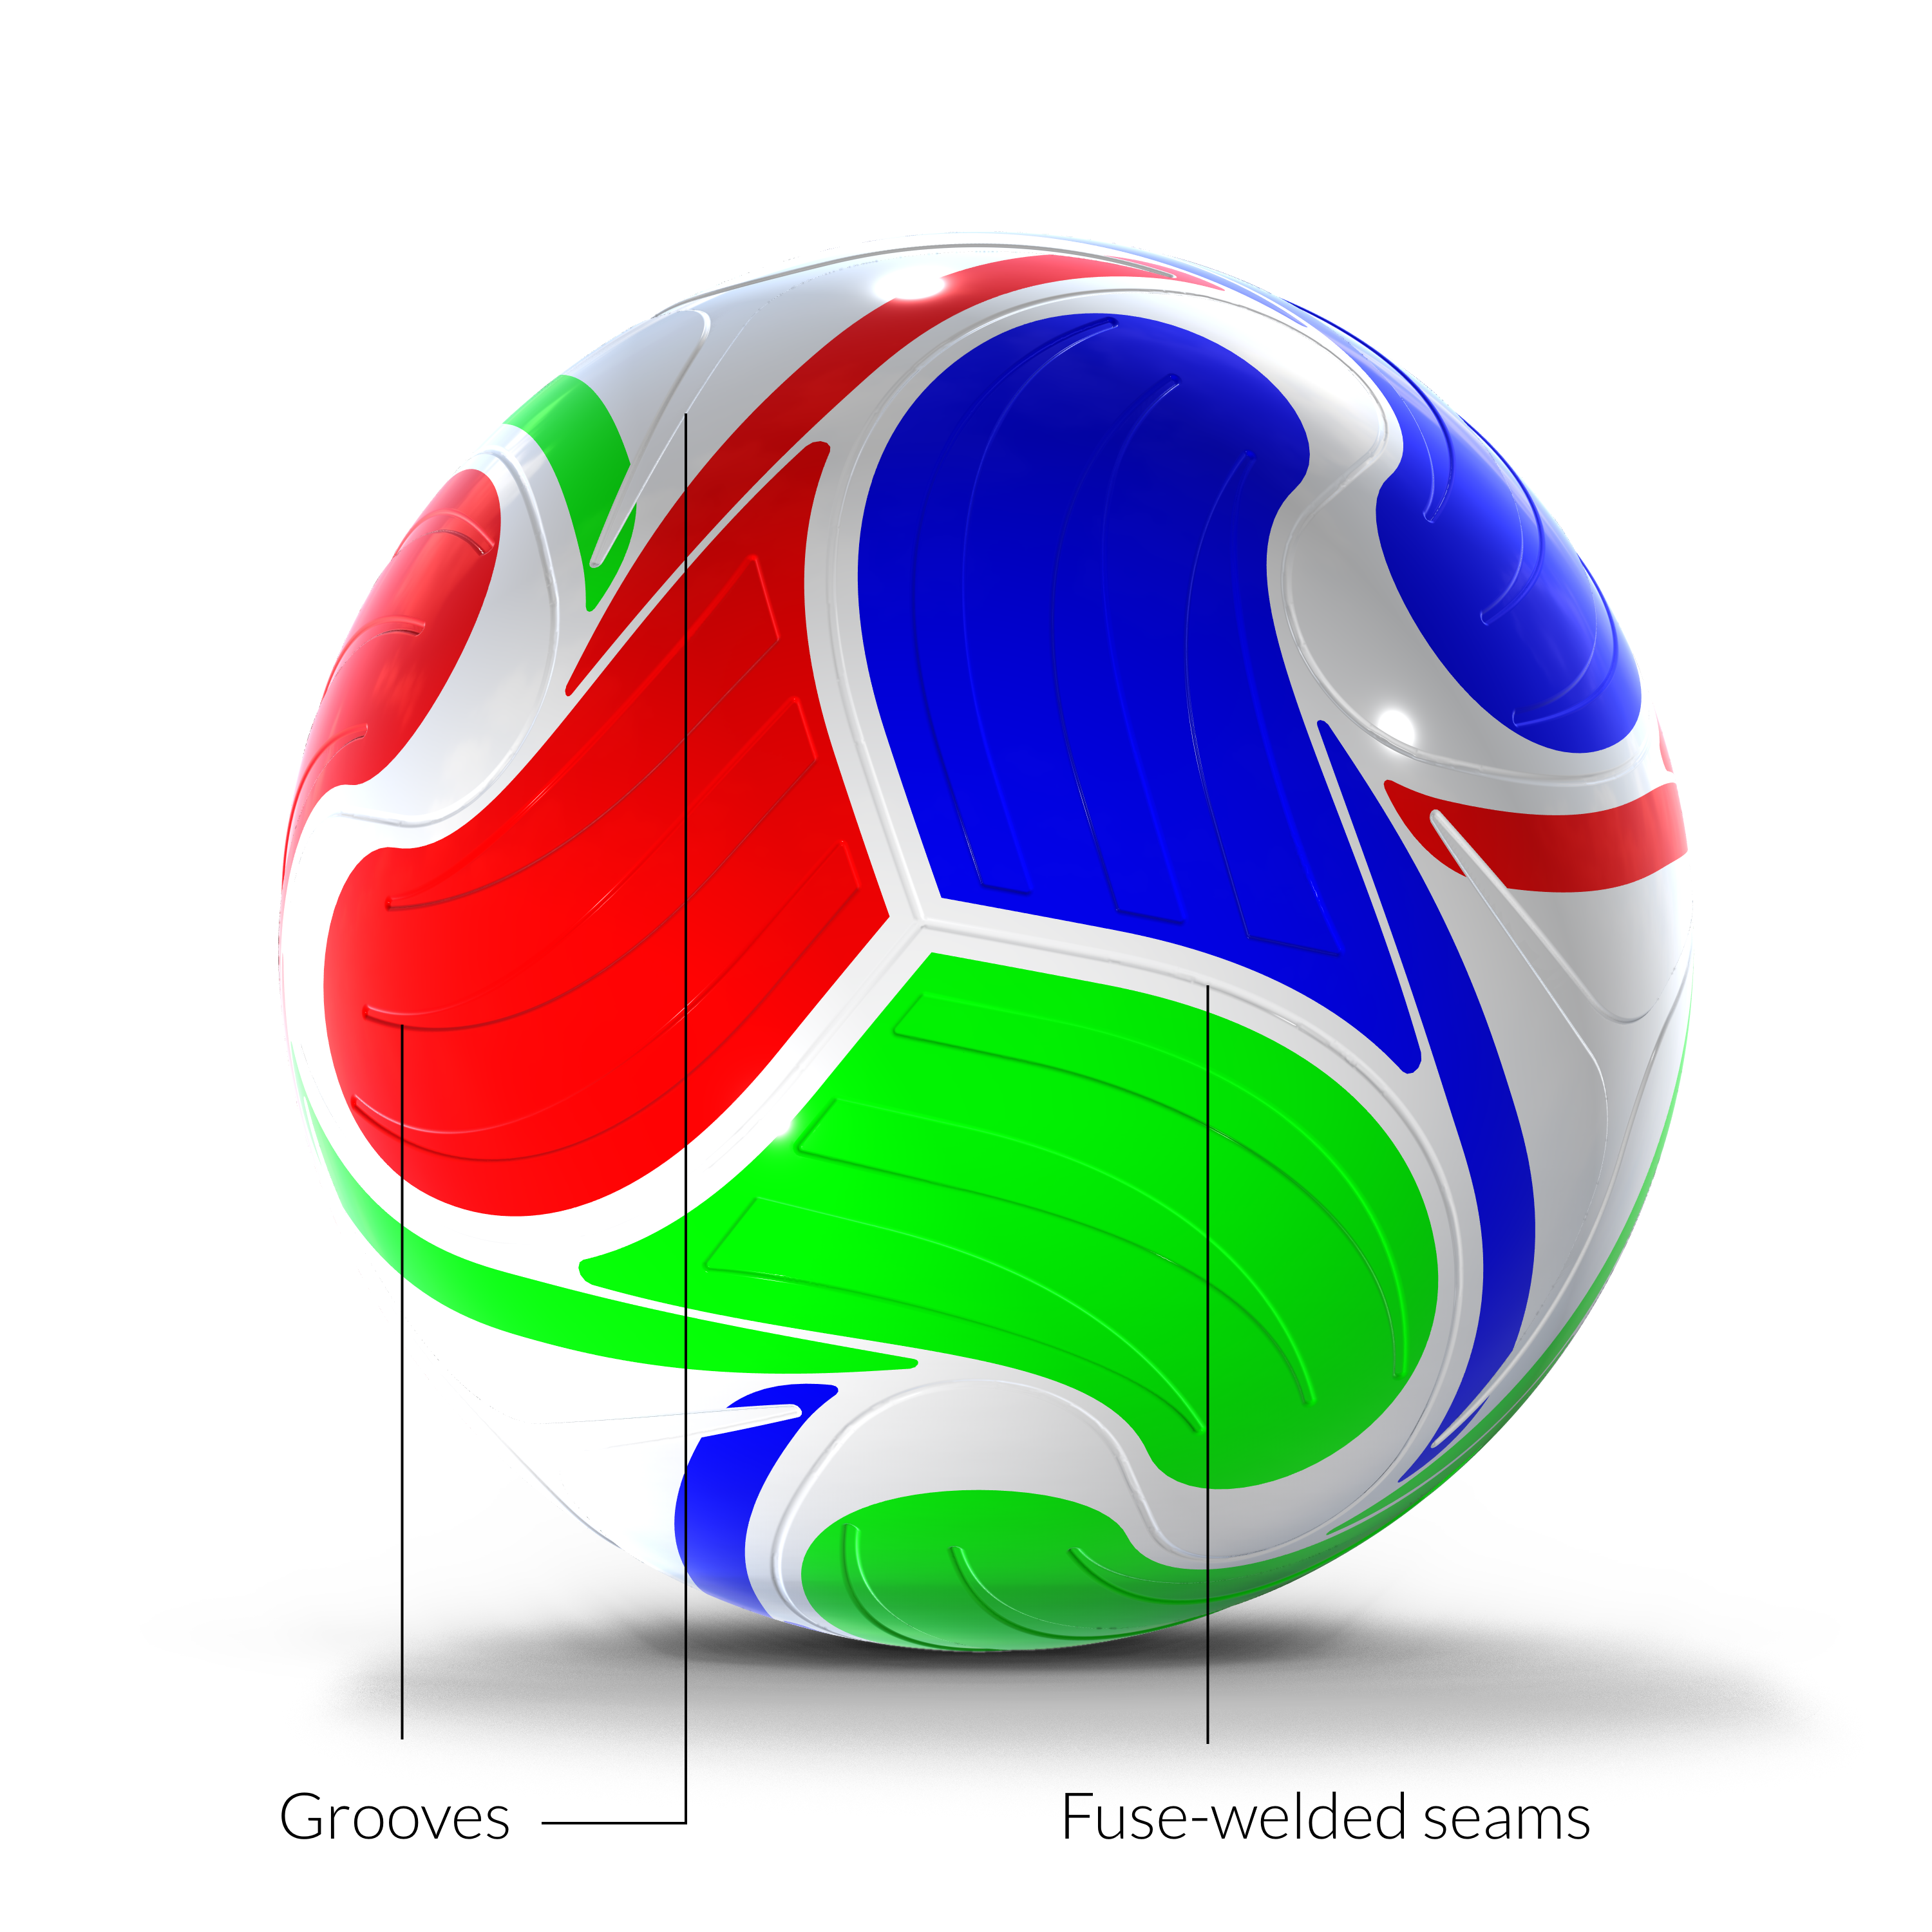 图 2. 使用 COMSOL Multiphysics® 软件构建的阿迪达斯 Trionda 足球模型。
全新阿迪达斯 Trionda 比赛用球
Trionda 仅由四块热熔拼接球皮组成(相比之下,Al Rihla 有 20 块,而 Jabulani 则有 6 块),其接缝总长度约为 2.6 米,相较于 Al Rihla 的 3.5 米和 Fussballliebe 的 4.3 米要短得多。另一方面,备受争议的 Jabulani 接缝长度约为 2.0 米,这或许会让人以为 Trionda 的表现会与它相似。然而,Trionda 采用了更深的凹槽和棱脊纹理,有效地增加了其空气动力学粗糙度。此外,凹槽之间的球面还分布着代表 2026 年世界杯三个主办国的小型凸起图案:代表美国的五角星、代表加拿大的枫叶以及代表墨西哥的金鹰。在表面纹理和抓地力方面,它与 Fussballliebe 非常相似,这也意味着这两款球的空气动力学表现可能十分接近。
这一推断与图 1 中的实验数据相吻合。数据显示,在高速状态下,Trionda 的阻力系数高于往届的世界杯比赛用球。
名字里有什么玄机? “Trionda” 这个名字致敬了三个东道国。其中, tri– 意为“三”, –onda 意为“波浪”,暗示着能量的浪潮。正如你在图 3 中所见,数字三的元素贯穿了整个设计。每一块拼皮的中心都是一个大致呈三角形的形状——上面压印着一颗波浪形的三星图案;从这个中心向外延伸出三条臂状结构,每条臂上都带有三道压印的阿迪达斯条纹。不仅如此,“特里维拉(trivela)”这项技术在西班牙语和葡萄牙语中也被称为 tres dedos(三根脚趾),指代的正是踢球时用到的外侧三根脚趾。
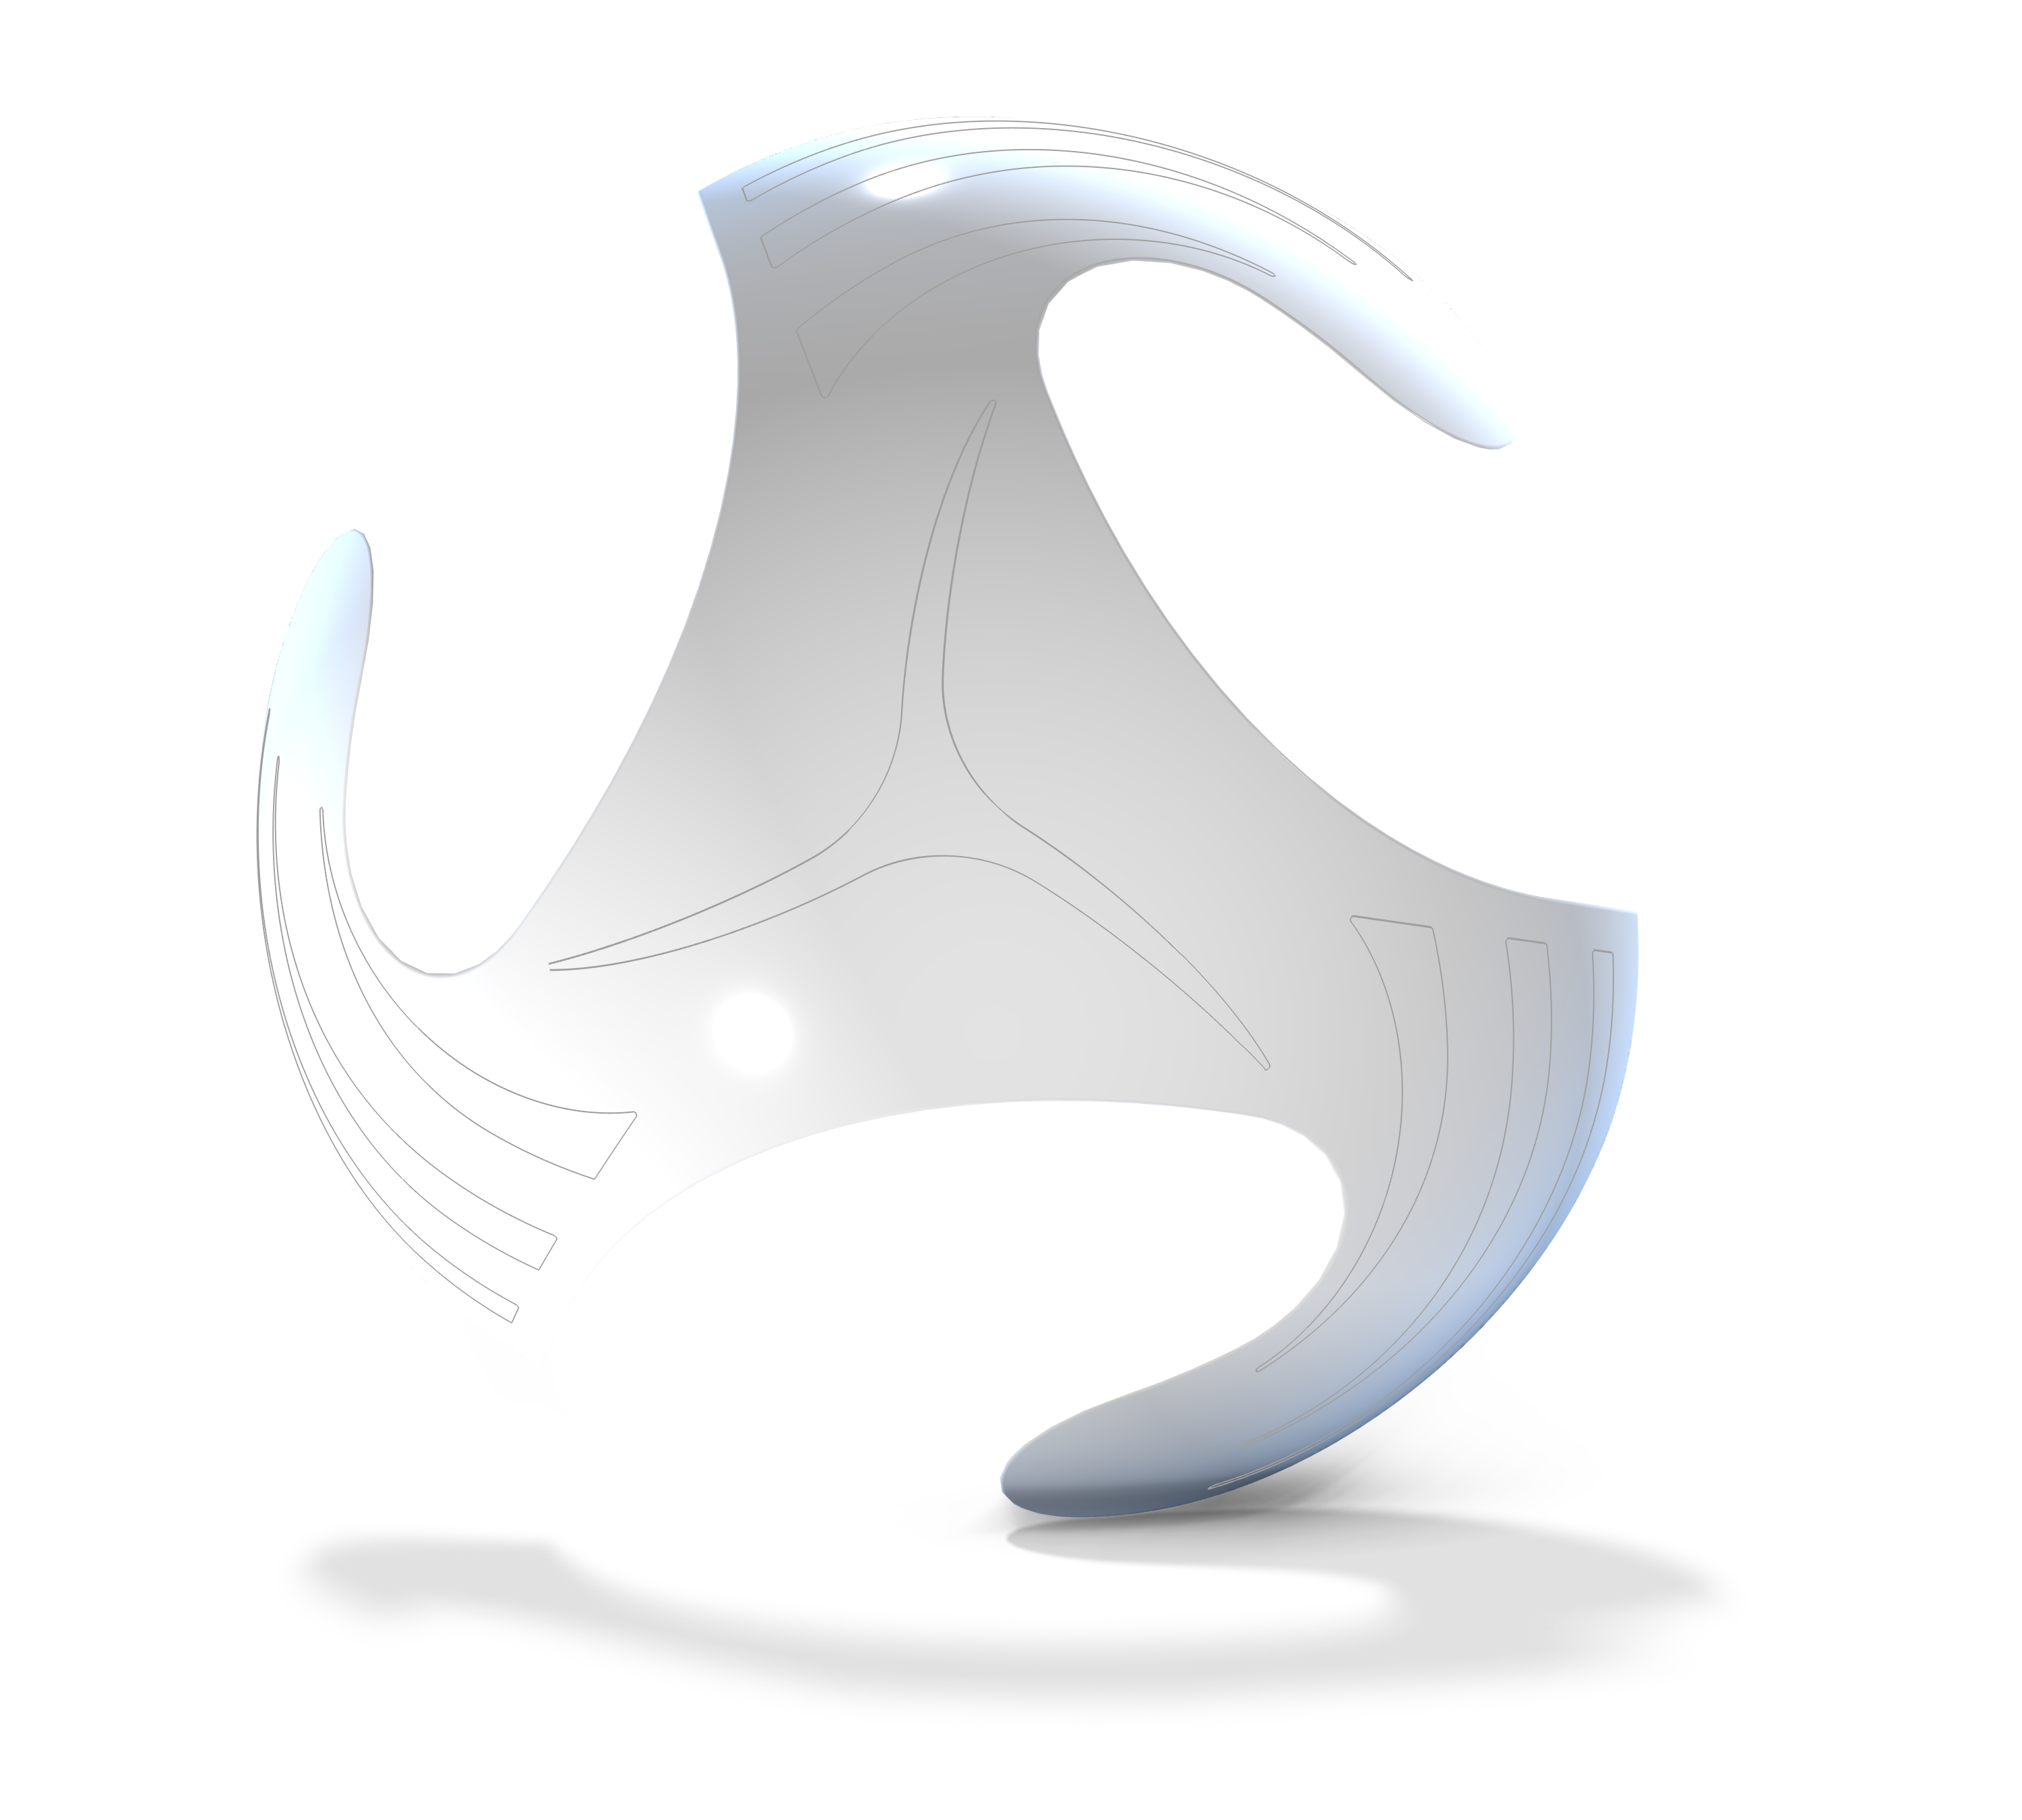 图 3. 构成足球的四块拼皮之一,它们将通过热熔拼接工艺组合成一个完整球体。
在我和同事们构建的 Trionda 模型中,我们利用 COMSOL Multiphysics® 软件内置的几何工具,精确地绘制出了接缝和沟槽的形状。相比之下,星形、枫叶形和金鹰形的突起图案被简化处理为了“表面粗糙度”,并没有在纳维-斯托克斯 (RANS) 模型的几何体中被显式地画出来;而在大涡模拟(LES)模型中,这些图案甚至完全没有被纳入考量。
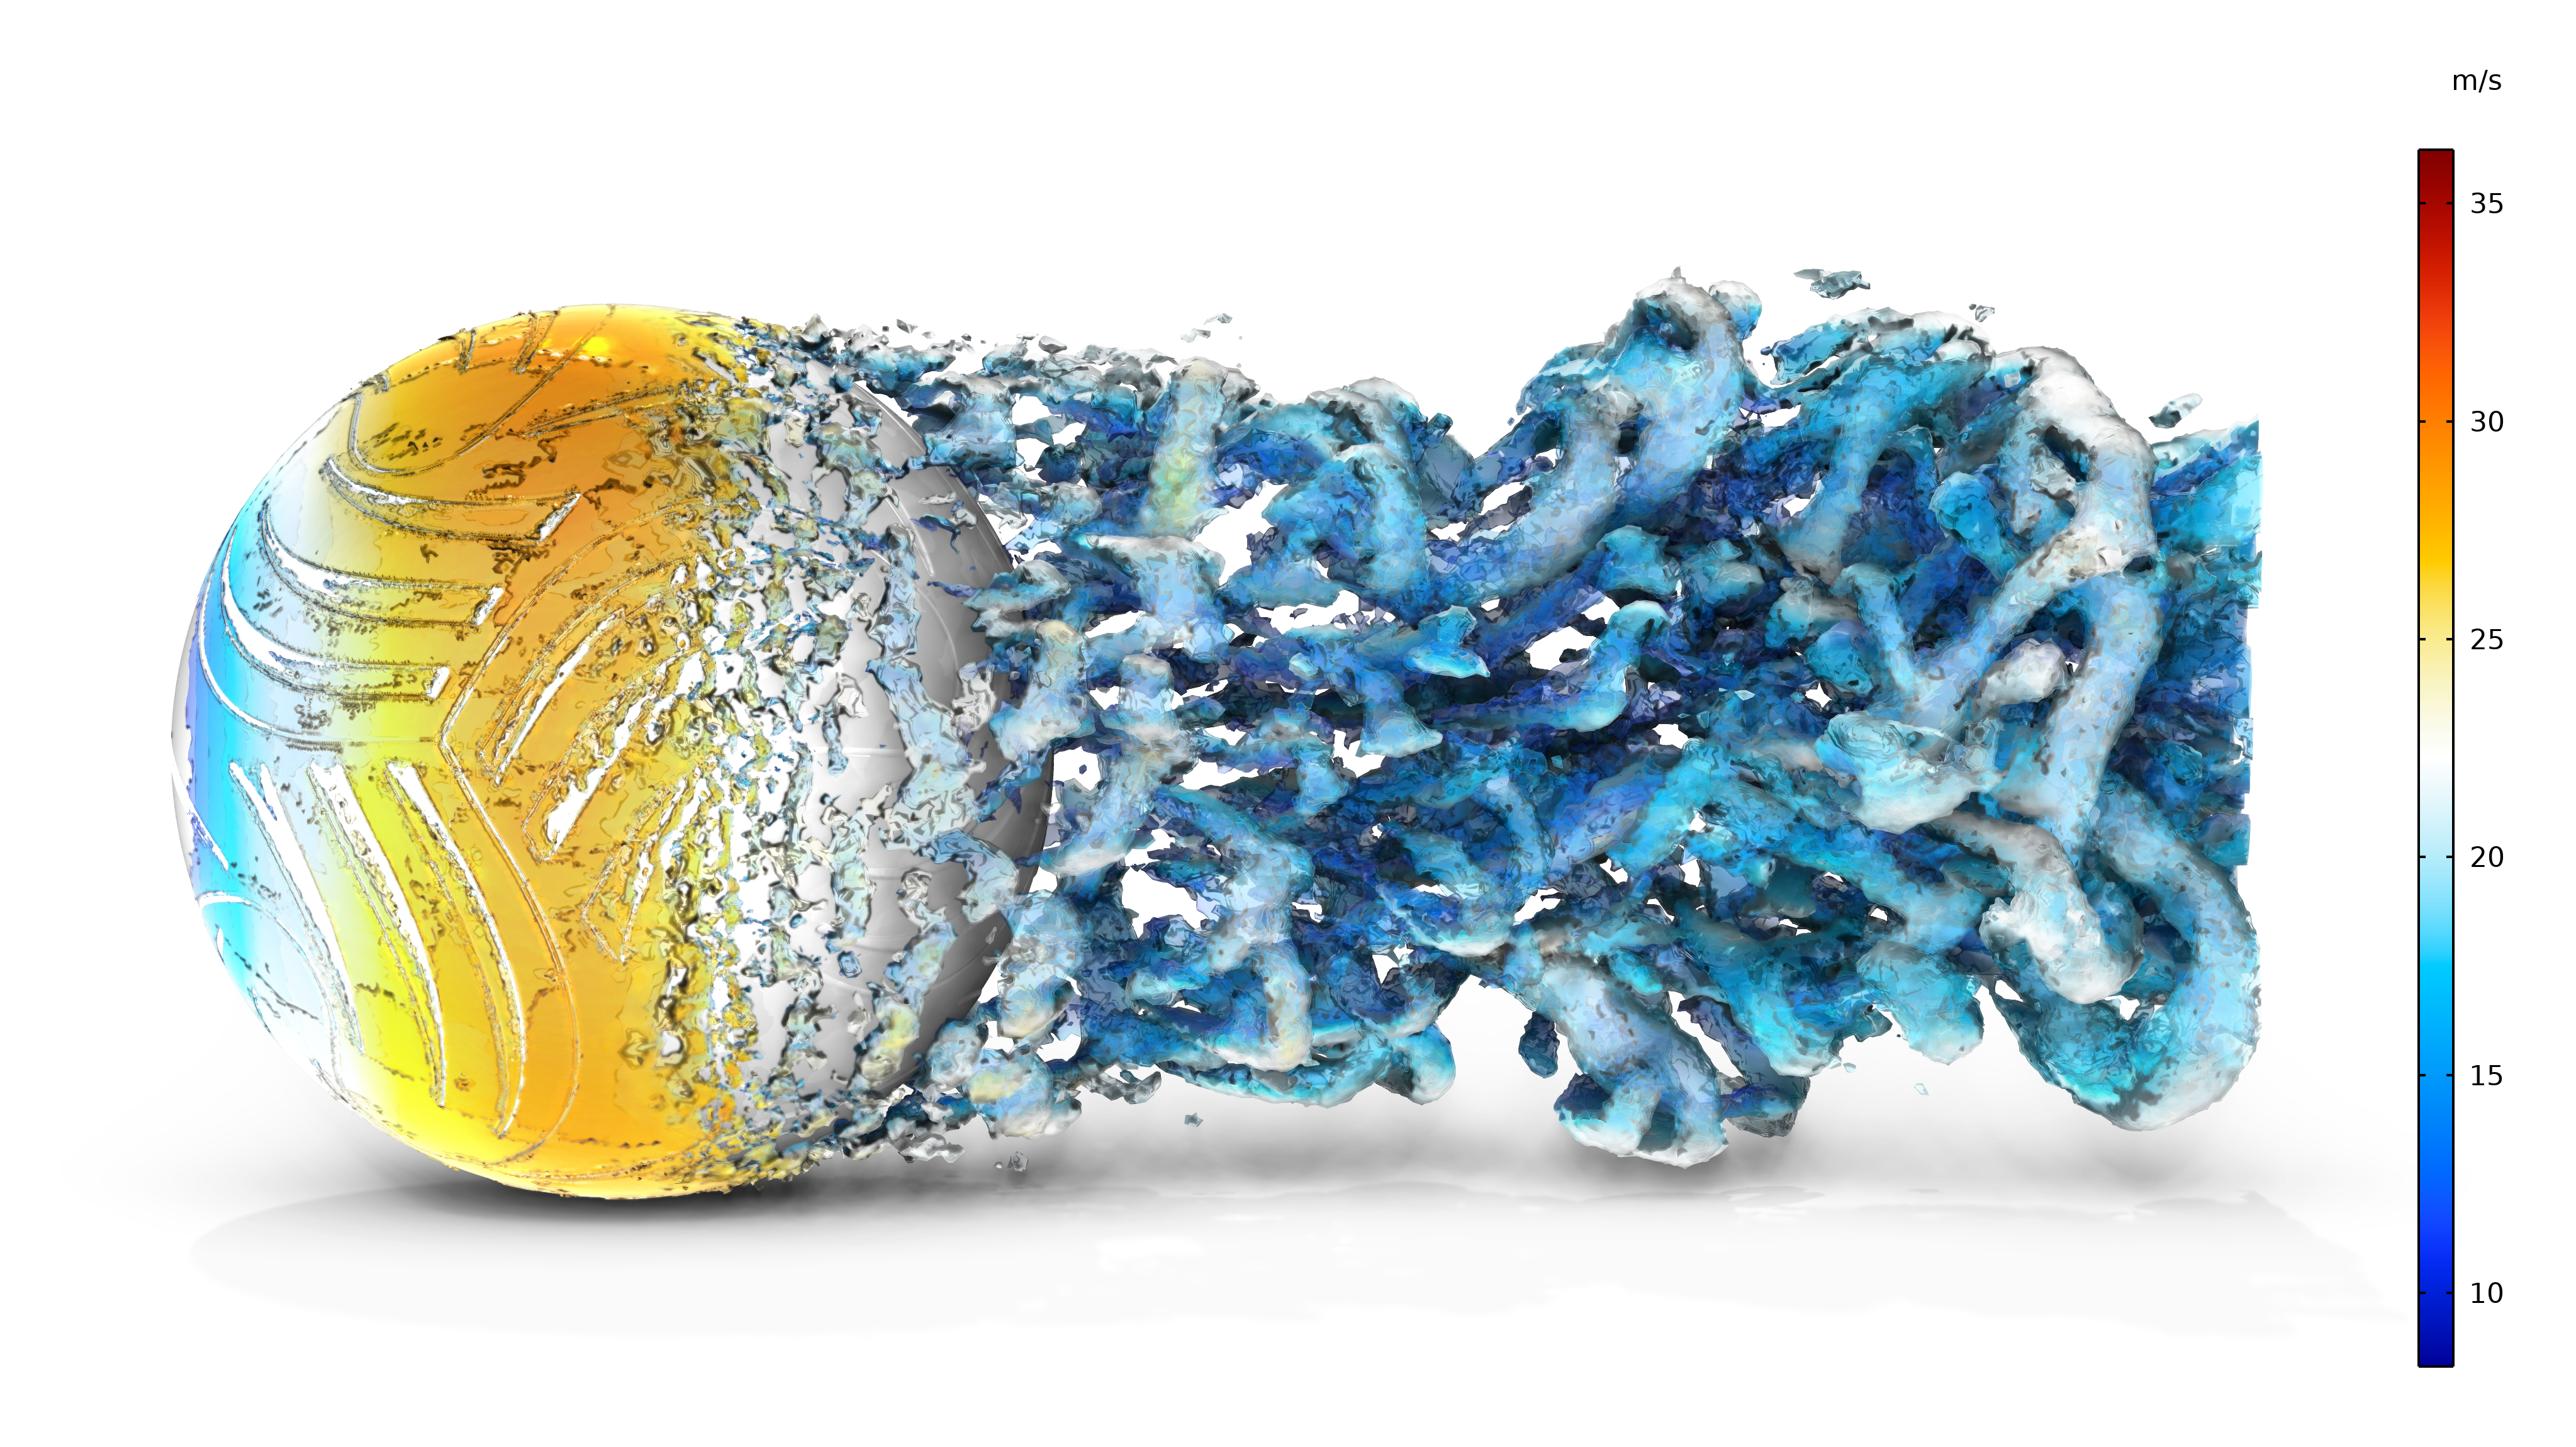 图 4. 以等值面形式绘制出相对于球体的流速。
在高速状态下,Trionda 的实测阻力系数高于 Al Rihla,但其“阻力危机”发生的速度要低得多。这意味着在低速状态下,Trionda 的阻力系数显著低于Al Rihla。这与 Fussballliebe 的情况类似,正如我在之前的博客中分享的,Fussballliebe 在低速下的阻力系数也明显低于 Telstar 18。(我们未对 Al Rihla 进行过建模。)
图 4 展示了通过大涡模拟(LES)获取的 Trionda 的速度等值面。可以看到,球体周围的气流分离线出现在垂直赤道下游相对较早的位置,这与 2024 年 Fussballliebe 的仿真结果一致。作为对比,Telstar 18 的仿真结果显示气流分离发生得更晚。图 5a 和 5b 分别展示了 Trionda 和 Fussballliebe 尾部尾流的动画,两者表现出相似的流体行为。使用 LES 计算得出,Trionda 在 20 m/s 时的阻力系数为 0.17,与第二次模拟球体朝向(朝向 B)的实验值(略低于 0.2,参考文献 1)高度吻合。
这个阻力系数略低于 Fussballliebe 的 0.19(基于 LES)。然而,Trionda 的表面突起纹理比 Fussballliebe 更大,因此可能会增加其阻力系数。当我们将表面粗糙度因素考虑在内时,估算出的阻力系数约为 0.22,与采用基于 RANS 模型并计入表面粗糙度时得出的 Fussballliebe 阻力系数(0.21)非常接近。
图 5a 和 5b:Trionda(左)与 Fussballliebe(右)的尾流动画。
在 2024 年欧洲杯上,禁区外远射破门总数达到了 19 球,创下了历史纪录。所有进球中有 16.2% 都来自这种远距离射门,在一定程度上要归功于 Fussballliebe出色的飞行稳定性,以及它在减速至低速时依然保持的低阻力系数。(正如哈里·凯恩(Harry Kane)所说这款球“吃得住脚”。)基于我们的仿真结果,我认为可以满怀期待地展望 2026 年世界杯上出现更多禁区外的精彩远射,如果它们是由强力的外脚背高弧度轰进去的,那就更完美啦!
完美触球
现代比赛用球与 20 世纪 80 年代、90 年代及 21 世纪初所用足球之间的最大区别之一就是表面纹理。传统 32 块拼皮足球的后期版本通常具有相对光滑的表面,而像 Fussballliebe 和 Trionda 这样的现代足球,摸起来明显更粗糙——但也更具弹性。
现代足球采用热熔拼接技术和先进材料,造就了“弹性更好”的足球,使其在受击打后能保留更高的能量。虽然阿迪达斯官方并未公开其足球的恢复系数(CoR,即衡量“弹性”的指标),但基于近期测量数据的估算(参考文献 2)显示,在 1 bar 的内压下,其数值略低于 0.9。这种相对较高的恢复系数,或许就能解释为什么哈里·凯恩会评价 Fussballliebe “吃得住脚”。
现代足球粗糙的表面,也让球员感觉更容易精准击球。但这仅仅是心理作用吗?根据 Ishii 等人(参考文献 3)针对内脚背弧线球进行的建模仿真与实验研究表明,球鞋鞋面与足球之间的摩擦力对球速和旋转的影响其实十分有限。
为了探究 Trionda 的弹性表现以及脚部与足球碰撞时的动力学特征,我们利用 COMSOL Multiphysics® 全新的显式动力学功能构建了一个模型,其中采用了包括拉明·亚马尔(Lamine Yamal)在内的众多顶级球星所穿着的 Adidas® F50 Elite Laceless(无鞋带版)球鞋。这款球鞋能提供极佳的触球反馈,无论是正脚背抽射,还是需要收紧小腿与胫骨肌肉、完全绷紧脚踝的强力外弧线射门,都同样发挥出色。
图 6. 使用阿迪达斯 F50 Elite 无鞋带版球鞋与阿迪达斯 Trionda 足球完成大力外脚背弧线球动作的动画。本次模拟中摩擦系数为 0.5。
图 6 展示了一段动画,模拟了使用完全绷紧的脚踝对阿迪达斯 Trionda 足球踢出强力“特里维拉(trivela)”的过程。可以看到,足球在受到撞击的瞬间发生了明显的形变。这一结果与 Ishii 等人(参考文献 3)的研究结论定性相符,也与 Quintic 咨询公司对欧冠联赛官方比赛用球——阿迪达斯 Finale 系列足球所录制的正脚背抽射的高速摄像结果一致。此外,在动画中还展示了由非对称碰撞所产生的角速度,这正是标志性“弧线球”的明显特征。
充气 1 bar 情况下,计算得出的弹性系数(CoR)为 0.85,这与 Telstar 18 系列足球的数值非常接近(参考文献 2)。2020年欧洲杯所使用的新款比赛用球 Uniforia® Pro,也采用了大体相同的结构设计。
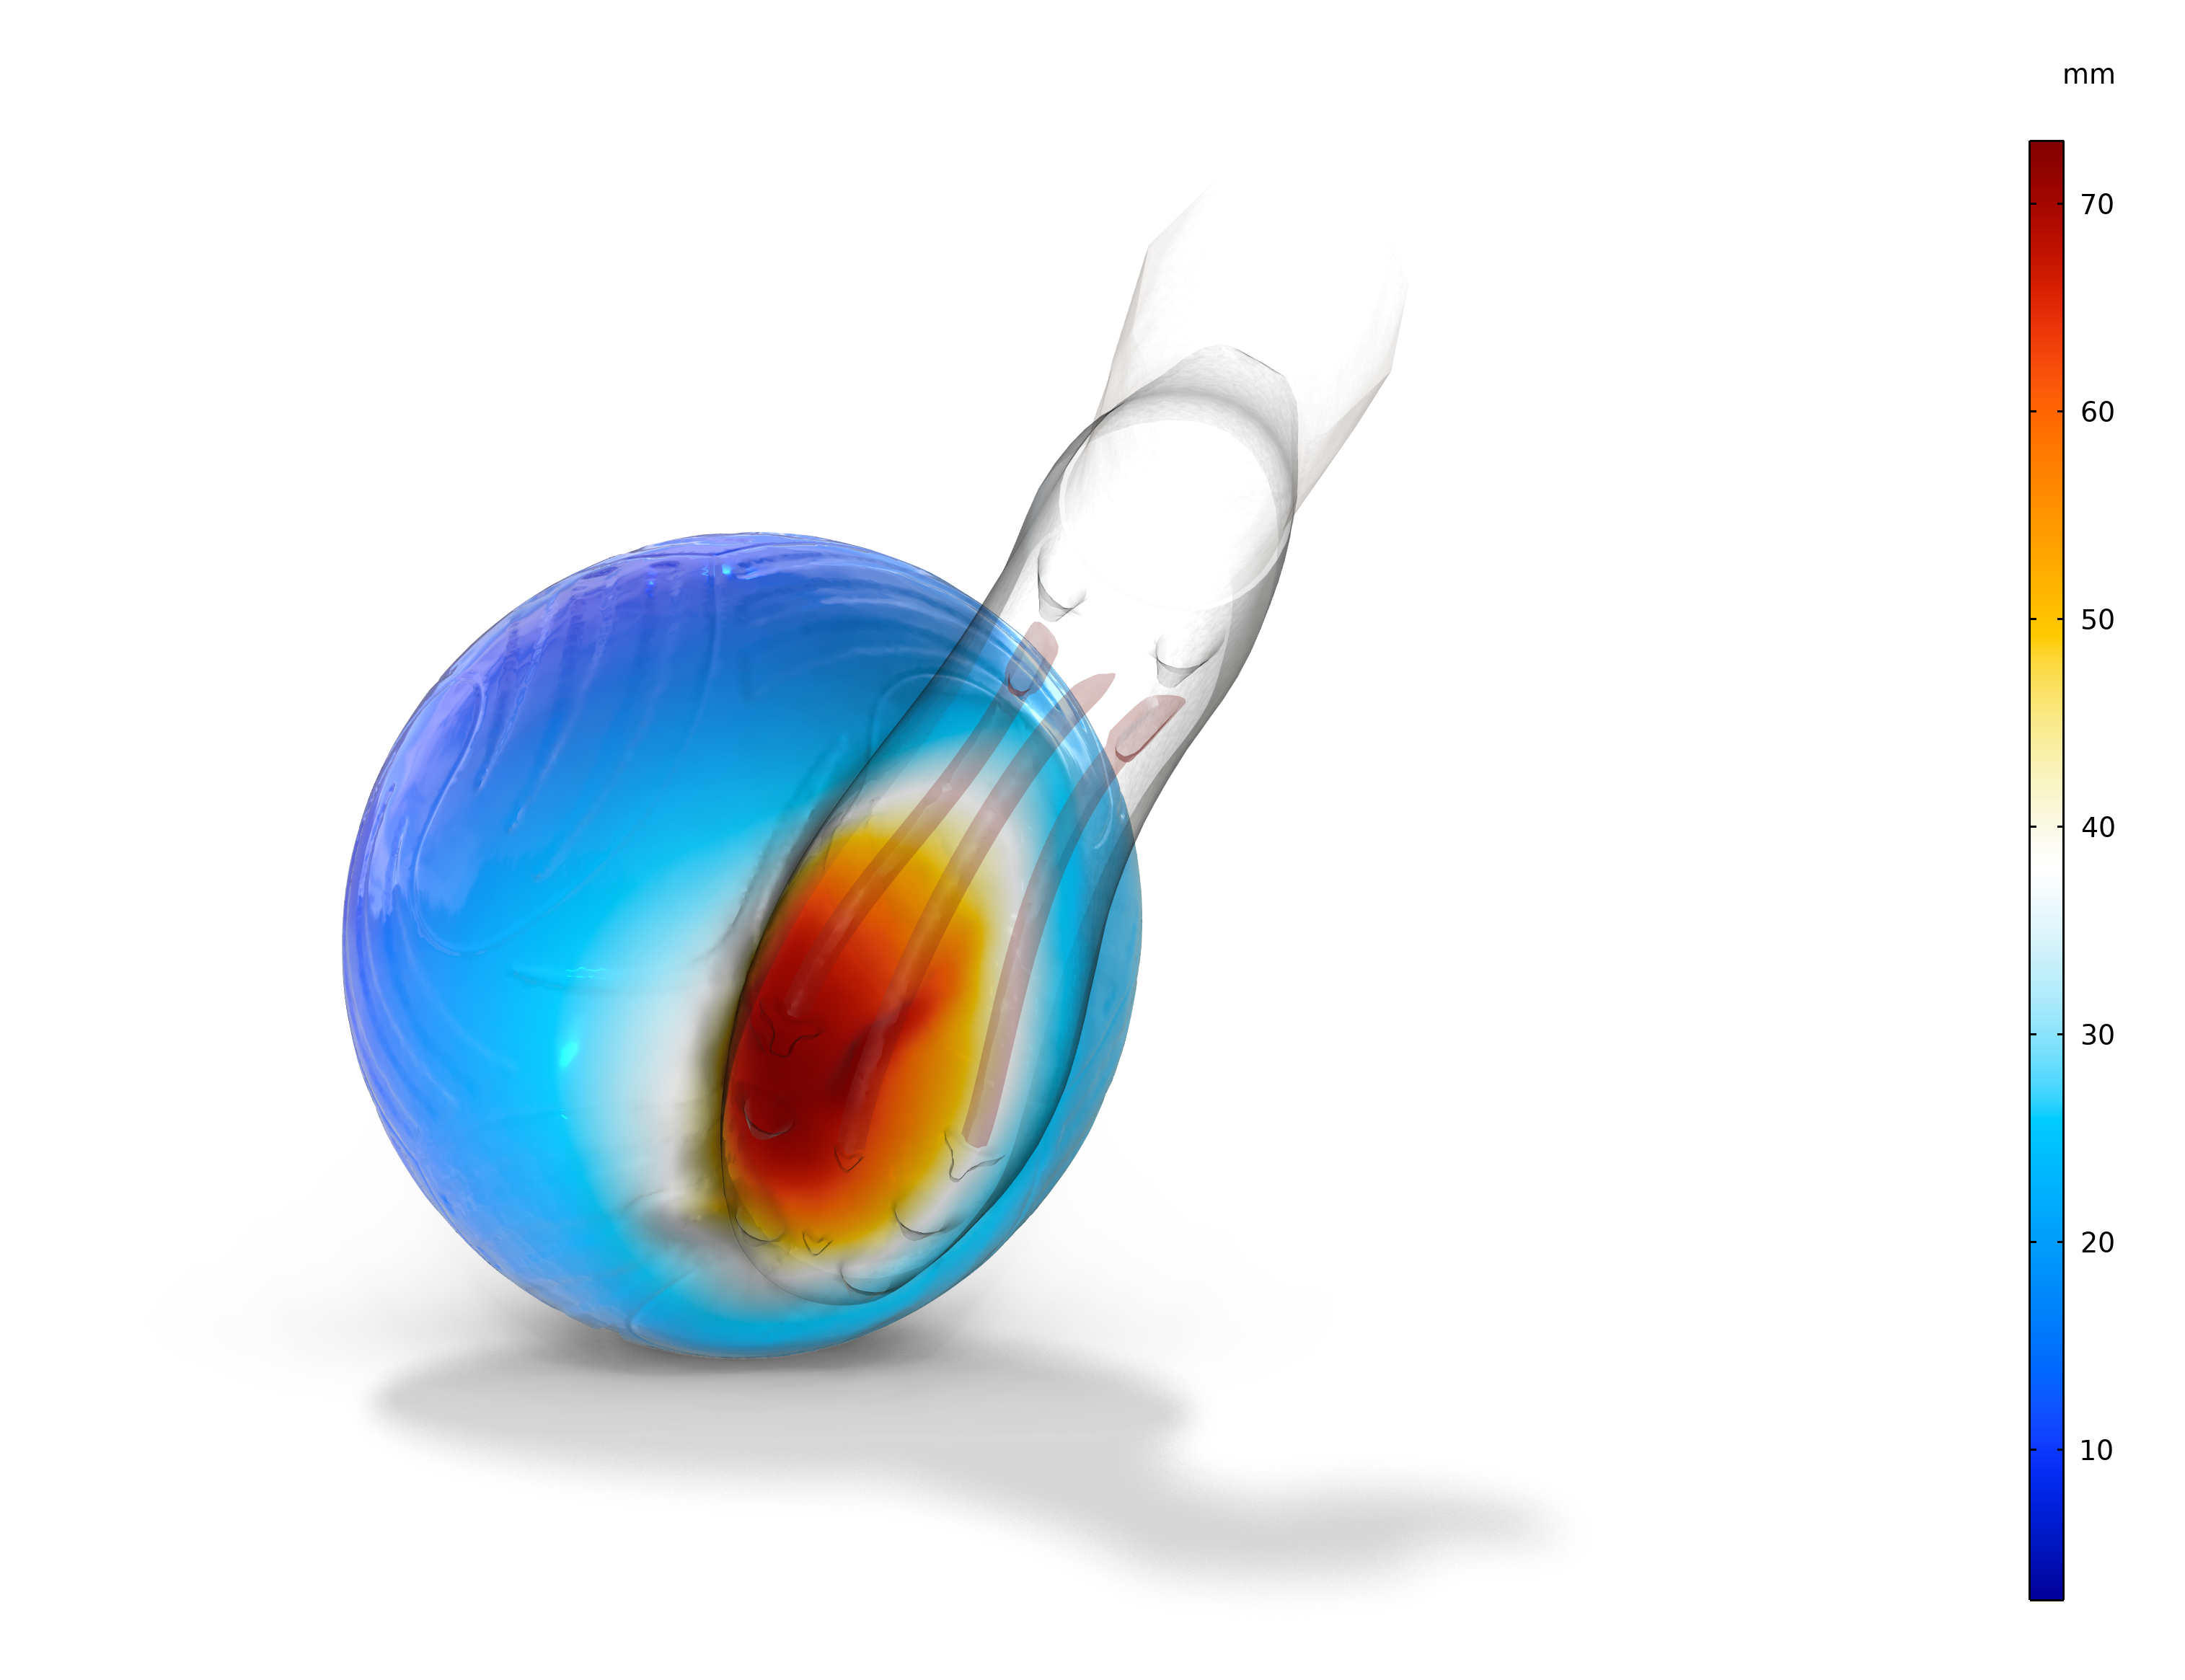 图 7. 摩擦系数为 0.5 时,采用大力外脚背弧线球动作与球面接触 5.5 毫秒后,Trionda 足球的形变状态。
图 7 展示了在 Trionda 足球在被一记势大力沉的射门动作击中 5.5 毫秒后发生的形变。这种恐怖的球速和力量,堪比当年的罗伯特·卡洛斯( Roberto Carlos),或者费德里科·巴尔韦德(Federico Valverde)等射门极具爆发力、球路极具弧线威胁的现役球星。
图 8. “特里维拉(trivela)“射门场景与图 6 相同,但此处摩擦系数设定为零。
那么,足球与脚部之间的摩擦系数究竟有何影响呢?事实证明,对于“特里维拉“而言,摩擦力至关重要。图 8 中的动画展示了与图 6 完全相同的射门场景,但这次去除了摩擦力。可以明显看到,球从脚上滑脱了,几乎没有产生任何弧线。
与 Ishii 等人(参考文献 3)研究的用内脚背踢出的弧线球不同,外脚背射门涉及一种强烈的非对称“切削”效果——击球时,脚部的发力方向并不会穿过球心。在这种情况下,脚与球之间的摩擦力就变得极为重要。
图 9 展示了在三种不同的摩擦系数下,足球在撞击前、撞击中和撞击后的速度变化。随着摩擦系数的降低,球的出射速度也随之下降:从基准情况下的约 34 m/s,一路降至无摩擦情况下的约 24 m/s。
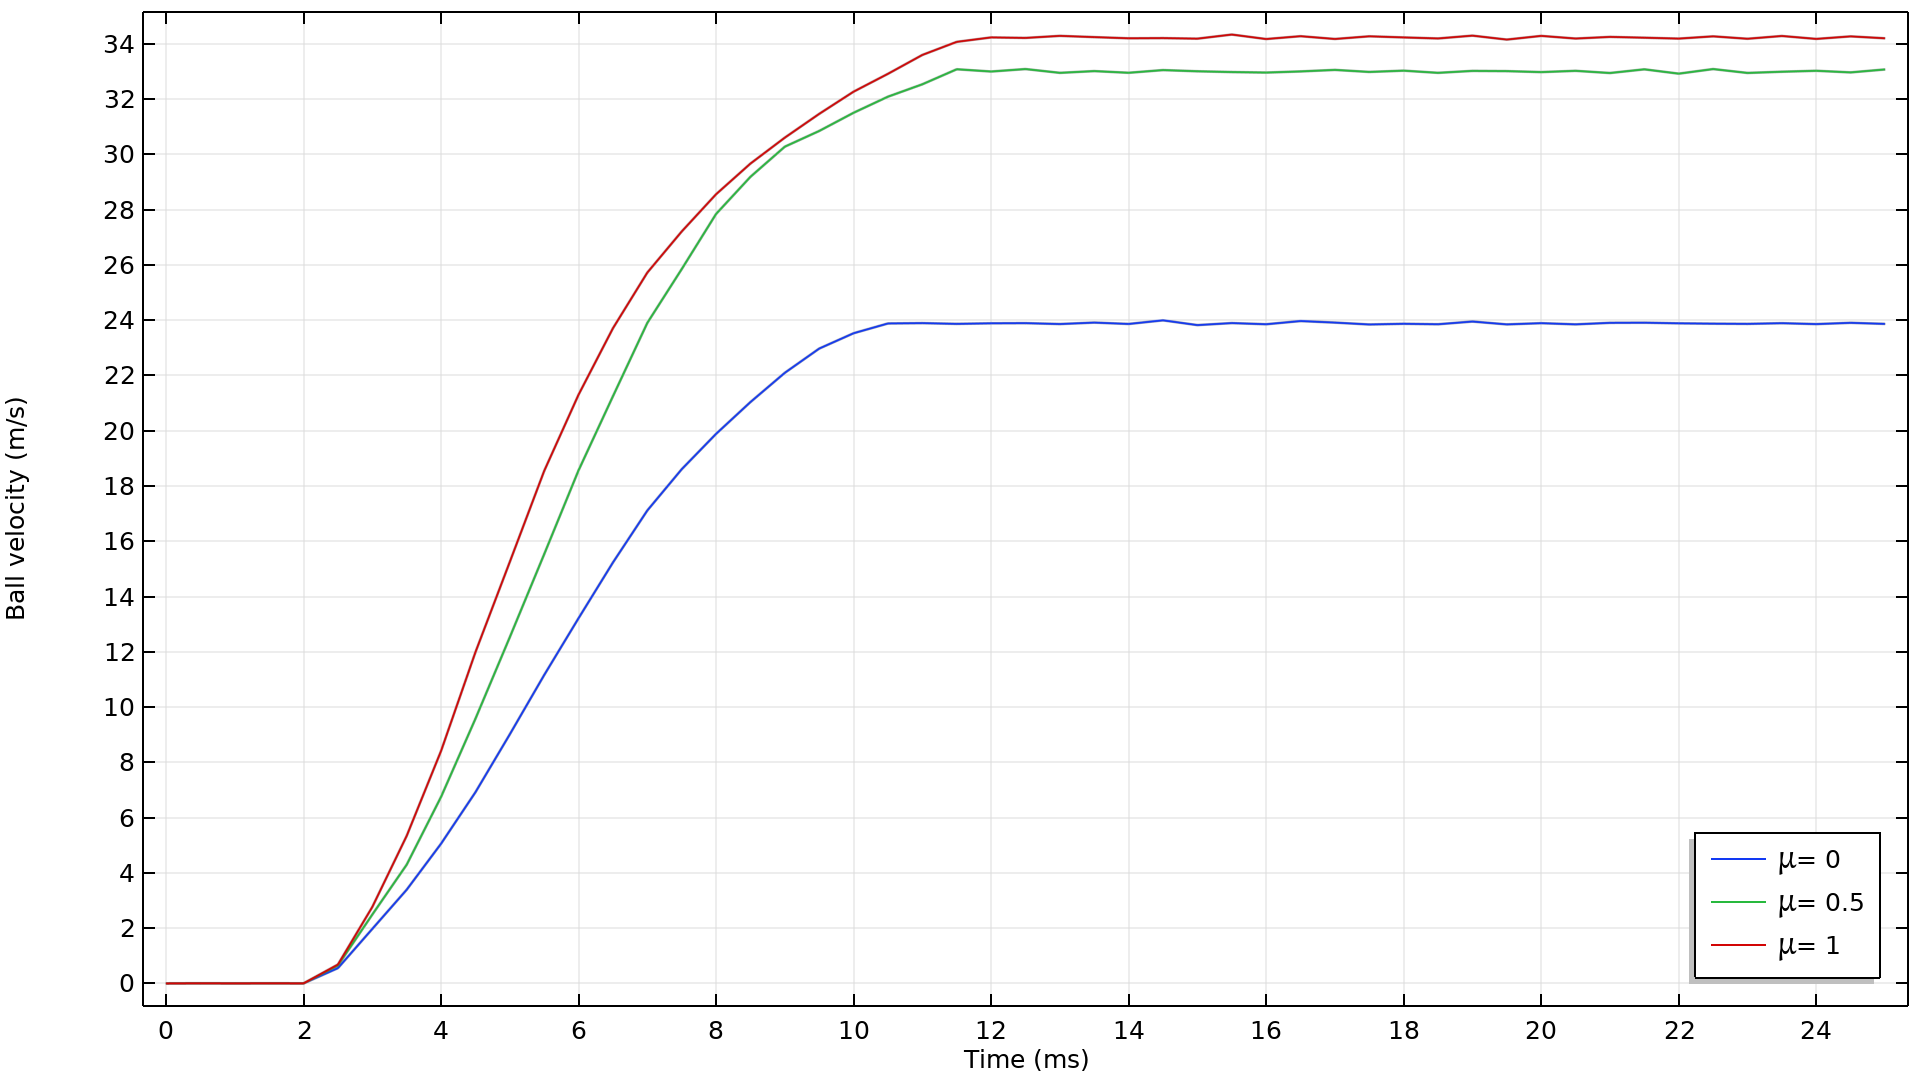 图 9. 三种不同摩擦系数下的球体速度。
在仿真中,我们假设的是对静止足球的完美击打。但在真实的比赛场景中,足球往往处于运动状态,此时摩擦系数的重要性便更加凸显。这也是为什么现代足球鞋通常会配备经过精心设计的触球区域,以改进脚部与足球之间的接触效果。
展望世界杯
在这篇博文中,我们深入探讨了官方比赛用球的空气动力学原理,以及大力射门时脚与球之间的相互作用。作为对2026年世界杯的预热,这算是一次趣味十足(虽然可能有点“极客”)的知识铺垫。不过,我们的“硬核”探索还未止步于此。
在下一篇博文中,我将聊聊嵌入足球内部和球员球衣里的传感器。此外,我还会分析足球场的声学效果——这是营造赛场狂热氛围的关键所在。
只为热爱:致美丽足球
尽管本文展示的模型和仿真技术均代表了前沿水平,但其制作初衷完全是出于兴趣。严谨的科学研究需要对相关参数展开更为详尽的探讨,且仿真结果还应该通过实验测量进行验证。
谨此声明,本文介绍的研究工作均独立开展,与阿迪达斯公司不存在任何合作关系。
参考文献
- J. E. Goff et al., “Trionda: Enhanced Surface Roughness Relative to Previous FIFA World Cup Match Balls,” Applied Sciences, vol.16, no. 6, start p. 2808, 2026; https://doi.org/10.3390/app1606280808.
- A. Tunçel, N. Özgören, and S. Aritan, “Comparison of Collision Dynamics of Soccer Balls with Energy Dissipation Method,” Proceedings of the Institution of Mechanical Engineers, Part P: Journal of Sports Engineering and Technology, vol. 240, advance online publication 2024; https://doi.org/10.1177/17543371241237589.
- H. Ishii, Y. Sakurai, and T. Maruyama, “Effect of Soccer Shoe Upper on Ball Behaviour in Curve Kicks,” Scientific Reports, vol. 4, no. 1, start p. 6067, 2014; https://doi.org/10.1038/srep06067.
Adidas、Al Rihla、Brazuca、 Fussballliebe 和 Trionda 是 adidas AG 的注册商标。 Jabulani 和 Telstar 是 adidas International Marketing B.V. 的注册商标。
FIFA World Cup 是国际足球联合会(Federation Internationale de Football Association)的注册商标。
UEFA 是欧洲足球协会联盟(Union des Associations Européennes de Footbal)的注册商标。
COMSOL AB 及其子公司和产品与上述任何商标所有者均无关联,也未得到其担保、赞助或支持。
混合坚果、早餐麦片,以及小行星,三者看似风马牛不相及,却共享着一个令多学科研究者困惑不已的谜题 ——颗粒材料振动过程中的尺寸分离现象。这一现象俗称”巴西坚果效应”(有时也称为麦片效应),可使用 COMSOL Multiphysics® 仿真软件及其颗粒流模块对其展开详细研究。
何为巴西坚果效应?
巴西坚果效应指的是当不同尺寸的颗粒混合物受到振动时被观察到的一种反直觉现象:在振动过程中,较大颗粒会持续向上移动,最终聚集在混合物顶部,尽管它们的质量远大于周围的小颗粒。这种看似矛盾的现象既存在于工程问题中,也常见于日常生活,例如打开一罐混合坚果时。
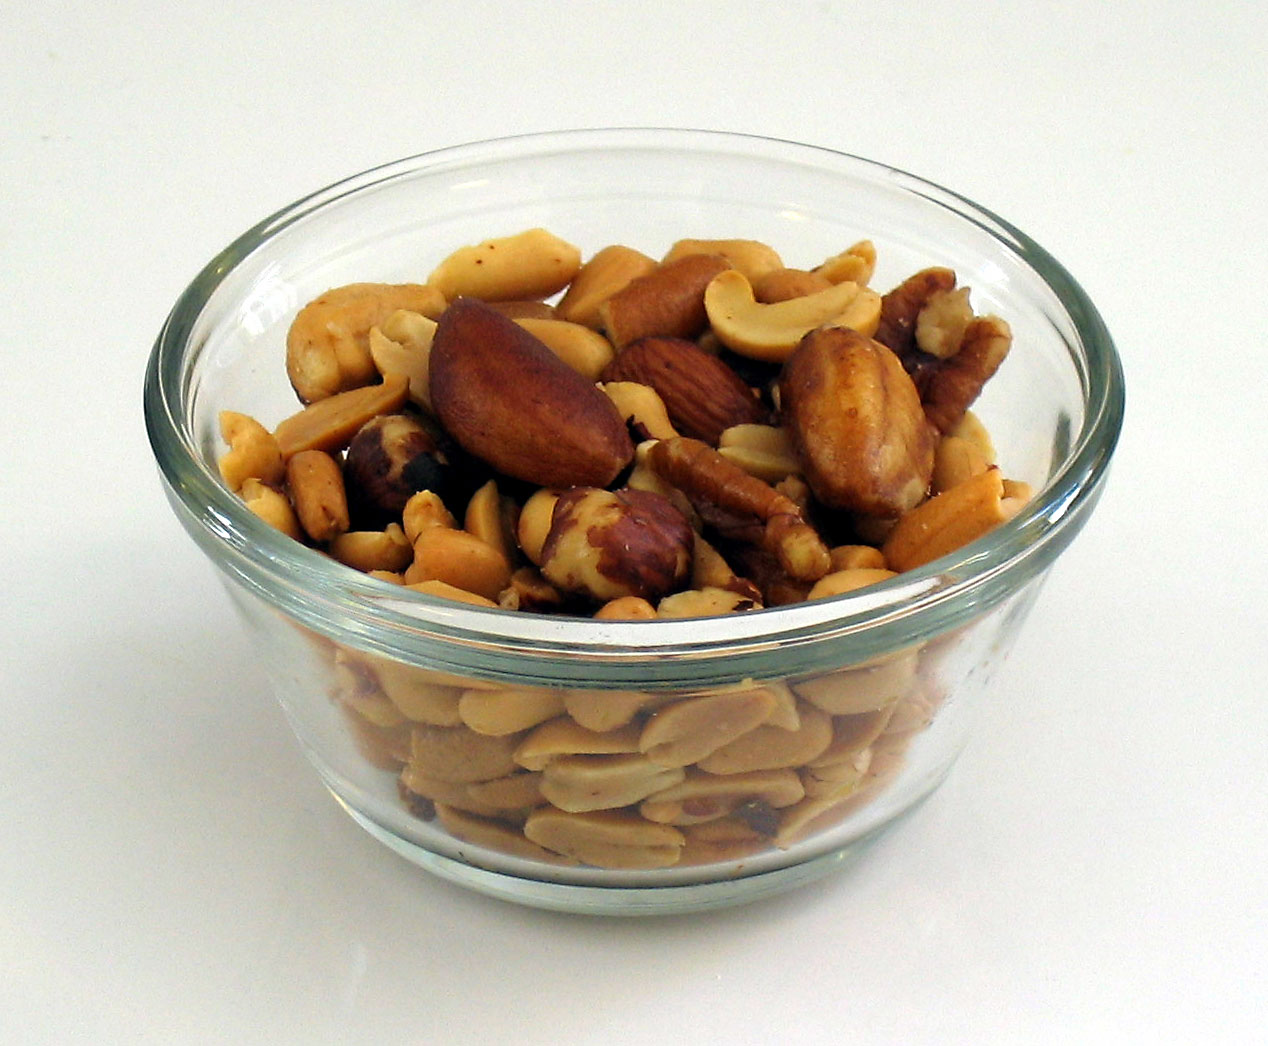 混合坚果是巴西坚果效应的典型展示。图片来自 Wikimedia Commons,属于公有领域。
理解这种效应背后的机制一直是一个备受关注的话题,因为它对于那些必须强化或避免颗粒按尺寸大小分离的系统具有重要的现实意义。
本文将通过剖析巴西坚果效应,揭示受扰动颗粒材料的运动规律。借助 COMSOL Multiphysics® 6.4 版本新增的 颗粒流模块,我们得以运用离散元法对颗粒材料进行此类模拟。
使用离散元法进行颗粒流分析
离散元法(DEM)是一种通过计算系统中每个颗粒的牛顿运动定律(包括平动与转动)来追踪独立交互颗粒运动与碰撞的仿真技术。这使我们能够研究每个颗粒与其邻近颗粒及整个系统的相互作用。
离散元法能够捕捉微观碰撞与运动如何形成宏观流动模式,尤其适用于模拟颗粒材料、粉末及散装固体——这些材料中微观颗粒间的相互作用主导着宏观行为。该方法是理解颗粒流态、测试颗粒尺寸或操作条件的变化如何影响颗粒系统中质量传递的强大工具。
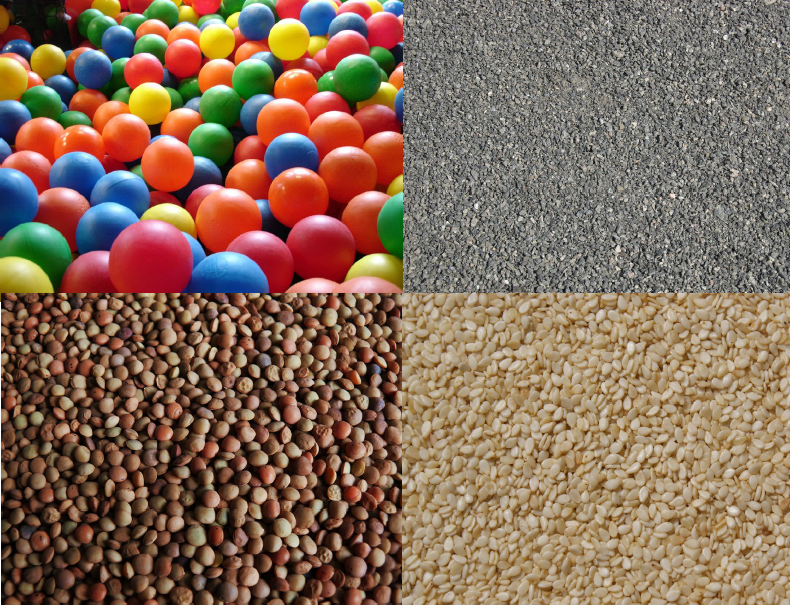 颗粒材料的示例图。从左上顺时针依次为:塑料球、砾石、芝麻籽和扁豆。图片来自 Wikimedia Commons,属于公有领域。
使用颗粒流模块可进行离散元法仿真,模拟粉末、颗粒或散装固体(如碎石、种子、药片等)的动力学行为。颗粒被建模为接触时会变形的柔性粒子,其位置和速度在每个时间步长中更新,同时考虑颗粒间碰撞、颗粒与壁面碰撞及外力,从而预测系统的整体运动。
模拟巴西坚果效应
让我们使用颗粒流模块模拟单个大颗粒置于小颗粒群中的情形。在一个由边长 1 米构成的正方形二维模型中,我们释放一颗直径 80 毫米的大颗粒,以及若干直径 20 毫米的小颗粒,这些颗粒以微小的、随机的初始速度分布于不同位置。
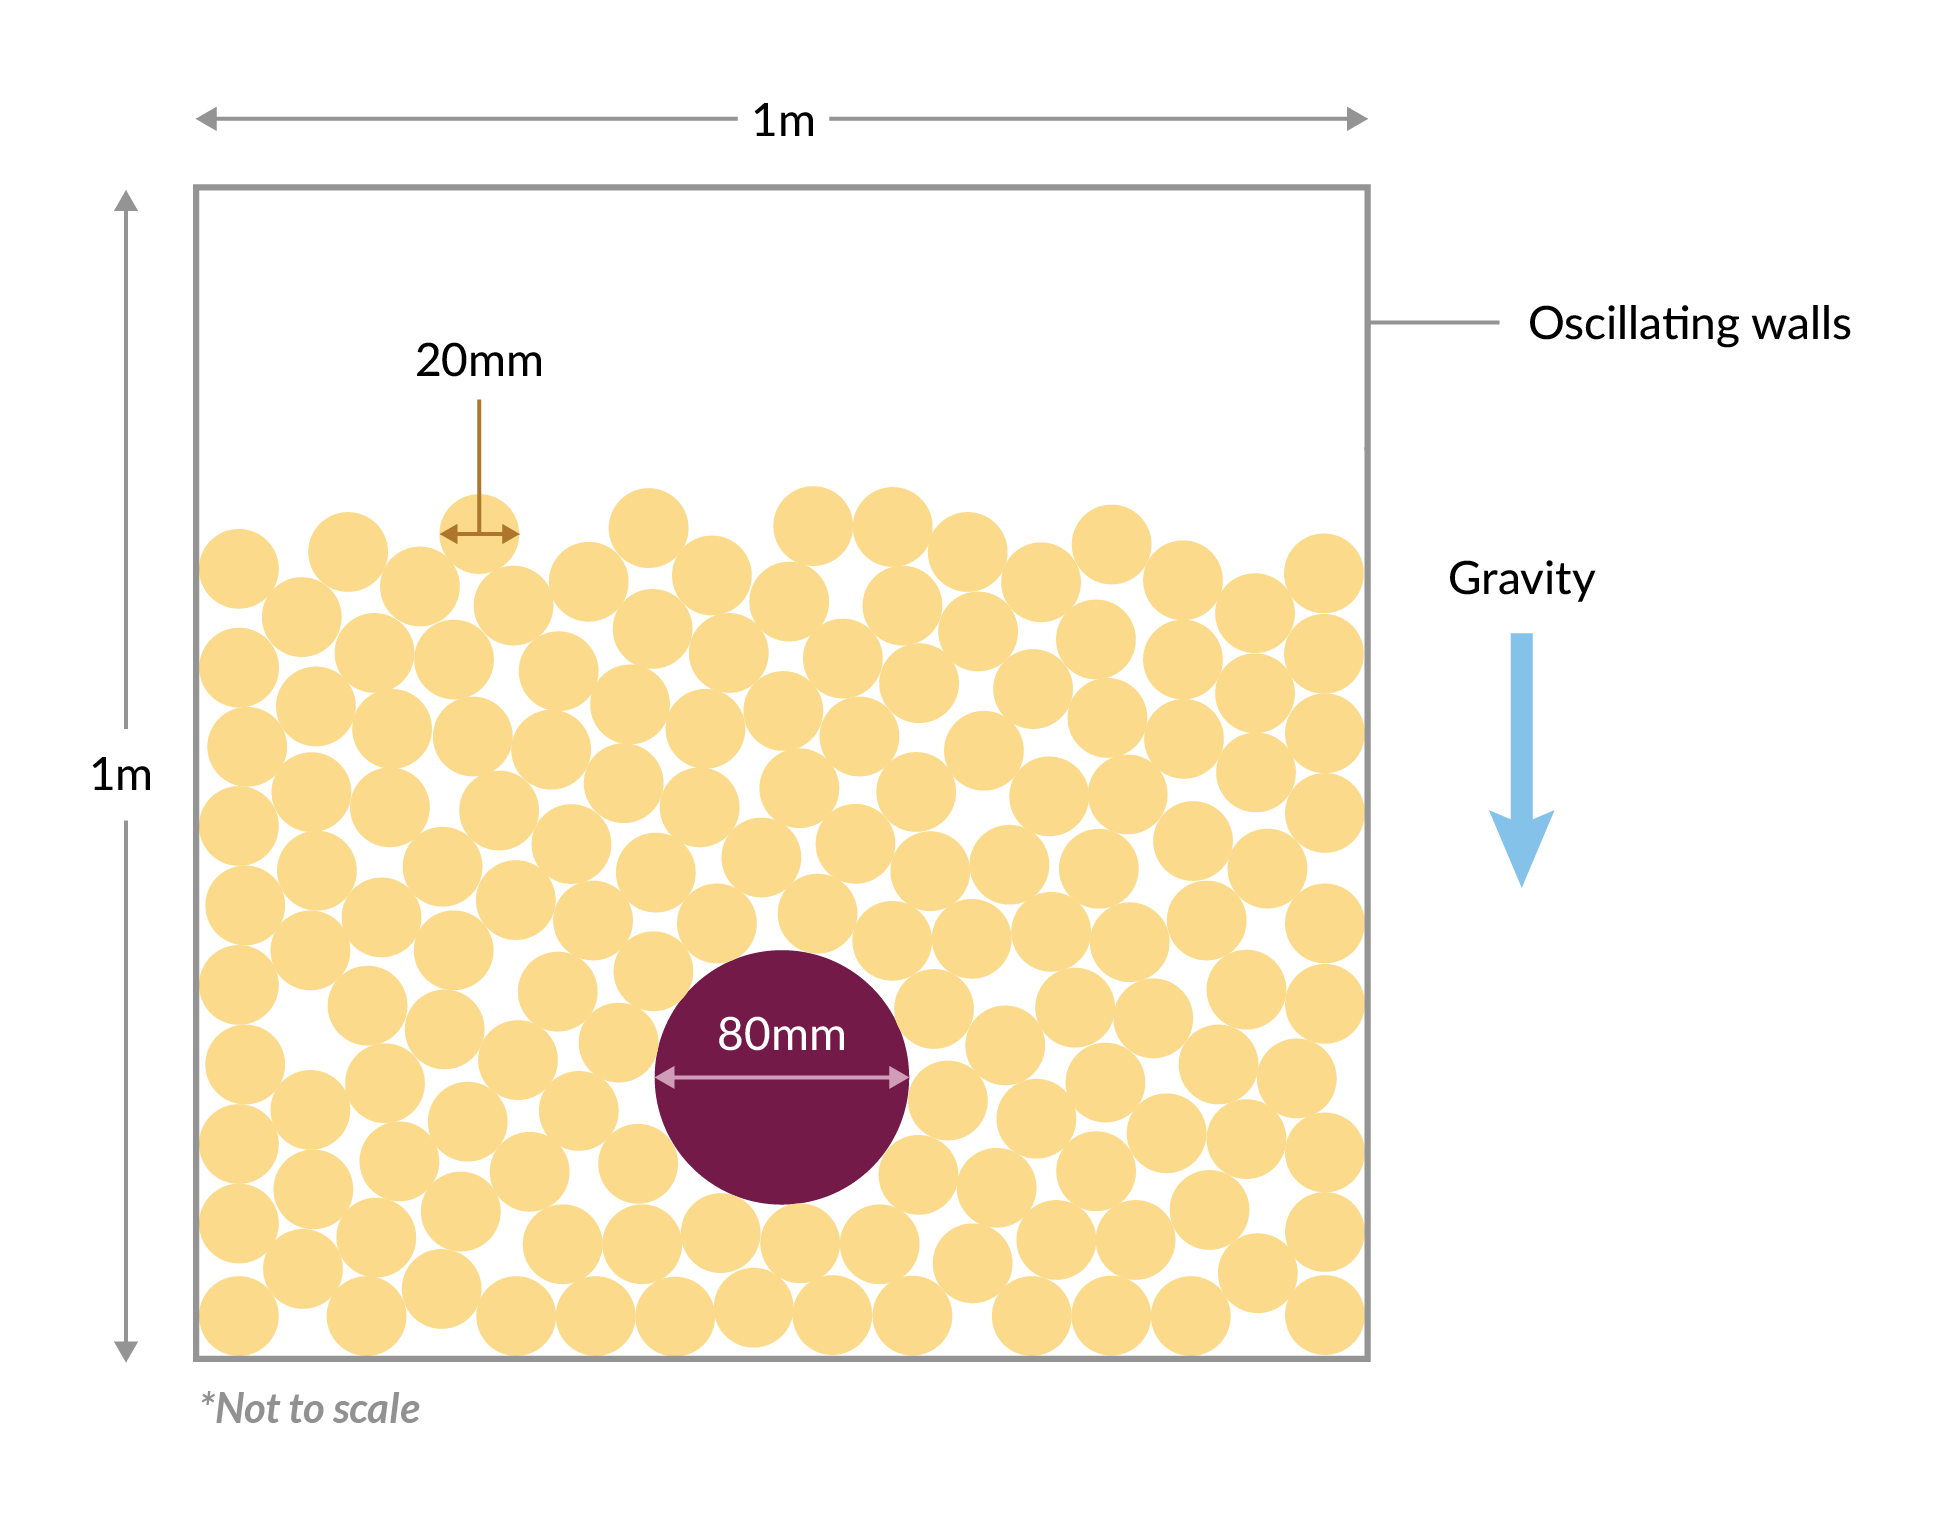 模型设置示意图。
在所有刚性边界上,均定义 y 方向正弦平移,振幅 20 毫米,周期 0.1 秒。重力方向设定为 y 轴负方向。采用Hertz-Mindlin-Deresiewicz (Hertz-MD) 接触力模型。 除 Hertz-MD 接触力模型外,颗粒流模块还支持线弹性接触力模型、Hertz-MD(含黏附)接触力模型和范德华力。为简明起见,本文省略了颗粒间以及颗粒与壁面间接触动力学细节的讨论。下方动画展示了 0 到 17 秒时长的计算结果。
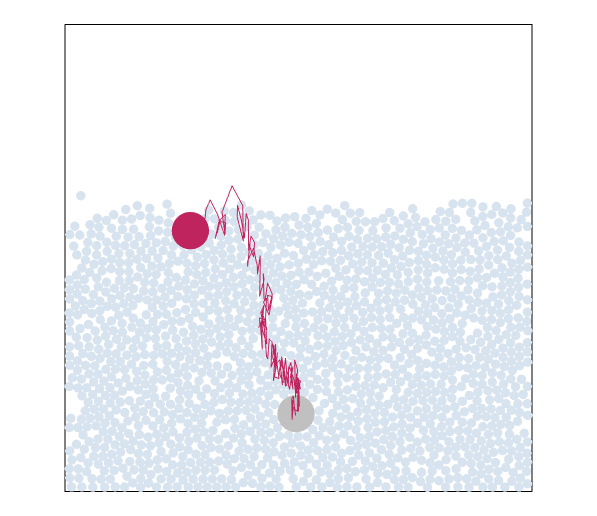
大颗粒的位置(左图)及运动轨迹(右图)显示其最终上升至堆积体的顶部。
在上述模型中,由于尺寸差异,大颗粒比小颗粒重 64 倍。为进一步强调这一点,设定大颗粒密度比小颗粒大 50%,这表明大颗粒在密度更大、质量更重的情况下仍能上升。这种看似违背直觉的行为正是巴西坚果效应的典型体现。接下来,让我们深入剖析这一现象。
理解颗粒对流
我们已成功建立了巴西坚果效应模型,并通过模拟将其行为可视化。有趣的是,研究人员至今仍无法给出统一的物理与数学描述来解释该现象的驱动机制。
普遍共识认为,该现象由以下几种关键机制共同作用形成:
- 渗透效应: 较小颗粒会渗流过颗粒群,即在振动载荷作用下落入颗粒之间的间隙中。
- 惯性效应:较大颗粒因惯性作用及其与周边颗粒的相互作用,能够抵抗向下运动的趋势。
- 对流气流:振动在中心区域形成上升气流,在壁面附近形成下降气流,将大颗粒向上输送。
渗透现象可视化:观察其中一颗颗粒(蓝色高亮显示)如何 “坠落” 至大颗粒下方形成的空隙中,即蓝色颗粒的质心位置相对于红色大颗粒的质心位置会随着时间的推移而“下降”。
虽然前两种机制看起来很直观,但要可视化系统中对流气流的形成过程却有些困难。让我们构建另一个模型来探究这些气流是如何形成并驱动巴西坚果效应的。
在相同的二维模型中,我们消除颗粒尺寸差异,构建由均匀尺寸颗粒(直径 20 毫米)组成的颗粒群,并进行 40 秒的瞬态计算。我们观察发现,颗粒开始形成有规律的流动循环:容器中心区域通常出现向上的流动,而容器壁面则出现向下的流动。由此我们可以直观地看到在振动颗粒系统中形成的对流流场。
通过观察若干颗粒的位置(左图,按初始高度着色)与轨迹线(右图,按时间着色),可揭示系统中形成的循环流动区域。
这种环流会形成类似于流体热对流中的 Rayleigh-Bénard 对流单元,这一现象已被一个研究团队通过磁共振成像证实(参考文献 2)。当前活跃的一个研究领域是逆巴西坚果效应,该效应会导致大颗粒下沉(参考文献 3)。由于这些机制高度依赖颗粒尺度的几何形状、碰撞及非线性摩擦相互作用,因此离散元法对捕捉其本质至关重要。颗粒流模块提供了准确模拟这些相互作用所需的功能。
关于颗粒流仿真的总结性思考
颗粒对流是一种广泛存在的现象:砂粒、谷物、粉末等离散颗粒组成的物质会产生整体运动,这种运动类似于受热流体的对流循环,尽管物质本身并非连续流体。
颗粒流模块为模拟和理解颗粒流中的复杂粒子的相互作用提供了强大的框架。在那些颗粒分离可能影响产品质量的行业中,理解颗粒对流至关重要。颗粒对流存在于多个研究领域,包括农业谷物的处理和分选(参考文献 4)、行星及其形成(参考文献 5)以及考古学(参考文献 6)。
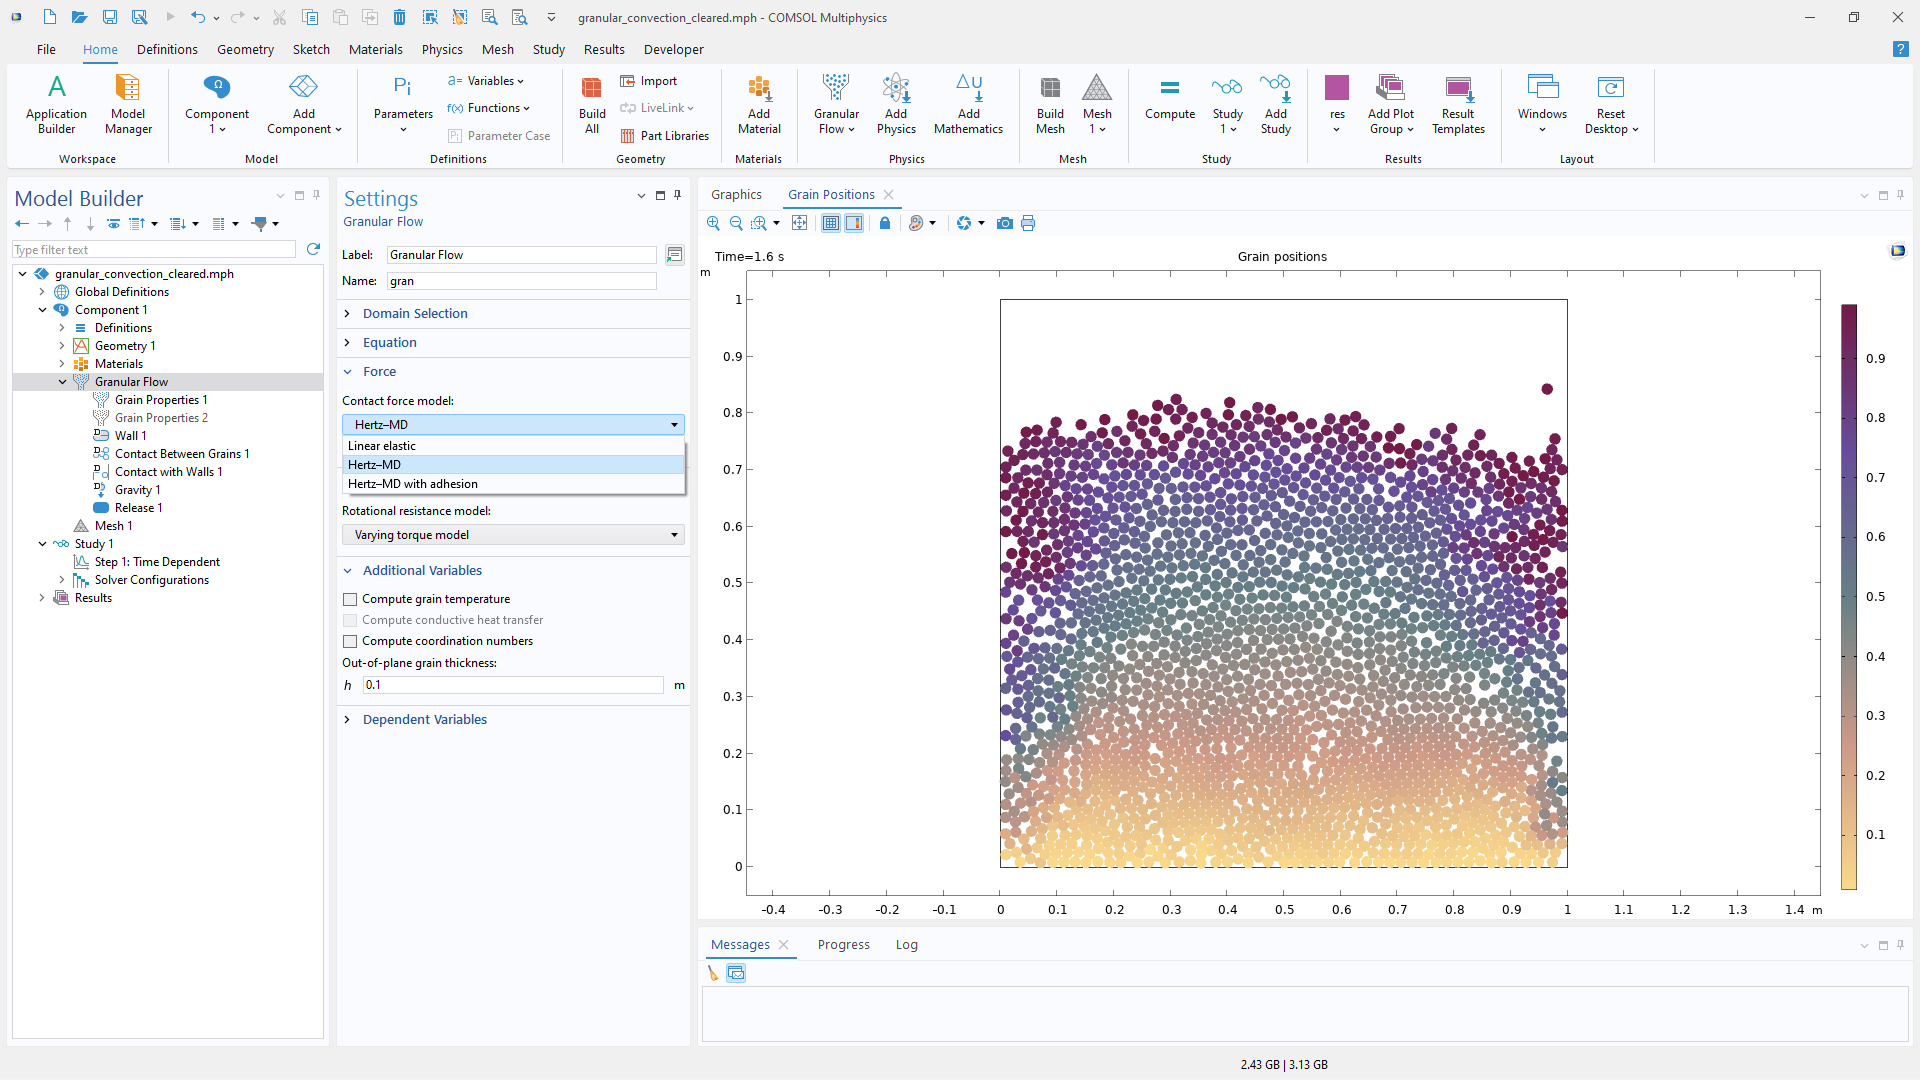 使用 颗粒流 接口进行建模仿真时,其操作界面仍然保持与 COMSOL 相同的用户界面。
工程师和研究人员可利用颗粒流模块研究各类应用场景,包括:
- 料斗卸料
- 筒仓储存
- 斜槽输送
- 粉末铺展
- 混合过程
- 堆积密度
- 谷物压实
- 分离效应
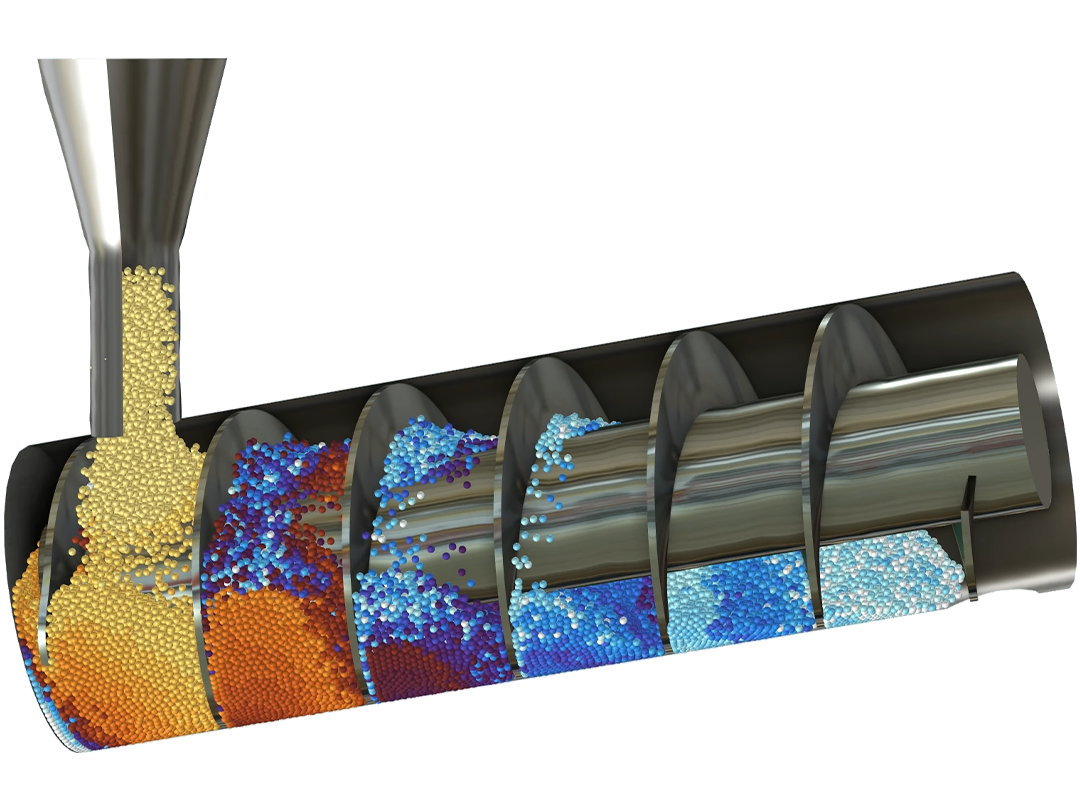
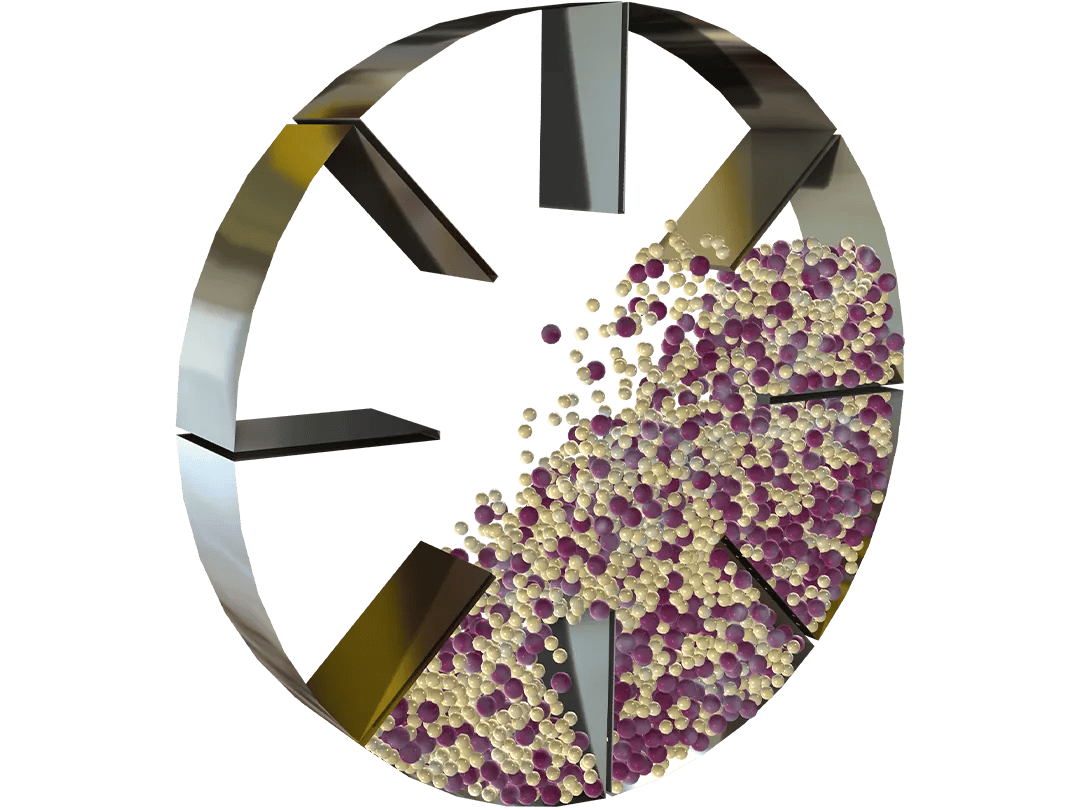
颗粒流模块可用于模拟使用螺旋输送机(左图)输送颗粒的过程,以及在带挡板的转鼓(右图)中搅拌颗粒的过程。
颗粒流模块通过解析单个颗粒的运动,可预测搅拌效率、堵塞及流动不均等整体行为,对制药、化工、农业和采矿等行业具有重要价值。
下一步
点击下方按钮亲自尝试颗粒对流建模。请注意,使用该模型需安装 COMSOL Multiphysics® 软件的颗粒流模块:
参考文献
- A. Kudrolli, “Size separation in vibrated granular matter”, Reports on Progress in Physics, vol. 67, no. 3, p. 209, 2004
- E.E. Ehrichs et al., “Granular convection observed by magnetic resonance imaging”, Science, vol. 267, no. 5204, pp. 1632–1634, 1995.
- F. Ludewig and N. Vandewalle, “Reversing the Brazil nut effect”, The European Physical Journal E, vol. 18, no. 4, pp. 367–372, 2005.
- S. Zhang et al., “A calibration method for contact parameters of agricultural particle mixtures inspired by the Brazil nut effect (BNE): The case of tiger nut tuber-stem-soil mixture”, Computers and Electronics in Agriculture, vol. 212, p. 108112, 2023.
- V. Perera et al., “The spherical Brazil Nut Effect and its significance to asteroids”, Icarus, vol. 278, pp. 194–203, 2016.
- D. Luria et al., “Identifying the Brazil nut effect in archaeological site formation processes”, Mediterranean Geoscience Reviews, vol. 2, no. 2, pp. 267–281, 2020.
在设计换热器时,必须考虑传热速率、水力阻力和效率,对于某些应用,考虑结构完整性也很重要。然而,如果没有经济可行的制造方法,花费时间和资源来研究这些组件将是徒劳的。在整个设计过程中考虑设计和制造成本使换热器的开发成为一项艰巨的任务。这篇博客文章,我们将探讨使用形状优化和拓扑优化来应对这这类设计挑战的可能性。
形状优化
形状优化的过程与物理场无关,因此比拓扑优化更容易实施。需要注意的是,形状优化和拓扑优化均涉及大量设计变量,无论采用哪种方法,都必须使用梯度优化算法。当涉及大量设计变量时,基于梯度的优化方法显著快于无导数方法,因为它能高效利用敏感性信息指导每次迭代,而不是依赖耗时的采样或穷举所有可能解来寻找最优解的确定性优化方法。本文中示例采用的是移动渐近线(MMA)优化算法以及自动梯度计算方法。
首先,我们来看一个板式换热器的形状优化,然后探讨管壳式换热器中管道的尺寸设计。
对形状优化的更详细介绍感兴趣的读者,可查阅博客:电磁学中的形状优化:第 1 部分。
对于给定的驱动流率,可以通过对压降施加约束来限制换热器的水力阻力,但优化将倾向于对压降的最大允许值进行相应的设计,因此实际应用中的泵送功率和水力阻力是固定的。或者,可以施加压力驱动的流量,让优化过程选择泵送功率和水力阻力,这种方法计算成本更低,我们将重点探讨此选项。
考虑一个层流状态的板式换热器示例,其中通过改变板的形状使传热速率最大化,如下方动画所示。相较于初始的平板设计,优化后的设计将传热效率提高了30%。
优化后的板式换热器迫使流体绕流腔体角落,如根据温度着色的流线所示。请注意,在设计的灰色表面中,变形被放大了两倍。
现在,我们来看第二个示例,湍流状态下的管壳式换热器。同样,使传热速率最大,但这次允许管的尺寸和位置发生变化。在这个示例中,优化只能将传热速率提高 5%,这可能是由于设计自由度比前一个示例低所致。
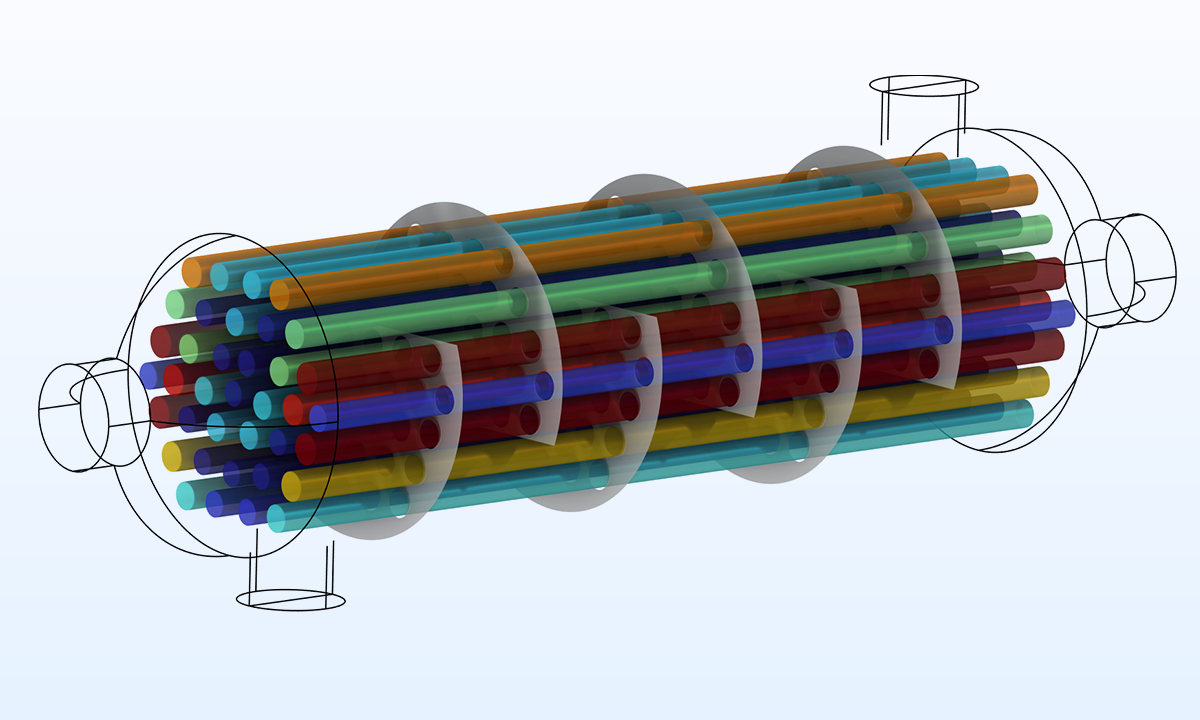 用根据直径着色的管表示的优化后的管壳式换热器。靠近中心的直径较小的管使管与管之间的流率变化减少。
拓扑优化
使用密度方法进行拓扑优化,通过为每个计算单元指派一个设计变量来实现。在结构力学中,0 对应于空缺,1 对应于固体。
希望对拓扑优化有更深入了解的读者,可阅读博客文章:使用密度方法进行拓扑优化。
换热器拓扑优化的任务是确定哪个区域应该属于哪种流体,因此通常设计变量等于 0 对应一种流体,而 1 对应另一种流体(见参考文献1)。该策略可避免两种流体混合,前提是最终设计中不存在灰度值,即设计变量仅取 0 或 1,不包含中间值。该策略可以扩展用于考虑流体间的固体域,但本文将省略此部分。无滑移边界条件通过达西惩罚项施加,类似于其他流体拓扑优化应用中使用的策略:
\mathbf{F}_\mathrm{hot} &=&-\alpha(1-\theta) \mathbf{u}_\mathrm{hot}, \quad \mathrm{where} \quad \alpha(\theta)=\alpha_\mathrm{max}\frac{q(1-\theta)}{1+\theta},
式中, 和
分别表示热域和冷域的流速,通过不同的偏微分方程(PDE)求解。
表示抑制流速的最大阻尼系数,用于确保两个流速在同一时刻不会同时过大。
决定了设计变量场
中间值的阻尼系数,较小的值通常与灰度设计最优相关,而较大的值则会产生更多离散的明确分离的区域,从而获得物理上可实现的设计。
能量守恒通过对流-扩散方程求解,其中对流项取决于总速度场,由 的和给出。尽管该和式不明确依赖于设计变量,但在实际中,每个速度场在其对应的流体区域内占主导地位,因此流速仅在流体之间的过渡区域内具有可比性。
换热器通常在湍流状态下运行,但本文展示的拓扑优化结果仅限于层流状态,因为湍流模型需要解析边界层,而对于拓扑优化中使用的均匀网格,这会导致计算成本极高。
大通道具有较低的流体阻力,小通道则能提供良好的热交换效果。因此,理想的换热器拓扑结构应由交错排列的管道组成,这些管道在实际热交换发生的狭小区域内分支为细小管道。但是由于混合约束有效地固定了拓扑结构,这种结构在二维空间中无法实现。
在二维拓扑优化中,通过使两种流体之间的热交换最大,可以得到两根弯曲的平行管道。
在三维中进行拓扑优化的计算成本很高,因此在本文最后的示例模型中,通过施加镜面对称性将设计域缩小至原来的二分之一。此外,对流场施加旋转对称性,这样只需计算其中一种流体的流动。最后,目标函数同时考虑了传热速率和水力耗散。这两个变量均需最大化,因为对于压力驱动的流体,最大化水力耗散将使水力阻力最小。目标函数可通过极大极小值公式组合,但该方法计算成本过高,因此改用 p-范数代替:
&\approx& \left[(\kappa\phi_\mathrm{heat})^{-P}+\psi_\mathrm{cold}^{-P}+\psi_\mathrm{hot}^{-P})\right]^{-1/P},
式中,权重 用于控制各目标函数的相对重要性,
用于控制近似精度。这里展示的结果未将效率纳入目标函数(因为它会妨碍离散化设计),但初期可引入效率参数以引导设计趋向效率更高的极值点。
通过五个截面切片动态演示原始设计变量场,用于说明随着设计变量 的增加,优化结果逐渐趋向离散化的过程。
对优化后的结果进行平滑处理,以便能够通过显式几何表示对设计进行验证。如下方动画所示。相机位置固定,但设计结构略微透明,因此可以观察到结构内部的细节。 或者,您也可以探索下方的交互式模型文件,其中设计结构固定,相机位置可自由调整。图中仅显示了设计结构的一半,以便更清晰地观察内部的复杂细节。
优化后的换热器由两个相互交错的流体域构成,通过分支管道实现高强度热耦合,同时避免引入过大的水力阻力。
优化功能概述
这篇博客重点讨论了稳定流态换热器的优化设计,但其底层功能具有高度灵活性——基于梯度的优化方法同样适用于其他物理场问题,甚至可以将不同的物理现象结合起来,同时自动计算梯度以满足自定义的目标和约束条件。形状优化和拓扑优化接口可用于设置设计变量,探针可以简化约束和目标的设置。然而,约束和目标函数高度取决于具体的应用场景,因此建模过程的这一部分可能需要进行一些调试。最后,也可以执行考虑特征频率或瞬态问题的梯度优化。
对特征频率优化示例感兴趣的读者,可查阅博客文章: 通过形状和拓扑优化实现特征频率最大化。
关于热管理系统优化的网络研讨会
想要了解更多关于如何使用优化技术自动生成高性能的换热器和流体流动系统设计吗?欢迎参加 COMSOL 即将举行的热管理系统优化网络研讨会。此次网络研讨会将于美国东部时间 9 月 3 日星期三 15:00-15:45 举行。
参考文献
- P. Papazoglou, Topology Optimization of Heat Exchangers, master’s thesis, Delft University of Technology, 2015.
番茄酱、血液等非牛顿流体会展现出与应变速率相关的特性,这使得模拟通过多孔介质的流动变得复杂。多孔材料的复杂结构,如通道、停滞区和孤立孔隙会导致流体特性各不相同。在没有通用理论的情况下,常常需要通过测量或孔隙尺度仿真的方法开发出特定的流体-材料组合模型。在这篇博客中,我们演示了如何利用仿真或测量结果开发出一种均质化方法,用于模拟非牛顿流体在多孔结构中的流动。
非牛顿流方法
日常生活中某些流体会表现出反直觉特性。一个众所周知的例子就是番茄酱,刚开始它会顽固地附着在瓶壁,然后突然在整个盘子上铺满红色的酱汁。当黏度随着剪切速率的增加而降低时,就会出现这种被称为“剪切稀化”的现象。类似地,大多数聚合物也会出现这种现象。较少见的是剪切增稠流体,即黏度随剪切速率的增加而增加。一个著名的例子是 Oobleck(一种玉米淀粉悬浮液),其黏度会随剪切速率增加,甚至可使人在其表面快速行走时如履平地。
剪切速率表征相邻层间流体的相对运动速度,取决于流体速度场 和流道曲率引起的梯度变化,其数学表达式为:
其中, 为应变率张量 。在多孔介质中,错综复杂的孔隙分叉和汇合导致速度和剪切速率快速变化,从而引起孔隙空间内黏度的显著变化,如下图所示的 Carreau 流体流经不规则孔隙结构的示例。
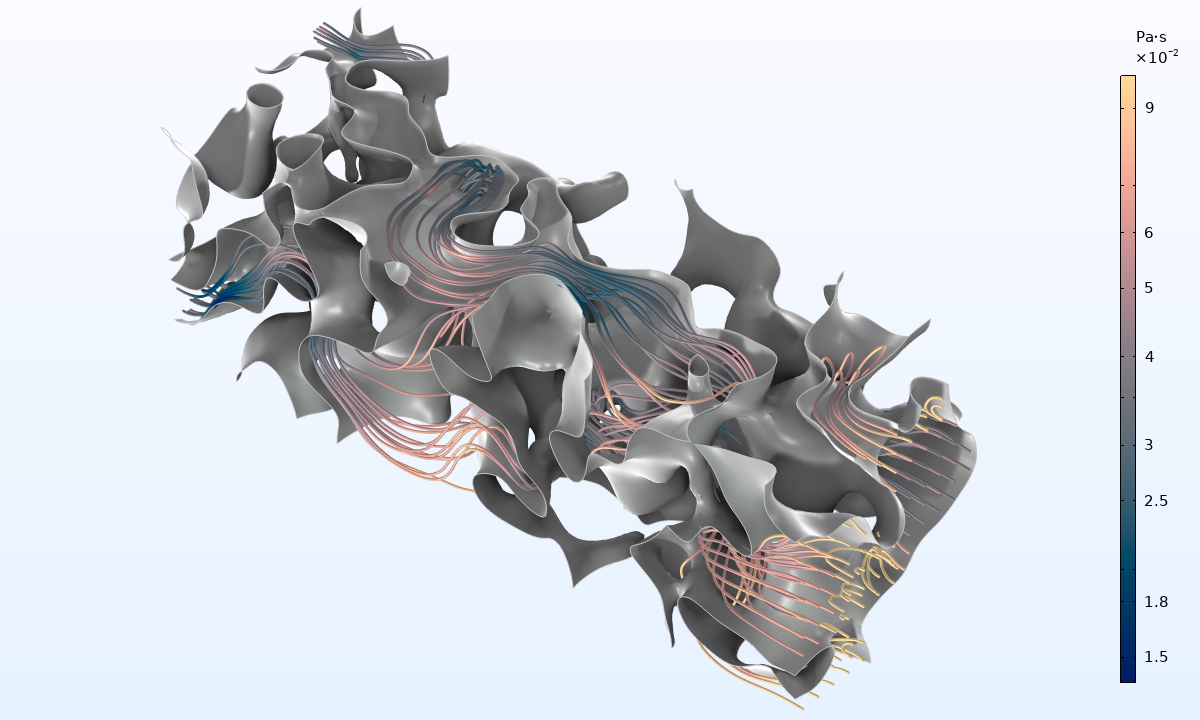 流线图展示了 Carreau 流体的黏度分布:剪切速率较高的狭窄通道展现出较低的黏度,而剪切速率较低的较宽区域则维持较高的黏度,流线突出显示了孔隙结构对流体行为的影响。
这种动态黏度变化给非牛顿流体流动仿真带来挑战。为实现更大尺度的模拟,我们需要有效的升尺度方法,将孔隙尺度行为转化为宏观流动特征。
孔隙尺度模型的升尺度转换
对于大尺度应用,在孔隙尺度上模拟非牛顿流体的流动是行不通的,因此必须进行升尺度处理。其中一种方法涉及定义表观黏度 ,本质上是会产生与非牛顿流体相同压降的(恒定)黏度(参考文献 1)。
根据达西定律,表观黏度可以表示为 :
(1)
式中, 是多孔介质的渗透率,
是速度,
是压力梯度。这些数值可以通过测量获得,也可以像我们的示例一样,通过代表性体积单元(RVE)的孔隙尺度模型获得。(本征)渗透率是多孔基质的一种性质,仅取决于孔隙大小、形状和连通性,其计算方法可参考这篇博客及相应模型。
在已知结构渗透率的前提下,令 Carreau 流体通过该多孔结构,其表观黏度或有效黏度的定义如下
(2)
其中,参数 和
分别为零剪切速率和无限剪切速率情况下的黏度,
为弛豫时间,
为幂律指数。为了进一步证明升尺度方法的必要性,我们将相同的 Carreau 流体通过具有相同孔隙率和渗透率的不同多孔结构,并施加相同的压降。不出所料,剪切率受流道曲率的影响。由于不同结构的流道不同,剪切速率也不同,因此,我们测量或使用方程(1)中的方法进行计算的结果也不同。
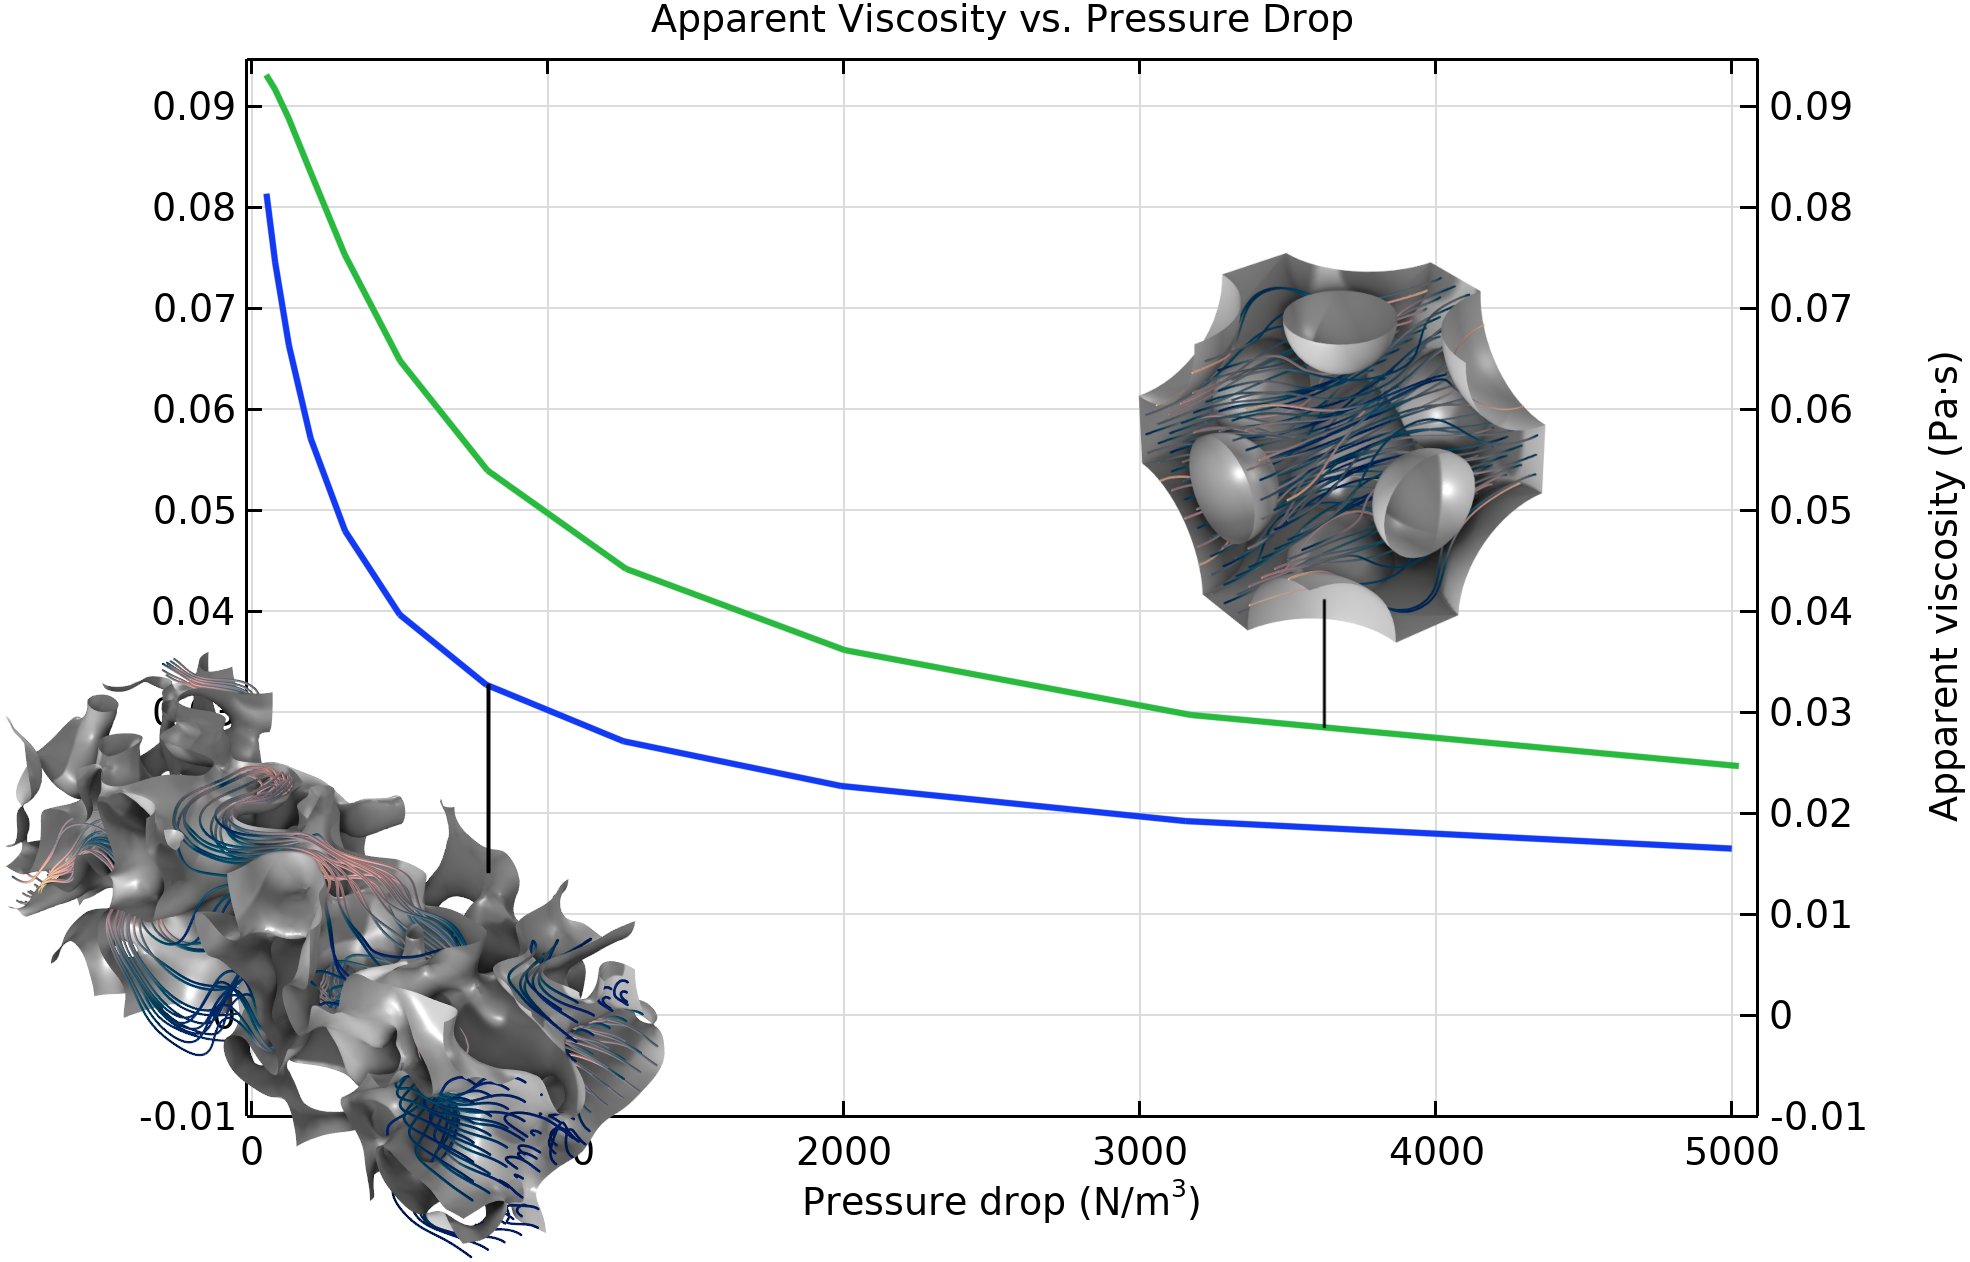 在相同的边界条件下,具有相同孔隙率和渗透率的不同多孔结构展现出不同的表观黏度,这突出表明了流体和结构对剪切速率的影响。
在构建多孔结构的升尺度模型时,需要一个剪切速率的表达式,因为不能仅根据达西速度直接计算剪切速率。我们将这个表达式称为表观剪切速率 ,然后将其用于方程 (2)中。
对于不同应用场景,存在多种计算公式。一种常用的形式是:
(3)
式中,孔隙结构的影响用校正因子 表示。虽然可采用现有经验关系式确定
,但将
与测量值或模拟数据进行拟合可以获得更精确的结果。
计算和验证校正因子
校正因子可通过 COMSOL® 系统内置的方法确定。首先,利用方程 (2) 计算表观剪切速率 , 同时计算
项,我们称之为归一化速度。再根据方程 (3) 计算出
。虽然通常可以假定
在一定的压降范围内保持不变,但必须注意的是,它可能会因流动模式的变化(如湍流的发生)而变化。
本案例模拟了 50—5000 Pa/m 压降范围内的流动,COMSOL® 将计算结果输出到数据表,随后通过 最小二乘 拟合函数 对方程 (3) 进行参数拟合以确定 值。
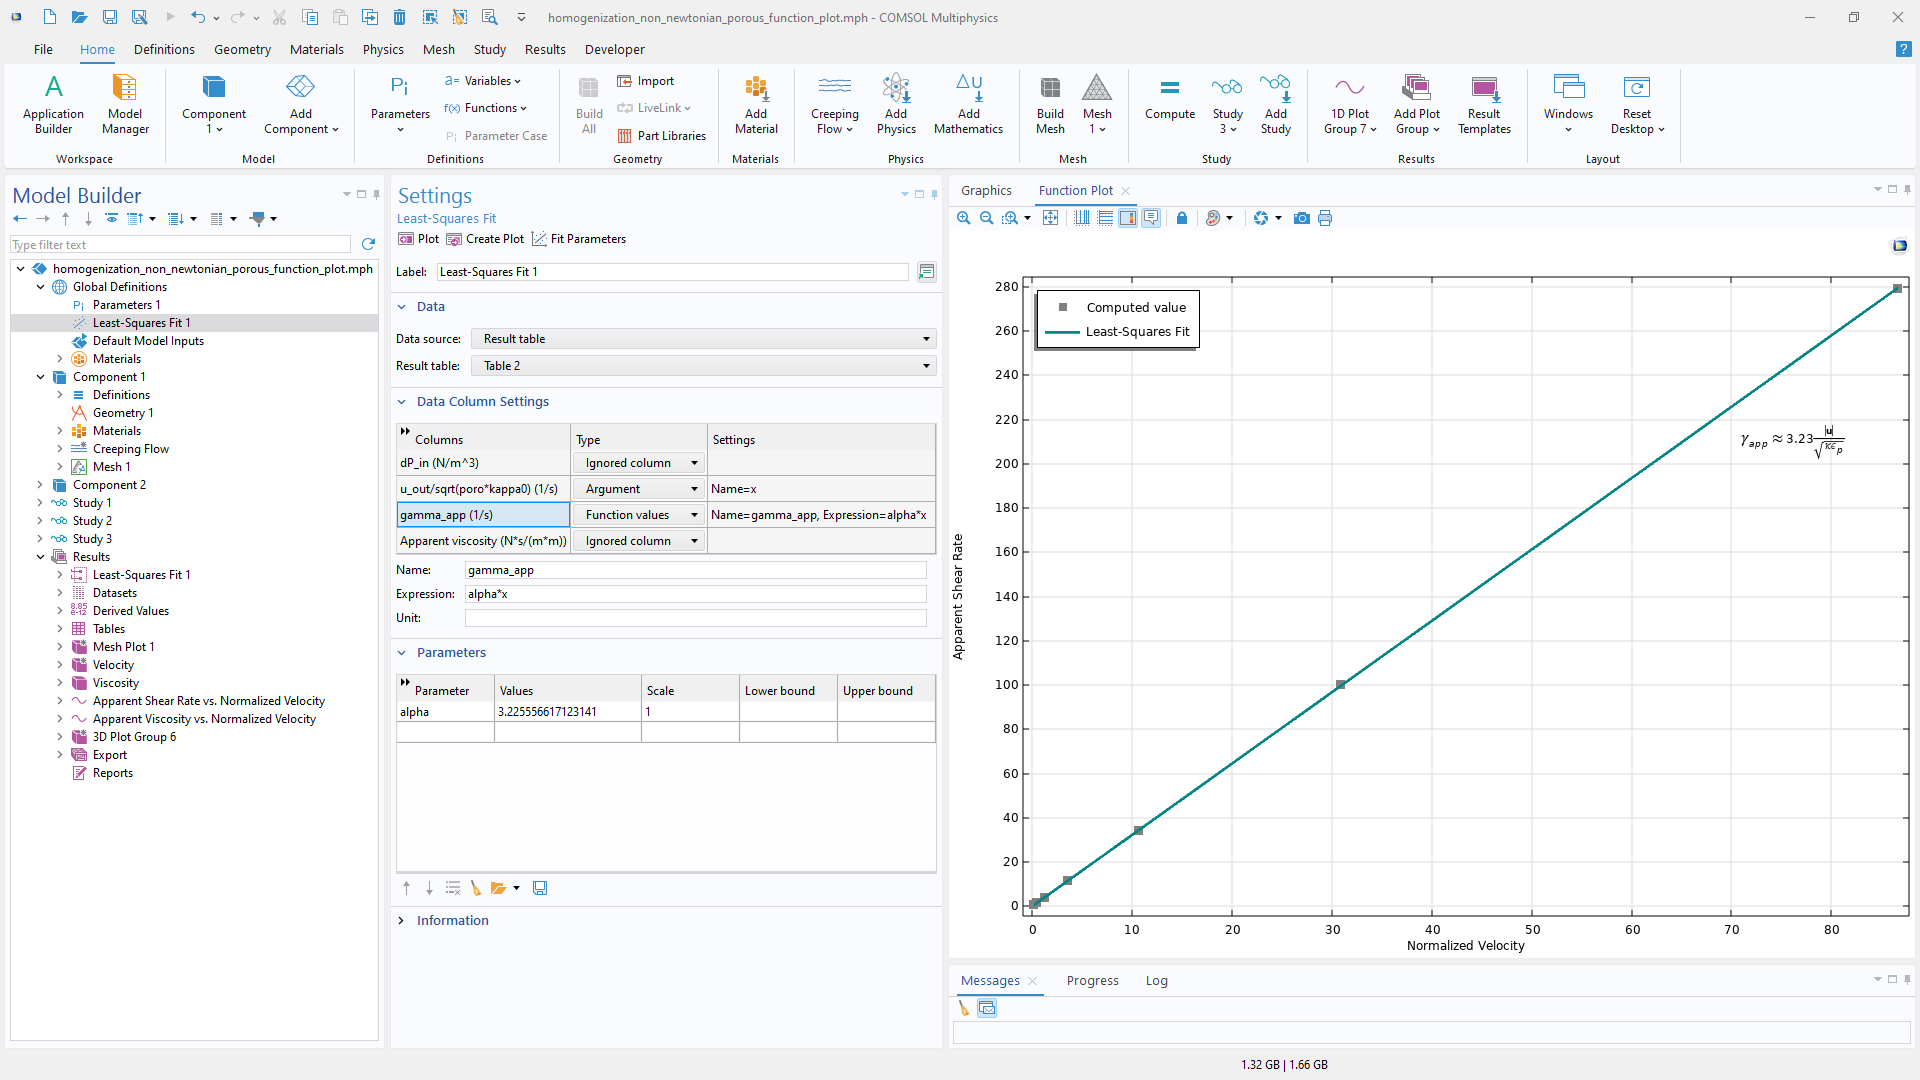
该方法不仅支持孔隙尺度模拟数据,也可直接采用实验测量数据进行拟合验证。
为了验证这种方法,我们可以根据 Brinkman 方程建立一个均质化模型,并对结果进行比较。如果结果一致,则证明了近似方法的准确性和可靠性。
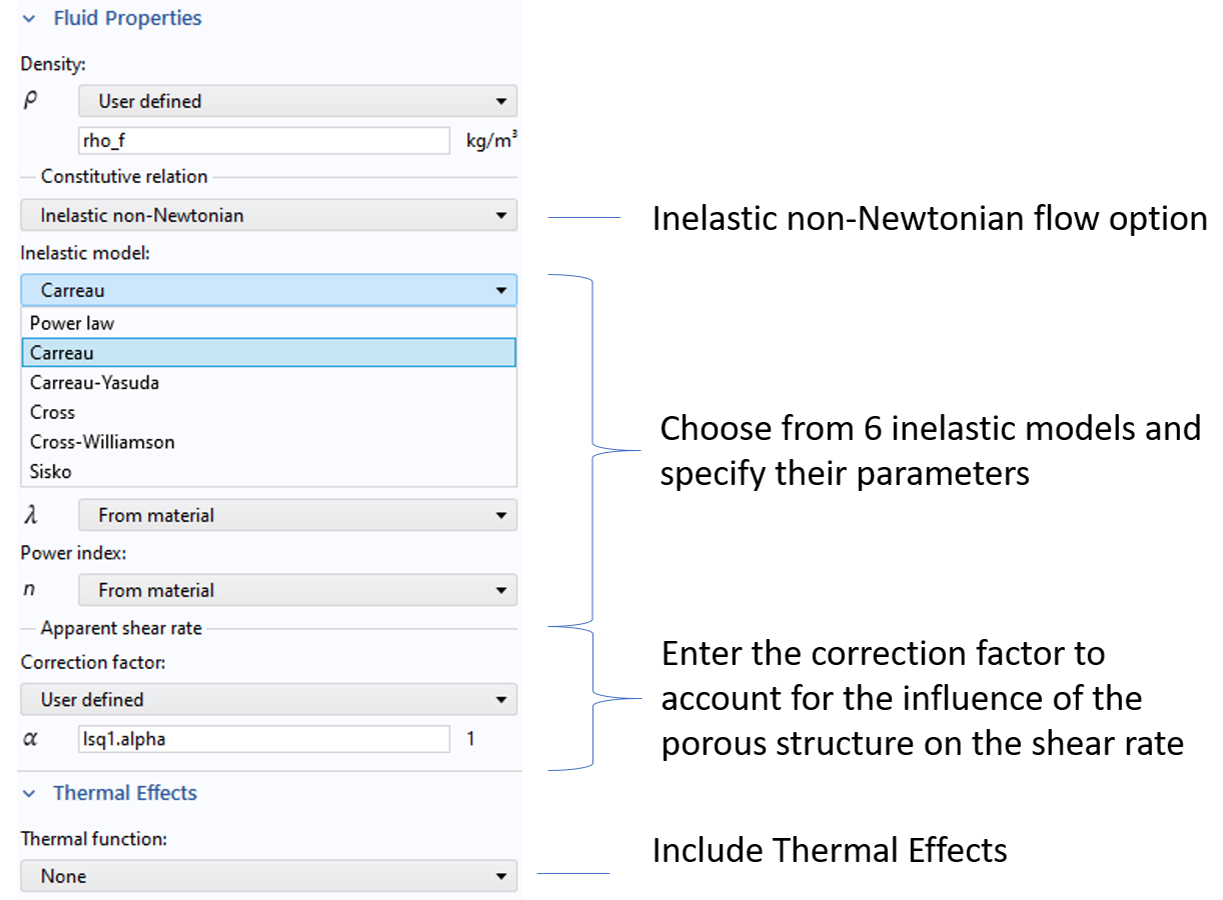
Brinkman 方程 接口和 达西定律 接口现在支持使用表观剪切速率法(包括热效应)模拟非牛顿流体流动,也就是说您可以在 6 种常用的非牛顿本构关系中进行选择。此外,您还可以输入自定义校正因子或选择毛细管束方法,该方法提供了另一种适用于毛细管束状多孔介质的 描述。下图是 COMSOL Multiphysics® 用户界面的截图,显示了流体属性设置窗口。
下图显示的结果表明,表观剪切速率法提供了准确可靠的预测。
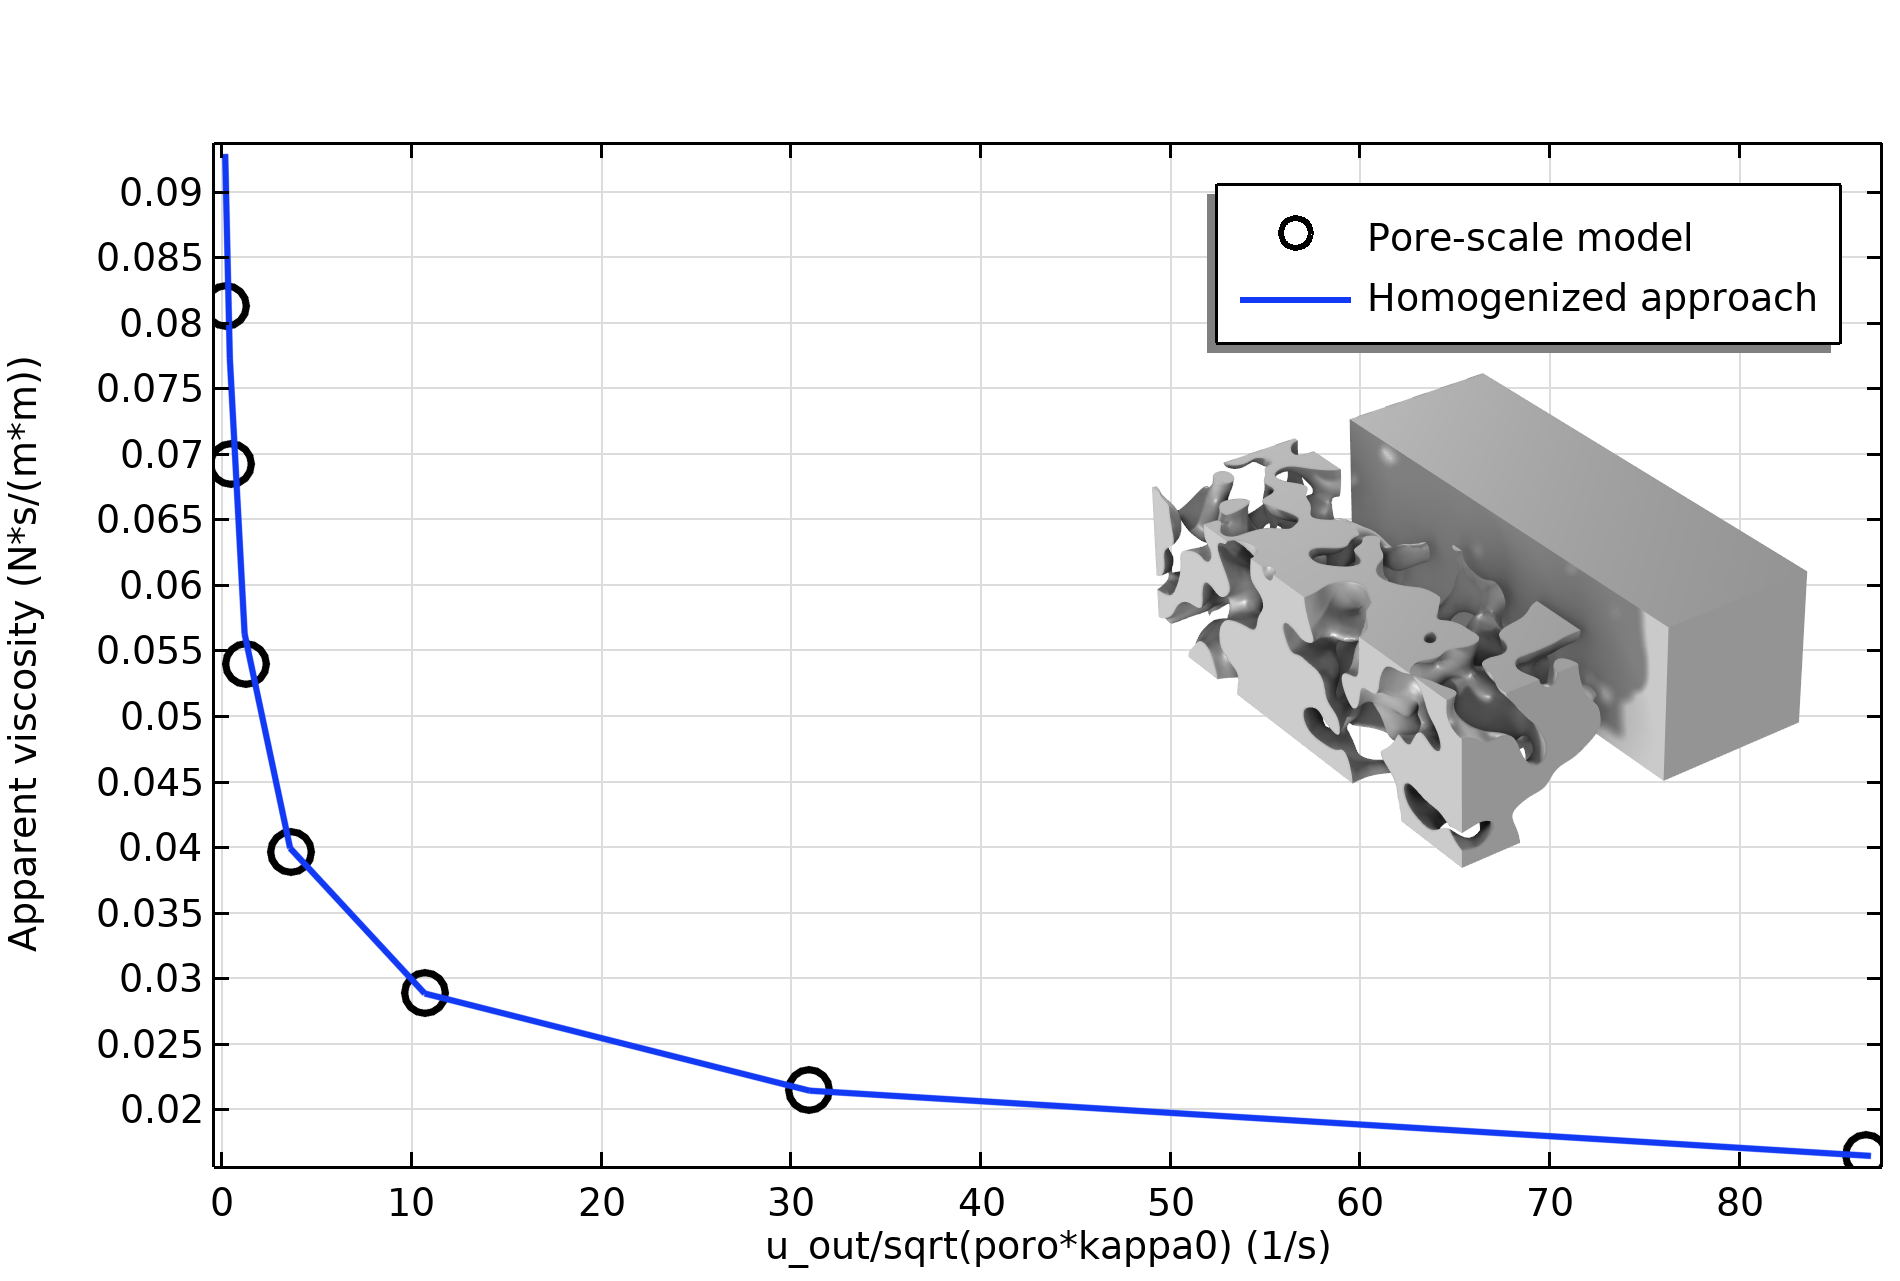 孔隙尺度模型与均质化方法的表观黏度-归一化速度关系对比。
下一步
由于流体特性与孔隙结构之间存在复杂的相互作用,模拟多孔介质中的非牛顿流体流动具有独特的挑战性。将孔隙尺度模拟或测量结果与升尺度技术相结合,可以得到精确的宏观模型。多孔介质流动接口目前支持表观剪切速率法,提供了一种考虑动态黏度变化和结构影响的可靠方法。
想自己建立非牛顿流体在多孔介质中的流动均质化模型吗?COMSOL 案例库中提供了 MPH 文件和分步说明,欢迎下载:
在后续博客中,我们将以狭窄肺动脉中的血液流动为例,展示表观剪切速率法在真实生物力学场景中的应用。
参考文献
- N. Zamani, I. Bondino, R. Kaufmann, A. Skauge, “Computation of polymer in-situ rheology using direct numerical simulation”, Journal of Petroleum Science and Engineering, Volume 159, 2017; https://doi.org/10.1016/j.petrol.2017.09.011.
Jan Czochralski 在研究金属结晶的速度时,将装满熔融锡的热坩埚放在桌子上冷却。他专心致志地工作,不小心把笔插入了熔融的锡里,而不是墨水瓶中。注意到自己的失误后,Czochralski 把笔拔了出来,却发现笔尖上挂着一条凝固的金属丝……
直拉法背后的历史
后来,Czochralski 证明了这种凝固金属是单晶体。将近 110 年后,他的简单失误被公认为直拉法奠定了基础。该方法是制备单晶硅的最重要方法之一,而单晶硅是一种广泛应用于电子产品制造的材料。
如今,直拉法采用的工艺与 Czochralski 意外的钢笔蘸取过程类似。首先,在坩埚中熔化高纯度的半导体级硅。然后,加入掺杂的杂质原子,使硅掺杂变成正型或负型硅。接着,把固定在一根棒上的籽晶浸入到熔化的混合物中,并在氩气的惰性气氛里小心地向上提拉,同时进行旋转。最后,熔融物会在籽晶上形成一根大的圆柱形单晶锭。
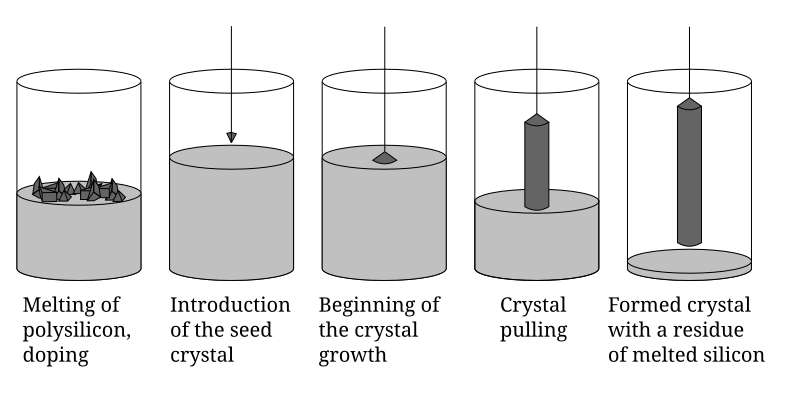 直拉法的各个阶段。这张照片已进入公有领域,通过 Wikimedia Commons 共享。
Czochralski 探索了使用锡、铅和锌等金属制造晶体的方法,并于 1917 年发表了有关该方法的论文。这篇论文和方法一经发表便引起了人们的极大兴趣,但直到 20 世纪 40 年代末,这种方法才成为如今的主流技术。这在很大程度上要归功于贝尔实验室的研究人员,他们重新发现了这种方法,并利用它生产硅和锗晶体以开发半导体。从那时起,直拉法就成为半导体工业的基石。
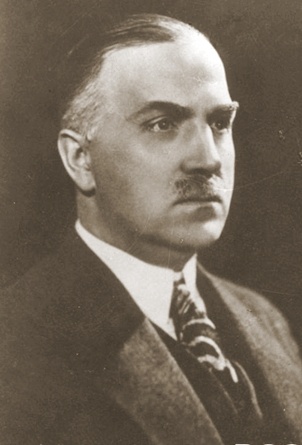
波兰化学家Jan Czochralski,1929 年在华沙理工大学担任教授时的照片。这张照片属于公有领域,通过 Wikimedia Commons 共享。
直拉法是制备单晶硅(mono-Si)晶锭最常用的方法。该方法可以制备出长达 2 米的晶体锭,之后这种晶体锭可被切割成标准尺寸的晶圆。这些晶圆可用于制造集成电路,在光伏领域则用于制造太阳能电池。在这篇博客中,我们将探讨如何使用 COMSOL Multiphysics® 软件模拟保护气体流动和对流传热,以维持晶体生长界面所需的温度梯度。
典型晶体生长炉的模型定义
通过精准调控加热功率、拉速和晶体旋转速率,可以有效控制晶锭的形状,尤其是直径。可以在原型阶段对这三个因素进行调整,但必须使用昂贵的物理材料。作为这些实验的补充,建模和仿真可用于虚拟复制、监控和更改设计,从而减少所需的物理实验次数。
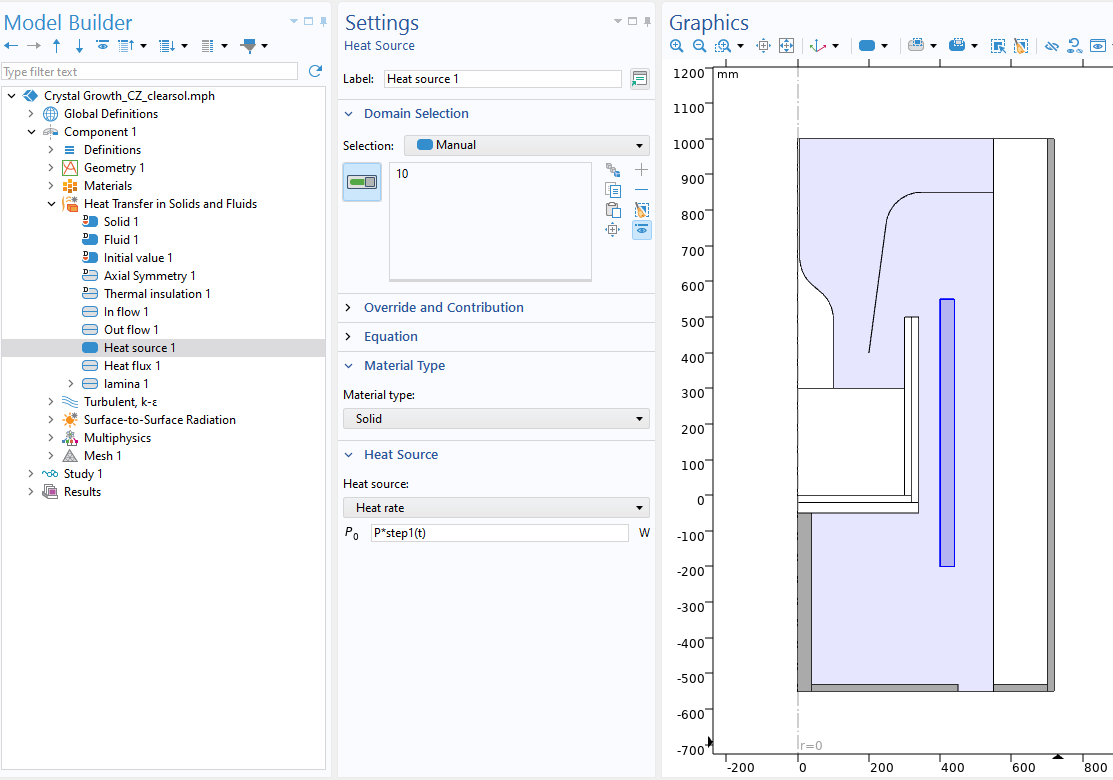
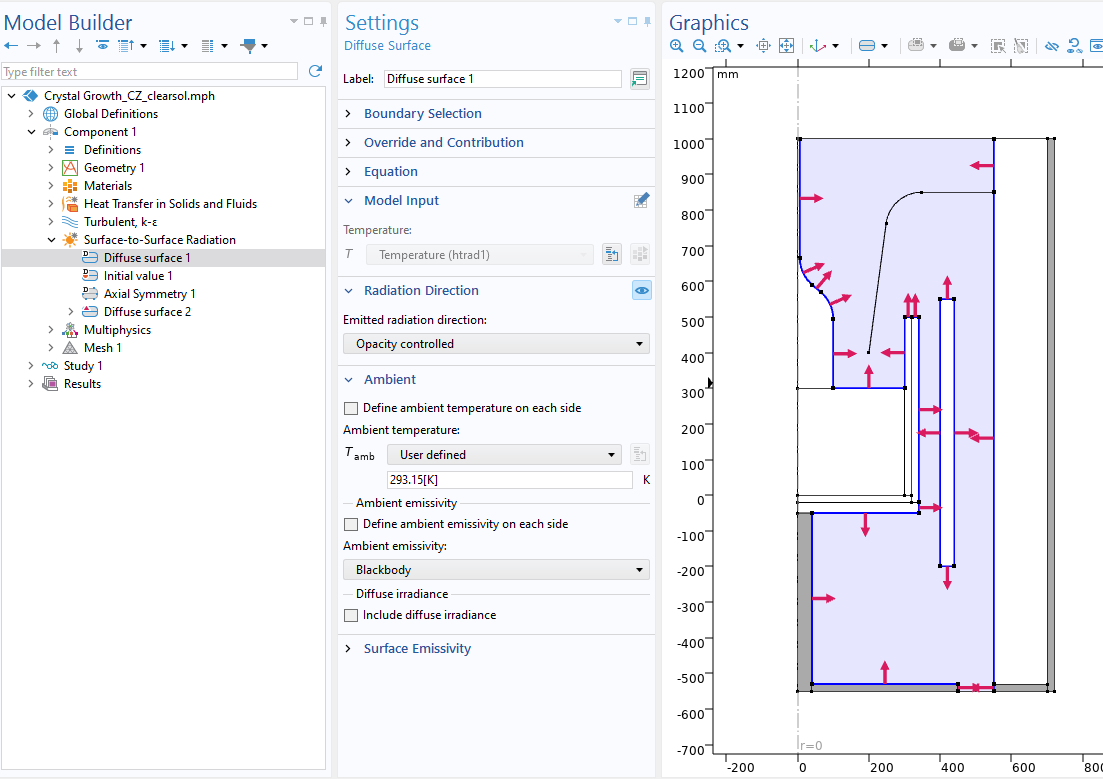
查看在软件中建立的热传导(左)和热辐射(右)模型。
直拉法晶体生长炉的热分析教程模型模拟了上述过程。该模型的几何结构包括一个装有熔体的石英坩埚和一根位于熔体表面中间的晶棒,二者均放置在生长炉内。在生长炉内,氩气流冷却晶棒,以维持所需的温度梯度,并将挥发性物质排出炉外。炉内放置了一个石墨加热器,用于维持稳定的温度。坩埚和晶棒均以 5 r/min 的速度旋转,但方向相反。上述过程的整个几何结构具有旋转对称性,因此可以在 COMSOL Multiphysics® 中使用二维轴对称模型创建。
假设热传导是主要的传热机制,对熔体、晶棒、石墨加热器和炉壁的热传导进行模拟。炉内表面之间的热传导由表面对表面辐射模型计算。炉内氩气的非等温流动采用弱可压缩流假设进行建模,同时将 k-ε 湍流模型和湍流中的热传递相耦合。晶棒和坩埚的旋转则使用滑移壁条件描述。
此模拟的重点是研究保护气流和对流传热,找出维持晶体生长界面所需的温度梯度和最佳参数。
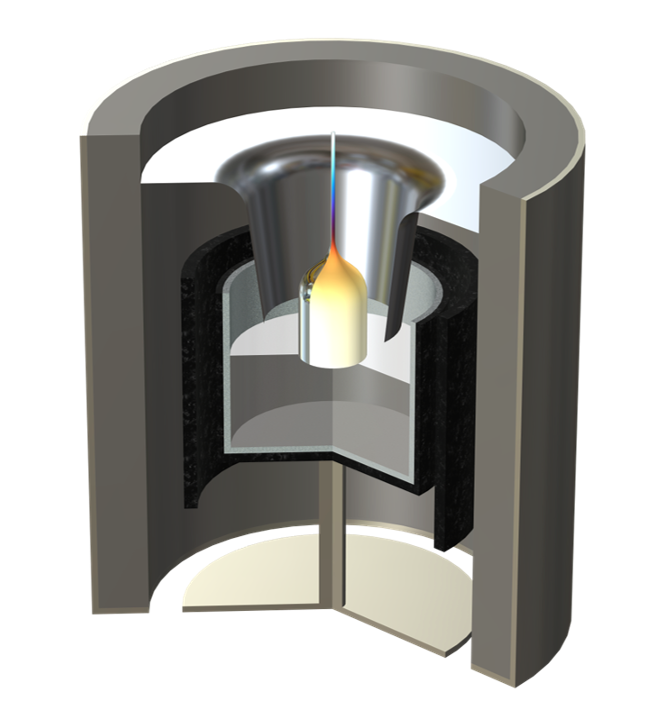
使用COMSOL模拟的晶体生长炉模型。
在模型几何结构内部,石墨加热器的功率为 310 kW,保护性氩气的引入速度为 100 L/min。炉压保持在 2500 Pa。坩埚以 5 r/min 的速度正向旋转,晶体棒以 5 r/min 的速度逆向旋转,从而产生有效晶体生长所需的扭转运动。这种熔炉的旋转速度远高于拉速,因此本模拟忽略了拉速。
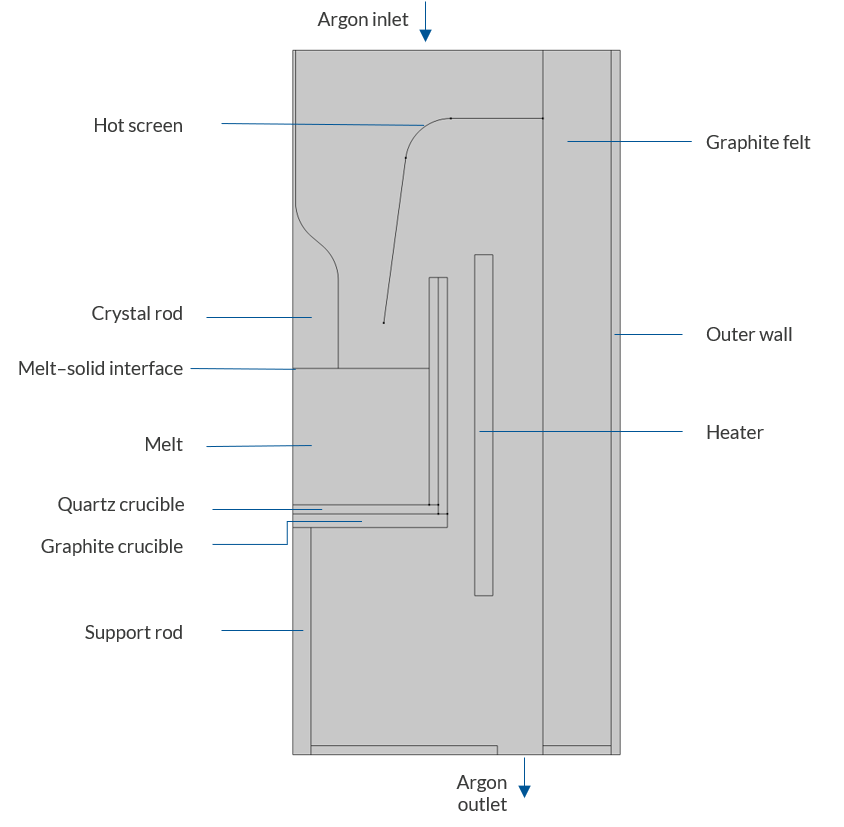 标注了各个部件的晶体生长炉几何图形。
结果讨论
在模型中,我们进行了两步研究。第一步是求解稳态流动方程,为随后的瞬态研究步骤建立良好的初始条件。在瞬态研究步骤中,流动方程和传热方程是完全耦合求解的。
流场
仿真计算得出的流场显示,晶棒表面附近的流速最大。热屏和晶棒之间存在一个回流区,该回流区主要由热屏高温产生的浮力驱动形成,来自入口的轻微向下流动也对其产生一定影响。这种高速运动有利于有效散热,从而在晶棒内形成明显的温度梯度。
坩埚和加热器之间的水流向下流动,这与直觉相反,因为人们可能会认为这一区域会产生烟囱效应。但实际上这种效应发生在加热器外部,即加热器和炉壁之间,那里的水流主要是向上流动的。
值得注意的是,炉内自由对流的影响比氩气的入口和出口流动的影响更为显著,后者在图中几乎无法辨别。如果没有模型,预测整个流场将非常困难。
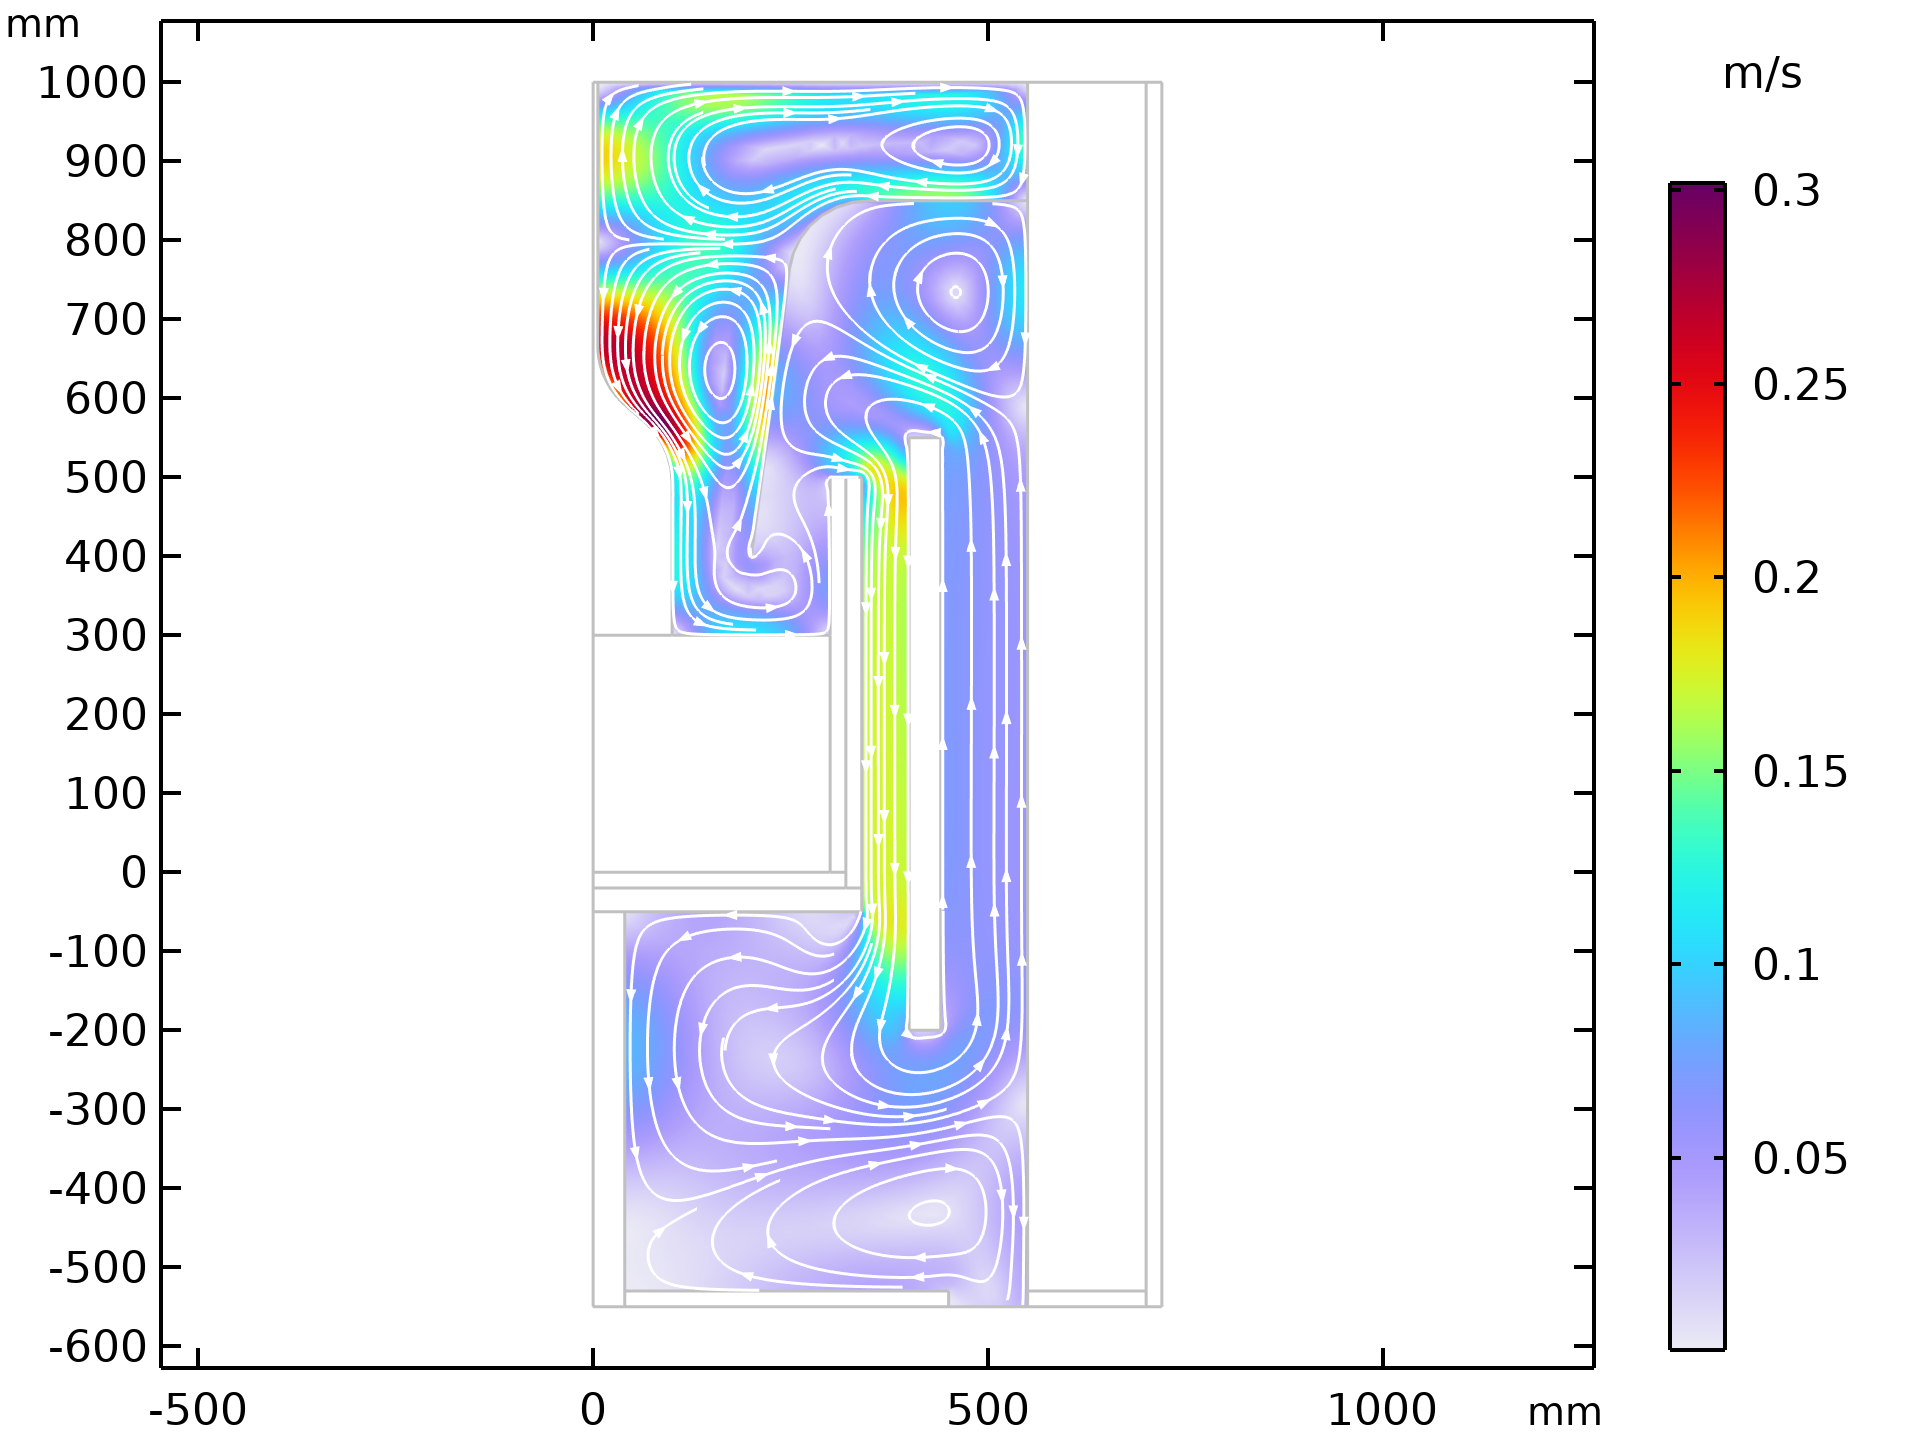 炉内流场图。
温度
我们的研究表明,熔体与晶棒接触面的平均温度在大约 400 分钟后达到稳定状态。熔化温度(Tm=1414 °C)等值线靠近该接触面,见下图中的 1415 °C 等值线。晶棒与熔体接触点的温度在 1403—1407.5°C 变化,最高温度出现在晶棒的中部,接近于 1414 °C 的实际熔化温度。温度沿晶棒高度方向逐渐降低,在 Z 方向上呈现出 500—100 °C/m 的温度梯度。这表明氩气流对单晶棒进行了有效冷却。
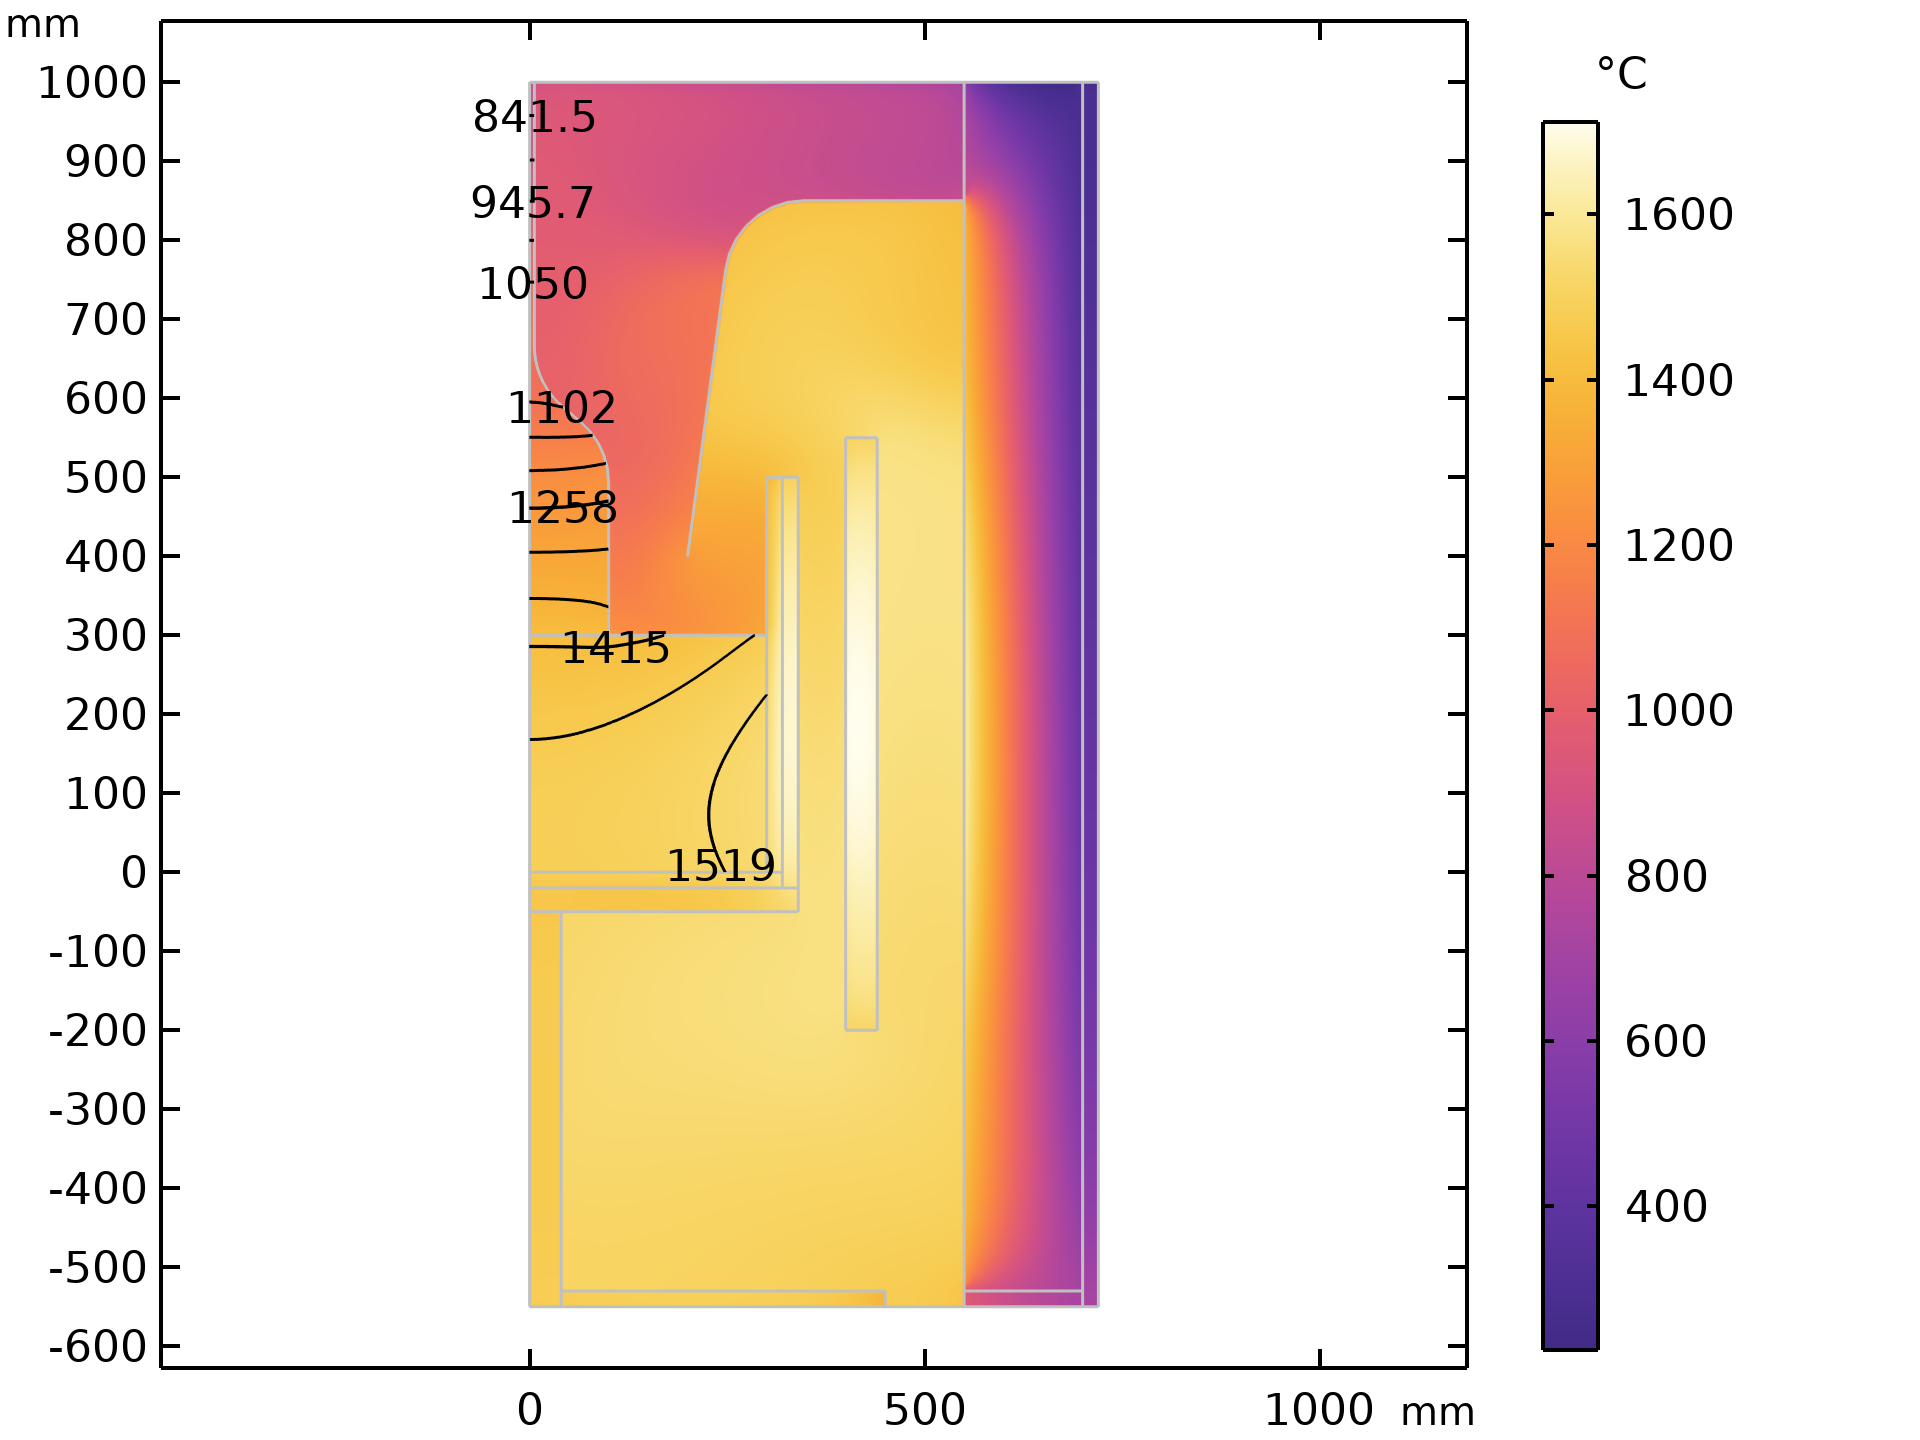
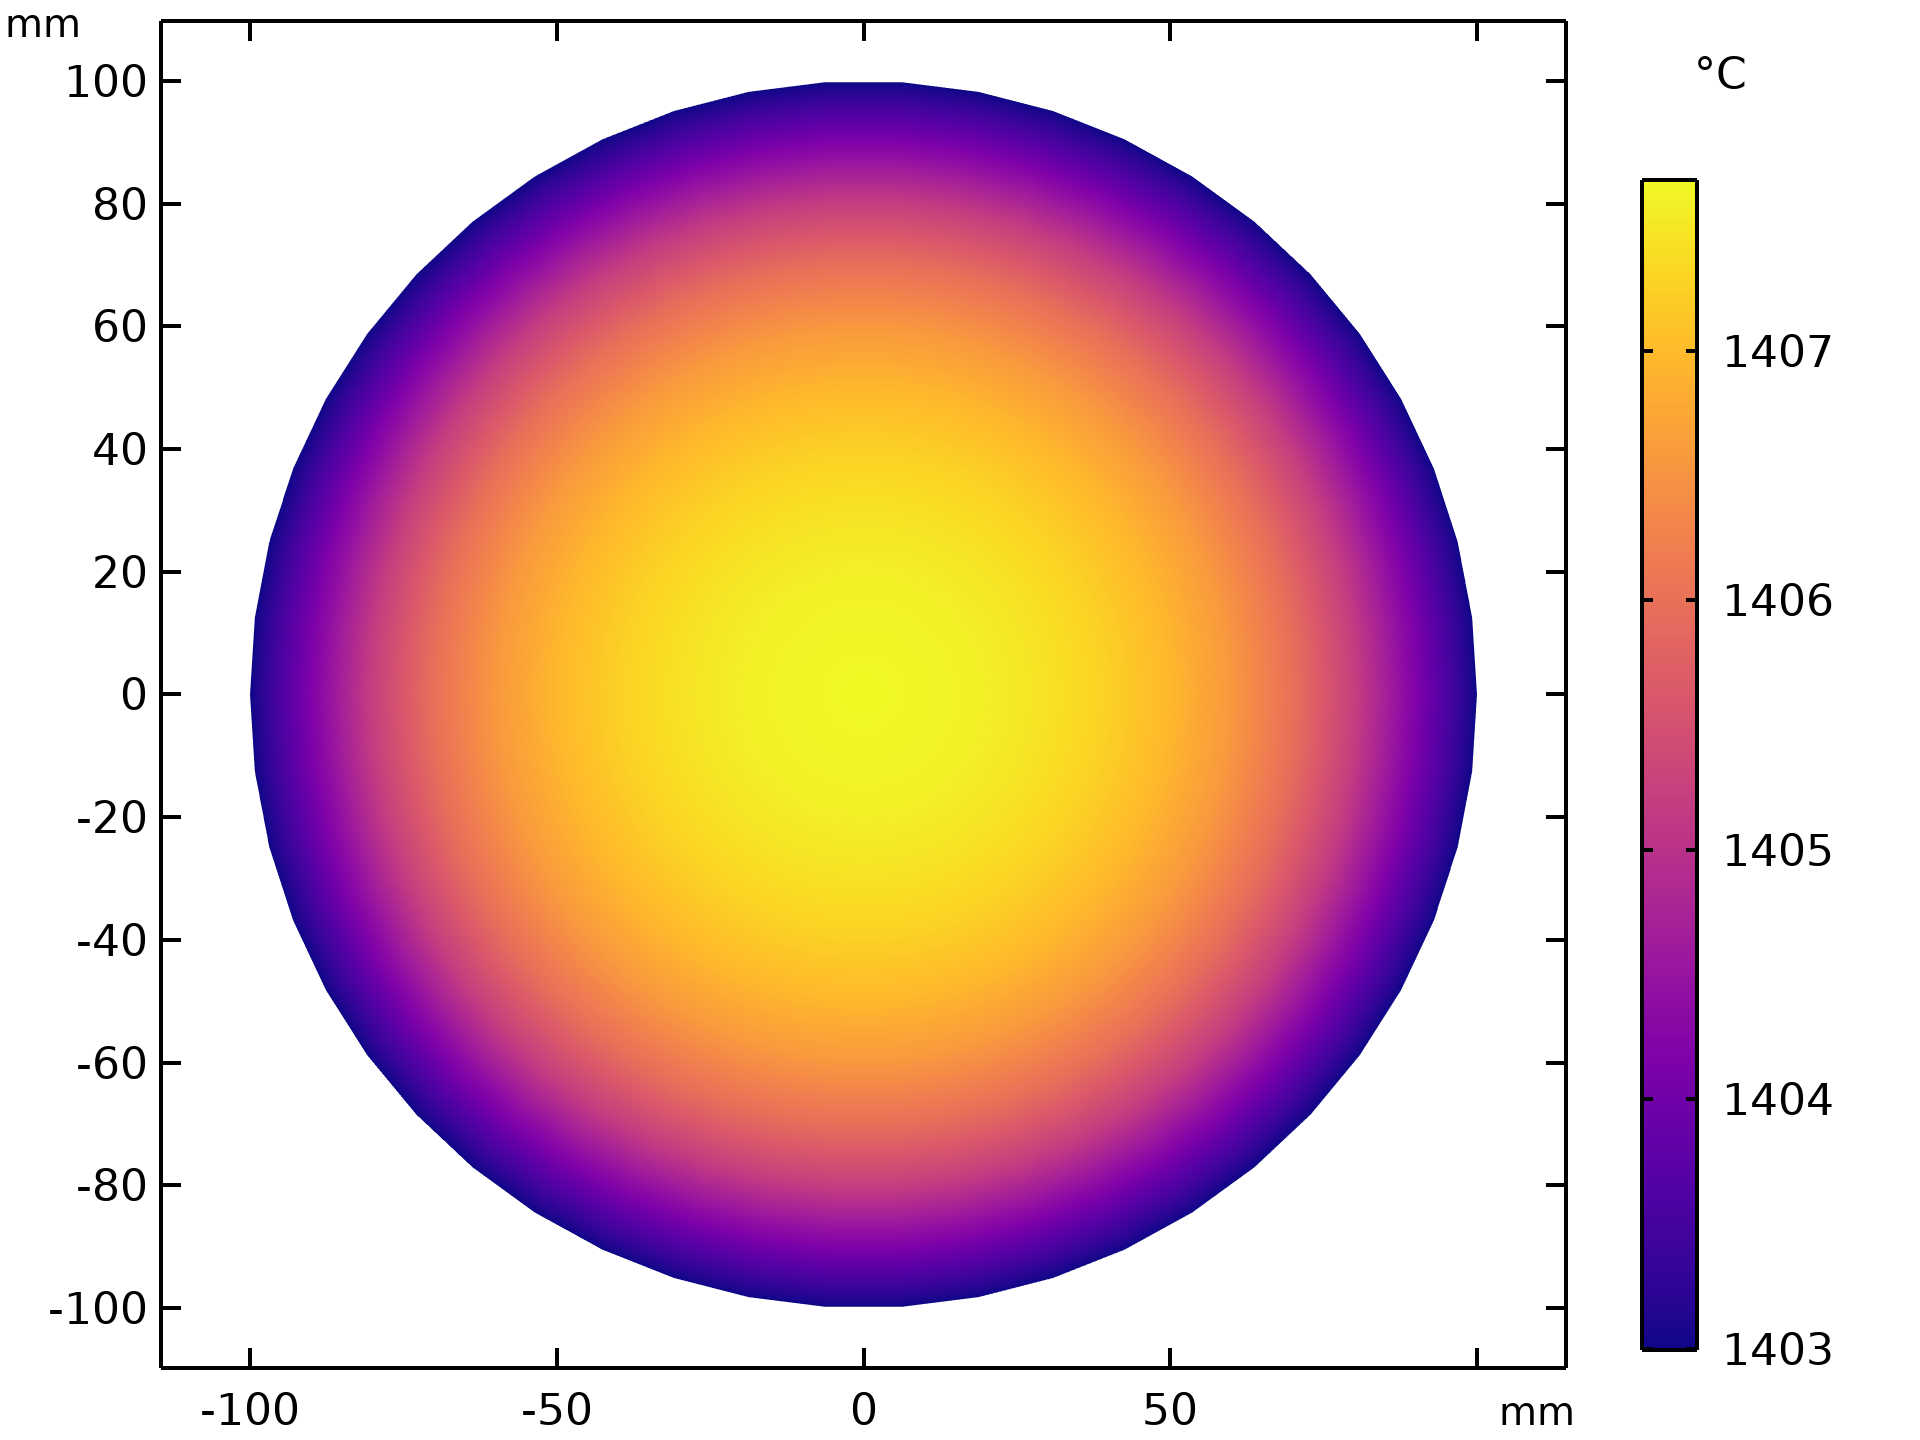
左图:突出显示了 600 分钟时平均温度的模型图。右图:晶棒与熔体接触面的温度分布。
晶体炉模型的扩展
借助上述仿真模型,我们将晶体和熔体模拟为固体,并在设计阶段进行了热分析。该模型既可以实现这一目标,也可以进行扩展。例如,您可以对其他加热方式(如感应加热)进行模拟。更复杂的扩展可能还包括重点模拟熔体中的流动及其内部的自然对流、表面对流(马兰戈尼效应)和强制对流(磁性流体)。您还可以使用 相变 接口查看从熔体到晶体的相变,以及晶体潜热和拉力的凝固过程。虽然本演示中忽略了晶体提拉速度,但您也可以在壁边界条件中设置该速度,即切向的移动壁速度。
动手尝试
想自己亲自动手尝试模拟这个 Czochralski 晶体生长炉吗?COMSOL 案例应库中提供了相关的 MPH 文件和分步说明,欢迎下载。
汽车行业正在快速创新以生产更加环保的汽车,尤其是通过使用电动马达、自动驾驶系统和主动空气动力学等技术。主动空气动力学系统能够提升车辆的操控性和稳定性,改善燃油效率并优化冷却效果(参考文献 1–3)。主动空气动力学的一个非常成功的应用是世界一级方程式锦标赛(Formula 1®),其中的可调式尾翼系统(DRS)使比赛更加精彩。这篇博客,我们将使用一个在 COMSOL Multiphysics® 软件中建立的简单模型来研究 DRS 对车辆阻力和下压力的影响。
汽车中的主动空气动力学
长期以来,汽车工程师一直致力于通过微调空气动力学来提高汽车的效率、速度和稳定性。汽车最重要的两个空气动力学指标是阻力和下压力。阻力是一种阻碍汽车向前行驶的力,能够降低速度和燃油效率;下压力则是一种垂直向下的力,它通过将汽车推向地面来增加牵引力,从而提高汽车的稳定性和操控性。下压力通常是有益的,但产生下压力往往会增加阻力,从而在速度和稳定性之间产生权衡,设计师必须进行平衡才能实现汽车的速度、操控性和燃油效率的综合提升。
主动空气动力学通过一种动态移动组件的方法,实时优化阻力和下压力,从而提供更加精细和响应灵敏的驾驶体验,改变了汽车设计。与使用固定组件的传统被动空气动力学设计相比,主动空气动力学的特点是配置了可以改变位置和形状的机翼、襟翼和通风口等组件。在合法上路的汽车中,这些调整由利用实时数据并根据驾驶条件来改变这些组件的车载电脑控制。
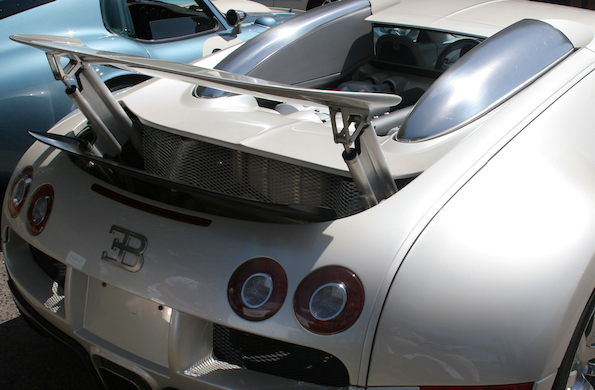
Bugatti Veyron® 的尾翼在高速行驶时会升起,以产生更大的下压力。图片属于公有领域,通过 Wikimedia Commons共享。
1986 年发布的 Porsche®959 是第一款配备主动空气动力学系统的合法公路用车。这项技术很快便引起了人们的关注,并在布加迪威龙(Bugatti Veyron®)、三菱(Mitsubishi® 3000GT)和帕加尼 (Pagani Huayra®) 等高性能汽车的设计和性能中发挥了重要作用。如今,许多合法上路的汽车都采用了主动空气动力学设计,部分原因是为了提高燃油效率。汽车可以配备多种主动空气动力学特征,包括:
- 可以根据车速和驾驶模式升高和改变角度的可调式尾翼,用于平衡燃油效率、提高车辆性能和充当空气制动器(参考文献 1)
- 用于提高操控性的可调节式前分流器(参考文献 1)
- 可以根据发动机的冷却需求打开或关闭的前格栅中的主动式挡风板,从而在不需要冷却的情况下减少阻力(参考文献 2)
另一个采用主动空气动力学创新技术的示例是当今最惊险刺激的高性能运动之一—一级方程式赛车中的 DRS。
2015 马来西亚大奖赛(2015 Malaysian Grand Prix)。图片来源于 Wikimedia Commons,获 知识共享署名–相同方式共享 4.0 国际版许可。
赛车运动中的 DRS
DRS 被视为一种主动空气动力系统,因为它涉及对一级方程式赛车的空气动力组件进行实时调整。与前面提到的公路赛车不同,一级方程式赛车的 DRS 可让驾驶员直接控制该系统。
在赛车运动中,DRS 旨在减少追赶赛车的空气阻力,以在比赛中获得超车机会。通过减少空气阻力,DRS 能够使赛车在赛道的指定直线段(也称为“直道”)获得显著的速度优势,从而更容易超越前车。这就为许多观众带来更加激动人心和充满活力的比赛。因此,DRS 已成为大奖赛(Grand Prix™ )比赛中关键的战略和战术要素。
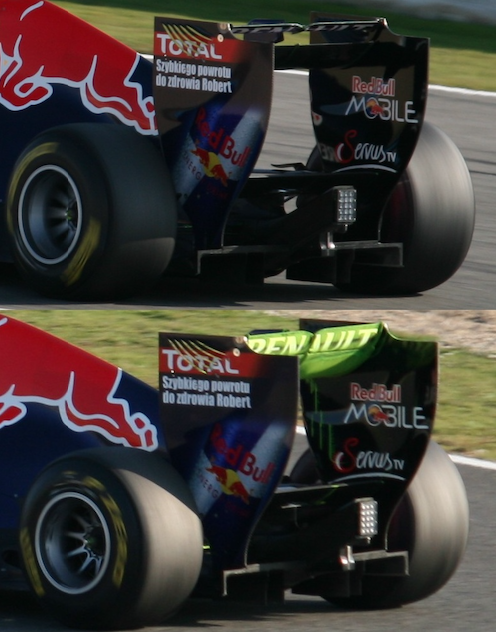
红牛赞助的一级方程式赛车上的可调式尾翼。图片来自 Wikimedia Commons, 获 知识共享署名–相同方式共享 4.0 国际版许可。
DRS 的核心组件是可调式车翼,我们在此将其称为 “DRS 襟翼”。DRS 襟翼可在两个位置之间转动,一个用于产生高下压力,另一个用于产生低阻力。当 DRS 启动时,DRS 襟翼上升以减小攻角,即弦线与迎面气流或车辆行驶轨迹之间的夹角。这种变化会降低翼面产生的下压力,进而减小空气阻力。阻力减小后,汽车受到的空气阻力也会减小,从而能在直道上达到更快的速度。赛车工程师估计,DRS 工作期间的车速可提升至 10–12 km/h(6.2–7.5 mph)。
DRS 被设计为仅在最适合超车的指定直道上使用。这是因为下压力减小也意味着赛车的抓地力降低,从而使稳定性降低,最终导致汽车在过弯道时非常不安全。当驾驶员驶出 DRS 区域并关闭系统时,DRS 襟翼会下降,阻力和下压力会恢复到正常水平,从而提高赛车的抓地力。
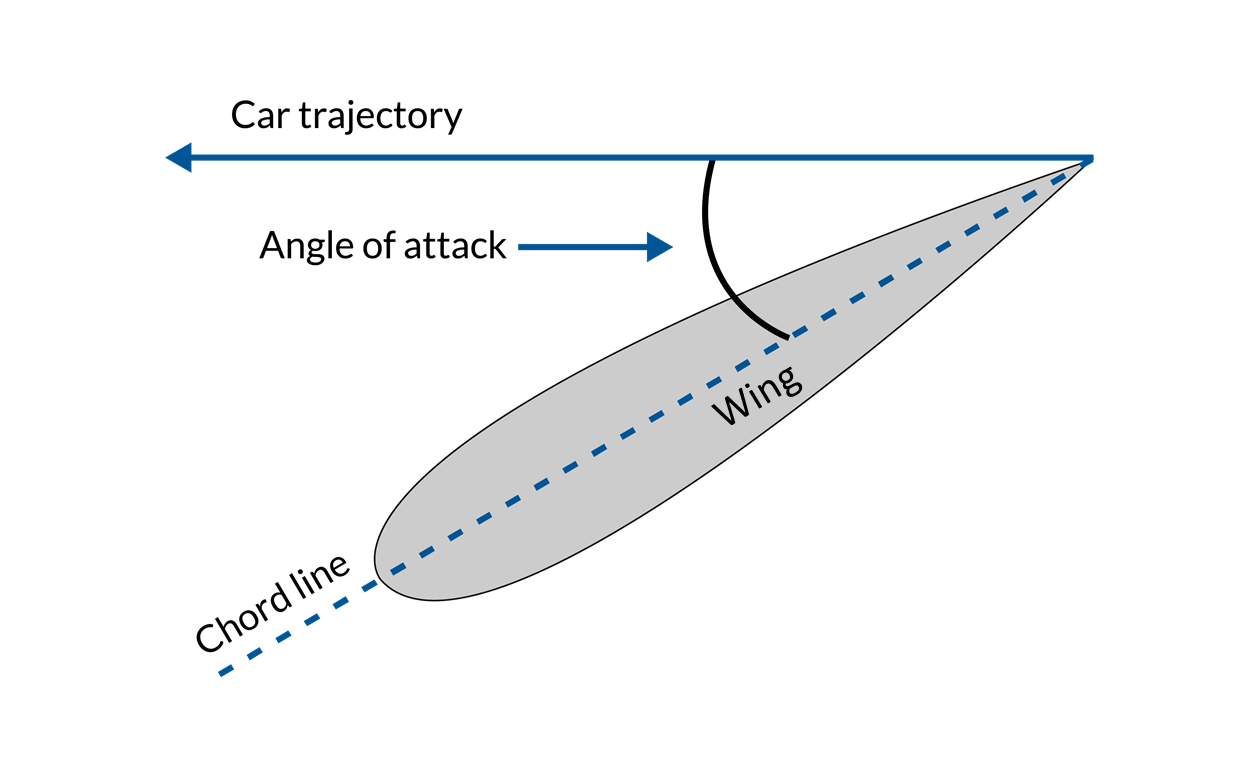
机翼的攻角,在决定机翼产生的阻力方面起关键作用。
模拟 DRS 效应
在汽车设计中,计算流体动力学(CFD)可用于模拟和分析汽车周围的气流,并预测汽车设计的改变如何影响其空气动力性能。CFD 仿真具有独特的优势,因为它可用于直观地显示气流模式、评估车辆各组件所受到的气动力,以及优化设计参数,同时避免了反复试验所带来的成本和时间问题。CFD 仿真不仅是设计主动空气动力组件的关键步骤,也在汽车制造的其他几个方面发挥着重要作用。
现在,让我们在 COMSOL Multiphysics® 中建立一个简单的 DRS 襟翼模型,来模拟类似于一级方程式赛车配备的可调式尾翼。模拟目标是对 DRS 运行期间尾翼上的空气阻力和下压力变化进行量化检测,以更好地了解激动人心的超车背后的物理原理。
一级方程式赛车的典型尾翼组件由两个横跨车身宽度的翼板组成。尾翼两侧安装了垂直端板,用于管理气流和减少翼尖涡流造成的阻力。在我们的模型中,为了简化分析,考虑了尾翼组件的二维横截面。这样,我们就可以忽略端板,只考虑两个翼板的横截面几何形状。我们将上翼称为 “DRS 襟翼”,下翼称为“主襟翼”。(注意,只有上翼是可调节的。)两个翼板均使用 NACA 6409 翼面。虽然 NACA 6409 翼面并不能真正代表一级方程式赛车的尾翼,但我们的模型旨在简单演示可调式襟翼对空气阻力和下压力的影响。在 DRS 襟翼的尾端固定了一个格尼襟翼(gurney flap),以在不显著增加阻力的情况下增加下压力。假设翼板是完全刚性的。
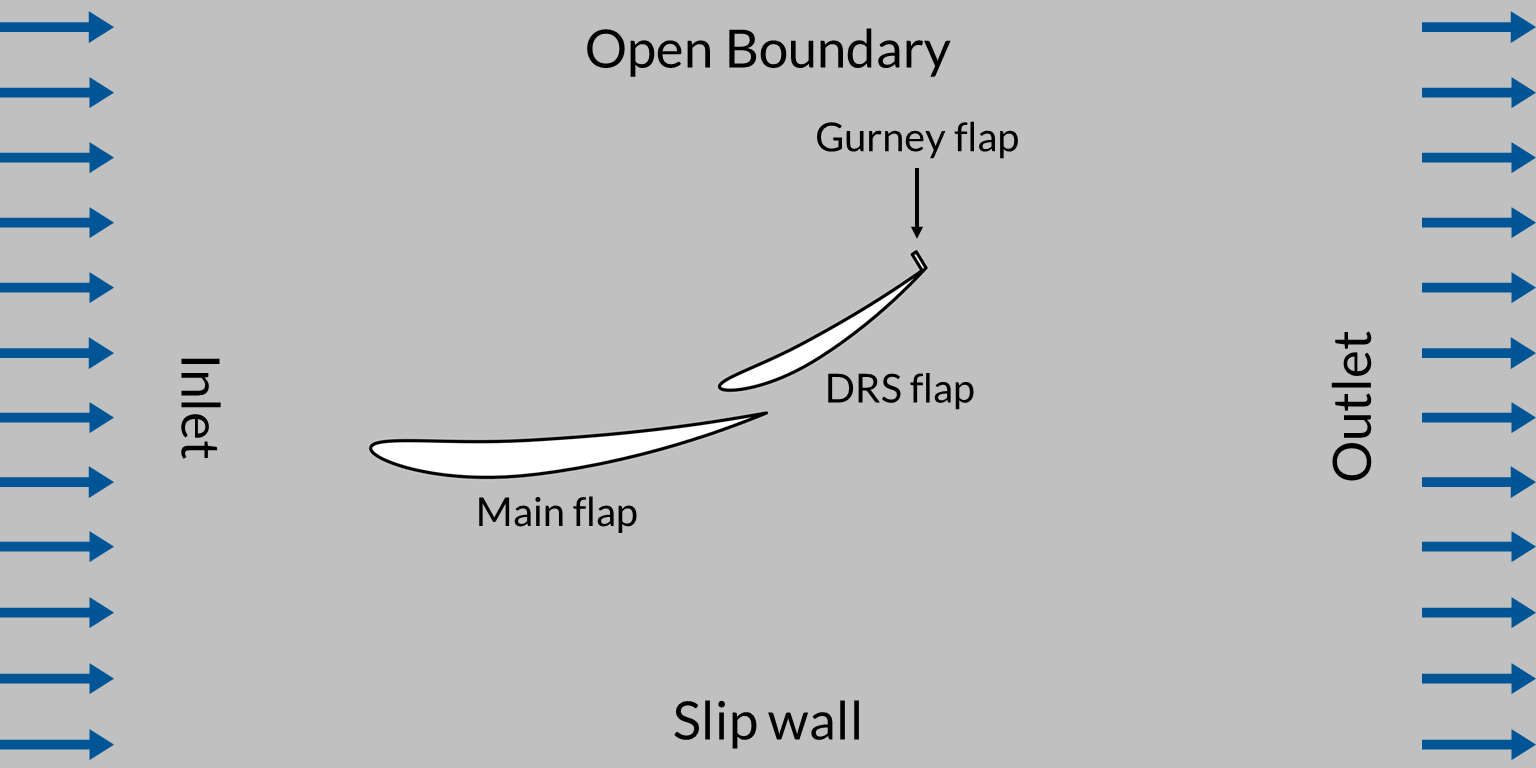
由两个 NACA 6409 翼板组成的模型的数值设置。入口和出口分别被定义为左边界和右边界。分别使用开放边界条件和滑移壁条件定义上、下边界。
使用 COMSOL® 中的 动网格 接口模拟 DRS 襟翼的驱动,使其与主襟翼间距不超过 85 mm。这符合一级方程式的规定,即 DRS 襟翼与主襟翼的最大距离为 85 mm。使用 湍流、k-ε 接口计算域中的气流。由于我们将参考坐标系固定在尾翼上,因此将进气速度定义为 90 m/s 来模拟赛车在赛道上以 323.7 km/h(201 mph)的速度行驶的情况。在 DRS 处于非激活状态(即 DRS 襟翼放下)时,执行稳态研究以获得稳态气流分布。然后,执行瞬态研究来模拟可调式襟翼的瞬态效应。
度量指标
阻力系数是一个无量纲数,用于测量物体在流体中运动时所受到的阻力或流阻。它表示流体(在本文示例中为空气)在物体周围流动的顺畅程度,阻力系数越小,通常表示阻力越小,空气动力学效率越高。阻力系数 可以表示为
式中, 是流体密度,
是速度大小,
是翼上力的 x 分量,
是翼的横截面,
可表述为
和
式中, 是壁面剪切应力,
是切向速度。对机翼边界进行表面积分。
下压力可以使用表达式 ,由牵引力的垂直分量
计算。
模拟结果
下图中的动画演示了 DRS 运行期间的不同指标。本文,DRS 在研究开始后 2s 启动,然后大约持续 3s。在我们的模型中,运行时间有些随意,但这与比赛中真正的 DRS 操作非常相似。
动画 A 显示了网格如何随着 DRS 襟翼的移动而变形。图中显示了 DRS 襟翼从主襟翼上抬起的幅度。DRS 襟翼旋转 19.5˚ 相当于从主襟翼上抬起 84 mm,符合规定。
动画 A:仿真结果显示了使用 动网格 接口模拟的网格单元的变形(左)以及 DRS 襟翼相对于主襟翼的位置(右)。
动画 B 显示了 DRS 运行期间的速度流线。从图中可以看出,当 DRS 启用时,空气的最大速度较低。但不应将这与汽车的速度相混淆,因为当襟翼升起时,汽车的速度会更高。
动画 B:仿真结果显示了速度分布和流线(左)以及域中的最大速度(右)。
动画 C 显示,当启动 DRS 后,尾翼的阻力系数最多可降低 27.1%。同时绘制了襟翼上的下压力,结果显示启动 DRS 后,襟翼上的下压力最多减少 23.6%。
动画 C:仿真结果显示了 DRS 运行期间的风阻系数和下压力。
虽然这些结果是通过任意几何形状建立的模型得出的,但在现实生活中应用 DRS 可对阻力产生重大影响。例如,在大学生方程式赛车中,DRS 可减少高达 78% 的阻力(参考文献 4)。阻力的减少会根据赛车的速度、空气动力设置、具体的 DRS 设计和赛道布局而有所不同。
仿真的优势
主动式空气动力学技术为高速赛车带来了显著优势,在合法上路的汽车中也越来越受欢迎。文中介绍的模型使用赛车尾翼组件的简单二维横截面表示,展示了可调式襟翼对阻力和下压力的影响。这种简单的模型可以帮助理解 CFD 原理,并展示了空气动力学的精彩应用。文中介绍的模型设置还可以扩展到使用 COMSOL® 中的 流-固耦合 多物理场接口来模拟襟翼在压力应力作用下的结构变形。
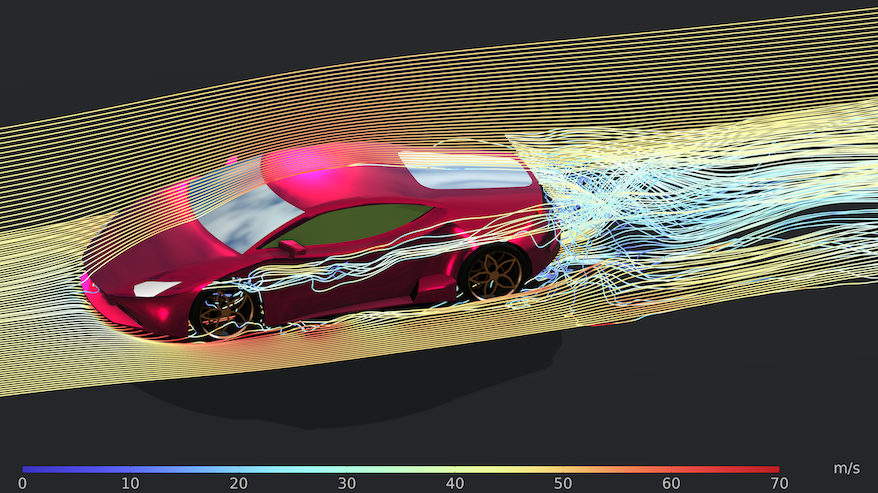
使用 COMSOL 模型研究汽车的空气动力学。
动手尝试
如果您想自己尝试研究可调式襟翼对阻力和下压力的影响,请单击下方按钮,进入 COMSOL 案例库,下载文中的相关模型。
参考文献
- J. Piechna, “A Review of Active Aerodynamic Systems for Road Vehicles,” Energies, 2021.
- C. Pfeifer, “Evolution of active grille shutters,” SAE Technical Paper, 2014.
- W. Yu and G. Wei, “A Review of the influence of active aerodynamic tail on vehicle handling stability,” Journal of Physics: Conference Series, 2021.
- R. Loução, D. Gonçalo, and M. Mendes, “Aerodynamic study of a drag reduction system and its actuation system for a formula student competition car,” Fluids, 2022.
- J. Noble, “How F1’s new active aero will work in 2026,” Autosport, 2024.
延伸阅读
阅读下列 COMSOL 博客,了解更多文中讨论的相关主题信息:
本文提供的信息与 2024 赛季相关。一级方程式赛车中的 DRS 系统将于 2026 年被更复杂的主动空气动力学系统取代,该系统可进行更多的动态调整(参考文献 5)。一级方程式赛车是一项不断变化和创新的运动,本文所讨论的技术在未来可能会过时。本文旨在展示仿真在理解空气动力学原理方面的功能,而非赛车运动的规则指南。一级方程式是 Formula One Licensing B.V. 的注册商标,大奖赛是其未注册商标。Huayra 是 PAGANI S.p.A. 的注册商标。 Mitsubishi 是 MITSUBISHI JUKOGYO KABUSHIKI KAISHA 的注册商标。Porsche 是 Dr. Ing. h.c. F. Porsche Aktiengesellschaft 的注册商标。
2024 年欧洲杯将采用全新的 Adidas® Fussballliebe® 足球。这款足球表面结构独特,融合了深圆形和半圆形棱脊和凹痕设计,并保留了传统的面板接缝。当我第一次看到这款足球的照片时,我就知道我们必须对其进行仿真,来评估它的空气动力学特性。因此,我们决定运行一组仿真研究,并将结果与 2018 年 FIFA 世界杯( 2018 FIFA World Cup®)中使用的 Adidas® Telstar® 足球进行对比。接下来,让我们来一起探索……
新设计的演变
6 月 14 日,在慕尼黑举行的德国对阵苏格兰的比赛拉开了 2024 年欧洲杯足球赛的帷幕。阿迪达斯一如既往地为本届赛事提供了一款全新比赛用球 Adidas® Fussballliebe®,其面板设计与 2022 年卡塔尔世界杯官方用球 Adidas® Al Rihla® 相似。不过,新款足球面板上的棱脊和凹痕设计明显不同,这种设计风格也出现在美国职业足球大联盟比赛用球 Adidas® MLS 2024 和巴黎奥运会官方比赛用球 Adidas® Île-de-Foot 24 中。

Adidas® Fussballliebe® 具有非常独特的表面设计。
在之前的系列博客中,我们对比过 Adidas® Telstar® 和 Nike® Ordem V 足球。此后,Adidas® Telstar® 足球的面板设计被广泛用于各种比赛用球中,包括Adidas® MLS Pro 2020、2020 年欧洲杯官方比赛用球Adidas® Uniforia® Pro 和 2020 年东京奥运会官方比赛用球 Adidas® Conext® 21。
自 Adidas® Telstar® 诞生以来,阿迪达斯已经推出了多款比赛用球设计,包括 Adidas® Al Rihla® 和2023 年女足世界杯比赛中使用的 Adidas® Oceaunz。不过,与阿迪达斯近期的比赛用球设计相比,Fussballliebe 有了重大转变。因此,将 Adidas® Telstar® 与 Adidas® Fussballliebe® 进行对比,可以帮助我们了解足球最高水平比赛用球的演变,并且可以帮助预测Fussballliebe对 2024 年欧洲杯比赛结果的影响。
是否有球队拥有球权优势?
2024 年欧洲杯的八大夺冠热门球队排名如下:英格兰、法国、德国、葡萄牙、西班牙、意大利、荷兰和比利时队。虽然其中四支球队由耐克赞助,另外四支球队由阿迪达斯赞助,但他们都使用官方用球进行过训练和友谊赛。

八大夺冠热门球队,上排球队由阿迪达斯赞助,下排球队由耐克赞助。
有意思的是,欧洲足球联赛的八强球队与 2024 年欧洲杯排名前八的国家队不谋而合,但这些联赛都不使用 Adidas® 足球。不过,八强球队中的大部分球员都在冠军联赛中踢球,这些比赛使用的是 Adidas® Finale 足球,这款足球的设计与 Adidas® Fussballliebe® 有很大不同。八强球队中来自沙特职业联赛的球员,如西班牙队的艾默里克·拉波特(Aymeric Laporte)、葡萄牙队的克里斯蒂亚诺·罗纳尔多(Cristiano Ronaldo)和若昂·内维斯(João Neves),以及荷兰队的乔尔吉尼奥·维纳尔杜姆(Georginio Wijnaldum)可能会略胜一筹,因为他们习惯使用与 Adidas® Fussballliebe® 相似的 Adidas® Oceaunz足球(尽管凹痕设计不同)。
参加比赛时,熟悉比赛用球非常重要。例如,乌拉圭职业足球经理迭戈·弗兰(Diego Forlán)也曾经是一名球员,他在参加 2010 年南非世界杯之前,曾花了很长时间使用 Adidas® Jabulani® 球进行训练。弗兰是少数几个从比赛一开始就很好地掌握该球的球员之一,他还与托马斯·穆勒(Thomas Müller)、韦斯利·斯内德(Wesley Sneijder)和大卫·比利亚(David Villa)并列成为最佳射手(每个人都进了 5 个球)。
综合考虑这些因素,与参加 2024 年欧洲杯的球员总数相比,使用过阿迪达斯 Fussballliebe 的人数相对较少,但罗纳尔多(Ronaldo)的影响力不容小觑。因此,就比赛用球而言,2024 年欧洲杯比赛用球相对公平。
Adidas® Fussballliebe® 的复杂形状
下图显示了我们在模拟研究中使用的 Adidas® Telstar® 和 Adidas® Fussballliebe® 的几何形状。两只球的总缝合线长度都大约为 4.3 米,不过,后者的宏观表面结构更为复杂,包括棱脊、圆圈和凹痕。两只球都有微观表面纹理,但我们没有将微观表面纹理纳入三维 CAD 几何模型中。
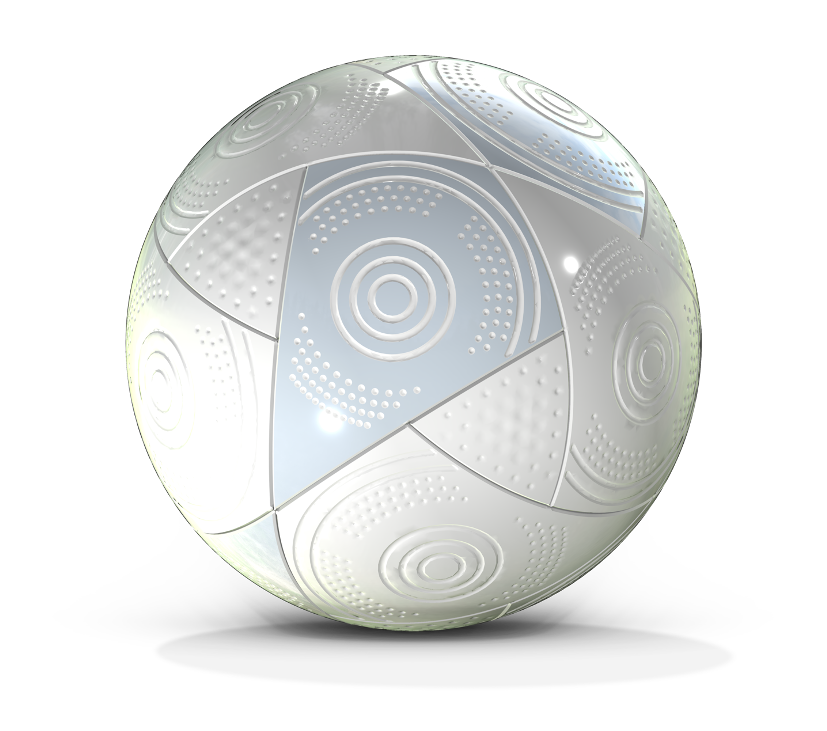
Adidas® Telstar®(左)和 Adidas® Fussballliebe®(右)的几何形状。请注意 Adidas® Fussballliebe® 复杂的宏观表面结构。
从湍流边界层到层流边界层的过渡
我们在之前的文章中讨论过,像任意球这样高速飞行的球在离开球员脚后不久就会产生一个湍流边界层(除了前驻点周围的一小块区域)。湍流边界层在球体周围挤压,只有一个很小的尾流区,这使球能在低阻力下稳定飞行。当速度因阻力的作用而降低时,层流边界层向湍流边界层的过渡会向后移动,最终在球前方的层流边界层发生分离,进而在球后方产生更大的尾流,导致更大的阻力和更不稳定的飞行。如果这种情况发生在球高速旋转的情况下,则会观察到更强的马格努斯效应,从而产生如下轨迹:刚开始球的飞行轨迹可能是直线,但随着边界层分离从湍流过渡到层流,马格努斯效应会使飞行轨迹突然变弯。在1997 年巴西队与法国队的比赛中,罗伯托·卡洛斯(Roberto Carlos)踢出的令人难以置信的任意球就是这一效应的体现。

1997 年 Roberto Carlos 代表巴西队对阵法国队的精彩进球插画。
如果球没有自旋,那么直线轨迹之后就会出现非常难以预测的类似沙滩球的轨迹,球可能会向主轨迹两侧移动数十厘米(甚至数米)。此外,如果过渡发生在高速状态下,由于层流边界层分离产生高阻力系数,球的速度会急剧下降。对于守门员来说,最糟糕的情况就是边界层分离和减速,这会导致球在重力作用下轻微下落。出现这种情况时,看似高出横梁一米多的任意球或射门可能会在轨迹的最后部分突然落入球门。
从层流边界层分离过渡到湍流边界层分离所引起的阻力下降也被称为阻力危机。下图显示了不同球的阻力系数与球速的函数关系。

Adidas® Jabulani® 球(绿色线)、2008 年欧洲杯使用的 Adidas® Teamgeist® II 球(蓝色线)和传统 32 板球(如 1970 年墨西哥世界杯使用的第一款 Adidas® Telstar®)的速度与阻力系数的函数关系示意图。
模型对比:Adidas® Telstar® 与 Adidas® Fussballliebe®
研究中,我们采用了大涡模拟 (LES) 方法和雷诺平均纳维-斯托克斯 (RANS) 方法(使用 k-ε 湍流模型)来分析和比较 Adidas® Telstar® 和 Adidas® Fussballliebe®。
第一种方法,我们采用大涡模拟方法来估算两个球在不同速度下运动的阻力系数。大涡模拟方法能够模拟边界层中层流与湍流之间的过渡,预测两个球的宏观图案、接缝以及 Adidas® Fussballliebe® 上大的棱脊、凹槽和凹痕所造成的阻力危机的相对位置。由于我们的模型几何不包括微观表面纹理,因此无法使用大涡模拟方法计算其对阻力的影响。(请注意,大涡模拟方法不包括表面粗糙度参数)。


带有速度矢量大小的速度场图,以及显示 Adidas® Telstar® 和 Adidas® Fussballliebe® 周围流动路径的流线图。
动画显示了采用大涡模拟方法计算的 Adidas® Telstar® 上边界层的分离情况。
动画显示了采用大涡模拟方法计算的 Adidas®Fussballliebe® 上边界层的分离情况。
当以 20 m/s 的速度飞行时,Adidas® Telstar® 的阻力系数为 0.18,Adidas® Fussballliebe® 的阻力系数为 0.19,这两个数值均由大涡模拟计算得出。这在意料之中,因为 Adidas® Fussballliebe® 具有复杂的宏观表面结构,可能会加剧边界层的转变。
应用 k-ε 湍流模型,并假设表面粗糙度系数为 0.1 mm(等效沙粒粗糙度),来比较这两种球的阻力系数。从下图可以看出,Adidas® Fussballliebe® 的阻力系数(0.21)略高于 Adidas® Telstar®(0.20)。此外,k-ε 湍流模型预测的边界层分离位置与大涡模拟结果大致相同。这也是意料之中的,因为这已经远远超出了阻力危机点,大涡模拟模型中存在湍流边界层,而 k-ε 湍流模型则假定球表面所有位置都存在湍流边界层。此外,与大涡模拟结果相比,k-ε 湍流模型预测的球后面的尾流区域略长。


使用 k-ε 湍流模型计算的速度场图,速度矢量和流线的大小显示了 Adidas® Telstar® 球(左)和 Adidas® Fussballliebe® 球(右)周围的流动路径(Adidas® Telstar® 球的某个瞬时 )。
Adidas® Telstar® 的阻力系数与球速的函数关系表明,其阻力危机出现的时间比传统的 32 面板的球稍晚,但比 Adidas® Teamgeist® II 早。也就是说,它比 Adidas® Jabulani® 和 Adidas® Teamgeist® II 更稳定。Adidas Fussballliebe® 预计比 Adidas® Telstar® 更加稳定,因为其阻力危机出现时间预计仅比传统 32 面板的球稍微晚一点。
下图显示了使用 k-ε 湍流模型模拟 Adidas® Fussballliebe® 和使用大涡模拟计算 Adidas® Telstar® 得出的阻力系数与球速的函数关系。使用 k-ε 湍流模型不会产生阻力危机状态,因为该模型假定在所有速度下都存在湍流边界层。然而,从 Adidas® Fussballliebe® 的初步大涡模拟(LES)来看,预计阻力危机将在较低的速度下发生,这将导致球体在层流边界层分离减缓其速度之前,会在更长的速度范围内保持其速度。高速时阻力系数较高的部分原因是表面粗糙度,但即使考虑到两种球的粗糙度,Adidas® Fussballliebe® 的阻力系数似乎也略高于 Adidas® Telstar®。
 马格努斯效应和世界杯® 比赛用球
Adidas、Al Rihla 和 Fussballliebe 是 adidas AG 的注册商标。Jabulani、Teamgeist 和 Telstar 是 adidas International Marketing B.V. 的注册商标。
Nike 是耐克公司的注册商标。
FIFA World Cup 是国际足球协会联合会的注册商标。
COMSOL AB 及其子公司和产品与上述任何商标所有者均无关联、未得到其认可、未得到其赞助或支持。
暖通空调系统的作用不仅仅是在室外温度升高时提供平稳的冷空气。在这类系统中,空气通过过滤器流动,从而获得清洁的空气。清洁的空气至关重要,建模和仿真有助于深入理解空气通过过滤器时的行为背后的物理原理。
模拟空气过滤器
暖通空调系统中的过滤器依靠一种材料,通常是玻璃纤维或棉叠片来过滤空气并捕获灰尘、花粉和细菌等微粒。这些材料会对气流产生影响,在捕获不需要的微粒的同时使过滤后的空气流过。对这些装置及其引起的湍流进行模拟,可以确定使用不同的材料作为过滤器时的效果,帮助设计人员在投资实际实验之前缩小材料选择范围。
在这篇博客中,我们将以常见的空气过滤器几何结构(如下图所示)为例来阐述。
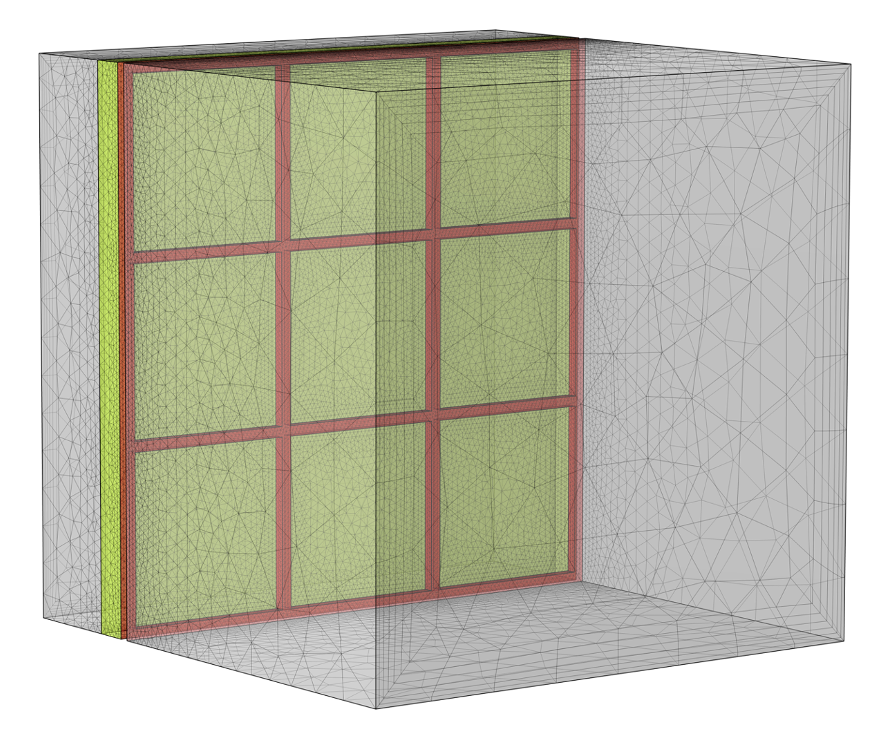
模型几何结构显示了入口和较长的出口,以及二者中间的过滤器。过滤器几何结构的网格比开放流体域的网格划分更加密集。
CFD 模块是 COMSOL Multiphysics® 软件的附加产品之一,它提供在开放域和多孔域中创建雷诺平均纳维-斯托克斯(RANS)湍流模型的功能。在本文的示例中,空气过滤器被模拟为一个高多孔域,其 90% 的材料充满了直径为 0.1mm 的圆柱形小孔。空气过滤器的支架由一个无滑移壁的框架表示。在此示例中,我们采用了 湍流 k-ω 接口,因为该接口对于包括无滑移壁在内的多壁模型计算非常精确。(有关模型设置的详细介绍,请参阅模型文档,您可以通过文末的按钮访问该文档)。
评估结果
通过求解模型,可以直观地看到空气向过滤器移动、通过过滤器以及通过过滤器时湍流、速度和压力的变化。从空气向过滤器移动(下图中为紫色)时开始计算。当空气通过过滤器时,间隙速度增加(尽管多孔平均速度保持不变),从而导致湍流动能增加。此外,由于速度增加以及壁面数量较多,导致摩擦和压力损失增加,压力突然下降。当空气离开过滤器时,由于过滤器的框架阻止了空气的自由流动,因此造成了下游的空气湍流。
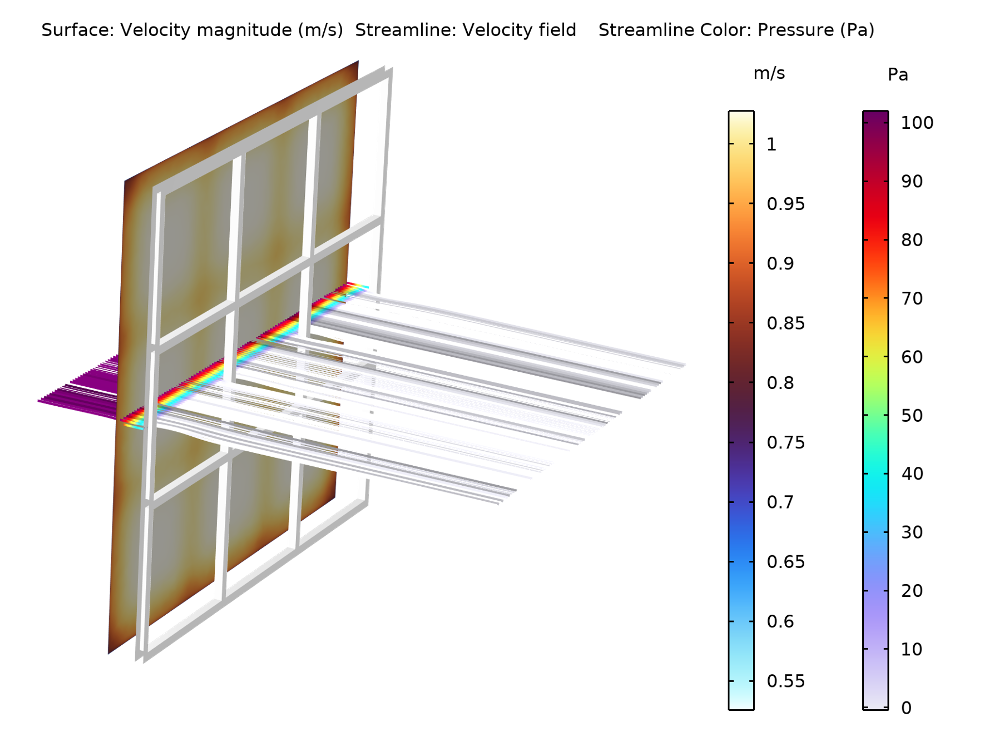
通过多孔空气过滤器的流体压力明显降低。
空气通过过滤器时的可视化效果可以用来判断过滤器是否能去除空气中的污染物。为了验证这一结论,我们可以用不同的切片图来评估解。本例中的切片图显示,多孔空气过滤器和框架对空气流速的影响最大,空气流速在通过尾流区时趋于均匀。测量湍流动能的切片图显示,湍流动能在过滤器内明显达到峰值,在无滑移壁上达到典型值。
总的来说,该模型表明过滤器内的压力下降,湍流急剧增加,造成垂直于主要流动方向的速度扰动,从而也增加了颗粒与孔壁碰撞并停留在孔壁的概率。换句话说,湍流增加提供了过滤不需要的微粒所需的混合,否则这些微粒将不受干扰地流过孔隙。
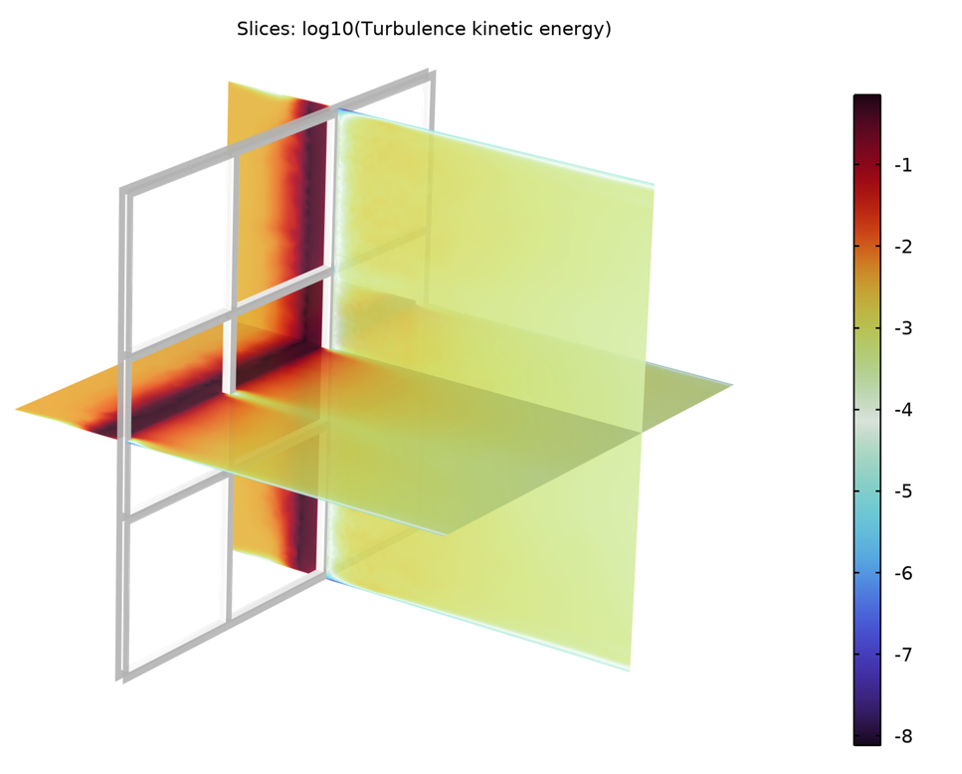
显示湍流动能的切片图。多孔空气过滤器中的湍流水平明显高于自由流或管壁附近。
动手尝试
想自己动手创建文中示例的空气滤清器的模型吗?COMSOL 案例库中提供了相关的 MPH 文件和详细分步说明,点击下方按钮获取案例模型:
扩展阅读
在这篇博客中,我们重点讨论了空气过滤器中的湍流。实际上,湍流模型也可用于描述室内气候、通风和空调系统。阅读下列 COMSOL 博客,探索更多涉及湍流的仿真方案In